
HSC 물리: 전류가 흐르는 코일에 작용하는 토크
자기장 속에서 전류가 흐르는 코일에 토크가 발생하는 이유를 이해하고, 모터 문제에서 토크 공식을 올바르게 적용하는 방법을 배웁니다.
직사각형 코일이 두 자극 사이에 놓여 있다. 코일에는 전류가 흐른다. 코일의 한쪽 변은 위쪽으로 힘을 받고, 반대쪽 변은 아래쪽으로 힘을 받는다.
이 두 자기력이 크기는 같고 방향은 반대라면, 어떤 일이 일어날까? 아무 일도 일어나지 않을까, 옆으로 움직일까, 아니면 회전할까?
알짜힘은 0이므로 코일은 옆으로 가속하지 않는다. 하지만 두 힘은 서로 다른 작용선을 따라 작용한다. 따라서 두 힘은 함께 회전시키는 효과, 즉 토크를 만들어 낸다.
이제 두 번째로 예측해 보자. 코일의 평평한 면이 자기장을 정면으로 향할 때 토크가 가장 클 것이라고 생각하는가? 자기장이 코일을 곧바로 통과하므로 그럴듯하게 들린다. 하지만 실제로 그때 토크는 0이다.
그 이유를 이해하면 모터 방정식
\[ \tau=nIAB\sin\theta \]
을 단순히 외워야 하는 공식으로 받아들이지 않고 이해할 수 있다.
01크기가 같고 방향이 반대인 힘이 물체를 회전시킬 수 있는 이유
잘 열리지 않는 병뚜껑을 돌린다고 생각해 보자. 두 손은 서로 반대 방향으로 힘을 가할 수 있다. 두 힘은 알짜힘으로는 서로 상쇄되지만, 서로 다른 위치에서 작용하기 때문에 뚜껑은 여전히 회전한다.
이것이 **우력(couple)**이다. 즉, 일정한 거리를 두고 떨어져 있는 크기가 같고 방향이 반대인 두 평행한 힘이다.
자기장 속에서 전류가 흐르는 코일도 비슷하게 작동한다. 코일의 서로 마주 보는 두 변에서는 전류가 반대 방향으로 흐른다. 따라서 자기장은 서로 반대 방향의 자기력을 만들어 낸다.
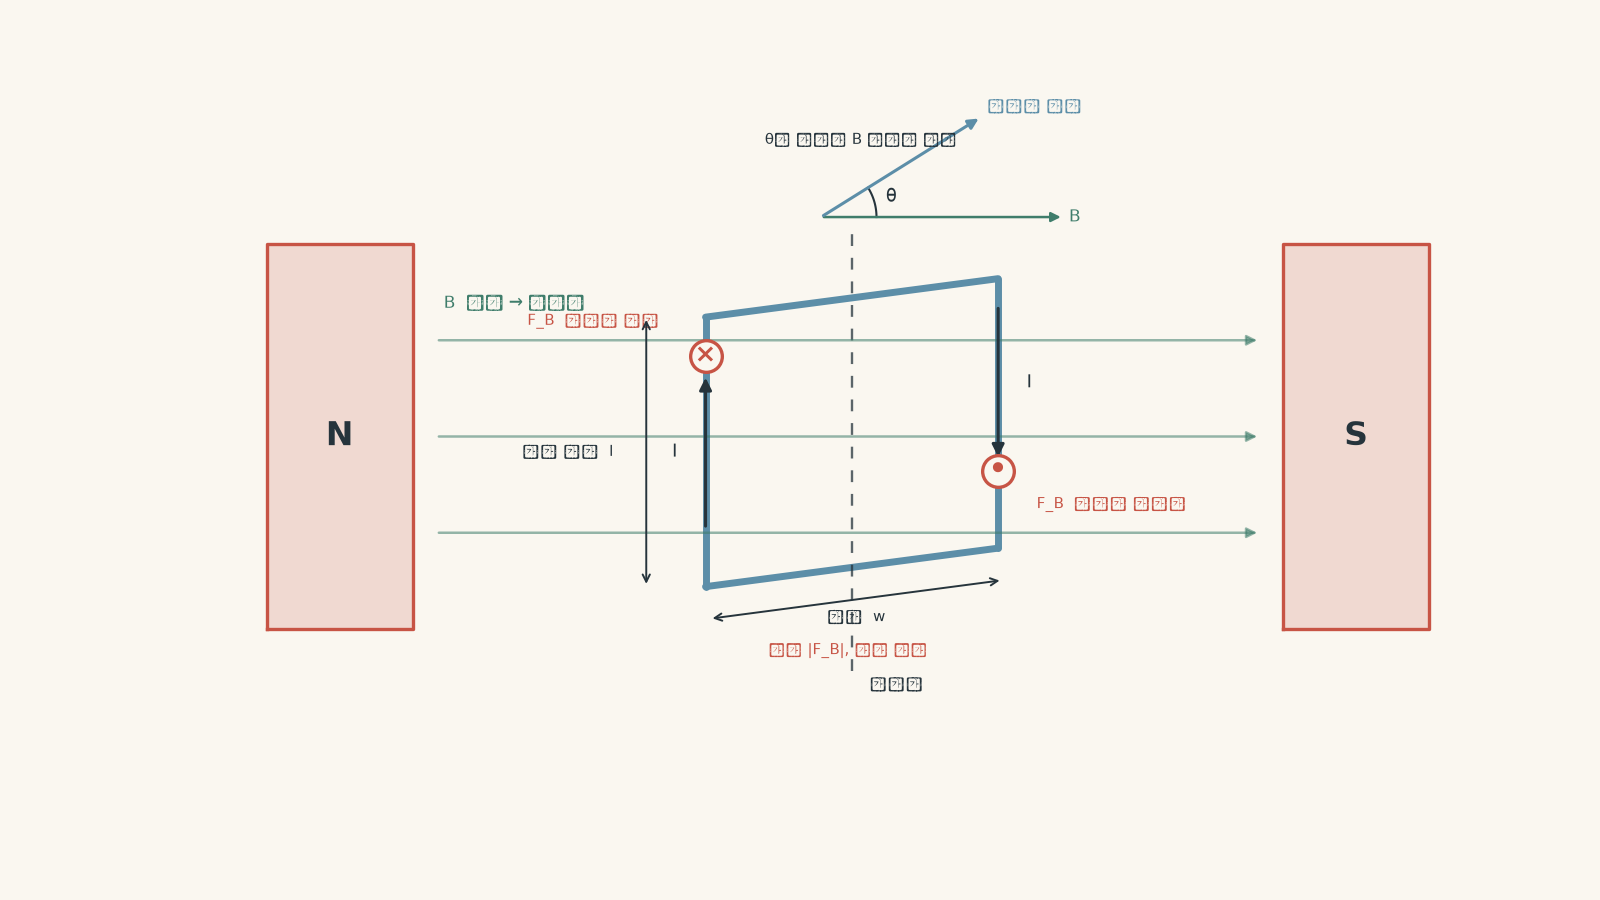
병뚜껑 비유에는 한계가 있다. 손은 원하는 위치에 놓고 원하는 방식으로 힘을 줄 수 있다. 하지만 모터에서는 힘의 방향이 전류의 방향과 자기장에 의해 정해진다. 정확히 어떤 일이 일어나는지 알아내려면 모터 효과 식이 필요하다.
길이가 \(l\)이고 전류 \(I\)가 흐르는 곧은 도선이 자기장 \(B\) 속에 있을 때,
\[ F=BIl\sin\phi \]
이며, 여기서 \(\phi\)는 전류의 방향과 자기장 사이의 각도이다.
단순한 직사각형 모터 코일의 두 유효 변에서는 전류가 자기장에 수직이므로 \(\phi=90^\circ\)이다. 따라서 각 유효 변에서
\[ F=BIl \]
이다.
02자기력에서 토크로
직사각형 코일의 조건이 다음과 같다고 하자.
- 유효 변의 길이 \(l\),
- 너비 \(w\),
- 전류 \(I\),
- 자기장 세기 \(B\).
각 유효 변에는 \(BIl\)의 힘이 작용한다.
토크는 힘에만 의존하지 않는다. 두 힘의 작용선 사이의 수직거리에도 의존한다.
우력의 경우,
\[ \tau=Fd \]
이며, 여기서 \(d\)는 두 작용선 사이의 수직거리이다.
여기서 중요한 것은 기하학적 관계이다. \(\theta\)를 자기장과 코일 평면의 법선 사이의 각도로 정의하자.
법선은 코일의 평평한 면에서 수직으로 곧게 뻗어 나오는 가상의 선이다.
법선이 자기장과 \(\theta\)의 각도를 이룰 때, 두 힘 사이의 유효 거리는
\[ d=w\sin\theta \]
이므로
\[ \tau=(BIl)(w\sin\theta) \]
이고, 직사각형 코일의 넓이가 \(A=lw\)이므로 한 번 감은 코일에 대해
\[ \tau=IAB\sin\theta \]
이다.
코일이 동일한 \(n\)회의 감은 수를 갖는다면, 각 감은 부분이 같은 방향으로 토크에 기여하므로
\[ \boxed{\tau=nIAB\sin\theta} \]
이다. 여기서:
| 기호 | 의미 | 단위 |
|---|---|---|
| \(\tau\) | 코일에 작용하는 토크 | N m |
| \(n\) | 감은 수 | 단위 없음 |
| \(I\) | 전류 | A |
| \(A\) | 한 번 감은 코일의 면적 | \(\text{m}^2\) |
| \(B\) | 자기장 세기 | T |
| \(\theta\) | 코일의 법선과 \(B\) 사이의 각도 | 도 또는 라디안 |
이 식은 토크의 크기를 나타낸다. 회전 방향은 전류와 자기장의 방향을 이용해 판단해야 한다.
03학생들이 가장 자주 혼동하는 부분은 각도이다
다음 식에서
\[ \tau=nIAB\sin\theta \]
의 \(\theta\)는 일반적으로 코일의 평면과 자기장 사이의 각도가 아니다.
자기장과 코일의 법선 사이의 각도이다.
이 차이는 결과를 완전히 바꾼다.
| \(\theta\), 법선과 자기장 사이의 각도 | 코일의 위치 | 토크 |
|---|---|---|
| \(0^\circ\) | 평면이 자기장에 수직 | \(0\) |
| \(30^\circ\) | 기울어짐 | \(0.5\tau_{\max}\) |
| \(90^\circ\) | 평면이 자기장에 평행 | \(\tau_{\max}\) |
| \(180^\circ\) | 평면이 다시 자기장에 수직 | \(0\) |
따라서 최대 토크는
\[ \theta=90^\circ \]
일 때 발생한다. 왜냐하면 \(\sin90^\circ=1\)이기 때문이다.
이때
\[ \tau_{\max}=nIAB \]
이다.
이 관계는 외우기보다는 머릿속에 그려 보는 것이 좋다. 코일의 평면이 자기장에 평행할 때 두 자기력 사이의 유효 거리는 가장 크다. 즉, 가능한 가장 큰 지레팔을 가지므로 가장 큰 토크를 만들어 낸다.
코일의 평면이 자기장에 수직일 때도 유효 변에는 여전히 힘이 작용하지만, 회전축을 기준으로 두 힘의 작용선 사이에는 유효한 간격이 없다. 따라서 토크는 0이다.
문제에서 코일 평면의 각도를 주는 경우
코일의 평면이 자기장과 \(\alpha\)의 각도를 이룬다고 하자.
\(0^\circ\)에서 \(90^\circ\) 사이의 각도에서는
\[ \theta=90^\circ-\alpha \]
이므로
\[ \tau=nIAB\sin(90^\circ-\alpha) \]
또는
\[ \tau=nIAB\cos\alpha \]
이다.
두 식은 같은 물리적 상황을 나타낸다. 시험에서는 주어진 각도를 법선과 자기장 사이의 각도 \(\theta\)로 변환한 뒤, 주어진 공식을 그대로 사용하는 것이 보통 가장 안전하다.
풀이 예제: 코일의 최대 토크
50회 감은 모터 코일에 \(0.80\text{ A}\)의 전류가 흐른다. 각 감은 부분의 면적은 \(30\text{ cm}^2\)이고, 코일은 균일한 \(0.25\text{ T}\) 자기장 안에 있다. 최대 토크를 계산하시오.
1단계: 토크가 언제 최대인지 확인한다.
최대 토크는 \(\theta=90^\circ\)일 때 발생하므로
\[ \sin\theta=1 \]
이다.
2단계: 면적을 제곱미터로 변환한다.
\[ 1\text{ cm}^2=10^{-4}\text{ m}^2 \]
이므로
\[ A=30\times10^{-4}=3.0\times10^{-3}\text{ m}^2 \]
이다.
3단계: 토크 식에 대입한다.
\[ \begin{aligned} \tau_{\max} &=nIAB\\ &=(50)(0.80)(3.0\times10^{-3})(0.25)\\ &=3.0\times10^{-2}\text{ N m} \end{aligned} \]
최대 토크는
\[ \boxed{3.0\times10^{-2}\text{ N m}} \]
이다.
이 결과는 코일의 평면이 자기장과 평행할 때 코일이 가장 큰 회전 효과를 받는다는 뜻이다.
풀이 예제: 코일 평면의 각도가 주어진 경우
120회 감은 직사각형 코일의 크기는 \(4.0\text{ cm}\) by \(6.0\text{ cm}\)이다. 코일에는 \(1.5\text{ A}\)의 전류가 흐르고, \(0.35\text{ T}\)의 자기장 속에 있다. 코일의 평면은 자기장과 \(30^\circ\)의 각도를 이룬다.
토크를 계산하시오. 그다음 코일의 평면이 자기장과 \(60^\circ\)를 이룰 때까지 회전한 뒤의 토크를 구하시오.
1단계: 코일의 면적을 구한다.
먼저 길이를 변환한다.
\[ 4.0\text{ cm}=0.040\text{ m},\qquad 6.0\text{ cm}=0.060\text{ m} \]
따라서
\[ A=(0.040)(0.060)=2.4\times10^{-3}\text{ m}^2 \]
이다.
2단계: 첫 번째 평면 각도를 필요한 법선 각도로 변환한다.
평면이 자기장과 \(30^\circ\)를 이루므로, 법선은 자기장과
\[ \theta=90^\circ-30^\circ=60^\circ \]
의 각도를 이룬다.
3단계: 첫 번째 토크를 계산한다.
\[ \begin{aligned} \tau &=nIAB\sin\theta\\ &=(120)(1.5)(2.4\times10^{-3})(0.35)\sin60^\circ\\ &=0.131\text{ N m} \end{aligned} \]
따라서 토크는 약
\[ \boxed{0.13\text{ N m}} \]
이다.
4단계: 평면 각도가 \(60^\circ\)인 경우를 반복한다.
이제 법선과 자기장 사이의 각도는
\[ \theta=90^\circ-60^\circ=30^\circ \]
이므로
\[ \begin{aligned} \tau &=(120)(1.5)(2.4\times10^{-3})(0.35)\sin30^\circ\\ &=7.56\times10^{-2}\text{ N m} \end{aligned} \]
이다.
따라서
\[ \boxed{\tau=0.0756\text{ N m}} \]
이다.
무슨 일이 일어났는지 살펴보자. 코일의 평면이 자기장에 더 수직에 가까워질수록 토크는 감소했다. 코일 평면의 각도를 그대로 \(\sin\theta\)에 대입하는 학생은 정확히 반대의 경향을 예측하게 된다.
04모터에 정류자가 필요한 이유
토크 식 안에는 한 가지 문제가 숨어 있다.
코일의 법선이 자기장과 나란해지는 위치를 향해 코일이 회전한다고 생각해 보자. 그 위치에 가까워질수록
\[ \theta\rightarrow0^\circ \]
이므로
\[ \tau\rightarrow0 \]
이다.
전류의 방향을 그대로 유지한 채 코일이 이 위치를 지나가면, 자기 토크는 반대 방향으로 작용하게 된다. 계속 회전시키는 대신, 자기적 상호작용은 코일을 다시 정렬된 방향으로 되돌리려는 경향을 보인다.
단순한 DC 모터는 분할 링 정류자를 사용해 이 문제를 피한다. 정류자는 코일이 반 바퀴 회전할 때마다 코일을 흐르는 전류의 방향을 반대로 바꾼다. 전류 방향을 반대로 바꾸면 두 유효 변에 작용하는 자기력의 방향도 모두 반대로 바뀌므로, 토크는 필요한 회전 방향으로 계속 작용할 수 있다.
그래도 토크가 0이 되는 순간은 존재한다. 전류의 방향을 바꾼다고 해서 \(\sin0^\circ\)가 0이 아닌 값이 되는 것은 아니다. 실제 회전하는 계는 이미 가진 회전 운동 때문에 이 위치를 통과할 수 있으며, 실제 모터에서는 서로 다른 각도에 여러 코일을 배치해 모든 코일의 토크가 동시에 0이 되지 않도록 할 수 있다.
이 때문에
\[ \tau=nIAB\sin\theta \]
는 순간적인 토크를 나타내는 식으로 이해해야 한다. 회전하는 모터가 모든 각도에서 항상 같은 토크를 받는 것은 아니다.
05코일을 이해하는 또 하나의 유용한 방법
전류 고리는 자신의 평면에 수직인 자기적 방향을 갖는 것처럼 행동한다. 이는 자기 쌍극자 모멘트로 나타낸다.
그 크기는
\[ \mu=nIA \]
이므로 토크 식은 다음과 같이 쓸 수도 있다.
\[ \tau=\mu B\sin\theta \]
자기장은 전류 고리의 자기 모멘트가 자기장과 나란해지는 방향으로 고리를 회전시키는 경향이 있다.
이 관점은 두 극단적인 경우를 깔끔하게 설명해 준다.
- 자기 모멘트가 이미 자기장과 평행하거나 반평행하다면 토크는 0이다.
- 자기 모멘트가 자기장에 수직이라면 토크의 크기는 최대이다.
전류의 방향을 반대로 바꾸면 코일의 자기 모멘트 방향도 반대로 바뀐다. 이것이 정류자가 하는 일을 이해하는 또 하나의 방법이다.
06이 공식이 가정하는 조건
익숙한 모터 공식은 매우 유용하지만, 아무 조건에서나 성립하는 마법 같은 식은 아니다. 특정한 모형을 전제로 한다.
일반적으로 자기장이 코일 전체에서 거의 균일하고, 각 감은 부분의 면적이 같으며, 각 감은 부분을 흐르는 전류가 같고, 코일이 단단한 평면 구조를 유지한다고 가정한다.
이 점은 자기장이 매우 불균일한 경우 크기가 같고 방향이 반대인 힘에 대한 논리가 성립하지 않을 수 있기 때문에 중요하다. 한쪽 변이 다른 쪽보다 더 큰 힘을 받을 수 있다. 그러면 코일은 토크와 알짜힘을 동시에 받을 수 있다.
또한 모터 설계를 비교할 때도 중요하다. 이 식에 따르면 다른 모든 조건이 일정할 때 \(n\)을 두 배로 늘리면 토크도 두 배가 된다. 하지만 실제 코일에서는 감은 수를 바꾸면 저항이 달라지고, 따라서 전류도 달라질 수 있다. 다른 기호들이 그대로 유지된다고 가정하면서 한 변수만 항상 독립적으로 바꿀 수 있는 것은 아니다.
07문제와 해설
문제 1
80회 감은 모터 코일의 면적은 \(2.5\times10^{-3}\text{ m}^2\)이다. 코일에는 \(1.2\text{ A}\)의 전류가 흐르고, \(0.40\text{ T}\)의 자기장 속에 있다. 코일의 법선은 자기장과 \(30^\circ\)의 각도를 이룬다.
토크를 계산하시오.
해설 1
토크는
\[ \boxed{4.8\times10^{-2}\text{ N m}} \]
이다.
사용할 식은
\[ \tau=nIAB\sin\theta \]
이다.
여기서 주어진 \(30^\circ\)는 이미 법선과 자기장 사이의 각도이므로 각도를 변환할 필요가 없다.
대입하면,
\[ \begin{aligned} \tau &=(80)(1.2)(2.5\times10^{-3})(0.40)\sin30^\circ\\ &=(80)(1.2)(2.5\times10^{-3})(0.40)(0.5)\\ &=4.8\times10^{-2}\text{ N m} \end{aligned} \]
이다.
흔히 하기 쉬운 실수는 \(30^\circ\)가 \(90^\circ\)의 3분의 1이므로 토크도 최대값의 3분의 1일 것이라고 생각하는 것이다. 토크는 각도에 선형적으로 비례하지 않는다. \(\sin\theta\)에 따라 변한다.
\(30^\circ\)에서 토크는 정확히 최대값의 절반이다.
문제 2
200회 감은 코일에 \(0.80\text{ A}\)의 전류가 흐른다. 각 감은 부분의 면적은 \(1.5\times10^{-3}\text{ m}^2\)이고, 자기장은 \(0.50\text{ T}\)이다.
어느 순간 측정된 토크의 크기가 \(0.096\text{ N m}\)이다.
\(\theta\)가 코일의 법선과 자기장 사이의 각도일 때, \(0^\circ\)에서 \(180^\circ\) 사이의 가능한 모든 \(\theta\) 값을 구하시오. 또한 토크의 크기만으로는 코일의 방향을 하나로 결정할 수 없는 이유를 설명하시오.
해설 2
가능한 각도는 약
\[ \boxed{\theta=53.1^\circ\text{ 또는 }126.9^\circ} \]
이며, 토크의 크기만으로는 둘 중 어느 각도인지 구분할 수 없다.
먼저 가능한 최대 토크를 계산한다.
\[ \begin{aligned} \tau_{\max} &=nIAB\\ &=(200)(0.80)(1.5\times10^{-3})(0.50)\\ &=0.120\text{ N m} \end{aligned} \]
이제 측정된 토크를 사용한다.
\[ \begin{aligned} 0.096&=0.120\sin\theta\\ \sin\theta&=0.800 \end{aligned} \]
계산기는 첫 번째 해로
\[ \theta=\sin^{-1}(0.800)=53.1^\circ \]
를 준다.
하지만 사인은 \(180^\circ-\theta\)에서도 같은 양의 값을 갖는다. 따라서
\[ 180^\circ-53.1^\circ=126.9^\circ \]
도 가능하다.
흔히 하기 쉬운 방법은 역삼각함수 버튼을 한 번 누른 뒤 풀이를 끝내는 것이다. 그렇게 하면 \(0^\circ\)에서 \(180^\circ\) 전체 범위의 기하학적 관계를 놓치게 된다.
여기에는 더 근본적인 한계도 있다. 스칼라 식 \( \tau=nIAB\sin\theta \)는 토크의 크기를 나타낸다. 실제 회전 방향을 결정하려면 코일의 배치와 전류 및 자기장의 방향도 알아야 한다.
문제 3
면적이 \(4.0\times10^{-3}\text{ m}^2\)인 60회 감은 코일에 \(1.5\text{ A}\)의 전류가 흐르고, 코일은 \(0.25\text{ T}\) 자기장 속에 있다.
코일은 자신의 법선이 자기장과 평행해지는 위치를 향해 회전하고 있다. 코일의 법선이 정렬된 위치에서 \(10^\circ\) 떨어져 있을 때를 생각하자.
이 위치에서 토크의 크기를 계산하시오. 그런 다음 코일이 정렬 위치를 막 통과한 뒤 어떤 일이 일어나는지 설명하시오.
a. 전류의 방향을 바꾸지 않는 경우, 그리고
b. 정확한 시점에 분할 링 정류자가 전류의 방향을 반대로 바꾸는 경우.
또한 정확히 정렬되는 순간에는 어떤 일이 일어나는지 설명하시오.
해설 3
정렬된 위치에서 \(10^\circ\) 떨어져 있을 때 토크의 크기는 약
\[ \boxed{1.56\times10^{-2}\text{ N m}} \]
이다.
전류의 방향을 바꾸지 않으면 코일이 정렬 위치를 통과한 뒤 토크의 회전 효과가 반대가 된다. 정류가 올바르게 이루어지면 전류가 반전되어 모터 토크는 원래 의도한 회전 방향으로 계속 작용한다. 정확히 정렬되는 순간에는 어느 경우든 토크가 0이다.
먼저 크기를 계산하면,
\[ \begin{aligned} \tau &=nIAB\sin\theta\\ &=(60)(1.5)(4.0\times10^{-3})(0.25)\sin10^\circ\\ &=1.56\times10^{-2}\text{ N m} \end{aligned} \]
이다.
정렬되기 직전에는 자기력이 코일을 정렬된 위치 쪽으로 돌리려는 토크를 만들어 낸다.
전류가 그대로인 상태에서 코일이 그 위치를 지나가면, 기하학적으로 코일은 정렬 위치의 반대편으로 넘어간 것이다. 이제 자기적 상호작용은 코일을 다시 정렬 위치 쪽으로 돌리려 한다. 따라서 토크는 코일을 정렬 위치 너머로 움직이게 한 회전 운동을 방해하는 방향으로 작용한다.
흔히 하기 쉬운 주장은 \(\sin10^\circ\)의 크기가 양쪽에서 같으므로 토크도 변하지 않아야 한다는 것이다. 여기서 빠진 정보는 방향이다. 스칼라 식은 토크의 크기를 알려 줄 뿐, 회전 효과의 방향은 알려 주지 않는다.
분할 링 정류자가 있으면 적절한 지점에서 코일을 흐르는 전류의 방향이 반대로 바뀐다. 따라서 각 유효 변에 작용하는 자기력도 반대로 바뀐다. 이로 인해 코일을 기준으로 한 토크의 방향이 바뀌며, 전체적인 회전은 같은 방향으로 계속 구동될 수 있다.
정확히 정렬되는 순간에는
\[ \theta=0^\circ \]
이므로
\[ \tau=nIAB\sin0^\circ=0 \]
이다.
그 순간 전류를 반대로 바꾸더라도 토크는 여전히 0이다. 실제 모터가 이 사점(dead position)을 안정적으로 통과하려면 관성 또는 서로 다른 방향으로 배치된 추가 코일이 필요하다.
문제 4
40회 감은 직사각형 코일이 불균일한 자기장 속에 있다. 각 유효 변의 길이는 \(0.050\text{ m}\)이고, 두 유효 변 사이의 거리는 \(0.030\text{ m}\)이다. 전류는 \(2.0\text{ A}\)이다.
코일은 지레팔이 최대가 되는 위치에 놓여 있다. 왼쪽 유효 변의 자기장은 \(0.60\text{ T}\)이고, 오른쪽 유효 변의 자기장은 \(0.40\text{ T}\)이다. 두 위치에서 자기장의 방향은 같다.
각 유효 변이 그 위치의 자기장에 수직이라고 가정하시오.
a. 각 유효 변에 작용하는 전체 자기력의 크기를 계산하시오.
b. 코일에 작용하는 알짜힘을 구하시오.
c. 코일 중심에 대한 토크를 계산하시오.
d. 한 학생이 두 자기장의 평균인 \(B=0.50\text{ T}\)를 \( \tau=nIAB \)에 사용하여 같은 토크를 얻었다. 이것이 표준적인 균일 자기장 모형이 이 상황을 완전히 설명한다는 뜻이 아닌 이유를 설명하시오.
해설 4
유효 변에 작용하는 힘은
\[ \boxed{2.4\text{ N 및 }1.6\text{ N}} \]
이며, 코일에 작용하는 알짜힘은
\[ \boxed{0.80\text{ N}} \]
으로 더 큰 변의 힘이 향하는 방향이다. 코일 중심에 대한 토크는
\[ \boxed{6.0\times10^{-2}\text{ N m}} \]
이다.
평균 자기장을 사용한 계산은 이 대칭적인 기하 구조에서는 우연히 같은 토크를 주지만, 0이 아닌 알짜힘을 완전히 놓친다.
왼쪽 변에 대해,
\[ \begin{aligned} F_L &=nB_LIl\\ &=(40)(0.60)(2.0)(0.050)\\ &=2.4\text{ N} \end{aligned} \]
이다.
오른쪽 변에 대해,
\[ \begin{aligned} F_R &=nB_RIl\\ &=(40)(0.40)(2.0)(0.050)\\ &=1.6\text{ N} \end{aligned} \]
이다.
두 유효 변의 전류 방향이 서로 반대이므로 두 힘은 서로 반대 방향으로 작용한다.
힘의 크기가 서로 다르므로 완전히 상쇄되지 않는다.
\[ F_{\text{net}}=2.4-1.6=0.80\text{ N} \]
이제 토크를 계산한다. 두 힘은 각각 중심에서 \(0.015\text{ m}\) 떨어진 곳에 작용한다. 왜냐하면
\[ \frac{0.030}{2}=0.015\text{ m} \]
이기 때문이다.
두 힘의 방향은 서로 반대이지만, 둘 다 같은 회전 방향으로 토크를 만들어 낸다.
\[ \begin{aligned} \tau &=F_L(0.015)+F_R(0.015)\\ &=(2.4)(0.015)+(1.6)(0.015)\\ &=0.060\text{ N m} \end{aligned} \]
이제 학생이 평균 자기장을 사용한 방법을 생각해 보자.
코일의 면적은
\[ A=(0.050)(0.030)=1.5\times10^{-3}\text{ m}^2 \]
이다.
\(B_{\text{avg}}=0.50\text{ T}\)를 사용하면,
\[ \begin{aligned} \tau &=nIAB_{\text{avg}}\\ &=(40)(2.0)(1.5\times10^{-3})(0.50)\\ &=0.060\text{ N m} \end{aligned} \]
이다.
따라서 토크의 수치 자체는 일치한다.
흔히 내리기 쉬운 결론은 불균일한 자기장을 평균값으로 바꾸면 전체 문제가 해결되었다는 것이다. 하지만 그렇지 않다. 표준적인 단순 모터 모형은 두 변의 힘이 크기는 같고 방향은 반대여서 알짜힘이 0이라고 가정한다. 여기서는 코일에 \(0.80\text{ N}\)의 알짜힘이 작용한다.
더 정확한 방법은 코일의 각 부분에 작용하는 자기력을 계산한 뒤, 알짜힘과 알짜토크를 모두 구하는 것이다. 평균 자기장이 이 특정한 토크 계산에서 맞는 결과를 주는 이유는 두 변의 지레팔이 같기 때문이다. 이러한 우연한 일치가 자기장이 균일하다는 뜻은 아니다.
문제 5
정지 상태의 두 모터 코일이 같은 직사각형 틀을 사용하므로, 모든 감은 부분의 면적은 동일하게 \(A=2.0\times10^{-3}\text{ m}^2\)이다. 두 코일 모두 같은 \(0.50\text{ T}\) 자기장 속에서 최대 토크가 되도록 배치되어 있으며, 각각 이상적인 \(12\text{ V}\) 전원에 연결되어 있다.
코일 A는 100회 감겨 있고 저항은 \(4.0\,\Omega\)이다.
코일 B는 200회로 다시 감았지만 코일 A와 같은 총 부피의 구리를 사용한다. 틀이 바뀌지 않았으므로 각 감은 부분의 길이는 같다고 가정하시오.
다음 식을 사용하시오.
\[ R=\rho\frac{L}{S} \]
여기서 \(\rho\)는 구리의 비저항, \(L\)은 전체 도선 길이, \(S\)는 도선의 단면적이다.
a. 코일 B의 저항과 전류를 구하시오.
b. 각 코일의 최대 토크를 계산하시오.
c. 이 상황에서 감은 수를 두 배로 늘렸는데도 토크가 감소한 이유를 설명하시오.
d. 대신 이상적인 전류원이 두 코일 모두에 \(3.0\text{ A}\)의 전류를 강제로 흐르게 한다면, 두 코일의 최대 토크를 비교하시오.
저항의 가열에 따른 변화와 역기전력은 무시하시오.
해설 5
전압이 고정된 전원을 사용할 때 코일 B는
\[ \boxed{R_B=16\,\Omega,\qquad I_B=0.75\text{ A}} \]
이고, 발생하는 토크는
\[ \boxed{0.15\text{ N m}} \]
뿐이다.
이에 비해 코일 A의 토크는
\[ \boxed{0.30\text{ N m}} \]
이다.
코일 B는 감은 수가 두 배인데도 토크는 절반이다. 대신 이상적인 \(3.0\text{ A}\) 전류원을 사용하면 코일 B는 코일 A의 두 배 토크를 만들어 낸다.
핵심 조건은 구리의 총량이 고정되어 있다는 것이다.
코일 B는 같은 틀에 두 배의 횟수로 감겨 있으므로 전체 도선 길이도 두 배이다.
\[ L_B=2L_A \]
구리의 부피를 일정하게 유지하려면
\[ V_{\text{copper}}=LS \]
를 사용한다.
\(L\)이 두 배가 되면 도선의 단면적은 절반이 되어야 한다.
\[ S_B=\frac{S_A}{2} \]
이제 저항을 비교해 보자.
\[ R=\rho\frac{L}{S} \]
이므로
\[ \frac{R_B}{R_A} = \frac{2L_A/(S_A/2)}{L_A/S_A} =4 \]
이다.
따라서
\[ R_B=4(4.0)=16\,\Omega \]
이다.
정지 상태에서는 역기전력을 무시하므로, 옴의 법칙을 이용해 코일 A의 전류를 구하면
\[ I_A=\frac{V}{R_A}=\frac{12}{4.0}=3.0\text{ A} \]
이다.
코일 B의 경우,
\[ I_B=\frac{12}{16}=0.75\text{ A} \]
이다.
이제 코일 A의 최대 토크를 계산하면,
\[ \begin{aligned} \tau_A &=nIAB\\ &=(100)(3.0)(2.0\times10^{-3})(0.50)\\ &=0.30\text{ N m} \end{aligned} \]
이다.
코일 B의 경우,
\[ \begin{aligned} \tau_B &=(200)(0.75)(2.0\times10^{-3})(0.50)\\ &=0.15\text{ N m} \end{aligned} \]
이다.
흔히 하기 쉬운 주장은 단순히
\[ \tau\propto n \]
이므로 \(n\)을 두 배로 늘리면 토크도 두 배가 되어야 한다는 것이다.
이 비례 관계는 \(I\), \(A\), \(B\), \(\theta\)가 일정하게 유지될 때만 성립한다. 여기서는 그렇지 않다. 같은 양의 구리를 유지하면서 감은 수를 두 배로 늘리면 저항이 네 배가 된다. 전압이 일정하면 전류는 4분의 1로 감소한다.
중요한 것은 \(nI\)의 곱이다.
\[ (nI)_A=(100)(3.0)=300 \]
인 반면,
\[ (nI)_B=(200)(0.75)=150 \]
이므로 코일 B의 최대 토크는 절반에 불과하다.
이제 조건을 바꾸어 보자. 이상적인 전류원이 어느 코일에든 \(3.0\text{ A}\)를 흐르게 한다고 하자.
그러면
\[ \tau_A=(100)(3.0)(2.0\times10^{-3})(0.50)=0.30\text{ N m} \]
인 반면,
\[ \tau_B=(200)(3.0)(2.0\times10^{-3})(0.50)=0.60\text{ N m} \]
이므로 이제 코일 B가 두 배의 토크를 만들어 낸다.
물리 법칙이 서로 모순되는 것은 아니다. 전원 조건이 달라진 것이다. “감은 수가 많을수록 토크가 커진다”는 말은 전류가 실제로 일정하게 유지된다고 볼 수 있을 때만 안전하게 사용할 수 있다.
08이 내용을 통해 다음으로 이해할 수 있는 것
다음 식
\[ \tau=nIAB\sin\theta \]
은 단순히 하나의 수치를 계산하는 것 이상의 의미를 갖는다. 이 식은 로터가 회전하면서 모터의 토크가 왜 변하는지, 코일에 왜 사점이 생기는지, 정류자가 왜 전류의 방향을 바꿔야 하는지, 그리고 모터의 권선을 바꾸면 왜 여러 변수가 동시에 달라질 수 있는지를 설명한다.
다음으로 유용한 단계는 이렇게 변하는 토크를 전자기 유도와 연결하는 것이다. 모터가 실제로 회전하기 시작하면 움직이는 코일은 전원에 반대되는 유도 기전력도 만들어 낸다. 이 역기전력은 전류를 바꾸고, 전류의 변화는 다시 토크를 바꾼다. 따라서 실제 모터는 단순히 일정한 \(nIAB\)를 갖는 코일이 아니라, 운동, 유도 기전력, 전류, 토크가 서로 영향을 주고받는 피드백 시스템이다.