
HSC 物理:二維相對位置與運動
學習如何利用向量相減、分量分析和清晰的範例,建立平面上移動觀察者之間的相對位置與速度模型。
想像你站在一艘向東行駛的渡輪上,同時一艘快艇沿東北方向橫越港灣。岸上的人測得快艇的一個速度,而你測得另一個速度。這兩個測量結果都不一定是錯的。
在進行任何數學運算之前,先預測一下:如果快艇和渡輪剛好以完全相同的速度運動,從渡輪上看,快艇會是甚麼樣子?
它看起來會是靜止的。它相對於你的速度會是零。
這個簡單的概念就是二維相對運動的核心。我們透過相減兩個物體的位置向量或速度向量來比較它們。
01從位置開始:A 相對於 B 在哪裡?
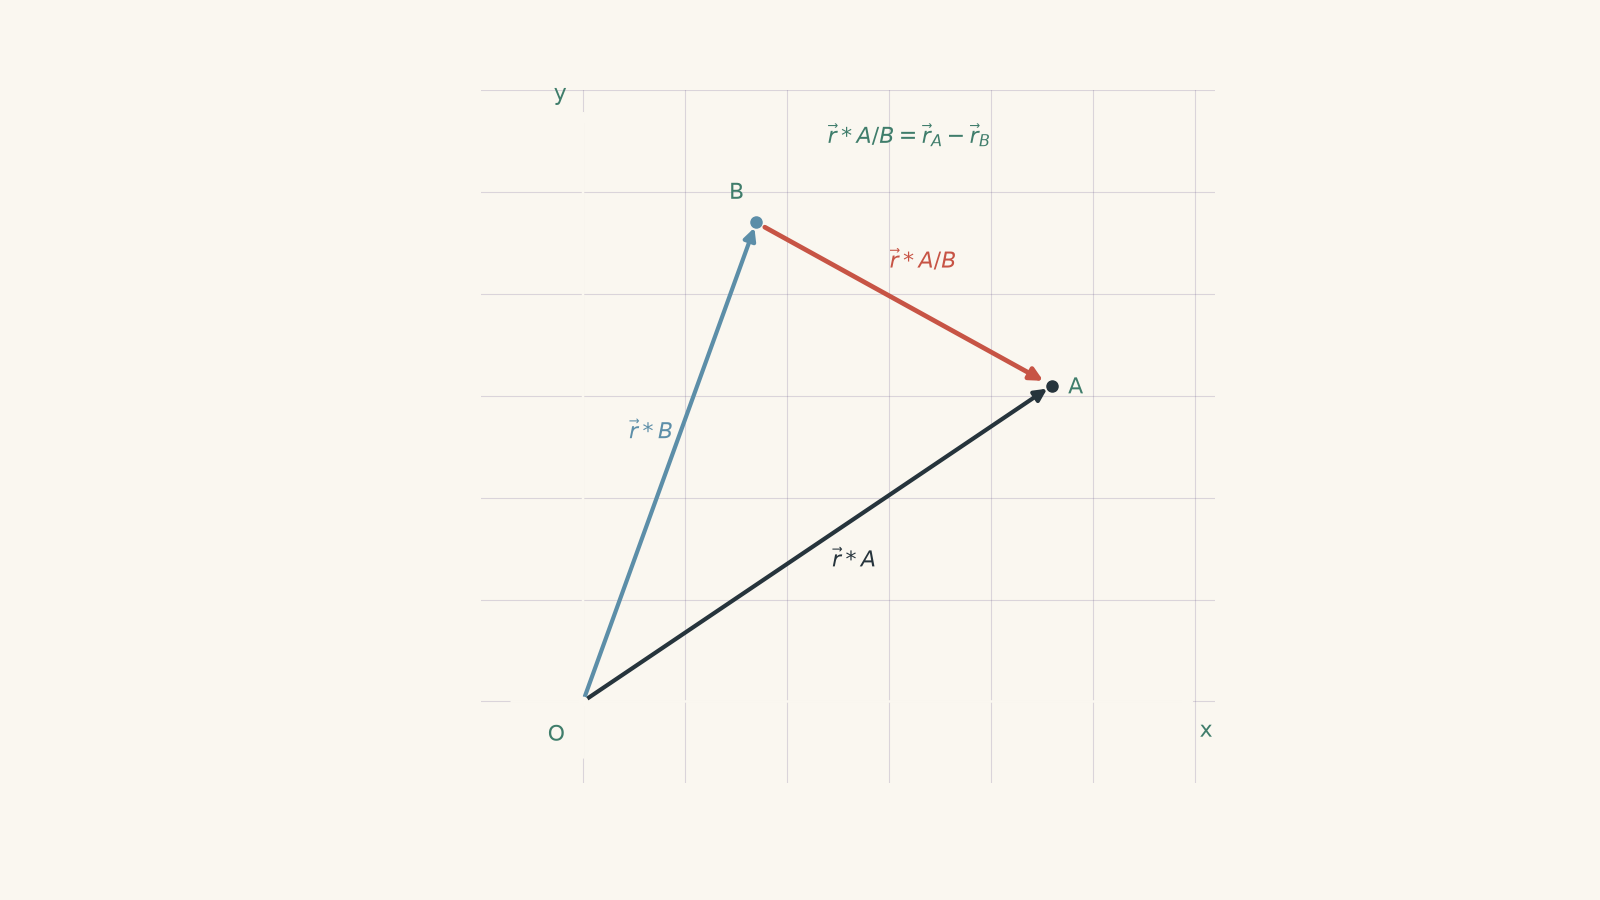
假設兩個物體 A 和 B 正在一個平面上運動。位於固定原點的觀察者測得它們的位置向量:
- \(\vec r_A\):A 的位置
- \(\vec r_B\):B 的位置
兩個向量都必須從同一個原點量度,而且是在同一時刻量度。
現在想像你正坐在 B 上。你其實不太在意 A 相對於某個遙遠原點的位置。你在意的是 A 相對於你的位置。
由 B 指向 A 的向量是:
\[
\vec r_{A/B} = \vec r_A – \vec r_B
\]
這裡,\(\vec r_{A/B}\) 表示「A 相對於 B 的位置」。
為甚麼要相減?
想像兩位朋友站在公園裡。一位朋友位於 \((8,5)\) m,另一位位於 \((3,2)\) m。
從第二位朋友的角度來看,第一位朋友的位置是:
\[
(8,5) – (3,2) = (5,3)\text{ m}
\]
因此,第一位朋友位於第二位朋友以東 5 m、以北 3 m。
相減會消去它們相對於原來原點所共有的那一部分位置。
一個有點滑稽的類比,是比較兩個人的銀行餘額。如果 Alex 有 $80,而 Bailey 有 $50,那麼 Alex 比 Bailey 多 $30。相對位置的概念也很相似,不過我們相減的是向量,所以方向也很重要。
這個類比到這裡就不再適用了。位置具有空間方向,而且會隨物體移動而連續改變。
02以分量表示相對位置
對於平面上的運動,通常最容易的方法是使用水平和垂直分量。
如果
\[
\vec r_A = x_A\hat i + y_A\hat j
\]
而
\[
\vec r_B = x_B\hat i + y_B\hat j
\]
那麼
\[
\vec r_{A/B}
= (x_A-x_B)\hat i + (y_A-y_B)\hat j
\]
其中:
- \(x_A\) 和 \(x_B\) 是 A 和 B 的水平座標,通常以米為單位
- \(y_A\) 和 \(y_B\) 是垂直座標
- \(\hat i\) 是正 \(x\) 方向的單位向量
- \(\hat j\) 是正 \(y\) 方向的單位向量
在涉及羅盤方向的問題中,我們通常選擇:
- 東為正 \(x\)
- 北為正 \(y\)
這種選擇並不是強制的。重要的是你要選定座標軸,並始終一致地使用它們。
範例:無人機相對於船在哪裡?
一架無人機相對於某個港口標記的位置是 \((420,310)\) m。一艘船相對於同一標記的位置是 \((170,190)\) m。求無人機相對於船的位置。
步驟 1:寫出相對位置方程式。
\[
\vec r_{\text{無人機/船}}
=
\vec r_{\text{無人機}}
–
\vec r_{\text{船}}
\]
步驟 2:將對應的分量相減。
\[
\begin{aligned}
\vec r_{\text{無人機/船}}
&= (420-170)\hat i + (310-190)\hat j\\
&= 250\hat i + 120\hat j\text{ m}
\end{aligned}
\]
步驟 3:解釋這些分量。
無人機位於船以東 250 m、以北 120 m。
如果我們想求它們之間的直線距離:
\[
\begin{aligned}
|\vec r_{\text{無人機/船}}|
&= \sqrt{250^2+120^2}\\
&\approx 277\text{ m}
\end{aligned}
\]
相對位置向量提供的資訊不只是距離。它同時告訴我們距離和方向。
03現在讓兩個物體都移動
位置告訴我們在某一時刻 A 相對於 B 在哪裡。通常,更有用的問題是這個相對位置如何隨時間改變。
假設:
- A 的速度為 \(\vec v_A\)
- B 的速度為 \(\vec v_B\)
將相對位置方程式對時間微分:
\[
\vec r_{A/B} = \vec r_A-\vec r_B
\]
因此
\[
\vec v_{A/B} = \vec v_A-\vec v_B
\]
這就是相對速度的核心方程式。
\[
\boxed{\vec v_{A/B} = \vec v_A-\vec v_B}
\]
它的意思是:
從 B 觀察到的 A 的速度 = A 的速度減去 B 的速度。
次序很重要。
\[
\vec v_{A/B} \neq \vec v_{B/A}
\]
相反地,
\[
\vec v_{B/A}=-\vec v_{A/B}
\]
如果我看到你以 4 m s\(^{-1}\) 向東北移動,你就會看到我以 4 m s\(^{-1}\) 向西南移動。
大小相同,方向相反。
04為甚麼相對速度是向量相減
假設兩輛汽車沿相鄰車道向東行駛。
A 車以 25 m s\(^{-1}\) 行駛,而 B 車以 20 m s\(^{-1}\) 行駛。
從路旁看,A 以 25 m s\(^{-1}\) 移動。不過,從 B 看,A 只會以以下速度慢慢向前拉開距離:
\[
v_{A/B}=25-20=5\text{ m s}^{-1}
\]
現在改變 B 的速度。如果 B 以 20 m s\(^{-1}\) 向西移動,我們把它表示為 \(-20\text{ m s}^{-1}\)。
那麼:
\[
v_{A/B}=25-(-20)=45\text{ m s}^{-1}
\]
相減仍然適用。正負號包含了方向資訊。
在二維情況中,完全相同的概念仍然適用,只是相減要逐個分量進行。
05平面上的相對速度
假設
\[
\vec v_A=v_{Ax}\hat i+v_{Ay}\hat j
\]
而
\[
\vec v_B=v_{Bx}\hat i+v_{By}\hat j
\]
那麼:
\[
\vec v_{A/B}
=
(v_{Ax}-v_{Bx})\hat i
+
(v_{Ay}-v_{By})\hat j
\]
得到各分量後,其大小為:
\[
|\vec v_{A/B}|
=
\sqrt{(v_{Ax}-v_{Bx})^2+(v_{Ay}-v_{By})^2}
\]
如果需要求方向,可以利用相對速度的分量做三角運算。
例如,如果相對速度為 \(6\hat i+8\hat j\text{ m s}^{-1}\),那麼它的大小為:
\[
\sqrt{6^2+8^2}=10\text{ m s}^{-1}
\]
方向為:
\[
\theta=\tan^{-1}\left(\frac{8}{6}\right)\approx53.1^\circ
\]
因此,相對於 B,A 以 \(10\text{ m s}^{-1}\) 運動,方向為東偏北 \(53.1^\circ\)。
判斷方向時要小心。反正切函數會給你一個角度,但分量的正負號才會告訴你向量實際位於哪一個象限。
06最容易犯的錯誤:相減速率而不是速度
考慮兩架飛機:
- A 以 \(200\text{ m s}^{-1}\) 向東飛行
- B 以 \(200\text{ m s}^{-1}\) 向北飛行
有學生可能會說:
「它們的速率相同,所以它們的相對速率是零。」
如果只看數字,這似乎很合理。
但速度包含方向。
以東為 \(+x\)、北為 \(+y\):
\[
\vec v_A=200\hat i
\]
\[
\vec v_B=200\hat j
\]
因此:
\[
\vec v_{A/B}
=
200\hat i-200\hat j
\]
相對速率為:
\[
|\vec v_{A/B}|
=
\sqrt{200^2+(-200)^2}
\approx283\text{ m s}^{-1}
\]
相同的速率並不表示相對速度為零。相對速度為零要求兩者的速度向量相同。
也就是大小和方向都相同。
07一個實用的判斷規則
每當你看到相對運動問題時,問自己:
「我要描述的是誰的運動?它是相對於誰?」
然後先寫標記,再代入數值。
例如:
\[
\vec v_{\text{飛機/空氣}}
=
\vec v_{\text{飛機}}
–
\vec v_{\text{空氣}}
\]
或
\[
\vec v_{\text{船/水}}
=
\vec v_{\text{船}}
–
\vec v_{\text{水}}
\]
這種符號可以避免其中一個最常見的錯誤:把相減次序顛倒。
一個可靠的文字記法是:
第一個物體減去第二個物體。
所以「A 相對於 B」就是 \(A-B\)。
08範例:兩艘船向不同方向移動
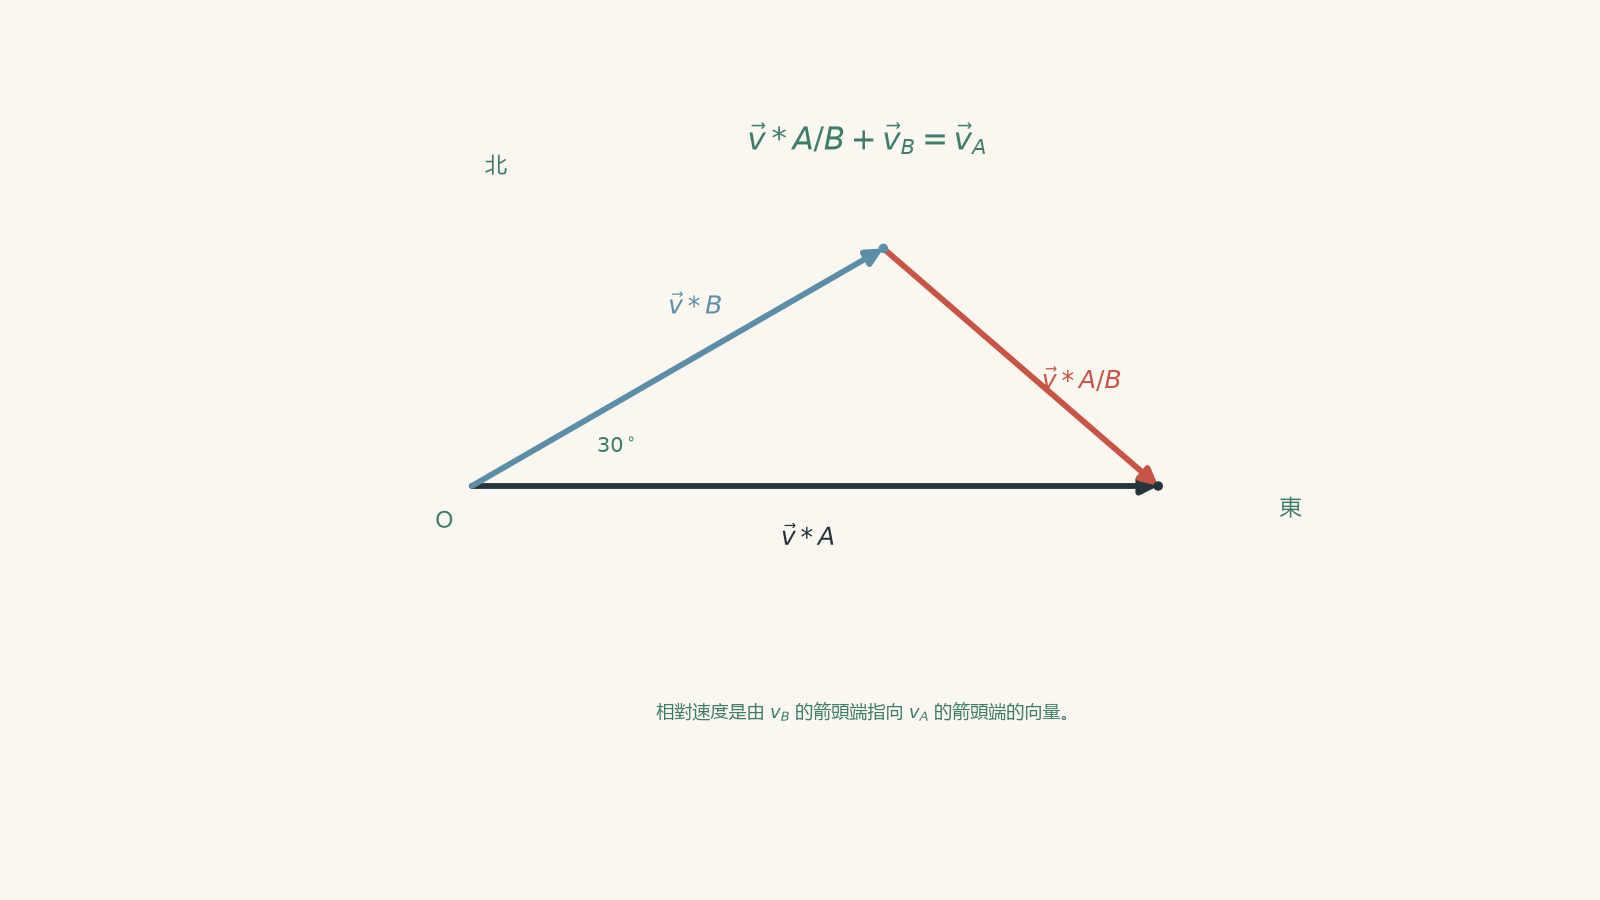
A 船以 \(12.0\text{ m s}^{-1}\) 向東行駛。B 船以 \(8.0\text{ m s}^{-1}\) 行駛,方向為東偏北 \(30^\circ\)。求 A 相對於 B 的速度。
步驟 1:選擇座標軸。
令東為 \(+x\),北為 \(+y\)。
A 船的分量為:
\[
\vec v_A=12.0\hat i\text{ m s}^{-1}
\]
首先必須把 B 船的速度分解成分量:
\[
\begin{aligned}
v_{Bx}&=8.0\cos30^\circ=6.93\text{ m s}^{-1}\\
v_{By}&=8.0\sin30^\circ=4.00\text{ m s}^{-1}
\end{aligned}
\]
因此:
\[
\vec v_B
=
6.93\hat i+4.00\hat j\text{ m s}^{-1}
\]
步驟 2:用 A 的速度減去 B 的速度。
\[
\begin{aligned}
\vec v_{A/B}
&=\vec v_A-\vec v_B\\
&=(12.0-6.93)\hat i+(0-4.00)\hat j\\
&=5.07\hat i-4.00\hat j\text{ m s}^{-1}
\end{aligned}
\]
負的垂直分量表示,相對於 B,A 看起來向南移動。
步驟 3:求大小。
\[
\begin{aligned}
|\vec v_{A/B}|
&=\sqrt{5.07^2+(-4.00)^2}\\
&=6.46\text{ m s}^{-1}
\end{aligned}
\]
步驟 4:求方向。
相對速度具有正的向東分量和負的向北分量,所以它指向東偏南。
\[
\begin{aligned}
\theta
&=\tan^{-1}\left(\frac{4.00}{5.07}\right)\\
&=38.3^\circ
\end{aligned}
\]
因此:
\[
\boxed{\vec v_{A/B}=6.46\text{ m s}^{-1},\ \text{東偏南 }38.3^\circ}
\]
從 B 船上看,A 船似乎斜向東南移動,儘管相對於岸邊,A 實際上正向正東行駛。
09相對速度的三角形形式
方程式
\[
\vec v_{A/B}=\vec v_A-\vec v_B
\]
可以改寫為:
\[
\vec v_A=\vec v_{A/B}+\vec v_B
\]
當某個速度很自然地是相對於移動中的介質或觀察者來量度時,這種形式特別有用。
例如,飛機相對於地面的運動可以表示為:
\[
\vec v_{\text{飛機/地面}}
=
\vec v_{\text{飛機/空氣}}
+
\vec v_{\text{空氣/地面}}
\]
這裡:
- \(\vec v_{\text{飛機/空氣}}\) 是飛機相對於周圍空氣的速度
- \(\vec v_{\text{空氣/地面}}\) 是風速
- \(\vec v_{\text{飛機/地面}}\) 是固定在地面的觀察者量得的速度
這不是一條新的定律。它只是把同一個相對速度關係重新排列。
10範例:側風中的研究無人機
一架無人機必須相對於地面以 \(15.0\text{ m s}^{-1}\) 向正北飛行。風以 \(6.0\text{ m s}^{-1}\) 向東吹。求無人機相對於空氣所必須具有的速度。
一開始,你可能會預測無人機只需要朝正北飛。
但它不能這樣做。如果它相對於空氣朝正北飛,風就會把它吹向東方。它必須稍微朝西,使它相對於空氣的向西運動抵消向東的風速。
步驟 1:寫出速度關係。
\[
\vec v_{\text{無人機/地面}}
=
\vec v_{\text{無人機/空氣}}
+
\vec v_{\text{空氣/地面}}
\]
重新排列:
\[
\vec v_{\text{無人機/空氣}}
=
\vec v_{\text{無人機/地面}}
–
\vec v_{\text{空氣/地面}}
\]
步驟 2:把所需的地面速度和風速寫成分量形式。
以東為 \(+x\)、北為 \(+y\):
\[
\vec v_{\text{無人機/地面}}
=
0\hat i+15.0\hat j\text{ m s}^{-1}
\]
以及
\[
\vec v_{\text{空氣/地面}}
=
6.0\hat i+0\hat j\text{ m s}^{-1}
\]
步驟 3:相減向量。
\[
\begin{aligned}
\vec v_{\text{無人機/空氣}}
&=(0-6.0)\hat i+(15.0-0)\hat j\\
&=-6.0\hat i+15.0\hat j\text{ m s}^{-1}
\end{aligned}
\]
步驟 4:求所需的空速。
\[
\begin{aligned}
|\vec v_{\text{無人機/空氣}}|
&=\sqrt{(-6.0)^2+15.0^2}\\
&=\sqrt{261}\\
&=16.2\text{ m s}^{-1}
\end{aligned}
\]
步驟 5:求航向。
速度方向為北偏西。
\[
\begin{aligned}
\theta
&=\tan^{-1}\left(\frac{6.0}{15.0}\right)\\
&=21.8^\circ
\end{aligned}
\]
因此,無人機必須以以下速度飛行:
\[
\boxed{16.2\text{ m s}^{-1},\ \text{北偏西 }21.8^\circ}
\]
這個航向會產生 \(6.0\text{ m s}^{-1}\) 的向西分量,恰好抵消風的向東速度。因此,最終相對於地面的運動是向正北。
11相對位置會依照相對速度而改變
位置方程式和速度方程式彼此相連。
在速度恆定時:
\[
\vec r_{A/B}(t)
=
\vec r_{A/B}(0)
+
\vec v_{A/B}t
\]
其中:
- \(\vec r_{A/B}(0)\) 是 A 相對於 B 的初始位置
- \(\vec v_{A/B}\) 是 A 相對於 B 的恆定速度
- \(t\) 是經過的時間,以秒為單位
- \(\vec r_{A/B}(t)\) 是經過時間 \(t\) 後的相對位置
這個方程式可以把許多「它們會相遇嗎?」或「它們最接近時有多近?」的問題轉化成普通的運動問題。
其中有一種情況特別重要。
如果:
\[
\vec r_{A/B}(t)=\vec 0
\]
那麼 A 和 B 在該時刻位於同一位置。
在速度恆定的情況下,要發生碰撞或攔截,同一個 \(t\) 值必須使相對位置的兩個分量都等於零。
最後這個條件很重要。在某一時間有 \(x=0\),而另一時間有 \(y=0\),並不代表物體會碰撞。
12相對加速度
相同的規律可以繼續延伸。
從:
\[
\vec v_{A/B}=\vec v_A-\vec v_B
\]
再次微分:
\[
\vec a_{A/B}=\vec a_A-\vec a_B
\]
其中 \(\vec a_{A/B}\) 是 A 相對於 B 的加速度。
如果兩個物體具有完全相同的加速度,那麼:
\[
\vec a_{A/B}=\vec 0
\]
它們的相對速度會保持不變。
這個簡單模型有一個重要限制。我們的方程式假設觀察者所使用的座標軸彼此保持平行,不會互相旋轉。旋轉參考系需要額外的項,因為觀察者座標軸方向的改變會影響所量得的運動。
對於標準 HSC 相對運動題中涉及平移觀察者的情況,向量相減就是你需要使用的模型。
13一種簡潔的解題整理方式
當二維相對運動問題變得複雜時,可以依照以下次序:
- 選定正 \(x\) 和正 \(y\) 方向。
- 畫出或辨認每一個相關的速度向量。
- 把有角度的向量分解成分量。
- 明確判斷題目要求哪一個相對量。
- 先寫符號方程式,例如 \(\vec v_{A/B}=\vec v_A-\vec v_B\)。
- 相減 \(x\) 分量。
- 相減 \(y\) 分量。
- 只有在題目要求時才求大小和方向。
- 從物理意義上解釋結果。
在代入數值之前先寫符號方程式,多寫這一行是值得的。這樣更容易發現相減次序顛倒的錯誤。
14問題與解答
問題 1
一名單車手以 \(9.0\text{ m s}^{-1}\) 向東行駛。旁邊另一名單車手以 \(6.5\text{ m s}^{-1}\) 向東行駛。
求第一名單車手相對於第二名單車手的速度。
解答 1
第一名單車手相對於第二名單車手以 \(2.5\text{ m s}^{-1}\) 向東移動。
令向東為正方向。那麼:
\[
\begin{aligned}
v_{1/2}
&=v_1-v_2\\
&=9.0-6.5\\
&=2.5\text{ m s}^{-1}
\end{aligned}
\]
正的結果表示單車手 1 相對於單車手 2 向東移動。
雖然兩名單車手相對於道路都移動得快得多,但他們之間的距離只以 \(2.5\text{ m s}^{-1}\) 增加。
問題 2
一個氣象氣球的地面速度為
\[
\vec v_B=4.0\hat i+7.0\hat j\text{ m s}^{-1}
\]
而一架監測飛機的地面速度為
\[
\vec v_A=10.0\hat i+3.0\hat j\text{ m s}^{-1}
\]
求氣象氣球相對於飛機的速度,包括其大小和方向。
解答 2
氣象氣球相對於飛機以 \(7.21\text{ m s}^{-1}\)、西偏北 \(33.7^\circ\) 移動。
所求的是氣象氣球相對於飛機的速度,因此次序為:
\[
\vec v_{B/A}=\vec v_B-\vec v_A
\]
代入:
\[
\begin{aligned}
\vec v_{B/A}
&=(4.0-10.0)\hat i+(7.0-3.0)\hat j\\
&=-6.0\hat i+4.0\hat j\text{ m s}^{-1}
\end{aligned}
\]
其大小為:
\[
\begin{aligned}
|\vec v_{B/A}|
&=\sqrt{(-6.0)^2+4.0^2}\\
&=\sqrt{52}\\
&=7.21\text{ m s}^{-1}
\end{aligned}
\]
這個向量具有負的向東分量和正的向北分量,所以它指向西偏北。
\[
\theta
=
\tan^{-1}\left(\frac{4.0}{6.0}\right)
=
33.7^\circ
\]
最主要的陷阱是把相減次序顛倒。這樣得到的會是飛機相對於氣象氣球的速度。該向量的大小相同,但方向相反。
問題 3
一艘船在靜水中以 \(10.0\text{ m s}^{-1}\) 航行,相對於水的方向為正北。河水以 \(4.0\text{ m s}^{-1}\) 向東流。
有學生聲稱,船相對於河岸的速率是 \(10.0-4.0=6.0\text{ m s}^{-1}\)。
解釋為甚麼這個說法不正確,並求船相對於河岸的實際速度。
解答 3
船相對於河岸以 \(10.8\text{ m s}^{-1}\)、北偏東 \(21.8^\circ\) 移動。學生的相減方法不正確,因為這兩個速度指向互相垂直的方向。
速度關係為:
\[
\vec v_{\text{船/岸}}
=
\vec v_{\text{船/水}}
+
\vec v_{\text{水/岸}}
\]
令東為 \(+x\)、北為 \(+y\):
\[
\vec v_{\text{船/水}}
=
0\hat i+10.0\hat j\text{ m s}^{-1}
\]
以及
\[
\vec v_{\text{水/岸}}
=
4.0\hat i+0\hat j\text{ m s}^{-1}
\]
因此:
\[
\vec v_{\text{船/岸}}
=
4.0\hat i+10.0\hat j\text{ m s}^{-1}
\]
其大小為:
\[
\begin{aligned}
|\vec v_{\text{船/岸}}|
&=\sqrt{4.0^2+10.0^2}\\
&=\sqrt{116}\\
&=10.8\text{ m s}^{-1}
\end{aligned}
\]
方向為:
\[
\theta
=
\tan^{-1}\left(\frac{4.0}{10.0}\right)
=
21.8^\circ
\]
由北向東量度。
容易犯的錯誤,是把向量當成普通的正數。只有當相關速度位於同一直線上,而且方向已經用正負號妥善處理時,才能直接相減速率。
問題 4
在 \(t=0\) 時,A 車位於 B 車以東 \(240\text{ m}\)、以南 \(120\text{ m}\)。
它們相對於地面的速度為:
\[
\vec v_A=-8.0\hat i+6.0\hat j\text{ m s}^{-1}
\]
以及
\[
\vec v_B=4.0\hat i\text{ m s}^{-1}
\]
其中東為 \(+x\),北為 \(+y\)。
如果兩車都維持恆定速度,判斷它們是否會碰撞。
解答 4
兩車會碰撞,時間為 \(20.0\text{ s}\) 後。
首先寫出 A 相對於 B 的初始位置。A 位於 B 以東 240 m、以南 120 m,因此:
\[
\vec r_{A/B}(0)
=
240\hat i-120\hat j\text{ m}
\]
現在求 A 相對於 B 的速度:
\[
\begin{aligned}
\vec v_{A/B}
&=\vec v_A-\vec v_B\\
&=(-8.0-4.0)\hat i+(6.0-0)\hat j\\
&=-12.0\hat i+6.0\hat j\text{ m s}^{-1}
\end{aligned}
\]
時間 \(t\) 時的相對位置為:
\[
\vec r_{A/B}(t)
=
\vec r_{A/B}(0)+\vec v_{A/B}t
\]
所以:
\[
\vec r_{A/B}(t)
=
(240-12t)\hat i+(-120+6t)\hat j
\]
要發生碰撞,兩個分量必須在同一時間等於零。
對 \(x\) 分量:
\[
\begin{aligned}
240-12t&=0\\
t&=20.0\text{ s}
\end{aligned}
\]
對 \(y\) 分量:
\[
\begin{aligned}
-120+6t&=0\\
t&=20.0\text{ s}
\end{aligned}
\]
兩個分量都在 \(20.0\text{ s}\) 時變為零,因此:
\[
\boxed{t=20.0\text{ s}}
\]
重要的推理並不只是兩車大致朝彼此移動。它們的相對位置向量必須恰好變為零。在這裡,兩個座標條件都在同一時刻成立。
問題 5
兩個探測器 P 和 Q 在一個平坦的測試場上移動。
在某一時刻:
\[
\vec r_{P/Q}=80\hat i-60\hat j\text{ m}
\]
以及
\[
\vec v_{P/Q}=-12\hat i+9\hat j\text{ m s}^{-1}
\]
有學生注意到 \(\vec v_{P/Q}\) 的方向與 \(\vec r_{P/Q}\) 相反,因此得出結論:如果它們的速度保持不變,兩個探測器最終必定會碰撞。
這個結論正確嗎?如果正確,求碰撞發生的時間。如果不正確,解釋原因。
解答 5
這個結論在這個特定情況下是正確的,而且兩個探測器會在 \(6.67\text{ s}\) 後碰撞。不過,僅僅「大致朝向彼此」移動並不足夠。相對速度必須具有恰好能使整個相對位置向量減小至零的方向。
碰撞要求:
\[
\vec r_{P/Q}(t)
=
\vec r_{P/Q}(0)
+
\vec v_{P/Q}t
=
\vec 0
\]
使用 \(x\) 分量:
\[
\begin{aligned}
80-12t&=0\\
t&=\frac{80}{12}\\
&=6.67\text{ s}
\end{aligned}
\]
使用 \(y\) 分量:
\[
\begin{aligned}
-60+9t&=0\\
t&=\frac{60}{9}\\
&=6.67\text{ s}
\end{aligned}
\]
兩個分量在同一時間變為零,因此兩個探測器會碰撞。
還有一個更快的概念性檢查方法。比較分量的比值:
\[
\frac{-12}{80}=-0.15\text{ s}^{-1}
\]
以及
\[
\frac{9}{-60}=-0.15\text{ s}^{-1}
\]
相對速度的兩個分量都是相對位置對應分量的同一個負倍數:
\[
\vec v_{P/Q}=-0.15\vec r_{P/Q}
\]
因此,相對速度的方向與相對位置向量完全相反。在相對參考系中,兩個探測器正直接朝彼此移動。
如果這些比值不同,兩個探測器可能會很接近彼此,但不會碰撞。當學習最近接距離和更複雜的攔截問題時,這個區別會變得很重要。
15這個模型接下來能讓你做甚麼
相對運動可以把一個雙物體問題轉化成單物體問題。
你不需要分別追蹤 A 和 B,而可以想像 B 固定在原點,然後研究 A 相對於它如何運動。核心方程式是:
\[
\vec r_{A/B}=\vec r_A-\vec r_B
\]
\[
\vec v_{A/B}=\vec v_A-\vec v_B
\]
以及在需要時:
\[
\vec a_{A/B}=\vec a_A-\vec a_B
\]
這種觀點對於攔截、碰撞、最近接、風、水流和移動觀察者問題特別有用。下一步是學習如何使用相對位置方程式,不只是判斷兩個物體看起來如何相對運動,而是判斷它們的路徑實際上是否會相交。