
直流马达的反电动势:HSC 物理解析
了解反电动势的来源,以及它如何影响直流马达的电流、转速、转矩与能量传递。内容包含逐步计算范例与具挑战性的 HSC 风格物理题目。
直流马达有一个看似有点奇怪的现象。把马达的轴固定不动并接上电源,电流可能会大得惊人。让马达自由旋转,电流却会下降–即使电源电压完全没有改变。
继续阅读之前,先想想可能发生了什么事。是铜线的电阻突然增加了吗?还是正在旋转的马达会自行产生电压?
答案是后者。马达旋转时,其电枢也会表现得像发电机一样。旋转会产生感应电动势,且其方向会与电源电压相反。这就是反电动势,也是马达电流为何会如此受到转速影响的原因。
01反电动势从何而来?
先从尚未转动的马达开始思考。
当电流流经磁场中的导体时,导体会受到磁力作用,因而在转子上产生转矩。转子于是开始转动。
接著,新的现象出现了。
导体正在磁场中移动。导体内的电荷会受到磁力作用,因此电枢中会感应出电动势。换句话说,同一个正在作为马达运作的装置,此时也会呈现部分发电机的特性。
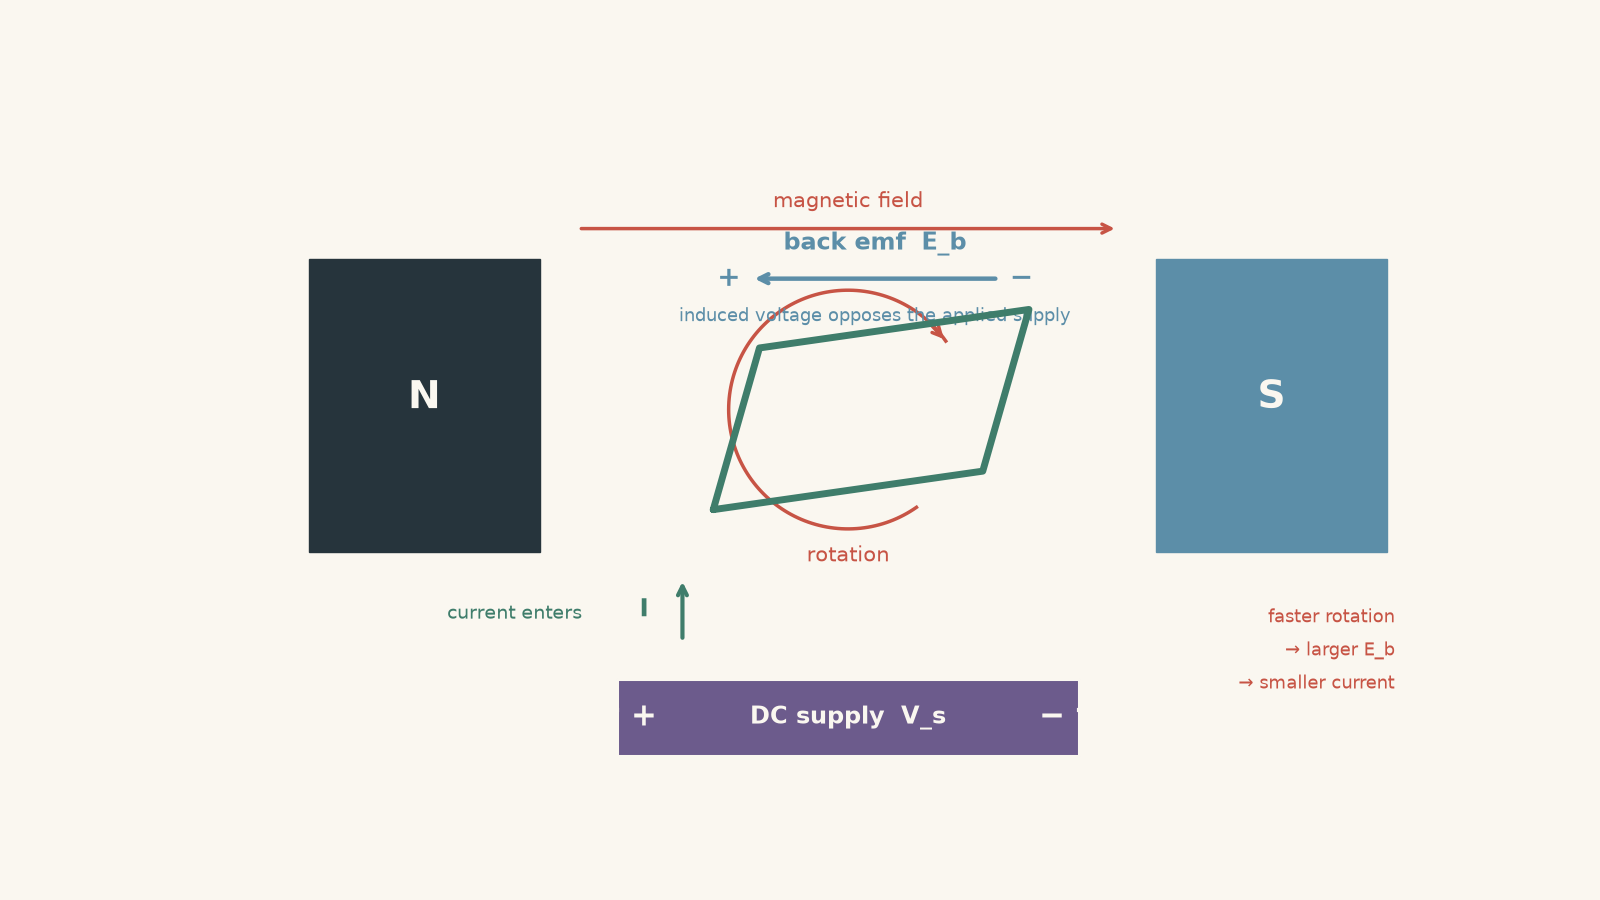
你可以把电路中的情况想像成两个人朝相反方向推一扇门。电源推动电荷朝一个方向移动。马达开始旋转后,感应电动势便会在电气作用上朝相反方向推动电荷。转子的转速越高,这股反向作用就越强。
不过,这个比喻有其限制。反电动势不是摩擦力,也不是藏在马达内部的另一颗实体电池。它是由电磁感应产生的电压。
将反电动势与法拉第定律连结起来
法拉第定律指出,磁通量的变化会产生感应电动势:
\[ \mathcal{E}=-N\frac{d\Phi}{dt} \]
其中:
- \(\mathcal{E}\) 是感应电动势,单位为伏特,
- \(N\) 是线圈的匝数,
- \(\Phi\) 是穿过单匝线圈的磁通量,单位为韦伯,
- \(t\) 是时间,单位为秒。
当马达的电枢在磁场中旋转时,与线圈相关的磁通量会发生变化。旋转越快,磁通量变化得越迅速,因此感应电动势也会越大。
负号代表冷次定律。感应效应的方向会抵抗造成该变化的因素。
对正常运作的马达而言,这表示感应电动势的极性会与外加电源电压相反。因此,它被称为反电动势。
这里还有一个值得精确说明的细节。单一旋转线圈所产生的感应电动势会随著每次旋转而变化。实际的直流马达包含多个导体,并使用换向器,因此电刷两端的电压表现会平稳得多。当磁场固定时,我们通常将马达的反电动势表示为:
\[ \mathcal{E}_b=k_e\omega \]
其中:
- \(\mathcal{E}_b\) 是反电动势,单位为伏特,
- \(\omega\) 是角速度,单位为弧度每秒,
- \(k_e\) 是由马达的结构与磁场决定的常数。
最重要的关系很简单:
转速越高 \(\rightarrow\) 反电动势越大。
02反电动势如何控制马达电流
假设电源提供的电压为 \(V_s\)。反电动势 \(\mathcal{E}_b\) 会与它相抵。
因此,实际上可用来驱动电流流经电枢电阻的电压为:
\[ V_s-\mathcal{E}_b \]
若电枢电阻为 \(R\),根据欧姆定律:
\[ I=\frac{V_s-\mathcal{E}_b}{R} \]
或者等价地写成:
\[ V_s=\mathcal{E}_b+IR \]
其中 \(I\) 是电枢电流,单位为安培。
这个方程式是解答大多数 HSC 反电动势题目的关键。
当电源电压固定时:
| 马达状态 | 转速 | 反电动势 | 电流 |
|---|---|---|---|
| 静止 | 零 | 约为零 | 非常大 |
| 加速中 | 增加 | 增加 | 减少 |
| 正常稳定运转 | 大致固定 | 很大,但低于 \(V_s\) | 足以提供所需转矩 |
| 施加较重负载 | 降低 | 减少 | 增加 |
| 施加较轻负载 | 增加 | 增加 | 减少 |
这个方程式是简化的直流马达模型,忽略了电枢电感、电刷电压降等效应。在更深入的马达分析中,这些效应确实很重要,但它们不会改变反电动势的基本产生机制。
计算范例:为什么启动电流如此大?
一部 \(24\,\text{V}\) 直流马达的电枢电阻为 \(1.2\,\Omega\)。计算马达刚从静止开始启动时,以及运转时反电动势为 \(18\,\text{V}\) 时的电流。
步骤 1:求出静止时的反电动势。
在转子开始转动之前,
\[ \omega=0 \]
因此,马达几乎不会产生反电动势:
\[ \mathcal{E}_b=0\,\text{V} \]
步骤 2:计算启动电流。
使用
\[ I=\frac{V_s-\mathcal{E}_b}{R} \]
可得:
\[ I=\frac{24-0}{1.2}=20\,\text{A} \]
因此,启动电流为 \(20\,\text{A}\)。
步骤 3:计算马达开始旋转后的电流。
此时 \(\mathcal{E}_b=18\,\text{V}\):
\[ I=\frac{24-18}{1.2} =\frac{6}{1.2} =5.0\,\text{A} \]
运转电流为 \(5.0\,\text{A}\)。
步骤 4:解释结果。
电阻并没有改变。电流从 \(20\,\text{A}\) 降至 \(5.0\,\text{A}\),是因为旋转中的马达产生了 \(18\,\text{V}\) 的反电动势,使电枢电阻两端只剩下 \(6\,\text{V}\) 的电压。
这就是为什么马达在启动或堵转时,所吸取的电流可能远大于正常运转时的电流。
03为什么负载变重会使马达吸取更多电流
假设马达正以稳定转速运转,而你突然增加轴上的机械负载。
首先发生什么事?是额外的负载直接通知电池输出更多电流吗?
不是。正确的因果顺序如下:
- 负载转矩增加。
- 转子开始减速。
- 转速降低,使反电动势减小。
- 反电动势减小,使电枢电阻两端的净电压增大。
- 电枢电流增加。
- 较大的电流产生较大的马达转矩。
当磁场固定时,电磁转矩可以用下式表示:
\[ \tau=k_tI \]
其中 \(\tau\) 是马达转矩,单位为牛顿米;\(k_t\) 是马达的转矩常数。
因此,马达内部存在一种很有用的电磁回馈机制:
\[ \text{负载增加} \rightarrow \text{转速下降} \rightarrow \mathcal{E}_b\text{下降} \rightarrow I\text{上升} \rightarrow \tau\text{上升} \]
最后,马达通常会在新的较低转速下达到稳定状态,此时马达转矩再次与阻碍转动的负载转矩相等。
当负载减轻时,情况则相反。马达加速,反电动势上升,电流下降,因此马达转矩也会下降,直到达到新的平衡状态。
这也纠正了一个常见的误解:负载变重时,直流马达通常不会因为吸取更多电流而转得更快。较大的电流其实是马达已经减速后所产生的反应。
04反电动势与能量
把 \(\mathcal{E}_b\) 称为「反向电压」,可能会让人误以为它代表能量浪费。其实并不是。
将马达的电压方程式
\[ V_s=\mathcal{E}_b+IR \]
两边同乘电流 \(I\):
\[ V_sI=\mathcal{E}_bI+I^2R \]
现在,每一项的单位都是瓦特。
左侧的项:
\[ P_{\text{in}}=V_sI \]
代表进入电枢的电功率。
另一项:
\[ P_{\text{heat}}=I^2R \]
代表电枢电阻将电能转换成热能的功率。
剩下的一项:
\[ P_{\text{em}}=\mathcal{E}_bI \]
代表在马达的电气部分与机械部分之间进行电磁能量转换的功率。
在正常的电动机运转模式下,
\[ P_{\text{in}}=P_{\text{em}}+P_{\text{heat}} \]
实际的马达还会因摩擦、空气阻力、磁效应、电刷及其他过程而损失能量。因此,轴输出的有效机械功率通常小于 \(\mathcal{E}_bI\)。
理解反电动势的一个好方法是:它不只是某种会降低电流的因素。它的大小与马达内部正在进行的电能至机械能转换有直接关系。
计算范例:马达承受较重的负载
一部 \(36\,\text{V}\) 直流马达的电枢电阻为 \(0.80\,\Omega\)。正常运转时,它吸取 \(6.0\,\text{A}\) 的电流。当机械负载变重时,马达减速,直到反电动势降至 \(28\,\text{V}\)。
求出初始反电动势与电磁转换功率,再计算马达减速后的新电流。假设磁场维持不变。
步骤 1:求出初始反电动势。
使用
\[ V_s=\mathcal{E}_b+IR \]
可得:
\[ \mathcal{E}_b=V_s-IR \]
因此,
\[ \mathcal{E}_b =36-(6.0)(0.80) =36-4.8 =31.2\,\text{V} \]
初始反电动势为 \(31.2\,\text{V}\)。
步骤 2:求出初始电磁转换功率。
\[ P_{\text{em}}=\mathcal{E}_bI \]
因此,
\[ P_{\text{em}} =(31.2)(6.0) =187.2\,\text{W} \]
约有 \(187\,\text{W}\) 的功率正透过电磁作用转换成机械功率。
作为比较,电功率输入为:
\[ P_{\text{in}}=V_sI=(36)(6.0)=216\,\text{W} \]
而电枢的发热功率为:
\[ P_{\text{heat}}=I^2R=(6.0)^2(0.80)=28.8\,\text{W} \]
注意:
\[ 216=187.2+28.8 \]
这符合能量守恒关系。
步骤 3:计算马达减速后的电流。
新的反电动势为 \(28\,\text{V}\):
\[ I=\frac{V_s-\mathcal{E}_b}{R} =\frac{36-28}{0.80} =10\,\text{A} \]
电流从 \(6.0\,\text{A}\) 增加至 \(10\,\text{A}\)。
步骤 4:将电流变化与转矩连结起来。
由于磁场固定的马达满足 \(\tau\propto I\),
\[ \frac{\tau_2}{\tau_1} = \frac{I_2}{I_1} = \frac{10}{6.0} \approx1.67 \]
电磁转矩已增加至原来的约 \(1.67\) 倍。
重要的因果顺序并不是把「负载增加会使电流增加」当成无须解释的规则。马达会先减速,反电动势随之下降,电流接著上升,而增加的电流便会产生应付较大负载所需的额外转矩。
05启动、运转与堵转
反电动势可以解释三种看似互不相关的马达状态。
启动时
在转子尚未开始移动的瞬间,
\[ \omega=0 \]
因此,
\[ \mathcal{E}_b\approx0 \]
所以电流约为:
\[ I\approx\frac{V_s}{R} \]
由于电枢电阻通常相当小,这个电流可能非常大。
严格来说,实际马达的电枢具有电感,因此刚接通电源时,电流不可能瞬间改变。上述方程式描述的是基本的稳态电气趋势,而不是非常短暂的切换暂态。
正常运转时
转子快速旋转,因此会产生相当大的反电动势。
这会降低电枢电阻两端可用的电压,进而减少电流。
电流通常不会降至零,因为马达仍需要转矩来克服机械负载、摩擦及其他损耗。
堵转时
如果转轴被阻止转动,
\[ \omega=0 \]
因此,
\[ \mathcal{E}_b=0 \]
再次成立。
电枢电流会变得非常大:
\[ I_{\text{stall}}\approx\frac{V_s}{R} \]
但此时马达并不是只在加速过程中短暂经过这种状态,而是可能持续停留在堵转状态。
由于电阻发热功率为:
\[ P_{\text{heat}}=I^2R \]
很大的堵转电流可能造成严重发热。
同时,与旋转有关的机械功率
\[ P=\tau\omega \]
会因为 \(\omega=0\) 而等于零。
因此,堵转的马达可能消耗大量电功率,却无法在转轴上产生旋转机械功率。这是一种特别不理想的能量交换状况。
06最容易令人误解的观念
| 容易产生的想法 | 实际情况 |
|---|---|
| 反电动势只是额外的电阻。 | 不是。电阻会将能量以热的形式耗散;反电动势则是由旋转引起的感应电压。 |
| 马达转得越快,吸取的电流就越大。 | 在电源电压与磁场固定时,转速越高通常会产生越大的反电动势,因此电流反而越小。 |
| 负载变重会立即产生额外电流。 | 额外负载会使转子减速。转速降低会减小反电动势,之后电流才会增加。 |
| 无负载时,反电动势必定与电源电压完全相等。 | 实际马达仍需要一些电流来克服摩擦及其他损耗,因此反电动势通常会略低于电源电压。 |
| 反电动势是浪费掉的能量。 | \(\mathcal{E}_bI\) 代表机器的电气部分与机械部分之间进行电磁能量转换的功率。 |
| 马达只能消耗电能。 | 如果以足够快的速度从外部驱动马达,感应电动势就可能超过电源电压,使这部机器以发电机模式运作。 |
最后一点在再生制动中尤其重要,值得仔细检验。
07题目与解答
题目 1
一部直流马达连接至 \(15\,\text{V}\) 电源。其电枢电阻为 \(0.50\,\Omega\),运转时的电流为 \(6.0\,\text{A}\)。
计算马达的反电动势。解释如果电源电压保持不变,而马达开始加速旋转,电流会如何变化。
解答 1
反电动势为 \(12\,\text{V}\),而转速提高会使电流减少。
使用
\[ V_s=\mathcal{E}_b+IR \]
可得:
\[ \mathcal{E}_b =V_s-IR =15-(6.0)(0.50) =12\,\text{V} \]
如果马达转得更快,由于电枢以更快的速度穿过磁场,反电动势就会增加。
因为
\[ I=\frac{V_s-\mathcal{E}_b}{R} \]
当 \(\mathcal{E}_b\) 增加时,驱动电流流经电枢的净电压便会减小,因此 \(I\) 也会下降。
一个容易出现的错误是认为,运动速度越快就需要越大的电流。这里的因果关系恰好相反。在电源电压固定时,旋转速度提高本身就会产生更大的反向电动势。
题目 2
一部 \(24\,\text{V}\) 直流马达的电枢电阻为 \(0.50\,\Omega\),在某一稳定转速下吸取 \(8.0\,\text{A}\) 的电流。
在此运作状态下:
a. 计算反电动势,
b. 计算电功率输入,
c. 计算电枢发热功率,
d. 计算电磁转换功率,以及
e. 如果测得的转轴输出功率为 \(145\,\text{W}\),求出其他能量损失的速率,以及马达的整体效率。
解答 2
反电动势为 \(20\,\text{V}\),电功率输入为 \(192\,\text{W}\),电枢发热功率为 \(32\,\text{W}\),电磁转换功率为 \(160\,\text{W}\),其他损失合计为 \(15\,\text{W}\),整体效率约为 \(75.5\%\)。
对于 a 小题,
\[ \mathcal{E}_b =V_s-IR =24-(8.0)(0.50) =20\,\text{V} \]
对于 b 小题,电功率输入为:
\[ P_{\text{in}} =V_sI =(24)(8.0) =192\,\text{W} \]
对于 c 小题,电枢发热功率为:
\[ P_{\text{heat}} =I^2R =(8.0)^2(0.50) =32\,\text{W} \]
对于 d 小题,
\[ P_{\text{em}} =\mathcal{E}_bI =(20)(8.0) =160\,\text{W} \]
能量平衡也证实了这个结果:
\[ 192=160+32 \]
对于 e 小题,只有 \(145\,\text{W}\) 到达转轴,因此其余的机械与磁性损失为:
\[ P_{\text{other}} =160-145 =15\,\text{W} \]
整体效率为:
\[ \eta =\frac{P_{\text{shaft}}}{P_{\text{in}}}\times100\% =\frac{145}{192}\times100\% \approx75.5\% \]
一种常见的错误解法,是把所有电功率中扣除 \(I^2R\) 之后的部分,都当成必定转化为有效的转轴输出功率。量 \(\mathcal{E}_bI\) 代表电磁转换功率,但在能量到达转轴之前,实际马达仍可能因摩擦、空气阻力及其他机制而损失部分能量。
题目 3
一部磁场固定的 \(24\,\text{V}\) 直流马达,其电枢电阻为 \(0.50\,\Omega\)。马达最初以稳定状态运转,电流为 \(8.0\,\text{A}\)。
现在施加较大的机械负载。经过暂态运动并重新稳定后,马达的角速度降至原本的 \(85\%\)。
假设反电动势与角速度成正比。
计算新的电流,并比较新的电磁转矩与原来的电磁转矩。接著解释造成这些变化的物理过程。
解答 3
新的电流为 \(14\,\text{A}\),电磁转矩则变为原来的 \(1.75\) 倍。
首先求出原来的反电动势:
\[ \mathcal{E}_{b1} =V_s-I_1R =24-(8.0)(0.50) =20\,\text{V} \]
由于反电动势与转速成正比,
\[ \frac{\mathcal{E}_{b2}}{\mathcal{E}_{b1}} = \frac{\omega_2}{\omega_1} =0.85 \]
因此,
\[ \mathcal{E}_{b2} =(0.85)(20) =17\,\text{V} \]
新的电流为:
\[ I_2 = \frac{24-17}{0.50} =14\,\text{A} \]
对于磁场固定的马达,
\[ \tau\propto I \]
因此,
\[ \frac{\tau_2}{\tau_1} = \frac{I_2}{I_1} = \frac{14}{8.0} =1.75 \]
所以,新的电磁转矩是原来的 \(1.75\) 倍。
这里的因果顺序很重要。较大的机械负载首先使马达转矩与阻碍转动的负载转矩之间失去平衡,因此转子减速。较低的转速产生较小的反电动势,使电枢电阻两端的电压增大,电流于是上升。较大的电流接著使马达产生更大的电磁转矩。
一种容易出现的解法,是直接从「负载增加」跳到「电流增加」。这样虽然得出了正确的变化趋势,却忽略了背后的机制。反电动势正是机械减速与电流增加之间的连结。
题目 4
一部磁场固定的 \(24\,\text{V}\) 直流马达,其电枢电阻为 \(0.60\,\Omega\)。它以稳定角速度 \(300\,\text{rad s}^{-1}\) 驱动一部风扇,此时反电动势为 \(18\,\text{V}\)。
对原来的风扇而言,阻碍转动的负载转矩与角速度的平方成正比:
\[ \tau_L=c\omega^2 \]
现在将风扇换成另一部风扇,其在任何给定转速下的负载转矩都是原来的两倍:
\[ \tau_L'=2c\omega^2 \]
假设马达的电磁转矩与电枢电流成正比,而且所有马达常数都维持不变。
求出新的稳定角速度与电流。
解答 4
新的稳定转速约为 \(255\,\text{rad s}^{-1}\),新的电流约为 \(14.5\,\text{A}\)。
首先求出原来的电流:
\[ I_1 = \frac{24-18}{0.60} =10\,\text{A} \]
反电动势与角速度成正比。定义:
\[ x=\frac{\omega_2}{\omega_1} \]
其中 \(\omega_1=300\,\text{rad s}^{-1}\)。
因此,新的反电动势为:
\[ \mathcal{E}_{b2}=18x \]
所以新的电流为:
\[ I_2 = \frac{24-18x}{0.60} = 40-30x \]
由于马达转矩与电流成正比,
\[ \frac{\tau_{m2}}{\tau_{m1}} = \frac{I_2}{I_1} = \frac{40-30x}{10} = 4-3x \]
现在比较风扇的负载转矩。
原本的负载转矩为:
\[ \tau_{L1}=c\omega_1^2 \]
换成新风扇后,
\[ \tau_{L2}=2c\omega_2^2 \]
因此,
\[ \frac{\tau_{L2}}{\tau_{L1}} = 2\left(\frac{\omega_2}{\omega_1}\right)^2 = 2x^2 \]
在每一个稳定运转状态下,马达转矩都必须等于负载转矩。因此,两者的转矩比值也必须相等:
\[ 4-3x=2x^2 \]
整理后得:
\[ 2x^2+3x-4=0 \]
使用二次方程式公式:
\[ x = \frac{-3+\sqrt{41}}{4} \approx0.851 \]
负的数学解不符合题目所述的旋转方向,因此予以舍去。
因此,
\[ \omega_2 =(0.851)(300) \approx255\,\text{rad s}^{-1} \]
新的电流为:
\[ I_2 = 40-30(0.851) \approx14.5\,\text{A} \]
因此,马达会从 \(300\,\text{rad s}^{-1}\) 减速至约 \(255\,\text{rad s}^{-1}\),而电流则会从 \(10\,\text{A}\) 增加至约 \(14.5\,\text{A}\)。
一种容易产生的错误想法是:风扇的负载特性加倍,应该会使转速减半,或使电流加倍。这两种推论都不成立,因为转速与电流会透过反电动势相互影响。转速降低会减小风扇的负载转矩,但同时也会减小反电动势,使马达电流及转矩增加。真正的运作状态必须同时符合这两种效应。
题目 5
一部永磁直流电机连接至 \(24\,\text{V}\) 电源,而且该电源既能供应电能,也能吸收电能。电机的电枢电阻为 \(0.50\,\Omega\),其反电动势与角速度的关系为:
\[ \mathcal{E}_b=(0.10)\omega \]
其中,当 \(\omega\) 的单位为弧度每秒时,\(\mathcal{E}_b\) 的单位为伏特。
现在,外部机器强制转轴以 \(260\,\text{rad s}^{-1}\) 的角速度旋转,而且方向与马达正常旋转的方向相同。
规定从 \(24\,\text{V}\) 电源流入直流电机的电流为正值。
求出:
a. 反电动势,
b. 电枢电流的大小与方向,
c. 电磁转矩是与外部强制的旋转同向还是反向,
d. 电机端子处传输的电功率,
e. 电枢的发热速率,以及
f. 电磁能量转换的方向与速率。
假设没有控制器阻止反向电流。
解答 5
反电动势为 \(26\,\text{V}\),电流为 \(4.0\,\text{A}\),方向是流回电源;电磁转矩会阻碍外部强制的旋转;有 \(96\,\text{W}\) 的电功率回送至电源;\(8.0\,\text{W}\) 转换成电枢热能;而 \(104\,\text{W}\) 的机械功率正透过电磁作用转换成电功率。
对于 a 小题,
\[ \mathcal{E}_b =(0.10)(260) =26\,\text{V} \]
这就是最关键的结果:
\[ \mathcal{E}_b>V_s \]
反电动势并没有被限制在 \(24\,\text{V}\) 的电源电压以内。由于转轴受到外部驱动,旋转所产生的感应电动势可以大于电源电压。
对于 b 小题,
\[ I = \frac{V_s-\mathcal{E}_b}{R} = \frac{24-26}{0.50} =-4.0\,\text{A} \]
负号表示实际电流方向与所定义的正方向相反。电流不再从电源流入电机,而是有 \(4.0\,\text{A}\) 的电流从电机流向电源。
对于 c 小题,电磁转矩与电流成正比。由于电流方向已经反转,电磁转矩相对于正常的电动机运转模式也反转了。
因此,电磁转矩会抵抗外部强制的旋转。这正是冷次定律所要求的结果:感应产生的电磁效应会抵抗造成它的机械过程。
对于 d 小题,依照所选用的正负号惯例,进入电机的端子电功率为:
\[ P_{\text{terminal}} =V_sI =(24)(-4.0) =-96\,\text{W} \]
负号表示有 \(96\,\text{W}\) 的电功率离开电机并回送至电源。
对于 e 小题,电流反转并不会使电阻发热变成负值:
\[ P_{\text{heat}} =I^2R =(-4.0)^2(0.50) =8.0\,\text{W} \]
对于 f 小题,电磁转换项为:
\[ P_{\text{em}} = \mathcal{E}_bI = (26)(-4.0) =-104\,\text{W} \]
负号表示一般马达的能量流动方向已经反转。机械能正透过转轴输入,并以 \(104\,\text{W}\) 的速率转换成电能。
其中,
\[ 96\,\text{W} \]
传送至电源,而
\[ 8\,\text{W} \]
则以电枢发热的形式损失:
\[ -96=-104+8 \]
也可以利用 \(P=\tau\omega\) 求出反向电磁转矩的大小:
\[ |\tau| = \frac{104}{260} = 0.40\,\text{N m} \]
因此,电磁转矩的大小为 \(0.40\,\text{N m}\),方向与外部强制的旋转相反。
一种容易出现的错误说法是,反电动势「必须」低于电源电压,因为最初正是电源使马达旋转。这只适用于一般的电动机运转模式。一旦另一个系统以足够快的速度驱动转轴,感应电动势就会由旋转本身决定。
在这个例子中,临界转速发生在:
\[ \mathcal{E}_b=V_s \]
因此,
\[ (0.10)\omega=24 \]
所以,
\[ \omega=240\,\text{rad s}^{-1} \]
在这个转速下,简化模型预测电枢电流为零。当转速超过此值时,感应电动势便会大于电源电压,电流反向,电机也会从电动机运转模式转变为发电机运转模式。
08理解反电动势后,接下来可以学什么?
反电动势连结了直流马达的电气部分与机械部分。转速决定感应电动势的大小,感应电动势有助于决定电流,电流决定电磁转矩,而转矩之间的平衡则决定转速如何变化。
一旦理解这个回馈循环,直流马达常见的转矩-转速特性就不再是一堆互不相关的规则。这个机制也能解释启动电流、堵转发热、马达对负载变化的反应,以及为什么同一部电磁机器在再生制动过程中,能从马达转变成发电机。