
交流感應馬達:旋轉磁場、轉子電流與轉差率
了解旋轉磁場如何在轉子中感應出電流並產生轉矩。掌握同步轉速、轉差率、負載變化,以及感應機器在發電狀態下的運作方式。
馬達接上交流電源,但旋轉部分沒有電池、沒有電刷,也沒有與電源直接電氣連接。儘管如此,轉子中仍會產生電流,而這股電流能產生足夠的轉矩來帶動負載。
先考慮一個關鍵預測。假設馬達內的磁場以 1500 rpm 旋轉。轉子最終會追上它,也以剛好 1500 rpm 旋轉嗎?
看起來似乎應該如此。但如果真的追上了,馬達反而會失去產生轉矩所依賴的那個效應。
這個看似矛盾的現象,正是理解交流感應馬達的關鍵。
01感應馬達內部的兩項工作
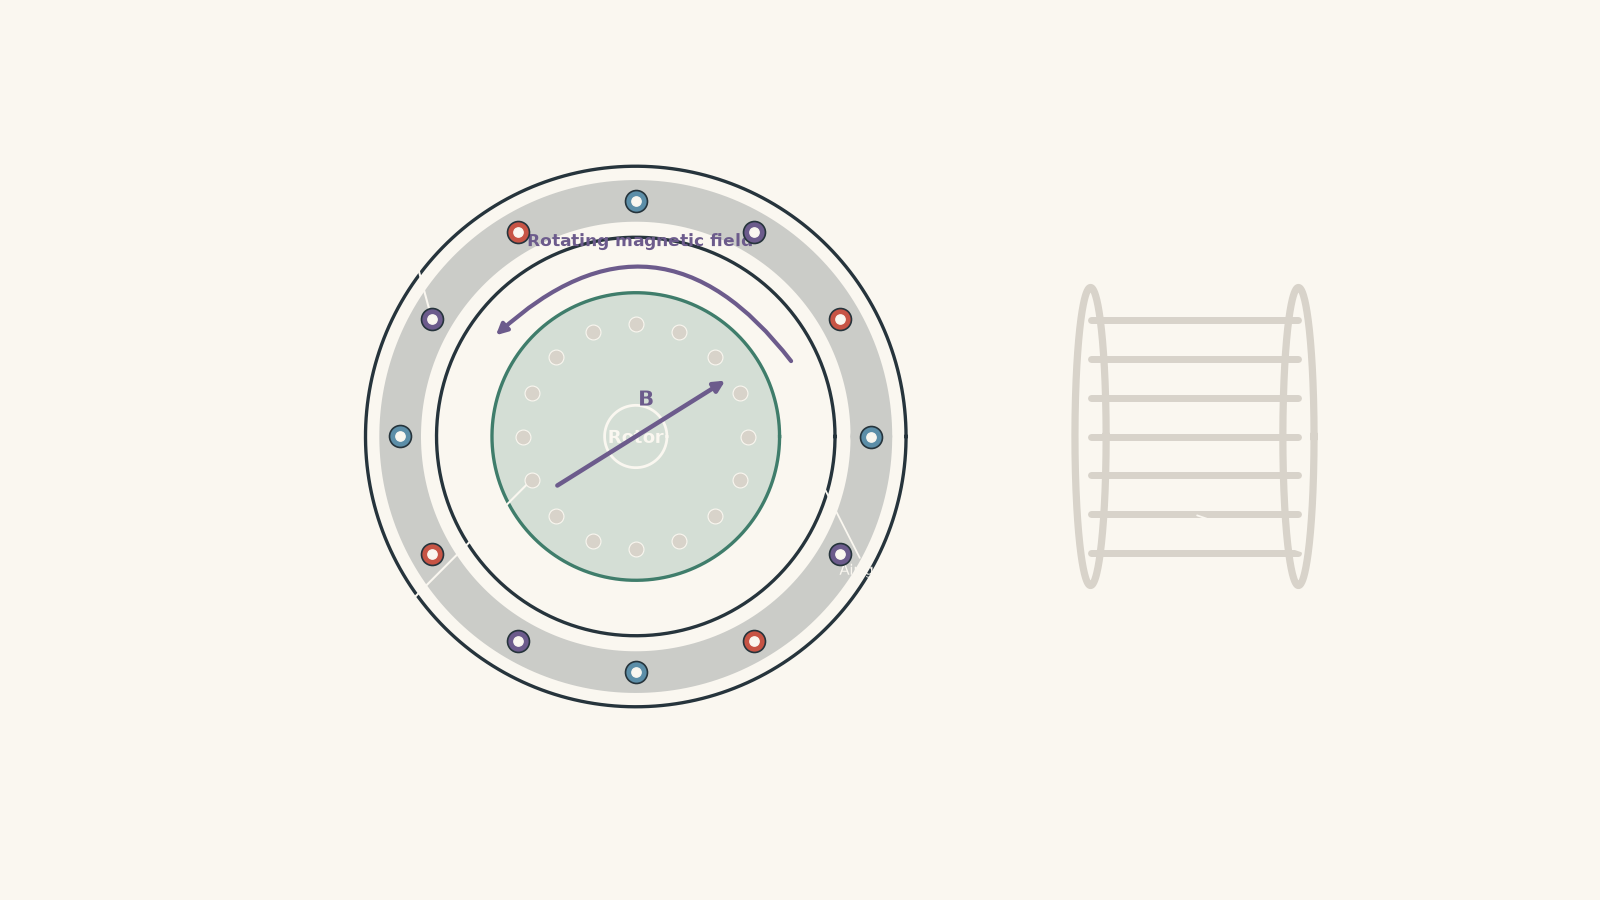
一部簡單的感應馬達有兩個主要部分:
- 定子,保持不動,並包含交流繞組,
- 轉子,在定子內部旋轉。
在常見的鼠籠式感應馬達中,轉子含有導電條,兩端由導電環連接。導電條和端環一起形成封閉的導電迴路。
不需要直接向這些導電條供應電流。
相反,定子會產生移動的磁場。這個磁場使穿過轉子迴路的磁通量發生變化,因此會感應出電動勢。由於迴路是封閉的,所以會有感應電流流動。
接著,磁場會對這股電流施加力。
因此,整個過程是:
\[ \text{定子中的交流電} \rightarrow \text{旋轉磁場} \rightarrow \text{感應轉子電動勢} \rightarrow \text{轉子電流} \rightarrow \text{磁力} \rightarrow \text{轉矩} \]
漏掉其中任何一個環節,往往就是對感應馬達產生混淆的原因。
02靜止的線圈如何產生旋轉磁場?
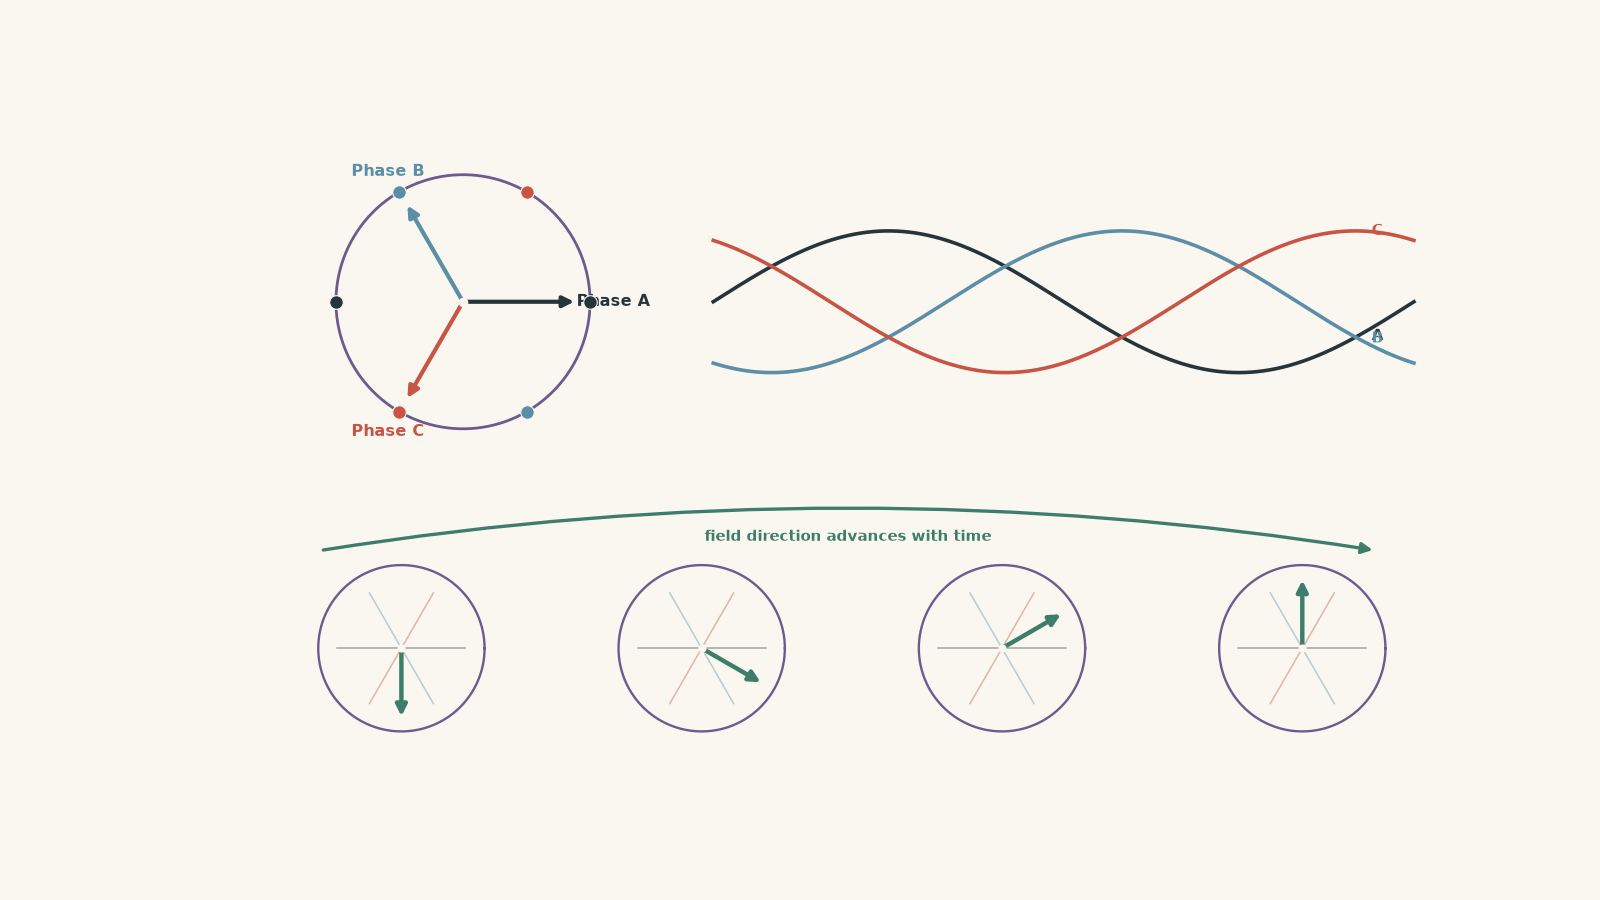
想像三個人等距站在一張圓桌周圍。每個人都平順地把一隻手舉高再放低,但彼此的動作時間錯開。第一個人先把手舉到最高,接著是第二個,再來是第三個。
如果你只觀察最高的那隻手出現在哪裡,那個最高點看起來就像沿著桌子四周移動。
三相定子利用磁場產生類似的效果。
這個類比之所以有用,是因為位置和時間都很重要。不過它也有侷限,因為磁場並不是實際從一個線圈「傳遞」到另一個線圈。真正的磁場,是所有繞組所產生磁場的向量和。
在這個簡化圖像中,單一交流繞組並不足夠
交流電流會週期性反向。因此,單一定子繞組會產生一個強度與極性都交替變化的磁場。
它的軸線保持在同一位置。磁場不會單純地繞著馬達掃過。
現在把三組繞組配置在定子周圍,使它們的磁軸在空間上彼此分隔。再向它們供應三股交流電流,而這三股電流在時間上也彼此相差三分之一個週期,也就是 \(120^\circ\)。
在任何一個瞬間,三組繞組都會對磁場有所貢獻。
過一小段時間後,它們的電流值已經改變。合成磁場的方向也隨之改變。
對於平衡的三相電源,結果是一個大小近似不變、方向平順地繞著定子旋轉的磁場。
本指南採用標準三相模型,因為它能清楚呈現背後的物理原理。單相感應馬達也能運作,但需要額外的方法來建立起動時的旋轉磁場。
03磁場旋轉得多快?
旋轉定子磁場的速度稱為同步轉速。
它取決於兩件事:
- 交流電源的頻率,
- 定子繞組所產生的磁極數。
同步轉速為
\[ n_s=\frac{120f}{P} \]
其中:
- \(n_s\) 是同步轉速,單位為每分鐘轉數,即 rpm,
- \(f\) 是交流電源頻率,單位為赫茲,即 Hz,
- \(P\) 是磁極總數。
例如,50 Hz 電源配合四極定子時,
\[ n_s=\frac{120(50)}{4}=1500\text{ rpm} \]
因此,磁場每分鐘完成 1500 轉。
請注意這條方程式沒有包含什麼:轉子轉速。
較大的機械負載可以使轉子減速,但不會令定子的旋轉磁場跟著逐漸減速。只要電源頻率和磁極數保持不變,同步轉速就保持不變。
計算例題:求旋轉磁場的速度
一部三相感應馬達接上 50 Hz 交流電源。它的定子產生六個磁極。計算磁場的同步轉速。
步驟 1
電源頻率為 \(f=50\text{ Hz}\),而馬達有 \(P=6\) 個磁極。
步驟 2
\[ n_s=\frac{120f}{P} =\frac{120(50)}{6} =1000\text{ rpm} \]
步驟 3
定子本身保持靜止,但其繞組產生的合成磁場以 \(1000\text{ rpm}\) 旋轉。
這並不表示轉子也會剛好以 \(1000\text{ rpm}\) 旋轉。接下來要了解原因。
04為什麼轉子中會出現電流
先從轉子靜止的情況開始。
定子磁場正在掃過轉子,因此穿過轉子中封閉導電路徑的磁通量會持續改變。
法拉第定律告訴我們,改變的磁通量會感應出電動勢:
\[ \mathcal{E}=-\frac{\Delta\Phi}{\Delta t} \]
其中:
- \(\mathcal{E}\) 是感應電動勢,單位為伏特,
- \(\Phi\) 是磁通量,單位為韋伯,
- \(\Delta\Phi/\Delta t\) 是磁通量的變化率。
負號表示楞次定律:感應效應的方向會抵抗造成它的變化。
這與交流發電機所使用的基本電磁感應原理相同,但幾何配置和目的不同。在發電機中,會刻意利用機械運動來產生電動勢。在感應馬達中,則是定子的移動磁場在轉子中感應出電流,而這些電流進一步協助產生機械運動。
轉子需要封閉電路
只有電動勢還不夠。
由於鼠籠式轉子的導電條由端環連接,因此轉子內存在封閉的導電路徑。感應電動勢因而可以驅動感應電流。
現在,我們有了一條位於磁場中的載流導體。
這正是產生馬達效應所需的情況。
對一條直導體而言,
\[ F=BIL\sin\theta \]
其中:
- \(F\) 是磁力,單位為牛頓,
- \(B\) 是磁通密度,單位為特斯拉,
- \(I\) 是電流,單位為安培,
- \(L\) 是導體長度,單位為公尺,
- \(\theta\) 是導體與磁場之間的夾角。
作用在轉子各處導電條上的力合起來,會產生轉動效應,也就是轉矩。
05轉子會向哪個方向旋轉?
假設定子磁場順時針旋轉。
轉子應該向哪個方向旋轉?
楞次定律提供了最快的答案。感應出的轉子電流會產生作用,以抵抗造成感應的相對運動。
因此,轉子所受到的轉矩方向與旋轉定子磁場相同。
這並不表示它是在試圖抵抗磁場的旋轉方向。它試圖減少的是磁場掃過轉子的速度。
如果轉子順時針加速,相對運動就會減小。
這正是「楞次定律會抵抗運動」這句話容易造成誤解的地方。楞次定律並不代表轉子一定要向相反方向移動。它的意思是,感應效應會抵抗造成它的磁通量變化。
在這種情況下,跟隨磁場旋轉會減少這種變化。
06為什麼轉子永遠無法完全追上磁場
回到最初的預測。
想像一部四極馬達接上 50 Hz 電源。它的磁場以 \(1500\text{ rpm}\) 旋轉。
假設轉子從靜止開始加速:
- 在 \(0\text{ rpm}\) 時,磁場快速掃過轉子,
- 在 \(1000\text{ rpm}\) 時,磁場仍以 \(500\text{ rpm}\) 的差速超越轉子,
- 在 \(1450\text{ rpm}\) 時,差值只有 \(50\text{ rpm}\)。
現在想像轉子剛好達到 \(1500\text{ rpm}\)。
相對於轉子而言,磁場的圖樣將不再繞著它移動。
由磁場掃過轉子所造成的磁通量持續變化將會消失。在理想化模型中,感應轉子電動勢會降至零。轉子電流會降至零,因此電磁轉矩也會降至零。
帶負載運轉的馬達需要電磁轉矩。
因此,以馬達模式運作的感應馬達通常必須以略低於同步轉速的速度旋轉。
這個差異稱為轉差率。
07轉差率量度轉子落後磁場多少
轉差率可以寫成分數:
\[ s=\frac{n_s-n_r}{n_s} \]
其中:
- \(s\) 是轉差率,
- \(n_s\) 是同步轉速,
- \(n_r\) 是轉子轉速。
若以百分比表示,
\[ s(\%)=\frac{n_s-n_r}{n_s}\times100 \]
假設 \(n_s=1500\text{ rpm}\),而 \(n_r=1440\text{ rpm}\)。
則
\[ s=\frac{1500-1440}{1500}=0.040 \]
所以轉差率為 \(4.0\%\)。
磁場只以 \(60\text{ rpm}\) 的差速超越轉子,但這個相對運動非常重要。它維持磁通量的變化,從而感應出轉子電流。
計算例題:轉速、轉差率與轉子感應
一部四極感應馬達由 50 Hz 電源供電。在某一特定負載下,轉子以 \(1440\text{ rpm}\) 旋轉。
計算:
- 同步轉速,
- 百分比轉差率,
- 轉子所經歷的變化磁場頻率。
步驟 1
這裡 \(f=50\text{ Hz}\),且 \(P=4\)。
\[ n_s=\frac{120f}{P} =\frac{120(50)}{4} =1500\text{ rpm} \]
步驟 2
\[ s=\frac{n_s-n_r}{n_s} =\frac{1500-1440}{1500} =0.040 \]
因此,
\[ s=4.0\% \]
步驟 3
當轉子靜止時,它所經歷的定子磁場以電源頻率 \(50\text{ Hz}\) 變化。
在 \(4.0\%\) 的轉差率下,相對磁場圖樣以該速率的 \(4.0\%\) 掃過轉子。
因此,轉子電流的頻率為
\[ f_r=sf=(0.040)(50)=2.0\text{ Hz} \]
其中 \(f_r\) 是感應轉子電流的頻率。
步驟 4
定子磁場仍以 \(1500\text{ rpm}\) 旋轉,而轉子以 \(1440\text{ rpm}\) 旋轉。由於轉子幾乎跟上磁場,它只經歷緩慢變化的磁場,因此轉子電流頻率為 \(2.0\text{ Hz}\)。
當馬達已經在這個負載下旋轉時,不需要很大的相對運動。它只需要足夠的轉差率,以感應出產生所需轉矩的電流。
08當機械負載增加時會發生什麼?
假設一部感應馬達正在穩定運轉,而你增加其軸上的阻力轉矩。
一個很容易想到的預測是,馬達只會在保持完全相同轉速的情況下「更用力」。
真正重要的機制更有意思。
增加負載首先會使轉子稍微減速。
這表示旋轉磁場現在會更快地掃過轉子。轉子中的磁通量變化率增加,因此可以感應出較大的電動勢。
隨之而來的轉子電流變化,讓電磁轉矩增加,直到達到新的運轉狀態。
因此,在正常運轉區域中:
\[ \text{負載增加} \rightarrow \text{轉子轉速稍微降低} \rightarrow \text{轉差率增大} \rightarrow \text{感應效應增強} \rightarrow \text{電磁轉矩增大} \]
這是感應馬達一項很有用的自我調節特性。
這裡有一項重要的精確說明。馬達轉矩並不是在所有可能轉速下都與轉差率簡單成正比。轉子電阻、感抗、磁飽和以及馬達本身的設計,都會影響完整的轉矩-轉速曲線。就 HSC 的推理而言,穩妥的說法是:從正常運轉點增加負載,會使轉速小幅下降並增加轉差率,讓馬達能產生額外所需的轉矩。
09最容易犯的錯誤模型:磁場實際拖著轉子走
很容易把旋轉磁場想像成一隻看不見的手,抓住轉子並把它拖著旋轉。
這個圖像能預測正確的旋轉方向,卻掩蓋了真正的物理機制。
轉子並沒有以機械方式連接到磁場。
關鍵的順序是:
- 相對運動造成轉子磁通量改變,
- 改變的磁通量感應出電動勢,
- 封閉的轉子電路中有電流流動,
- 定子磁場作用於這股電流,
- 磁力產生轉矩。
如果感應這個階段消失,轉矩也會消失。
這正是同步轉速之所以成為重要分界的原因。
10轉差率與反電動勢不是同一個概念
學生有時會把感應馬達的轉差率與直流馬達中的反電動勢混在一起,因為兩者都會產生有用的自我調節效應。
它們確實有相似之處:
- 當馬達的運轉狀態改變時,電磁感應會改變電流或轉矩的響應。
但兩者的機制並不相同。
在直流馬達中,電樞的旋轉會產生一個抵抗電源電壓的電動勢。
在鼠籠式感應馬達中,轉子沒有外加電源電壓。它的電流之所以存在,是因為旋轉定子磁場相對於轉子移動。當這種相對運動變小時,感應轉子電動勢也會變小。
即使兩者都依賴電磁感應,也要把這兩種機制分清楚。
11反轉馬達
三相感應馬達還有另一項實用特性。
把定子電源中的任意兩相對調,相序就會反轉。
相序可能由
\[ A\rightarrow B\rightarrow C \]
變成
\[ A\rightarrow C\rightarrow B \]
旋轉磁場接著就會向相反方向旋轉。
轉子的轉矩也隨之反向。
同樣,不需要手動把轉子中的電流反向。它的電流會根據新的相對運動與磁場方向自行感應產生。
12如果轉子比同步轉速更快會怎樣?
這個邊界情況能讓整個模型變得更清楚。
假設磁場以 \(1500\text{ rpm}\) 順時針旋轉,但外部機械裝置迫使轉子以 \(1530\text{ rpm}\) 順時針旋轉。
現在轉子正在超越磁場。
相對運動已經反轉。
因此,感應轉子電流會按照楞次定律所要求的方式反向,而電磁轉矩會阻礙由外部驅動的轉子。
此時,機械能可以轉換為電能。
同一部感應機器現在正以感應發電機模式運作。
所以,同步轉速並不只是「轉子幾乎能達到的速度」。它分隔了兩種運轉狀態:
| 轉子狀態 | 相對運動 | 電磁效應 |
|---|---|---|
| \(n_rn_s\) | 轉子超越磁場 | 轉矩阻礙轉子;可以進行發電運轉 |
這個表格比死記「感應馬達以低於同步轉速運轉」更能準確描述模型。
13問題與解答
問題 1
一部六極感應馬達接上 50 Hz 交流電源。其轉子以 \(960\text{ rpm}\) 旋轉。
計算:
a. 同步轉速,
b. 百分比轉差率,
c. 為什麼轉子在輸出機械負載時必須以低於同步轉速運轉。
解答 1
同步轉速為 \(1000\text{ rpm}\),而轉差率為 \(4.0\%\)。轉子必須保持低於同步轉速,才能讓旋轉磁場與轉子之間持續存在相對運動,從而感應出產生轉矩所需的電流。
對於 a 部分,
\[ n_s=\frac{120f}{P} =\frac{120(50)}{6} =1000\text{ rpm} \]
對於 b 部分,
\[ s=\frac{n_s-n_r}{n_s} =\frac{1000-960}{1000} =0.040 \]
因此,
\[ s=4.0\% \]
對於 c 部分,轉子導電條形成封閉的導電路徑。由於磁場旋轉得比轉子快,轉子會經歷不斷變化的磁通量。於是會感應出電動勢與電流,而定子磁場會對這些電流施力,產生轉矩。
很容易產生的想法是,最好的馬達應該把速度差完全消除。但當 \(n_r=n_s\) 時,在理想化模型中,轉子看不到任何相對於自己移動的磁場圖樣,因此感應轉子電動勢與轉矩都會消失。所以,帶負載的感應馬達需要非零轉差率。
問題 2
一部四極感應馬達由 50 Hz 電源供電。起初,其轉子以 \(1455\text{ rpm}\) 旋轉。施加較大的機械負載後,穩定的轉子轉速變為 \(1410\text{ rpm}\)。
計算負載增加前後的轉差率與轉子電流頻率。然後解釋為什麼轉速下降有助於馬達應對較大的負載。
解答 2
轉差率由 \(3.0\%\) 增加至 \(6.0\%\),而轉子電流頻率由 \(1.5\text{ Hz}\) 增加至 \(3.0\text{ Hz}\)。較大的轉差率會提高定子磁場掃過轉子的速率,增強產生更多轉矩所需的感應效應。
先求同步轉速:
\[ n_s=\frac{120f}{P} =\frac{120(50)}{4} =1500\text{ rpm} \]
起初,
\[ s_1=\frac{1500-1455}{1500} =\frac{45}{1500} =0.030 \]
所以
\[ s_1=3.0\% \]
而
\[ f_{r1}=s_1f=(0.030)(50)=1.5\text{ Hz} \]
負載增加後,
\[ s_2=\frac{1500-1410}{1500} =\frac{90}{1500} =0.060 \]
所以
\[ s_2=6.0\% \]
而
\[ f_{r2}=s_2f=(0.060)(50)=3.0\text{ Hz} \]
一個很容易犯的錯誤,是假設軸轉速降低時,整個旋轉磁場也會一起減速。事實並非如此。同步轉速仍保持 \(1500\text{ rpm}\),因為頻率和磁極數都沒有改變。
真正發生的是,轉子比之前更落後於磁場。增加的相對運動使轉子電路中的磁通量變化得更快。這使較大的感應電動勢與改變後的轉子電流成為可能,因此馬達能產生較大的機械負載所需的更大轉矩。
精確的轉矩-電流關係取決於馬達的電氣特性,因此若宣稱轉差率加倍時轉矩一定也加倍,就過於武斷。
問題 3
兩部完全相同的四極感應馬達分別接上獨立的 50 Hz 電源。
馬達 A 的轉子被固定而保持靜止。
馬達 B 的轉子由外部驅動,以 \(1200\text{ rpm}\) 朝其旋轉定子磁場的相同方向旋轉。
假設兩部馬達的磁場強度相同。
a. 比較旋轉磁場相對於兩個轉子移動的速率。
b. 使用簡化的磁通量變化模型,比較它們的感應轉子電動勢。
c. 解釋為什麼不能自動斷定轉子電流的比值與感應電動勢的比值完全相同。
解答 3
馬達 A 所經歷的相對旋轉速率是馬達 B 的五倍,因此簡化感應模型預測馬達 A 的感應電動勢是馬達 B 的五倍。不過,轉子電流不一定剛好呈 \(5:1\) 的比值,因為轉子阻抗也會隨感應電流的頻率改變。
兩部馬達都有
\[ n_s=\frac{120(50)}{4}=1500\text{ rpm} \]
對馬達 A 而言,轉子靜止,因此相對速率為
\[ 1500-0=1500\text{ rpm} \]
對馬達 B,
\[ 1500-1200=300\text{ rpm} \]
因此,
\[ \frac{\text{A 的相對速率}}{\text{B 的相對速率}} = \frac{1500}{300} =5 \]
如果同一個磁場圖樣以五倍的速率掃過其他條件相同的轉子迴路,磁通量的變化率便會大五倍。根據法拉第定律,
\[ |\mathcal{E}|\propto\left|\frac{\Delta\Phi}{\Delta t}\right| \]
所以簡化模型預測
\[ \frac{\mathcal{E}_A}{\mathcal{E}_B}=5 \]
下一個很容易想到的步驟,是使用 \(I=V/R\) 並宣稱 \(I_A=5I_B\)。但這假設轉子電路表現得像一個固定電阻。
感應馬達的轉子也具有電感效應。馬達 A 所經歷的磁場變化頻率較高,因此其轉子阻抗不一定與馬達 B 相同。電動勢的比較可以直接由簡化的磁通量變化模型得出,但若要得到精確的電流比值,則需要更多關於轉子阻抗的資料。
這項區別很重要,因為在交流電路中,「較大的感應電動勢」與「電流也以相同倍數增加」並不會自動等價。
問題 4
一部四極感應馬達接上 50 Hz 電源,並以 \(1470\text{ rpm}\) 順時針穩定旋轉。因此,其定子磁場也順時針旋轉。
一名電工把兩個電源相位互換,使相序瞬間反轉。假設切換後的第一瞬間,轉子的機械轉速無法有顯著改變。
a. 寫出新的同步轉速,包括方向。
b. 計算轉子與新旋轉磁場之間初始相對旋轉速度的大小。
c. 求對應轉差率的大小。
d. 計算反轉後瞬間的初始轉子電流頻率。
e. 解釋電磁轉矩的方向。
解答 4
相序反轉後的瞬間,定子磁場以 \(1500\text{ rpm}\) 逆時針旋轉,而轉子仍以 \(1470\text{ rpm}\) 順時針移動。因此,它們的相對旋轉速度為 \(2970\text{ rpm}\),轉差率大小為 \(1.98\),轉子電流頻率約為 \(99\text{ Hz}\),而電磁轉矩方向為逆時針。
同步轉速的大小不變:
\[ |n_s|=\frac{120(50)}{4}=1500\text{ rpm} \]
取順時針為正方向。切換之前,
\[ n_r=+1470\text{ rpm} \]
相序反轉之後,
\[ n_s=-1500\text{ rpm} \]
對於 b 部分,相對速率為
\[ n_s-n_r=-1500-1470=-2970\text{ rpm} \]
所以其大小為
\[ 2970\text{ rpm} \]
一個很容易犯的錯誤,是計算 \(1500-1470=30\text{ rpm}\)。只有在磁場與轉子仍沿同一方向移動時,這才是正確的。相序反轉後,它們沿相反方向彼此掠過,因此兩者的速率大小要相加。
對於 c 部分,
\[ s=\frac{n_s-n_r}{n_s} =\frac{-1500-1470}{-1500} =1.98 \]
所以轉差率大小為
\[ |s|=1.98 \]
也就是 \(198\%\)。
這是可能的,因為一般馬達運轉時介於 0 與 1 之間的轉差率,並不是普遍的數學限制。此時,轉子一開始正朝與新反轉磁場相反的方向運動。
對於 d 部分,
\[ f_r=|s|f =(1.98)(50) =99\text{ Hz} \]
因此,轉子起初會經歷快速變化的磁場。
對於 e 部分,楞次定律告訴我們,感應效應會試圖減少巨大的相對運動。新的磁場逆時針旋轉,所以電磁轉矩也朝逆時針方向作用。它首先使順時針旋轉的轉子減速,之後可再使其向逆時針方向加速。
不能僅根據很大的轉差率,就斷定轉矩一定剛好是之前某個固定倍數。在如此高的轉子頻率下,轉子電抗以及馬達完整的轉矩-轉速特性都很重要。
問題 5
在以下整個過程中,一部四極感應機器始終接在 50 Hz 三相電源上。
連接在其轉軸上的機械裝置控制轉子轉速。
起初,轉子朝與定子磁場相同的方向,以 \(1470\text{ rpm}\) 旋轉。接著,外部裝置逐漸驅動轉子通過 \(1500\text{ rpm}\),直到 \(1530\text{ rpm}\)。
除非另有說明,假設能量損失可忽略。
a. 在 \(1470\text{ rpm}\) 時,說明電磁轉矩的方向以及主要的能量傳遞方向。
b. 在剛好 \(1500\text{ rpm}\) 時,說明在理想化模型中,感應轉子電動勢、轉子電流和電磁轉矩會發生什麼變化。
c. 在 \(1530\text{ rpm}\) 時,求轉差率,並解釋電磁轉矩與能量傳遞的方向。
d. 現在把一個阻力性機械負載接到轉軸上,並移除外部驅動裝置。描述當轉子由高於同步轉速降至低於同步轉速時所發生的情況。解釋為什麼即使定子相序從未反轉,電磁能量傳遞的方向仍會改變。
解答 5
低於同步轉速時,機器以馬達模式運作;在同步轉速時,理想化模型中的轉子感應與電磁轉矩消失;高於同步轉速時,電磁轉矩反向,而機器可以把電能送回電源。這項變化由轉子與旋轉磁場之間相對運動的正負方向決定,而不是由定子相序的任何改變所決定。
先求同步轉速:
\[ n_s=\frac{120(50)}{4}=1500\text{ rpm} \]
對於 a 部分,在 \(1470\text{ rpm}\) 時,
\[ s=\frac{1500-1470}{1500} =0.020 \]
所以轉差率為 \(+2.0\%\)。
定子磁場正在超越轉子。由此產生的感應電流受到磁力作用,產生與旋轉方向相同的轉矩,使轉子傾向追上磁場。
忽略能量損失時,主要的能量傳遞因此為
\[ \text{電能} \rightarrow \text{機械能} \]
這就是一般的感應馬達運轉。
對於 b 部分,當剛好
\[ n_r=n_s=1500\text{ rpm} \]
時,轉子與旋轉磁場圖樣一起移動。
在理想化模型中,轉子與該磁場圖樣之間沒有相對運動,因此不會再因磁場掃過轉子而產生變化的磁通量。因此,
\[ \mathcal{E}_{\text{轉子}}=0 \]
這會使感應轉子電流為零,因而電磁轉矩也為零。
一個很容易出現的預測是,同步轉速應該是馬達最強或效率最高的運轉狀態,因為轉子終於「追上」了磁場。真正改變結果的限制條件是:一旦追上磁場,就會消除電磁感應所需的相對運動。
對於 c 部分,在 \(1530\text{ rpm}\) 時,
\[ s=\frac{1500-1530}{1500} =-0.020 \]
所以
\[ s=-2.0\% \]
負轉差率告訴我們,現在是轉子在超越磁場。
相對運動的方向已經反轉,因此感應轉子電流會按照楞次定律所要求的方式反向。現在,電磁轉矩會阻礙轉子的旋轉,而不是推動它繼續向前。
外部機械裝置必須克服這個電磁轉矩做功。這些機械能可以轉換成電能,並經由定子電路送回去。
此時,機器正以感應發電機模式運作:
\[ \text{機械能} \rightarrow \text{電能} \]
對於 d 部分,一旦移除外部驅動裝置,在轉子仍高於 \(1500\text{ rpm}\) 時,阻力性負載和發電狀態下的電磁轉矩都會使轉子減速。
當它從高於同步轉速的一側接近同步轉速時,相對運動的大小會減小。在理想化模型中,感應轉子電動勢、轉子電流和發電轉矩因此都會趨近於零。
在剛好 \(1500\text{ rpm}\) 時,電磁轉矩為零。
阻力性機械負載仍然存在,所以轉子會繼續減速至低於同步轉速。
現在,定子磁場開始超越轉子,而不是轉子超越磁場。這會反轉相關的相對運動,因此感應轉子電流也會相應改變,而電磁轉矩會向前作用。
電能再次從電源取得,並向機械系統傳遞。
最終,系統可以在低於同步轉速的某個新運轉速度達到平衡,此時馬達的電磁轉矩剛好平衡阻力負載。
最難掌握的一點是,定子磁場的方向完全沒有改變。整個過程中,它始終以 \(1500\text{ rpm}\) 朝同一方向旋轉。
改變的只是誰在超越誰。
由此可以得到整個主題的一條簡潔規則:感應機器的行為由轉子與旋轉磁場之間的相對運動決定。一旦掌握這個概念,轉矩-轉速曲線、感應發電機,以及更深入的交流馬達行為,都會更容易理解。