
交流感应马达:旋转磁场、转子电流与转差率
了解旋转磁场如何在转子中感应出电流并产生转矩。掌握同步转速、转差率、负载变化,以及感应机器在发电状态下的运作方式。
马达接上交流电源,但旋转部分没有电池、没有电刷,也没有与电源直接电气连接。尽管如此,转子中仍会产生电流,而这股电流能产生足够的转矩来带动负载。
先考虑一个关键预测。假设马达内的磁场以 1500 rpm 旋转。转子最终会追上它,也以刚好 1500 rpm 旋转吗?
看起来似乎应该如此。但如果真的追上了,马达反而会失去产生转矩所依赖的那个效应。
这个看似矛盾的现象,正是理解交流感应马达的关键。
01感应马达内部的两项工作
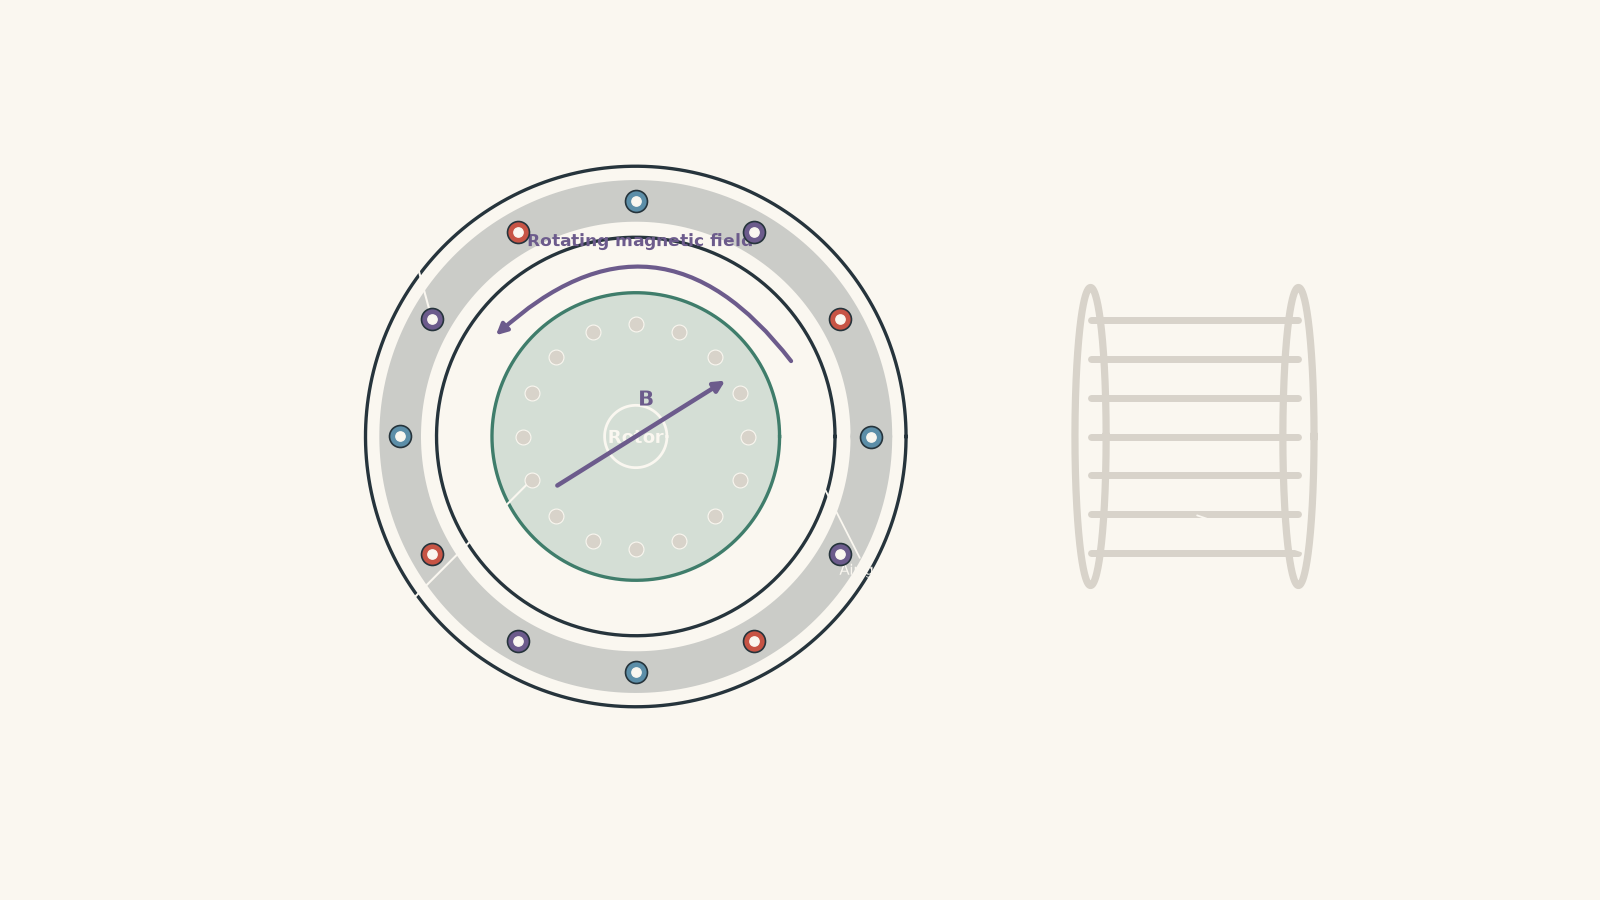
一部简单的感应马达有两个主要部分:
- 定子,保持不动,并包含交流绕组,
- 转子,在定子内部旋转。
在常见的鼠笼式感应马达中,转子含有导电条,两端由导电环连接。导电条和端环一起形成封闭的导电回路。
不需要直接向这些导电条供应电流。
相反,定子会产生移动的磁场。这个磁场使穿过转子回路的磁通量发生变化,因此会感应出电动势。由于回路是封闭的,所以会有感应电流流动。
接著,磁场会对这股电流施加力。
因此,整个过程是:
\[ \text{定子中的交流电} \rightarrow \text{旋转磁场} \rightarrow \text{感应转子电动势} \rightarrow \text{转子电流} \rightarrow \text{磁力} \rightarrow \text{转矩} \]
漏掉其中任何一个环节,往往就是对感应马达产生混淆的原因。
02静止的线圈如何产生旋转磁场?
想像三个人等距站在一张圆桌周围。每个人都平顺地把一只手举高再放低,但彼此的动作时间错开。第一个人先把手举到最高,接著是第二个,再来是第三个。
如果你只观察最高的那只手出现在哪里,那个最高点看起来就像沿著桌子四周移动。
三相定子利用磁场产生类似的效果。
这个类比之所以有用,是因为位置和时间都很重要。不过它也有局限,因为磁场并不是实际从一个线圈「传递」到另一个线圈。真正的磁场,是所有绕组所产生磁场的向量和。
在这个简化图像中,单一交流绕组并不足够
交流电流会周期性反向。因此,单一定子绕组会产生一个强度与极性都交替变化的磁场。
它的轴线保持在同一位置。磁场不会单纯地绕著马达扫过。
现在把三组绕组配置在定子周围,使它们的磁轴在空间上彼此分隔。再向它们供应三股交流电流,而这三股电流在时间上也彼此相差三分之一个周期,也就是 \(120^\circ\)。
在任何一个瞬间,三组绕组都会对磁场有所贡献。
过一小段时间后,它们的电流值已经改变。合成磁场的方向也随之改变。
对于平衡的三相电源,结果是一个大小近似不变、方向平顺地绕著定子旋转的磁场。
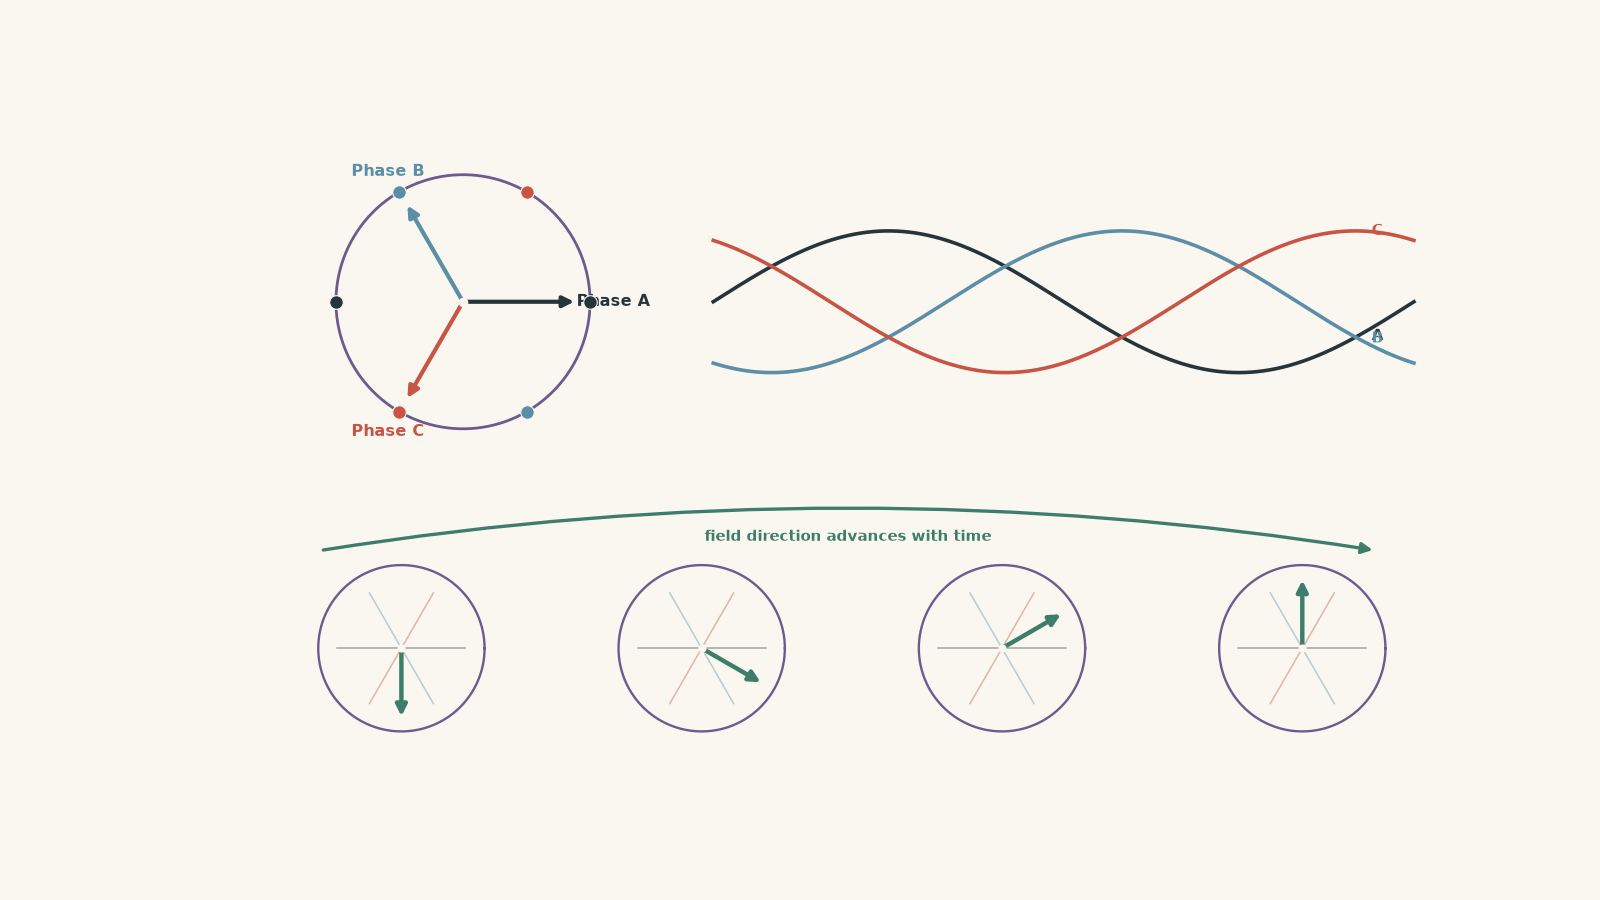
本指南采用标准三相模型,因为它能清楚呈现背后的物理原理。单相感应马达也能运作,但需要额外的方法来建立起动时的旋转磁场。
03磁场旋转得多快?
旋转定子磁场的速度称为同步转速。
它取决于两件事:
- 交流电源的频率,
- 定子绕组所产生的磁极数。
同步转速为
\[ n_s=\frac{120f}{P} \]
其中:
- \(n_s\) 是同步转速,单位为每分钟转数,即 rpm,
- \(f\) 是交流电源频率,单位为赫兹,即 Hz,
- \(P\) 是磁极总数。
例如,50 Hz 电源配合四极定子时,
\[ n_s=\frac{120(50)}{4}=1500\text{ rpm} \]
因此,磁场每分钟完成 1500 转。
请注意这条方程式没有包含什么:转子转速。
较大的机械负载可以使转子减速,但不会令定子的旋转磁场跟著逐渐减速。只要电源频率和磁极数保持不变,同步转速就保持不变。
计算例题:求旋转磁场的速度
一部三相感应马达接上 50 Hz 交流电源。它的定子产生六个磁极。计算磁场的同步转速。
步骤 1
电源频率为 \(f=50\text{ Hz}\),而马达有 \(P=6\) 个磁极。
步骤 2
\[ n_s=\frac{120f}{P} =\frac{120(50)}{6} =1000\text{ rpm} \]
步骤 3
定子本身保持静止,但其绕组产生的合成磁场以 \(1000\text{ rpm}\) 旋转。
这并不表示转子也会刚好以 \(1000\text{ rpm}\) 旋转。接下来要了解原因。
04为什么转子中会出现电流
先从转子静止的情况开始。
定子磁场正在扫过转子,因此穿过转子中封闭导电路径的磁通量会持续改变。
法拉第定律告诉我们,改变的磁通量会感应出电动势:
\[ \mathcal{E}=-\frac{\Delta\Phi}{\Delta t} \]
其中:
- \(\mathcal{E}\) 是感应电动势,单位为伏特,
- \(\Phi\) 是磁通量,单位为韦伯,
- \(\Delta\Phi/\Delta t\) 是磁通量的变化率。
负号表示楞次定律:感应效应的方向会抵抗造成它的变化。
这与交流发电机所使用的基本电磁感应原理相同,但几何配置和目的不同。在发电机中,会刻意利用机械运动来产生电动势。在感应马达中,则是定子的移动磁场在转子中感应出电流,而这些电流进一步协助产生机械运动。
转子需要封闭电路
只有电动势还不够。
由于鼠笼式转子的导电条由端环连接,因此转子内存在封闭的导电路径。感应电动势因而可以驱动感应电流。
现在,我们有了一条位于磁场中的载流导体。
这正是产生马达效应所需的情况。
对一条直导体而言,
\[ F=BIL\sin\theta \]
其中:
- \(F\) 是磁力,单位为牛顿,
- \(B\) 是磁通密度,单位为特斯拉,
- \(I\) 是电流,单位为安培,
- \(L\) 是导体长度,单位为公尺,
- \(\theta\) 是导体与磁场之间的夹角。
作用在转子各处导电条上的力合起来,会产生转动效应,也就是转矩。
05转子会向哪个方向旋转?
假设定子磁场顺时针旋转。
转子应该向哪个方向旋转?
楞次定律提供了最快的答案。感应出的转子电流会产生作用,以抵抗造成感应的相对运动。
因此,转子所受到的转矩方向与旋转定子磁场相同。
这并不表示它是在试图抵抗磁场的旋转方向。它试图减少的是磁场扫过转子的速度。
如果转子顺时针加速,相对运动就会减小。
这正是「楞次定律会抵抗运动」这句话容易造成误解的地方。楞次定律并不代表转子一定要向相反方向移动。它的意思是,感应效应会抵抗造成它的磁通量变化。
在这种情况下,跟随磁场旋转会减少这种变化。
06为什么转子永远无法完全追上磁场
回到最初的预测。
想像一部四极马达接上 50 Hz 电源。它的磁场以 \(1500\text{ rpm}\) 旋转。
假设转子从静止开始加速:
- 在 \(0\text{ rpm}\) 时,磁场快速扫过转子,
- 在 \(1000\text{ rpm}\) 时,磁场仍以 \(500\text{ rpm}\) 的差速超越转子,
- 在 \(1450\text{ rpm}\) 时,差值只有 \(50\text{ rpm}\)。
现在想像转子刚好达到 \(1500\text{ rpm}\)。
相对于转子而言,磁场的图样将不再绕著它移动。
由磁场扫过转子所造成的磁通量持续变化将会消失。在理想化模型中,感应转子电动势会降至零。转子电流会降至零,因此电磁转矩也会降至零。
带负载运转的马达需要电磁转矩。
因此,以马达模式运作的感应马达通常必须以略低于同步转速的速度旋转。
这个差异称为转差率。
07转差率量度转子落后磁场多少
转差率可以写成分数:
\[ s=\frac{n_s-n_r}{n_s} \]
其中:
- \(s\) 是转差率,
- \(n_s\) 是同步转速,
- \(n_r\) 是转子转速。
若以百分比表示,
\[ s(\%)=\frac{n_s-n_r}{n_s}\times100 \]
假设 \(n_s=1500\text{ rpm}\),而 \(n_r=1440\text{ rpm}\)。
则
\[ s=\frac{1500-1440}{1500}=0.040 \]
所以转差率为 \(4.0\%\)。
磁场只以 \(60\text{ rpm}\) 的差速超越转子,但这个相对运动非常重要。它维持磁通量的变化,从而感应出转子电流。
计算例题:转速、转差率与转子感应
一部四极感应马达由 50 Hz 电源供电。在某一特定负载下,转子以 \(1440\text{ rpm}\) 旋转。
计算:
- 同步转速,
- 百分比转差率,
- 转子所经历的变化磁场频率。
步骤 1
这里 \(f=50\text{ Hz}\),且 \(P=4\)。
\[ n_s=\frac{120f}{P} =\frac{120(50)}{4} =1500\text{ rpm} \]
步骤 2
\[ s=\frac{n_s-n_r}{n_s} =\frac{1500-1440}{1500} =0.040 \]
因此,
\[ s=4.0\% \]
步骤 3
当转子静止时,它所经历的定子磁场以电源频率 \(50\text{ Hz}\) 变化。
在 \(4.0\%\) 的转差率下,相对磁场图样以该速率的 \(4.0\%\) 扫过转子。
因此,转子电流的频率为
\[ f_r=sf=(0.040)(50)=2.0\text{ Hz} \]
其中 \(f_r\) 是感应转子电流的频率。
步骤 4
定子磁场仍以 \(1500\text{ rpm}\) 旋转,而转子以 \(1440\text{ rpm}\) 旋转。由于转子几乎跟上磁场,它只经历缓慢变化的磁场,因此转子电流频率为 \(2.0\text{ Hz}\)。
当马达已经在这个负载下旋转时,不需要很大的相对运动。它只需要足够的转差率,以感应出产生所需转矩的电流。
08当机械负载增加时会发生什么?
假设一部感应马达正在稳定运转,而你增加其轴上的阻力转矩。
一个很容易想到的预测是,马达只会在保持完全相同转速的情况下「更用力」。
真正重要的机制更有意思。
增加负载首先会使转子稍微减速。
这表示旋转磁场现在会更快地扫过转子。转子中的磁通量变化率增加,因此可以感应出较大的电动势。
随之而来的转子电流变化,让电磁转矩增加,直到达到新的运转状态。
因此,在正常运转区域中:
\[ \text{负载增加} \rightarrow \text{转子转速稍微降低} \rightarrow \text{转差率增大} \rightarrow \text{感应效应增强} \rightarrow \text{电磁转矩增大} \]
这是感应马达一项很有用的自我调节特性。
这里有一项重要的精确说明。马达转矩并不是在所有可能转速下都与转差率简单成正比。转子电阻、感抗、磁饱和以及马达本身的设计,都会影响完整的转矩-转速曲线。就 HSC 的推理而言,稳妥的说法是:从正常运转点增加负载,会使转速小幅下降并增加转差率,让马达能产生额外所需的转矩。
09最容易犯的错误模型:磁场实际拖著转子走
很容易把旋转磁场想像成一只看不见的手,抓住转子并把它拖著旋转。
这个图像能预测正确的旋转方向,却掩盖了真正的物理机制。
转子并没有以机械方式连接到磁场。
关键的顺序是:
- 相对运动造成转子磁通量改变,
- 改变的磁通量感应出电动势,
- 封闭的转子电路中有电流流动,
- 定子磁场作用于这股电流,
- 磁力产生转矩。
如果感应这个阶段消失,转矩也会消失。
这正是同步转速之所以成为重要分界的原因。
10转差率与反电动势不是同一个概念
学生有时会把感应马达的转差率与直流马达中的反电动势混在一起,因为两者都会产生有用的自我调节效应。
它们确实有相似之处:
- 当马达的运转状态改变时,电磁感应会改变电流或转矩的响应。
但两者的机制并不相同。
在直流马达中,电枢的旋转会产生一个抵抗电源电压的电动势。
在鼠笼式感应马达中,转子没有外加电源电压。它的电流之所以存在,是因为旋转定子磁场相对于转子移动。当这种相对运动变小时,感应转子电动势也会变小。
即使两者都依赖电磁感应,也要把这两种机制分清楚。
11反转马达
三相感应马达还有另一项实用特性。
把定子电源中的任意两相对调,相序就会反转。
相序可能由
\[ A\rightarrow B\rightarrow C \]
变成
\[ A\rightarrow C\rightarrow B \]
旋转磁场接著就会向相反方向旋转。
转子的转矩也随之反向。
同样,不需要手动把转子中的电流反向。它的电流会根据新的相对运动与磁场方向自行感应产生。
12如果转子比同步转速更快会怎样?
这个边界情况能让整个模型变得更清楚。
假设磁场以 \(1500\text{ rpm}\) 顺时针旋转,但外部机械装置迫使转子以 \(1530\text{ rpm}\) 顺时针旋转。
现在转子正在超越磁场。
相对运动已经反转。
因此,感应转子电流会按照楞次定律所要求的方式反向,而电磁转矩会阻碍由外部驱动的转子。
此时,机械能可以转换为电能。
同一部感应机器现在正以感应发电机模式运作。
所以,同步转速并不只是「转子几乎能达到的速度」。它分隔了两种运转状态:
| 转子状态 | 相对运动 | 电磁效应 |
|---|---|---|
| \(n_rn_s\) | 转子超越磁场 | 转矩阻碍转子;可以进行发电运转 |
这个表格比死记「感应马达以低于同步转速运转」更能准确描述模型。
13问题与解答
问题 1
一部六极感应马达接上 50 Hz 交流电源。其转子以 \(960\text{ rpm}\) 旋转。
计算:
a. 同步转速,
b. 百分比转差率,
c. 为什么转子在输出机械负载时必须以低于同步转速运转。
解答 1
同步转速为 \(1000\text{ rpm}\),而转差率为 \(4.0\%\)。转子必须保持低于同步转速,才能让旋转磁场与转子之间持续存在相对运动,从而感应出产生转矩所需的电流。
对于 a 部分,
\[ n_s=\frac{120f}{P} =\frac{120(50)}{6} =1000\text{ rpm} \]
对于 b 部分,
\[ s=\frac{n_s-n_r}{n_s} =\frac{1000-960}{1000} =0.040 \]
因此,
\[ s=4.0\% \]
对于 c 部分,转子导电条形成封闭的导电路径。由于磁场旋转得比转子快,转子会经历不断变化的磁通量。于是会感应出电动势与电流,而定子磁场会对这些电流施力,产生转矩。
很容易产生的想法是,最好的马达应该把速度差完全消除。但当 \(n_r=n_s\) 时,在理想化模型中,转子看不到任何相对于自己移动的磁场图样,因此感应转子电动势与转矩都会消失。所以,带负载的感应马达需要非零转差率。
问题 2
一部四极感应马达由 50 Hz 电源供电。起初,其转子以 \(1455\text{ rpm}\) 旋转。施加较大的机械负载后,稳定的转子转速变为 \(1410\text{ rpm}\)。
计算负载增加前后的转差率与转子电流频率。然后解释为什么转速下降有助于马达应对较大的负载。
解答 2
转差率由 \(3.0\%\) 增加至 \(6.0\%\),而转子电流频率由 \(1.5\text{ Hz}\) 增加至 \(3.0\text{ Hz}\)。较大的转差率会提高定子磁场扫过转子的速率,增强产生更多转矩所需的感应效应。
先求同步转速:
\[ n_s=\frac{120f}{P} =\frac{120(50)}{4} =1500\text{ rpm} \]
起初,
\[ s_1=\frac{1500-1455}{1500} =\frac{45}{1500} =0.030 \]
所以
\[ s_1=3.0\% \]
而
\[ f_{r1}=s_1f=(0.030)(50)=1.5\text{ Hz} \]
负载增加后,
\[ s_2=\frac{1500-1410}{1500} =\frac{90}{1500} =0.060 \]
所以
\[ s_2=6.0\% \]
而
\[ f_{r2}=s_2f=(0.060)(50)=3.0\text{ Hz} \]
一个很容易犯的错误,是假设轴转速降低时,整个旋转磁场也会一起减速。事实并非如此。同步转速仍保持 \(1500\text{ rpm}\),因为频率和磁极数都没有改变。
真正发生的是,转子比之前更落后于磁场。增加的相对运动使转子电路中的磁通量变化得更快。这使较大的感应电动势与改变后的转子电流成为可能,因此马达能产生较大的机械负载所需的更大转矩。
精确的转矩-电流关系取决于马达的电气特性,因此若宣称转差率加倍时转矩一定也加倍,就过于武断。
问题 3
两部完全相同的四极感应马达分别接上独立的 50 Hz 电源。
马达 A 的转子被固定而保持静止。
马达 B 的转子由外部驱动,以 \(1200\text{ rpm}\) 朝其旋转定子磁场的相同方向旋转。
假设两部马达的磁场强度相同。
a. 比较旋转磁场相对于两个转子移动的速率。
b. 使用简化的磁通量变化模型,比较它们的感应转子电动势。
c. 解释为什么不能自动断定转子电流的比值与感应电动势的比值完全相同。
解答 3
马达 A 所经历的相对旋转速率是马达 B 的五倍,因此简化感应模型预测马达 A 的感应电动势是马达 B 的五倍。不过,转子电流不一定刚好呈 \(5:1\) 的比值,因为转子阻抗也会随感应电流的频率改变。
两部马达都有
\[ n_s=\frac{120(50)}{4}=1500\text{ rpm} \]
对马达 A 而言,转子静止,因此相对速率为
\[ 1500-0=1500\text{ rpm} \]
对马达 B,
\[ 1500-1200=300\text{ rpm} \]
因此,
\[ \frac{\text{A 的相对速率}}{\text{B 的相对速率}} = \frac{1500}{300} =5 \]
如果同一个磁场图样以五倍的速率扫过其他条件相同的转子回路,磁通量的变化率便会大五倍。根据法拉第定律,
\[ |\mathcal{E}|\propto\left|\frac{\Delta\Phi}{\Delta t}\right| \]
所以简化模型预测
\[ \frac{\mathcal{E}_A}{\mathcal{E}_B}=5 \]
下一个很容易想到的步骤,是使用 \(I=V/R\) 并宣称 \(I_A=5I_B\)。但这假设转子电路表现得像一个固定电阻。
感应马达的转子也具有电感效应。马达 A 所经历的磁场变化频率较高,因此其转子阻抗不一定与马达 B 相同。电动势的比较可以直接由简化的磁通量变化模型得出,但若要得到精确的电流比值,则需要更多关于转子阻抗的资料。
这项区别很重要,因为在交流电路中,「较大的感应电动势」与「电流也以相同倍数增加」并不会自动等价。
问题 4
一部四极感应马达接上 50 Hz 电源,并以 \(1470\text{ rpm}\) 顺时针稳定旋转。因此,其定子磁场也顺时针旋转。
一名电工把两个电源相位互换,使相序瞬间反转。假设切换后的第一瞬间,转子的机械转速无法有显著改变。
a. 写出新的同步转速,包括方向。
b. 计算转子与新旋转磁场之间初始相对旋转速度的大小。
c. 求对应转差率的大小。
d. 计算反转后瞬间的初始转子电流频率。
e. 解释电磁转矩的方向。
解答 4
相序反转后的瞬间,定子磁场以 \(1500\text{ rpm}\) 逆时针旋转,而转子仍以 \(1470\text{ rpm}\) 顺时针移动。因此,它们的相对旋转速度为 \(2970\text{ rpm}\),转差率大小为 \(1.98\),转子电流频率约为 \(99\text{ Hz}\),而电磁转矩方向为逆时针。
同步转速的大小不变:
\[ |n_s|=\frac{120(50)}{4}=1500\text{ rpm} \]
取顺时针为正方向。切换之前,
\[ n_r=+1470\text{ rpm} \]
相序反转之后,
\[ n_s=-1500\text{ rpm} \]
对于 b 部分,相对速率为
\[ n_s-n_r=-1500-1470=-2970\text{ rpm} \]
所以其大小为
\[ 2970\text{ rpm} \]
一个很容易犯的错误,是计算 \(1500-1470=30\text{ rpm}\)。只有在磁场与转子仍沿同一方向移动时,这才是正确的。相序反转后,它们沿相反方向彼此掠过,因此两者的速率大小要相加。
对于 c 部分,
\[ s=\frac{n_s-n_r}{n_s} =\frac{-1500-1470}{-1500} =1.98 \]
所以转差率大小为
\[ |s|=1.98 \]
也就是 \(198\%\)。
这是可能的,因为一般马达运转时介于 0 与 1 之间的转差率,并不是普遍的数学限制。此时,转子一开始正朝与新反转磁场相反的方向运动。
对于 d 部分,
\[ f_r=|s|f =(1.98)(50) =99\text{ Hz} \]
因此,转子起初会经历快速变化的磁场。
对于 e 部分,楞次定律告诉我们,感应效应会试图减少巨大的相对运动。新的磁场逆时针旋转,所以电磁转矩也朝逆时针方向作用。它首先使顺时针旋转的转子减速,之后可再使其向逆时针方向加速。
不能仅根据很大的转差率,就断定转矩一定刚好是之前某个固定倍数。在如此高的转子频率下,转子电抗以及马达完整的转矩-转速特性都很重要。
问题 5
在以下整个过程中,一部四极感应机器始终接在 50 Hz 三相电源上。
连接在其转轴上的机械装置控制转子转速。
起初,转子朝与定子磁场相同的方向,以 \(1470\text{ rpm}\) 旋转。接著,外部装置逐渐驱动转子通过 \(1500\text{ rpm}\),直到 \(1530\text{ rpm}\)。
除非另有说明,假设能量损失可忽略。
a. 在 \(1470\text{ rpm}\) 时,说明电磁转矩的方向以及主要的能量传递方向。
b. 在刚好 \(1500\text{ rpm}\) 时,说明在理想化模型中,感应转子电动势、转子电流和电磁转矩会发生什么变化。
c. 在 \(1530\text{ rpm}\) 时,求转差率,并解释电磁转矩与能量传递的方向。
d. 现在把一个阻力性机械负载接到转轴上,并移除外部驱动装置。描述当转子由高于同步转速降至低于同步转速时所发生的情况。解释为什么即使定子相序从未反转,电磁能量传递的方向仍会改变。
解答 5
低于同步转速时,机器以马达模式运作;在同步转速时,理想化模型中的转子感应与电磁转矩消失;高于同步转速时,电磁转矩反向,而机器可以把电能送回电源。这项变化由转子与旋转磁场之间相对运动的正负方向决定,而不是由定子相序的任何改变所决定。
先求同步转速:
\[ n_s=\frac{120(50)}{4}=1500\text{ rpm} \]
对于 a 部分,在 \(1470\text{ rpm}\) 时,
\[ s=\frac{1500-1470}{1500} =0.020 \]
所以转差率为 \(+2.0\%\)。
定子磁场正在超越转子。由此产生的感应电流受到磁力作用,产生与旋转方向相同的转矩,使转子倾向追上磁场。
忽略能量损失时,主要的能量传递因此为
\[ \text{电能} \rightarrow \text{机械能} \]
这就是一般的感应马达运转。
对于 b 部分,当刚好
\[ n_r=n_s=1500\text{ rpm} \]
时,转子与旋转磁场图样一起移动。
在理想化模型中,转子与该磁场图样之间没有相对运动,因此不会再因磁场扫过转子而产生变化的磁通量。因此,
\[ \mathcal{E}_{\text{转子}}=0 \]
这会使感应转子电流为零,因而电磁转矩也为零。
一个很容易出现的预测是,同步转速应该是马达最强或效率最高的运转状态,因为转子终于「追上」了磁场。真正改变结果的限制条件是:一旦追上磁场,就会消除电磁感应所需的相对运动。
对于 c 部分,在 \(1530\text{ rpm}\) 时,
\[ s=\frac{1500-1530}{1500} =-0.020 \]
所以
\[ s=-2.0\% \]
负转差率告诉我们,现在是转子在超越磁场。
相对运动的方向已经反转,因此感应转子电流会按照楞次定律所要求的方式反向。现在,电磁转矩会阻碍转子的旋转,而不是推动它继续向前。
外部机械装置必须克服这个电磁转矩做功。这些机械能可以转换成电能,并经由定子电路送回去。
此时,机器正以感应发电机模式运作:
\[ \text{机械能} \rightarrow \text{电能} \]
对于 d 部分,一旦移除外部驱动装置,在转子仍高于 \(1500\text{ rpm}\) 时,阻力性负载和发电状态下的电磁转矩都会使转子减速。
当它从高于同步转速的一侧接近同步转速时,相对运动的大小会减小。在理想化模型中,感应转子电动势、转子电流和发电转矩因此都会趋近于零。
在刚好 \(1500\text{ rpm}\) 时,电磁转矩为零。
阻力性机械负载仍然存在,所以转子会继续减速至低于同步转速。
现在,定子磁场开始超越转子,而不是转子超越磁场。这会反转相关的相对运动,因此感应转子电流也会相应改变,而电磁转矩会向前作用。
电能再次从电源取得,并向机械系统传递。
最终,系统可以在低于同步转速的某个新运转速度达到平衡,此时马达的电磁转矩刚好平衡阻力负载。
最难掌握的一点是,定子磁场的方向完全没有改变。整个过程中,它始终以 \(1500\text{ rpm}\) 朝同一方向旋转。
改变的只是谁在超越谁。
由此可以得到整个主题的一条简洁规则:感应机器的行为由转子与旋转磁场之间的相对运动决定。一旦掌握这个概念,转矩-转速曲线、感应发电机,以及更深入的交流马达行为,都会更容易理解。