
Mobil di Tikungan Datar: Gesekan dan Gaya Sentripetal
Pelajari bagaimana gesekan statis menyediakan gaya sentripetal yang membelokkan mobil di tikungan datar, serta cara menghitung batas cengkeraman dan kelajuan maksimum.
Bayangkan sebuah mobil memasuki tikungan datar ke kiri. Pengemudi memutar setir ke kiri, tetapi anggap jalan tiba-tiba menjadi benar-benar tanpa gesekan. Apa yang terjadi?
Prediksi yang umum adalah mobil masih akan sedikit berbelok karena roda mengarah ke kiri. Kenyataannya tidak. Tanpa gaya horizontal dari jalan, mobil terus bergerak kira-kira sepanjang garis singgung lurus yang sebelumnya sudah ditempuhnya.
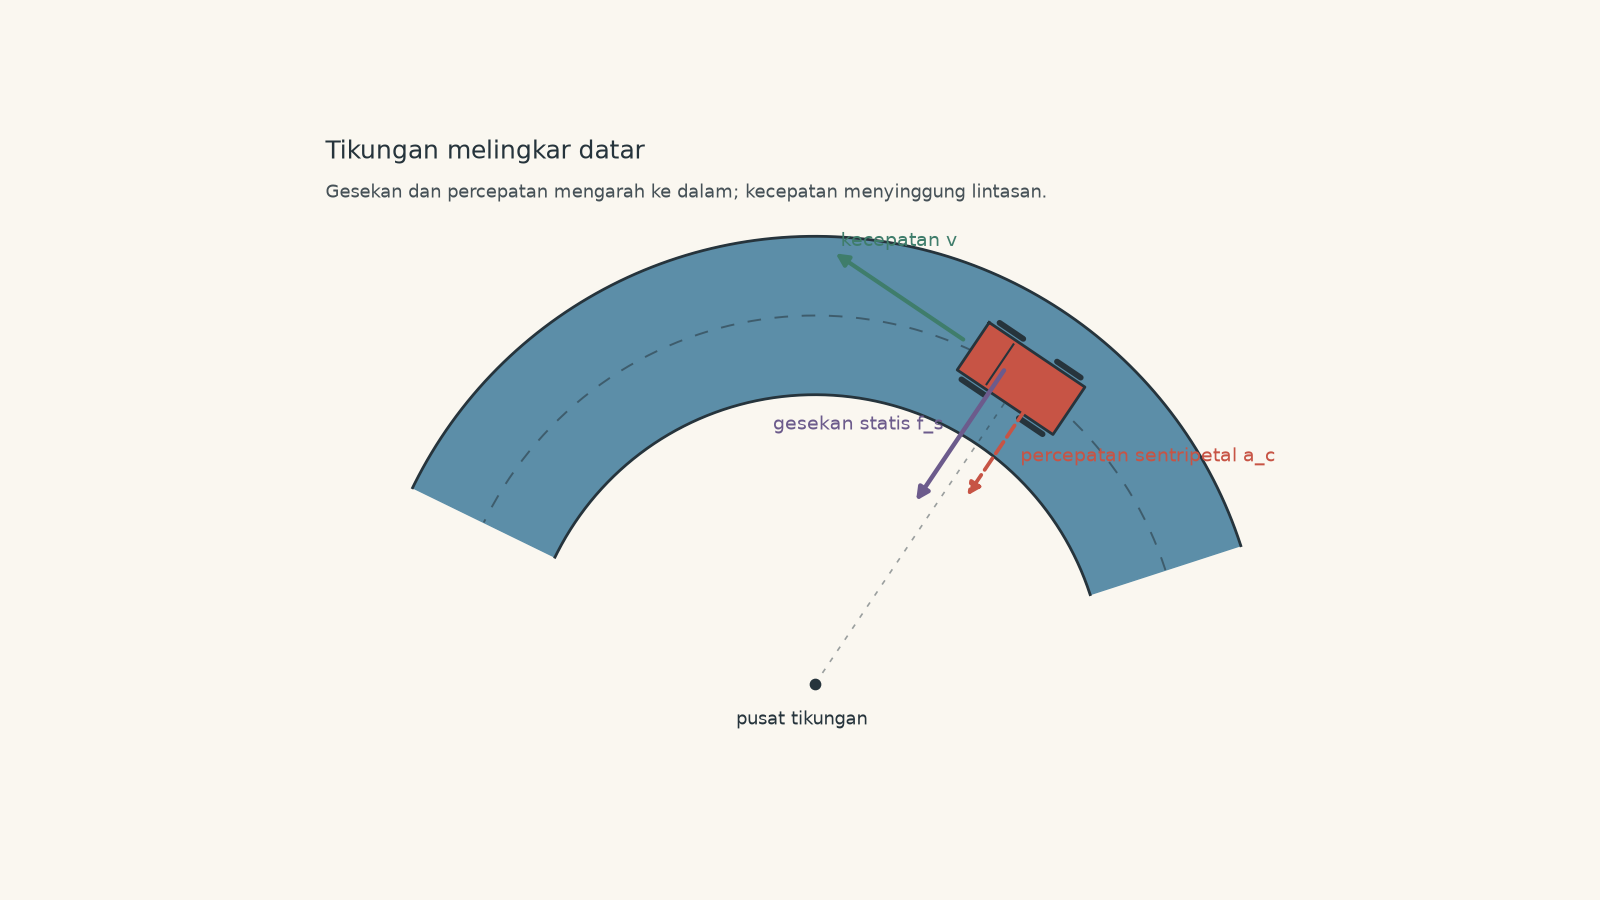
Hal ini menunjukkan apa yang sebenarnya membelokkan mobil di jalan datar: bukan setir itu sendiri, dan bukan gaya tambahan misterius yang disebut “gaya sentripetal”. Jalan mendorong ban ke samping melalui gesekan. Pada tikungan datar yang dilalui secara stabil, gesekan tersebut mengarah ke pusat lintasan melingkar.
01Apa yang sebenarnya membelokkan mobil?
Bayangkan mobil dilihat dari atas. Kecepatannya mengarah sepanjang jalan, menyinggung lingkaran. Sesaat kemudian, kecepatan mobil mengarah ke arah yang sedikit berbeda.
Perubahan kecepatan memerlukan percepatan. Untuk gerak melingkar, percepatan tersebut mengarah ke pusat lingkaran.
Untuk gerak melingkar beraturan,
\[ a_c=\frac{v^2}{r} \]
dengan:
- \(a_c\) adalah percepatan sentripetal dalam \(\text{m s}^{-2}\),
- \(v\) adalah kelajuan dalam \(\text{m s}^{-1}\), dan
- \(r\) adalah jari-jari lintasan melingkar dalam meter.
Jika Anda perlu mengingat kembali mengapa percepatan ini mengarah ke dalam meskipun kelajuan mobil tetap, lihat Percepatan Sentripetal: Mengapa Arahnya ke Dalam dalam Fisika HSC.
Hukum kedua Newton kemudian memberi tahu kita bahwa harus ada gaya resultan ke arah dalam:
\[ F_{\text{resultan,ke dalam}}=ma_c=\frac{mv^2}{r} \]
Namun, persamaan ini tidak menyatakan adanya gaya baru. Persamaan ini hanya memberi tahu kita seberapa besar gaya resultan ke arah dalam yang diperlukan.
Jadi, gaya nyata apa yang menyediakannya?
Pada tikungan datar dengan kelajuan tetap, gaya itu adalah gesekan statis antara ban dan jalan.
\[ f_s=\frac{mv^2}{r} \]
Itulah gagasan utama dari seluruh topik ini.
02Mengapa gesekannya bersifat statis?
Sekilas, hal ini mungkin terdengar keliru. Mobil sedang bergerak, jadi bukankah gesekannya seharusnya gesekan kinetik?
Perhatikan dengan saksama kontak antara ban yang menggelinding dan jalan. Jika ban menggelinding tanpa selip, bagian kecil karet yang menyentuh jalan sesaat berada dalam keadaan diam relatif terhadap jalan.
Tidak terjadi pergeseran pada titik kontak tersebut. Karena itu, gesekannya adalah gesekan statis.
Gesekan statis tidak sekadar berarti “benda tersebut diam”. Artinya, kedua permukaan tidak saling bergeser di tempat keduanya bersentuhan.
Hal ini juga menjelaskan kesalahan umum lainnya: gesekan tidak selalu mengarah berlawanan dengan kecepatan mobil.
Pada tikungan yang dilalui secara stabil, mobil bergerak maju sementara gesekan statis bekerja ke samping, menuju pusat tikungan. Gesekan melawan kecenderungan ban untuk selip relatif terhadap jalan, bukan secara otomatis melawan gerak keseluruhan mobil.
Gambaran yang berguna adalah troli belanja di lantai supermarket yang sangat licin. Anda dapat mengarahkan rodanya ke mana pun, tetapi tanpa cengkeraman ke samping yang cukup dari lantai, troli tidak akan dengan patuh mengikuti arah roda. Kemudi menentukan bagaimana ban berinteraksi dengan jalan. Gaya antara ban dan jalanlah yang benar-benar mengubah gerak.
Analogi ini memiliki keterbatasan. Ban nyata mengalami deformasi, bidang kontaknya rumit, dan cengkeramannya tidak dapat digambarkan dengan sempurna oleh model roda kaku yang sederhana. Namun, untuk Fisika HSC, memodelkan gaya ban ke samping sebagai gesekan statis merupakan pendekatan yang berguna.
03Gesekan memiliki nilai maksimum, bukan nilai tetap
Berikut salah satu jebakan persamaan yang mungkin paling penting dalam topik ini:
\[ f_s=\mu_sN \]
tidak selalu benar.
Hubungan yang benar adalah
\[ f_s\leq \mu_sN \]
dengan:
- \(f_s\) adalah gaya gesekan statis aktual,
- \(\mu_s\) adalah koefisien gesekan statis, dan
- \(N\) adalah gaya normal.
Gesekan statis menyesuaikan nilainya sesuai kebutuhan, hingga suatu nilai maksimum.
Bayangkan mobil bergerak perlahan mengitari tikungan yang sangat lebar. Ban tidak perlu menggunakan seluruh cengkeraman yang tersedia. Gesekan hanya menyediakan gaya ke arah dalam yang relatif kecil sesuai kebutuhan.
Ketika mobil bergerak lebih cepat, gesekan yang diperlukan meningkat. Pada akhirnya, ban dapat mencapai gesekan statis maksimum yang tersedia.
Pada titik itulah model sederhana tanpa selip mencapai batasnya.
04Menentukan kelajuan maksimum pada tikungan datar
Pada jalan datar, mobil tidak memiliki percepatan vertikal. Gaya-gaya vertikalnya seimbang:
\[ N=mg \]
dengan \(m\) adalah massa mobil dan \(g\) adalah kuat medan gravitasi, kira-kira \(9.8\text{ m s}^{-2}\) di dekat permukaan Bumi.
Dengan demikian, gesekan statis maksimum yang tersedia adalah
\[ f_{s,\max}=\mu_smg \]
Gaya ke arah dalam yang diperlukan adalah
\[ f_{\text{diperlukan}}=\frac{mv^2}{r} \]
Agar ban tidak selip,
\[ \frac{mv^2}{r}\leq\mu_smg \]
Hilangkan \(m\):
\[ \frac{v^2}{r}\leq\mu_sg \]
Pada kelajuan maksimum yang mungkin tanpa selip,
\[ v_{\max}=\sqrt{\mu_sgr} \]
Persamaan ini memberikan beberapa prediksi berguna bahkan sebelum Anda menggunakan kalkulator.
| Perubahan | Dampak dalam model ideal HSC |
|---|---|
| Menaikkan \(v\) | Gesekan yang diperlukan meningkat sebanding dengan \(v^2\) |
| Menaikkan \(r\) | Gesekan yang diperlukan berkurang |
| Menaikkan \(\mu_s\) | Cengkeraman yang tersedia bertambah |
| Menaikkan \(m\) | Gesekan yang diperlukan dan gesekan maksimum sama-sama meningkat secara proporsional |
| Menggandakan \(\mu_s\) | \(v_{\max}\) meningkat dengan faktor \(\sqrt{2}\), bukan 2 |
| Menggandakan \(r\) | \(v_{\max}\) meningkat dengan faktor \(\sqrt{2}\) |
Perhatikan hasil yang tampak aneh untuk massa. Dalam model sederhana ini, mobil yang lebih berat tidak memiliki kelajuan maksimum menikung yang lebih rendah hanya karena massanya lebih besar.
Mobil yang lebih berat membutuhkan gaya sentripetal yang lebih besar, tetapi gaya normal yang lebih besar juga meningkatkan gesekan maksimum yang tersedia dengan faktor yang sama. Massa saling menghilangkan.
Ban nyata jauh lebih rumit daripada model gesekan sederhana ini, jadi jangan mengubah hasil HSC tersebut menjadi klaim universal tentang rekayasa kendaraan yang sebenarnya.
Contoh soal: Apakah mobil ini memiliki cengkeraman yang cukup?
Sebuah mobil bermassa \(1200\text{ kg}\) bergerak dengan kelajuan \(14\text{ m s}^{-1}\) mengitari tikungan melingkar datar berjari-jari \(50\text{ m}\). Koefisien gesekan statis antara ban dan jalan adalah \(0.55\). Tentukan gaya gesekan yang diperlukan dan apakah mobil dapat mengikuti tikungan tanpa selip.
Langkah 1
\[ a_c=\frac{v^2}{r} =\frac{14^2}{50} =3.92\text{ m s}^{-2} \]
Dengan demikian, mobil memerlukan percepatan ke arah dalam sebesar \(3.92\text{ m s}^{-2}\).
Langkah 2
\[ f_s=ma_c =(1200)(3.92) =4704\text{ N} \]
Jadi, ban harus menyediakan gesekan statis sebesar \(4.70\times10^3\text{ N}\) menuju pusat.
Langkah 3
Karena jalannya datar,
\[ N=mg \]
maka
\[ f_{s,\max}=\mu_smg =(0.55)(1200)(9.8) =6468\text{ N} \]
Langkah 4
\[ 4704\text{ N}<6468\text{ N} \]
Gesekan yang diperlukan lebih kecil daripada gesekan statis maksimum yang tersedia, sehingga menurut model ini mobil dapat mengikuti tikungan tanpa selip.
Detail pentingnya adalah bahwa gesekan aktual sebesar \(4704\text{ N}\), bukan \(6468\text{ N}\). Angka yang lebih besar hanya merupakan nilai maksimum yang dapat diberikan jalan sebelum gesekan statis gagal mempertahankan kondisi tanpa selip.
Contoh soal: Menentukan kelajuan maksimum di tikungan basah
Sebuah tikungan datar memiliki jari-jari \(75\text{ m}\). Koefisien gesekan statis adalah \(0.80\) pada jalan kering tetapi turun menjadi \(0.36\) ketika jalan basah. Tentukan kelajuan maksimum tanpa selip untuk masing-masing kondisi.
Langkah 1
\[ v_{\max}=\sqrt{\mu_sgr} \]
Langkah 2
\[ v_{\max} =\sqrt{(0.80)(9.8)(75)} =\sqrt{588} =24.2\text{ m s}^{-1} \]
Mengubahnya menjadi kilometer per jam,
\[ 24.2\times3.6=87.3\text{ km h}^{-1} \]
Langkah 3
\[ v_{\max} =\sqrt{(0.36)(9.8)(75)} =\sqrt{264.6} =16.3\text{ m s}^{-1} \]
Dengan demikian,
\[ 16.3\times3.6=58.6\text{ km h}^{-1} \]
Model tersebut memprediksi kelajuan maksimum sekitar \(87\text{ km h}^{-1}\) saat kering dan \(59\text{ km h}^{-1}\) saat basah.
Perhatikan bahwa koefisien gesekan turun dari \(0.80\) menjadi \(0.36\), yaitu penurunan sebesar \(55\%\), tetapi kelajuan maksimum tidak turun sebesar \(55\%\). Kelajuan bergantung pada akar kuadrat dari \(\mu_s\).
05Tidak ada “gaya sentripetal” yang terpisah
Misalkan Anda menggambar diagram gaya untuk mobil dan memasukkan panah-panah berikut:
- berat ke bawah,
- gaya normal ke atas,
- gesekan ke arah dalam, dan
- “gaya sentripetal” ke arah dalam.
Anda telah menghitung gaya ke arah dalam dua kali.
“Sentripetal” menjelaskan apa yang dilakukan oleh gaya resultan. Istilah itu biasanya bukan nama untuk interaksi fisik tambahan.
Untuk tikungan datar dengan kelajuan tetap ini,
\[ F_{\text{sentripetal}}=f_s \]
Logika yang sama berlaku pada persoalan gerak melingkar lainnya, tetapi gaya nyatanya dapat berbeda. Gravitasi dapat menyediakan gaya sentripetal untuk suatu orbit. Tegangan tali dapat menyediakannya untuk sebuah bola yang bergerak melingkar pada tali.
Pertanyaan yang selalu berguna adalah:
Gaya nyata apa, atau kombinasi gaya nyata apa, yang mengarah menuju pusat?
Pendekatan ini dikembangkan lebih lanjut dalam Gaya Sentripetal: Cara Mengidentifikasi Gaya Nyata dalam Fisika HSC.
06Apa yang terjadi jika gesekan yang diperlukan terlalu besar?
Misalkan
\[ \frac{mv^2}{r}>\mu_smg \]
Jalan tidak dapat menyediakan gesekan statis yang diperlukan.
Mungkin terasa masuk akal untuk berkata, “Mobil mengalami gaya ke luar dan terdorong ke luar.” Namun, itu bukan model yang tepat.
Masalahnya adalah kurangnya gaya ke arah dalam yang memadai.
Inersia mobil membuatnya cenderung terus bergerak kira-kira sepanjang garis singgung yang sudah ditempuh, sementara jalan gagal membelokkan kecepatan mobil ke arah dalam dengan cukup cepat. Karena itu, relatif terhadap jalan yang melengkung, mobil bergerak menuju bagian luar tikungan.
Tidak perlu menciptakan gaya nyata ke arah luar dalam kerangka acuan inersial.
Setelah ban benar-benar mengalami selip, situasinya juga berubah. Gesekan statis tidak lagi menggambarkan interaksi ban-jalan dengan cara yang sama, dan Anda tidak dapat secara otomatis menganggap mobil terus bergerak mengitari jari-jari semula. Sekadar mengganti \(\mu_s\) dengan koefisien gesekan kinetik dalam
\[ \frac{mv^2}{r}=\mu mg \]
dan menganggap lintasan melingkar yang sama terus berlanjut dapat memberikan hasil yang menyesatkan secara fisika.
07Bagaimana jika mobil juga mempercepat atau mengerem?
Sejauh ini, mobil bergerak mengitari tikungan dengan kelajuan tetap. Hal ini membuat tugas gesekan menjadi sederhana: gesekan hanya perlu memiliki komponen ke arah dalam.
Namun, misalkan pengemudi mempercepat mobil saat menikung.
Prediksikan arah gaya gesekan. Apakah gaya tersebut harus tetap mengarah tepat menuju pusat?
Tidak.
Jika ban penggerak memerlukan komponen gesekan ke depan untuk meningkatkan kelajuan mobil, sekaligus memerlukan komponen ke arah dalam untuk membelokkan mobil, gaya gesekan total antara ban dan jalan mengarah ke suatu arah di antara depan dan dalam.
Demikian pula, pengereman saat menikung dapat memerlukan komponen gesekan ke belakang selain komponen ke arah dalam.
Dalam model sederhana, jika \(f_r\) adalah komponen gesekan radial dan \(f_t\) adalah komponen gesekan tangensial, maka besar gesekan total adalah
\[ f_s=\sqrt{f_r^2+f_t^2} \]
dan harus memenuhi
\[ \sqrt{f_r^2+f_t^2}\leq\mu_sN \]
Untuk jalan datar, membagi kedua sisi dengan \(m\) menghasilkan bentuk percepatan yang praktis:
\[ \sqrt{\left(\frac{v^2}{r}\right)^2+a_t^2}\leq\mu_sg \]
dengan \(a_t\) adalah percepatan tangensial.
Hal ini menunjukkan gagasan penting: cengkeraman ban harus dibagi.
Jika ban sudah menggunakan hampir seluruh gesekan yang tersedia untuk membelokkan mobil, hanya sedikit gesekan yang tersisa untuk pengereman atau percepatan kuat.
Perilaku ban nyata lebih rumit daripada “anggaran gesekan” berbentuk lingkaran yang rapi ini, terutama karena deformasi ban dan perpindahan beban. Namun, model tersebut menangkap inti fisika HSC: gaya gesekan antara ban dan jalan merupakan satu gaya resultan, bukan pasokan gesekan ke samping dan ke depan yang terpisah serta tanpa batas.
08Empat kesalahan yang patut diwaspadai
“Gesekan sama dengan \(\mu N\).”
Hanya pada nilai batas. Sebelum selip, gesekan statis menyesuaikan hingga \(f_{s,\max}=\mu_sN\).“Gesekan selalu bekerja berlawanan dengan gerak mobil.”
Gesekan statis melawan kecenderungan selip relatif pada kontak antara ban dan jalan. Pada tikungan yang dilalui secara stabil, gesekan bekerja ke samping sementara mobil bergerak maju.“Gaya sentripetal adalah gaya tambahan ke arah dalam.”
Tidak. Pada tikungan datar ini, gesekan statis adalah gaya nyata yang menyediakan gaya resultan sentripetal yang diperlukan.“Mobil yang selip terdorong ke luar.”
Dalam kerangka inersial, masalah utamanya adalah gaya ke arah dalam yang tidak mencukupi. Mobil gagal membelok setajam jalan.
09Pertanyaan dan solusi
Pertanyaan 1
Sebuah mobil bermassa \(1000\text{ kg}\) bergerak dengan kelajuan konstan \(18\text{ m s}^{-1}\) mengitari tikungan melingkar datar berjari-jari \(90\text{ m}\).
Hitung:
a. percepatan sentripetal mobil, dan
b. gaya gesekan yang bekerja pada mobil.
Nyatakan arah gaya gesekan.
Solusi 1
Percepatan sentripetalnya adalah \(3.60\text{ m s}^{-2}\), dan jalan harus memberikan gaya gesekan sebesar \(3.60\times10^3\text{ N}\) menuju pusat tikungan.
Untuk bagian a,
\[ a_c=\frac{v^2}{r} =\frac{18^2}{90} =\frac{324}{90} =3.60\text{ m s}^{-2} \]
Untuk bagian b,
\[ f_s=ma_c =(1000)(3.60) =3600\text{ N} \]
Dengan demikian,
\[ f_s=3.60\times10^3\text{ N} \]
berarah horizontal menuju pusat lintasan melingkar.
Kesalahan yang mudah terjadi adalah menyebut \(3600\text{ N}\) sebagai “gaya sentripetal” lalu menambahkan gesekan sebagai gaya lain. Di sini, gesekan adalah gaya fisik yang menyediakan gaya resultan sentripetal yang diperlukan.
Pertanyaan 2
Sebuah mobil bermassa \(1300\text{ kg}\) mendekati tikungan datar berjari-jari \(55\text{ m}\). Koefisien gesekan statis antara ban dan jalan adalah \(0.45\).
Mobil memasuki tikungan dengan kelajuan \(17\text{ m s}^{-1}\) tanpa mengerem atau mempercepat.
a. Hitung gaya gesekan ke arah dalam yang diperlukan untuk mempertahankan lintasan melingkar.
b. Hitung gesekan statis maksimum yang tersedia.
c. Tentukan apakah mobil dapat mengikuti tikungan tanpa selip.
d. Tentukan kelajuan maksimum yang diprediksi oleh model.
e. Seorang penumpang bermassa \(100\text{ kg}\) masuk ke mobil. Jelaskan apakah hal ini mengubah kelajuan maksimum dalam model ideal ini.
Solusi 2
Mobil tidak dapat mempertahankan jari-jari \(55\text{ m}\) pada kelajuan \(17\text{ m s}^{-1}\); model memberikan kelajuan maksimum sekitar \(15.6\text{ m s}^{-1}\), dan menambahkan penumpang tidak mengubah kelajuan batas tersebut dalam model ideal.
Untuk bagian a, percepatan sentripetal yang diperlukan adalah
\[ a_c=\frac{v^2}{r} =\frac{17^2}{55} =5.25\text{ m s}^{-2} \]
sehingga gesekan yang diperlukan adalah
\[ f_{\text{diperlukan}} =ma_c =(1300)(5.25) \approx6.83\times10^3\text{ N} \]
Untuk bagian b,
\[ f_{s,\max} =\mu_smg =(0.45)(1300)(9.8) =5.73\times10^3\text{ N} \]
Untuk bagian c,
\[ 6.83\times10^3\text{ N}>5.73\times10^3\text{ N} \]
sehingga gesekan statis yang tersedia tidak cukup untuk menyediakan gaya ke arah dalam yang diperlukan. Mobil tidak dapat mengikuti lintasan melingkar yang ditentukan tanpa selip.
Untuk bagian d,
\[ v_{\max}=\sqrt{\mu_sgr} \]
sehingga
\[ v_{\max} =\sqrt{(0.45)(9.8)(55)} =\sqrt{242.55} =15.6\text{ m s}^{-1} \]
yang kira-kira sama dengan
\[ 15.6\times3.6=56.1\text{ km h}^{-1} \]
Untuk bagian e, menambahkan penumpang meningkatkan gaya sentripetal yang diperlukan karena massa total meningkat. Namun, hal itu juga meningkatkan gaya normal dan karena itu meningkatkan gesekan statis maksimum yang tersedia dengan proporsi yang sama:
\[ \frac{mv^2}{r}\leq\mu_smg \]
Massa saling menghilangkan, sehingga \(v_{\max}\) tidak berubah dalam model ideal ini.
Pendekatan yang menggoda adalah berargumen bahwa mobil yang lebih berat pasti akan selip lebih cepat karena memerlukan gaya sentripetal yang lebih besar. Itu hanya mempertimbangkan separuh perbandingan. Mobil yang lebih berat juga memiliki gaya gesekan maksimum yang secara proporsional lebih besar.
Pertanyaan 3
Sebuah mobil bermassa \(1400\text{ kg}\) mengikuti tikungan melingkar datar berjari-jari \(80\text{ m}\) pada suatu saat ketika kelajuannya \(22\text{ m s}^{-1}\). Pada saat tersebut, mobil juga sedang mengalami percepatan ke depan sebesar \(2.0\text{ m s}^{-2}\).
Koefisien gesekan statis antara ban dan jalan adalah \(0.75\).
Anggap gaya gesekan horizontal antara ban dan jalan menyediakan percepatan radial maupun tangensial.
a. Tentukan komponen radial gaya gesekan.
b. Tentukan komponen tangensialnya.
c. Hitung besar gaya gesekan total.
d. Tentukan apakah ban dapat menyediakan gaya tersebut tanpa selip.
e. Jelaskan mengapa pernyataan “gesekan harus mengarah ke pusat pada sebuah tikungan” tidak lengkap dalam kasus ini.
Solusi 3
Gesekan total yang diperlukan sekitar \(8.92\times10^3\text{ N}\), yang lebih kecil daripada nilai maksimum \(1.03\times10^4\text{ N}\), sehingga menurut model ini mobil dapat mengikuti tikungan sambil mempercepat.
Untuk bagian a,
\[ a_r=\frac{v^2}{r} =\frac{22^2}{80} =6.05\text{ m s}^{-2} \]
Dengan demikian,
\[ f_r=ma_r =(1400)(6.05) =8470\text{ N} \]
menuju pusat.
Untuk bagian b,
\[ f_t=ma_t =(1400)(2.0) =2800\text{ N} \]
ke depan.
Kedua komponen saling tegak lurus, sehingga untuk bagian c,
\[ f_s =\sqrt{f_r^2+f_t^2} =\sqrt{8470^2+2800^2} \approx8.92\times10^3\text{ N} \]
Untuk bagian d, gesekan statis maksimum adalah
\[ f_{s,\max} =\mu_smg =(0.75)(1400)(9.8) =1.029\times10^4\text{ N} \]
Karena
\[ 8.92\times10^3\text{ N}<1.029\times10^4\text{ N} \]
gesekan yang diperlukan tersedia.
Untuk bagian e, gesekan hanya mengarah tepat menuju pusat ketika tidak memiliki tugas tangensial. Di sini, satu komponen gesekan membelokkan mobil sementara komponen lainnya mempercepat mobil ke depan. Karena itu, gaya gesekan resultan mengarah secara diagonal di antara arah ke dalam dan ke depan.
Pendekatan yang menggoda adalah hanya memeriksa apakah gaya radial \(8470\text{ N}\) lebih kecil daripada batas gesekan. Hal itu mengabaikan komponen gesekan ke depan. Batas tersebut berlaku untuk besar gaya gesekan total antara ban dan jalan.
Pertanyaan 4
Sebuah mobil sedang mengerem sambil mengikuti tikungan melingkar datar berjari-jari \(60\text{ m}\). Besar perlambatan tangensialnya adalah \(3.0\text{ m s}^{-2}\), dan koefisien gesekan statis adalah \(0.70\).
Anggap gaya gesekan antara ban dan jalan menyediakan gaya pengereman sekaligus gaya ke arah dalam.
Berapakah kelajuan sesaat terbesar yang memungkinkan mobil mempertahankan jari-jari ini sambil mengerem dengan \(3.0\text{ m s}^{-2}\)?
Bandingkan hasil Anda dengan kelajuan maksimum jika mobil bergerak mengitari tikungan yang sama dengan kelajuan tetap.
Solusi 4
Kelajuan sesaat terbesar saat mengerem dengan \(3.0\text{ m s}^{-2}\) adalah sekitar \(19.2\text{ m s}^{-1}\), lebih rendah daripada batas kelajuan tetap sekitar \(20.3\text{ m s}^{-1}\).
Percepatan total maksimum yang dapat diberikan oleh gesekan statis adalah
\[ a_{\text{gesekan,maks}}=\mu_sg =(0.70)(9.8) =6.86\text{ m s}^{-2} \]
Sebagian dari kemampuan gesekan tersebut sudah digunakan untuk pengereman tangensial:
\[ a_t=3.0\text{ m s}^{-2} \]
Percepatan radial dan tangensial saling tegak lurus, sehingga pada kondisi batas,
\[ \sqrt{a_r^2+a_t^2}=6.86 \]
Dengan demikian,
\[ a_r =\sqrt{6.86^2-3.0^2} =\sqrt{47.06-9.00} =6.17\text{ m s}^{-2} \]
Untuk gerak melingkar,
\[ a_r=\frac{v^2}{r} \]
sehingga
\[ \frac{v^2}{60}=6.17 \]
dan
\[ v=\sqrt{(6.17)(60)} =19.2\text{ m s}^{-1} \]
Untuk menikung dengan kelajuan tetap, tidak ada kebutuhan gesekan tangensial, sehingga
\[ v_{\max} =\sqrt{\mu_sgr} =\sqrt{(0.70)(9.8)(60)} =20.3\text{ m s}^{-1} \]
Jadi, pengereman mengurangi kelajuan maksimum sesaat saat menikung dari sekitar \(20.3\text{ m s}^{-1}\) menjadi \(19.2\text{ m s}^{-1}\).
Argumen yang menggoda adalah bahwa pengereman seharusnya secara otomatis membuat mobil lebih aman karena kelajuannya berkurang. Pada akhirnya, kelajuan yang lebih rendah memang mengurangi percepatan radial yang diperlukan. Namun, pada saat yang sedang ditinjau, pengereman itu sendiri juga membutuhkan gesekan ban. Karena itu, sebagian cengkeraman yang tersedia harus digunakan ke arah belakang, bukan ke arah dalam.
Pertanyaan 5
Sebuah mobil bermassa \(1000\text{ kg}\) bergerak mengitari lintasan uji melingkar datar berjari-jari \(50\text{ m}\). Koefisien gesekan statis antara ban dan jalan adalah \(0.60\).
Pada awalnya, mobil bergerak tepat pada kelajuan konstan maksimum yang memungkinkan tanpa selip.
Pada saat ini, dua kemungkinan eksperimen dipertimbangkan:
- Dalam eksperimen A, pengemudi menggunakan rem roda sehingga diperlukan komponen gesekan ban-jalan sebesar \(500\text{ N}\) ke arah belakang.
- Dalam eksperimen B, rem roda tidak digunakan. Sebagai gantinya, sebuah perangkat hambatan aerodinamis yang terpasang pada mobil menghasilkan gaya \(500\text{ N}\) ke arah belakang melalui interaksi dengan udara.
Dalam kedua eksperimen, mobil harus tetap mengikuti jari-jari lingkaran yang sama pada saat awal.
Eksperimen mana yang dapat memenuhi kondisi tersebut tanpa melampaui batas gesekan statis antara ban dan jalan? Jelaskan dengan saksama. Anggap perangkat aerodinamis tidak mengubah gaya normal atau koefisien gesekan.
Solusi 5
Eksperimen B dapat memenuhi kondisi tersebut pada saat awal; eksperimen A tidak dapat. Kuncinya adalah bahwa batas gesekan statis membatasi gaya gesekan antara ban dan jalan, bukan besar gabungan semua gaya horizontal pada mobil.
Pada awalnya, mobil bergerak pada kelajuan maksimum untuk menikung dengan kelajuan tetap, sehingga ban sudah menggunakan seluruh gesekan statis yang tersedia ke arah dalam.
Gesekan statis maksimum antara ban dan jalan adalah
\[ f_{s,\max} =\mu_smg =(0.60)(1000)(9.8) =5880\text{ N} \]
Karena pada awalnya mobil berada tepat pada batas menikung dengan kelajuan tetap,
\[ f_r=5880\text{ N} \]
ke arah dalam.
Dalam eksperimen A, ban juga harus menyediakan komponen gesekan sebesar \(500\text{ N}\) ke arah belakang.
Dengan demikian, gaya gesekan total antara ban dan jalan yang diperlukan adalah
\[ f_s =\sqrt{5880^2+500^2} \approx5901\text{ N} \]
Namun,
\[ 5901\text{ N}>5880\text{ N} \]
sehingga ban tidak dapat menyediakan kedua komponen tersebut sambil tetap berada dalam batas gesekan statis yang diasumsikan.
Pada saat tersebut, mobil tidak dapat sekaligus mempertahankan jari-jari yang ditentukan dan memperoleh komponen pengereman \(500\text{ N}\) melalui ban.
Eksperimen B berbeda. Gaya \(500\text{ N}\) ke arah belakang berasal dari interaksi antara perangkat aerodinamis dan udara, bukan dari gesekan ban-jalan.
Karena itu, pada saat awal ban tetap hanya perlu menyediakan gaya \(5880\text{ N}\) ke arah dalam:
\[ f_s=5880\text{ N} \]
Nilai ini tepat berada pada batas gesekan statis, sehingga kondisi tersebut memungkinkan dalam model ideal. Gaya aerodinamis yang terpisah memberikan percepatan tangensial ke arah belakang pada mobil.
Sesaat kemudian, mobil akan bergerak sedikit lebih lambat. Jika mobil terus mengikuti jari-jari yang sama, gaya ke arah dalam yang diperlukan,
\[ \frac{mv^2}{r} \]
akan menjadi lebih kecil, sehingga ban tidak lagi memerlukan seluruh kapasitas gesekannya untuk menikung.
Pendekatan yang menggoda adalah menghitung resultan dari gaya \(5880\text{ N}\) ke arah dalam dan gaya aerodinamis \(500\text{ N}\), lalu membandingkan resultan tersebut dengan \(\mu_smg\). Itu akan secara keliru memperlakukan \(\mu_smg\) sebagai batas bagi gaya horizontal total pada mobil.
Bukan demikian. Nilai itu adalah batas bagi gaya gesekan statis antara ban dan jalan.
Perbedaan tersebut merupakan aturan yang lebih mendasar di balik persoalan gaya dalam gerak melingkar: pertama, identifikasi percepatan yang diperlukan, lalu identifikasi interaksi nyata mana yang dapat menyediakan setiap komponen gaya. Pada tikungan datar dengan kelajuan tetap, gesekan menyediakan seluruh gaya ke arah dalam. Pada tikungan miring, gaya normal juga dapat memberikan komponen menuju pusat, sehingga seluruh perhitungan cengkeraman berubah.