
Lintasan Miring: Gaya Normal dan Kecepatan Desain dalam Fisika HSC
Pelajari bagaimana kemiringan mengarahkan gaya normal untuk menyediakan gaya sentripetal, cara menurunkan persamaan kecepatan desain, dan bagaimana gesekan mengubah rentang kecepatan yang diperbolehkan.
Sebuah mobil memasuki tikungan di jalan datar. Jika ban tidak memberikan gaya gesek ke samping, mobil tidak dapat mengikuti tikungan. Mobil akan terus cenderung bergerak sepanjang garis singgung.
Sekarang miringkan jalan sehingga tepi luar lebih tinggi. Apakah mobil dapat berbelok meskipun gaya gesek ke samping hilang sepenuhnya? Sebelum melanjutkan membaca, prediksikan dari mana gaya yang mengarah ke dalam dapat berasal. Selain berat, hanya ada satu gaya kontak yang tersisa: gaya normal dari jalan.
Inilah tujuan lintasan miring. Memiringkan jalan juga memiringkan gaya normal, sehingga gaya tersebut memiliki komponen horizontal menuju pusat tikungan. Namun, ada satu hal penting: untuk jari-jari dan sudut kemiringan tertentu, hanya ada satu kecepatan yang menghasilkan lintasan melingkar horizontal sempurna tanpa bergantung pada gesekan.
01Mengapa kemiringan mengubah gaya normal
Pada jalan datar, gaya normal \(N\) mengarah vertikal ke atas. Jika tidak ada percepatan vertikal, gaya ini hanya menyeimbangkan berat mobil \(mg\).
Jalan yang miring berbeda. Gaya normal selalu tegak lurus terhadap permukaan jalan, sehingga memiringkan jalan juga memiringkan \(N\).
Bayangkan seorang penjaga pintu mendorong Anda menjauh dari dinding. Jika penjaga itu berdiri tegak, dorongannya lurus. Jika ia memiringkan tubuh saat mendorong, dorongan yang sama sekarang memiliki bagian vertikal dan ke samping. Gaya normal berperilaku serupa: kemiringan membuat satu gaya memiliki komponen dalam dua arah.
Analogi tersebut berhenti sampai di situ. Gaya normal bukanlah seseorang yang memilih arah. Arahnya ditentukan oleh permukaan, dan besarnya ditentukan oleh gerak mobil serta gaya-gaya lainnya.
Misalkan jalan dimiringkan pada sudut \(\theta\) di atas horizontal. Karena gaya normal tegak lurus terhadap jalan, \(N\) miring dengan sudut yang sama, yaitu \(\theta\), dari arah vertikal.
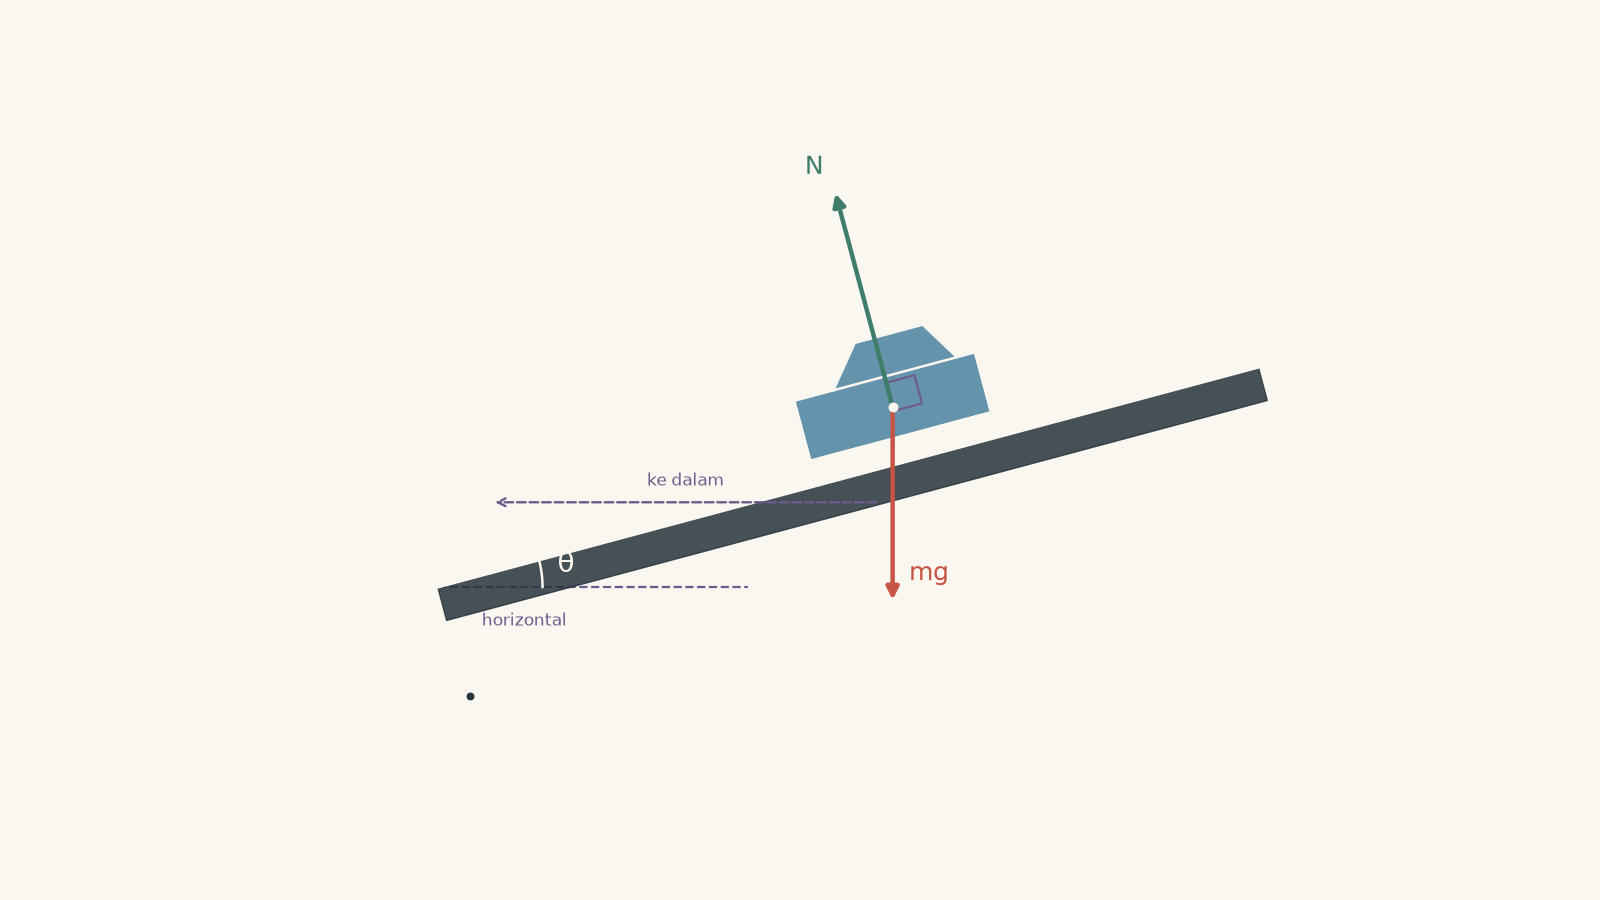
Uraikan \(N\) menjadi dua komponen:
- \(N\cos\theta\) bekerja vertikal ke atas.
- \(N\sin\theta\) bekerja horizontal menuju pusat lintasan melingkar.
Komponen kedua inilah yang dapat menghasilkan percepatan sentripetal yang diperlukan.
Pemilihan kata ini penting. Tidak ada gaya terpisah yang disebut “gaya sentripetal” yang muncul sebagai tambahan terhadap \(N\). Gaya sentripetal menggambarkan gaya resultan ke dalam yang diperlukan untuk gerak melingkar. Jika perbedaan ini masih belum jelas, tinjau kembali cara mengidentifikasi gaya nyata yang menyediakan gaya sentripetal.
02Menyusun persamaan kecepatan desain
Misalkan mobil bergerak mengelilingi lingkaran horizontal berjari-jari \(r\), tanpa gesekan ke samping.
Percepatan vertikalnya nol, sehingga gaya-gaya vertikal harus seimbang:
\[ N\cos\theta = mg \]
dengan:
- \(N\) adalah gaya normal dalam newton,
- \(\theta\) adalah sudut kemiringan,
- \(m\) adalah massa mobil dalam kilogram, dan
- \(g\) adalah percepatan gravitasi, kira-kira \(9.8\ \text{m s}^{-2}\).
Secara horizontal, mobil memerlukan percepatan ke dalam sebesar
\[ a_c=\frac{v^2}{r} \]
sehingga gaya resultan ke dalam yang diperlukan adalah
\[ F_c=\frac{mv^2}{r}. \]
Komponen gaya normal yang mengarah ke dalam menyediakan gaya ini:
\[ N\sin\theta=\frac{mv^2}{r}. \]
Sekarang kita memiliki dua persamaan yang menggambarkan gaya normal yang sama:
\[ N\cos\theta=mg \]
dan
\[ N\sin\theta=\frac{mv^2}{r}. \]
Bagi persamaan kedua dengan persamaan pertama:
\[ \frac{N\sin\theta}{N\cos\theta} = \frac{mv^2/r}{mg}. \]
\(N\), \(m\), dan beberapa besaran lain yang tidak diperlukan akan saling menghilangkan:
\[ \tan\theta=\frac{v^2}{rg}. \]
Dengan menyusun ulang, diperoleh kecepatan desain tanpa gesekan:
\[ v=\sqrt{rg\tan\theta}. \]
Inilah hubungan utama untuk lintasan miring.
Perhatikan bahwa massa telah saling menghilangkan. Mobil yang lebih berat tidak memiliki kecepatan ideal yang berbeda hanya karena massanya lebih besar. Mobil tersebut membutuhkan gaya sentripetal yang lebih besar, tetapi beratnya yang lebih besar juga menghasilkan gaya normal yang lebih besar secara sebanding.
Contoh soal: Menentukan kecepatan desain
Sebuah tikungan miring tanpa gesekan memiliki jari-jari \(75\ \text{m}\) dan dimiringkan sebesar \(12^\circ\). Tentukan kecepatan yang memungkinkan sebuah mobil bergerak mengelilingi tikungan tanpa bergantung pada gesekan.
Langkah 1
\[ v=\sqrt{rg\tan\theta} \]
Di sini, \(r=75\ \text{m}\), \(g=9.8\ \text{m s}^{-2}\), dan \(\theta=12^\circ\).
Langkah 2
\[ v = \sqrt{(75)(9.8)\tan12^\circ} = \sqrt{156.23} = 12.5\ \text{m s}^{-1}. \]
Langkah 3
Kecepatan desain tanpa gesekan adalah
\[ v=12.5\ \text{m s}^{-1}, \]
yaitu sekitar \(45.0\ \text{km/h}\).
Pada kecepatan ini, gaya normal memiliki tepat komponen vertikal yang diperlukan untuk menyeimbangkan berat dan tepat komponen horizontal yang diperlukan untuk gerak melingkar.
03Mengapa hanya ada satu kecepatan tanpa gesekan
Prediksi yang menggoda adalah bahwa kecepatan apa pun di bawah kecepatan desain seharusnya juga dapat bekerja. Lagi pula, mobil yang lebih lambat membutuhkan gaya sentripetal yang lebih kecil.
Masalahnya adalah kemiringan jalan menetapkan arah gaya normal.
Perbandingan antara komponen ke dalam dan komponen vertikalnya adalah
\[ \frac{N\sin\theta}{N\cos\theta}=\tan\theta. \]
Perbandingan tersebut tidak dapat berubah kecuali sudut kemiringan berubah.
Namun, untuk lintasan melingkar horizontal, perbandingan yang diperlukan adalah
\[ \frac{mv^2/r}{mg} = \frac{v^2}{rg}. \]
Jadi, geometri jalan menuntut satu perbandingan, sedangkan kecepatan dan jari-jari mobil menuntut perbandingan lain. Keduanya hanya sama ketika
\[ \tan\theta=\frac{v^2}{rg}. \]
Inilah sebabnya kecepatan desain bukan sekadar kecepatan yang nyaman. Dalam model ideal tanpa gesekan, kecepatan tersebut adalah satu-satunya kecepatan yang memungkinkan jari-jari dan sudut kemiringan itu menghasilkan lintasan melingkar horizontal.
Contoh soal: Merancang sudut kemiringan
Sebuah mobil bermassa \(1200\ \text{kg}\) harus bergerak dengan kecepatan \(14.0\ \text{m s}^{-1}\) mengelilingi tikungan berjari-jari \(50.0\ \text{m}\) tanpa bergantung pada gesekan. Tentukan sudut kemiringan yang diperlukan dan gaya normalnya.
Langkah 1
Mulai dengan
\[ \tan\theta=\frac{v^2}{rg}. \]
Substitusikan:
\[ \tan\theta = \frac{(14.0)^2}{(50.0)(9.8)} = \frac{196}{490} = 0.400. \]
Maka,
\[ \theta=\tan^{-1}(0.400)=21.8^\circ. \]
Langkah 2
\[ N\cos\theta=mg \]
sehingga
\[ N = \frac{mg}{\cos\theta} = \frac{(1200)(9.8)}{\cos21.8^\circ} = 1.27\times10^4\ \text{N}. \]
Langkah 3
Gaya sentripetal yang diperlukan adalah
\[ \frac{mv^2}{r} = \frac{(1200)(14.0)^2}{50.0} = 4704\ \text{N}. \]
Komponen horizontal dari gaya normal yang telah dihitung adalah
\[ N\sin21.8^\circ \approx (1.27\times10^4)\sin21.8^\circ \approx 4.70\times10^3\ \text{N}. \]
Nilai-nilai tersebut sesuai.
Langkah 4
Gaya normal lebih besar daripada berat \(mg=11760\ \text{N}\). Gaya ini harus melakukan dua tugas sekaligus: komponen vertikalnya menopang mobil, sedangkan komponen horizontalnya mempercepat mobil menuju pusat.
04Apa yang berubah ketika kecepatannya tidak tepat?
Jalan dan lintasan nyata memiliki gesekan, sehingga mobil tidak dibatasi pada satu kecepatan yang tepat.
Namun, sebelum menambahkan persamaan, prediksikan arah gaya gesek.
Misalkan mobil bergerak lebih lambat daripada kecepatan desain tanpa gesekan. Apakah gaya gesek mengarah lebih jauh ke dalam atau lebih jauh ke luar?
Pada kecepatan rendah, mobil cenderung bergerak menuruni kemiringan, menuju sisi bank yang lebih rendah dan lebih dalam. Karena itu, gaya gesek bekerja menaiki kemiringan, menuju sisi yang lebih tinggi dan lebih luar.
Pada kecepatan tinggi, yang terjadi adalah kebalikannya. Efek ke dalam yang tersedia dari geometri gaya normal tanpa gesekan tidak cukup untuk kelengkungan yang diperlukan pada kecepatan tersebut, sehingga mobil cenderung bergerak menuju sisi luar yang lebih tinggi. Gaya gesek bekerja menuruni kemiringan, menambahkan komponen ke dalam.
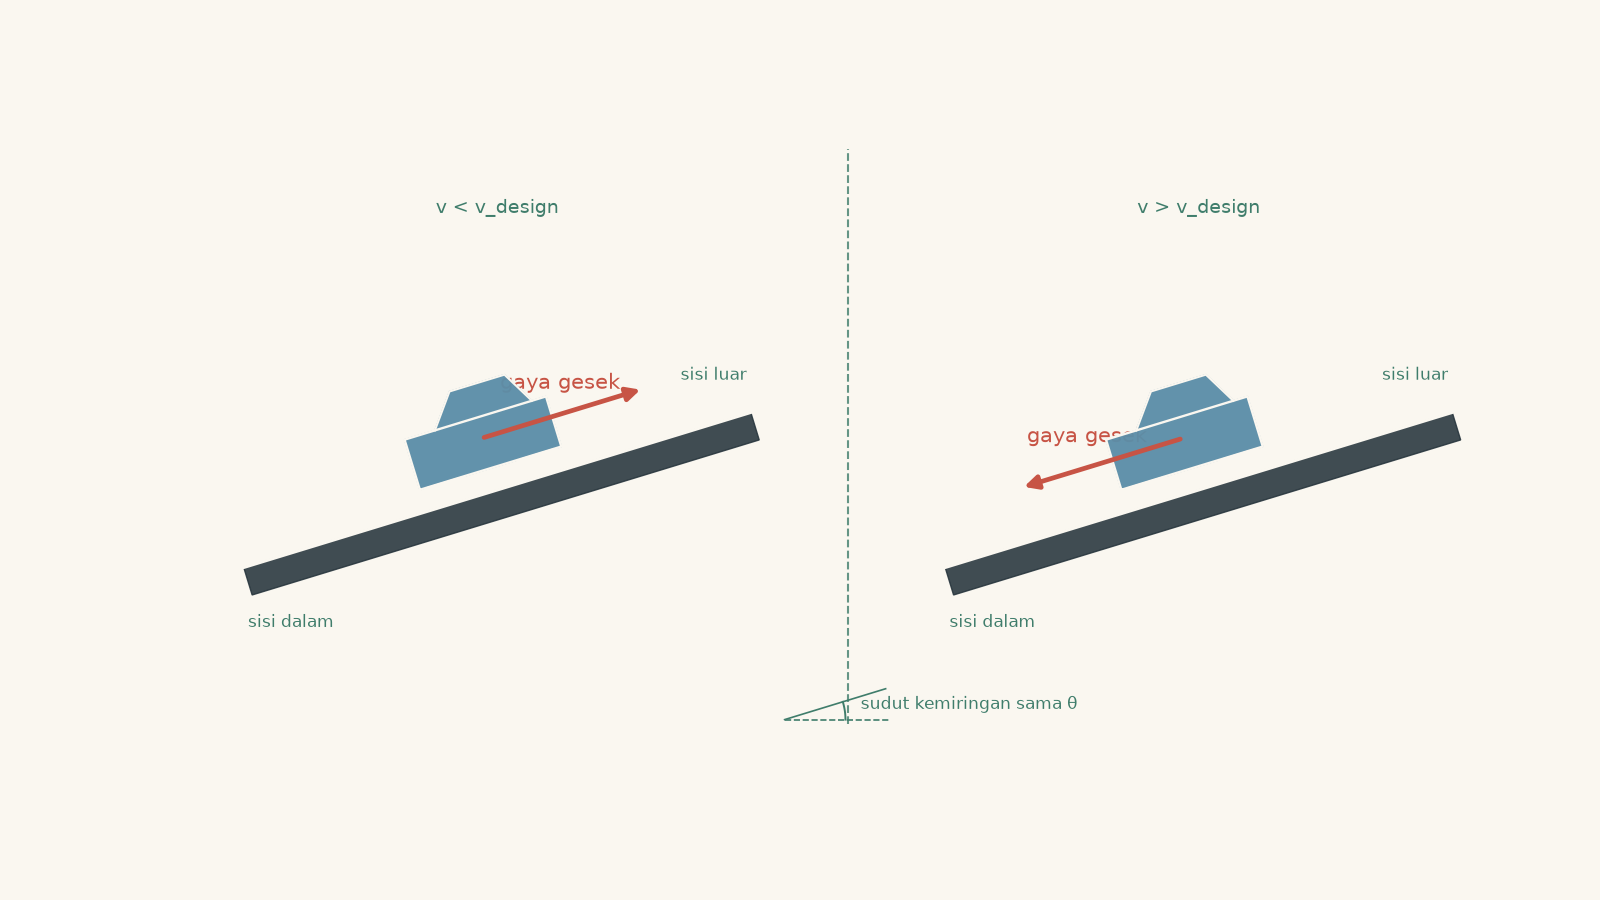
Tiga kasus tersebut adalah:
| Kecepatan | Kecenderungan gerak ke samping relatif terhadap kemiringan | Arah gaya gesek |
|---|---|---|
| \(vv_{\text{design}}\) | Menaiki kemiringan, menuju sisi luar | Menuruni kemiringan |
Berhati-hatilah dengan bahasa yang digunakan pada kasus kecepatan tinggi. Tidak ada “gaya ke luar” nyata yang misterius yang bekerja pada mobil dalam kerangka acuan inersial. Kecepatan mobil cenderung terus bergerak lebih dekat ke arah garis singgung kecuali terdapat gaya ke dalam yang cukup untuk membelokkan lintasannya.
Ada jebakan penting lainnya di sini: gaya gesek tidak secara otomatis bernilai \(f=\mu N\).
Gaya gesek statis menyesuaikan diri hingga nilai yang diperlukan, sampai batas maksimumnya:
\[ f\leq\mu_sN. \]
Hanya ketika ban tepat akan mulai tergelincir ke samping, Anda dapat menetapkan
\[ f=\mu_sN, \]
dengan \(\mu_s\) sebagai koefisien gesekan statis.
05Menguraikan gaya gesek pada kemiringan
Jika mobil berada di bawah kecepatan desain, gaya gesek bekerja menaiki kemiringan.
Komponen-komponennya adalah:
- \(f\cos\theta\) secara horizontal ke luar,
- \(f\sin\theta\) secara vertikal ke atas.
Persamaan gayanya menjadi
\[ N\sin\theta-f\cos\theta=\frac{mv^2}{r} \]
dan
\[ N\cos\theta+f\sin\theta=mg. \]
Di atas kecepatan desain, gaya gesek bekerja menuruni kemiringan. Tanda-tandanya berbalik:
\[ N\sin\theta+f\cos\theta=\frac{mv^2}{r} \]
dan
\[ N\cos\theta-f\sin\theta=mg. \]
Anda tidak perlu menghafalkan empat tanda secara membabi buta. Gambarkan gaya dalam arah yang melawan kecenderungan tergelincir ke samping, lalu uraikan gaya tersebut menjadi komponennya.
Pendekatan itu jauh lebih aman dalam ujian.
06Apa yang tidak dicakup oleh model ideal
Persamaan kecepatan desain
\[ v=\sqrt{rg\tan\theta} \]
hanya tepat untuk model yang telah kita susun.
Model ini mengasumsikan:
- mobil mengikuti lingkaran horizontal dengan jari-jari tetap,
- tidak ada gesekan ke samping,
- jalan memiliki satu sudut kemiringan tertentu,
- mobil dapat diperlakukan sebagai partikel untuk analisis gaya, dan
- percepatan vertikal bernilai nol.
Kendaraan nyata juga mengalami gerakan suspensi, deformasi ban, gaya aerodinamis, perubahan permukaan jalan, dan keterbatasan cengkeraman ban. Rincian tersebut penting dalam rekayasa, tetapi tidak mengubah gagasan utama HSC: kemiringan mengarahkan kembali gaya kontak sehingga sebagian darinya dapat menyediakan percepatan ke dalam yang diperlukan.
07Soal dan solusi
Soal 1
Sebuah tikungan berjari-jari \(40.0\ \text{m}\) dimiringkan sebesar \(10.0^\circ\). Anggap tidak ada gesekan.
Hitung kecepatan desain.
Solusi 1
Kecepatan desain adalah \(8.31\ \text{m s}^{-1}\), atau sekitar \(29.9\ \text{km/h}\).
Untuk tikungan miring tanpa gesekan,
\[ v=\sqrt{rg\tan\theta}. \]
Dengan mensubstitusikan \(r=40.0\ \text{m}\), \(g=9.8\ \text{m s}^{-2}\), dan \(\theta=10.0^\circ\),
\[ v = \sqrt{(40.0)(9.8)\tan10.0^\circ} = \sqrt{69.1} = 8.31\ \text{m s}^{-1}. \]
Kesalahan yang menggoda adalah menggunakan \(mg\tan\theta\) sebagai persamaan untuk kecepatan karena berat muncul dalam diagram gaya. Massa saling menghilangkan ketika persamaan vertikal dan horizontal dibagi, sehingga kecepatan desain hanya bergantung pada \(r\), \(g\), dan \(\theta\).
Soal 2
Sebuah mobil bermassa \(950\ \text{kg}\) bergerak mengelilingi tikungan miring tanpa gesekan berjari-jari \(90.0\ \text{m}\). Sebuah sensor gaya menunjukkan bahwa jalan memberikan gaya normal sebesar \(9.92\ \text{kN}\) pada mobil.
Tentukan:
a. sudut kemiringan, dan
b. kecepatan mobil.
Solusi 2
Sudut kemiringannya sekitar \(20.2^\circ\), dan kecepatan mobil sekitar \(18.0\ \text{m s}^{-1}\).
Pertama, gunakan keseimbangan gaya vertikal. Mobil tidak memiliki percepatan vertikal, sehingga
\[ N\cos\theta=mg. \]
Di sini,
\[ N=9.92\ \text{kN}=9920\ \text{N} \]
dan
\[ mg=(950)(9.8)=9310\ \text{N}. \]
Maka,
\[ \cos\theta = \frac{9310}{9920} = 0.9385, \]
sehingga
\[ \theta=\cos^{-1}(0.9385)\approx20.2^\circ. \]
Sekarang gunakan hubungan lintasan miring:
\[ \tan\theta=\frac{v^2}{rg}. \]
Maka,
\[ v = \sqrt{rg\tan\theta} = \sqrt{(90.0)(9.8)\tan20.2^\circ} \approx 18.0\ \text{m s}^{-1}. \]
Cara yang menggoda adalah mengasumsikan \(N=mg\). Hal itu benar pada permukaan datar tanpa geometri gaya vertikal lainnya, tetapi tidak berlaku di sini. Gaya normal harus memiliki komponen vertikal dan horizontal, sehingga besarnya lebih besar daripada \(mg\).
Soal 3
Sebuah mobil bermassa \(1000\ \text{kg}\) bergerak mengelilingi tikungan berjari-jari \(70.0\ \text{m}\) yang dimiringkan sebesar \(16.0^\circ\).
Mobil bergerak pada \(75\%\) dari kecepatan desain tanpa gesekan, tetapi tetap mengikuti lintasan melingkar horizontal yang sama.
Tentukan:
a. kecepatan desain tanpa gesekan,
b. arah gaya gesek, dan
c. koefisien gesekan statis minimum yang diperlukan.
Solusi 3
Kecepatan desain adalah \(14.0\ \text{m s}^{-1}\), gaya gesek bekerja menaiki kemiringan, dan koefisien gesekan statis minimum kira-kira \(0.120\).
Pertama, tentukan kecepatan desain:
\[ v_d = \sqrt{rg\tan\theta} = \sqrt{(70.0)(9.8)\tan16.0^\circ} = 14.0\ \text{m s}^{-1}. \]
Kecepatan sebenarnya adalah
\[ v=0.75v_d=(0.75)(14.0)=10.5\ \text{m s}^{-1}. \]
Karena mobil bergerak di bawah kecepatan desain, mobil akan cenderung meluncur menuruni kemiringan. Karena itu, gaya gesek statis harus bekerja menaiki kemiringan.
Misalkan \(f\) adalah gaya gesek yang diperlukan.
Untuk gaya gesek yang bekerja menaiki kemiringan,
\[ N\sin\theta-f\cos\theta=\frac{mv^2}{r} \]
dan
\[ N\cos\theta+f\sin\theta=mg. \]
Gaya ke dalam yang diperlukan adalah
\[ \frac{mv^2}{r} = \frac{(1000)(10.5)^2}{70.0} \approx 1.58\times10^3\ \text{N}. \]
Dengan menguraikan gaya resultan yang diperlukan sepanjang arah yang tegak lurus dan sejajar dengan kemiringan, diperoleh
\[ N = \left(\frac{mv^2}{r}\right)\sin\theta + mg\cos\theta \approx 9.86\times10^3\ \text{N}, \]
dan
\[ f = mg\sin\theta - \left(\frac{mv^2}{r}\right)\cos\theta \approx 1.18\times10^3\ \text{N}. \]
Pada nilai batas,
\[ f=\mu_sN. \]
Maka,
\[ \mu_s = \frac{f}{N} = \frac{1.18\times10^3}{9.86\times10^3} \approx 0.120. \]
Hal yang subtil adalah arahnya. Sangat menggoda untuk mengatakan bahwa gaya gesek harus mengarah ke dalam karena gerak melingkar memerlukan gaya ke dalam. Namun, pada kecepatan rendah ini, gaya normal pada jalan miring sudah memberikan komponen ke dalam yang terlalu besar dibandingkan dengan yang diperlukan sambil menopang mobil secara vertikal. Gaya gesek mengarah menaiki kemiringan, memberikan komponen ke luar yang mengurangi gaya resultan ke dalam.
Soal 4
Sebuah lintasan memiliki dua lajur konsentris dengan sudut kemiringan yang sama, yaitu \(20.0^\circ\).
Lajur dalam memiliki jari-jari \(50.0\ \text{m}\), dan lajur luar memiliki jari-jari \(80.0\ \text{m}\).
Mobil A bergerak di lajur dalam pada kecepatan desain tanpa gesekan. Mobil B bergerak di lajur luar dan menyelesaikan setiap putaran dalam waktu yang tepat sama dengan Mobil A.
a. Tentukan kecepatan dan waktu putaran Mobil A.
b. Tentukan kecepatan Mobil B.
c. Tentukan kecepatan desain tanpa gesekan untuk lajur luar.
d. Tentukan apakah Mobil B dapat bergerak tanpa gesekan, dan tentukan arah gaya gesek yang diperlukan.
e. Tunjukkan secara umum mengapa dua jari-jari berbeda dengan sudut kemiringan yang sama tidak dapat keduanya bebas gesekan jika mobil-mobil tersebut juga memiliki waktu putaran yang sama.
Solusi 4
Mobil B tidak dapat bergerak tanpa gesekan. Mobil tersebut bergerak lebih cepat daripada kecepatan desain lajur luar, sehingga gaya gesek harus bekerja menuruni kemiringan.
Untuk Mobil A,
\[ v_A = \sqrt{r_1g\tan\theta} = \sqrt{(50.0)(9.8)\tan20.0^\circ} = 13.35\ \text{m s}^{-1}. \]
Keliling lintasan dalam adalah \(2\pi r_1\), sehingga periodenya adalah
\[ T = \frac{2\pi r_1}{v_A} = \frac{2\pi(50.0)}{13.35} = 23.5\ \text{s}. \]
Mobil B memiliki periode yang sama tetapi jari-jari yang lebih besar. Karena itu, kecepatannya adalah
\[ v_B = \frac{2\pi r_2}{T} = \frac{2\pi(80.0)}{23.5} = 21.4\ \text{m s}^{-1}. \]
Kecepatan desain tanpa gesekan pada \(80.0\ \text{m}\) adalah
\[ v_{d,2} = \sqrt{(80.0)(9.8)\tan20.0^\circ} = 16.9\ \text{m s}^{-1}. \]
Karena
\[ 21.4\ \text{m s}^{-1}>16.9\ \text{m s}^{-1}, \]
Mobil B berada di atas kecepatan desainnya. Mobil tersebut cenderung bergerak menuju sisi bank yang lebih tinggi dan lebih luar, sehingga gaya gesek harus bekerja menuruni kemiringan.
Alasan yang lebih mendalam terlihat jika kita membandingkan hukum skalanya.
Pada satu sudut kemiringan tetap,
\[ v_d=\sqrt{rg\tan\theta}, \]
sehingga
\[ v_d\propto\sqrt r. \]
Namun, jika dua mobil memiliki periode yang sama,
\[ v=\frac{2\pi r}{T}, \]
sehingga
\[ v\propto r. \]
Dengan demikian, kecepatan linear meningkat terhadap jari-jari lebih cepat daripada kecepatan desain tanpa gesekan.
Secara lebih formal, karena Mobil A berada pada kecepatan desainnya,
\[ v_A^2=r_1g\tan\theta. \]
Periode yang sama mengharuskan
\[ \frac{v_B}{v_A}=\frac{r_2}{r_1}. \]
Sementara itu,
\[ \frac{v_{d,2}}{v_A} = \sqrt{\frac{r_2}{r_1}}. \]
Maka,
\[ \frac{v_B}{v_{d,2}} = \sqrt{\frac{r_2}{r_1}}. \]
Untuk setiap \(r_2>r_1\), perbandingan ini lebih besar daripada \(1\).
Asumsi yang menggoda adalah bahwa satu sudut kemiringan berhubungan dengan satu waktu putaran. Tidak demikian. Kemiringan menetapkan hubungan antara kecepatan linear dan jari-jari, sedangkan waktu putaran yang sama menetapkan hubungan yang berbeda. Kedua batasan tersebut tidak dapat dipenuhi secara bersamaan pada dua jari-jari yang berbeda.
Soal 5
Sebuah tikungan berjari-jari \(60.0\ \text{m}\) dimiringkan sebesar \(15.0^\circ\). Koefisien gesekan statis antara ban dan jalan adalah \(0.300\).
Seorang siswa berpendapat:
“Tikungan miring dengan gesekan harus selalu memiliki kecepatan minimum dan maksimum.”
Selidiki pernyataan tersebut.
a. Tentukan apakah mobil yang diam dapat tetap berada dalam keadaan diam pada kemiringan ini tanpa meluncur.
b. Dengan demikian, tentukan kecepatan minimum sebenarnya yang diperbolehkan.
c. Hitung kecepatan maksimum sebelum mobil mulai meluncur menaiki kemiringan.
d. Jelaskan mengapa upaya menghitung batas kecepatan minimum positif dapat menghasilkan nilai \(v^2\) yang tampak mustahil karena bernilai negatif.
Solusi 5
Pernyataan siswa tersebut salah untuk tikungan ini: kecepatan minimum adalah \(0\), sedangkan kecepatan maksimum kira-kira \(19.1\ \text{m s}^{-1}\).
Mulailah dengan kasus batas \(v=0\). Bagian ini mudah terlewatkan.
Jika mobil diam, gravitasi cenderung membuatnya meluncur menuruni kemiringan. Karena itu, gaya gesek statis bekerja menaiki kemiringan.
Dengan menguraikan gaya tegak lurus terhadap kemiringan, diperoleh
\[ N=mg\cos\theta. \]
Gaya gesek yang diperlukan sepanjang kemiringan adalah
\[ f=mg\sin\theta. \]
Maka, perbandingan gaya gesek yang diperlukan adalah
\[ \frac{f}{N} = \frac{mg\sin\theta}{mg\cos\theta} = \tan\theta. \]
Untuk \(\theta=15.0^\circ\),
\[ \tan15.0^\circ=0.268. \]
Koefisien yang tersedia adalah
\[ \mu_s=0.300. \]
Karena
\[ 0.268<0.300, \]
gaya gesek statis cukup kuat untuk menahan mobil bahkan ketika kecepatannya nol.
Jadi, kecepatan minimum sebenarnya adalah
\[ v_{\min}=0. \]
Untuk kecepatan maksimum, mobil tepat akan mulai tergelincir menaiki kemiringan. Karena itu, gaya gesek bekerja menuruni kemiringan pada besar batasnya
\[ f=\mu_sN. \]
Persamaan gaya ke dalam adalah
\[ N\sin\theta+\mu_sN\cos\theta = \frac{mv^2}{r}, \]
sedangkan keseimbangan vertikal memberikan
\[ N\cos\theta-\mu_sN\sin\theta=mg. \]
Bagi persamaan pertama dengan persamaan kedua:
\[ \frac{v^2}{rg} = \frac{\sin\theta+\mu_s\cos\theta} {\cos\theta-\mu_s\sin\theta}. \]
Maka,
\[ v = \sqrt{ rg \left( \frac{\sin\theta+\mu_s\cos\theta} {\cos\theta-\mu_s\sin\theta} \right) }. \]
Dengan mensubstitusikan \(r=60.0\ \text{m}\), \(g=9.8\ \text{m s}^{-2}\), \(\theta=15.0^\circ\), dan \(\mu_s=0.300\),
\[ v = \sqrt{ (60.0)(9.8) \left( \frac{\sin15.0^\circ+(0.300)\cos15.0^\circ} {\cos15.0^\circ-(0.300)\sin15.0^\circ} \right) } \]
\[ v\approx19.1\ \text{m s}^{-1}. \]
Jadi,
\[ v_{\max}\approx19.1\ \text{m s}^{-1}, \]
atau sekitar \(68.6\ \text{km/h}\).
Sekarang untuk bagian yang tampak aneh.
Jika Anda mengasumsikan bahwa harus ada kecepatan batas bawah saat gaya gesek telah mencapai nilai maksimumnya ke arah atas kemiringan, persamaan-persamaannya menghasilkan
\[ \frac{v_{\min}^2}{rg} = \frac{\sin\theta-\mu_s\cos\theta} {\cos\theta+\mu_s\sin\theta}. \]
Di sini,
\[ \sin15.0^\circ-(0.300)\cos15.0^\circ<0. \]
Hal itu akan memberikan \(v_{\min}^2<0\), yang tidak dapat dipenuhi oleh kecepatan nyata mana pun.
Hasil negatif tersebut bukan kegagalan matematika. Hasil itu merupakan bukti bahwa situasi fisik yang diasumsikan tidak ada.
Penurunannya mengasumsikan bahwa, pada batas kecepatan bawah, gaya gesek telah mencapai nilai maksimum yang mungkin. Namun pada \(v=0\), mobil hanya memerlukan
\[ \frac{f}{N}=\tan15.0^\circ=0.268, \]
yang lebih kecil daripada nilai \(0.300\) yang tersedia.
Gaya gesek statis tidak harus menggunakan nilai maksimumnya. Gaya tersebut hanya menyesuaikan ke nilai yang lebih kecil sesuai kebutuhan. Oleh karena itu, tidak ada batas kecepatan bawah yang positif.
Inilah titik penting dalam soal tersebut: hasil matematika yang tampak aneh dapat menunjukkan bahwa salah satu asumsi fisik yang digunakan untuk menyusun persamaan ternyata keliru.
08Kaitan lintasan miring dengan materi berikutnya
Tikungan miring menyatukan tiga gagasan: komponen gaya, percepatan melingkar, dan hubungan antara kecepatan dan jari-jari. Setelah gambaran gaya dipahami dengan baik, perubahan jari-jari atau waktu putaran menjadi jauh lebih mudah dianalisis karena Anda dapat menggabungkan
\[ a_c=\frac{v^2}{r} \]
dengan gaya kontak yang sesuai, alih-alih mencari rumus baru setiap kali.
Langkah berikutnya yang berguna adalah menghubungkan analisis gaya ini dengan kecepatan, jari-jari, dan periode dalam gerak melingkar beraturan. Hal ini memungkinkan Anda berpindah antara geometri lintasan, kecepatan desainnya, dan waktu yang diperlukan untuk menyelesaikan satu putaran.