
Pendulum Kerucut: Menguraikan Tegangan dan Berat dalam Fisika HSC
Pelajari cara menguraikan tegangan dan berat untuk massa yang bergerak dalam lingkaran horizontal, lalu hubungkan persamaan gaya dengan jari-jari, kelajuan, sudut, dan periode.
Sebuah massa berayun pada seutas tali dalam lingkaran horizontal sempurna. Ketinggiannya tetap konstan, meskipun gravitasi terus menariknya ke bawah sepanjang waktu.
Jadi, inilah pertanyaannya: jika massa tidak memiliki percepatan vertikal, apa yang mencegahnya jatuh? Dan jika talinya miring, gaya mana yang sebenarnya membuat massa bergerak melingkar?
Sebelum melanjutkan membaca, coba prediksi: apakah tegangan pada tali sama dengan gaya sentripetal?
Tidak. Gagasan yang tampak masuk akal ini merupakan sumber sebagian besar kesalahan dalam model ini.
01Satu gaya tegangan memiliki dua peran
Bayangkan massa dilihat dari samping. Tali membentang secara diagonal dari massa ke atas menuju titik tumpu tetap.
Hanya ada dua gaya yang bekerja pada massa:
- beratnya, \(mg\), vertikal ke bawah
- tegangan, \(F_T\), sepanjang tali menuju titik tumpu
Tidak ada gaya terpisah yang disebut “gaya sentripetal”. Gaya sentripetal adalah nama untuk gaya resultan yang arahnya menuju pusat lintasan melingkar. Jika perbedaan ini belum jelas, lihat Gaya Sentripetal: Cara Mengidentifikasi Gaya Sebenarnya dalam Fisika HSC.
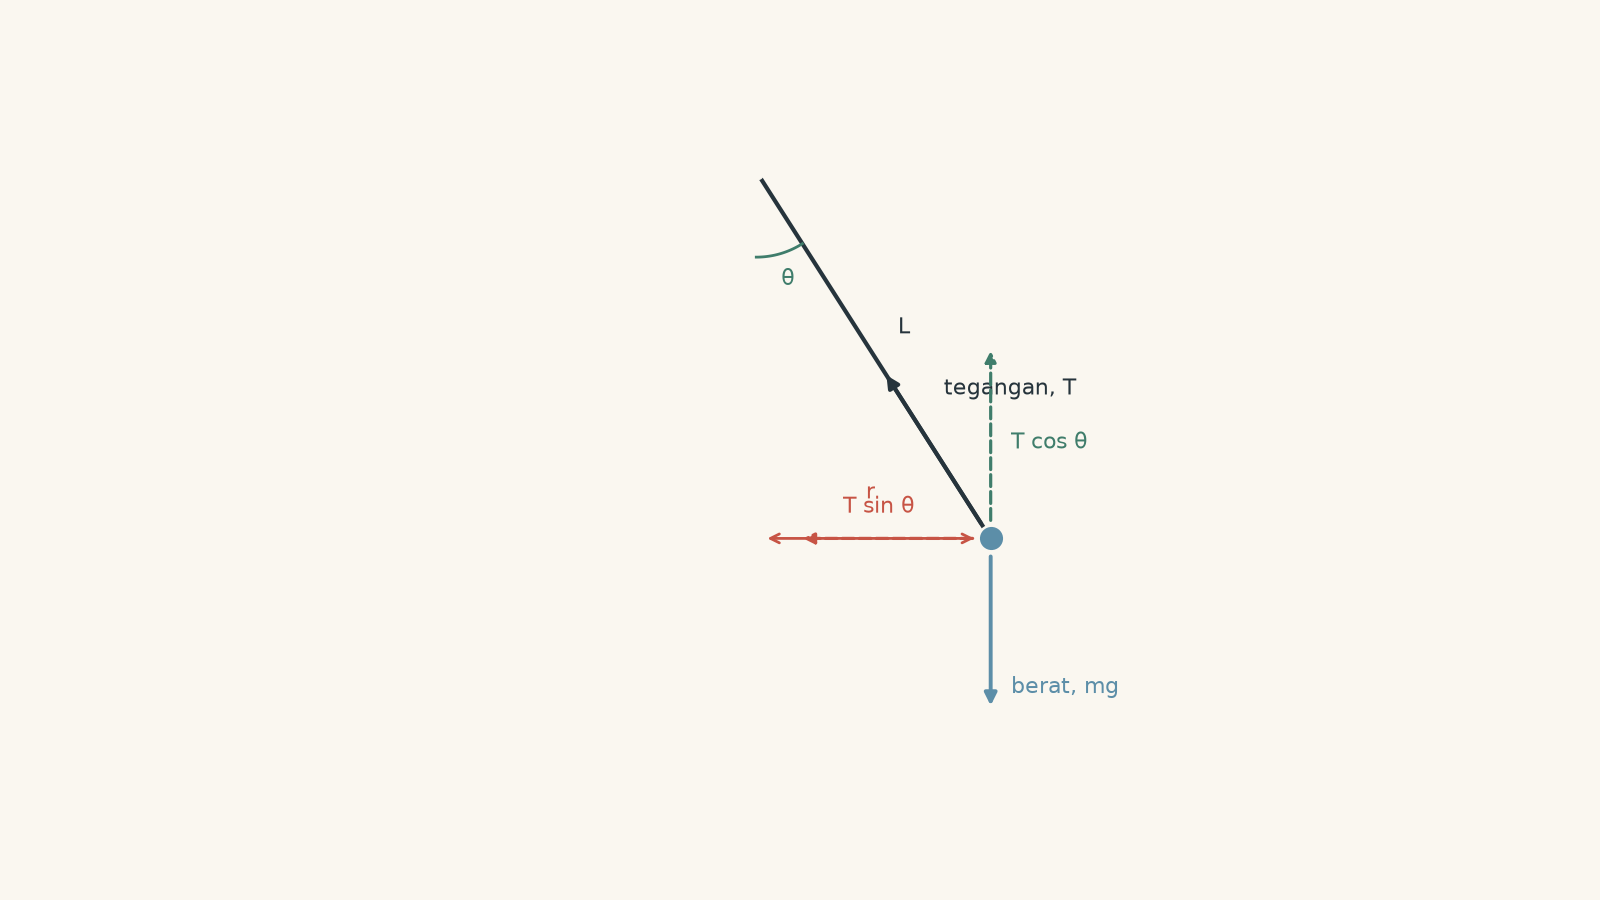
Misalkan tali membentuk sudut \(\theta\) terhadap arah vertikal.
Tegangan mengarah secara diagonal, sehingga kita dapat menguraikannya menjadi dua komponen yang saling tegak lurus:
- \(F_T\cos\theta\) vertikal ke atas
- \(F_T\sin\theta\) horizontal menuju pusat lingkaran
Komponen vertikal mencegah massa jatuh. Komponen horizontal membuatnya berbelok.
Ini sedikit seperti menarik koper beroda menggunakan pegangan yang dimiringkan ke atas. Satu tarikan dapat memiliki komponen ke atas sekaligus komponen ke depan. Namun, analogi ini berhenti di situ, karena koper juga mengalami gaya dari lantai, sedangkan massa kita hanya mengalami tegangan dan berat.
02Mulailah dari percepatan, bukan gaya
Frasa “lingkaran horizontal” memberi tahu kita sesuatu yang sangat penting tentang percepatan.
Massa tidak bergerak naik atau turun. Oleh karena itu, percepatan vertikalnya nol.
Namun, arah kecepatan horizontalnya terus berubah, sehingga massa memiliki percepatan sentripetal menuju pusat:
\[ a_c=\frac{v^2}{r} \]
dengan:
- \(a_c\) adalah percepatan sentripetal dalam \(\text{m s}^{-2}\)
- \(v\) adalah kelajuan dalam \(\text{m s}^{-1}\)
- \(r\) adalah jari-jari lingkaran horizontal dalam meter
Sekarang hukum kedua Newton dapat diterapkan secara terpisah pada arah vertikal dan horizontal.
| Arah | Percepatan | Persamaan gaya |
|---|---|---|
| Vertikal | \(0\) | \(F_T\cos\theta=mg\) |
| Horizontal ke dalam | \(\dfrac{v^2}{r}\) | \(F_T\sin\theta=\dfrac{mv^2}{r}\) |
Pasangan persamaan ini merupakan inti dari model.
Perhatikan makna fisiknya. Bukan seluruh gaya tegangan yang menghasilkan percepatan sentripetal. Hanya komponen horizontalnya yang melakukannya.
03Mengapa tegangan lebih besar daripada gaya sentripetal
Percobaan awal yang umum adalah
\[ F_T=\frac{mv^2}{r} \]
tetapi ini tidak mungkin benar untuk tali miring yang ditunjukkan di atas.
Jika seluruh tegangan digunakan secara horizontal, tidak akan ada gaya ke atas untuk menyeimbangkan \(mg\). Massa akan berakselerasi ke bawah, sehingga lintasannya tidak dapat tetap berada pada satu bidang horizontal.
Sebaliknya,
\[ F_T\sin\theta=\frac{mv^2}{r} \]
dan
\[ F_T\cos\theta=mg \]
Karena \(F_T\) harus menyediakan kedua komponen tersebut,
\[ F_T=\sqrt{\left(\frac{mv^2}{r}\right)^2+(mg)^2} \]
Jadi \(F_T\) lebih besar daripada \(mg\) maupun gaya sentripetal horizontal yang diperlukan.
Ada hubungan lain yang berguna. Bagilah persamaan horizontal dengan persamaan vertikal:
\[ \frac{F_T\sin\theta}{F_T\cos\theta} = \frac{mv^2/r}{mg} \]
sehingga
\[ \tan\theta=\frac{v^2}{rg} \]
Massa saling menghilangkan. Untuk kelajuan dan jari-jari tertentu, mengubah massa tidak mengubah sudut yang diperlukan. Namun, hal itu mengubah tegangan.
Contoh soal: Menentukan tegangan dan sudut tali
Sebuah massa \(0.40\ \text{kg}\) bergerak dengan kelajuan \(2.5\ \text{m s}^{-1}\) dalam lingkaran horizontal berjari-jari \(0.75\ \text{m}\). Tentukan tegangan pada tali dan sudut yang dibentuk tali terhadap arah vertikal. Gunakan \(g=9.8\ \text{m s}^{-2}\).
Langkah 1
\[ \frac{mv^2}{r} = \frac{(0.40)(2.5)^2}{0.75} = 3.33\ \text{N} \]
Jadi, komponen horizontal tegangan adalah \(3.33\ \text{N}\).
Langkah 2
\[ mg=(0.40)(9.8)=3.92\ \text{N} \]
Oleh karena itu,
\[ F_T\cos\theta=3.92\ \text{N} \]
Langkah 3
\[ F_T = \sqrt{(3.33)^2+(3.92)^2} = 5.15\ \text{N} \]
Langkah 4
\[ \tan\theta = \frac{3.33}{3.92} \]
\[ \theta=40.4^\circ \]
Jadi, tegangannya adalah \(5.15\ \text{N}\), dan tali berada pada sudut \(40.4^\circ\) terhadap arah vertikal.
Hasil ini masuk akal secara fisik. Tegangan harus lebih besar daripada berat \(3.92\ \text{N}\) karena sebagian tegangan juga diperlukan untuk menarik massa secara horizontal ke dalam.
04Jari-jari biasanya tidak sama dengan panjang tali
Sekarang misalkan tali memiliki panjang \(L\).
Kita mungkin tergoda menulis \(r=L\). Hal itu hanya benar jika talinya horizontal.
Untuk pendulum kerucut, jari-jari horizontal adalah komponen horizontal dari panjang tali:
\[ r=L\sin\theta \]
Jarak vertikal dari titik tumpu ke bidang lingkaran adalah
\[ L\cos\theta \]
Geometri ini menjadi penting setiap kali soal memberikan panjang tali, bukan jari-jari.
Contoh soal: Menggunakan panjang tali untuk menentukan kelajuan
Sebuah massa \(0.25\ \text{kg}\) dipasang pada tali sepanjang \(1.20\ \text{m}\). Massa bergerak dalam lingkaran horizontal dengan tali membentuk sudut \(35^\circ\) terhadap arah vertikal. Tentukan jari-jari, tegangan, kelajuan, dan periode geraknya. Gunakan \(g=9.8\ \text{m s}^{-2}\).
Langkah 1
\[ r=L\sin\theta =(1.20)\sin35^\circ =0.688\ \text{m} \]
Langkah 2
\[ F_T\cos\theta=mg \]
\[ F_T = \frac{(0.25)(9.8)}{\cos35^\circ} = 2.99\ \text{N} \]
Langkah 3
\[ F_T\sin\theta = (2.99)\sin35^\circ = 1.72\ \text{N} \]
Ini harus sama dengan \(mv^2/r\).
Langkah 4
\[ 1.72=\frac{(0.25)v^2}{0.688} \]
\[ v = \sqrt{\frac{(1.72)(0.688)}{0.25}} = 2.17\ \text{m s}^{-1} \]
Langkah 5
Keliling lintasan melingkar adalah \(2\pi r\), sehingga
\[ P=\frac{2\pi r}{v} = \frac{2\pi(0.688)}{2.17} = 1.99\ \text{s} \]
Massa menyelesaikan satu putaran setiap \(1.99\ \text{s}\).
Untuk latihan lebih lanjut dalam menghubungkan \(v\), \(r\), dan periode, lihat Kelajuan, Jari-jari, dan Periode dalam Gerak Melingkar Beraturan.
05Hubungan yang berguna untuk pendulum kerucut
Ada cara lain untuk menggambarkan gerak dengan menggunakan kecepatan sudut.
Kecepatan sudut adalah
\[ \omega=\frac{v}{r} \]
dengan \(\omega\) diukur dalam \(\text{rad s}^{-1}\).
Persamaan gaya horizontal menjadi
\[ F_T\sin\theta=m\omega^2r \]
dan karena \(r=L\sin\theta\),
\[ F_T\sin\theta=m\omega^2L\sin\theta \]
Untuk orbit melingkar yang sebenarnya, \(\sin\theta\neq0\), sehingga
\[ F_T=m\omega^2L \]
Gabungkan ini dengan
\[ F_T\cos\theta=mg \]
untuk memperoleh
\[ m\omega^2L\cos\theta=mg \]
dan oleh karena itu
\[ \omega^2=\frac{g}{L\cos\theta} \]
Karena \(P=2\pi/\omega\),
\[ P=2\pi\sqrt{\frac{L\cos\theta}{g}} \]
Hubungan ini memberikan hasil yang agak mengejutkan: periode bergantung pada jarak vertikal \(L\cos\theta\) dari titik tumpu ke lintasan melingkar, bukan secara langsung pada jari-jari.
Pengamatan ini menjadi penting pada pertanyaan terakhir di bawah.
06Aturan pengambilan keputusan yang ringkas
Saat Anda melihat sebuah massa bergerak dalam lingkaran horizontal pada tali yang miring:
- Gambarkan hanya gaya-gaya nyata: tegangan dan berat.
- Pilih arah vertikal dan horizontal ke dalam.
- Gunakan percepatan vertikal nol:
\[   F_T\cos\theta=mg \]
- Gunakan percepatan sentripetal secara horizontal:
\[   F_T\sin\theta=\frac{mv^2}{r} \]
- Jika panjang tali diberikan, hubungkan model gaya dengan geometri:
\[   r=L\sin\theta \]
Persamaan-persamaan ini mengasumsikan bahwa \(\theta\) diukur dari arah vertikal. Jika soal mengukur sudut dari arah horizontal, komponen sinus dan kosinus bertukar. Gambarkan kembali segitiganya daripada mencoba menghafal seperangkat persamaan kedua.
07Pertanyaan dan solusi
Pertanyaan 1
Sebuah massa \(0.30\ \text{kg}\) bergerak dengan kelajuan \(3.0\ \text{m s}^{-1}\) dalam lingkaran horizontal berjari-jari \(0.80\ \text{m}\). Tentukan:
a. komponen horizontal tegangan
b. komponen vertikal tegangan
c. tegangan total
d. sudut tali terhadap arah vertikal
Gunakan \(g=9.8\ \text{m s}^{-2}\).
Solusi 1
Komponen horizontal dan vertikal masing-masing adalah \(3.38\ \text{N}\) dan \(2.94\ \text{N}\), sehingga menghasilkan tegangan total \(4.48\ \text{N}\) pada sudut \(48.9^\circ\) terhadap arah vertikal.
Untuk arah horizontal,
\[ F_{T,x} = \frac{mv^2}{r} = \frac{(0.30)(3.0)^2}{0.80} = 3.375\ \text{N} \]
sehingga
\[ F_{T,x}=3.38\ \text{N} \]
Secara vertikal, percepatannya nol:
\[ F_{T,y}=mg=(0.30)(9.8)=2.94\ \text{N} \]
Tegangan total adalah besar vektor:
\[ F_T = \sqrt{(3.375)^2+(2.94)^2} = 4.48\ \text{N} \]
Terakhir,
\[ \tan\theta=\frac{3.375}{2.94} \]
sehingga
\[ \theta=48.9^\circ \]
Jalan pintas yang menggoda adalah menyebut \(3.38\ \text{N}\) sebagai tegangan karena nilainya sama dengan \(mv^2/r\). Nilai itu hanyalah komponen horizontal dari tegangan. Vektor tegangan yang sama juga harus menyediakan komponen ke atas sebesar \(2.94\ \text{N}\) yang menyeimbangkan berat.
Pertanyaan 2
Sebuah massa \(0.20\ \text{kg}\) tergantung pada tali sepanjang \(1.00\ \text{m}\) dan bergerak sebagai pendulum kerucut. Tali berada pada sudut \(50^\circ\) terhadap arah vertikal.
Hitung:
a. jari-jari lintasan melingkar
b. tegangan pada tali
c. kelajuan massa
d. periode
Gunakan \(g=9.8\ \text{m s}^{-2}\).
Solusi 2
Jari-jarinya adalah \(0.766\ \text{m}\), tegangannya \(3.05\ \text{N}\), kelajuannya \(2.99\ \text{m s}^{-1}\), dan periodenya \(1.61\ \text{s}\).
Pertama, gunakan geometri tali:
\[ r=L\sin\theta =(1.00)\sin50^\circ =0.766\ \text{m} \]
Secara vertikal,
\[ F_T\cos50^\circ=mg \]
sehingga
\[ F_T = \frac{(0.20)(9.8)}{\cos50^\circ} = 3.05\ \text{N} \]
Komponen horizontalnya adalah
\[ F_T\sin50^\circ = (3.05)\sin50^\circ = 2.34\ \text{N} \]
Oleh karena itu,
\[ 2.34=\frac{(0.20)v^2}{0.766} \]
yang memberikan
\[ v = \sqrt{\frac{(2.34)(0.766)}{0.20}} = 2.99\ \text{m s}^{-1} \]
Periodenya adalah
\[ P = \frac{2\pi r}{v} = \frac{2\pi(0.766)}{2.99} = 1.61\ \text{s} \]
Kesalahan yang menggoda adalah menggunakan \(r=1.00\ \text{m}\). Panjang tali adalah sisi miring segitiga geometris; jari-jari lingkaran adalah komponen horizontalnya, \(L\sin\theta\).
Pertanyaan 3
Sebuah massa bergerak sebagai pendulum kerucut dengan periode \(1.80\ \text{s}\).
Awalnya, panjang talinya \(1.00\ \text{m}\).
a. Tentukan sudut tali terhadap arah vertikal dan jari-jari lingkaran.
Kemudian tali diperpendek menjadi \(0.70\ \text{m}\), sementara sebuah mekanisme berusaha mempertahankan periode tepat sebesar \(1.80\ \text{s}\).
b. Dapatkah massa mencapai keadaan pendulum kerucut berjari-jari tidak nol dengan periode tersebut? Jelaskan jawaban Anda secara fisik dan matematis.
Gunakan \(g=9.8\ \text{m s}^{-2}\).
Solusi 3
Pada awalnya, sudutnya adalah \(36.5^\circ\) dan jari-jarinya \(0.594\ \text{m}\). Setelah tali diperpendek menjadi \(0.70\ \text{m}\), tidak ada keadaan pendulum kerucut berjari-jari tidak nol dengan periode \(1.80\ \text{s}\) yang mungkin terjadi.
Kecepatan sudut yang sesuai dengan periode tersebut adalah
\[ \omega = \frac{2\pi}{P} = \frac{2\pi}{1.80} = 3.49\ \text{rad s}^{-1} \]
Untuk pendulum kerucut,
\[ \omega^2=\frac{g}{L\cos\theta} \]
sehingga
\[ \cos\theta=\frac{g}{\omega^2L} \]
Untuk \(L=1.00\ \text{m}\),
\[ \cos\theta = \frac{9.8}{(3.49)^2(1.00)} = 0.804 \]
Oleh karena itu,
\[ \theta=36.5^\circ \]
dan
\[ r=L\sin\theta = (1.00)\sin36.5^\circ = 0.594\ \text{m} \]
Sekarang perpendek tali menjadi \(0.70\ \text{m}\) sambil mempertahankan \(\omega\) yang sama:
\[ \cos\theta = \frac{9.8}{(3.49)^2(0.70)} = 1.15 \]
Namun, sudut nyata tidak mungkin memiliki \(\cos\theta>1\).
Jadi, gerak melingkar tunak yang diminta tidak mungkin terjadi.
Gagasan yang menggoda adalah bahwa sistem cukup meningkatkan tegangannya hingga tali yang lebih pendek dapat bekerja. Tegangan tidak dapat secara bebas memperbaiki setiap kendala secara terpisah. Keseimbangan vertikal, percepatan sentripetal horizontal, kecepatan sudut yang ditentukan, dan geometri tali yang tetap semuanya harus berlaku secara bersamaan. Dalam kasus ini, semuanya menuntut nilai \(\cos\theta\) yang tidak mungkin.
Dengan kata lain, pada kecepatan sudut ini terdapat panjang tali minimum yang mungkin:
\[ L_{\min}=\frac{g}{\omega^2} = \frac{9.8}{(3.49)^2} = 0.804\ \text{m} \]
Tali \(0.70\ \text{m}\) yang diusulkan lebih pendek daripada batas ini.
Pertanyaan 4
Sebuah massa \(0.40\ \text{kg}\) bergerak sebagai pendulum kerucut pada tali sepanjang \(1.00\ \text{m}\). Lintasan melingkarnya berada \(1.25\ \text{m}\) di atas lantai horizontal.
Tali tiba-tiba putus. Abaikan hambatan udara. Massa mendarat sejauh \(1.10\ \text{m}\) secara horizontal dari titik di lantai yang tepat berada di bawah posisi tempat tali putus.
Tentukan:
a. kelajuan tepat sebelum tali putus
b. sudut yang dibentuk tali terhadap arah vertikal
c. tegangan pada tali tepat sebelum putus
Gunakan \(g=9.8\ \text{m s}^{-2}\).
Solusi 4
Tepat sebelum tali putus, massa bergerak dengan kelajuan \(2.18\ \text{m s}^{-1}\), tali berada pada sudut \(38.1^\circ\) terhadap arah vertikal, dan tegangannya \(4.98\ \text{N}\).
Pada saat tali putus, massa mempertahankan kecepatan sesaatnya. Kecepatan tersebut horizontal dan menyinggung lintasan melingkar.
Karena itu, kecepatan vertikal awalnya nol.
Untuk jatuh sejauh \(1.25\ \text{m}\),
\[ h=\frac{1}{2}gt^2 \]
sehingga
\[ 1.25=\frac{1}{2}(9.8)t^2 \]
dan
\[ t = \sqrt{\frac{2(1.25)}{9.8}} = 0.505\ \text{s} \]
Secara horizontal,
\[ v=\frac{d}{t} = \frac{1.10}{0.505} = 2.18\ \text{m s}^{-1} \]
Sebelum tali putus, hubungan pendulum kerucut adalah
\[ \tan\theta=\frac{v^2}{rg} \]
tetapi jari-jarinya belum diketahui. Karena tali memiliki panjang \(L=1.00\ \text{m}\),
\[ r=L\sin\theta \]
Oleh karena itu,
\[ v^2 = gL\sin\theta\tan\theta = gL\frac{\sin^2\theta}{\cos\theta} \]
Misalkan \(c=\cos\theta\). Karena \(\sin^2\theta=1-c^2\),
\[ \frac{v^2}{gL} = \frac{1-c^2}{c} \]
Dengan menggunakan \(v=2.18\ \text{m s}^{-1}\),
\[ \frac{(2.18)^2}{(9.8)(1.00)} = 0.484 \]
sehingga
\[ 0.484=\frac{1-c^2}{c} \]
dan dengan demikian
\[ c^2+0.484c-1=0 \]
Akar yang bermakna secara fisik adalah
\[ c=0.787 \]
sehingga
\[ \cos\theta=0.787 \]
dan
\[ \theta=38.1^\circ \]
Terakhir, keseimbangan vertikal sebelum tali putus memberikan
\[ F_T\cos\theta=mg \]
sehingga
\[ F_T = \frac{(0.40)(9.8)}{\cos38.1^\circ} = 4.98\ \text{N} \]
Pendekatan yang menggoda adalah memperlakukan perpindahan proyektil \(1.10\ \text{m}\) sebagai jari-jari lingkaran semula. Itu tidak benar. Setelah tali putus, massa pada awalnya bergerak sepanjang garis singgung terhadap lintasan lamanya. Gerak proyektil mengungkapkan kelajuan tangensial; jari-jari semula kemudian harus diperoleh kembali dari geometri tali dan persamaan gerak melingkar.
Pertanyaan 5
Dua pendulum kerucut yang berbeda memiliki titik tumpu pada ketinggian horizontal yang sama.
Untuk pendulum A, panjang talinya \(1.20\ \text{m}\). Untuk pendulum B, panjang talinya \(0.80\ \text{m}\).
Dalam kedua kasus, lintasan melingkar horizontal berada tepat \(0.60\ \text{m}\) secara vertikal di bawah titik tumpu. Massa keduanya tidak harus sama.
Seorang siswa berpendapat:
Pendulum A memiliki jari-jari lingkaran yang lebih besar, sehingga pasti membutuhkan waktu lebih lama untuk menyelesaikan setiap putaran.
Tentukan apakah periode keduanya benar-benar berbeda. Kemudian hitung jari-jari dan kelajuan linear masing-masing massa.
Gunakan \(g=9.8\ \text{m s}^{-2}\).
Solusi 5
Kedua pendulum memiliki periode yang sama persis, yaitu \(1.55\ \text{s}\), meskipun pendulum A memiliki jari-jari lebih besar dan bergerak dengan kelajuan linear yang lebih tinggi.
Misalkan jarak vertikal dari titik tumpu ke bidang lingkaran adalah \(h\).
Dari geometri,
\[ h=L\cos\theta \]
Untuk keseimbangan gaya,
\[ F_T\cos\theta=mg \]
dan
\[ F_T\sin\theta=m\omega^2r \]
Bagilah persamaan horizontal dengan persamaan vertikal:
\[ \tan\theta=\frac{\omega^2r}{g} \]
Namun, geometri tali juga memberikan
\[ \tan\theta=\frac{r}{h} \]
Oleh karena itu,
\[ \frac{r}{h} = \frac{\omega^2r}{g} \]
Kedua pendulum memiliki jari-jari tidak nol, sehingga \(r\) saling menghilangkan:
\[ \omega^2=\frac{g}{h} \]
Inilah kendala utamanya. Jari-jari tampak penting, tetapi ketika persamaan gaya dan geometri tali harus dipenuhi secara bersamaan, jari-jari menghilang dari persamaan kecepatan sudut.
Dengan \(h=0.60\ \text{m}\),
\[ \omega = \sqrt{\frac{9.8}{0.60}} = 4.04\ \text{rad s}^{-1} \]
Maka
\[ P = \frac{2\pi}{\omega} = \frac{2\pi}{4.04} = 1.55\ \text{s} \]
untuk kedua pendulum.
Sekarang tentukan jari-jarinya.
Untuk pendulum A,
\[ r_A = \sqrt{L_A^2-h^2} = \sqrt{(1.20)^2-(0.60)^2} = 1.04\ \text{m} \]
Untuk pendulum B,
\[ r_B = \sqrt{L_B^2-h^2} = \sqrt{(0.80)^2-(0.60)^2} = 0.529\ \text{m} \]
Kelajuan linear adalah \(v=\omega r\).
Oleh karena itu,
\[ v_A = (4.04)(1.04) = 4.20\ \text{m s}^{-1} \]
dan
\[ v_B = (4.04)(0.529) = 2.14\ \text{m s}^{-1} \]
Pendulum A memang menempuh keliling yang lebih besar, tetapi juga bergerak lebih cepat dengan jumlah yang tepat untuk mempertahankan periode yang sama.
Argumen siswa tersebut memperlakukan jari-jari dan kelajuan seolah-olah salah satunya dapat berubah sementara yang lain tetap. Dalam pendulum kerucut, keduanya saling terkait melalui keseimbangan gaya dan geometri. Ketika jarak vertikal \(h=L\cos\theta\) sama, kecepatan sudut ditentukan oleh
\[ \omega=\sqrt{\frac{g}{h}} \]
terlepas dari massa atau jari-jari.
08Apa yang dapat Anda lakukan selanjutnya dengan model ini
Kebiasaan penting di sini bukanlah menghafal dua persamaan komponen. Yang penting adalah menentukan arah mana yang benar-benar memiliki percepatan.
Untuk lintasan melingkar horizontal, percepatan vertikal adalah nol, sehingga gaya-gaya vertikal seimbang. Secara horizontal, terdapat percepatan ke dalam, sehingga komponen horizontal dari gaya-gaya nyata harus menghasilkan \(mv^2/r\).
Pendekatan yang sama berlaku untuk persoalan gerak melingkar yang lebih sulit. Jika lingkarannya miring, vertikal, atau ditopang oleh lebih dari satu gaya, persamaan komponennya berubah, tetapi metodenya tidak: pilih arah radial, identifikasi gaya-gaya nyata, uraikan gaya-gaya tersebut menjadi komponen, dan baru setelah itu tuliskan hukum kedua Newton.