
HSC भौतिकी के लिए वेग परिवर्तन और सदिश घटाव
चिह्नित मानों, सदिश आरेखों और घटक घटाव का उपयोग करके वेग में परिवर्तन ज्ञात करना सीखें। इसमें हल किए उदाहरण, सामान्य भ्रांतियाँ और HSC-शैली के अभ्यास शामिल हैं।
एक कार 15 m/s की चाल से पूर्व दिशा में चल रही है। कुछ सेकंड बाद, वह 15 m/s की चाल से उत्तर दिशा में चल रही है। स्पीडोमीटर दोनों बार वही संख्या दिखाता है।
तो क्या उसका वेग बदला है?
आगे पढ़ने से पहले अनुमान लगाइए। यह कहना आसान लग सकता है कि नहीं, क्योंकि चाल 15 m/s ही रही। लेकिन वेग में चाल के साथ-साथ दिशा भी शामिल होती है। उत्तर की ओर मुड़ने से वेग बदल जाता है, भले ही उसका परिमाण स्थिर रहे।
उपयोगी प्रश्न केवल यह नहीं है कि “वस्तु अभी कितनी तेज़ चल रही है?” बल्कि यह है:
प्रारंभिक वेग में कौन-सा सदिश जोड़ना होगा ताकि वह अंतिम वेग बन जाए?
यही सदिश वेग में परिवर्तन है।
01वेग को एक तीर के रूप में समझें
वेग सदिश को एक तीर के रूप में दर्शाया जा सकता है।
- तीर की लंबाई चाल को दर्शाती है।
- तीर की दिशा गति की दिशा को दर्शाती है।
10 m/s पूर्व दिशा के वेग को पूर्व की ओर संकेत करते तीर से दर्शाया जा सकता है। 10 m/s उत्तर दिशा के वेग वाले तीर की लंबाई समान होगी, लेकिन वह उत्तर की ओर संकेत करेगा।
इसका अर्थ है कि दो वस्तुओं की चाल समान हो सकती है, जबकि उनके वेग पूरी तरह अलग हो सकते हैं।
इससे हमें पहला मानसिक मॉडल मिलता है:
वेग में परिवर्तन वह तीर है जो आपको प्रारंभिक वेग के तीर से अंतिम वेग के तीर तक ले जाता है।
यह मॉडल उपयोगी है, लेकिन इसके लिए एक महत्वपूर्ण शर्त है। प्रारंभिक और अंतिम वेग सदिशों की तुलना एक ही प्रारंभिक बिंदु से की जानी चाहिए।
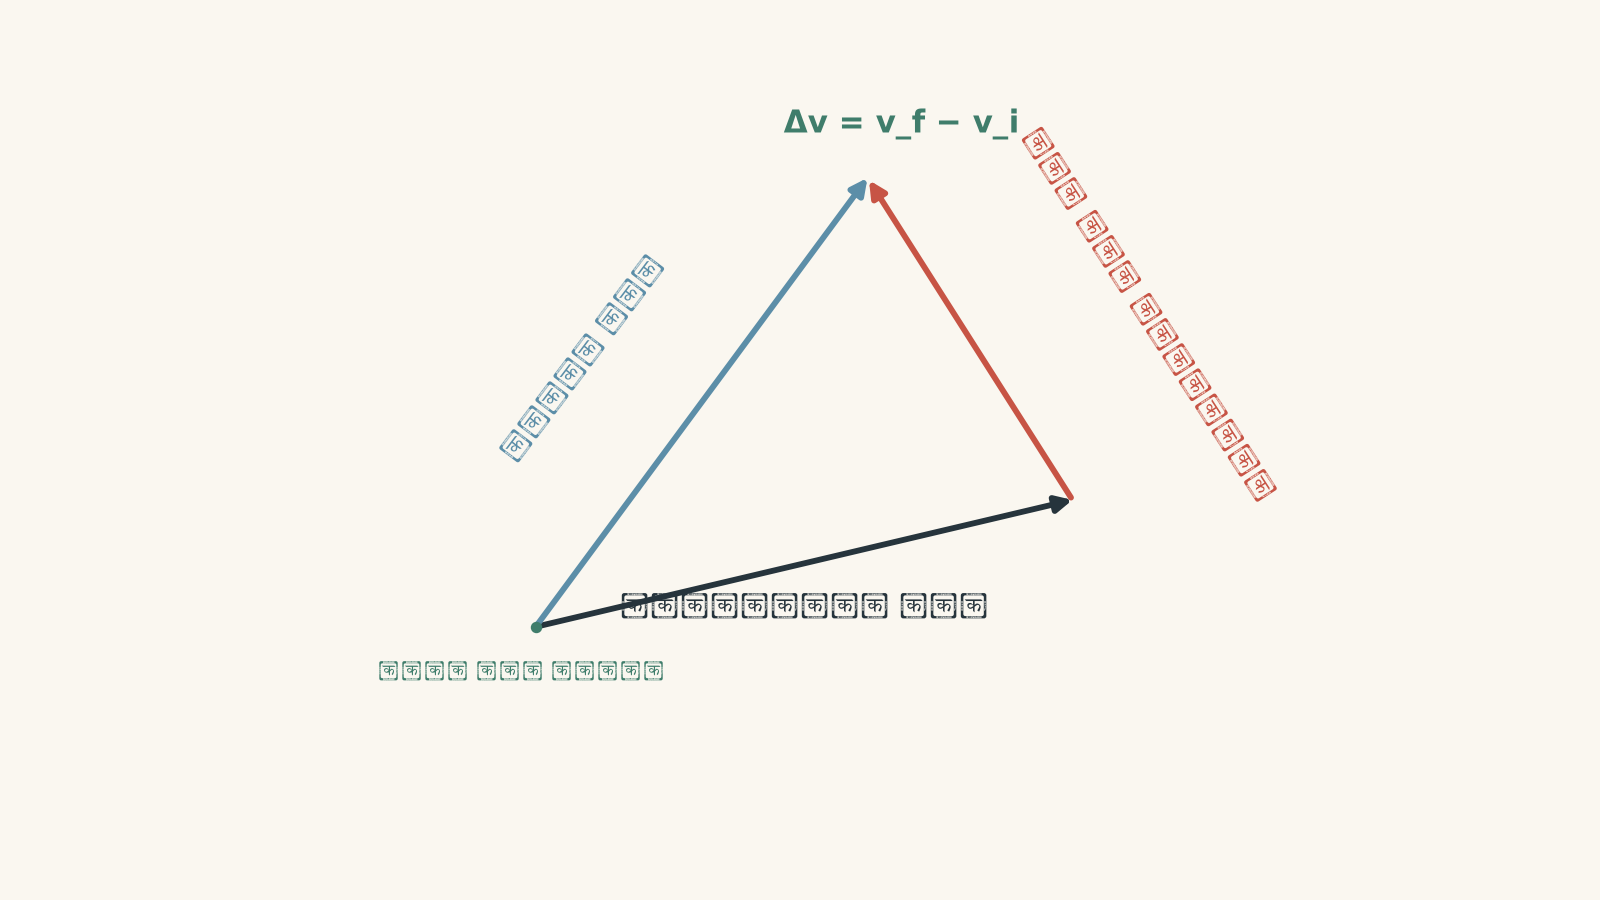
02सदिश घटाव का नियम
हम प्रारंभिक वेग को \(\vec v_i\) लिखते हैं, जहाँ \(i\) का अर्थ initial अर्थात प्रारंभिक है, और अंतिम वेग को \(\vec v_f\) लिखते हैं।
वेग में परिवर्तन है
\[ \Delta \vec v = \vec v_f - \vec v_i \]
यहाँ:
- \(\Delta\) का अर्थ “में परिवर्तन” है
- \(\vec v\) का अर्थ वेग है
- \(\vec v_i\) प्रारंभिक वेग है
- \(\vec v_f\) अंतिम वेग है
क्रम महत्वपूर्ण है।
यह हमेशा होता है:
अंतिम में से प्रारंभिक घटाएँ
न कि प्रारंभिक में से अंतिम।
क्यों? समीकरण को पुनर्व्यवस्थित करें:
\[ \vec v_f = \vec v_i + \Delta \vec v \]
इसलिए \(\Delta \vec v\) ठीक वही वेग सदिश है जिसे प्रारंभिक वेग में जोड़ने पर अंतिम वेग प्राप्त होता है।
यही इस घटाव का भौतिक अर्थ है।
03एक-विमीय गति: दिशा के लिए चिह्नों का उपयोग करें
यदि कोई वस्तु केवल एक सीधी रेखा पर चलती है, तो सदिश घटाव साधारण घटाव बन जाता है, बशर्ते आप विपरीत दिशाओं को विपरीत चिह्न दें।
उदाहरण के लिए, आप चुन सकते हैं:
- पूर्व को धनात्मक
- पश्चिम को ऋणात्मक
आप चाहें तो पश्चिम को भी धनात्मक चुन सकते हैं। भौतिकी के लिए यह मायने नहीं रखता कि आप कौन-सी दिशा चुनते हैं। महत्वपूर्ण केवल यह है कि आप पूरे प्रश्न में एक ही परंपरा का लगातार पालन करें।
हल किया हुआ उदाहरण: पूर्व की ओर चलते हुए एक साइकिल चालक की चाल कम होती है
एक साइकिल चालक प्रारंभ में 12 m/s की चाल से पूर्व की ओर जा रहा है। उसकी चाल कम होकर 5.0 m/s पूर्व हो जाती है। वेग में परिवर्तन ज्ञात कीजिए।
पूर्व को धनात्मक चुनें।
चरण 1
\[ v_i = +12\text{ m/s} \]
\[ v_f = +5.0\text{ m/s} \]
दोनों धनात्मक हैं क्योंकि दोनों वेग पूर्व की ओर हैं।
चरण 2
\[ \begin{aligned} \Delta v &= v_f-v_i\\ &= (+5.0)-(+12)\\ &= -7.0\text{ m/s} \end{aligned} \]
चरण 3
ऋणात्मक चिह्न का अर्थ है कि वेग में परिवर्तन पश्चिम की ओर है।
अतः,
\[ \boxed{\Delta v = 7.0\text{ m/s पश्चिम}} \]
यहाँ एक बात थोड़ी विचित्र लग सकती है। साइकिल चालक अभी भी पूर्व की ओर चल रहा है, लेकिन वेग में परिवर्तन पश्चिम की ओर है।
भौतिक रूप से यह उचित है। पूर्व की ओर वेग कम करने के लिए वेग में परिवर्तन पश्चिम की दिशा में होना चाहिए।
04दिशा उलटने पर विद्यार्थी अक्सर गलती करते हैं
मान लीजिए एक ट्रॉली 8.0 m/s की चाल से पूर्व की ओर जाती है और फिर 6.0 m/s की चाल से पश्चिम की ओर जाने लगती है।
एक सामान्य गलती है:
\[ 8.0-6.0=2.0\text{ m/s} \]
इस गणना में केवल चालों को घटाया गया है। इसमें दिशाओं की जानकारी खो गई है।
पूर्व को धनात्मक चुनें। तब
\[ v_i=+8.0\text{ m/s}, \qquad v_f=-6.0\text{ m/s} \]
अतः,
\[ \begin{aligned} \Delta v &= v_f-v_i\\ &=(-6.0)-(+8.0)\\ &=-14.0\text{ m/s} \end{aligned} \]
वेग में परिवर्तन 14 m/s पश्चिम की ओर है।
सोचिए कि ट्रॉली को क्या करना पड़ा। शून्य वेग तक पहुँचने के लिए पहले उसे अपने 8 m/s पूर्वमुखी वेग को समाप्त करना पड़ा, और फिर पश्चिम की ओर अतिरिक्त 6 m/s वेग प्राप्त करना पड़ा। इसलिए कुल वेग परिवर्तन 14 m/s पश्चिम की ओर है।
इसीलिए चिह्न सहित वेग महत्वपूर्ण होते हैं।
05आरेख पर सदिश घटाव
दो विमाओं में केवल एक दिशा को धनात्मक और दूसरी को ऋणात्मक कहना पर्याप्त नहीं रहता। वस्तु उत्तर-पूर्व, दक्षिण-पश्चिम या किसी अन्य कोण पर चल सकती है।
सदिश समीकरण फिर भी यही है
\[ \Delta \vec v=\vec v_f-\vec v_i \]
इस घटाव को समझने के दो उपयोगी आलेखीय तरीके हैं।
विधि 1: दोनों वेगों की पूँछ एक ही बिंदु पर रखें
\(\vec v_i\) और \(\vec v_f\) को एक ही बिंदु से खींचें।
फिर एक तीर खींचें:
\(\vec v_i\) की नोक से \(\vec v_f\) की नोक तक।
यही तीर \(\Delta\vec v\) है।
दिशा महत्वपूर्ण है। यदि आप अंतिम वेग से वापस प्रारंभिक वेग की ओर तीर खींचते हैं, तो आपने \(-\Delta\vec v\), अर्थात विपरीत सदिश, ज्ञात किया है।
विधि 2: घटाव को जोड़ में बदलें
सदिश घटाव को हमेशा इस प्रकार लिखा जा सकता है
\[ \Delta\vec v=\vec v_f+(-\vec v_i) \]
सदिश \(-\vec v_i\) का परिमाण \(\vec v_i\) के समान होता है, लेकिन उसकी दिशा विपरीत होती है।
इसके बाद आप साधारण सिर-से-पूँछ सदिश जोड़ का उपयोग कर सकते हैं।
इसे याद रखने का एक थोड़ा मज़ाकिया तरीका है कि आप कल्पना करें कि आपने रात के खाने की योजना रद्द कर दी। मूल योजना को घटाना ऐसा नहीं है जैसे वह योजना कभी थी ही नहीं। आपको एक समान और विपरीत “योजना को उलटने” वाला सदिश चाहिए। जब हम घटकों की गणना शुरू करते हैं तो यह उपमा उपयोगी नहीं रहती, लेकिन यह समझने में मदद करती है कि किसी सदिश को घटाने पर उसकी दिशा क्यों उलट जाती है।
06पैमाना-आरेख से आलेखीय उत्तर मिल सकता है
यदि किसी प्रश्न में वेग परिवर्तन को आलेखीय रूप से निर्धारित करने को कहा गया है, तो आप पैमाने के अनुसार बनाया गया आरेख उपयोग कर सकते हैं।
उदाहरण के लिए, मान लीजिए पैमाना है:
1 cm, 2 m/s को दर्शाता है
यदि आपके द्वारा मापा गया \(\Delta\vec v\) तीर 4.5 cm लंबा है, तो उसका परिमाण दर्शाता है
\[ 4.5\times2=9.0\text{ m/s} \]
इसके बाद आप आरेख का उपयोग करके उसकी दिशा मापेंगे।
पैमाना-आरेख की सटीकता इस बात से सीमित होती है कि आप उसे कितनी शुद्धता से बनाते और मापते हैं। घटकों द्वारा की गई गणना सामान्यतः अधिक सटीक संख्यात्मक उत्तर देती है।
फिर भी आरेख अत्यंत उपयोगी है क्योंकि वह दिखाता है कि घटाव का वास्तव में क्या अर्थ है।
07द्वि-विमीय वेग परिवर्तन: घटकों को घटाएँ
किसी भी द्वि-विमीय वेग सदिश को परस्पर लम्बवत घटकों में विभाजित किया जा सकता है।
एक सुविधाजनक निर्देशांक तंत्र है:
- पूर्व को धनात्मक \(x\)
- उत्तर को धनात्मक \(y\)
तब हम वेग को इस प्रकार लिख सकते हैं
\[ \vec v=(v_x,v_y) \]
जहाँ \(v_x\) पूर्व-पश्चिम घटक है और \(v_y\) उत्तर-दक्षिण घटक है।
वेग में परिवर्तन ज्ञात करने के लिए संबंधित घटकों को घटाएँ:
\[ \Delta v_x=v_{fx}-v_{ix} \]
और
\[ \Delta v_y=v_{fy}-v_{iy} \]
अतः,
\[ \Delta\vec v=(\Delta v_x,\Delta v_y) \]
इन घटकों को प्राप्त करने के बाद, पाइथागोरस प्रमेय से परिमाण मिलता है:
\[ |\Delta\vec v|=\sqrt{(\Delta v_x)^2+(\Delta v_y)^2} \]
फिर त्रिकोणमिति से दिशा ज्ञात की जा सकती है।
हल किया हुआ उदाहरण: एक ड्रोन दिशा बदलता है
एक ड्रोन प्रारंभ में 6.0 m/s की चाल से पूर्व की ओर चल रहा है। बाद में वह 8.0 m/s की चाल से उत्तर की ओर चलता है। उसके वेग में परिवर्तन का परिमाण और दिशा ज्ञात कीजिए।
पूर्व को धनात्मक \(x\) और उत्तर को धनात्मक \(y\) मानें।
चरण 1
प्रारंभिक वेग पूरी तरह पूर्व की ओर है:
\[ \vec v_i=(6.0,0)\text{ m/s} \]
अंतिम वेग पूरी तरह उत्तर की ओर है:
\[ \vec v_f=(0,8.0)\text{ m/s} \]
चरण 2
\[ \begin{aligned} \Delta\vec v &=\vec v_f-\vec v_i\\ &=(0,8.0)-(6.0,0)\\ &=(-6.0,8.0)\text{ m/s} \end{aligned} \]
ऋणात्मक \(x\)-घटक का अर्थ पश्चिम है। धनात्मक \(y\)-घटक का अर्थ उत्तर है।
इसलिए वेग में परिवर्तन उत्तर-पश्चिम की ओर है।
चरण 3
\[ \begin{aligned} |\Delta\vec v| &=\sqrt{(-6.0)^2+(8.0)^2}\\ &=\sqrt{36+64}\\ &=10\text{ m/s} \end{aligned} \]
चरण 4
पश्चिम से उत्तर की ओर कोण का उपयोग करते हुए,
\[ \begin{aligned} \tan\theta&=\frac{8.0}{6.0}\\ \theta&=\tan^{-1}\left(\frac{8.0}{6.0}\right)\\ &=53^\circ \end{aligned} \]
अतः,
\[ \boxed{\Delta\vec v=10\text{ m/s, पश्चिम से }53^\circ\text{ उत्तर की ओर}} \]
इस परिणाम का अर्थ यह नहीं है कि ड्रोन स्वयं उत्तर-पश्चिम दिशा में चल रहा है। उसका अंतिम वेग उत्तर की ओर है।
उत्तर-पश्चिम दिशा का सदिश यह बताता है कि प्रारंभिक पूर्वमुखी वेग से अंतिम उत्तरमुखी वेग तक पहुँचने के लिए उसके वेग को किस प्रकार बदलना पड़ा।
यह अंतर इस विषय की सबसे महत्वपूर्ण अवधारणाओं में से एक है।
08जब वेग कोण के साथ दिया गया हो
कभी-कभी प्रारंभिक या अंतिम वेग सुविधाजनक रूप से क्षैतिज या ऊर्ध्वाधर नहीं होता।
मान लीजिए कोई वस्तु \(v\) चाल से पूर्व से उत्तर की ओर \(\theta\) कोण पर चलती है।
उसके घटक हैं
\[ v_x=v\cos\theta \]
और
\[ v_y=v\sin\theta \]
इसके बाद आप पहले की तरह ही घटकों को घटा सकते हैं।
हल किया हुआ उदाहरण: एक वाहन चाल और दिशा दोनों बदलता है
एक छोटा वाहन प्रारंभ में 20 m/s की चाल से पूर्व की ओर चलता है। बाद में वह 12 m/s की चाल से पूर्व से उत्तर की ओर \(60^\circ\) कोण पर चलता है। उसके वेग में परिवर्तन ज्ञात कीजिए।
पूर्व को धनात्मक \(x\) और उत्तर को धनात्मक \(y\) मानें।
चरण 1
\[ \vec v_i=(20,0)\text{ m/s} \]
चरण 2
\[ \begin{aligned} v_{fx}&=12\cos60^\circ=6.0\text{ m/s}\\ v_{fy}&=12\sin60^\circ=10.4\text{ m/s} \end{aligned} \]
अतः,
\[ \vec v_f=(6.0,10.4)\text{ m/s} \]
चरण 3
\[ \begin{aligned} \Delta\vec v &=\vec v_f-\vec v_i\\ &=(6.0,10.4)-(20,0)\\ &=(-14,10.4)\text{ m/s} \end{aligned} \]
चरण 4
\[ \begin{aligned} |\Delta\vec v| &=\sqrt{(-14)^2+(10.4)^2}\\ &=\sqrt{304.2}\\ &=17.4\text{ m/s} \end{aligned} \]
चरण 5
इस सदिश का पश्चिममुखी घटक 14 m/s और उत्तरमुखी घटक 10.4 m/s है।
\[ \begin{aligned} \tan\theta&=\frac{10.4}{14}\\ \theta&=36.6^\circ \end{aligned} \]
अतः,
\[ \boxed{\Delta\vec v=17.4\text{ m/s, पश्चिम से }36.6^\circ\text{ उत्तर की ओर}} \]
अंतिम चाल केवल 12 m/s है, फिर भी वेग में परिवर्तन 17.4 m/s है। इसमें कोई विरोधाभास नहीं है। वेग में परिवर्तन दो सदिशों की तुलना करता है। उसका परिमाण प्रारंभिक और अंतिम चालों के बीच होना आवश्यक नहीं है।
09एक उपयोगी निर्णय नियम
| स्थिति | सर्वोत्तम तरीका |
|---|---|
| गति एक ही सीधी रेखा पर है | एक धनात्मक दिशा चुनें और चिह्न सहित वेगों को घटाएँ |
| प्रारंभिक और अंतिम वेग घटकों के रूप में दिए गए हैं | \(x\)-घटकों और \(y\)-घटकों को अलग-अलग घटाएँ |
| वेग परिमाण और कोण के रूप में दिया गया है | पहले उसे घटकों में विभाजित करें |
| आलेखीय उत्तर माँगा गया है | दोनों वेग सदिशों को पैमाने के अनुसार खींचें और \(\Delta\vec v\) का निर्माण करें |
| घटाव की दिशा को लेकर संदेह है | याद रखें: \(\Delta\vec v\) का तीर \(\vec v_i\) की नोक से \(\vec v_f\) की नोक तक जाता है |
10सबसे आकर्षक गलतफ़हमी: चाल में परिवर्तन, वेग में परिवर्तन नहीं है
एक वस्तु को विचार करें जो मुड़ने से पहले 10 m/s की चाल से पूर्व की ओर चलती है और फिर 10 m/s की चाल से उत्तर की ओर चलती है।
उसकी चाल में परिवर्तन है
\[ 10-10=0\text{ m/s} \]
लेकिन उसके वेग में परिवर्तन शून्य नहीं है।
घटकों का उपयोग करते हुए,
\[ \vec v_i=(10,0)\text{ m/s} \]
और
\[ \vec v_f=(0,10)\text{ m/s} \]
इसलिए
\[ \begin{aligned} \Delta\vec v &=(0,10)-(10,0)\\ &=(-10,10)\text{ m/s} \end{aligned} \]
उसका परिमाण है
\[ |\Delta\vec v|=\sqrt{(-10)^2+(10)^2}=14.1\text{ m/s} \]
चाल स्थिर रही, लेकिन दिशा बदलने के कारण वेग में उल्लेखनीय परिवर्तन हुआ।
यह वृत्तीय गति में विशेष रूप से महत्वपूर्ण हो जाता है, जहाँ किसी वस्तु की चाल स्थिर रह सकती है जबकि उसका वेग लगातार बदलता रहता है।
11प्रश्न और समाधान
प्रश्न 1
एक स्कूटर 4.0 m/s की चाल से पश्चिम की ओर चलता है और उसकी चाल बढ़ते-बढ़ते 10 m/s पश्चिम हो जाती है। उसके वेग में परिवर्तन ज्ञात कीजिए।
समाधान 1
वेग में परिवर्तन 6.0 m/s पश्चिम की ओर है।
पूर्व को धनात्मक चुनें, इसलिए पश्चिम ऋणात्मक होगा।
\[ v_i=-4.0\text{ m/s},\qquad v_f=-10\text{ m/s} \]
अंतिम में से प्रारंभिक घटाते हुए,
\[ \begin{aligned} \Delta v&=v_f-v_i\\ &=(-10)-(-4.0)\\ &=-6.0\text{ m/s} \end{aligned} \]
ऋणात्मक चिह्न का अर्थ पश्चिम है।
अतः,
\[ \boxed{\Delta v=6.0\text{ m/s पश्चिम}} \]
स्कूटर पहले से ही पश्चिम की ओर चल रहा है और उसका पश्चिममुखी वेग बढ़ जाता है, इसलिए वेग में परिवर्तन भी पश्चिम की ओर होना चाहिए।
प्रश्न 2
एक पक प्रारंभ में 7.0 m/s की चाल से पूर्व की ओर चलता है। एक अवरोध से टकराने के बाद वह 3.0 m/s की चाल से पश्चिम की ओर चलता है। उसके वेग में परिवर्तन ज्ञात कीजिए।
समाधान 2
वेग में परिवर्तन 10 m/s पश्चिम की ओर है।
पूर्व को धनात्मक मानें।
\[ v_i=+7.0\text{ m/s},\qquad v_f=-3.0\text{ m/s} \]
तब
\[ \begin{aligned} \Delta v&=v_f-v_i\\ &=(-3.0)-(+7.0)\\ &=-10\text{ m/s} \end{aligned} \]
अतः,
\[ \boxed{\Delta v=10\text{ m/s पश्चिम}} \]
यहाँ आकर्षक गलती चालों को घटाकर 4.0 m/s प्राप्त करना है। ऐसा करने पर दिशा के उलटने को अनदेखा कर दिया जाता है। पक को अपने 7.0 m/s पूर्वमुखी वेग को समाप्त करना और फिर 3.0 m/s पश्चिममुखी वेग प्राप्त करना पड़ता है।
प्रश्न 3
एक रोबोट का प्रारंभिक वेग \((3.0,4.0)\) m/s है, जहाँ धनात्मक \(x\) पूर्व और धनात्मक \(y\) उत्तर है। उसका अंतिम वेग \((-1.0,8.0)\) m/s है।
उसके वेग में परिवर्तन का परिमाण और दिशा ज्ञात कीजिए।
समाधान 3
वेग में परिवर्तन का परिमाण 5.7 m/s है और वह पश्चिम से \(45^\circ\) उत्तर की ओर है।
अंतिम घटकों में से प्रारंभिक घटकों को घटाएँ:
\[ \begin{aligned} \Delta\vec v &=\vec v_f-\vec v_i\\ &=(-1.0,8.0)-(3.0,4.0)\\ &=(-4.0,4.0)\text{ m/s} \end{aligned} \]
उसका परिमाण है
\[ \begin{aligned} |\Delta\vec v| &=\sqrt{(-4.0)^2+(4.0)^2}\\ &=\sqrt{32}\\ &=5.7\text{ m/s} \end{aligned} \]
पश्चिममुखी और उत्तरमुखी घटकों के परिमाण समान हैं, इसलिए दिशा है
\[ \theta=45^\circ \]
पश्चिम से उत्तर की ओर।
अतः,
\[ \boxed{\Delta\vec v=5.7\text{ m/s, पश्चिम से }45^\circ\text{ उत्तर की ओर}} \]
दिशा वेग में परिवर्तन के घटकों से प्राप्त होती है, न कि सीधे प्रारंभिक या अंतिम वेग की दिशा से।
प्रश्न 4
एक धावक 5.0 m/s की चाल से पूर्व की ओर चलता है और बाद में 5.0 m/s की चाल से उत्तर की ओर चलता है। एक विद्यार्थी कहता है, “धावक का वेग नहीं बदला क्योंकि चाल 5.0 m/s ही रही।”
इस कथन का मूल्यांकन कीजिए और वेग परिवर्तन का परिमाण ज्ञात कीजिए।
समाधान 4
कथन गलत है। धावक का वेग 7.1 m/s से बदलता है, जिसकी दिशा पश्चिम से \(45^\circ\) उत्तर की ओर है।
वेग में दिशा शामिल होती है, इसलिए प्रारंभिक और अंतिम चाल समान होने का अर्थ यह नहीं है कि वेग भी समान हैं।
घटकों का उपयोग करते हुए,
\[ \vec v_i=(5.0,0)\text{ m/s} \]
और
\[ \vec v_f=(0,5.0)\text{ m/s} \]
अतः,
\[ \begin{aligned} \Delta\vec v &=(0,5.0)-(5.0,0)\\ &=(-5.0,5.0)\text{ m/s} \end{aligned} \]
परिमाण है
\[ \begin{aligned} |\Delta\vec v| &=\sqrt{(-5.0)^2+(5.0)^2}\\ &=\sqrt{50}\\ &=7.1\text{ m/s} \end{aligned} \]
पश्चिममुखी और उत्तरमुखी घटकों के समान होने से दिशा पश्चिम से \(45^\circ\) उत्तर की ओर मिलती है।
विद्यार्थी के तर्क में चाल में परिवर्तन, जो शून्य है, को वेग में परिवर्तन, जो शून्य नहीं है, के साथ भ्रमित किया गया है।
प्रश्न 5
एक ड्रोन 8.0 s के अंतराल की शुरुआत में 6.0 m/s की चाल से पूर्व की ओर चल रहा है। इस अंतराल के दौरान वह एक वक्र पथ का अनुसरण करता है, लेकिन अंत में वह फिर से ठीक 6.0 m/s की चाल से पूर्व की ओर चल रहा है।
8.0 s के अंतराल में उसका औसत त्वरण ज्ञात कीजिए। क्या आप यह निष्कर्ष निकाल सकते हैं कि पूरे अंतराल में उसका त्वरण शून्य था?
समाधान 5
औसत त्वरण शून्य है, लेकिन पूरे अंतराल में ड्रोन का त्वरण आवश्यक रूप से शून्य नहीं था।
प्रारंभिक और अंतिम वेग समान हैं:
\[ \vec v_i=\vec v_f \]
अतः,
\[ \Delta\vec v=\vec v_f-\vec v_i=\vec 0 \]
औसत त्वरण, वेग में परिवर्तन को बीते हुए समय से विभाजित करने पर प्राप्त होता है:
\[ \begin{aligned} \vec a_{\text{avg}} &=\frac{\Delta\vec v}{\Delta t}\\ &=\frac{\vec 0}{8.0\text{ s}}\\ &=\vec 0\text{ m/s}^2 \end{aligned} \]
अतः,
\[ \boxed{\vec a_{\text{avg}}=0\text{ m/s}^2} \]
हालाँकि, यह केवल अंतराल के आरंभ और अंत में वेग की तुलना करता है। प्रश्न में बताया गया है कि ड्रोन एक वक्र पथ का अनुसरण करता है, इसलिए यात्रा के दौरान उसके वेग की दिशा बदलनी ही चाहिए। वेग में परिवर्तन होने का अर्थ है कि गति के कम-से-कम कुछ भाग में त्वरण मौजूद है।
यह औसत राशियों की एक महत्वपूर्ण सीमा है। शून्य औसत त्वरण यह सिद्ध नहीं करता कि प्रत्येक क्षण पर त्वरण शून्य था।
प्रश्न 6
एक वाहन 15 m/s की चाल से पूर्व से उत्तर की ओर \(30^\circ\) कोण पर चलता है। दो सेकंड बाद उसकी चाल अब भी 15 m/s है, लेकिन वह पश्चिम से उत्तर की ओर \(30^\circ\) कोण पर चल रहा है।
एक विद्यार्थी तर्क देता है कि क्योंकि चाल और इसलिए गतिज ऊर्जा अपरिवर्तित हैं, औसत त्वरण शून्य होना चाहिए।
औसत त्वरण निर्धारित कीजिए और विद्यार्थी के तर्क में त्रुटि समझाइए।
समाधान 6
औसत त्वरण 13 m/s² पश्चिम की ओर है, इसलिए विद्यार्थी का निष्कर्ष गलत है।
पूर्व को धनात्मक \(x\) और उत्तर को धनात्मक \(y\) मानें।
प्रारंभिक वेग के लिए,
\[ \begin{aligned} v_{ix}&=15\cos30^\circ=13.0\text{ m/s}\\ v_{iy}&=15\sin30^\circ=7.5\text{ m/s} \end{aligned} \]
इसलिए
\[ \vec v_i=(13.0,7.5)\text{ m/s} \]
अंतिम वेग के लिए, क्षैतिज घटक पश्चिम की ओर है जबकि ऊर्ध्वाधर घटक अब भी उत्तर की ओर है:
\[ \vec v_f=(-13.0,7.5)\text{ m/s} \]
वेग में परिवर्तन है
\[ \begin{aligned} \Delta\vec v &=\vec v_f-\vec v_i\\ &=(-13.0,7.5)-(13.0,7.5)\\ &=(-26.0,0)\text{ m/s} \end{aligned} \]
इसलिए वेग में परिवर्तन 26.0 m/s पश्चिम की ओर है।
औसत त्वरण है
\[ \begin{aligned} \vec a_{\text{avg}} &=\frac{\Delta\vec v}{\Delta t}\\ &=\frac{(-26.0,0)\text{ m/s}}{2.0\text{ s}}\\ &=(-13.0,0)\text{ m/s}^2 \end{aligned} \]
अतः,
\[ \boxed{\vec a_{\text{avg}}=13\text{ m/s}^2\text{ पश्चिम}} \]
विद्यार्थी की गलती यह मान लेना है कि अपरिवर्तित गतिज ऊर्जा का अर्थ अपरिवर्तित वेग है। गतिज ऊर्जा चाल पर निर्भर करती है, दिशा पर नहीं। वाहन की चाल अपरिवर्तित है, इसलिए उसकी गतिज ऊर्जा भी अपरिवर्तित है, लेकिन उसके वेग की दिशा में काफी परिवर्तन हुआ है।
यही कारण है कि वृत्तीय और वक्र गति में वेग परिवर्तन महत्वपूर्ण होता है। जब आप \(\Delta\vec v\) ज्ञात कर सकते हैं, तो अगला कदम उसे समय-अंतराल से विभाजित करके औसत त्वरण ज्ञात करना है। इसके बाद यही सदिश अवधारणा समझाती है कि कोई वस्तु वृत्त के चारों ओर स्थिर चाल से चलते हुए भी त्वरण कर रही होती है।