
HSC भौतिकी के लिए द्विविमीय सापेक्ष स्थिति और गति
जानें कि समतल पर गतिशील प्रेक्षकों के लिए सापेक्ष स्थिति और वेग को सदिश घटाव, घटकों और स्पष्ट हल किए गए उदाहरणों की सहायता से कैसे मॉडल किया जाता है।
कल्पना कीजिए कि आप पूर्व की ओर चल रही एक फेरी पर खड़े हैं, जबकि एक स्पीडबोट बंदरगाह में उत्तर-पूर्व दिशा की ओर बढ़ रही है। किनारे पर खड़ा कोई व्यक्ति स्पीडबोट का एक वेग मापता है। आप दूसरा वेग मापते हैं। ज़रूरी नहीं कि इनमें से कोई भी माप गलत हो।
कोई गणित करने से पहले यह अनुमान लगाइए: यदि स्पीडबोट और फेरी बिल्कुल समान वेग से चल रही हों, तो फेरी से देखने पर स्पीडबोट कैसी दिखाई देगी?
वह स्थिर दिखाई देगी। आपके सापेक्ष उसका वेग शून्य होगा।
यही सरल विचार द्विविमीय सापेक्ष गति का मूल है। हम दो वस्तुओं की तुलना उनके स्थिति सदिशों या वेग सदिशों को घटाकर करते हैं।
01स्थिति से शुरुआत करें: B के सापेक्ष A कहाँ है?
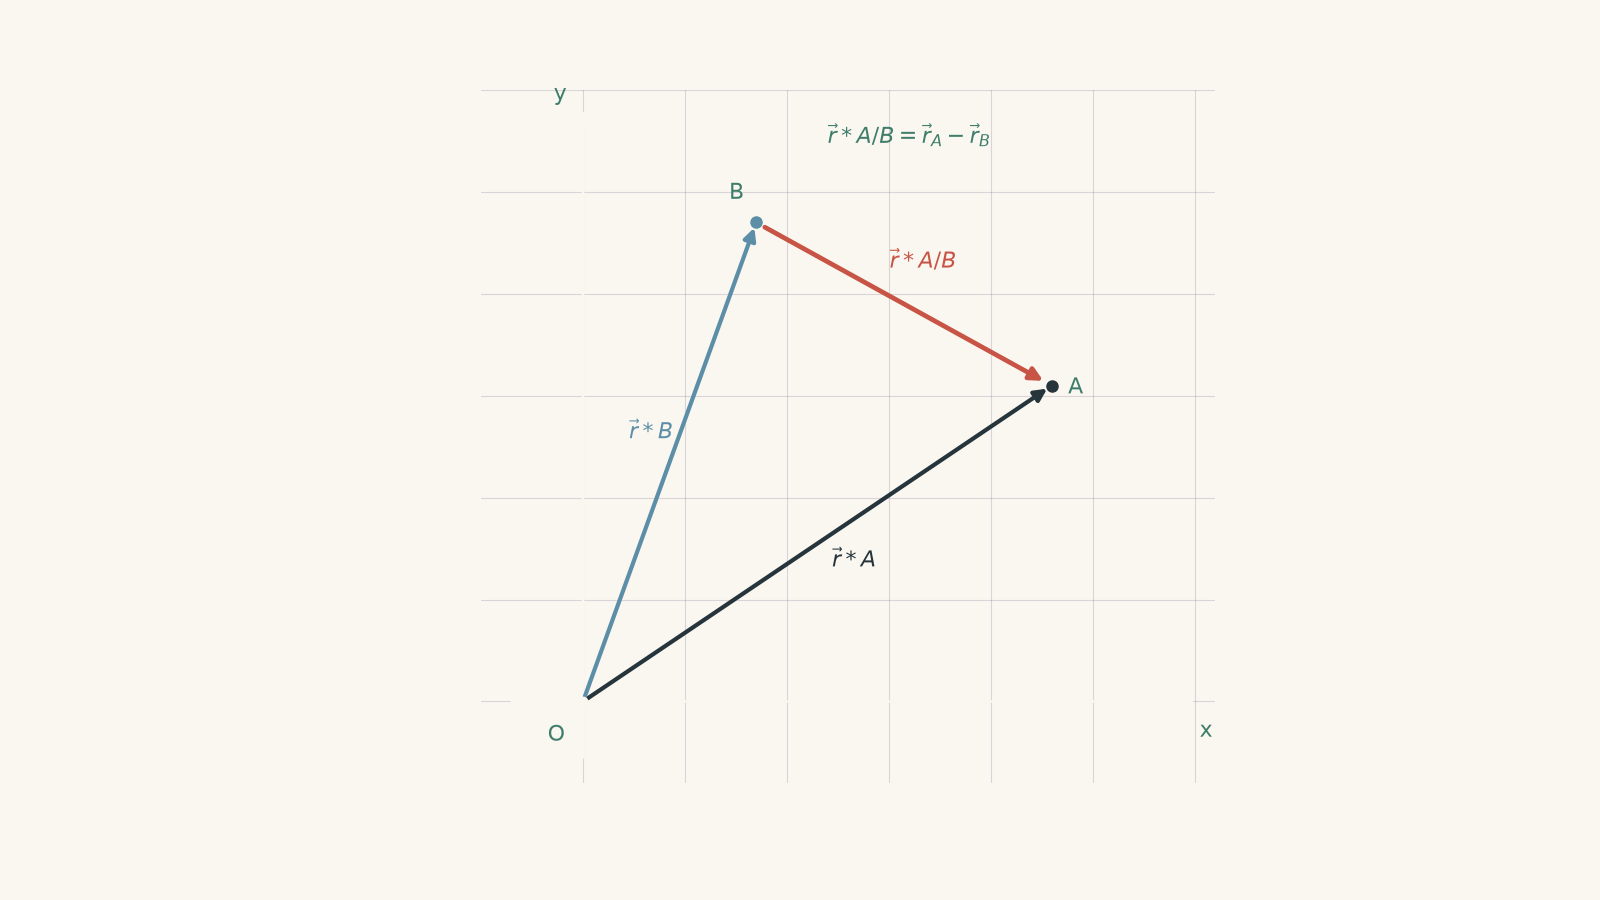
मान लीजिए कि दो वस्तुएँ, A और B, एक समतल पर चल रही हैं। किसी स्थिर मूलबिंदु पर स्थित प्रेक्षक उनके स्थिति सदिश मापता है:
- \(\vec r_A\): A की स्थिति
- \(\vec r_B\): B की स्थिति
दोनों सदिशों को एक ही मूलबिंदु से और एक ही क्षण पर मापा जाना चाहिए।
अब कल्पना कीजिए कि आप B पर बैठे हैं। आपको वास्तव में इस बात से कोई विशेष मतलब नहीं है कि A किसी दूर के मूलबिंदु के सापेक्ष कहाँ है। आपको यह जानना है कि A आपके सापेक्ष कहाँ है।
B से A तक का सदिश है:
\[ \vec r_{A/B} = \vec r_A - \vec r_B \]
यहाँ, \(\vec r_{A/B}\) का अर्थ है “B के सापेक्ष A की स्थिति”।
घटाव क्यों?
कल्पना कीजिए कि दो मित्र किसी पार्क में खड़े हैं। एक मित्र \((8,5)\) m पर है और दूसरा \((3,2)\) m पर।
दूसरे मित्र के दृष्टिकोण से, पहला मित्र यहाँ है:
\[ (8,5) - (3,2) = (5,3)\text{ m} \]
इसलिए पहला मित्र दूसरे से 5 m पूर्व और 3 m उत्तर में है।
घटाव उनकी स्थितियों के उस हिस्से को हटा देता है जो मूल मूलबिंदु के सापेक्ष दोनों में समान है।
थोड़ी मज़ेदार तुलना के लिए, इसे दो लोगों के बैंक बैलेंस की तुलना जैसा समझ सकते हैं। यदि एलेक्स के पास $80 हैं और बेली के पास $50, तो एलेक्स के पास बेली से $30 अधिक हैं। सापेक्ष स्थिति भी कुछ इसी तरह काम करती है, लेकिन यहाँ हम सदिशों को घटाते हैं, इसलिए दिशा भी मायने रखती है।
यह तुलना यहीं तक उपयोगी है। स्थितियों की स्थानिक दिशाएँ होती हैं और वस्तुओं के चलने पर वे लगातार बदल सकती हैं।
02घटकों में सापेक्ष स्थिति
समतल पर गति के लिए सामान्यतः क्षैतिज और ऊर्ध्वाधर घटकों के साथ काम करना सबसे आसान होता है।
यदि
\[ \vec r_A = x_A\hat i + y_A\hat j \]
और
\[ \vec r_B = x_B\hat i + y_B\hat j \]
तो
\[ \vec r_{A/B} = (x_A-x_B)\hat i + (y_A-y_B)\hat j \]
जहाँ:
- \(x_A\) और \(x_B\), A और B के क्षैतिज निर्देशांक हैं, जिन्हें सामान्यतः मीटर में मापा जाता है
- \(y_A\) और \(y_B\) ऊर्ध्वाधर निर्देशांक हैं
- \(\hat i\), धनात्मक \(x\)-दिशा में एकक सदिश है
- \(\hat j\), धनात्मक \(y\)-दिशा में एकक सदिश है
दिशा-सूचक समस्याओं में हम प्रायः चुनते हैं:
- पूर्व को धनात्मक \(x\)
- उत्तर को धनात्मक \(y\)
यह चुनाव अनिवार्य नहीं है। महत्वपूर्ण यह है कि आप अक्ष चुनें और उनका लगातार एक ही तरह से उपयोग करें।
हल किया हुआ उदाहरण: नाव के सापेक्ष ड्रोन कहाँ है?
एक ड्रोन किसी बंदरगाह चिह्न के सापेक्ष \((420,310)\) m की स्थिति पर है। एक नाव उसी चिह्न के सापेक्ष \((170,190)\) m पर है। नाव के सापेक्ष ड्रोन की स्थिति ज्ञात कीजिए।
चरण 1
\[ \vec r_{\text{drone/boat}} = \vec r_{\text{drone}} - \vec r_{\text{boat}} \]
चरण 2
\[ \begin{aligned} \vec r_{\text{drone/boat}} &= (420-170)\hat i + (310-190)\hat j\\ &= 250\hat i + 120\hat j\text{ m} \end{aligned} \]
चरण 3
ड्रोन नाव से 250 m पूर्व और 120 m उत्तर में है।
यदि हमें उनके बीच की सीधी रेखा की दूरी चाहिए:
\[ \begin{aligned} |\vec r_{\text{drone/boat}}| &= \sqrt{250^2+120^2}\\ &\approx 277\text{ m} \end{aligned} \]
सापेक्ष-स्थिति सदिश हमें केवल दूरी से अधिक जानकारी देता है। यह दूरी और दिशा दोनों बताता है।
03अब दोनों वस्तुओं को चलने दें
स्थिति हमें बताती है कि किसी एक क्षण पर B के सापेक्ष A कहाँ है। सामान्यतः अधिक उपयोगी प्रश्न यह होता है कि वह सापेक्ष स्थिति किस प्रकार बदल रही है।
मान लीजिए:
- A का वेग \(\vec v_A\) है
- B का वेग \(\vec v_B\) है
सापेक्ष-स्थिति समीकरण का समय के सापेक्ष अवकलन करें:
\[ \vec r_{A/B} = \vec r_A-\vec r_B \]
इसलिए
\[ \vec v_{A/B} = \vec v_A-\vec v_B \]
यह सापेक्ष वेग का मुख्य समीकरण है।
\[ \boxed{\vec v_{A/B} = \vec v_A-\vec v_B} \]
इसका अर्थ है:
B से देखे जाने पर A का वेग = A का वेग − B का वेग।
क्रम महत्वपूर्ण है।
\[ \vec v_{A/B} \neq \vec v_{B/A} \]
इसके बजाय,
\[ \vec v_{B/A}=-\vec v_{A/B} \]
यदि मुझे आप \(4\text{ m s}^{-1}\) से उत्तर-पूर्व की ओर जाते दिखाई देते हैं, तो आपको मैं \(4\text{ m s}^{-1}\) से दक्षिण-पश्चिम की ओर जाता दिखाई दूँगा।
परिमाण समान, दिशा विपरीत।
04सापेक्ष वेग सदिश घटाव क्यों है
मान लीजिए कि दो कारें पास-पास की लेनों में पूर्व की ओर चल रही हैं।
कार A \(25\text{ m s}^{-1}\) से चलती है और कार B \(20\text{ m s}^{-1}\) से।
सड़क के किनारे से देखने पर A \(25\text{ m s}^{-1}\) से चलती है। लेकिन B से देखने पर A केवल इस वेग से धीरे-धीरे आगे निकलती है:
\[ v_{A/B}=25-20=5\text{ m s}^{-1} \]
अब B का वेग बदलें। यदि B पश्चिम की ओर \(20\text{ m s}^{-1}\) से चलती है, तो हम इसे \(-20\text{ m s}^{-1}\) के रूप में दर्शाते हैं।
तब:
\[ v_{A/B}=25-(-20)=45\text{ m s}^{-1} \]
घटाव अब भी काम करता है। चिन्ह दिशा की जानकारी लिए होते हैं।
दो आयामों में भी यही विचार लागू होता है, केवल घटाव प्रत्येक घटक के लिए अलग-अलग किया जाता है।
05समतल पर सापेक्ष वेग
मान लीजिए
\[ \vec v_A=v_{Ax}\hat i+v_{Ay}\hat j \]
और
\[ \vec v_B=v_{Bx}\hat i+v_{By}\hat j \]
तब:
\[ \vec v_{A/B} = (v_{Ax}-v_{Bx})\hat i + (v_{Ay}-v_{By})\hat j \]
घटक ज्ञात हो जाने पर परिमाण है:
\[ |\vec v_{A/B}| = \sqrt{(v_{Ax}-v_{Bx})^2+(v_{Ay}-v_{By})^2} \]
यदि आपको दिशा चाहिए, तो सापेक्ष-वेग के घटकों पर त्रिकोणमिति का उपयोग करें।
उदाहरण के लिए, यदि सापेक्ष वेग \(6\hat i+8\hat j\text{ m s}^{-1}\) है, तो उसका परिमाण है:
\[ \sqrt{6^2+8^2}=10\text{ m s}^{-1} \]
और दिशा है:
\[ \theta=\tan^{-1}\left(\frac{8}{6}\right)\approx53.1^\circ \]
इसलिए B के सापेक्ष A, \(10\text{ m s}^{-1}\) से पूर्व से \(53.1^\circ\) उत्तर की ओर चलता है।
दिशा के मामले में सावधान रहें। प्रतिलोम स्पर्शज्या आपको एक कोण देती है, लेकिन घटकों के चिन्ह बताते हैं कि सदिश वास्तव में किस चतुर्थांश में स्थित है।
06सबसे लुभावनी गलती: वेगों के बजाय चालों को घटाना
दो विमान पर विचार कीजिए:
- A पूर्व की ओर \(200\text{ m s}^{-1}\) से चलता है
- B उत्तर की ओर \(200\text{ m s}^{-1}\) से चलता है
कोई विद्यार्थी कह सकता है:
“उनकी चालें समान हैं, इसलिए उनकी सापेक्ष चाल शून्य है।”
यदि आप केवल संख्याओं पर ध्यान दें, तो यह उचित लग सकता है।
लेकिन वेग में दिशा भी शामिल होती है।
पूर्व को \(+x\) और उत्तर को \(+y\) मानते हुए:
\[ \vec v_A=200\hat i \]
\[ \vec v_B=200\hat j \]
अतः:
\[ \vec v_{A/B} = 200\hat i-200\hat j \]
सापेक्ष चाल है:
\[ |\vec v_{A/B}| = \sqrt{200^2+(-200)^2} \approx283\text{ m s}^{-1} \]
समान चालों का अर्थ शून्य सापेक्ष वेग नहीं होता। शून्य सापेक्ष वेग के लिए वेग सदिशों का समान होना आवश्यक है।
अर्थात समान परिमाण और समान दिशा।
07एक उपयोगी निर्णय नियम
जब भी आपको सापेक्ष गति की कोई समस्या दिखे, पूछें:
“मैं किसकी गति का वर्णन कर रहा हूँ, और किसके सापेक्ष?”
फिर संख्याएँ रखने से पहले संकेतांक लिखें।
उदाहरण के लिए:
\[ \vec v_{\text{plane/air}} = \vec v_{\text{plane}} - \vec v_{\text{air}} \]
या
\[ \vec v_{\text{boat/water}} = \vec v_{\text{boat}} - \vec v_{\text{water}} \]
यह संकेतांकन सबसे सामान्य गलतियों में से एक-घटाव का क्रम उलट देने-से बचाता है।
इसे शब्दों में याद रखने का एक विश्वसनीय तरीका है:
पहली वस्तु में से दूसरी वस्तु घटाएँ।
इसलिए “B के सापेक्ष A” का अर्थ है \(A-B\)।
08हल किया हुआ उदाहरण: अलग-अलग दिशाओं में चलती दो नावें
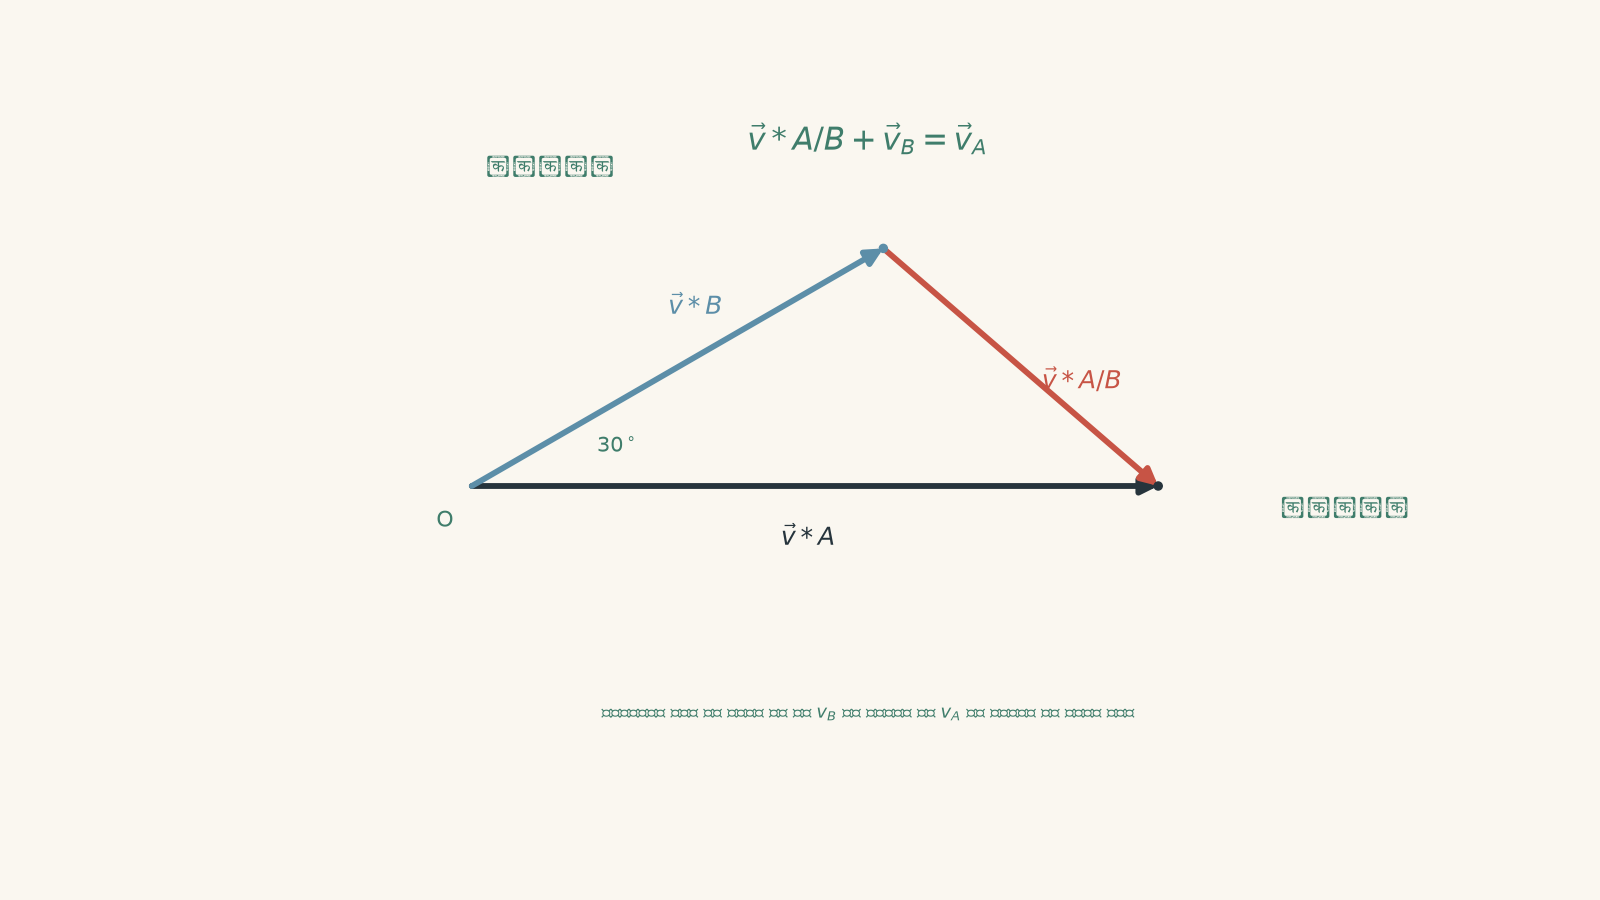
नाव A पूर्व की ओर \(12.0\text{ m s}^{-1}\) से चलती है। नाव B \(8.0\text{ m s}^{-1}\) से, पूर्व से \(30^\circ\) उत्तर की ओर चलती है। B के सापेक्ष A का वेग ज्ञात कीजिए।
चरण 1
पूर्व को \(+x\) और उत्तर को \(+y\) मानें।
नाव A के घटक हैं:
\[ \vec v_A=12.0\hat i\text{ m s}^{-1} \]
नाव B को पहले घटकों में विभाजित करना होगा:
\[ \begin{aligned} v_{Bx}&=8.0\cos30^\circ=6.93\text{ m s}^{-1}\\ v_{By}&=8.0\sin30^\circ=4.00\text{ m s}^{-1} \end{aligned} \]
अतः:
\[ \vec v_B = 6.93\hat i+4.00\hat j\text{ m s}^{-1} \]
चरण 2
\[ \begin{aligned} \vec v_{A/B} &=\vec v_A-\vec v_B\\ &=(12.0-6.93)\hat i+(0-4.00)\hat j\\ &=5.07\hat i-4.00\hat j\text{ m s}^{-1} \end{aligned} \]
ऋणात्मक ऊर्ध्वाधर घटक का अर्थ है कि B के सापेक्ष A दक्षिण की ओर जाता हुआ दिखाई देता है।
चरण 3
\[ \begin{aligned} |\vec v_{A/B}| &=\sqrt{5.07^2+(-4.00)^2}\\ &=6.46\text{ m s}^{-1} \end{aligned} \]
चरण 4
सापेक्ष वेग का पूर्वी घटक धनात्मक और उत्तरी घटक ऋणात्मक है, इसलिए यह पूर्व से दक्षिण की ओर संकेत करता है।
\[ \begin{aligned} \theta &=\tan^{-1}\left(\frac{4.00}{5.07}\right)\\ &=38.3^\circ \end{aligned} \]
अतः:
\[ \boxed{\vec v_{A/B}=6.46\text{ m s}^{-1},\ 38.3^\circ\text{ पूर्व से दक्षिण की ओर}} \]
नाव B से देखने पर नाव A दक्षिण-पूर्व की ओर तिरछी चलती हुई दिखाई देती है, जबकि किनारे के सापेक्ष A वास्तव में ठीक पूर्व की ओर चल रही है।
09सापेक्ष वेग का त्रिभुज रूप
समीकरण
\[ \vec v_{A/B}=\vec v_A-\vec v_B \]
को पुनर्व्यवस्थित किया जा सकता है:
\[ \vec v_A=\vec v_{A/B}+\vec v_B \]
यह रूप तब उपयोगी होता है जब कोई वेग स्वाभाविक रूप से किसी गतिशील माध्यम या प्रेक्षक के सापेक्ष मापा जाता है।
उदाहरण के लिए, भूमि के सापेक्ष किसी विमान की गति को इस प्रकार लिखा जा सकता है:
\[ \vec v_{\text{plane/ground}} = \vec v_{\text{plane/air}} + \vec v_{\text{air/ground}} \]
यहाँ:
- \(\vec v_{\text{plane/air}}\) आसपास की वायु के सापेक्ष विमान का वेग है
- \(\vec v_{\text{air/ground}}\) पवन का वेग है
- \(\vec v_{\text{plane/ground}}\) वह वेग है जिसे भूमि पर स्थिर प्रेक्षक मापता है
यह कोई नया नियम नहीं है। यह वही सापेक्ष-वेग संबंध है, जिसे केवल पुनर्व्यवस्थित किया गया है।
10हल किया हुआ उदाहरण: पार्श्व पवन में एक अनुसंधान ड्रोन
एक ड्रोन को भूमि के सापेक्ष ठीक उत्तर दिशा में \(15.0\text{ m s}^{-1}\) से चलना है। हवा पूर्व की ओर \(6.0\text{ m s}^{-1}\) से बह रही है। वायु के सापेक्ष ड्रोन का आवश्यक वेग ज्ञात कीजिए।
पहली नज़र में आप अनुमान लगा सकते हैं कि ड्रोन को बस उत्तर की ओर निशाना करना चाहिए।
ऐसा नहीं हो सकता। यदि वह वायु के सापेक्ष उत्तर की ओर उड़ता, तो हवा उसे पूर्व की ओर बहा देती। उसे कुछ पश्चिम की ओर लक्ष्य करना होगा ताकि वायु के सापेक्ष उसका पश्चिमी गति-घटक हवा के पूर्वी वेग को निरस्त कर दे।
चरण 1
\[ \vec v_{\text{drone/ground}} = \vec v_{\text{drone/air}} + \vec v_{\text{air/ground}} \]
पुनर्व्यवस्थित करने पर:
\[ \vec v_{\text{drone/air}} = \vec v_{\text{drone/ground}} - \vec v_{\text{air/ground}} \]
चरण 2
पूर्व को \(+x\) और उत्तर को \(+y\) मानते हुए:
\[ \vec v_{\text{drone/ground}} = 0\hat i+15.0\hat j\text{ m s}^{-1} \]
और
\[ \vec v_{\text{air/ground}} = 6.0\hat i+0\hat j\text{ m s}^{-1} \]
चरण 3
\[ \begin{aligned} \vec v_{\text{drone/air}} &=(0-6.0)\hat i+(15.0-0)\hat j\\ &=-6.0\hat i+15.0\hat j\text{ m s}^{-1} \end{aligned} \]
चरण 4
\[ \begin{aligned} |\vec v_{\text{drone/air}}| &=\sqrt{(-6.0)^2+15.0^2}\\ &=\sqrt{261}\\ &=16.2\text{ m s}^{-1} \end{aligned} \]
चरण 5
वेग उत्तर से पश्चिम की ओर संकेत करता है।
\[ \begin{aligned} \theta &=\tan^{-1}\left(\frac{6.0}{15.0}\right)\\ &=21.8^\circ \end{aligned} \]
अतः ड्रोन को इस वेग से उड़ना चाहिए:
\[ \boxed{16.2\text{ m s}^{-1},\ 21.8^\circ\text{ उत्तर से पश्चिम की ओर}} \]
यह दिशा \(6.0\text{ m s}^{-1}\) का पश्चिमी घटक उत्पन्न करती है, जो हवा के पूर्वी वेग को ठीक निरस्त कर देता है। परिणामस्वरूप भूमि के सापेक्ष गति ठीक उत्तर की ओर होती है।
11सापेक्ष स्थिति, सापेक्ष वेग के अनुसार बदलती है
स्थिति और वेग के समीकरण आपस में जुड़े हुए हैं।
नियत वेगों के लिए:
\[ \vec r_{A/B}(t) = \vec r_{A/B}(0) + \vec v_{A/B}t \]
जहाँ:
- \(\vec r_{A/B}(0)\), B के सापेक्ष A की प्रारंभिक स्थिति है
- \(\vec v_{A/B}\), B के सापेक्ष A का नियत वेग है
- \(t\), सेकंड में बीता हुआ समय है
- \(\vec r_{A/B}(t)\), समय \(t\) के बाद की सापेक्ष स्थिति है
यह समीकरण “क्या वे मिलेंगे?” या “वे एक-दूसरे के कितने पास आएँगे?” जैसी कई समस्याओं को सामान्य गति की समस्याओं में बदल देता है।
एक विशेष रूप से महत्वपूर्ण स्थिति है।
यदि:
\[ \vec r_{A/B}(t)=\vec 0 \]
तो उस क्षण A और B एक ही स्थिति पर होते हैं।
नियत वेग के अंतर्गत टक्कर या अवरोधन होने के लिए \(t\) का वही मान सापेक्ष स्थिति के दोनों घटकों को शून्य करना चाहिए।
यह अंतिम शर्त महत्वपूर्ण है। किसी एक समय पर \(x=0\) और किसी दूसरे समय पर \(y=0\) होने का अर्थ यह नहीं है कि वस्तुएँ टकराती हैं।
12सापेक्ष त्वरण
यही पैटर्न आगे भी जारी रहता है।
इससे शुरू करें:
\[ \vec v_{A/B}=\vec v_A-\vec v_B \]
फिर से अवकलन करें:
\[ \vec a_{A/B}=\vec a_A-\vec a_B \]
जहाँ \(\vec a_{A/B}\), B के सापेक्ष A का त्वरण है।
यदि दोनों वस्तुओं का त्वरण बिल्कुल समान है, तो:
\[ \vec a_{A/B}=\vec 0 \]
उनका सापेक्ष वेग नियत रहता है।
इस सरल मॉडल की एक महत्वपूर्ण सीमा है। हमारे समीकरण यह मानते हैं कि प्रेक्षकों द्वारा प्रयुक्त निर्देशांक अक्ष परस्पर समानांतर बने रहते हैं और एक-दूसरे के सापेक्ष घूर्णन नहीं करते। घूर्णनशील संदर्भ तंत्रों में अतिरिक्त पदों की आवश्यकता होती है, क्योंकि प्रेक्षक के अक्षों की बदलती दिशा मापी गई गति को प्रभावित करती है।
स्थानांतरित होते प्रेक्षकों से संबंधित मानक HSC सापेक्ष-गति समस्याओं के लिए, सदिश घटाव ही वह मॉडल है जिसकी आपको आवश्यकता है।
13समस्याओं को व्यवस्थित करने का संक्षिप्त तरीका
जब कोई द्विविमीय सापेक्ष-गति प्रश्न उलझने लगे, तो यह क्रम अपनाएँ:
- धनात्मक \(x\) और \(y\) दिशाएँ चुनें।
- प्रत्येक प्रासंगिक वेग सदिश बनाएँ या पहचानें।
- कोण पर स्थित सदिशों को घटकों में विभाजित करें।
- स्पष्ट करें कि कौन-सी सापेक्ष राशि चाहिए।
- पहले प्रतीकात्मक समीकरण लिखें, जैसे \(\vec v_{A/B}=\vec v_A-\vec v_B\)।
- \(x\)-घटकों को घटाएँ।
- \(y\)-घटकों को घटाएँ।
- परिमाण और दिशा केवल तभी ज्ञात करें जब प्रश्न में माँगे गए हों।
- परिणाम का भौतिक अर्थ समझें।
संख्याएँ रखने से पहले प्रतीकात्मक समीकरण लिखना एक अतिरिक्त पंक्ति के लायक है। इससे उलटे क्रम में घटाव की गलती को पहचानना बहुत आसान हो जाता है।
14प्रश्न और समाधान
प्रश्न 1
एक साइकिल चालक पूर्व की ओर \(9.0\text{ m s}^{-1}\) से चलता है। उसके पास चल रहा दूसरा साइकिल चालक पूर्व की ओर \(6.5\text{ m s}^{-1}\) से चलता है।
दूसरे साइकिल चालक के सापेक्ष पहले साइकिल चालक का वेग ज्ञात कीजिए।
समाधान 1
पहला साइकिल चालक दूसरे साइकिल चालक के सापेक्ष पूर्व की ओर \(2.5\text{ m s}^{-1}\) से चलता है।
पूर्व को धनात्मक मानें। तब:
\[ \begin{aligned} v_{1/2} &=v_1-v_2\\ &=9.0-6.5\\ &=2.5\text{ m s}^{-1} \end{aligned} \]
धनात्मक परिणाम का अर्थ है कि साइकिल चालक 1, साइकिल चालक 2 के सापेक्ष पूर्व की ओर चलता है।
हालाँकि सड़क के सापेक्ष दोनों साइकिल चालक इससे कहीं अधिक तेज़ चल रहे हैं, उनके बीच की दूरी केवल \(2.5\text{ m s}^{-1}\) की दर से बढ़ती है।
प्रश्न 2
एक मौसम गुब्बारे का भूमि-सापेक्ष वेग है
\[ \vec v_B=4.0\hat i+7.0\hat j\text{ m s}^{-1} \]
जबकि एक निगरानी विमान का भूमि-सापेक्ष वेग है
\[ \vec v_A=10.0\hat i+3.0\hat j\text{ m s}^{-1} \]
विमान के सापेक्ष गुब्बारे का वेग, उसके परिमाण और दिशा सहित, ज्ञात कीजिए।
समाधान 2
गुब्बारा विमान के सापेक्ष \(7.21\text{ m s}^{-1}\), पश्चिम से \(33.7^\circ\) उत्तर की ओर चलता है।
आवश्यक वेग विमान के सापेक्ष गुब्बारे का है, इसलिए क्रम होगा:
\[ \vec v_{B/A}=\vec v_B-\vec v_A \]
मान रखने पर:
\[ \begin{aligned} \vec v_{B/A} &=(4.0-10.0)\hat i+(7.0-3.0)\hat j\\ &=-6.0\hat i+4.0\hat j\text{ m s}^{-1} \end{aligned} \]
इसका परिमाण है:
\[ \begin{aligned} |\vec v_{B/A}| &=\sqrt{(-6.0)^2+4.0^2}\\ &=\sqrt{52}\\ &=7.21\text{ m s}^{-1} \end{aligned} \]
सदिश का पूर्वी घटक ऋणात्मक और उत्तरी घटक धनात्मक है, इसलिए यह पश्चिम से उत्तर की ओर संकेत करता है।
\[ \theta = \tan^{-1}\left(\frac{4.0}{6.0}\right) = 33.7^\circ \]
मुख्य गलती घटाव के क्रम को उलट देना है। ऐसा करने पर इसके बजाय गुब्बारे के सापेक्ष विमान का वेग मिलेगा। उस सदिश का परिमाण समान होगा, लेकिन दिशा विपरीत होगी।
प्रश्न 3
एक नाव शांत जल के सापेक्ष ठीक उत्तर दिशा में \(10.0\text{ m s}^{-1}\) से चलती है। नदी की धारा पूर्व की ओर \(4.0\text{ m s}^{-1}\) से बहती है।
एक विद्यार्थी दावा करता है कि नदी के किनारे के सापेक्ष नाव की चाल \(10.0-4.0=6.0\text{ m s}^{-1}\) है।
समझाइए कि यह क्यों गलत है, और किनारे के सापेक्ष नाव का वास्तविक वेग ज्ञात कीजिए।
समाधान 3
नाव किनारे के सापेक्ष \(10.8\text{ m s}^{-1}\), उत्तर से \(21.8^\circ\) पूर्व की ओर चलती है। विद्यार्थी का घटाव गलत है क्योंकि दोनों वेग परस्पर लंबवत दिशाओं में हैं।
वेग संबंध है:
\[ \vec v_{\text{boat/bank}} = \vec v_{\text{boat/water}} + \vec v_{\text{water/bank}} \]
पूर्व को \(+x\) और उत्तर को \(+y\) मानते हुए:
\[ \vec v_{\text{boat/water}} = 0\hat i+10.0\hat j\text{ m s}^{-1} \]
और
\[ \vec v_{\text{water/bank}} = 4.0\hat i+0\hat j\text{ m s}^{-1} \]
अतः:
\[ \vec v_{\text{boat/bank}} = 4.0\hat i+10.0\hat j\text{ m s}^{-1} \]
इसका परिमाण है:
\[ \begin{aligned} |\vec v_{\text{boat/bank}}| &=\sqrt{4.0^2+10.0^2}\\ &=\sqrt{116}\\ &=10.8\text{ m s}^{-1} \end{aligned} \]
दिशा है:
\[ \theta = \tan^{-1}\left(\frac{4.0}{10.0}\right) = 21.8^\circ \]
जिसे उत्तर से पूर्व की ओर मापा गया है।
लुभावनी गलती यह है कि सदिशों को सामान्य धनात्मक संख्याओं की तरह माना जाए। चालों को सीधे तभी घटाया जा सकता है जब संबंधित वेग एक ही सीधी रेखा में हों और उनकी दिशाओं को पहले ही चिन्हों के माध्यम से सही ढंग से दर्शाया गया हो।
प्रश्न 4
\(t=0\) पर, वाहन A, वाहन B से \(240\text{ m}\) पूर्व और \(120\text{ m}\) दक्षिण में है।
भूमि के सापेक्ष उनके वेग हैं:
\[ \vec v_A=-8.0\hat i+6.0\hat j\text{ m s}^{-1} \]
और
\[ \vec v_B=4.0\hat i\text{ m s}^{-1} \]
जहाँ पूर्व \(+x\) और उत्तर \(+y\) है।
निर्धारित कीजिए कि यदि दोनों नियत वेग बनाए रखते हैं तो क्या वे टकराएँगे।
समाधान 4
वाहन \(20.0\text{ s}\) के बाद टकराएँगे।
पहले B के सापेक्ष A की प्रारंभिक स्थिति लिखें। A, B से 240 m पूर्व और 120 m दक्षिण में है, इसलिए:
\[ \vec r_{A/B}(0) = 240\hat i-120\hat j\text{ m} \]
अब B के सापेक्ष A का वेग ज्ञात करें:
\[ \begin{aligned} \vec v_{A/B} &=\vec v_A-\vec v_B\\ &=(-8.0-4.0)\hat i+(6.0-0)\hat j\\ &=-12.0\hat i+6.0\hat j\text{ m s}^{-1} \end{aligned} \]
समय \(t\) पर सापेक्ष स्थिति है:
\[ \vec r_{A/B}(t) = \vec r_{A/B}(0)+\vec v_{A/B}t \]
इसलिए:
\[ \vec r_{A/B}(t) = (240-12t)\hat i+(-120+6t)\hat j \]
टक्कर के लिए दोनों घटक एक ही समय पर शून्य होने चाहिए।
\(x\)-घटक के लिए:
\[ \begin{aligned} 240-12t&=0\\ t&=20.0\text{ s} \end{aligned} \]
\(y\)-घटक के लिए:
\[ \begin{aligned} -120+6t&=0\\ t&=20.0\text{ s} \end{aligned} \]
दोनों घटक \(20.0\text{ s}\) पर शून्य हो जाते हैं, इसलिए:
\[ \boxed{t=20.0\text{ s}} \]
महत्वपूर्ण तर्क केवल यह नहीं है कि वाहन सामान्य रूप से एक-दूसरे की ओर बढ़ रहे हैं। उनका सापेक्ष-स्थिति सदिश बिल्कुल शून्य होना चाहिए। यहाँ दोनों निर्देशांक संबंधी शर्तें एक ही क्षण पर पूरी होती हैं।
प्रश्न 5
दो प्रोब, P और Q, एक समतल परीक्षण क्षेत्र में चलते हैं।
एक विशेष क्षण पर:
\[ \vec r_{P/Q}=80\hat i-60\hat j\text{ m} \]
और
\[ \vec v_{P/Q}=-12\hat i+9\hat j\text{ m s}^{-1} \]
एक विद्यार्थी ध्यान देता है कि \(\vec v_{P/Q}\), \(\vec r_{P/Q}\) की विपरीत दिशा में है, और निष्कर्ष निकालता है कि यदि उनके वेग नियत रहें तो प्रोब अंततः अवश्य टकराएँगे।
क्या यह निष्कर्ष सही है? यदि हाँ, तो निर्धारित कीजिए कि टक्कर कब होगी। यदि नहीं, तो कारण समझाइए।
समाधान 5
इस विशेष स्थिति में निष्कर्ष सही है, और प्रोब \(6.67\text{ s}\) के बाद टकराते हैं। हालाँकि, केवल एक-दूसरे की ओर “लगभग” बढ़ना पर्याप्त नहीं होगा। सापेक्ष वेग की दिशा ठीक ऐसी होनी चाहिए कि पूरा सापेक्ष-स्थिति सदिश घटकर शून्य हो जाए।
टक्कर के लिए आवश्यक है:
\[ \vec r_{P/Q}(t) = \vec r_{P/Q}(0) + \vec v_{P/Q}t = \vec 0 \]
\(x\)-घटक का उपयोग करते हुए:
\[ \begin{aligned} 80-12t&=0\\ t&=\frac{80}{12}\\ &=6.67\text{ s} \end{aligned} \]
\(y\)-घटक का उपयोग करते हुए:
\[ \begin{aligned} -60+9t&=0\\ t&=\frac{60}{9}\\ &=6.67\text{ s} \end{aligned} \]
दोनों घटक एक ही समय पर शून्य हो जाते हैं, इसलिए प्रोब टकराते हैं।
एक और तेज़ वैचारिक जाँच भी है। घटकों के अनुपातों की तुलना करें:
\[ \frac{-12}{80}=-0.15\text{ s}^{-1} \]
और
\[ \frac{9}{-60}=-0.15\text{ s}^{-1} \]
सापेक्ष वेग के दोनों घटक, सापेक्ष स्थिति के संगत घटकों के समान ऋणात्मक गुणज हैं:
\[ \vec v_{P/Q}=-0.15\vec r_{P/Q} \]
इसलिए सापेक्ष वेग, सापेक्ष-स्थिति सदिश के ठीक विपरीत दिशा में है। सापेक्ष संदर्भ तंत्र में प्रोब सीधे एक-दूसरे की ओर बढ़ रहे हैं।
यदि वे अनुपात अलग होते, तो प्रोब बिना टकराए एक-दूसरे के काफ़ी पास से निकल सकते थे। निकटतम पहुँच और अधिक जटिल अवरोधन समस्याओं का अध्ययन करते समय यह अंतर महत्वपूर्ण हो जाता है।
15यह मॉडल आपको आगे क्या करने देता है
सापेक्ष गति दो-वस्तु वाली समस्या को एक-वस्तु वाली समस्या में बदल देती है।
A और B को अलग-अलग ट्रैक करने के बजाय, आप कल्पना कर सकते हैं कि B मूलबिंदु पर स्थिर है और अध्ययन कर सकते हैं कि A उसके सापेक्ष कैसे चलता है। आवश्यक समीकरण हैं:
\[ \vec r_{A/B}=\vec r_A-\vec r_B \]
\[ \vec v_{A/B}=\vec v_A-\vec v_B \]
और, आवश्यकता होने पर,
\[ \vec a_{A/B}=\vec a_A-\vec a_B \]
यह दृष्टिकोण विशेष रूप से अवरोधन, टक्कर, निकटतम पहुँच, पवन, धारा और गतिशील प्रेक्षक से संबंधित समस्याओं में उपयोगी है। अगला कदम सापेक्ष-स्थिति समीकरण का उपयोग करके केवल यह तय करना नहीं है कि दो वस्तुएँ एक-दूसरे के सापेक्ष कैसे चलती दिखाई देती हैं, बल्कि यह भी तय करना है कि क्या उनके पथ वास्तव में मिलेंगे।