
Posición relativa y movimiento en dos dimensiones para Física HSC
Aprende a modelar la posición y la velocidad relativas de observadores que se mueven en un plano mediante resta de vectores, componentes y ejemplos resueltos claros.
Imagina que estás de pie en un ferry que se mueve hacia el este mientras una lancha rápida cruza el puerto en dirección noreste. Una persona en la orilla mide una velocidad para la lancha. Tú mides otra. Ninguna de las dos mediciones tiene por qué ser incorrecta.
Antes de hacer ningún cálculo, predice lo siguiente: si la lancha rápida y el ferry se movieran exactamente con la misma velocidad, ¿cómo se vería la lancha desde el ferry?
Parecería estar inmóvil. Su velocidad relativa a ti sería cero.
Esa sencilla idea es la base del movimiento relativo en dos dimensiones. Comparamos dos objetos restando sus vectores de posición o sus vectores de velocidad.
01Empecemos con la posición: ¿dónde está A respecto de B?
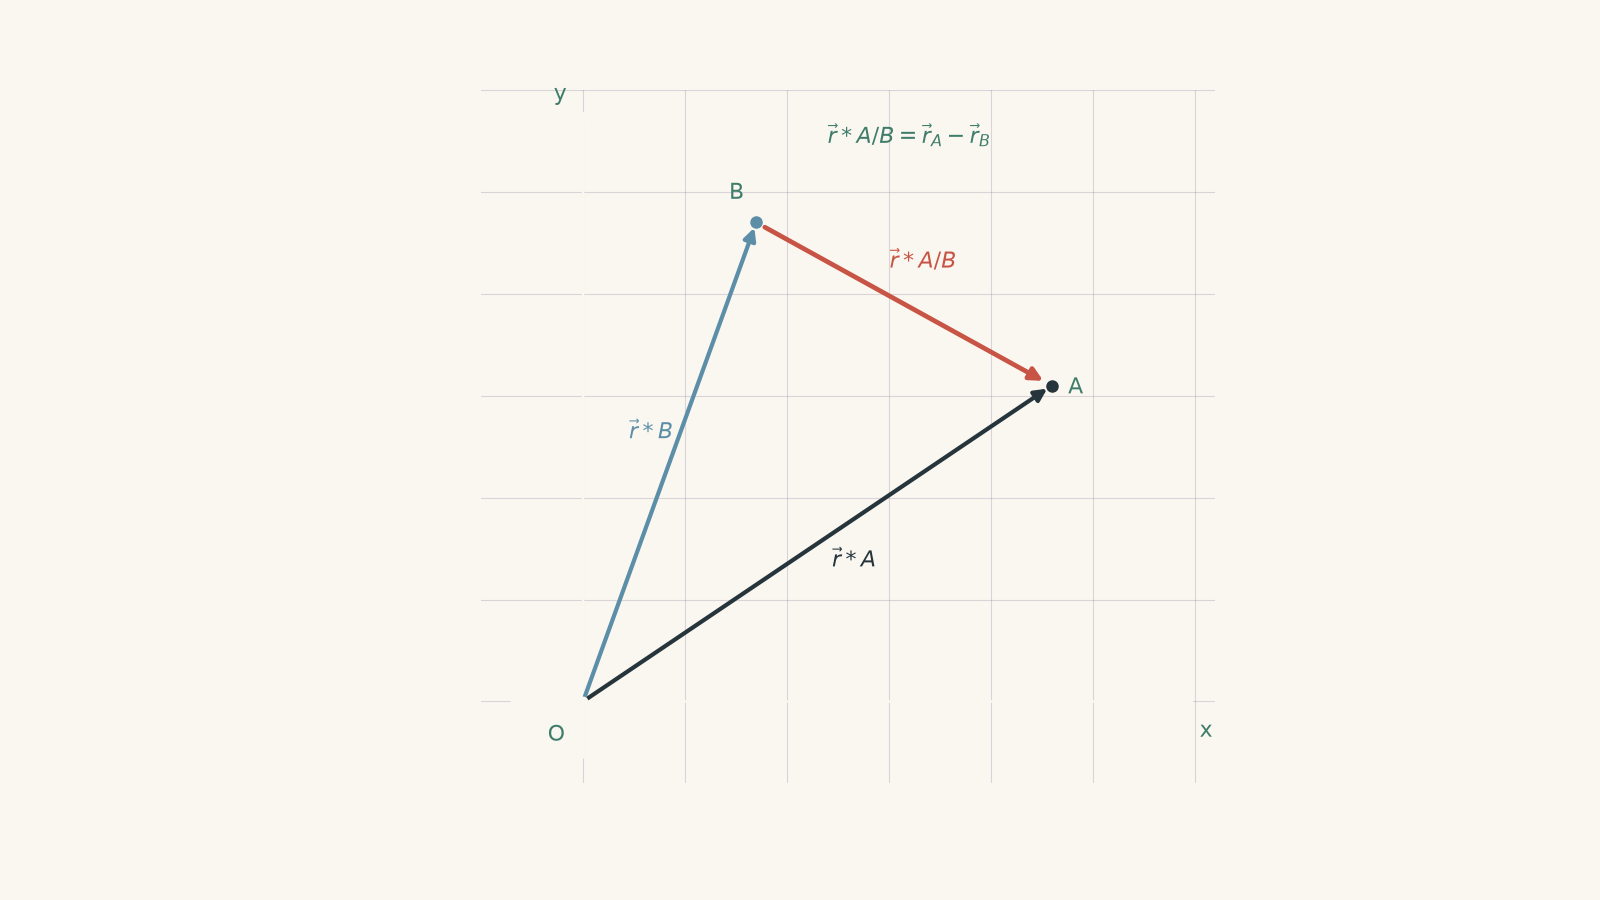
Supongamos que dos objetos, A y B, se mueven por un plano. Un observador situado en un origen fijo mide sus vectores de posición:
- \(\vec r_A\): posición de A
- \(\vec r_B\): posición de B
Ambos vectores deben medirse desde el mismo origen y en el mismo instante.
Ahora imagina que estás en B. En realidad, no te importa dónde está A respecto de algún origen lejano. Te importa dónde está A respecto de ti.
El vector que va de B a A es:
\[
\vec r_{A/B} = \vec r_A – \vec r_B
\]
Aquí, \(\vec r_{A/B}\) significa «la posición de A respecto de B».
¿Por qué restamos?
Imagina a dos amigos de pie en un parque. Uno está en \((8,5)\) m y el otro en \((3,2)\) m.
Desde el punto de vista del segundo amigo, el primero está en:
\[
(8,5) – (3,2) = (5,3)\text{ m}
\]
Por tanto, el primer amigo está 5 m al este y 3 m al norte del segundo.
La resta elimina la parte de sus posiciones que comparten respecto del origen original.
Una analogía un poco absurda sería comparar los saldos bancarios de dos personas. Si Alex tiene 80 dólares y Bailey tiene 50 dólares, Alex tiene 30 dólares más que Bailey. La posición relativa funciona de manera parecida, salvo que restamos vectores, por lo que la dirección también importa.
La analogía termina ahí. Las posiciones tienen direcciones espaciales y pueden cambiar continuamente a medida que los objetos se mueven.
02Posición relativa en componentes
Para el movimiento en un plano, normalmente es más fácil trabajar con componentes horizontal y vertical.
Si
\[
\vec r_A = x_A\hat i + y_A\hat j
\]
y
\[
\vec r_B = x_B\hat i + y_B\hat j
\]
entonces
\[
\vec r_{A/B}
= (x_A-x_B)\hat i + (y_A-y_B)\hat j
\]
donde:
- \(x_A\) y \(x_B\) son las coordenadas horizontales de A y B, normalmente en metros
- \(y_A\) y \(y_B\) son las coordenadas verticales
- \(\hat i\) es un vector unitario en la dirección positiva de \(x\)
- \(\hat j\) es un vector unitario en la dirección positiva de \(y\)
En problemas con puntos cardinales, solemos elegir:
- el este como \(x\) positivo
- el norte como \(y\) positivo
Esta elección no es obligatoria. Lo importante es elegir unos ejes y utilizarlos de forma coherente.
Ejemplo resuelto: ¿Dónde está el dron respecto del barco?
Un dron está en la posición \((420,310)\) m respecto de una baliza del puerto. Un barco está en \((170,190)\) m respecto de la misma baliza. Halla la posición del dron respecto del barco.
Paso 1
\[
\vec r_{\text{dron/barco}}
=
\vec r_{\text{dron}}
–
\vec r_{\text{barco}}
\]
Paso 2
\[
\begin{aligned}
\vec r_{\text{dron/barco}}
&= (420-170)\hat i + (310-190)\hat j\\
&= 250\hat i + 120\hat j\text{ m}
\end{aligned}
\]
Paso 3
El dron está 250 m al este y 120 m al norte del barco.
Si queremos hallar la distancia en línea recta entre ellos:
\[
\begin{aligned}
|\vec r_{\text{dron/barco}}|
&= \sqrt{250^2+120^2}\\
&\approx 277\text{ m}
\end{aligned}
\]
El vector de posición relativa nos da más información que la distancia. Nos indica tanto la distancia como la dirección.
03Ahora hagamos que ambos objetos se muevan
La posición nos indica dónde está A respecto de B en un instante. Normalmente, la pregunta más útil es cómo está cambiando esa posición relativa.
Supongamos que:
- A tiene velocidad \(\vec v_A\)
- B tiene velocidad \(\vec v_B\)
Deriva la ecuación de posición relativa respecto del tiempo:
\[
\vec r_{A/B} = \vec r_A-\vec r_B
\]
por lo que
\[
\vec v_{A/B} = \vec v_A-\vec v_B
\]
Esta es la ecuación fundamental de la velocidad relativa.
\[
\boxed{\vec v_{A/B} = \vec v_A-\vec v_B}
\]
Significa:
Velocidad de A observada desde B = velocidad de A menos velocidad de B.
El orden importa.
\[
\vec v_{A/B} \neq \vec v_{B/A}
\]
En cambio,
\[
\vec v_{B/A}=-\vec v_{A/B}
\]
Si yo te veo moverte hacia el noreste a 4 m s\(^{-1}\), tú me ves moverme hacia el suroeste a 4 m s\(^{-1}\).
Mismo módulo, dirección opuesta.
04Por qué la velocidad relativa es una resta de vectores
Supongamos que dos automóviles circulan hacia el este por carriles contiguos.
El automóvil A se desplaza a 25 m s\(^{-1}\), y el automóvil B se desplaza a 20 m s\(^{-1}\).
Desde la carretera, A se mueve a 25 m s\(^{-1}\). Sin embargo, desde B, A solo se adelanta lentamente a:
\[
v_{A/B}=25-20=5\text{ m s}^{-1}
\]
Ahora cambia la velocidad de B. Si B se mueve hacia el oeste a 20 m s\(^{-1}\), representamos esa velocidad como \(-20\text{ m s}^{-1}\).
Entonces:
\[
v_{A/B}=25-(-20)=45\text{ m s}^{-1}
\]
La resta sigue funcionando. Los signos contienen la información sobre la dirección.
En dos dimensiones se aplica exactamente la misma idea, salvo que la resta se realiza componente a componente.
05Velocidad relativa en un plano
Supongamos que
\[
\vec v_A=v_{Ax}\hat i+v_{Ay}\hat j
\]
y
\[
\vec v_B=v_{Bx}\hat i+v_{By}\hat j
\]
Entonces:
\[
\vec v_{A/B}
=
(v_{Ax}-v_{Bx})\hat i
+
(v_{Ay}-v_{By})\hat j
\]
Una vez que tienes las componentes, el módulo es:
\[
|\vec v_{A/B}|
=
\sqrt{(v_{Ax}-v_{Bx})^2+(v_{Ay}-v_{By})^2}
\]
Si necesitas la dirección, utiliza trigonometría con las componentes de la velocidad relativa.
Por ejemplo, si la velocidad relativa es \(6\hat i+8\hat j\text{ m s}^{-1}\), entonces su módulo es:
\[
\sqrt{6^2+8^2}=10\text{ m s}^{-1}
\]
y la dirección es:
\[
\theta=\tan^{-1}\left(\frac{8}{6}\right)\approx53.1^\circ
\]
Por tanto, A se mueve a \(10\text{ m s}^{-1}\), \(53.1^\circ\) al norte del este, respecto de B.
Ten cuidado con la dirección. La tangente inversa te da un ángulo, pero los signos de las componentes indican en qué cuadrante se encuentra realmente el vector.
06El error más tentador: restar rapidez en lugar de velocidades
Considera dos aeronaves:
- A viaja hacia el este a \(200\text{ m s}^{-1}\)
- B viaja hacia el norte a \(200\text{ m s}^{-1}\)
Un estudiante podría decir:
«Sus rapideces son iguales, así que su rapidez relativa es cero».
Esto parece razonable si te fijas únicamente en los valores numéricos.
Pero la velocidad incluye la dirección.
Tomando el este como \(+x\) y el norte como \(+y\):
\[
\vec v_A=200\hat i
\]
\[
\vec v_B=200\hat j
\]
Por tanto:
\[
\vec v_{A/B}
=
200\hat i-200\hat j
\]
La rapidez relativa es:
\[
|\vec v_{A/B}|
=
\sqrt{200^2+(-200)^2}
\approx283\text{ m s}^{-1}
\]
Tener rapideces iguales no implica que la velocidad relativa sea cero. Para que la velocidad relativa sea cero, los vectores de velocidad deben ser iguales.
Eso significa mismo módulo y misma dirección.
07Una regla útil para decidir qué hacer
Siempre que veas un problema de movimiento relativo, pregúntate:
«¿El movimiento de quién estoy describiendo y respecto de quién?»
Después escribe las etiquetas antes de introducir números.
Por ejemplo:
\[
\vec v_{\text{avión/aire}}
=
\vec v_{\text{avión}}
–
\vec v_{\text{aire}}
\]
o
\[
\vec v_{\text{barco/agua}}
=
\vec v_{\text{barco}}
–
\vec v_{\text{agua}}
\]
La notación evita uno de los errores más frecuentes: invertir el orden de la resta.
Una forma verbal fiable de recordarlo es:
primer objeto menos segundo objeto.
Por tanto, «A respecto de B» significa \(A-B\).
08Ejemplo resuelto: Dos barcos que se mueven en direcciones diferentes
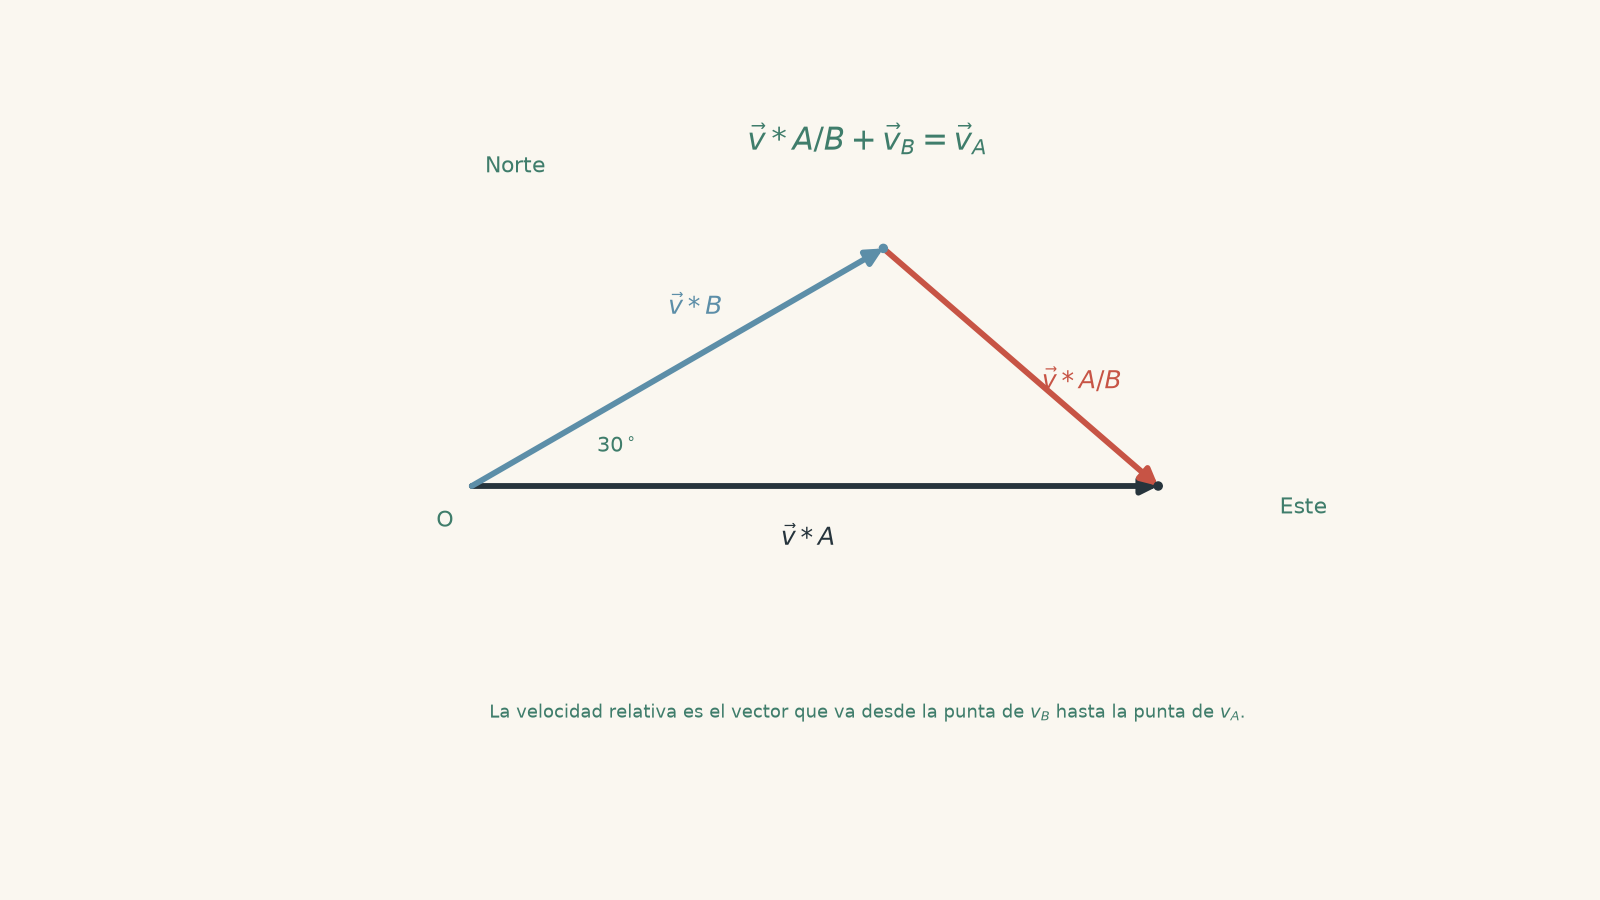
El barco A se mueve hacia el este a \(12.0\text{ m s}^{-1}\). El barco B se mueve a \(8.0\text{ m s}^{-1}\), \(30^\circ\) al norte del este. Halla la velocidad de A respecto de B.
Paso 1
Tomemos el este como \(+x\) y el norte como \(+y\).
El barco A tiene las componentes:
\[
\vec v_A=12.0\hat i\text{ m s}^{-1}
\]
Primero hay que descomponer la velocidad del barco B en componentes:
\[
\begin{aligned}
v_{Bx}&=8.0\cos30^\circ=6.93\text{ m s}^{-1}\\
v_{By}&=8.0\sin30^\circ=4.00\text{ m s}^{-1}
\end{aligned}
\]
Por tanto:
\[
\vec v_B
=
6.93\hat i+4.00\hat j\text{ m s}^{-1}
\]
Paso 2
\[
\begin{aligned}
\vec v_{A/B}
&=\vec v_A-\vec v_B\\
&=(12.0-6.93)\hat i+(0-4.00)\hat j\\
&=5.07\hat i-4.00\hat j\text{ m s}^{-1}
\end{aligned}
\]
La componente vertical negativa significa que A parece moverse hacia el sur respecto de B.
Paso 3
\[
\begin{aligned}
|\vec v_{A/B}|
&=\sqrt{5.07^2+(-4.00)^2}\\
&=6.46\text{ m s}^{-1}
\end{aligned}
\]
Paso 4
La velocidad relativa tiene una componente positiva hacia el este y una componente negativa hacia el norte, por lo que apunta al sur del este.
\[
\begin{aligned}
\theta
&=\tan^{-1}\left(\frac{4.00}{5.07}\right)\\
&=38.3^\circ
\end{aligned}
\]
Por tanto:
\[
\boxed{\vec v_{A/B}=6.46\text{ m s}^{-1},\ 38.3^\circ\text{ al sur del este}}
\]
Desde el barco B, el barco A parece desplazarse en diagonal hacia el sureste, aunque en realidad A viaja exactamente hacia el este respecto de la orilla.
09La forma triangular de la velocidad relativa
La ecuación
\[
\vec v_{A/B}=\vec v_A-\vec v_B
\]
puede reordenarse:
\[
\vec v_A=\vec v_{A/B}+\vec v_B
\]
Esta forma es útil cuando una velocidad se mide de manera natural respecto de un medio u observador en movimiento.
Por ejemplo, el movimiento de una aeronave respecto del suelo puede expresarse como:
\[
\vec v_{\text{avión/suelo}}
=
\vec v_{\text{avión/aire}}
+
\vec v_{\text{aire/suelo}}
\]
Aquí:
- \(\vec v_{\text{avión/aire}}\) es la velocidad de la aeronave a través del aire que la rodea
- \(\vec v_{\text{aire/suelo}}\) es la velocidad del viento
- \(\vec v_{\text{avión/suelo}}\) es lo que mide un observador fijo respecto del suelo
Esta no es una ley nueva. Es la misma relación de velocidad relativa, simplemente reordenada.
10Ejemplo resuelto: Un dron de investigación con viento cruzado
Un dron debe desplazarse exactamente hacia el norte respecto del suelo a \(15.0\text{ m s}^{-1}\). Sopla un viento hacia el este a \(6.0\text{ m s}^{-1}\). Halla la velocidad que debe tener el dron respecto del aire.
Al principio, podrías predecir que el dron simplemente debería apuntar hacia el norte.
No puede hacerlo. Si apuntara hacia el norte respecto del aire, el viento lo desplazaría hacia el este. Debe apuntar parcialmente hacia el oeste para que su movimiento hacia el oeste a través del aire anule el viento hacia el este.
Paso 1
\[
\vec v_{\text{dron/suelo}}
=
\vec v_{\text{dron/aire}}
+
\vec v_{\text{aire/suelo}}
\]
Reordenando:
\[
\vec v_{\text{dron/aire}}
=
\vec v_{\text{dron/suelo}}
–
\vec v_{\text{aire/suelo}}
\]
Paso 2
Tomando el este como \(+x\) y el norte como \(+y\):
\[
\vec v_{\text{dron/suelo}}
=
0\hat i+15.0\hat j\text{ m s}^{-1}
\]
y
\[
\vec v_{\text{aire/suelo}}
=
6.0\hat i+0\hat j\text{ m s}^{-1}
\]
Paso 3
\[
\begin{aligned}
\vec v_{\text{dron/aire}}
&=(0-6.0)\hat i+(15.0-0)\hat j\\
&=-6.0\hat i+15.0\hat j\text{ m s}^{-1}
\end{aligned}
\]
Paso 4
\[
\begin{aligned}
|\vec v_{\text{dron/aire}}|
&=\sqrt{(-6.0)^2+15.0^2}\\
&=\sqrt{261}\\
&=16.2\text{ m s}^{-1}
\end{aligned}
\]
Paso 5
La velocidad apunta al oeste del norte.
\[
\begin{aligned}
\theta
&=\tan^{-1}\left(\frac{6.0}{15.0}\right)\\
&=21.8^\circ
\end{aligned}
\]
Por tanto, el dron debe volar a:
\[
\boxed{16.2\text{ m s}^{-1},\ 21.8^\circ\text{ al oeste del norte}}
\]
Ese rumbo produce una componente hacia el oeste de \(6.0\text{ m s}^{-1}\), que anula exactamente la velocidad del viento hacia el este. El movimiento resultante respecto del suelo es exactamente hacia el norte.
11La posición relativa cambia de acuerdo con la velocidad relativa
Las ecuaciones de posición y velocidad están relacionadas.
Para velocidades constantes:
\[
\vec r_{A/B}(t)
=
\vec r_{A/B}(0)
+
\vec v_{A/B}t
\]
donde:
- \(\vec r_{A/B}(0)\) es la posición inicial de A respecto de B
- \(\vec v_{A/B}\) es la velocidad constante de A respecto de B
- \(t\) es el tiempo transcurrido en segundos
- \(\vec r_{A/B}(t)\) es la posición relativa después de un tiempo \(t\)
Esta ecuación convierte muchos problemas del tipo «¿Se encontrarán?» o «¿A qué distancia mínima estarán?» en problemas ordinarios de movimiento.
Hay un caso especialmente importante.
Si:
\[
\vec r_{A/B}(t)=\vec 0
\]
entonces A y B ocupan la misma posición en ese instante.
Para que ocurra una colisión o una intercepción con velocidad constante, el mismo valor de \(t\) debe hacer que ambas componentes de la posición relativa sean cero.
Esta última condición es importante. Que \(x=0\) en un instante e \(y=0\) en otro no significa que los objetos colisionen.
12Aceleración relativa
El mismo patrón continúa.
Partiendo de:
\[
\vec v_{A/B}=\vec v_A-\vec v_B
\]
derivamos de nuevo:
\[
\vec a_{A/B}=\vec a_A-\vec a_B
\]
donde \(\vec a_{A/B}\) es la aceleración de A respecto de B.
Si ambos objetos tienen exactamente la misma aceleración, entonces:
\[
\vec a_{A/B}=\vec 0
\]
Su velocidad relativa permanece constante.
Este modelo sencillo tiene una limitación importante. Nuestras ecuaciones suponen que los ejes de coordenadas utilizados por los observadores permanecen paralelos y no giran unos respecto de otros. Los sistemas de referencia en rotación requieren términos adicionales, porque un cambio en la dirección de los ejes del observador afecta al movimiento medido.
Para los problemas habituales de movimiento relativo del HSC con observadores que se trasladan, la resta de vectores es el modelo que necesitas.
13Una forma compacta de organizar los problemas
Cuando un problema de movimiento relativo en dos dimensiones se complique, utiliza esta secuencia:
- Elige las direcciones positivas de \(x\) e \(y\).
- Dibuja o identifica cada vector de velocidad relevante.
- Descompón los vectores inclinados en componentes.
- Decide exactamente qué cantidad relativa se pide.
- Escribe primero la ecuación simbólica, como \(\vec v_{A/B}=\vec v_A-\vec v_B\).
- Resta las componentes \(x\).
- Resta las componentes \(y\).
- Halla el módulo y la dirección solo si la pregunta los pide.
- Interpreta físicamente el resultado.
Escribir la ecuación simbólica antes de sustituir números merece la línea adicional. Hace mucho más fácil detectar una resta hecha en el orden inverso.
14Preguntas y soluciones
Pregunta 1
Un ciclista se mueve hacia el este a \(9.0\text{ m s}^{-1}\). Un segundo ciclista que va a su lado se mueve hacia el este a \(6.5\text{ m s}^{-1}\).
Halla la velocidad del primer ciclista respecto del segundo.
Solución 1
El primer ciclista se mueve a \(2.5\text{ m s}^{-1}\) hacia el este respecto del segundo ciclista.
Tomemos el este como positivo. Entonces:
\[
\begin{aligned}
v_{1/2}
&=v_1-v_2\\
&=9.0-6.5\\
&=2.5\text{ m s}^{-1}
\end{aligned}
\]
El resultado positivo significa que el ciclista 1 se mueve hacia el este respecto del ciclista 2.
Aunque ambos ciclistas se mueven mucho más rápido respecto de la carretera, la distancia entre ellos aumenta solo a \(2.5\text{ m s}^{-1}\).
Pregunta 2
Un globo meteorológico tiene una velocidad respecto del suelo de
\[
\vec v_B=4.0\hat i+7.0\hat j\text{ m s}^{-1}
\]
mientras que una aeronave de monitorización tiene una velocidad respecto del suelo de
\[
\vec v_A=10.0\hat i+3.0\hat j\text{ m s}^{-1}
\]
Halla la velocidad del globo respecto de la aeronave, incluidos su módulo y dirección.
Solución 2
El globo se mueve a \(7.21\text{ m s}^{-1}\), \(33.7^\circ\) al norte del oeste, respecto de la aeronave.
La velocidad requerida es la del globo respecto de la aeronave, por lo que el orden es:
\[
\vec v_{B/A}=\vec v_B-\vec v_A
\]
Sustituyendo:
\[
\begin{aligned}
\vec v_{B/A}
&=(4.0-10.0)\hat i+(7.0-3.0)\hat j\\
&=-6.0\hat i+4.0\hat j\text{ m s}^{-1}
\end{aligned}
\]
Su módulo es:
\[
\begin{aligned}
|\vec v_{B/A}|
&=\sqrt{(-6.0)^2+4.0^2}\\
&=\sqrt{52}\\
&=7.21\text{ m s}^{-1}
\end{aligned}
\]
El vector tiene una componente negativa hacia el este y una componente positiva hacia el norte, por lo que apunta al norte del oeste.
\[
\theta
=
\tan^{-1}\left(\frac{4.0}{6.0}\right)
=
33.7^\circ
\]
El principal error posible es invertir el orden de la resta. Hacerlo daría la velocidad de la aeronave respecto del globo. Ese vector tendría el mismo módulo, pero la dirección opuesta.
Pregunta 3
Un barco se desplaza por agua en reposo a \(10.0\text{ m s}^{-1}\), exactamente hacia el norte respecto del agua. La corriente del río fluye hacia el este a \(4.0\text{ m s}^{-1}\).
Un estudiante afirma que la rapidez del barco respecto de la orilla del río es \(10.0-4.0=6.0\text{ m s}^{-1}\).
Explica por qué esto es incorrecto y halla la velocidad real del barco respecto de la orilla.
Solución 3
El barco se mueve a \(10.8\text{ m s}^{-1}\), \(21.8^\circ\) al este del norte, respecto de la orilla. La resta del estudiante es incorrecta porque las dos velocidades apuntan en direcciones perpendiculares.
La relación entre las velocidades es:
\[
\vec v_{\text{barco/orilla}}
=
\vec v_{\text{barco/agua}}
+
\vec v_{\text{agua/orilla}}
\]
Tomando el este como \(+x\) y el norte como \(+y\):
\[
\vec v_{\text{barco/agua}}
=
0\hat i+10.0\hat j\text{ m s}^{-1}
\]
y
\[
\vec v_{\text{agua/orilla}}
=
4.0\hat i+0\hat j\text{ m s}^{-1}
\]
Por tanto:
\[
\vec v_{\text{barco/orilla}}
=
4.0\hat i+10.0\hat j\text{ m s}^{-1}
\]
Su módulo es:
\[
\begin{aligned}
|\vec v_{\text{barco/orilla}}|
&=\sqrt{4.0^2+10.0^2}\\
&=\sqrt{116}\\
&=10.8\text{ m s}^{-1}
\end{aligned}
\]
La dirección es:
\[
\theta
=
\tan^{-1}\left(\frac{4.0}{10.0}\right)
=
21.8^\circ
\]
medida al este del norte.
El error tentador consiste en tratar los vectores como si fueran números positivos ordinarios. Las rapideces solo pueden restarse directamente cuando las velocidades relevantes están sobre la misma línea y sus direcciones ya se han tenido en cuenta mediante los signos.
Pregunta 4
En \(t=0\), el vehículo A está \(240\text{ m}\) al este y \(120\text{ m}\) al sur del vehículo B.
Sus velocidades respecto del suelo son:
\[
\vec v_A=-8.0\hat i+6.0\hat j\text{ m s}^{-1}
\]
y
\[
\vec v_B=4.0\hat i\text{ m s}^{-1}
\]
donde el este es \(+x\) y el norte es \(+y\).
Determina si los vehículos colisionarán si ambos mantienen una velocidad constante.
Solución 4
Los vehículos colisionarán después de \(20.0\text{ s}\).
Primero escribe la posición inicial de A respecto de B. A está 240 m al este y 120 m al sur de B, por lo que:
\[
\vec r_{A/B}(0)
=
240\hat i-120\hat j\text{ m}
\]
Ahora halla la velocidad de A respecto de B:
\[
\begin{aligned}
\vec v_{A/B}
&=\vec v_A-\vec v_B\\
&=(-8.0-4.0)\hat i+(6.0-0)\hat j\\
&=-12.0\hat i+6.0\hat j\text{ m s}^{-1}
\end{aligned}
\]
La posición relativa en el instante \(t\) es:
\[
\vec r_{A/B}(t)
=
\vec r_{A/B}(0)+\vec v_{A/B}t
\]
por lo que:
\[
\vec r_{A/B}(t)
=
(240-12t)\hat i+(-120+6t)\hat j
\]
Para que haya una colisión, ambas componentes deben ser cero en el mismo instante.
Para la componente \(x\):
\[
\begin{aligned}
240-12t&=0\\
t&=20.0\text{ s}
\end{aligned}
\]
Para la componente \(y\):
\[
\begin{aligned}
-120+6t&=0\\
t&=20.0\text{ s}
\end{aligned}
\]
Ambas componentes se anulan a los \(20.0\text{ s}\), por lo que:
\[
\boxed{t=20.0\text{ s}}
\]
El razonamiento importante no consiste simplemente en observar que los vehículos se mueven, en términos generales, el uno hacia el otro. Su vector de posición relativa debe llegar a ser exactamente cero. Aquí, ambas condiciones de las coordenadas se cumplen en el mismo instante.
Pregunta 5
Dos sondas, P y Q, se mueven por un campo de pruebas plano.
En un determinado instante:
\[
\vec r_{P/Q}=80\hat i-60\hat j\text{ m}
\]
y
\[
\vec v_{P/Q}=-12\hat i+9\hat j\text{ m s}^{-1}
\]
Un estudiante observa que \(\vec v_{P/Q}\) apunta en dirección opuesta a \(\vec r_{P/Q}\) y concluye que las sondas necesariamente acabarán colisionando si sus velocidades permanecen constantes.
¿Es correcta la conclusión? Si lo es, determina cuándo ocurre la colisión. Si no lo es, explica por qué.
Solución 5
La conclusión es correcta en este caso concreto, y las sondas colisionan después de \(6.67\text{ s}\). Sin embargo, no bastaría con que simplemente se movieran «más o menos una hacia la otra». La velocidad relativa debe tener exactamente la dirección necesaria para reducir todo el vector de posición relativa a cero.
Una colisión requiere:
\[
\vec r_{P/Q}(t)
=
\vec r_{P/Q}(0)
+
\vec v_{P/Q}t
=
\vec 0
\]
Utilizando la componente \(x\):
\[
\begin{aligned}
80-12t&=0\\
t&=\frac{80}{12}\\
&=6.67\text{ s}
\end{aligned}
\]
Utilizando la componente \(y\):
\[
\begin{aligned}
-60+9t&=0\\
t&=\frac{60}{9}\\
&=6.67\text{ s}
\end{aligned}
\]
Ambas componentes llegan a cero al mismo tiempo, por lo que las sondas colisionan.
También existe una comprobación conceptual más rápida. Compara las razones entre las componentes:
\[
\frac{-12}{80}=-0.15\text{ s}^{-1}
\]
y
\[
\frac{9}{-60}=-0.15\text{ s}^{-1}
\]
Ambas componentes de la velocidad relativa son el mismo múltiplo negativo de las componentes correspondientes de la posición relativa:
\[
\vec v_{P/Q}=-0.15\vec r_{P/Q}
\]
Por tanto, la velocidad relativa apunta exactamente en dirección opuesta al vector de posición relativa. Las sondas se mueven directamente una hacia la otra en el sistema de referencia relativo.
Si esas razones fueran diferentes, las sondas podrían pasar cerca una de otra sin colisionar. Esta distinción cobra importancia al estudiar la aproximación mínima y problemas de intercepción más complicados.
15Qué permite hacer este modelo a continuación
El movimiento relativo convierte un problema de dos objetos en un problema de un solo objeto.
En lugar de seguir A y B por separado, puedes imaginar B fijo en el origen y estudiar cómo se mueve A respecto de él. Las ecuaciones esenciales son:
\[
\vec r_{A/B}=\vec r_A-\vec r_B
\]
\[
\vec v_{A/B}=\vec v_A-\vec v_B
\]
y, cuando sea necesario,
\[
\vec a_{A/B}=\vec a_A-\vec a_B
\]
Este punto de vista resulta especialmente útil para problemas de intercepción, colisión, aproximación mínima, viento, corrientes y observadores en movimiento. El siguiente paso consiste en aprender a utilizar la ecuación de posición relativa para decidir no solo cómo parecen moverse dos objetos, sino si sus trayectorias llegarán realmente a encontrarse.