
為什麼 GPS 需要同時考慮狹義與廣義相對論
GPS 衛星時鐘會受到軌道運動與重力時間膨脹的影響,而這兩種效應的作用方向相反。探索原子鐘實驗如何驗證相對論、計算由此產生的計時誤差,以及為什麼 GPS 必須同時校正兩種效應,才能準確測量距離。
GPS 接收器會將衛星的時間戳記轉換為距離。如果計時誤差只有 \(1\ \mu\text{s}\),推算出的距離就會出現約 \(300\ \text{m}\) 的誤差。那麼,為什麼工程師會刻意在發射前,將 GPS 衛星時鐘設定為稍微走慢?
試著預測哪一種效應會占主導地位:衛星的速度,還是衛星的高度?關鍵在於,兩者都會影響時鐘,而且會使時鐘的走時速率朝相反方向改變。要理解其中的原因,需要認識相對論的兩個部分,以及一項用來測試真實原子鐘是否確實如愛因斯坦所預測般運作的實驗。
01將時間轉換為距離
GPS 衛星會持續發送包含計時資訊的無線電訊號。接收器會記錄訊號抵達的時間,並將其與訊號發送的時間進行比較。
在簡化模型中,訊號的傳播時間可以用來求出距離:
\[ d\approx c\Delta t \]
其中,\(d\) 是訊號傳播的距離,\(c\) 是光速,約為 \(3.00\times10^8\ \text{m s}^{-1}\),而 \(\Delta t\) 是訊號的傳播時間。
可以把 GPS 想像成使用秒錶作為尺。它不是直接測量長度,而是測量光線走過這段距離需要多長時間。
不過,這個比喻有其限制:秒錶必須與發送的時間戳記準確同步。真實的 GPS 接收器還必須考慮時鐘偏差、衛星運動,以及訊號傳播效應。
假設計時誤差為一微秒。由於 \(1\ \mu\text{s}=10^{-6}\ \text{s}\),因此:
\[ \begin{aligned} \Delta d&=c\Delta t\\ &=(3.00\times10^8)(1.0\times10^{-6})\\ &=300\ \text{m}. \end{aligned} \]
微小的時鐘誤差就會轉變成相當大的距離誤差。
GPS 如何將時間戳記轉換為位置
- 衛星發送時間戳記
訊號包含其發送時間。
- 接收器記錄抵達時間
比較時間以估算訊號傳播時間;並考慮時鐘偏差。
- 將時間換算為距離
d ≈ cΔt
1 μs 的計時誤差會造成 300 m 的測距偏差。
- 整合衛星測量結果
利用四個或更多偽距離,求出三維位置與接收器時鐘偏差。
為什麼至少需要四顆衛星?接收器必須求出三個位置座標,以及自身的時鐘偏差。四顆衛星的測量資料提供了通常 GPS 定位計算所需的資訊,讓接收器能夠求解這四個未知數。
推算出的距離通常稱為偽距離(pseudoranges),因為除了實際的幾何距離之外,其中還包含時鐘誤差及其他效應。
因此,精確計時至關重要。這也提供了一種方法,讓我們能夠測試相對論是否會影響實際的測量系統。
02科學家如何測試運動中的時鐘
1971 年 10 月,物理學家 Joseph Hafele 和 Richard Keating 研究了一個聽起來很簡單的問題:如果一個原子鐘搭乘交通工具環遊世界,最後回到出發地,它所記錄的經過時間,是否會與留在原地的同類時鐘完全相同?
這項實驗使用了四個可攜式銫束原子鐘。這些時鐘透過計算與穩定原子躍遷相關的週期來測量時間。
實驗依照以下明確的順序進行:
- 研究人員將可攜式時鐘與位於華盛頓特區的美國海軍天文台的參考時鐘進行比較。
- 這些時鐘搭乘定期商業航班環遊世界,分別向東和向西飛行一次。
- 完成旅程後,研究人員將時鐘的讀數與參考時間尺度進行比較。
- 最後,研究人員將測得的時間差與根據飛機實際飛行路線計算出的預測值進行核對。
Hafele 與 Keating 如何測試運動中的時鐘
- 比較時鐘
將四個可攜式銫原子鐘與美國海軍天文台的參考時間尺度進行比較。
- 向東飛行
時鐘搭乘商業航班環繞世界飛行。
- 向西飛行
時鐘另行搭機向西環繞世界飛行。
- 比較並驗證
將返航後的讀數與參考時間及相對論預測進行比較。
在查看實驗結果之前,先試著預測。如果狹義相對論認為運動中的時鐘走得比較慢,那麼兩組搭機的時鐘是否必然都會比參考時鐘少記錄一些時間?
不一定。參考時鐘固定在地球上,而地球本身也在自轉。與地面速度相近的情況下,向東飛行的飛機,相對於以地球為中心且不旋轉的參考系,移動速度會比向西飛行的飛機更快。這會改變狹義相對論所造成的時間差。此外,飛機的飛行高度也很重要,因為重力時間膨脹同樣會影響機上的時鐘。
因此,這項實驗測試的是運動與重力的綜合效應,而不只是運動的影響。
時鐘顯示了什麼?
已發表的預測值與觀測值如下:
| 飛行方向 | 預測的時間差 | 觀測到的時間差 |
|---|---|---|
| 向東 | \(-40\pm23\ \text{ns}\) | \(-59\pm10\ \text{ns}\) |
| 向西 | \(+275\pm21\ \text{ns}\) | \(+273\pm7\ \text{ns}\) |
這些時間差都是相對於美國海軍天文台的參考時間尺度而言。負值表示飛行中的時鐘相對於參考時鐘落後;正值則表示飛行中的時鐘領先。
預測值刊載於 Hafele 和 Keating 關於相對論預測時間增益的論文,測量結果則刊載於他們的實際觀測時間增益報告。
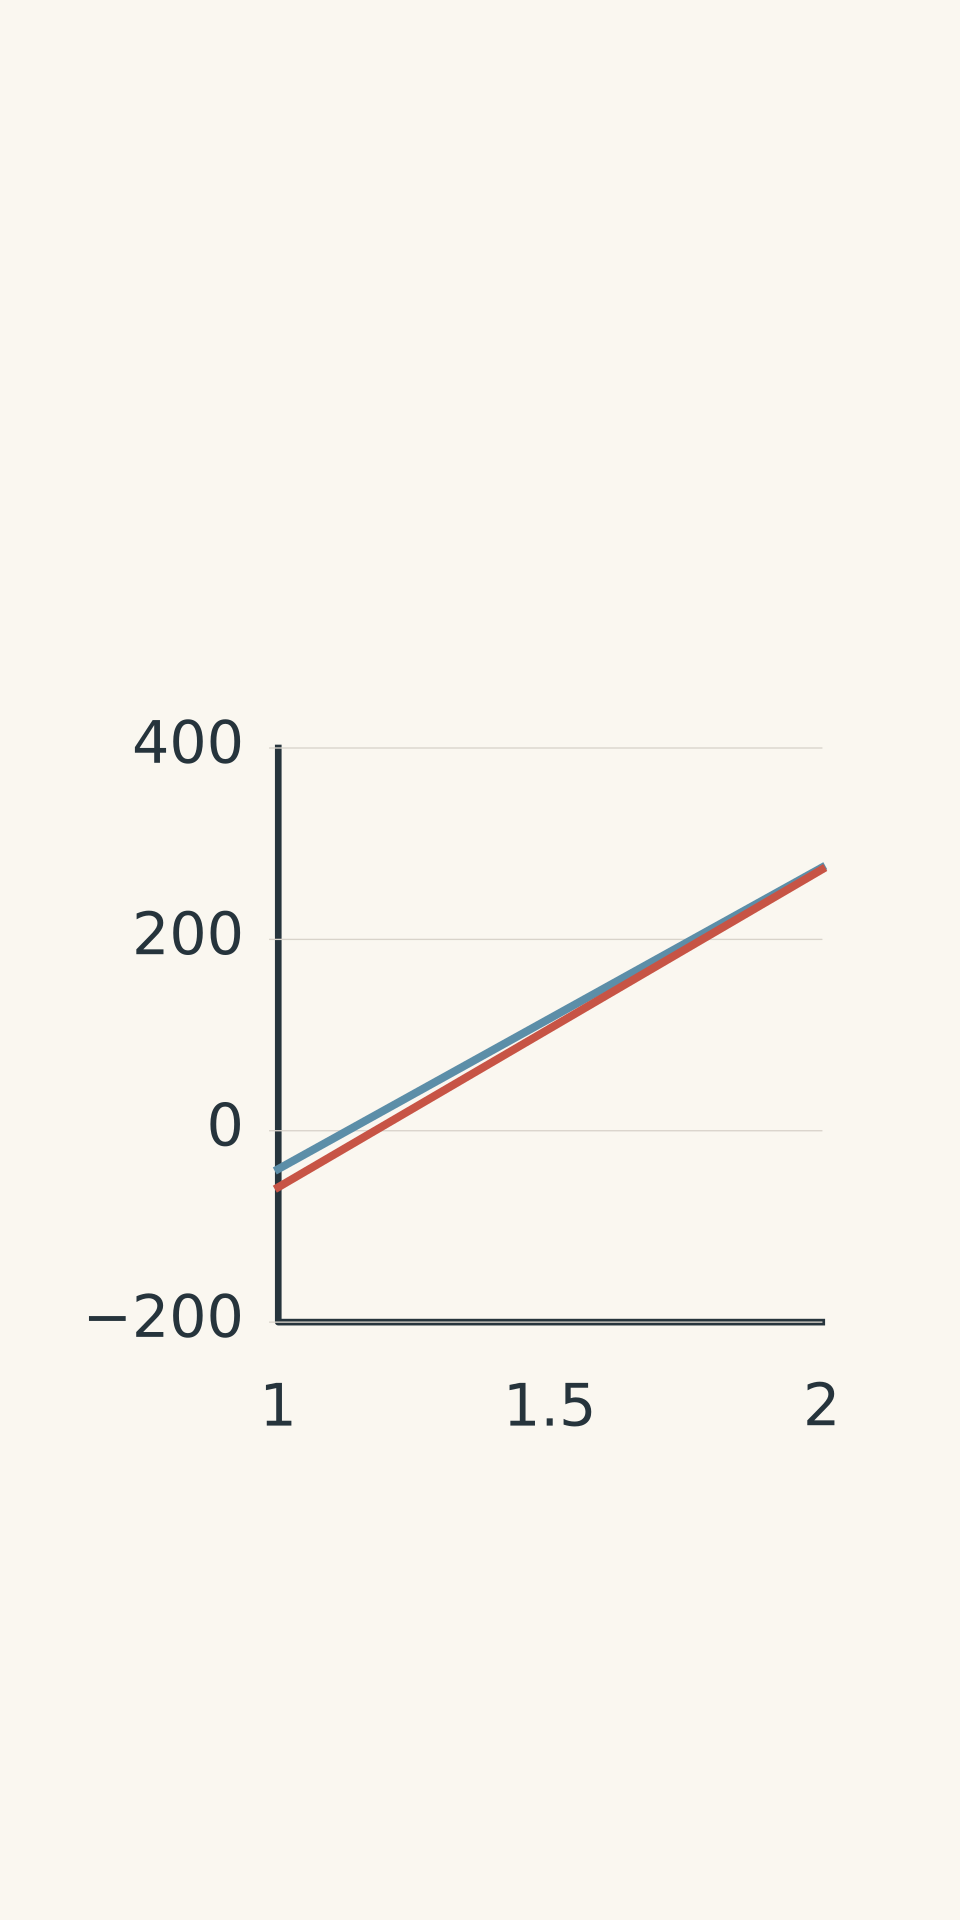
- 預測值
- 觀測值
在實驗不確定度的範圍內,測得的時間差與相對論的綜合預測一致。
這是重要的證據,表明真實的原子鐘沿著不同路徑運行時,所累積的經過時間也會不同。然而,這並不是一項單獨測試狹義相對論的純粹實驗。這些時鐘經歷了不同的運動與重力條件,因此必須同時考慮兩種效應。
這裡還有另一個值得注意的教訓:時鐘不必以接近光速的速度移動,相對論效應才會產生影響。在幾個小時內,時間差可能極小,但精度足夠高的原子鐘仍然能夠測量出來。
對 HSC 物理科而言,這裡的關鍵概念是狹義相對論的時間膨脹:相對於適當的慣性參考系所測得的經過時間,運動中的時鐘所累積的固有時間較少。下文討論的重力效應則屬於超出本 HSC 課綱範圍的延伸內容。
03為什麼衛星運動會使時鐘走慢
狹義相對論預測,相對於某個慣性參考系,運動中的時鐘所累積的時間會少於靜止在該參考系中的時鐘所累積的時間。
運動中的時鐘所測量的時間稱為其固有時間(proper time),記作 \(\Delta\tau\)。參考系中的經過時間則記作 \(\Delta t\)。
兩者的關係為:
\[ \Delta t=\gamma\Delta\tau \]
其中,
\[ \gamma=\frac{1}{\sqrt{1-v^2/c^2}}. \]
這裡,\(v\) 是時鐘相對於參考系的速度,而 \(c\) 是光速。
當 \(v\) 遠小於 \(c\) 時,時鐘的相對時間損失可以近似為:
\[ \frac{\Delta t-\Delta\tau}{\Delta t} \approx\frac{v^2}{2c^2}. \]
時鐘移動得越快,時間差就越大。
GPS 衛星在距離地表約 \(20\,200\ \text{km}\) 的軌道上運行,速度約為 \(3.87\ \text{km s}^{-1}\)。這個速度遠小於光速,但相關效應會隨時間持續累積。
範例:估算狹義相對論造成的時鐘時間損失
一顆 GPS 衛星以 \(3.87\ \text{km s}^{-1}\) 的速度運行。估算單就狹義相對論而言,這顆衛星的時鐘在一天內會比地面參考時鐘少累積多少時間。使用 \(c=3.00\times10^8\ \text{m s}^{-1}\),並在這項估算中將地面參考時鐘視為近似靜止。
步驟 1:將衛星速度換算成公尺每秒。
\[ v=3.87\times10^3\ \text{m s}^{-1}. \]
當速度遠小於 \(c\) 時,相對時間損失約為 \(v^2/(2c^2)\)。
步驟 2:計算相對時間損失。
\[ \begin{aligned} \frac{v^2}{2c^2} &=\frac{(3.87\times10^3)^2} {2(3.00\times10^8)^2}\\ &\approx8.32\times10^{-11}. \end{aligned} \]
步驟 3:計算一天內的時間差。
一天有 \(86\,400\ \text{s}\),因此:
\[ \begin{aligned} \Delta t_{\text{lag}} &\approx(8.32\times10^{-11})(86\,400\ \text{s})\\ &=7.19\times10^{-6}\ \text{s}\\ &\approx7.2\ \mu\text{s}. \end{aligned} \]
由於衛星的軌道運動,衛星時鐘每天約會落後 \(7.2\ \mu\text{s}\)。
這就是狹義相對論所造成的效應。但它並不能告訴我們時鐘的總走時差異,因為衛星與地面時鐘相比,距離地球的遠近也有很大的差別。
04超出本 HSC 課綱的延伸內容:重力時間膨脹
狹義相對論描述相對運動所造成的效應,但它無法解釋重力位勢不同所產生的差異。
廣義相對論預測,處於較低重力位勢的時鐘,走得會比處於較高重力位勢的時鐘慢。在地球附近,與地表時鐘相同的時鐘若位於更高的高度,其走時速度就會比較快。
這個區別比單純說太空中的重力比較弱更為精確。真正相關的物理量,是兩個位置之間的重力位勢差。
對於地球上方的衛星,在弱場近似下,時鐘走時速率的相對差異為:
\[ \frac{\Delta f}{f}\approx\frac{\Delta\Phi}{c^2}, \]
其中,\(f\) 代表時鐘的滴答速率,而 \(\Delta\Phi\) 是衛星與地面參考位置之間的重力位勢差。
若將地球近似為球形質量,則:
\[ \Delta\Phi =GM\left(\frac{1}{R_E}-\frac{1}{r}\right). \]
這裡,\(G\) 是萬有引力常數,\(M\) 是地球質量,\(R_E\) 是地球半徑,而 \(r\) 是衛星與地球中心之間的距離。
對於位於地表上方的衛星,\(r>R_E\),因此上述表達式為正值。這表示重力效應會使衛星時鐘相對於地面時鐘走得更快。
這與衛星運動所造成的狹義相對論效應方向相反。
範例:估算重力造成的時鐘時間增益
一顆 GPS 衛星位於地表上方 \(20\,200\ \text{km}\) 處。估算相對於地面時鐘,這顆衛星的時鐘在一天內會因重力效應而增加多少時間。
使用 \(R_E=6.37\times10^6\ \text{m}\)、\(GM=3.99\times10^{14}\ \text{m}^3\text{s}^{-2}\),以及 \(c=3.00\times10^8\ \text{m s}^{-1}\)。
步驟 1:計算衛星與地球中心之間的距離。
高度並不等於軌道半徑,因此必須將地球半徑加上去:
\[ \begin{aligned} r&=R_E+h\\ &=6.37\times10^6+2.02\times10^7\\ &=2.66\times10^7\ \text{m}. \end{aligned} \]
步驟 2:計算時鐘走時速率的相對差異。
使用重力時間膨脹的近似式:
\[ \frac{\Delta f}{f} \approx\frac{GM}{c^2} \left(\frac{1}{R_E}-\frac{1}{r}\right). \]
代入題目提供的數值:
\[ \frac{GM}{c^2}\approx4.43\times10^{-3}\ \text{m} \]
以及
\[ \frac{1}{R_E}-\frac{1}{r} \approx1.19\times10^{-7}\ \text{m}^{-1}. \]
因此,
\[ \begin{aligned} \frac{\Delta f}{f} &\approx(4.43\times10^{-3})(1.19\times10^{-7})\\ &\approx5.27\times10^{-10}. \end{aligned} \]
步驟 3:將走時速率差異換算為一天內的時間增益。
\[ \begin{aligned} \Delta t_{\text{gain}} &\approx(5.27\times10^{-10})(86\,400\ \text{s})\\ &\approx4.55\times10^{-5}\ \text{s}\\ &\approx45.5\ \mu\text{s}. \end{aligned} \]
由於重力時間膨脹,衛星時鐘每天約會增加 \(45.7\ \mu\text{s}\),其中微小的數值差異來自中間計算值的四捨五入。
這是超出本 HSC 課綱範圍的延伸內容。重要的物理概念是:較高的軌道高度會使衛星時鐘走得更快,從而部分抵銷軌道運動所造成的時間損失。
05GPS 需要同時考慮兩種效應
現在可以將這兩種效應合併起來。
為什麼 GPS 需要同時校正兩種相對論效應
| 狹義相對論 | −7.2 μs/day 軌道運動使衛星時鐘走得較慢。 |
|---|---|
| 廣義相對論 | +45.7 μs/day 較高的重力位勢使衛星時鐘走得較快。 |
| 淨效應 | −7.2 + 45.7 = +38.5 μs/day 整體而言,衛星時鐘走得較快。 |
兩種效應每天造成的近似時間差如下:
| 效應 | 對時鐘走時速率的影響 |
|---|---|
| 狹義相對論:軌道運動 | \(-7.2\ \mu\text{s/day}\) |
| 廣義相對論:較高的重力位勢 | \(+45.7\ \mu\text{s/day}\) |
| 淨效應 | 約 \(+38.5\ \mu\text{s/day}\) |
GPS 的相關資料通常會將淨效應四捨五入為每天約 \(+38\ \mu\text{s}\)。實際引用的數值會因所採用的參考慣例與四捨五入方式而略有不同。
重力效應大於狹義相對論效應。兩者不會完全抵銷。如果沒有進行補償,衛星時鐘每天相對於 GPS 系統時間就會快約 \(38\ \mu\text{s}\)。
美國國家標準暨技術研究院(NIST)提供了一份實用的相對論與 GPS 時鐘校正概述。
為什麼要在發射前將時鐘設定為走慢?
GPS 工程師會在發射前調整衛星時鐘的振盪器頻率,以補償平均相對論走時差異。時鐘在地球上設定時,其頻率會略低於標稱頻率。
衛星進入軌道後,兩種相對論效應的合併作用,就會使時鐘相對於 GPS 系統時間按照預期的速率運行。
這並不等於每天在時間戳記上加上一個固定的時間值。這項調整的目的是補償持續存在的走時速率差異。
實際的 GPS 還需要其他校正。衛星時鐘會產生漂移,因此系統會估算其時鐘偏差與走時速率。由於衛星軌道並非完全呈圓形,當衛星沿軌道運行時,其速度與重力位勢會有所變化,因此還需要進行幅度較小、週期性的相對論校正。
地球自轉還會引入另一種稱為薩格納克效應(Sagnac effect)的效應。它會改變旋轉參考系中的訊號傳播時間計算。這是一種訊號傳播校正,而不是另一項平均衛星時鐘走時速率效應。
範例:將淨時鐘誤差換算為距離
假設平均相對論走時速率差異沒有獲得補償,而且某顆衛星的時鐘在一天內相對於 GPS 系統時間快了 \(38.5\ \mu\text{s}\)。估算這相當於多少單程距離誤差。
步驟 1:將時鐘時間差換算成秒。
\[ \Delta t=38.5\times10^{-6}\ \text{s}. \]
步驟 2:乘以光速。
\[ \begin{aligned} \Delta d&=c\Delta t\\ &=(3.00\times10^8\ \text{m s}^{-1}) (38.5\times10^{-6}\ \text{s})\\ &=1.155\times10^4\ \text{m}\\ &\approx11.6\ \text{km}. \end{aligned} \]
一天之後,相當於單程測距誤差的數值約為 \(11.6\ \text{km}\)。
如果使用常見的四捨五入值 \(38\ \mu\text{s/day}\),就會得到 \(11.4\ \text{km/day}\)。因此,這種誤差的實際量級通常被描述為每天約 \(11\ \text{km}\)。
這是以計時誤差換算出的等效測距誤差,並不保證手機上顯示的位置會恰好移動這麼遠。實際的位置誤差取決於衛星幾何分布、接收器的時鐘估算,以及其他校正。即便如此,未經補償的計時差異仍會迅速累積,足以使精確導航變得不可能。
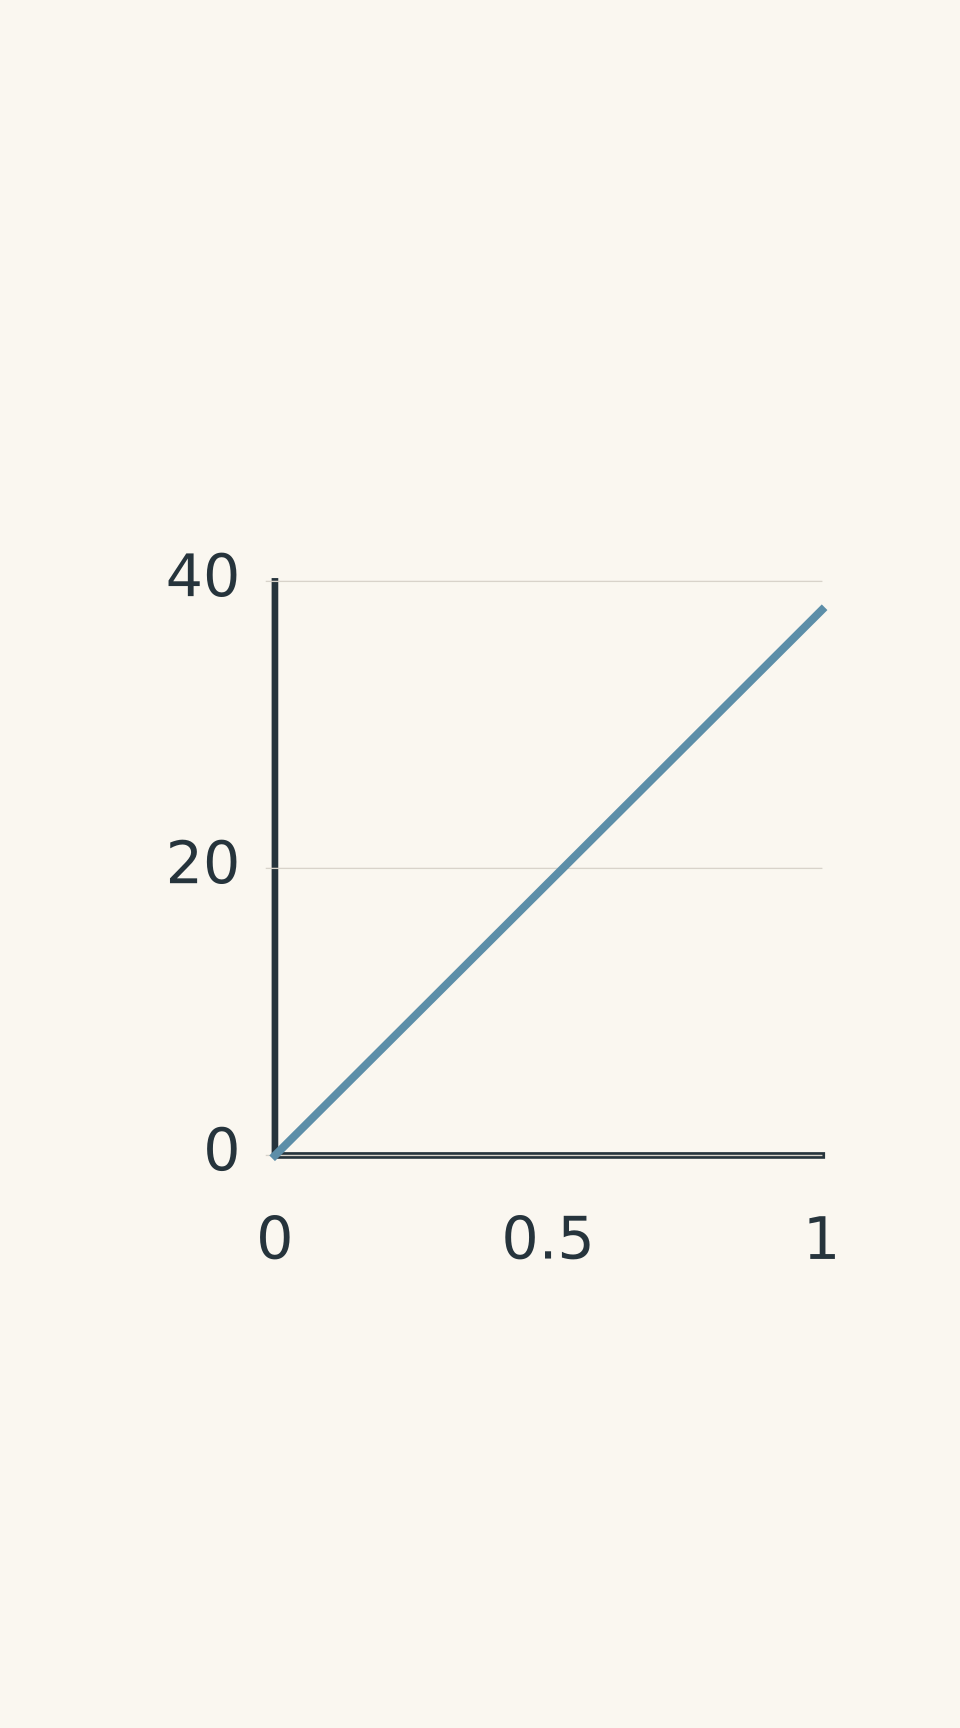
- 未經校正的時鐘偏差
核心觀念是:GPS 不只是需要準確的時鐘,還需要各時鐘的走時速率與用來解讀衛星訊號的參考時間保持一致。
06問題與解答
問題 1
如果沒有進行平均相對論校正,某顆 GPS 衛星的時鐘在一天內會相對於 GPS 系統時間快 \(38\ \mu\text{s}\)。
計算一天之後相當於多少單程測距誤差。使用 \(c=3.00\times10^8\ \text{m s}^{-1}\)。
解答 1
等效測距誤差約為 \(11.4\ \text{km}\)。
計時誤差會改變推算出的訊號傳播時間,因此相應的距離誤差為:
\[ \begin{aligned} \Delta d&=c\Delta t\\ &=(3.00\times10^8)(38\times10^{-6})\\ &=1.14\times10^4\ \text{m}\\ &=11.4\ \text{km}. \end{aligned} \]
重要原理是:距離是根據訊號傳播時間推算出來的。因此,時鐘走時速率的誤差會轉變成測距誤差。這個結果是等效測距誤差,不一定等於計算所得位置的實際位移。
問題 2
一名學生認為,狹義相對論會使 GPS 衛星時鐘走得比較慢,因此這個時鐘必定會落後於地面時鐘。
已知狹義相對論的效應為 \(-7.2\ \mu\text{s/day}\),重力效應為 \(+45\ \mu\text{s/day}\):
- 計算時鐘走時速率的淨差異。
- 解釋為什麼這名學生的預測並不完整。
解答 2
相對於地面時鐘,衛星時鐘每天會快約 \(37.8\ \mu\text{s}\),因此淨效應是每天增加約 \(38\ \mu\text{s}\)。
將正值定義為衛星時鐘增加的時間,可得:
\[ \begin{aligned} \Delta t_{\text{net}} &=\Delta t_{\text{SR}}+\Delta t_{\text{GR}}\\ &=-7.2+45\\ &=+37.8\ \mu\text{s/day}. \end{aligned} \]
這名學生的錯誤在於只考慮狹義相對論的效應。相對於所選的參考系,軌道運動會使衛星時鐘損失時間,但軌道高度處較弱的重力場會使時鐘增加時間。由於重力效應較大,淨效應是時鐘增加時間。
必須保留兩種效應的正負號,再將它們相加。不能只因為其中一種效應存在,就忽略另一種效應。
問題 3
在 Hafele-Keating 實驗中,相對於美國海軍天文台,向東飛行的時鐘差異預測值為 \(-40\pm23\ \text{ns}\),向西飛行的預測值則為 \(+275\pm21\ \text{ns}\)。
實際觀測到的向東時間差為 \(-59\pm10\ \text{ns}\),向西時間差則為 \(+273\pm7\ \text{ns}\)。
請解釋這些結果告訴我們什麼、為什麼它們無法單獨驗證狹義相對論,以及向西飛行時觀測到的 \(273\ \text{ns}\) 相當於多少光傳播距離。
解答 3
觀測結果與相對論的綜合預測一致,而 \(273\ \text{ns}\) 相當於約 \(82\ \text{m}\) 的光傳播距離。
首先,比較實測值與預測值。向東飛行的結果是時鐘落後 \(59\ \text{ns}\),而預測的落後量為 \(40\ \text{ns}\)。向西飛行的結果則是時鐘領先 \(273\ \text{ns}\),與預測的領先量 \(275\ \text{ns}\) 非常接近。考慮報告中的不確定度後,這兩組結果都與預測一致。
這項實驗無法單獨驗證狹義相對論,因為這些時鐘同時經歷了運動與不同的重力條件。地球自轉也會影響飛機相對於以地球為中心且不旋轉的參考系的速度。因此,觀測到的時間差驗證的是綜合效應的預測。
要計算向西飛行時觀測結果所對應的光傳播距離:
\[ \begin{aligned} \Delta d&=c\Delta t\\ &=(3.00\times10^8\ \text{m s}^{-1}) (273\times10^{-9}\ \text{s})\\ &=81.9\ \text{m}. \end{aligned} \]
這個結果說明原子鐘能夠多麼精確地測量經過時間的差異。\(81.9\ \text{m}\) 是由計時差換算出的等效距離;實驗本身測量的是時鐘的時間差,而不是 GPS 定位結果。
問題 4
GPS 接收器會使用四顆衛星來確定自身的三維位置,以及自身的時鐘偏差。
假設在某個瞬間,四顆衛星的時間戳記都有相同的未校正誤差 \(+20\ \text{ns}\),導致推算出的四個距離都同樣偏長。
計算共同的距離誤差,並解釋接收器計算出的位置是否必然改變。如果只有一顆衛星存在 \(20\ \text{ns}\) 的誤差,情況又會有什麼不同?
假設定位計算是理想的,並忽略所有其他誤差。
解答 4
共同的距離誤差為 \(6.0\ \text{m}\),但如果四個距離具有完全相同的誤差,接收器計算出的位置不一定會改變。
距離誤差為:
\[ \begin{aligned} \Delta d&=c\Delta t\\ &=(3.00\times10^8\ \text{m s}^{-1}) (20\times10^{-9}\ \text{s})\\ &=6.0\ \text{m}. \end{aligned} \]
關鍵在於,接收器也會同時求解自身的時鐘偏差。如果所有衛星距離都具有完全相同的偏差,接收器就可以將這個共同誤差納入估算出的時鐘偏差。在理想化的情況下,即使計時估算有誤,計算出的位置仍然可以保持不變。
如果只有一顆衛星存在誤差,情況就不同了。接收器通常無法只透過調整一個共同的時鐘偏差來吸收單一衛星的誤差,而不影響位置解算結果。這個不一致的距離會使計算出的位置產生偏移,而偏移的大小與方向取決於衛星的幾何分布。
這就是為什麼等效測距誤差不會自動等於實際位置誤差。不同衛星測量資料之間的誤差分布模式也很重要。
問題 5
一名工程師提議,將類似 GPS 的衛星放在一個圓形軌道上,使平均重力時間增益恰好抵銷狹義相對論造成的時間損失。這名工程師因此得出結論,認為相對論將不再重要。
使用以下簡化的弱場公式,計算相對於地球表面理想時鐘的走時速率相對差異:
\[ \delta_{\text{GR}} =\frac{GM}{c^2} \left(\frac{1}{R_E}-\frac{1}{r}\right) \]
以及
\[ \delta_{\text{SR}}=-\frac{v^2}{2c^2}. \]
這裡,\(R_E\) 是地球半徑,\(r\) 是以地球中心為基準測量的軌道半徑,而正值表示衛星時鐘相對於地表時鐘走得更快。對於圓形軌道,使用 \(v^2=GM/r\)。
在本題計算中,忽略地球自轉及其非球形的重力場。
(a) 求出兩種平均時鐘走時速率效應恰好抵銷時的軌道半徑。
(b) 使用 \(R_E=6.37\times10^6\ \text{m}\),估算相應的軌道高度。
(c) 解釋為什麼這名工程師的結論仍然不正確。請考慮軌道略呈橢圓時會發生什麼情況,以及無線電訊號在地球旋轉參考系中傳播時會受到什麼影響。
解答 5
兩種平均時鐘走時速率效應會在軌道半徑為 \(1.5R_E\) 時抵銷,相應的軌道高度約為 \(3.2\times10^3\ \text{km}\)。然而,這並不代表衛星或其訊號不再受到相對論效應的影響。
步驟 1:將時鐘走時速率的淨相對差異設為零。
要使兩種效應互相抵銷,必須滿足:
\[ \delta_{\text{GR}}+\delta_{\text{SR}}=0. \]
代入題目提供的公式:
\[ \begin{aligned} 0={}&\frac{GM}{c^2} \left(\frac{1}{R_E}-\frac{1}{r}\right)\\ &-\frac{v^2}{2c^2}. \end{aligned} \]
步驟 2:使用圓形軌道的關係式。
由於 \(v^2=GM/r\),因此:
\[ 0=\frac{GM}{c^2} \left(\frac{1}{R_E}-\frac{1}{r}\right) -\frac{GM}{2rc^2}. \]
兩邊同除以 \(GM/c^2\):
\[ \begin{aligned} 0&=\frac{1}{R_E}-\frac{1}{r}-\frac{1}{2r}\\ &=\frac{1}{R_E}-\frac{3}{2r}. \end{aligned} \]
因此,
\[ \frac{1}{R_E}=\frac{3}{2r} \]
所以:
\[ r=\frac{3}{2}R_E. \]
步驟 3:將軌道半徑換算為高度。
軌道高度等於軌道半徑減去地球半徑:
\[ \begin{aligned} h&=r-R_E\\ &=\frac{3}{2}R_E-R_E\\ &=\frac{1}{2}R_E\\ &=3.185\times10^6\ \text{m}\\ &\approx3\,190\ \text{km}. \end{aligned} \]
步驟 4:指出這種抵銷並不能證明什麼。
一個看似合理的結論是:既然兩種相對論效應大小相同、方向相反,就代表相對論效應已經消失。這個結論並不正確,原因有兩個。
首先,這種抵銷只適用於簡化圓形軌道模型中的平均時鐘走時速率。重力效應與狹義相對論效應本身仍然都不為零。如果軌道略呈橢圓,衛星的高度與速度就會隨著沿軌道的位置而改變。因此,重力造成的時間增益與運動造成的時間損失也會隨之改變,單一的固定速率調整未必能消除所有隨時間變化的差異。
其次,即使衛星時鐘的平均走時速率與參考時鐘一致,也無法消除薩格納克效應。地球自轉會改變旋轉參考系中的訊號傳播時間計算。這是另一種傳播效應,而不是剩餘的平均時鐘走時速率差異。
關鍵區別在於:讓兩個時鐘的平均走時一致,與確保每個時間戳記及每次訊號傳播時間計算都正確,是兩件不同的事。做到前者並不會自動達成後者。
接下來值得理解的概念是薩格納克效應:它說明為什麼校正時鐘的走時速率,並不等於校正訊號的路徑與傳播時間。在 GPS 中,時鐘與訊號傳播模型都必須以一致的方式處理。