
直流馬達的反電動勢:HSC 物理解析
了解反電動勢的來源,以及它如何影響直流馬達的電流、轉速、轉矩與能量傳遞。內容包含逐步計算範例與具挑戰性的 HSC 風格物理題目。
直流馬達有一個看似有點奇怪的現象。把馬達的軸固定不動並接上電源,電流可能會大得驚人。讓馬達自由旋轉,電流卻會下降–即使電源電壓完全沒有改變。
繼續閱讀之前,先想想可能發生了什麼事。是銅線的電阻突然增加了嗎?還是正在旋轉的馬達會自行產生電壓?
答案是後者。馬達旋轉時,其電樞也會表現得像發電機一樣。旋轉會產生感應電動勢,且其方向會與電源電壓相反。這就是反電動勢,也是馬達電流為何會如此受到轉速影響的原因。
01反電動勢從何而來?
先從尚未轉動的馬達開始思考。
當電流流經磁場中的導體時,導體會受到磁力作用,因而在轉子上產生轉矩。轉子於是開始轉動。
接著,新的現象出現了。
導體正在磁場中移動。導體內的電荷會受到磁力作用,因此電樞中會感應出電動勢。換句話說,同一個正在作為馬達運作的裝置,此時也會呈現部分發電機的特性。
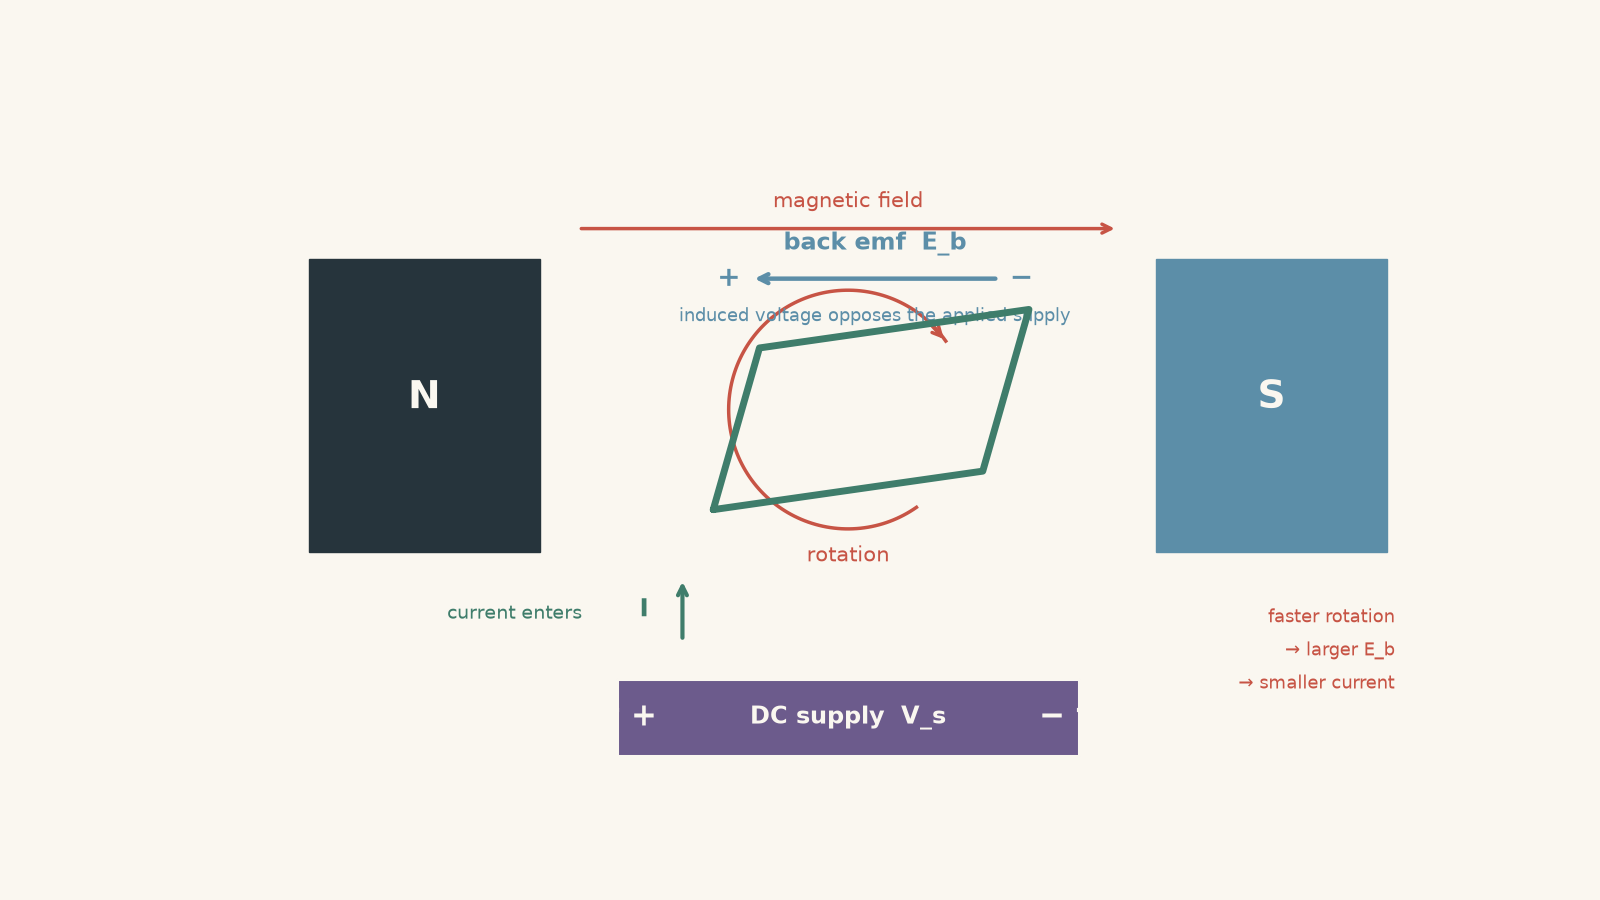
你可以把電路中的情況想像成兩個人朝相反方向推一扇門。電源推動電荷朝一個方向移動。馬達開始旋轉後,感應電動勢便會在電氣作用上朝相反方向推動電荷。轉子的轉速越高,這股反向作用就越強。
不過,這個比喻有其限制。反電動勢不是摩擦力,也不是藏在馬達內部的另一顆實體電池。它是由電磁感應產生的電壓。
將反電動勢與法拉第定律連結起來
法拉第定律指出,磁通量的變化會產生感應電動勢:
\[ \mathcal{E}=-N\frac{d\Phi}{dt} \]
其中:
- \(\mathcal{E}\) 是感應電動勢,單位為伏特,
- \(N\) 是線圈的匝數,
- \(\Phi\) 是穿過單匝線圈的磁通量,單位為韋伯,
- \(t\) 是時間,單位為秒。
當馬達的電樞在磁場中旋轉時,與線圈相關的磁通量會發生變化。旋轉越快,磁通量變化得越迅速,因此感應電動勢也會越大。
負號代表冷次定律。感應效應的方向會抵抗造成該變化的因素。
對正常運作的馬達而言,這表示感應電動勢的極性會與外加電源電壓相反。因此,它被稱為反電動勢。
這裡還有一個值得精確說明的細節。單一旋轉線圈所產生的感應電動勢會隨著每次旋轉而變化。實際的直流馬達包含多個導體,並使用換向器,因此電刷兩端的電壓表現會平穩得多。當磁場固定時,我們通常將馬達的反電動勢表示為:
\[ \mathcal{E}_b=k_e\omega \]
其中:
- \(\mathcal{E}_b\) 是反電動勢,單位為伏特,
- \(\omega\) 是角速度,單位為弧度每秒,
- \(k_e\) 是由馬達的結構與磁場決定的常數。
最重要的關係很簡單:
轉速越高 \(\rightarrow\) 反電動勢越大。
02反電動勢如何控制馬達電流
假設電源提供的電壓為 \(V_s\)。反電動勢 \(\mathcal{E}_b\) 會與它相抵。
因此,實際上可用來驅動電流流經電樞電阻的電壓為:
\[ V_s-\mathcal{E}_b \]
若電樞電阻為 \(R\),根據歐姆定律:
\[ I=\frac{V_s-\mathcal{E}_b}{R} \]
或者等價地寫成:
\[ V_s=\mathcal{E}_b+IR \]
其中 \(I\) 是電樞電流,單位為安培。
這個方程式是解答大多數 HSC 反電動勢題目的關鍵。
當電源電壓固定時:
| 馬達狀態 | 轉速 | 反電動勢 | 電流 |
|---|---|---|---|
| 靜止 | 零 | 約為零 | 非常大 |
| 加速中 | 增加 | 增加 | 減少 |
| 正常穩定運轉 | 大致固定 | 很大,但低於 \(V_s\) | 足以提供所需轉矩 |
| 施加較重負載 | 降低 | 減少 | 增加 |
| 施加較輕負載 | 增加 | 增加 | 減少 |
這個方程式是簡化的直流馬達模型,忽略了電樞電感、電刷電壓降等效應。在更深入的馬達分析中,這些效應確實很重要,但它們不會改變反電動勢的基本產生機制。
計算範例:為什麼啟動電流如此大?
一部 \(24\,\text{V}\) 直流馬達的電樞電阻為 \(1.2\,\Omega\)。計算馬達剛從靜止開始啟動時,以及運轉時反電動勢為 \(18\,\text{V}\) 時的電流。
步驟 1:求出靜止時的反電動勢。
在轉子開始轉動之前,
\[ \omega=0 \]
因此,馬達幾乎不會產生反電動勢:
\[ \mathcal{E}_b=0\,\text{V} \]
步驟 2:計算啟動電流。
使用
\[ I=\frac{V_s-\mathcal{E}_b}{R} \]
可得:
\[ I=\frac{24-0}{1.2}=20\,\text{A} \]
因此,啟動電流為 \(20\,\text{A}\)。
步驟 3:計算馬達開始旋轉後的電流。
此時 \(\mathcal{E}_b=18\,\text{V}\):
\[ I=\frac{24-18}{1.2} =\frac{6}{1.2} =5.0\,\text{A} \]
運轉電流為 \(5.0\,\text{A}\)。
步驟 4:解釋結果。
電阻並沒有改變。電流從 \(20\,\text{A}\) 降至 \(5.0\,\text{A}\),是因為旋轉中的馬達產生了 \(18\,\text{V}\) 的反電動勢,使電樞電阻兩端只剩下 \(6\,\text{V}\) 的電壓。
這就是為什麼馬達在啟動或堵轉時,所吸取的電流可能遠大於正常運轉時的電流。
03為什麼負載變重會使馬達吸取更多電流
假設馬達正以穩定轉速運轉,而你突然增加軸上的機械負載。
首先發生什麼事?是額外的負載直接通知電池輸出更多電流嗎?
不是。正確的因果順序如下:
- 負載轉矩增加。
- 轉子開始減速。
- 轉速降低,使反電動勢減小。
- 反電動勢減小,使電樞電阻兩端的淨電壓增大。
- 電樞電流增加。
- 較大的電流產生較大的馬達轉矩。
當磁場固定時,電磁轉矩可以用下式表示:
\[ \tau=k_tI \]
其中 \(\tau\) 是馬達轉矩,單位為牛頓米;\(k_t\) 是馬達的轉矩常數。
因此,馬達內部存在一種很有用的電磁回饋機制:
\[ \text{負載增加} \rightarrow \text{轉速下降} \rightarrow \mathcal{E}_b\text{下降} \rightarrow I\text{上升} \rightarrow \tau\text{上升} \]
最後,馬達通常會在新的較低轉速下達到穩定狀態,此時馬達轉矩再次與阻礙轉動的負載轉矩相等。
當負載減輕時,情況則相反。馬達加速,反電動勢上升,電流下降,因此馬達轉矩也會下降,直到達到新的平衡狀態。
這也糾正了一個常見的誤解:負載變重時,直流馬達通常不會因為吸取更多電流而轉得更快。較大的電流其實是馬達已經減速後所產生的反應。
04反電動勢與能量
把 \(\mathcal{E}_b\) 稱為「反向電壓」,可能會讓人誤以為它代表能量浪費。其實並不是。
將馬達的電壓方程式
\[ V_s=\mathcal{E}_b+IR \]
兩邊同乘電流 \(I\):
\[ V_sI=\mathcal{E}_bI+I^2R \]
現在,每一項的單位都是瓦特。
左側的項:
\[ P_{\text{in}}=V_sI \]
代表進入電樞的電功率。
另一項:
\[ P_{\text{heat}}=I^2R \]
代表電樞電阻將電能轉換成熱能的功率。
剩下的一項:
\[ P_{\text{em}}=\mathcal{E}_bI \]
代表在馬達的電氣部分與機械部分之間進行電磁能量轉換的功率。
在正常的電動機運轉模式下,
\[ P_{\text{in}}=P_{\text{em}}+P_{\text{heat}} \]
實際的馬達還會因摩擦、空氣阻力、磁效應、電刷及其他過程而損失能量。因此,軸輸出的有效機械功率通常小於 \(\mathcal{E}_bI\)。
理解反電動勢的一個好方法是:它不只是某種會降低電流的因素。它的大小與馬達內部正在進行的電能至機械能轉換有直接關係。
計算範例:馬達承受較重的負載
一部 \(36\,\text{V}\) 直流馬達的電樞電阻為 \(0.80\,\Omega\)。正常運轉時,它吸取 \(6.0\,\text{A}\) 的電流。當機械負載變重時,馬達減速,直到反電動勢降至 \(28\,\text{V}\)。
求出初始反電動勢與電磁轉換功率,再計算馬達減速後的新電流。假設磁場維持不變。
步驟 1:求出初始反電動勢。
使用
\[ V_s=\mathcal{E}_b+IR \]
可得:
\[ \mathcal{E}_b=V_s-IR \]
因此,
\[ \mathcal{E}_b =36-(6.0)(0.80) =36-4.8 =31.2\,\text{V} \]
初始反電動勢為 \(31.2\,\text{V}\)。
步驟 2:求出初始電磁轉換功率。
\[ P_{\text{em}}=\mathcal{E}_bI \]
因此,
\[ P_{\text{em}} =(31.2)(6.0) =187.2\,\text{W} \]
約有 \(187\,\text{W}\) 的功率正透過電磁作用轉換成機械功率。
作為比較,電功率輸入為:
\[ P_{\text{in}}=V_sI=(36)(6.0)=216\,\text{W} \]
而電樞的發熱功率為:
\[ P_{\text{heat}}=I^2R=(6.0)^2(0.80)=28.8\,\text{W} \]
注意:
\[ 216=187.2+28.8 \]
這符合能量守恆關係。
步驟 3:計算馬達減速後的電流。
新的反電動勢為 \(28\,\text{V}\):
\[ I=\frac{V_s-\mathcal{E}_b}{R} =\frac{36-28}{0.80} =10\,\text{A} \]
電流從 \(6.0\,\text{A}\) 增加至 \(10\,\text{A}\)。
步驟 4:將電流變化與轉矩連結起來。
由於磁場固定的馬達滿足 \(\tau\propto I\),
\[ \frac{\tau_2}{\tau_1} = \frac{I_2}{I_1} = \frac{10}{6.0} \approx1.67 \]
電磁轉矩已增加至原來的約 \(1.67\) 倍。
重要的因果順序並不是把「負載增加會使電流增加」當成無須解釋的規則。馬達會先減速,反電動勢隨之下降,電流接著上升,而增加的電流便會產生應付較大負載所需的額外轉矩。
05啟動、運轉與堵轉
反電動勢可以解釋三種看似互不相關的馬達狀態。
啟動時
在轉子尚未開始移動的瞬間,
\[ \omega=0 \]
因此,
\[ \mathcal{E}_b\approx0 \]
所以電流約為:
\[ I\approx\frac{V_s}{R} \]
由於電樞電阻通常相當小,這個電流可能非常大。
嚴格來說,實際馬達的電樞具有電感,因此剛接通電源時,電流不可能瞬間改變。上述方程式描述的是基本的穩態電氣趨勢,而不是非常短暫的切換暫態。
正常運轉時
轉子快速旋轉,因此會產生相當大的反電動勢。
這會降低電樞電阻兩端可用的電壓,進而減少電流。
電流通常不會降至零,因為馬達仍需要轉矩來克服機械負載、摩擦及其他損耗。
堵轉時
如果轉軸被阻止轉動,
\[ \omega=0 \]
因此,
\[ \mathcal{E}_b=0 \]
再次成立。
電樞電流會變得非常大:
\[ I_{\text{stall}}\approx\frac{V_s}{R} \]
但此時馬達並不是只在加速過程中短暫經過這種狀態,而是可能持續停留在堵轉狀態。
由於電阻發熱功率為:
\[ P_{\text{heat}}=I^2R \]
很大的堵轉電流可能造成嚴重發熱。
同時,與旋轉有關的機械功率
\[ P=\tau\omega \]
會因為 \(\omega=0\) 而等於零。
因此,堵轉的馬達可能消耗大量電功率,卻無法在轉軸上產生旋轉機械功率。這是一種特別不理想的能量交換狀況。
06最容易令人誤解的觀念
| 容易產生的想法 | 實際情況 |
|---|---|
| 反電動勢只是額外的電阻。 | 不是。電阻會將能量以熱的形式耗散;反電動勢則是由旋轉引起的感應電壓。 |
| 馬達轉得越快,吸取的電流就越大。 | 在電源電壓與磁場固定時,轉速越高通常會產生越大的反電動勢,因此電流反而越小。 |
| 負載變重會立即產生額外電流。 | 額外負載會使轉子減速。轉速降低會減小反電動勢,之後電流才會增加。 |
| 無負載時,反電動勢必定與電源電壓完全相等。 | 實際馬達仍需要一些電流來克服摩擦及其他損耗,因此反電動勢通常會略低於電源電壓。 |
| 反電動勢是浪費掉的能量。 | \(\mathcal{E}_bI\) 代表機器的電氣部分與機械部分之間進行電磁能量轉換的功率。 |
| 馬達只能消耗電能。 | 如果以足夠快的速度從外部驅動馬達,感應電動勢就可能超過電源電壓,使這部機器以發電機模式運作。 |
最後一點在再生制動中尤其重要,值得仔細檢驗。
07題目與解答
題目 1
一部直流馬達連接至 \(15\,\text{V}\) 電源。其電樞電阻為 \(0.50\,\Omega\),運轉時的電流為 \(6.0\,\text{A}\)。
計算馬達的反電動勢。解釋如果電源電壓保持不變,而馬達開始加速旋轉,電流會如何變化。
解答 1
反電動勢為 \(12\,\text{V}\),而轉速提高會使電流減少。
使用
\[ V_s=\mathcal{E}_b+IR \]
可得:
\[ \mathcal{E}_b =V_s-IR =15-(6.0)(0.50) =12\,\text{V} \]
如果馬達轉得更快,由於電樞以更快的速度穿過磁場,反電動勢就會增加。
因為
\[ I=\frac{V_s-\mathcal{E}_b}{R} \]
當 \(\mathcal{E}_b\) 增加時,驅動電流流經電樞的淨電壓便會減小,因此 \(I\) 也會下降。
一個容易出現的錯誤是認為,運動速度越快就需要越大的電流。這裡的因果關係恰好相反。在電源電壓固定時,旋轉速度提高本身就會產生更大的反向電動勢。
題目 2
一部 \(24\,\text{V}\) 直流馬達的電樞電阻為 \(0.50\,\Omega\),在某一穩定轉速下吸取 \(8.0\,\text{A}\) 的電流。
在此運作狀態下:
a. 計算反電動勢,
b. 計算電功率輸入,
c. 計算電樞發熱功率,
d. 計算電磁轉換功率,以及
e. 如果測得的轉軸輸出功率為 \(145\,\text{W}\),求出其他能量損失的速率,以及馬達的整體效率。
解答 2
反電動勢為 \(20\,\text{V}\),電功率輸入為 \(192\,\text{W}\),電樞發熱功率為 \(32\,\text{W}\),電磁轉換功率為 \(160\,\text{W}\),其他損失合計為 \(15\,\text{W}\),整體效率約為 \(75.5\%\)。
對於 a 小題,
\[ \mathcal{E}_b =V_s-IR =24-(8.0)(0.50) =20\,\text{V} \]
對於 b 小題,電功率輸入為:
\[ P_{\text{in}} =V_sI =(24)(8.0) =192\,\text{W} \]
對於 c 小題,電樞發熱功率為:
\[ P_{\text{heat}} =I^2R =(8.0)^2(0.50) =32\,\text{W} \]
對於 d 小題,
\[ P_{\text{em}} =\mathcal{E}_bI =(20)(8.0) =160\,\text{W} \]
能量平衡也證實了這個結果:
\[ 192=160+32 \]
對於 e 小題,只有 \(145\,\text{W}\) 到達轉軸,因此其餘的機械與磁性損失為:
\[ P_{\text{other}} =160-145 =15\,\text{W} \]
整體效率為:
\[ \eta =\frac{P_{\text{shaft}}}{P_{\text{in}}}\times100\% =\frac{145}{192}\times100\% \approx75.5\% \]
一種常見的錯誤解法,是把所有電功率中扣除 \(I^2R\) 之後的部分,都當成必定轉化為有效的轉軸輸出功率。量 \(\mathcal{E}_bI\) 代表電磁轉換功率,但在能量到達轉軸之前,實際馬達仍可能因摩擦、空氣阻力及其他機制而損失部分能量。
題目 3
一部磁場固定的 \(24\,\text{V}\) 直流馬達,其電樞電阻為 \(0.50\,\Omega\)。馬達最初以穩定狀態運轉,電流為 \(8.0\,\text{A}\)。
現在施加較大的機械負載。經過暫態運動並重新穩定後,馬達的角速度降至原本的 \(85\%\)。
假設反電動勢與角速度成正比。
計算新的電流,並比較新的電磁轉矩與原來的電磁轉矩。接著解釋造成這些變化的物理過程。
解答 3
新的電流為 \(14\,\text{A}\),電磁轉矩則變為原來的 \(1.75\) 倍。
首先求出原來的反電動勢:
\[ \mathcal{E}_{b1} =V_s-I_1R =24-(8.0)(0.50) =20\,\text{V} \]
由於反電動勢與轉速成正比,
\[ \frac{\mathcal{E}_{b2}}{\mathcal{E}_{b1}} = \frac{\omega_2}{\omega_1} =0.85 \]
因此,
\[ \mathcal{E}_{b2} =(0.85)(20) =17\,\text{V} \]
新的電流為:
\[ I_2 = \frac{24-17}{0.50} =14\,\text{A} \]
對於磁場固定的馬達,
\[ \tau\propto I \]
因此,
\[ \frac{\tau_2}{\tau_1} = \frac{I_2}{I_1} = \frac{14}{8.0} =1.75 \]
所以,新的電磁轉矩是原來的 \(1.75\) 倍。
這裡的因果順序很重要。較大的機械負載首先使馬達轉矩與阻礙轉動的負載轉矩之間失去平衡,因此轉子減速。較低的轉速產生較小的反電動勢,使電樞電阻兩端的電壓增大,電流於是上升。較大的電流接著使馬達產生更大的電磁轉矩。
一種容易出現的解法,是直接從「負載增加」跳到「電流增加」。這樣雖然得出了正確的變化趨勢,卻忽略了背後的機制。反電動勢正是機械減速與電流增加之間的連結。
題目 4
一部磁場固定的 \(24\,\text{V}\) 直流馬達,其電樞電阻為 \(0.60\,\Omega\)。它以穩定角速度 \(300\,\text{rad s}^{-1}\) 驅動一部風扇,此時反電動勢為 \(18\,\text{V}\)。
對原來的風扇而言,阻礙轉動的負載轉矩與角速度的平方成正比:
\[ \tau_L=c\omega^2 \]
現在將風扇換成另一部風扇,其在任何給定轉速下的負載轉矩都是原來的兩倍:
\[ \tau_L'=2c\omega^2 \]
假設馬達的電磁轉矩與電樞電流成正比,而且所有馬達常數都維持不變。
求出新的穩定角速度與電流。
解答 4
新的穩定轉速約為 \(255\,\text{rad s}^{-1}\),新的電流約為 \(14.5\,\text{A}\)。
首先求出原來的電流:
\[ I_1 = \frac{24-18}{0.60} =10\,\text{A} \]
反電動勢與角速度成正比。定義:
\[ x=\frac{\omega_2}{\omega_1} \]
其中 \(\omega_1=300\,\text{rad s}^{-1}\)。
因此,新的反電動勢為:
\[ \mathcal{E}_{b2}=18x \]
所以新的電流為:
\[ I_2 = \frac{24-18x}{0.60} = 40-30x \]
由於馬達轉矩與電流成正比,
\[ \frac{\tau_{m2}}{\tau_{m1}} = \frac{I_2}{I_1} = \frac{40-30x}{10} = 4-3x \]
現在比較風扇的負載轉矩。
原本的負載轉矩為:
\[ \tau_{L1}=c\omega_1^2 \]
換成新風扇後,
\[ \tau_{L2}=2c\omega_2^2 \]
因此,
\[ \frac{\tau_{L2}}{\tau_{L1}} = 2\left(\frac{\omega_2}{\omega_1}\right)^2 = 2x^2 \]
在每一個穩定運轉狀態下,馬達轉矩都必須等於負載轉矩。因此,兩者的轉矩比值也必須相等:
\[ 4-3x=2x^2 \]
整理後得:
\[ 2x^2+3x-4=0 \]
使用二次方程式公式:
\[ x = \frac{-3+\sqrt{41}}{4} \approx0.851 \]
負的數學解不符合題目所述的旋轉方向,因此予以捨去。
因此,
\[ \omega_2 =(0.851)(300) \approx255\,\text{rad s}^{-1} \]
新的電流為:
\[ I_2 = 40-30(0.851) \approx14.5\,\text{A} \]
因此,馬達會從 \(300\,\text{rad s}^{-1}\) 減速至約 \(255\,\text{rad s}^{-1}\),而電流則會從 \(10\,\text{A}\) 增加至約 \(14.5\,\text{A}\)。
一種容易產生的錯誤想法是:風扇的負載特性加倍,應該會使轉速減半,或使電流加倍。這兩種推論都不成立,因為轉速與電流會透過反電動勢相互影響。轉速降低會減小風扇的負載轉矩,但同時也會減小反電動勢,使馬達電流及轉矩增加。真正的運作狀態必須同時符合這兩種效應。
題目 5
一部永磁直流電機連接至 \(24\,\text{V}\) 電源,而且該電源既能供應電能,也能吸收電能。電機的電樞電阻為 \(0.50\,\Omega\),其反電動勢與角速度的關係為:
\[ \mathcal{E}_b=(0.10)\omega \]
其中,當 \(\omega\) 的單位為弧度每秒時,\(\mathcal{E}_b\) 的單位為伏特。
現在,外部機器強制轉軸以 \(260\,\text{rad s}^{-1}\) 的角速度旋轉,而且方向與馬達正常旋轉的方向相同。
規定從 \(24\,\text{V}\) 電源流入直流電機的電流為正值。
求出:
a. 反電動勢,
b. 電樞電流的大小與方向,
c. 電磁轉矩是與外部強制的旋轉同向還是反向,
d. 電機端子處傳輸的電功率,
e. 電樞的發熱速率,以及
f. 電磁能量轉換的方向與速率。
假設沒有控制器阻止反向電流。
解答 5
反電動勢為 \(26\,\text{V}\),電流為 \(4.0\,\text{A}\),方向是流回電源;電磁轉矩會阻礙外部強制的旋轉;有 \(96\,\text{W}\) 的電功率回送至電源;\(8.0\,\text{W}\) 轉換成電樞熱能;而 \(104\,\text{W}\) 的機械功率正透過電磁作用轉換成電功率。
對於 a 小題,
\[ \mathcal{E}_b =(0.10)(260) =26\,\text{V} \]
這就是最關鍵的結果:
\[ \mathcal{E}_b>V_s \]
反電動勢並沒有被限制在 \(24\,\text{V}\) 的電源電壓以內。由於轉軸受到外部驅動,旋轉所產生的感應電動勢可以大於電源電壓。
對於 b 小題,
\[ I = \frac{V_s-\mathcal{E}_b}{R} = \frac{24-26}{0.50} =-4.0\,\text{A} \]
負號表示實際電流方向與所定義的正方向相反。電流不再從電源流入電機,而是有 \(4.0\,\text{A}\) 的電流從電機流向電源。
對於 c 小題,電磁轉矩與電流成正比。由於電流方向已經反轉,電磁轉矩相對於正常的電動機運轉模式也反轉了。
因此,電磁轉矩會抵抗外部強制的旋轉。這正是冷次定律所要求的結果:感應產生的電磁效應會抵抗造成它的機械過程。
對於 d 小題,依照所選用的正負號慣例,進入電機的端子電功率為:
\[ P_{\text{terminal}} =V_sI =(24)(-4.0) =-96\,\text{W} \]
負號表示有 \(96\,\text{W}\) 的電功率離開電機並回送至電源。
對於 e 小題,電流反轉並不會使電阻發熱變成負值:
\[ P_{\text{heat}} =I^2R =(-4.0)^2(0.50) =8.0\,\text{W} \]
對於 f 小題,電磁轉換項為:
\[ P_{\text{em}} = \mathcal{E}_bI = (26)(-4.0) =-104\,\text{W} \]
負號表示一般馬達的能量流動方向已經反轉。機械能正透過轉軸輸入,並以 \(104\,\text{W}\) 的速率轉換成電能。
其中,
\[ 96\,\text{W} \]
傳送至電源,而
\[ 8\,\text{W} \]
則以電樞發熱的形式損失:
\[ -96=-104+8 \]
也可以利用 \(P=\tau\omega\) 求出反向電磁轉矩的大小:
\[ |\tau| = \frac{104}{260} = 0.40\,\text{N m} \]
因此,電磁轉矩的大小為 \(0.40\,\text{N m}\),方向與外部強制的旋轉相反。
一種容易出現的錯誤說法是,反電動勢「必須」低於電源電壓,因為最初正是電源使馬達旋轉。這只適用於一般的電動機運轉模式。一旦另一個系統以足夠快的速度驅動轉軸,感應電動勢就會由旋轉本身決定。
在這個例子中,臨界轉速發生在:
\[ \mathcal{E}_b=V_s \]
因此,
\[ (0.10)\omega=24 \]
所以,
\[ \omega=240\,\text{rad s}^{-1} \]
在這個轉速下,簡化模型預測電樞電流為零。當轉速超過此值時,感應電動勢便會大於電源電壓,電流反向,電機也會從電動機運轉模式轉變為發電機運轉模式。
08理解反電動勢後,接下來可以學什麼?
反電動勢連結了直流馬達的電氣部分與機械部分。轉速決定感應電動勢的大小,感應電動勢有助於決定電流,電流決定電磁轉矩,而轉矩之間的平衡則決定轉速如何變化。
一旦理解這個回饋循環,直流馬達常見的轉矩-轉速特性就不再是一堆互不相關的規則。這個機制也能解釋啟動電流、堵轉發熱、馬達對負載變化的反應,以及為什麼同一部電磁機器在再生制動過程中,能從馬達轉變成發電機。