
HSC 物理:一维动量守恒
学习如何使用带符号的速度、一致的方向约定和动量守恒来解决一维动量问题。内容包括例题、常见错误和 HSC 风格练习。
一辆向右运动的小车与另一辆小车相撞后反弹,转而向左运动。如果你把每个速率都当作正数,动量计算可能会突然显得像是凭空出现了动量。
问题不在于动量守恒定律,而在于正负号。
在进行任何一维碰撞计算之前,你需要先做一个决定:哪个方向规定为正方向? 一旦确定,就必须让题目中的每一个速度都遵循这个约定。
01动量需要方向
设想一辆质量为 2.0 kg 的小车以 3.0 m/s 的速度向右运动。它的动量大小为
\[
p = mv = (2.0)(3.0) = 6.0\ \text{kg m s}^{-1}.
\]
现在再设想一辆完全相同的小车,以相同速率向左运动。
它的动量相同吗?
不完全相同。它的动量大小相同,但方向相反。
动量是矢量。在一维问题中,我们用正负号来表示它的方向。
假设我们规定向右为正方向:
- 向右运动的速度为正
- 向左运动的速度为负
因此,这两辆小车的动量分别为
\[
p_{\text{right}} = (2.0)(+3.0) = +6.0\ \text{kg m s}^{-1}
\]
以及
\[
p_{\text{left}} = (2.0)(-3.0) = -6.0\ \text{kg m s}^{-1}.
\]
负号并不意味着小车具有“低于零的动量”。它表示的是方向。
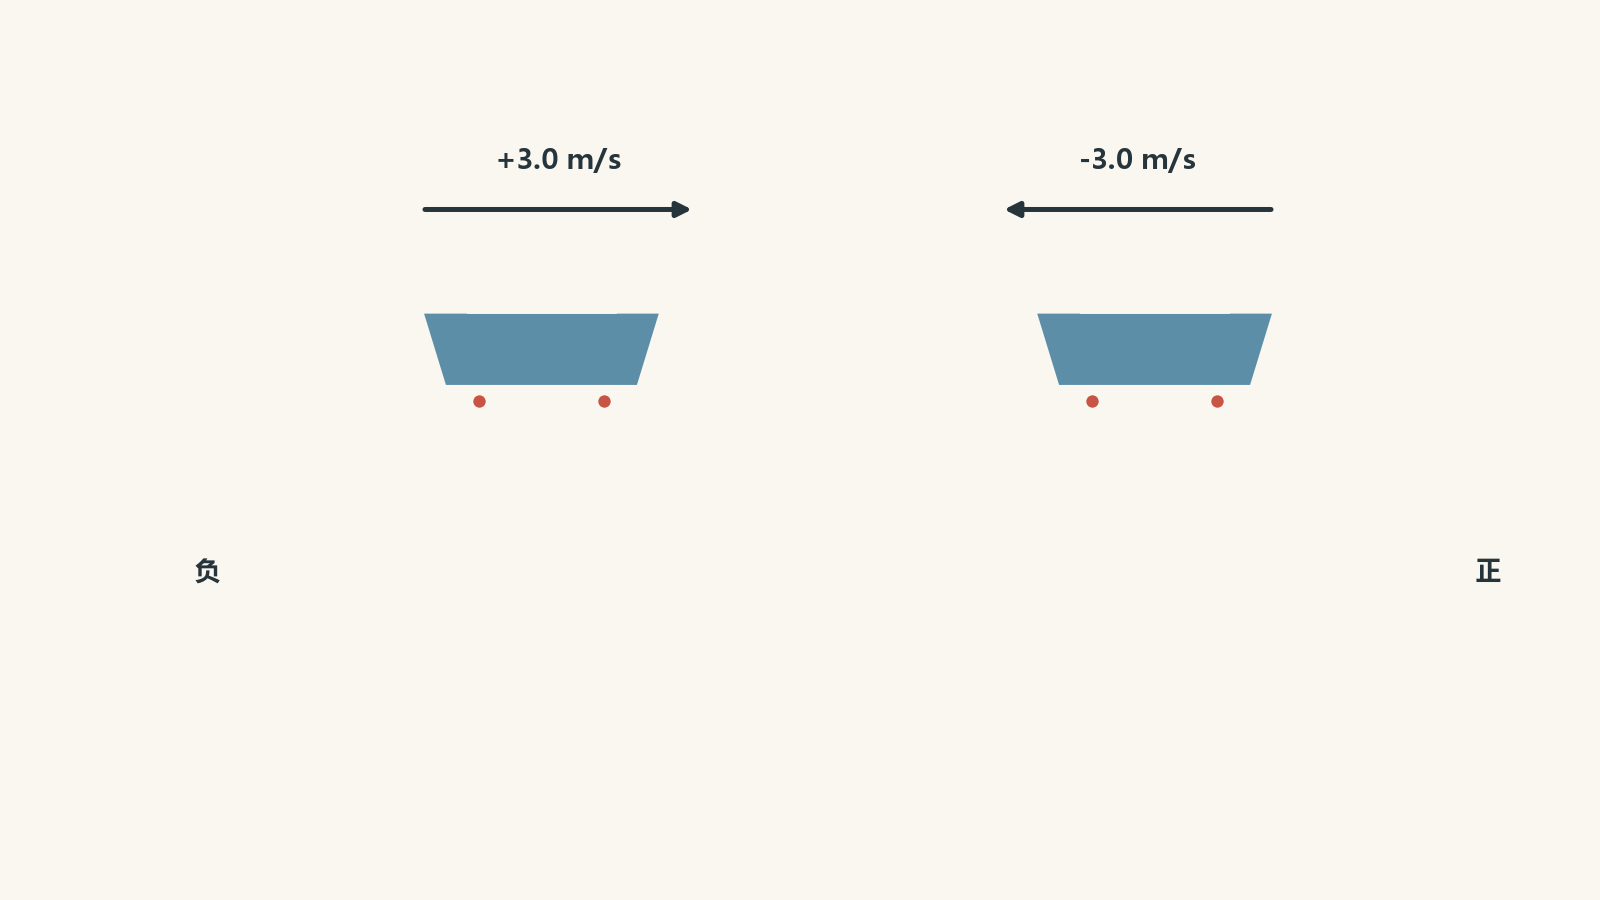
正方向的选择是任意的
你也可以规定向左为正方向。物理规律并不在意你选哪一边。
重要的是保持一致。
如果在计算开始时规定向右为正,那么碰撞之后向右仍然必须是正方向。不能因为物体改变了运动方向,就在计算过程中途改变正负号约定。
一种很有用的理解方式是:把正负号看成附在每一个速度上的方向标签。一旦你选定了这些标签,就不要因为计算变得不方便而把它们撕掉。
02动量守恒真正表达的含义
假设两个物体在碰撞过程中发生相互作用。如果系统所受的外部合冲量可以忽略不计,那么系统的总动量保持不变。
在一维情况下,
\[
p_{\text{before}} = p_{\text{after}}.
\]
对于两个物体 A 和 B,
\[
m_Au_A + m_Bu_B = m_Av_A + m_Bv_B.
\]
其中:
- \(m_A\) 和 \(m_B\) 是物体 A 和 B 的质量,单位为千克
- \(u_A\) 和 \(u_B\) 是它们在相互作用前的速度,单位为米每秒
- \(v_A\) 和 \(v_B\) 是它们在相互作用后的速度
- 每个速度都必须根据你所选定的方向带有正号或负号
符号 \(u\) 和 \(v\) 只是表示初速度和末速度的一种常见约定。
注意真正守恒的是什么:系统的总动量。
单个物体的动量可能发生很大变化。一辆小车可能停下来、反向运动或加速。在相互作用过程中,动量会在物体之间传递。
大小相等、方向相反的动量可以相互抵消
假设两辆完全相同、质量均为 0.50 kg 的小车以 2.0 m/s 的速率相向运动。
规定向右为正方向。因此,它们的速度分别为 \(+2.0\) m/s 和 \(-2.0\) m/s。
它们的总动量为
\[
p_{\text{total}}
= (0.50)(+2.0) + (0.50)(-2.0)
= 1.0 – 1.0
= 0\ \text{kg m s}^{-1}.
\]
两辆小车都在运动,但系统的总动量为零。
这是一个重要的区别。总动量为零并不意味着没有物体在运动,而是意味着带符号的动量彼此抵消。
03解决一维问题的可靠方法
对于几乎所有 HSC 风格的一维动量计算,都可以按照以下步骤进行。
- 选择一个正方向。 把它写下来。
- 为相互作用前后每个物体的速度赋予正确的正负号。
- 在代入数值之前先写出动量守恒方程。
- 代入带符号的速度。
- 进行代数求解。
- 解释答案中正负号的含义。
最后一步很重要。
如果你规定向右为正,并计算得到
\[
v=-4.2\ \text{m s}^{-1},
\]
那么答案不能只写成“负 4.2 m/s”而不作进一步解释。它表示物体以 4.2 m/s 的速度向左运动。
例题:两辆小车碰撞后粘在一起
一辆质量为 0.80 kg 的小车以 3.0 m/s 的速度向右运动,与一辆静止的 1.20 kg 小车发生碰撞。碰撞后两辆小车锁在一起。求它们的末速度。
步骤 1
规定向右为正方向。
因此,
\[
u_A=+3.0\ \text{m s}^{-1}, \qquad u_B=0.
\]
由于两辆小车锁在一起,它们具有相同的末速度 \(v\)。
步骤 2
\[
m_Au_A+m_Bu_B=(m_A+m_B)v.
\]
步骤 3
\[
(0.80)(+3.0)+(1.20)(0)
=(0.80+1.20)v.
\]
所以,
\[
2.4=2.00v.
\]
步骤 4
\[
v=1.2\ \text{m s}^{-1}.
\]
结果为正,表示粘在一起的两辆小车以 1.2 m/s 的速度向右运动。
速度减小,是因为原来的动量现在由更大的总质量共同承担。动量守恒,但在物体碰撞后粘在一起的情况下,动能不一定守恒。
04物体反向运动时,正负号尤其关键
现在考虑一次其中一个物体发生反弹的碰撞。
假设你规定向右为正,一个物体最初以 8.0 m/s 的速度向右运动。碰撞后,它以 3.0 m/s 的速度向左运动。
它的速度分别为
\[
u=+8.0\ \text{m s}^{-1}
\]
和
\[
v=-3.0\ \text{m s}^{-1}.
\]
一个常见错误是因为“3.0 m/s 是末速率”,就写成 \(v=+3.0\) m/s。
这样做丢掉了方向信息。
动量方程需要的是速度,而不是速率。
想一想实际发生了什么。这个物体并不只是从 8 减速到 3。它的速度先减小到零,然后反向运动。它的动量从正值变成了负值。
例题:小球撞击小车后反弹
一个质量为 0.15 kg 的小球以 12 m/s 的速度向右运动,撞上一辆静止的 0.40 kg 小车。碰撞后,小球以 4.0 m/s 的速度向左反弹。求小车的末速度。
步骤 1
规定向右为正方向。
对于小球,
\[
u_b=+12\ \text{m s}^{-1}, \qquad v_b=-4.0\ \text{m s}^{-1}.
\]
对于小车,
\[
u_t=0.
\]
设它的末速度为 \(v_t\)。
步骤 2
\[
m_bu_b+m_tu_t=m_bv_b+m_tv_t.
\]
步骤 3
\[
(0.15)(+12)+(0.40)(0)
=(0.15)(-4.0)+(0.40)v_t.
\]
因此,
\[
1.80=-0.60+0.40v_t.
\]
所以,
\[
2.40=0.40v_t.
\]
步骤 4
\[
v_t=+6.0\ \text{m s}^{-1}.
\]
小车以 6.0 m/s 的速度向右运动。
注意为什么小车得到的动量大于小球最初的动量 \(+1.80\ \text{kg m s}^{-1}\)。小球最后具有负动量:
\[
p_{b,\text{final}}=(0.15)(-4.0)
=-0.60\ \text{kg m s}^{-1}.
\]
为了让系统保持原来的总动量 \(+1.80\ \text{kg m s}^{-1}\),小车最终必须具有
\[
p_{t,\text{final}}=+2.40\ \text{kg m s}^{-1}.
\]
于是,
\[
-0.60+2.40=+1.80\ \text{kg m s}^{-1}.
\]
这正是那种忽略正负号后会得到一个看起来合理、实际上却错误的答案的碰撞问题。
05不要在求解之前预先决定方向
假设一道题要求求出一个未知的末速度。你可能看着图示想:“它大概会继续向右运动。”
不要把这个猜测预先写进代数过程。
应当规定向右为正,并把未知速度记作 \(v\)。不要提前给它加上任何正负号,直接求解 \(v\)。
如果计算得到
\[
v=-2.5\ \text{m s}^{-1},
\]
数学结果已经告诉你,物体是向左运动的。
负值是一条信息,而不是错误。
当两个物体相向运动时,这一点尤其有用。根据它们的质量和速度不同,系统总动量可能指向任一方向。
例题:碰撞后粘在一起的车辆向哪个方向运动?
一辆质量为 1200 kg 的车辆以 18 m/s 的速度向东行驶。另一辆质量为 900 kg 的车辆以 8.0 m/s 的速度向西行驶。它们发生碰撞后粘在一起。求碰撞后瞬间两辆车组成的整体的速度。
在计算之前,先预测方向。第一辆车的质量更大,而且速率也更大,所以你可能会预计碰撞后两辆车会一起向东运动。计算可以检验这个预测。
步骤 1
因此,
\[
u_A=+18\ \text{m s}^{-1}
\]
以及
\[
u_B=-8.0\ \text{m s}^{-1}.
\]
步骤 2
由于两辆车碰撞后保持在一起,
\[
m_Au_A+m_Bu_B=(m_A+m_B)v.
\]
步骤 3
\[
(1200)(+18)+(900)(-8.0)
=(1200+900)v.
\]
所以,
\[
21600-7200=2100v,
\]
\[
14400=2100v.
\]
步骤 4
\[
v=6.86\ \text{m s}^{-1}.
\]
按适当的有效数字取值,
\[
v=6.9\ \text{m s}^{-1}.
\]
结果为正,因此碰撞后粘在一起的车辆以 6.9 m/s 的速度向东运动。
我们对方向的预测是正确的,但真正确定方向的是方程。
06三个容易犯的错误
错误 1:把所有速率都当作正数
如果一个物体在碰撞后向左运动,那么它的速度必须带有与向左相对应的符号。
当规定向右为正时,
\[
v_{\text{left}}<0.
\]
如果把每个速度都写成正数,实际上相当于告诉方程所有物体都在向同一方向运动。
错误 2:分别认为每个物体的动量都守恒
动量守恒适用于整个选定的系统,通常并不适用于系统内部的每个单独物体。
在碰撞过程中,
\[
p_{A,\text{before}} \ne p_{A,\text{after}}
\]
以及
\[
p_{B,\text{before}} \ne p_{B,\text{after}}
\]
都是完全可能的。
真正重要的是
\[
p_{A,\text{before}}+p_{B,\text{before}}
=
p_{A,\text{after}}+p_{B,\text{after}}.
\]
两个物体彼此施加力,并交换动量。
错误 3:认为题目给出的物体总是满足动量守恒
简单方程
\[
p_{\text{before}}=p_{\text{after}}
\]
要求在所考虑的时间区间内,你所选系统受到的总外部冲量可以忽略不计。
对于接近水平轨道上的两辆小车发生的短暂碰撞,这可以是一个合理的模型,因为在短暂的碰撞过程中,两辆小车之间的碰撞力远大于较小的水平外力。
但假设其中一辆小车在整个相互作用过程中一直被一根外部绳子拉着。那么由两辆小车组成的系统就会受到外部冲量。此时不能自动认为它碰撞前后的动量相等。
这给出了一个重要的判断规则:
在使用动量守恒之前,先确定你的系统是什么,并判断是否有显著的外部冲量作用于它。
07符号表可以避免大多数错误
对于较复杂的问题,可以在进行任何算术计算之前先写出各个量的符号。
例如,如果规定向右为正:
| 物理量 | 实际运动情况 | 带符号的速度 |
|---|---|---|
| \(u_A\) | A 最初向右运动 | 正 |
| \(u_B\) | B 最初向左运动 | 负 |
| \(v_A\) | A 反弹后向左运动 | 负 |
| \(v_B\) | 方向未知 | 通过计算求出 |
这只需要几秒钟,却能避免一个非常常见的错误:正确记住了动量守恒方程,却代入了错误的速度。
08问题与解答
问题 1
两辆小车沿同一条直线轨道运动。小车 A 的质量为 0.80 kg,以 2.5 m/s 的速度向右运动。小车 B 的质量为 0.50 kg,以 1.2 m/s 的速度向左运动。
规定向右为正方向,计算由两辆小车组成的系统的总动量。
解答 1
总动量为 \(+1.4\ \text{kg m s}^{-1}\),因此系统的净动量指向右方。
动量用 \(p=mv\) 计算,其中速度的正负号表示方向。
对于小车 A,
\[
p_A=(0.80)(+2.5)
=+2.0\ \text{kg m s}^{-1}.
\]
对于小车 B,
\[
p_B=(0.50)(-1.2)
=-0.60\ \text{kg m s}^{-1}.
\]
因此,
\[
p_{\text{total}}
=+2.0-0.60
=+1.4\ \text{kg m s}^{-1}.
\]
容易出错的地方是直接把两个动量大小相加,即 \(2.0+0.60\)。两辆小车的运动方向相反,因此它们的动量会部分抵消。
问题 2
一辆质量为 2.0 kg 的小车以 4.0 m/s 的速度向右运动,与一辆质量为 3.0 kg、以 1.0 m/s 的速度向左运动的小车相撞。碰撞后两辆小车锁在一起。
求碰撞后瞬间它们共同的速度。
解答 2
粘在一起的两辆小车以 \(1.0\ \text{m s}^{-1}\) 的速度向右运动。
规定向右为正方向。于是
\[
u_A=+4.0\ \text{m s}^{-1},
\qquad
u_B=-1.0\ \text{m s}^{-1}.
\]
由动量守恒可得
\[
m_Au_A+m_Bu_B=(m_A+m_B)v.
\]
代入数值,
\[
(2.0)(+4.0)+(3.0)(-1.0)
=(2.0+3.0)v.
\]
因此,
\[
8.0-3.0=5.0v,
\]
\[
5.0=5.0v,
\]
所以
\[
v=+1.0\ \text{m s}^{-1}.
\]
正号表示向右。虽然小车 B 最初向左运动,但小车 A 提供的正动量大于小车 B 提供的负动量。
问题 3
一辆质量为 0.50 kg 的小车以 6.0 m/s 的速度向右运动,与一辆静止的 0.75 kg 小车碰撞。碰撞后,0.50 kg 的小车以 1.5 m/s 的速度向左反弹。
计算 0.75 kg 小车的末速度。
解答 3
0.75 kg 的小车以 \(5.0\ \text{m s}^{-1}\) 的速度向右运动。
规定向右为正方向。
初始总动量为
\[
p_i=(0.50)(+6.0)+(0.75)(0)
=3.0\ \text{kg m s}^{-1}.
\]
应用动量守恒:
\[
m_Au_A+m_Bu_B=m_Av_A+m_Bv_B.
\]
代入反弹速度 \(v_A=-1.5\ \text{m s}^{-1}\),
\[
(0.50)(+6.0)
=
(0.50)(-1.5)+(0.75)v_B.
\]
因此,
\[
3.0=-0.75+0.75v_B,
\]
\[
3.75=0.75v_B,
\]
所以
\[
v_B=+5.0\ \text{m s}^{-1}.
\]
正号表示第二辆小车向右运动。这里最容易掉入的陷阱是把反弹速度写成 \(+1.5\ \text{m s}^{-1}\)。反弹意味着速度方向反转,因此速度的正负号也会反转。
问题 4
两辆小车在碰撞前瞬间的总动量为 \(+1.50\ \text{kg m s}^{-1}\)。碰撞过程中,一个外部装置向左施加大小为 0.80 N 的平均力,持续 0.15 s。
规定向右为正方向,求碰撞后瞬间两辆小车的总动量。解释为什么不能简单使用 \(p_{\text{before}}=p_{\text{after}}\)。
解答 4
两辆小车的末总动量为 \(+1.38\ \text{kg m s}^{-1}\),因为外力给系统提供了一个向左的冲量。
外力产生的冲量会改变系统的总动量:
\[
\Delta p=F\Delta t.
\]
向右为正,因此向左的力为
\[
F=-0.80\ \text{N}.
\]
所以冲量为
\[
\Delta p
=(-0.80)(0.15)
=-0.12\ \text{N s}.
\]
由于 \(1\ \text{N s}=1\ \text{kg m s}^{-1}\),
\[
\Delta p=-0.12\ \text{kg m s}^{-1}.
\]
利用
\[
\Delta p=p_f-p_i,
\]
得到
\[
-0.12=p_f-(+1.50).
\]
因此,
\[
p_f=+1.38\ \text{kg m s}^{-1}.
\]
两辆小车的净动量仍然向右,但比之前略小。
简单的动量守恒方程在这里不适用,因为所选的两小车系统受到了不可忽略的外部冲量。两辆小车彼此施加的力属于系统内部作用力,在考虑总动量时会相互抵消;但外部装置并不属于这种内部相互作用的一部分。
问题 5
一个孤立的一维系统中包含两个物体。
物体 A 的质量为 0.40 kg,最初以 5.0 m/s 的速度向右运动。物体 B 的质量为 0.60 kg,最初以 1.0 m/s 的速度向左运动。
它们碰撞后,一个运动传感器测得物体 A 的速率为 1.0 m/s,物体 B 的速率为 3.0 m/s,但由于传感器发生故障,它们最终的运动方向没有被记录下来。
确定每个物体最终的运动方向。
解答 5
物体 A 必须以 1.0 m/s 的速度向左运动,而物体 B 必须以 3.0 m/s 的速度向右运动。
规定向右为正方向。
首先计算初始总动量:
\[
p_i
=(0.40)(+5.0)+(0.60)(-1.0).
\]
因此,
\[
p_i=2.0-0.60
=+1.40\ \text{kg m s}^{-1}.
\]
由于系统是孤立的,
\[
p_f=+1.40\ \text{kg m s}^{-1}.
\]
测得的末速率只告诉我们速度的大小,却没有告诉我们正负号。
对于物体 A,
\[
v_A=\pm1.0\ \text{m s}^{-1},
\]
对于物体 B,
\[
v_B=\pm3.0\ \text{m s}^{-1}.
\]
检验 A 向左、B 向右这一组合:
\[
p_f=(0.40)(-1.0)+(0.60)(+3.0).
\]
得到
\[
p_f=-0.40+1.80
=+1.40\ \text{kg m s}^{-1}.
\]
这与初始动量完全一致。
因此,
\[
v_A=-1.0\ \text{m s}^{-1},
\qquad
v_B=+3.0\ \text{m s}^{-1}.
\]
重要的是,只有速率数据不足以进行动量计算。动量取决于速度,因此方向必须已知或能够推导出来。在这里,动量守恒提供了缺失的方向信息。
09接下来可以学什么
带符号的动量为分析任何一维相互作用提供了一种清晰的方法,无论物体是相向运动、彼此分离、停止还是反向运动。当你学习冲量时,这种符号处理方式会更加有用,因为冲量解释了外力如何改变系统的动量,而不是使其保持不变。
下一步是把下面两个关系式联系起来:
\[
\Delta p=F\Delta t
\]
以及
\[
p_{\text{before}}=p_{\text{after}}.
\]
它们并不是相互矛盾的规则。第一个关系式告诉你,当存在外部冲量时,动量如何发生变化。第二个关系式则是外部冲量为零或可以忽略不计时的特殊情况。