
HSC 物理中的拍頻:拍頻如何運作
了解為什麼頻率相近的聲音會產生拍頻、如何計算拍頻頻率與拍頻週期,以及如何利用拍頻判定未知頻率。
兩件樂器正在嘗試演奏完全相同的音。一開始聽起來幾乎正確,但你聽到的不是穩定不變的聲音,而是音量變大、變小、再變大、再變小。沒有人在轉動音量旋鈕。那麼,這種週期性的起伏究竟從哪裡來?
繼續閱讀之前,先作一個預測。如果一件樂器產生 \(440\text{ Hz}\) 的聲音,另一件產生 \(443\text{ Hz}\) 的聲音,你預期每秒會聽到多少次明顯的響度脈動?
答案是每秒 3 個拍頻脈動。這些拍頻來自兩個頻率相近、但並不完全相同的波之間的干涉。
01為什麼兩個穩定的聲音會產生變化的響度
先從一個比聲波更容易想像的例子開始。想像兩個人以幾乎相同的速率拍手。
有一段時間,他們的拍手會同步。過了一會兒,其中一個人逐漸領先,於是兩人的拍手變得很不同步。繼續聽下去,最後他們又會再次同步。
兩個人都沒有改變自己的拍手速率。這個不斷變化的模式之所以出現,是因為他們的速率略有不同。
頻率相近的兩個聲波也會有類似的行為。
當它們的壓縮區和疏鬆區彼此對齊時,兩個波會互相增強,合成聲音的振幅較大。當一個波的壓縮區與另一個波的疏鬆區對齊時,它們會部分抵消,產生較小的振幅。
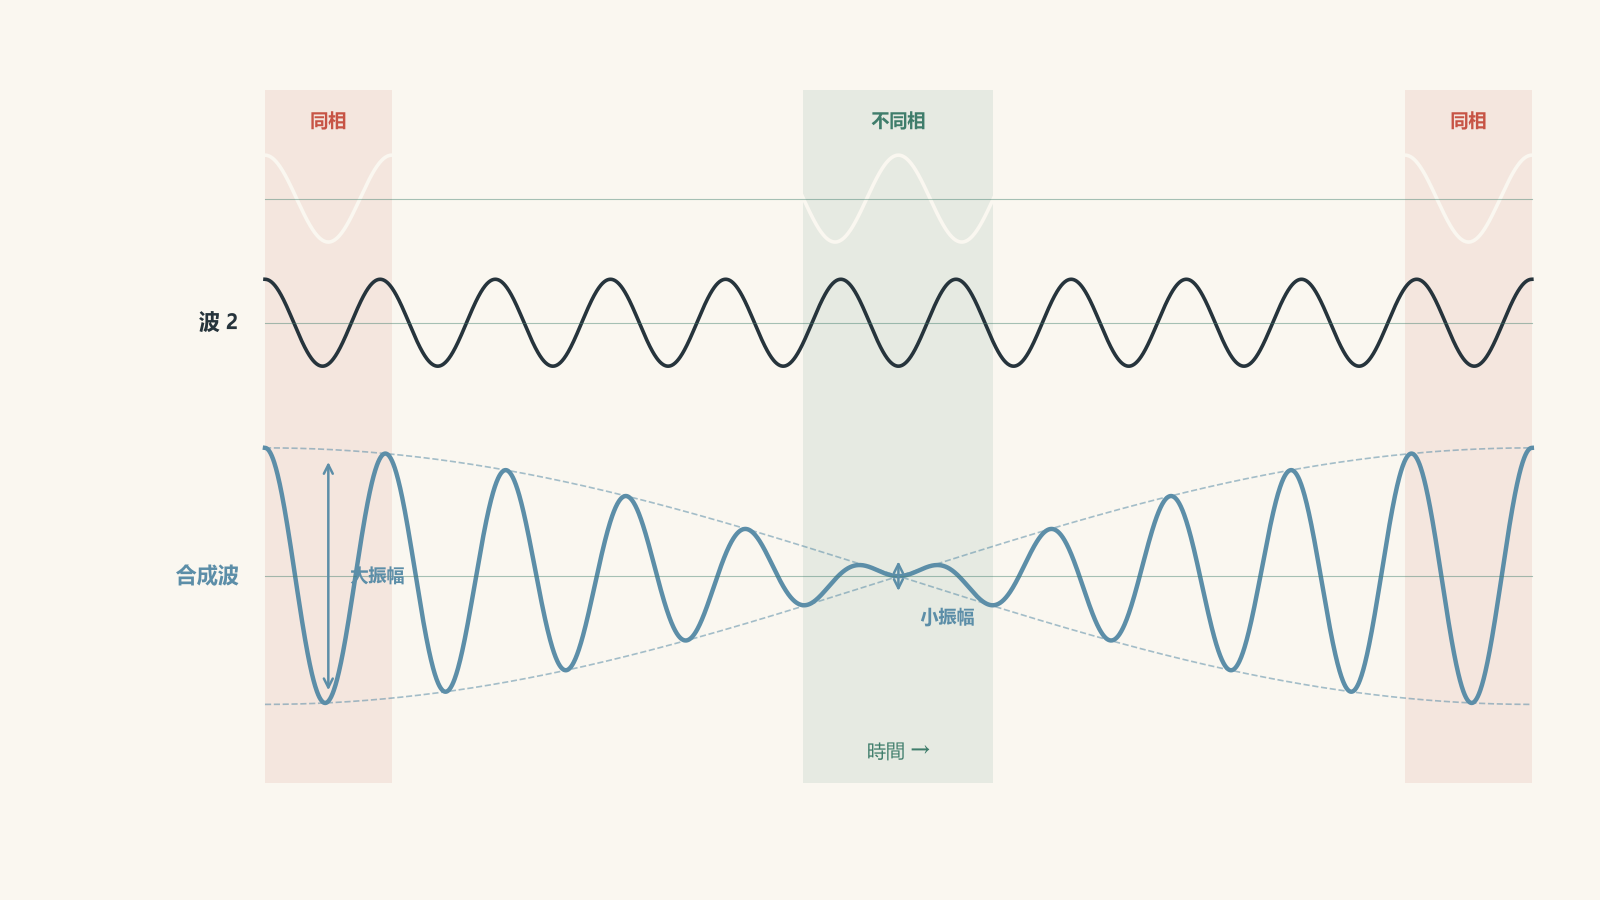
這就是疊加:當波彼此重疊時,它們的位移會相加。
關鍵在於,頻率略有不同的波不會一直維持相同的相位關係。它們會反覆地從對齊逐漸變成不對齊,再重新對齊。
這便產生了週期性重複的振幅變化,也就是我們所說的拍頻。
02拍頻頻率
假設兩個聲音的頻率分別為 \(f_1\) 和 \(f_2\),單位為赫茲。
它們的拍頻頻率為
\[
f_b = |f_1-f_2|
\]
其中:
- \(f_b\) 是拍頻頻率,單位為赫茲,
- \(f_1\) 是第一個波的頻率,單位為赫茲,
- \(f_2\) 是第二個波的頻率,單位為赫茲。
絕對值符號很重要,因為頻率不可能是負數。我們只在意兩個頻率之差的大小。
所以,如果兩個頻率分別為 \(440\text{ Hz}\) 和 \(443\text{ Hz}\),
\[
f_b=|440-443|=3\text{ Hz}
\]
你每秒會聽到三個響度由大變小再變大的週期。
一個實用的記法是:
相近的頻率決定聲音的音高,而它們的差值決定拍頻出現得有多快。
範例:求拍頻頻率
兩個音叉分別產生 \(256\text{ Hz}\) 和 \(260\text{ Hz}\) 的頻率。當它們同時發聲時,所聽到的拍頻頻率是多少?
步驟 1:求兩個頻率之差。
\[
f_b=|f_1-f_2|
\]
步驟 2:代入頻率。
\[
f_b=|256-260|=4\text{ Hz}
\]
步驟 3:解釋結果。
拍頻頻率為
\[
\boxed{4\text{ Hz}}
\]
因此,響度每秒會增大和減小四次。
03實際上改變的是什麼?
一個常見的錯誤,是以為每個聲源本身都在變大聲和變小聲。
其實不是。
每個聲源都可以產生振幅恆定的波。發生變化的是兩個波重疊時形成的合成波的振幅。
想像兩名學生以幾乎相同的速度繞著一條圓形跑道行走。有時他們會走在彼此旁邊。之後,他們可能位於跑道的相對兩側。最後,速度較快的學生又會追上另一人,兩人再次走到一起。
對聲波而言,「走在一起」大致相當於同相,而位於相對兩側則大致相當於反相。
這個比喻有其限制。聲波並不是在環形路徑上移動的小物體。由於這些波以不同頻率振盪,它們之間的相位關係會持續改變。
04為什麼頻率之差等於拍頻頻率
考慮頻率分別為 \(100\text{ Hz}\) 和 \(103\text{ Hz}\) 的兩個波。
在一秒內:
- 第一個波完成 100 個週期,
- 第二個波完成 103 個週期。
在這一秒內,第二個波比第一個波多完成三個完整週期。
每當它多出一個完整週期,兩個波就會回到相同的相位關係。這表示強烈增強的模式每秒重複三次。
所以拍頻頻率為
\[
f_b=|103-100|=3\text{ Hz}
\]
這種理解方式比單純背公式更有用。拍頻頻率告訴你的是:一個波相對於另一個波累積週期差的速度有多快。
05更精確的波動描述
前面的圖像已足以處理大多數拍頻頻率問題,但我們可以描述得更精確一些。
對於兩個振幅同為 \(A\) 的波,
\[
y_1=A\cos(2\pi f_1t)
\]
以及
\[
y_2=A\cos(2\pi f_2t)
\]
其中 \(t\) 是以秒為單位的時間。
根據疊加原理,
\[
y=y_1+y_2
\]
利用三角恆等式,
\[
y=2A\cos\left(\pi(f_1-f_2)t\right)
\cos\left(\pi(f_1+f_2)t\right)
\]
不要讓這條方程式掩蓋背後的物理意義。
第二個餘弦項快速振盪。它描述聲音本身的振動,其頻率位於兩個原始頻率的平均值附近。
第一個餘弦項變化慢得多。它控制合成振幅的大小。
這種較慢的變化就是拍頻的來源。
這裡有一個細微之處。如果直接把第一個餘弦項視為一般振盪來解讀,它的振幅因子所對應的頻率包含 \((f_1-f_2)/2\)。那麼,為什麼拍頻頻率不是頻率差的一半?
因為只要振幅的大小變大,我們就會聽到一個明顯的響度峰值。包絡線的正峰值和負峰值都對應於大的振盪振幅。因此,這些響度最大值以完整的頻率差出現:
\[
\boxed{f_b=|f_1-f_2|}
\]
理解這項差別很重要,因為它可以避免一個相當常見的差兩倍錯誤。
06拍頻週期
你也可以用相鄰兩個響度最大值之間的時間來描述拍頻。
這就是拍頻週期 \(T_b\)。
和任何週期運動一樣,
\[
T_b=\frac{1}{f_b}
\]
其中 \(T_b\) 的單位為秒。
所以,若拍頻頻率為 \(4\text{ Hz}\),
\[
T_b=\frac{1}{4}=0.25\text{ s}
\]
則每隔 \(0.25\text{ s}\) 會出現一次響度最大值。
範例:利用拍頻求未知頻率
一名學生把一條弦發出的聲音與 \(440\text{ Hz}\) 的參考音比較。他們每秒聽到 \(5\) 個拍頻脈動。接著,學生把弦稍微拉緊,使其頻率增加,而拍頻頻率下降至 \(2\text{ Hz}\)。這條弦原本的頻率是多少?
步驟 1:利用原本的拍頻頻率。
弦的頻率與 \(440\text{ Hz}\) 相差 \(5\text{ Hz}\):
\[
|f-440|=5
\]
因此,一開始有兩個可能的頻率:
\[
f=435\text{ Hz}
\]
或
\[
f=445\text{ Hz}
\]
單靠拍頻頻率,無法判斷未知頻率高於還是低於參考頻率。
步驟 2:利用拉緊弦後發生的變化。
拉緊弦會使其頻率增加。
拍頻頻率變小,因此弦的頻率一定是在向 \(440\text{ Hz}\) 靠近。
如果弦原本是 \(445\text{ Hz}\),增加它的頻率只會使它更遠離 \(440\text{ Hz}\),因此拍頻頻率應該變大。
所以,原本的頻率一定低於 \(440\text{ Hz}\)。
步驟 3:寫出原本的頻率。
\[
\boxed{f=435\text{ Hz}}
\]
後來的觀察解除了只靠拍頻頻率方程式無法判定的歧義。
這是處理 HSC 題目時很重要的習慣:不要在把數字代入公式後就停下來。還要檢查實際的物理變化告訴了你什麼。
07利用拍頻調音
拍頻之所以有用,是因為慢速的拍頻比兩個高頻之間很小的頻率差更容易察覺。
假設一個參考聲源恰好產生 \(500\text{ Hz}\)。
如果另一個聲源產生 \(506\text{ Hz}\),你會聽到
\[
f_b=|506-500|=6\text{ Hz}
\]
當你把未知聲源逐漸調整至接近 \(500\text{ Hz}\) 時,拍頻會逐漸變慢:
\[
6\text{ Hz}\rightarrow4\text{ Hz}\rightarrow2\text{ Hz}\rightarrow1\text{ Hz}
\]
當兩個頻率變得相等時,
\[
f_b=|500-500|=0
\]
拍頻就會消失。
因此,實際調音時的規則很簡單:
| 拍頻發生什麼變化? | 代表的意義 |
|---|---|
| 拍頻變慢 | 兩個頻率正在變得更接近 |
| 拍頻變快 | 兩個頻率正在變得更遠離 |
| 拍頻消失 | 在測量精確度所能分辨的範圍內,兩個頻率相等 |
對最後一列要特別小心。聽不到拍頻,並不能證明兩個真實聲源在數學上具有完全相同的頻率。它只表示任何剩餘的頻率差都小到無法在觀察期間產生可偵測的拍頻。
08最容易出現的誤解:把頻率相加或取平均
假設兩個聲源分別產生 \(700\text{ Hz}\) 和 \(704\text{ Hz}\)。
學生可能會先取平均:
\[
\frac{700+704}{2}=702\text{ Hz}
\]
這個數值並不是毫無用途。它接近快速振盪的合成聲音所對應的頻率。
但它不是拍頻頻率。
拍頻頻率描述的是振幅的慢速變化:
\[
f_b=|704-700|=4\text{ Hz}
\]
因此,這裡其實有兩個不同的概念:
- 各個波每秒振盪數百次,
- 合成聲音的響度每秒只改變四次。
不要把振動的速率與振幅模式重複的速率混為一談。
09拍頻需要相近的頻率
從數學上來說,不同頻率的波仍然可以互相干涉。
但我們熟悉的緩慢「哇-哇-哇」拍頻效果,在兩個頻率彼此接近時最為明顯。如果頻率差變得很大,耳朵可能會開始把兩個頻率分開辨認,而不是聽成一個響度緩慢起伏的單一音高。
在 HSC 有關拍頻的計算中,通常採用的模型是兩個相近的頻率,並使用
\[
f_b=|f_1-f_2|
\]
因此,「相近」這個詞並不是多餘的。它說明了這條方程式所描述的是哪一種物理情況。
10兩個波需要有相同的振幅嗎?
不需要。
只要頻率相近,即使兩個波的振幅不同,仍然可以產生拍頻。
相同振幅會使拍頻效果特別明顯,因為相消干涉可以使合成振幅變得非常小。如果其中一個波遠比另一個強,響度仍然會週期性改變,但最小值不會降得那麼低。
拍頻頻率仍然由
\[
f_b=|f_1-f_2|
\]
決定。
改變振幅會改變拍頻有多明顯,但不會改變拍頻出現的頻率。
11問題與解答
問題 1
兩個聲源的頻率分別為 \(315\text{ Hz}\) 和 \(321\text{ Hz}\)。求拍頻頻率以及相鄰兩次拍頻之間的時間。
解答 1
拍頻頻率為 \(\boxed{6\text{ Hz}}\),相鄰兩次拍頻之間相隔約 \(\boxed{0.167\text{ s}}\)。
拍頻頻率等於兩個聲源頻率之差:
\[
f_b=|f_1-f_2|
\]
代入:
\[
f_b=|321-315|=6\text{ Hz}
\]
拍頻週期為
\[
T_b=\frac{1}{f_b}
=\frac{1}{6}
=0.167\text{ s}
\]
因此,合成聲音約每隔 \(0.167\text{ s}\) 達到一次響度最大值。
問題 2
一個 \(500\text{ Hz}\) 的參考音與一個未知音同時播放。相鄰的響度最大值相隔 \(0.20\text{ s}\)。
求未知音可能的頻率。
解答 2
未知頻率可能是 \(\boxed{495\text{ Hz}}\) 或 \(\boxed{505\text{ Hz}}\)。
先利用拍頻週期求拍頻頻率:
\[
f_b=\frac{1}{T_b}
=\frac{1}{0.20}
=5.0\text{ Hz}
\]
因此,未知頻率與 \(500\text{ Hz}\) 必須相差 \(5\text{ Hz}\):
\[
|f-500|=5
\]
所以,
\[
f=500-5=495\text{ Hz}
\]
或
\[
f=500+5=505\text{ Hz}
\]
這裡最重要的陷阱,是以為拍頻頻率能告訴你哪個聲源的頻率較高。事實並非如此。要消除這個歧義,還需要第二項觀察。
問題 3
一條弦與一個 \(600\text{ Hz}\) 的參考振盪器同時發聲時,每秒產生 \(4\) 個拍頻脈動。接著,弦的張力稍微增加。它的頻率因此增加,而拍頻頻率起初變成 \(6\text{ Hz}\)。
這條弦原本的頻率是 \(596\text{ Hz}\) 還是 \(604\text{ Hz}\)?請解釋。
解答 3
這條弦原本的頻率是 \(\boxed{604\text{ Hz}}\)。
一開始的拍頻頻率為 \(4\text{ Hz}\),因此有兩種可能:
\[
|f-600|=4
\]
所以
\[
f=596\text{ Hz}
\]
或
\[
f=604\text{ Hz}
\]
增加張力會提高弦的頻率。
如果弦一開始的頻率是 \(596\text{ Hz}\),提高其頻率會先使它靠近 \(600\text{ Hz}\)。頻率差會減小,因此拍頻頻率也應該減小。
但實際上,拍頻頻率從 \(4\text{ Hz}\) 增加到 \(6\text{ Hz}\)。因此,弦的頻率原本一定已高於參考頻率,之後又進一步遠離它。
所以,弦的初始頻率為
\[
\boxed{604\text{ Hz}}
\]
關鍵不在算術,而在於把頻率改變的方向與所觀察到的拍頻頻率變化連結起來。
問題 4
兩個揚聲器分別產生 \(800\text{ Hz}\) 和 \(803\text{ Hz}\) 的頻率。揚聲器 A 的振幅比揚聲器 B 大得多。
一名學生聲稱:「因為兩者的振幅不相等,所以拍頻頻率會小於 \(3\text{ Hz}\)。」
評估這項說法。
解答 4
這項說法不正確。拍頻頻率仍然是 \(\boxed{3\text{ Hz}}\)。
拍頻頻率取決於兩個頻率之差:
\[
f_b=|f_1-f_2|
\]
代入:
\[
f_b=|803-800|=3\text{ Hz}
\]
振幅不相等會影響拍頻的深度。由於較強的波無法被較弱的波完全抵消,因此合成振幅的最小值不會像兩個等振幅波那樣降得那麼低。
然而,相對相位仍然以相同的速率重複。因此,拍頻頻率仍為 \(3\text{ Hz}\)。
這個誤解來自把兩個不同的性質混為一談:振幅決定變化有多強烈,而頻率差決定這種變化重複得有多快。
問題 5
一個 \(450\text{ Hz}\) 的參考音與一個未知音產生每秒 \(2\) 個拍頻脈動。接著持續調整未知聲源,使其頻率增加。拍頻頻率先下降到零,之後又開始增加。
解釋未知頻率發生了什麼變化,並求出它的初始頻率。
解答 5
未知聲源一開始的頻率為 \(\boxed{448\text{ Hz}}\),之後增加到 \(450\text{ Hz}\),再繼續上升至高於 \(450\text{ Hz}\)。
一開始,
\[
|f-450|=2
\]
所以可能的頻率為
\[
f=448\text{ Hz}
\]
或
\[
f=452\text{ Hz}
\]
題目告訴我們,未知頻率正在增加。
拍頻頻率起初減小。因此,未知頻率一開始一定是在向 \(450\text{ Hz}\) 靠近。只有當它從參考頻率以下開始,也就是
\[
\boxed{448\text{ Hz}}
\]
時,才有可能出現這種情況。
當未知頻率達到 \(450\text{ Hz}\) 時,
\[
f_b=|450-450|=0
\]
因此拍頻消失。
調整仍然持續,所以未知頻率繼續升至 \(450\text{ Hz}\) 以上。此後,兩個頻率之差再次開始增加,因此拍頻頻率也開始增加。
一個很容易犯的錯誤,是以為拍頻頻率變成零就代表調整一定停止了。事實並非如此。零拍頻只表示兩個頻率相等的那一瞬間。如果未知頻率繼續改變,拍頻就會再次出現。
12拍頻之後的概念
拍頻是更廣泛概念–疊加–的一個特定結果。
一旦你能想像兩個相近頻率的波如何反覆地由同相逐漸變成不同相,再重新變成同相,干涉就不再那麼難以理解。同一原理也有助於解釋相長干涉與相消干涉、駐波、共振測量,以及為什麼實驗人員不必直接測量每個很高的頻率,也能偵測極小的頻率差。
方程式
\[
f_b=|f_1-f_2|
\]
很簡短。真正重要的物理意義,是理解這個差值代表什麼:它量度兩個幾乎相同的波失去相同相位關係、之後再重新恢復相同相位關係的速度。