
HSC 物理:二维相对位置与运动
学习如何利用向量相减、分量分析和清晰的范例,建立平面上移动观察者之间的相对位置与速度模型。
想像你站在一艘向东行驶的渡轮上,同时一艘快艇沿东北方向横越港湾。岸上的人测得快艇的一个速度,而你测得另一个速度。这两个测量结果都不一定是错的。
在进行任何数学运算之前,先预测一下:如果快艇和渡轮刚好以完全相同的速度运动,从渡轮上看,快艇会是甚么样子?
它看起来会是静止的。它相对于你的速度会是零。
这个简单的概念就是二维相对运动的核心。我们透过相减两个物体的位置向量或速度向量来比较它们。
01从位置开始:A 相对于 B 在哪里?
假设两个物体 A 和 B 正在一个平面上运动。位于固定原点的观察者测得它们的位置向量:
- \(\vec r_A\):A 的位置
- \(\vec r_B\):B 的位置
两个向量都必须从同一个原点量度,而且是在同一时刻量度。
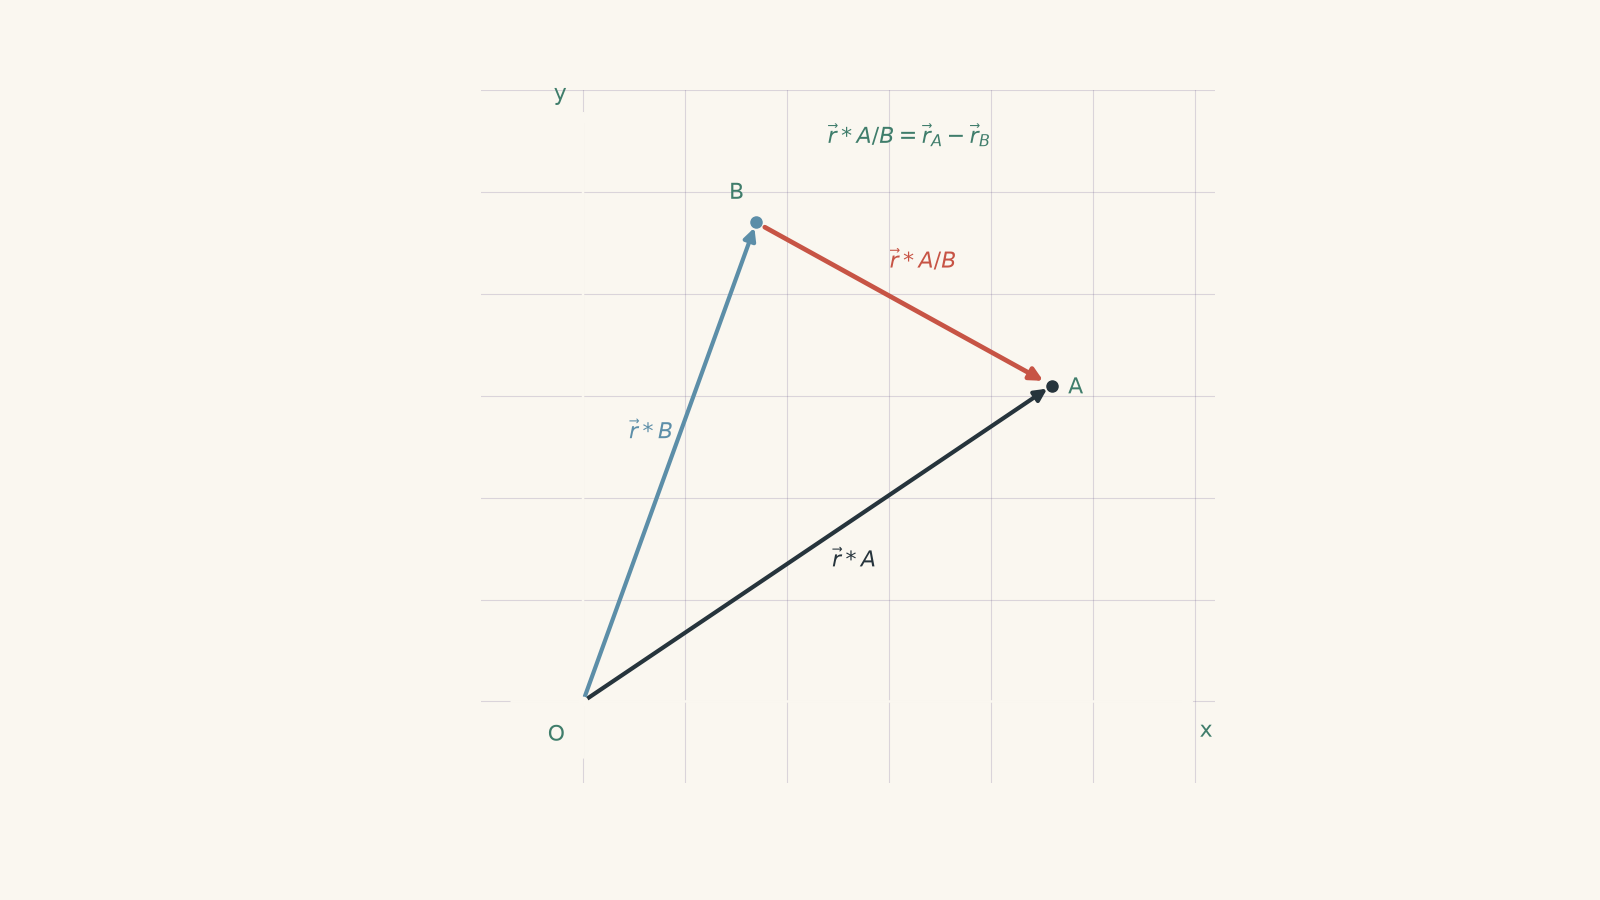
现在想像你正坐在 B 上。你其实不太在意 A 相对于某个遥远原点的位置。你在意的是 A 相对于你的位置。
由 B 指向 A 的向量是:
\[ \vec r_{A/B} = \vec r_A - \vec r_B \]
这里,\(\vec r_{A/B}\) 表示「A 相对于 B 的位置」。
为甚么要相减?
想像两位朋友站在公园里。一位朋友位于 \((8,5)\) m,另一位位于 \((3,2)\) m。
从第二位朋友的角度来看,第一位朋友的位置是:
\[ (8,5) - (3,2) = (5,3)\text{ m} \]
因此,第一位朋友位于第二位朋友以东 5 m、以北 3 m。
相减会消去它们相对于原来原点所共有的那一部分位置。
一个有点滑稽的类比,是比较两个人的银行余额。如果 Alex 有 $80,而 Bailey 有 $50,那么 Alex 比 Bailey 多 $30。相对位置的概念也很相似,不过我们相减的是向量,所以方向也很重要。
这个类比到这里就不再适用了。位置具有空间方向,而且会随物体移动而连续改变。
02以分量表示相对位置
对于平面上的运动,通常最容易的方法是使用水平和垂直分量。
如果
\[ \vec r_A = x_A\hat i + y_A\hat j \]
而
\[ \vec r_B = x_B\hat i + y_B\hat j \]
那么
\[ \vec r_{A/B} = (x_A-x_B)\hat i + (y_A-y_B)\hat j \]
其中:
- \(x_A\) 和 \(x_B\) 是 A 和 B 的水平座标,通常以米为单位
- \(y_A\) 和 \(y_B\) 是垂直座标
- \(\hat i\) 是正 \(x\) 方向的单位向量
- \(\hat j\) 是正 \(y\) 方向的单位向量
在涉及罗盘方向的问题中,我们通常选择:
- 东为正 \(x\)
- 北为正 \(y\)
这种选择并不是强制的。重要的是你要选定座标轴,并始终一致地使用它们。
范例:无人机相对于船在哪里?
一架无人机相对于某个港口标记的位置是 \((420,310)\) m。一艘船相对于同一标记的位置是 \((170,190)\) m。求无人机相对于船的位置。
步骤 1:写出相对位置方程式。
\[ \vec r_{\text{无人机/船}} = \vec r_{\text{无人机}} - \vec r_{\text{船}} \]
步骤 2:将对应的分量相减。
\[ \begin{aligned} \vec r_{\text{无人机/船}} &= (420-170)\hat i + (310-190)\hat j\\ &= 250\hat i + 120\hat j\text{ m} \end{aligned} \]
步骤 3:解释这些分量。
无人机位于船以东 250 m、以北 120 m。
如果我们想求它们之间的直线距离:
\[ \begin{aligned} |\vec r_{\text{无人机/船}}| &= \sqrt{250^2+120^2}\\ &\approx 277\text{ m} \end{aligned} \]
相对位置向量提供的资讯不只是距离。它同时告诉我们距离和方向。
03现在让两个物体都移动
位置告诉我们在某一时刻 A 相对于 B 在哪里。通常,更有用的问题是这个相对位置如何随时间改变。
假设:
- A 的速度为 \(\vec v_A\)
- B 的速度为 \(\vec v_B\)
将相对位置方程式对时间微分:
\[ \vec r_{A/B} = \vec r_A-\vec r_B \]
因此
\[ \vec v_{A/B} = \vec v_A-\vec v_B \]
这就是相对速度的核心方程式。
\[ \boxed{\vec v_{A/B} = \vec v_A-\vec v_B} \]
它的意思是:
从 B 观察到的 A 的速度 = A 的速度减去 B 的速度。
次序很重要。
\[ \vec v_{A/B} \neq \vec v_{B/A} \]
相反地,
\[ \vec v_{B/A}=-\vec v_{A/B} \]
如果我看到你以 4 m s\(^{-1}\) 向东北移动,你就会看到我以 4 m s\(^{-1}\) 向西南移动。
大小相同,方向相反。
04为甚么相对速度是向量相减
假设两辆汽车沿相邻车道向东行驶。
A 车以 25 m s\(^{-1}\) 行驶,而 B 车以 20 m s\(^{-1}\) 行驶。
从路旁看,A 以 25 m s\(^{-1}\) 移动。不过,从 B 看,A 只会以以下速度慢慢向前拉开距离:
\[ v_{A/B}=25-20=5\text{ m s}^{-1} \]
现在改变 B 的速度。如果 B 以 20 m s\(^{-1}\) 向西移动,我们把它表示为 \(-20\text{ m s}^{-1}\)。
那么:
\[ v_{A/B}=25-(-20)=45\text{ m s}^{-1} \]
相减仍然适用。正负号包含了方向资讯。
在二维情况中,完全相同的概念仍然适用,只是相减要逐个分量进行。
05平面上的相对速度
假设
\[ \vec v_A=v_{Ax}\hat i+v_{Ay}\hat j \]
而
\[ \vec v_B=v_{Bx}\hat i+v_{By}\hat j \]
那么:
\[ \vec v_{A/B} = (v_{Ax}-v_{Bx})\hat i + (v_{Ay}-v_{By})\hat j \]
得到各分量后,其大小为:
\[ |\vec v_{A/B}| = \sqrt{(v_{Ax}-v_{Bx})^2+(v_{Ay}-v_{By})^2} \]
如果需要求方向,可以利用相对速度的分量做三角运算。
例如,如果相对速度为 \(6\hat i+8\hat j\text{ m s}^{-1}\),那么它的大小为:
\[ \sqrt{6^2+8^2}=10\text{ m s}^{-1} \]
方向为:
\[ \theta=\tan^{-1}\left(\frac{8}{6}\right)\approx53.1^\circ \]
因此,相对于 B,A 以 \(10\text{ m s}^{-1}\) 运动,方向为东偏北 \(53.1^\circ\)。
判断方向时要小心。反正切函数会给你一个角度,但分量的正负号才会告诉你向量实际位于哪一个象限。
06最容易犯的错误:相减速率而不是速度
考虑两架飞机:
- A 以 \(200\text{ m s}^{-1}\) 向东飞行
- B 以 \(200\text{ m s}^{-1}\) 向北飞行
有学生可能会说:
「它们的速率相同,所以它们的相对速率是零。」
如果只看数字,这似乎很合理。
但速度包含方向。
以东为 \(+x\)、北为 \(+y\):
\[ \vec v_A=200\hat i \]
\[ \vec v_B=200\hat j \]
因此:
\[ \vec v_{A/B} = 200\hat i-200\hat j \]
相对速率为:
\[ |\vec v_{A/B}| = \sqrt{200^2+(-200)^2} \approx283\text{ m s}^{-1} \]
相同的速率并不表示相对速度为零。相对速度为零要求两者的速度向量相同。
也就是大小和方向都相同。
07一个实用的判断规则
每当你看到相对运动问题时,问自己:
「我要描述的是谁的运动?它是相对于谁?」
然后先写标记,再代入数值。
例如:
\[ \vec v_{\text{飞机/空气}} = \vec v_{\text{飞机}} - \vec v_{\text{空气}} \]
或
\[ \vec v_{\text{船/水}} = \vec v_{\text{船}} - \vec v_{\text{水}} \]
这种符号可以避免其中一个最常见的错误:把相减次序颠倒。
一个可靠的文字记法是:
第一个物体减去第二个物体。
所以「A 相对于 B」就是 \(A-B\)。
08范例:两艘船向不同方向移动
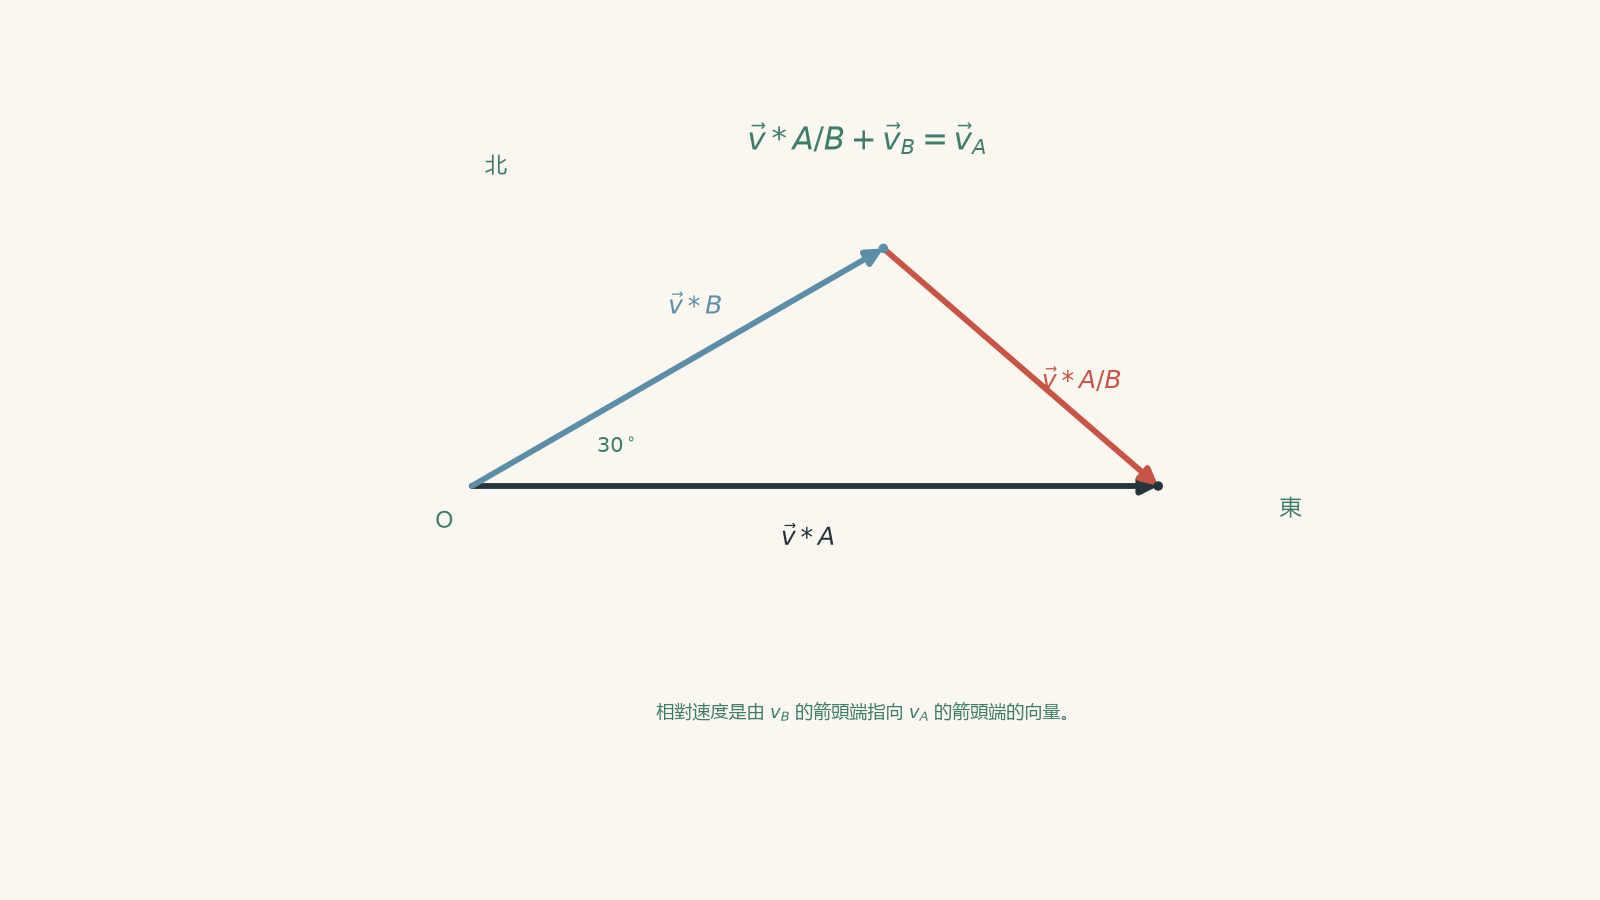
A 船以 \(12.0\text{ m s}^{-1}\) 向东行驶。B 船以 \(8.0\text{ m s}^{-1}\) 行驶,方向为东偏北 \(30^\circ\)。求 A 相对于 B 的速度。
步骤 1:选择座标轴。
令东为 \(+x\),北为 \(+y\)。
A 船的分量为:
\[ \vec v_A=12.0\hat i\text{ m s}^{-1} \]
首先必须把 B 船的速度分解成分量:
\[ \begin{aligned} v_{Bx}&=8.0\cos30^\circ=6.93\text{ m s}^{-1}\\ v_{By}&=8.0\sin30^\circ=4.00\text{ m s}^{-1} \end{aligned} \]
因此:
\[ \vec v_B = 6.93\hat i+4.00\hat j\text{ m s}^{-1} \]
步骤 2:用 A 的速度减去 B 的速度。
\[ \begin{aligned} \vec v_{A/B} &=\vec v_A-\vec v_B\\ &=(12.0-6.93)\hat i+(0-4.00)\hat j\\ &=5.07\hat i-4.00\hat j\text{ m s}^{-1} \end{aligned} \]
负的垂直分量表示,相对于 B,A 看起来向南移动。
步骤 3:求大小。
\[ \begin{aligned} |\vec v_{A/B}| &=\sqrt{5.07^2+(-4.00)^2}\\ &=6.46\text{ m s}^{-1} \end{aligned} \]
步骤 4:求方向。
相对速度具有正的向东分量和负的向北分量,所以它指向东偏南。
\[ \begin{aligned} \theta &=\tan^{-1}\left(\frac{4.00}{5.07}\right)\\ &=38.3^\circ \end{aligned} \]
因此:
\[ \boxed{\vec v_{A/B}=6.46\text{ m s}^{-1},\ \text{东偏南 }38.3^\circ} \]
从 B 船上看,A 船似乎斜向东南移动,尽管相对于岸边,A 实际上正向正东行驶。
09相对速度的三角形形式
方程式
\[ \vec v_{A/B}=\vec v_A-\vec v_B \]
可以改写为:
\[ \vec v_A=\vec v_{A/B}+\vec v_B \]
当某个速度很自然地是相对于移动中的介质或观察者来量度时,这种形式特别有用。
例如,飞机相对于地面的运动可以表示为:
\[ \vec v_{\text{飞机/地面}} = \vec v_{\text{飞机/空气}} + \vec v_{\text{空气/地面}} \]
这里:
- \(\vec v_{\text{飞机/空气}}\) 是飞机相对于周围空气的速度
- \(\vec v_{\text{空气/地面}}\) 是风速
- \(\vec v_{\text{飞机/地面}}\) 是固定在地面的观察者量得的速度
这不是一条新的定律。它只是把同一个相对速度关系重新排列。
10范例:侧风中的研究无人机
一架无人机必须相对于地面以 \(15.0\text{ m s}^{-1}\) 向正北飞行。风以 \(6.0\text{ m s}^{-1}\) 向东吹。求无人机相对于空气所必须具有的速度。
一开始,你可能会预测无人机只需要朝正北飞。
但它不能这样做。如果它相对于空气朝正北飞,风就会把它吹向东方。它必须稍微朝西,使它相对于空气的向西运动抵消向东的风速。
步骤 1:写出速度关系。
\[ \vec v_{\text{无人机/地面}} = \vec v_{\text{无人机/空气}} + \vec v_{\text{空气/地面}} \]
重新排列:
\[ \vec v_{\text{无人机/空气}} = \vec v_{\text{无人机/地面}} - \vec v_{\text{空气/地面}} \]
步骤 2:把所需的地面速度和风速写成分量形式。
以东为 \(+x\)、北为 \(+y\):
\[ \vec v_{\text{无人机/地面}} = 0\hat i+15.0\hat j\text{ m s}^{-1} \]
以及
\[ \vec v_{\text{空气/地面}} = 6.0\hat i+0\hat j\text{ m s}^{-1} \]
步骤 3:相减向量。
\[ \begin{aligned} \vec v_{\text{无人机/空气}} &=(0-6.0)\hat i+(15.0-0)\hat j\\ &=-6.0\hat i+15.0\hat j\text{ m s}^{-1} \end{aligned} \]
步骤 4:求所需的空速。
\[ \begin{aligned} |\vec v_{\text{无人机/空气}}| &=\sqrt{(-6.0)^2+15.0^2}\\ &=\sqrt{261}\\ &=16.2\text{ m s}^{-1} \end{aligned} \]
步骤 5:求航向。
速度方向为北偏西。
\[ \begin{aligned} \theta &=\tan^{-1}\left(\frac{6.0}{15.0}\right)\\ &=21.8^\circ \end{aligned} \]
因此,无人机必须以以下速度飞行:
\[ \boxed{16.2\text{ m s}^{-1},\ \text{北偏西 }21.8^\circ} \]
这个航向会产生 \(6.0\text{ m s}^{-1}\) 的向西分量,恰好抵消风的向东速度。因此,最终相对于地面的运动是向正北。
11相对位置会依照相对速度而改变
位置方程式和速度方程式彼此相连。
在速度恒定时:
\[ \vec r_{A/B}(t) = \vec r_{A/B}(0) + \vec v_{A/B}t \]
其中:
- \(\vec r_{A/B}(0)\) 是 A 相对于 B 的初始位置
- \(\vec v_{A/B}\) 是 A 相对于 B 的恒定速度
- \(t\) 是经过的时间,以秒为单位
- \(\vec r_{A/B}(t)\) 是经过时间 \(t\) 后的相对位置
这个方程式可以把许多「它们会相遇吗?」或「它们最接近时有多近?」的问题转化成普通的运动问题。
其中有一种情况特别重要。
如果:
\[ \vec r_{A/B}(t)=\vec 0 \]
那么 A 和 B 在该时刻位于同一位置。
在速度恒定的情况下,要发生碰撞或拦截,同一个 \(t\) 值必须使相对位置的两个分量都等于零。
最后这个条件很重要。在某一时间有 \(x=0\),而另一时间有 \(y=0\),并不代表物体会碰撞。
12相对加速度
相同的规律可以继续延伸。
从:
\[ \vec v_{A/B}=\vec v_A-\vec v_B \]
再次微分:
\[ \vec a_{A/B}=\vec a_A-\vec a_B \]
其中 \(\vec a_{A/B}\) 是 A 相对于 B 的加速度。
如果两个物体具有完全相同的加速度,那么:
\[ \vec a_{A/B}=\vec 0 \]
它们的相对速度会保持不变。
这个简单模型有一个重要限制。我们的方程式假设观察者所使用的座标轴彼此保持平行,不会互相旋转。旋转参考系需要额外的项,因为观察者座标轴方向的改变会影响所量得的运动。
对于标准 HSC 相对运动题中涉及平移观察者的情况,向量相减就是你需要使用的模型。
13一种简洁的解题整理方式
当二维相对运动问题变得复杂时,可以依照以下次序:
- 选定正 \(x\) 和正 \(y\) 方向。
- 画出或辨认每一个相关的速度向量。
- 把有角度的向量分解成分量。
- 明确判断题目要求哪一个相对量。
- 先写符号方程式,例如 \(\vec v_{A/B}=\vec v_A-\vec v_B\)。
- 相减 \(x\) 分量。
- 相减 \(y\) 分量。
- 只有在题目要求时才求大小和方向。
- 从物理意义上解释结果。
在代入数值之前先写符号方程式,多写这一行是值得的。这样更容易发现相减次序颠倒的错误。
14问题与解答
问题 1
一名单车手以 \(9.0\text{ m s}^{-1}\) 向东行驶。旁边另一名单车手以 \(6.5\text{ m s}^{-1}\) 向东行驶。
求第一名单车手相对于第二名单车手的速度。
解答 1
第一名单车手相对于第二名单车手以 \(2.5\text{ m s}^{-1}\) 向东移动。
令向东为正方向。那么:
\[ \begin{aligned} v_{1/2} &=v_1-v_2\\ &=9.0-6.5\\ &=2.5\text{ m s}^{-1} \end{aligned} \]
正的结果表示单车手 1 相对於单车手 2 向东移动。
虽然两名单车手相对于道路都移动得快得多,但他们之间的距离只以 \(2.5\text{ m s}^{-1}\) 增加。
问题 2
一个气象气球的地面速度为
\[ \vec v_B=4.0\hat i+7.0\hat j\text{ m s}^{-1} \]
而一架监测飞机的地面速度为
\[ \vec v_A=10.0\hat i+3.0\hat j\text{ m s}^{-1} \]
求气象气球相对于飞机的速度,包括其大小和方向。
解答 2
气象气球相对于飞机以 \(7.21\text{ m s}^{-1}\)、西偏北 \(33.7^\circ\) 移动。
所求的是气象气球相对于飞机的速度,因此次序为:
\[ \vec v_{B/A}=\vec v_B-\vec v_A \]
代入:
\[ \begin{aligned} \vec v_{B/A} &=(4.0-10.0)\hat i+(7.0-3.0)\hat j\\ &=-6.0\hat i+4.0\hat j\text{ m s}^{-1} \end{aligned} \]
其大小为:
\[ \begin{aligned} |\vec v_{B/A}| &=\sqrt{(-6.0)^2+4.0^2}\\ &=\sqrt{52}\\ &=7.21\text{ m s}^{-1} \end{aligned} \]
这个向量具有负的向东分量和正的向北分量,所以它指向西偏北。
\[ \theta = \tan^{-1}\left(\frac{4.0}{6.0}\right) = 33.7^\circ \]
最主要的陷阱是把相减次序颠倒。这样得到的会是飞机相对于气象气球的速度。该向量的大小相同,但方向相反。
问题 3
一艘船在静水中以 \(10.0\text{ m s}^{-1}\) 航行,相对于水的方向为正北。河水以 \(4.0\text{ m s}^{-1}\) 向东流。
有学生声称,船相对于河岸的速率是 \(10.0-4.0=6.0\text{ m s}^{-1}\)。
解释为甚么这个说法不正确,并求船相对于河岸的实际速度。
解答 3
船相对于河岸以 \(10.8\text{ m s}^{-1}\)、北偏东 \(21.8^\circ\) 移动。学生的相减方法不正确,因为这两个速度指向互相垂直的方向。
速度关系为:
\[ \vec v_{\text{船/岸}} = \vec v_{\text{船/水}} + \vec v_{\text{水/岸}} \]
令东为 \(+x\)、北为 \(+y\):
\[ \vec v_{\text{船/水}} = 0\hat i+10.0\hat j\text{ m s}^{-1} \]
以及
\[ \vec v_{\text{水/岸}} = 4.0\hat i+0\hat j\text{ m s}^{-1} \]
因此:
\[ \vec v_{\text{船/岸}} = 4.0\hat i+10.0\hat j\text{ m s}^{-1} \]
其大小为:
\[ \begin{aligned} |\vec v_{\text{船/岸}}| &=\sqrt{4.0^2+10.0^2}\\ &=\sqrt{116}\\ &=10.8\text{ m s}^{-1} \end{aligned} \]
方向为:
\[ \theta = \tan^{-1}\left(\frac{4.0}{10.0}\right) = 21.8^\circ \]
由北向东量度。
容易犯的错误,是把向量当成普通的正数。只有当相关速度位于同一直线上,而且方向已经用正负号妥善处理时,才能直接相减速率。
问题 4
在 \(t=0\) 时,A 车位于 B 车以东 \(240\text{ m}\)、以南 \(120\text{ m}\)。
它们相对于地面的速度为:
\[ \vec v_A=-8.0\hat i+6.0\hat j\text{ m s}^{-1} \]
以及
\[ \vec v_B=4.0\hat i\text{ m s}^{-1} \]
其中东为 \(+x\),北为 \(+y\)。
如果两车都维持恒定速度,判断它们是否会碰撞。
解答 4
两车会碰撞,时间为 \(20.0\text{ s}\) 后。
首先写出 A 相对于 B 的初始位置。A 位于 B 以东 240 m、以南 120 m,因此:
\[ \vec r_{A/B}(0) = 240\hat i-120\hat j\text{ m} \]
现在求 A 相对于 B 的速度:
\[ \begin{aligned} \vec v_{A/B} &=\vec v_A-\vec v_B\\ &=(-8.0-4.0)\hat i+(6.0-0)\hat j\\ &=-12.0\hat i+6.0\hat j\text{ m s}^{-1} \end{aligned} \]
时间 \(t\) 时的相对位置为:
\[ \vec r_{A/B}(t) = \vec r_{A/B}(0)+\vec v_{A/B}t \]
所以:
\[ \vec r_{A/B}(t) = (240-12t)\hat i+(-120+6t)\hat j \]
要发生碰撞,两个分量必须在同一时间等于零。
对 \(x\) 分量:
\[ \begin{aligned} 240-12t&=0\\ t&=20.0\text{ s} \end{aligned} \]
对 \(y\) 分量:
\[ \begin{aligned} -120+6t&=0\\ t&=20.0\text{ s} \end{aligned} \]
两个分量都在 \(20.0\text{ s}\) 时变为零,因此:
\[ \boxed{t=20.0\text{ s}} \]
重要的推理并不只是两车大致朝彼此移动。它们的相对位置向量必须恰好变为零。在这里,两个座标条件都在同一时刻成立。
问题 5
两个探测器 P 和 Q 在一个平坦的测试场上移动。
在某一时刻:
\[ \vec r_{P/Q}=80\hat i-60\hat j\text{ m} \]
以及
\[ \vec v_{P/Q}=-12\hat i+9\hat j\text{ m s}^{-1} \]
有学生注意到 \(\vec v_{P/Q}\) 的方向与 \(\vec r_{P/Q}\) 相反,因此得出结论:如果它们的速度保持不变,两个探测器最终必定会碰撞。
这个结论正确吗?如果正确,求碰撞发生的时间。如果不正确,解释原因。
解答 5
这个结论在这个特定情况下是正确的,而且两个探测器会在 \(6.67\text{ s}\) 后碰撞。不过,仅仅「大致朝向彼此」移动并不足够。相对速度必须具有恰好能使整个相对位置向量减小至零的方向。
碰撞要求:
\[ \vec r_{P/Q}(t) = \vec r_{P/Q}(0) + \vec v_{P/Q}t = \vec 0 \]
使用 \(x\) 分量:
\[ \begin{aligned} 80-12t&=0\\ t&=\frac{80}{12}\\ &=6.67\text{ s} \end{aligned} \]
使用 \(y\) 分量:
\[ \begin{aligned} -60+9t&=0\\ t&=\frac{60}{9}\\ &=6.67\text{ s} \end{aligned} \]
两个分量在同一时间变为零,因此两个探测器会碰撞。
还有一个更快的概念性检查方法。比较分量的比值:
\[ \frac{-12}{80}=-0.15\text{ s}^{-1} \]
以及
\[ \frac{9}{-60}=-0.15\text{ s}^{-1} \]
相对速度的两个分量都是相对位置对应分量的同一个负倍数:
\[ \vec v_{P/Q}=-0.15\vec r_{P/Q} \]
因此,相对速度的方向与相对位置向量完全相反。在相对参考系中,两个探测器正直接朝彼此移动。
如果这些比值不同,两个探测器可能会很接近彼此,但不会碰撞。当学习最近接距离和更复杂的拦截问题时,这个区别会变得很重要。
15这个模型接下来能让你做甚么
相对运动可以把一个双物体问题转化成单物体问题。
你不需要分别追踪 A 和 B,而可以想像 B 固定在原点,然后研究 A 相对于它如何运动。核心方程式是:
\[ \vec r_{A/B}=\vec r_A-\vec r_B \]
\[ \vec v_{A/B}=\vec v_A-\vec v_B \]
以及在需要时:
\[ \vec a_{A/B}=\vec a_A-\vec a_B \]
这种观点对于拦截、碰撞、最近接、风、水流和移动观察者问题特别有用。下一步是学习如何使用相对位置方程式,不只是判断两个物体看起来如何相对运动,而是判断它们的路径实际上是否会相交。