
बैंक्ड ट्रैक: HSC भौतिकी में अभिलंब बल और डिज़ाइन गति
जानें कि बैंकिंग अभिलंब बल को मोड़कर अभिकेन्द्रीय बल कैसे प्रदान करती है, डिज़ाइन-गति समीकरण कैसे निकाला जाता है और घर्षण अनुमत गतियों को कैसे बदलता है।
एक कार समतल सड़क पर एक मोड़ में प्रवेश करती है। यदि टायर कोई पार्श्व घर्षण प्रदान न करें, तो कार मोड़ का अनुसरण नहीं कर सकती। इसके बजाय वह स्पर्शरेखा की दिशा में आगे बढ़ने की कोशिश करती रहती है।
अब सड़क को इस तरह झुका दें कि बाहरी किनारा ऊँचा हो। क्या कार तब भी मुड़ सकती है यदि पार्श्व घर्षण पूरी तरह समाप्त हो जाए? आगे पढ़ने से पहले अनुमान लगाइए कि अंदर की ओर लगने वाला बल कहाँ से आ सकता है। भार के अलावा केवल एक ही संपर्क बल बचता है: सड़क द्वारा लगाया गया अभिलंब बल।
यही बैंक्ड ट्रैक का मूल विचार है। सड़क को झुकाने से अभिलंब बल भी झुक जाता है, जिससे उसका एक क्षैतिज घटक मोड़ के केंद्र की ओर हो जाता है। लेकिन इसमें एक शर्त है: किसी निश्चित त्रिज्या और बैंक कोण के लिए केवल एक ही गति ऐसी होती है जिस पर कार बिना घर्षण पर निर्भर किए पूरी तरह क्षैतिज वृत्तीय पथ पर चल सकती है।
01बैंकिंग अभिलंब बल को क्यों बदलती है
समतल सड़क पर अभिलंब बल \(N\) ऊर्ध्वाधर ऊपर की ओर होता है। यदि कोई ऊर्ध्वाधर त्वरण नहीं है, तो यह केवल कार के भार \(mg\) को संतुलित करता है।
बैंक्ड सड़क पर स्थिति अलग होती है। अभिलंब बल हमेशा सड़क की सतह के लंबवत होता है, इसलिए सड़क को झुकाने पर \(N\) भी झुक जाता है।
कल्पना कीजिए कि एक बाउंसर आपको किसी दीवार से दूर धकेल रहा है। यदि बाउंसर सीधा खड़ा है, तो धक्का एक सीधी दिशा में होता है। यदि वह धक्का देते समय झुक जाए, तो वही धक्का अब ऊर्ध्वाधर और पार्श्व-दोनों घटकों में बँट जाता है। अभिलंब बल भी इसी तरह व्यवहार करता है: बैंकिंग एक ही बल को दो दिशाओं में घटक देती है।
लेकिन उपमा यहीं समाप्त हो जाती है। अभिलंब बल कोई व्यक्ति नहीं है जो दिशा चुनता हो। उसकी दिशा सतह द्वारा निर्धारित होती है, और उसका परिमाण कार की गति तथा अन्य बलों से निर्धारित होता है।
मान लीजिए सड़क क्षैतिज से ऊपर की ओर \(\theta\) कोण पर बैंक्ड है। क्योंकि अभिलंब बल सड़क के लंबवत है, इसलिए \(N\) ऊर्ध्वाधर दिशा से उसी \(\theta\) कोण पर झुका होगा।
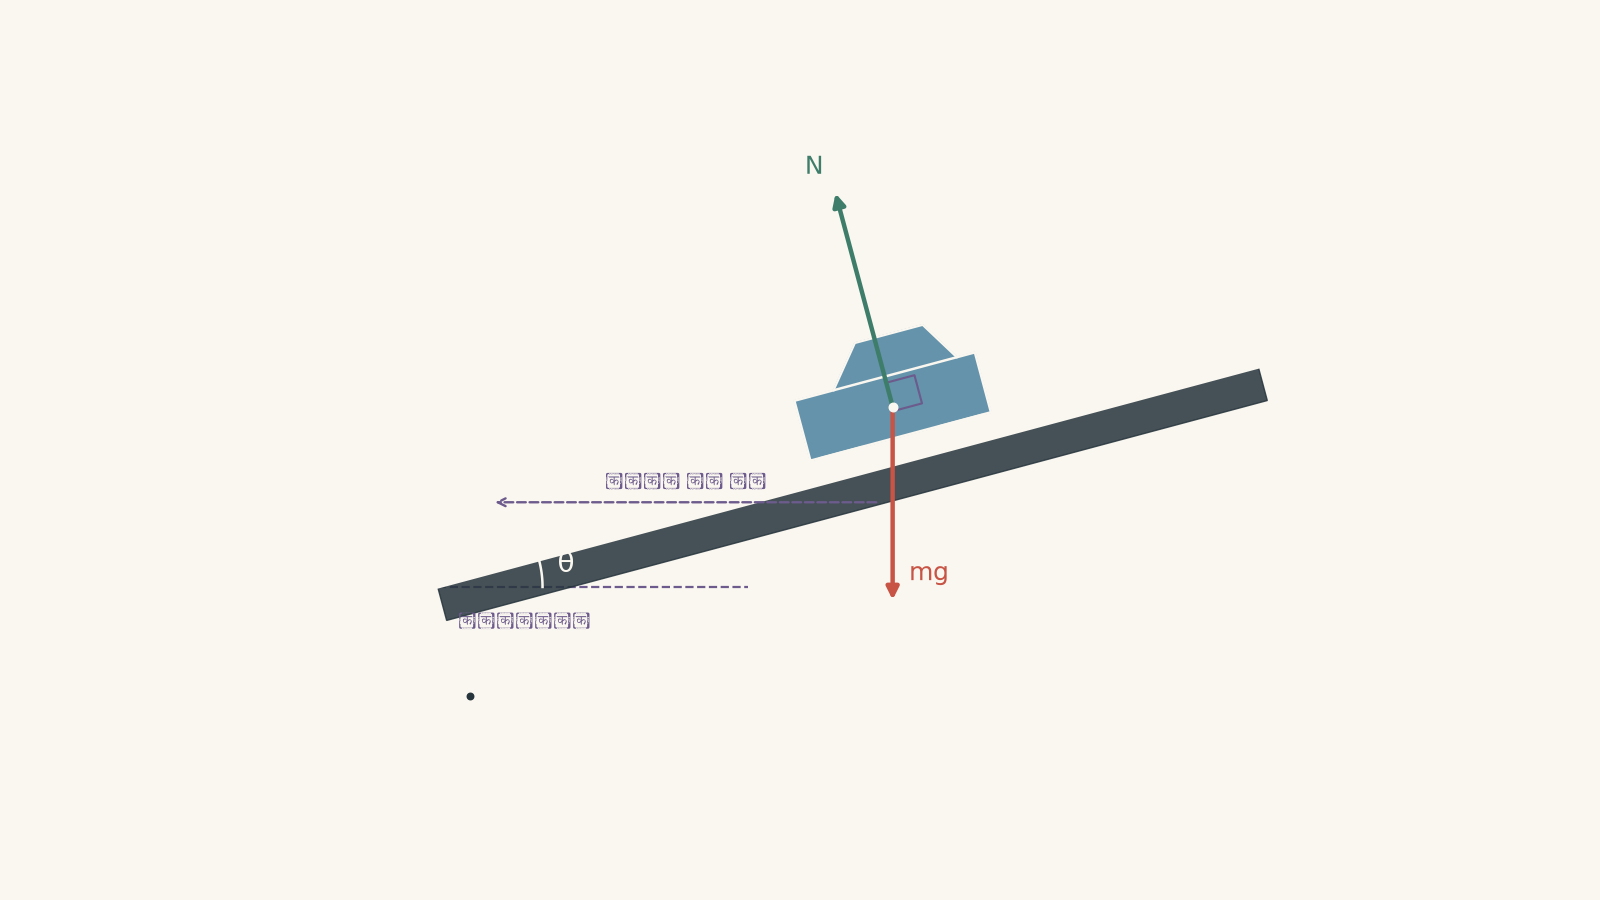
\(N\) को दो घटकों में विभाजित करें:
- \(N\cos\theta\) ऊर्ध्वाधर ऊपर की ओर कार्य करता है।
- \(N\sin\theta\) क्षैतिज रूप से वृत्तीय पथ के केंद्र की ओर कार्य करता है।
यही दूसरा घटक आवश्यक अभिकेन्द्रीय त्वरण उत्पन्न कर सकता है।
यह शब्दावली महत्वपूर्ण है। \(N\) के अतिरिक्त कोई अलग बल “अभिकेन्द्रीय बल” नाम से उत्पन्न नहीं होता। अभिकेन्द्रीय बल उस शुद्ध अंदर की ओर बल को दर्शाता है जो वृत्तीय गति के लिए आवश्यक है। यदि यह अंतर स्पष्ट नहीं है, तो अभिकेन्द्रीय बल प्रदान करने वाले वास्तविक बल की पहचान कैसे करें की समीक्षा करें।
02डिज़ाइन-गति समीकरण बनाना
मान लीजिए कार त्रिज्या \(r\) वाले क्षैतिज वृत्त में चलती है और कोई पार्श्व घर्षण नहीं है।
उसका ऊर्ध्वाधर त्वरण शून्य है, इसलिए ऊर्ध्वाधर बल संतुलित होने चाहिए:
\[ N\cos\theta = mg \]
जहाँ:
- \(N\) न्यूटन में अभिलंब बल है,
- \(\theta\) बैंकिंग कोण है,
- \(m\) किलोग्राम में कार का द्रव्यमान है, और
- \(g\) गुरुत्वीय त्वरण है, जो लगभग \(9.8\ \text{m s}^{-2}\) है।
क्षैतिज दिशा में कार को अंदर की ओर
\[ a_c=\frac{v^2}{r} \]
का त्वरण चाहिए, इसलिए आवश्यक शुद्ध अंदर की ओर बल है
\[ F_c=\frac{mv^2}{r}. \]
अभिलंब बल का अंदर की ओर घटक यह बल प्रदान करता है:
\[ N\sin\theta=\frac{mv^2}{r}. \]
अब हमारे पास एक ही अभिलंब बल का वर्णन करने वाले दो समीकरण हैं:
\[ N\cos\theta=mg \]
और
\[ N\sin\theta=\frac{mv^2}{r}. \]
दूसरे समीकरण को पहले से विभाजित करें:
\[ \frac{N\sin\theta}{N\cos\theta} = \frac{mv^2/r}{mg}. \]
\(N\), \(m\), और कई अन्य अनावश्यक पद समाप्त हो जाते हैं:
\[ \tan\theta=\frac{v^2}{rg}. \]
पुनर्व्यवस्थित करने पर घर्षणरहित डिज़ाइन गति मिलती है:
\[ v=\sqrt{rg\tan\theta}. \]
यही बैंक्ड ट्रैक का मुख्य संबंध है।
ध्यान दें कि द्रव्यमान समाप्त हो गया है। केवल अधिक भारी होने के कारण किसी भारी कार की आदर्श गति अलग नहीं होती। उसे अधिक अभिकेन्द्रीय बल चाहिए, लेकिन उसका अधिक भार अनुपातिक रूप से अधिक अभिलंब बल भी उत्पन्न करता है।
उदाहरण: डिज़ाइन गति ज्ञात करें
एक घर्षणरहित बैंक्ड मोड़ की त्रिज्या \(75\ \text{m}\) है और उसका बैंकिंग कोण \(12^\circ\) है। वह गति ज्ञात करें जिस पर कार बिना घर्षण पर निर्भर किए इस मोड़ पर चल सकती है।
चरण 1
\[ v=\sqrt{rg\tan\theta} \]
यहाँ \(r=75\ \text{m}\), \(g=9.8\ \text{m s}^{-2}\), और \(\theta=12^\circ\)।
चरण 2
\[ v = \sqrt{(75)(9.8)\tan12^\circ} = \sqrt{156.23} = 12.5\ \text{m s}^{-1}. \]
चरण 3
घर्षणरहित डिज़ाइन गति है
\[ v=12.5\ \text{m s}^{-1}, \]
जो लगभग \(45.0\ \text{km/h}\) है।
इस गति पर अभिलंब बल का ऊर्ध्वाधर घटक भार को ठीक-ठीक संतुलित करता है और उसका क्षैतिज घटक वृत्तीय गति के लिए आवश्यक बल ठीक-ठीक प्रदान करता है।
03केवल एक ही घर्षणरहित गति क्यों होती है
यह अनुमान लगाना आकर्षक है कि डिज़ाइन गति से कम कोई भी गति काम कर जानी चाहिए। आखिरकार, धीमी कार को कम अभिकेन्द्रीय बल चाहिए।
समस्या यह है कि बैंक अभिलंब बल की दिशा निश्चित कर देता है।
इसके अंदर की ओर घटक और ऊर्ध्वाधर घटक का अनुपात है
\[ \frac{N\sin\theta}{N\cos\theta}=\tan\theta. \]
जब तक बैंकिंग कोण नहीं बदलता, यह अनुपात नहीं बदल सकता।
लेकिन क्षैतिज वृत्तीय पथ के लिए आवश्यक अनुपात है
\[ \frac{mv^2/r}{mg} = \frac{v^2}{rg}. \]
इसलिए सड़क की ज्यामिति एक अनुपात की माँग करती है, जबकि कार की गति और त्रिज्या दूसरा अनुपात निर्धारित करते हैं। वे केवल तब बराबर होते हैं जब
\[ \tan\theta=\frac{v^2}{rg}. \]
इसीलिए डिज़ाइन गति केवल एक सुविधाजनक गति नहीं है। आदर्श घर्षणरहित मॉडल में यही वह अद्वितीय गति है जिस पर उस त्रिज्या और बैंकिंग कोण के साथ क्षैतिज वृत्तीय पथ संभव होता है।
उदाहरण: बैंकिंग कोण डिज़ाइन करें
एक \(1200\ \text{kg}\) कार को \(50.0\ \text{m}\) त्रिज्या वाले मोड़ पर \(14.0\ \text{m s}^{-1}\) की गति से बिना घर्षण पर निर्भर किए चलना है। आवश्यक बैंकिंग कोण और अभिलंब बल ज्ञात करें।
चरण 1
आरंभ करें:
\[ \tan\theta=\frac{v^2}{rg}. \]
मान रखें:
\[ \tan\theta = \frac{(14.0)^2}{(50.0)(9.8)} = \frac{196}{490} = 0.400. \]
अतः,
\[ \theta=\tan^{-1}(0.400)=21.8^\circ. \]
चरण 2
\[ N\cos\theta=mg \]
अतः
\[ N = \frac{mg}{\cos\theta} = \frac{(1200)(9.8)}{\cos21.8^\circ} = 1.27\times10^4\ \text{N}. \]
चरण 3
आवश्यक अभिकेन्द्रीय बल है
\[ \frac{mv^2}{r} = \frac{(1200)(14.0)^2}{50.0} = 4704\ \text{N}. \]
गणना किए गए अभिलंब बल का क्षैतिज घटक है
\[ N\sin21.8^\circ \approx (1.27\times10^4)\sin21.8^\circ \approx 4.70\times10^3\ \text{N}. \]
दोनों मान सहमत हैं।
चरण 4
अभिलंब बल, भार \(mg=11760\ \text{N}\) से अधिक है। उसे एक साथ दो काम करने होते हैं: उसका ऊर्ध्वाधर घटक कार को सहारा देता है, जबकि उसका क्षैतिज घटक कार को केंद्र की ओर त्वरित करता है।
04गति गलत होने पर क्या बदलता है?
वास्तविक सड़कों और ट्रैकों पर घर्षण होता है, इसलिए कारें केवल एक सटीक गति तक सीमित नहीं रहतीं।
लेकिन समीकरण जोड़ने से पहले घर्षण की दिशा का अनुमान लगाइए।
मान लीजिए कार घर्षणरहित डिज़ाइन गति से धीमी चल रही है। क्या घर्षण और अधिक अंदर की ओर होगा या और अधिक बाहर की ओर?
कम गति पर कार ढलान से नीचे, अर्थात बैंक के निचले और अंदरूनी भाग की ओर खिसकने की प्रवृत्ति रखती है। इसलिए घर्षण ढलान के ऊपर, ऊँचे और बाहरी भाग की ओर कार्य करता है।
अधिक गति पर इसके विपरीत होता है। घर्षणरहित अभिलंब-बल ज्यामिति से उपलब्ध अंदर की ओर प्रभाव उस गति पर आवश्यक वक्रता के लिए पर्याप्त नहीं होता, इसलिए कार बाहरी और ऊँचे भाग की ओर बढ़ने की प्रवृत्ति रखती है। घर्षण ढलान के नीचे की ओर कार्य करता है और एक अतिरिक्त अंदर की ओर घटक जोड़ता है।
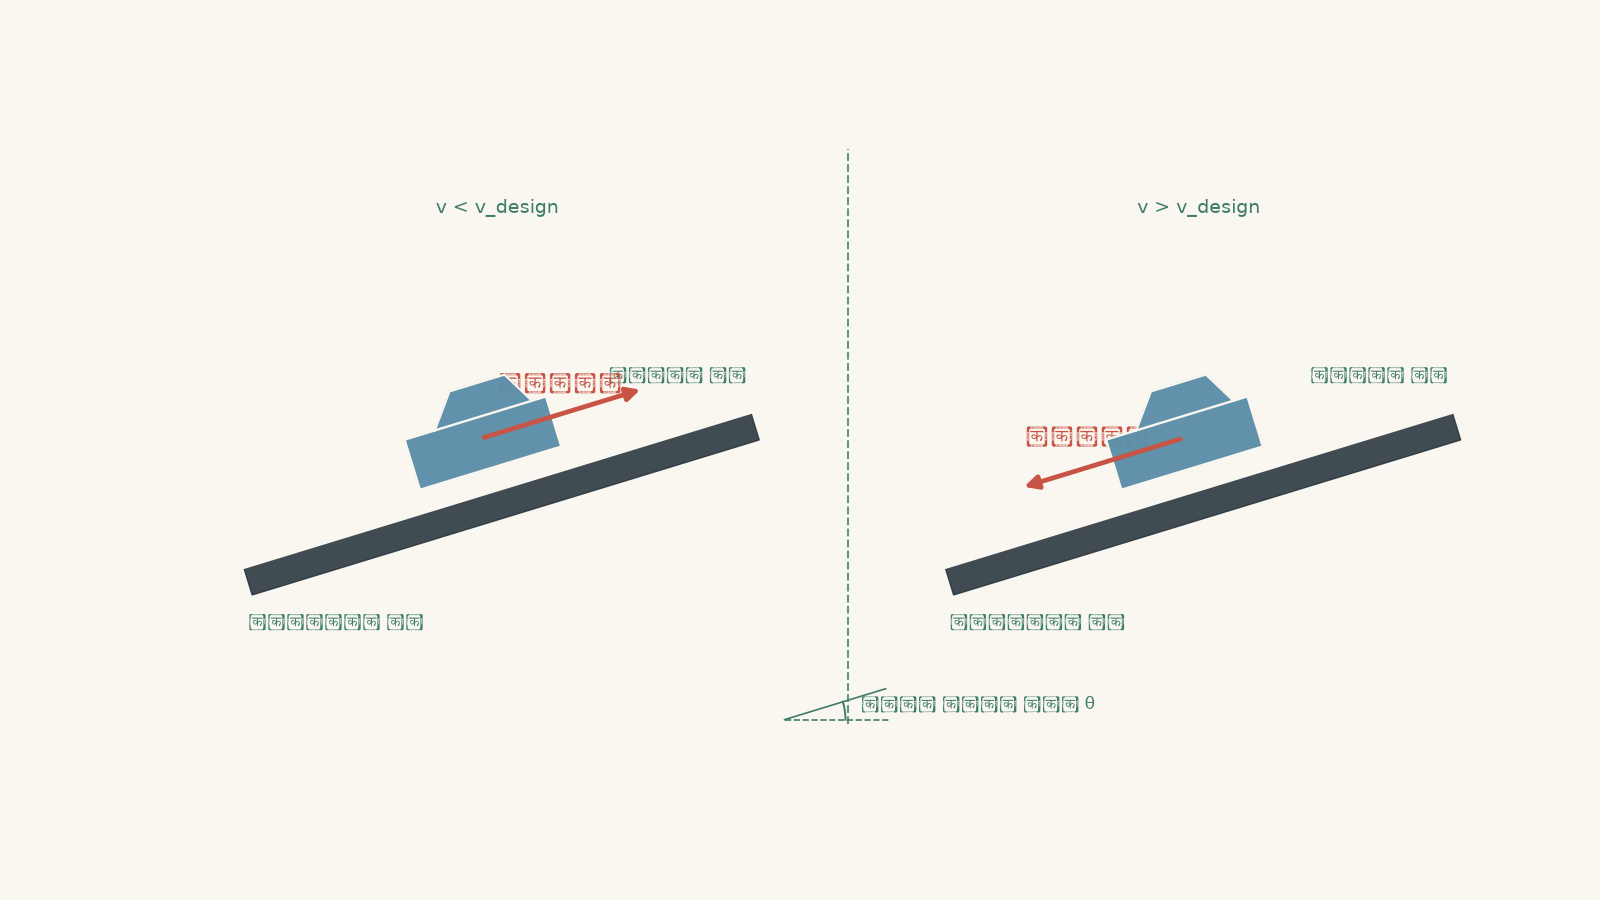
तीन स्थितियाँ हैं:
| गति | बैंक के सापेक्ष पार्श्व प्रवृत्ति | घर्षण की दिशा |
|---|---|---|
| \(vv_{\text{design}}\) | बैंक के ऊपर, बाहर की ओर | बैंक के नीचे |
अधिक गति वाली स्थिति में भाषा को लेकर सावधान रहें। जड़त्वीय संदर्भ-तंत्र में कार पर कोई रहस्यमय वास्तविक “बाहर की ओर बल” कार्य नहीं करता। यदि पर्याप्त अंदर की ओर बल उसके पथ को न मोड़े, तो कार का वेग उसे लगभग स्पर्शरेखा की दिशा में चलते रहने की प्रवृत्ति देता है।
यहाँ एक और महत्वपूर्ण जाल है: घर्षण स्वतः ही \(f=\mu N\) नहीं होता।
स्थैतिक घर्षण आवश्यक मान तक स्वयं समायोजित होता है, लेकिन उसकी अधिकतम सीमा तक:
\[ f\leq\mu_sN. \]
केवल तब, जब टायर पार्श्व दिशा में फिसलने ही वाले हों, आप लिख सकते हैं
\[ f=\mu_sN, \]
जहाँ \(\mu_s\) स्थैतिक घर्षण गुणांक है।
05बैंक पर घर्षण के घटक
यदि कार डिज़ाइन गति से नीचे है, तो घर्षण ढलान के ऊपर की ओर कार्य करता है।
इसके घटक हैं:
- \(f\cos\theta\) क्षैतिज रूप से बाहर की ओर,
- \(f\sin\theta\) ऊर्ध्वाधर ऊपर की ओर।
बल समीकरण बनते हैं
\[ N\sin\theta-f\cos\theta=\frac{mv^2}{r} \]
और
\[ N\cos\theta+f\sin\theta=mg. \]
डिज़ाइन गति से ऊपर, घर्षण ढलान के नीचे की ओर कार्य करता है। चिह्न उलट जाते हैं:
\[ N\sin\theta+f\cos\theta=\frac{mv^2}{r} \]
और
\[ N\cos\theta-f\sin\theta=mg. \]
आपको चारों चिह्न बिना समझे याद करने की आवश्यकता नहीं है। जिस दिशा में संभावित पार्श्व फिसलन का विरोध हो, उस दिशा में घर्षण बल बनाइए और फिर उसके घटक निकालिए।
परीक्षा में यह तरीका कहीं अधिक सुरक्षित है।
06आदर्श मॉडल किन बातों को छोड़ देता है
डिज़ाइन-गति समीकरण
\[ v=\sqrt{rg\tan\theta} \]
केवल हमारे बनाए मॉडल के लिए सटीक है।
यह मानता है कि:
- कार निश्चित त्रिज्या वाले क्षैतिज वृत्त पर चलती है,
- कोई पार्श्व घर्षण नहीं है,
- सड़क का एक निश्चित बैंकिंग कोण है,
- बल-विश्लेषण के लिए कार को एक कण माना जा सकता है, और
- ऊर्ध्वाधर त्वरण शून्य है।
वास्तविक वाहनों में सस्पेंशन की गति, टायरों का विकृत होना, वायुगतिकीय बल, बदलती सड़क सतहें और टायर ग्रिप की सीमाएँ भी होती हैं। इंजीनियरिंग में ये विवरण महत्वपूर्ण हैं, लेकिन ये केंद्रीय HSC विचार को नहीं बदलते: बैंकिंग संपर्क बल की दिशा बदल देती है, ताकि उसका एक भाग आवश्यक अंदर की ओर त्वरण प्रदान कर सके।
07प्रश्न और समाधान
प्रश्न 1
\(40.0\ \text{m}\) त्रिज्या वाले एक मोड़ का बैंकिंग कोण \(10.0^\circ\) है। घर्षण को शून्य मानें।
डिज़ाइन गति की गणना करें।
समाधान 1
डिज़ाइन गति \(8.31\ \text{m s}^{-1}\), या लगभग \(29.9\ \text{km/h}\), है।
घर्षणरहित बैंक्ड मोड़ के लिए,
\[ v=\sqrt{rg\tan\theta}. \]
\(r=40.0\ \text{m}\), \(g=9.8\ \text{m s}^{-2}\), और \(\theta=10.0^\circ\) रखने पर,
\[ v = \sqrt{(40.0)(9.8)\tan10.0^\circ} = \sqrt{69.1} = 8.31\ \text{m s}^{-1}. \]
एक आकर्षक गलती यह है कि गति के लिए \(mg\tan\theta\) का उपयोग कर लिया जाए क्योंकि बल आरेख में भार दिखाई देता है। ऊर्ध्वाधर और क्षैतिज समीकरणों को विभाजित करने पर द्रव्यमान समाप्त हो जाता है, इसलिए डिज़ाइन गति केवल \(r\), \(g\), और \(\theta\) पर निर्भर करती है।
प्रश्न 2
एक \(950\ \text{kg}\) कार \(90.0\ \text{m}\) त्रिज्या वाले घर्षणरहित बैंक्ड मोड़ पर चलती है। एक बल सेंसर बताता है कि सड़क कार पर \(9.92\ \text{kN}\) का अभिलंब बल लगाती है।
ज्ञात करें:
a. बैंकिंग कोण, और
b. कार की गति।
समाधान 2
बैंकिंग कोण लगभग \(20.2^\circ\) है, और कार की गति लगभग \(18.0\ \text{m s}^{-1}\) है।
पहले ऊर्ध्वाधर बल संतुलन का उपयोग करें। कार का ऊर्ध्वाधर त्वरण नहीं है, इसलिए
\[ N\cos\theta=mg. \]
यहाँ,
\[ N=9.92\ \text{kN}=9920\ \text{N} \]
और
\[ mg=(950)(9.8)=9310\ \text{N}. \]
अतः,
\[ \cos\theta = \frac{9310}{9920} = 0.9385, \]
इसलिए
\[ \theta=\cos^{-1}(0.9385)\approx20.2^\circ. \]
अब बैंक्ड ट्रैक संबंध का उपयोग करें:
\[ \tan\theta=\frac{v^2}{rg}. \]
अतः,
\[ v = \sqrt{rg\tan\theta} = \sqrt{(90.0)(9.8)\tan20.2^\circ} \approx 18.0\ \text{m s}^{-1}. \]
एक आकर्षक तरीका \(N=mg\) मान लेना है। समतल सतह पर, जहाँ कोई अन्य ऊर्ध्वाधर-बल ज्यामिति नहीं हो, यह सही है; लेकिन यहाँ नहीं। अभिलंब बल के ऊर्ध्वाधर और क्षैतिज दोनों घटक होने चाहिए, इसलिए उसका परिमाण \(mg\) से अधिक है।
प्रश्न 3
एक \(1000\ \text{kg}\) कार \(70.0\ \text{m}\) त्रिज्या वाले और \(16.0^\circ\) पर बैंक्ड मोड़ पर चलती है।
कार घर्षणरहित डिज़ाइन गति के \(75\%\) पर चलती है, लेकिन फिर भी उसी क्षैतिज वृत्तीय पथ का अनुसरण करती है।
ज्ञात करें:
a. घर्षणरहित डिज़ाइन गति,
b. घर्षण बल की दिशा, और
c. आवश्यक न्यूनतम स्थैतिक घर्षण गुणांक।
समाधान 3
डिज़ाइन गति \(14.0\ \text{m s}^{-1}\) है, घर्षण बैंक के ऊपर की ओर कार्य करता है, और न्यूनतम स्थैतिक घर्षण गुणांक लगभग \(0.120\) है।
पहले डिज़ाइन गति ज्ञात करें:
\[ v_d = \sqrt{rg\tan\theta} = \sqrt{(70.0)(9.8)\tan16.0^\circ} = 14.0\ \text{m s}^{-1}. \]
वास्तविक गति है
\[ v=0.75v_d=(0.75)(14.0)=10.5\ \text{m s}^{-1}. \]
क्योंकि कार डिज़ाइन गति से नीचे चल रही है, वह बैंक के नीचे की ओर फिसलने की प्रवृत्ति रखेगी। इसलिए स्थैतिक घर्षण को बैंक के ऊपर की ओर कार्य करना होगा।
आवश्यक घर्षण बल को \(f\) मानें।
ढलान के ऊपर की ओर कार्य करने वाले घर्षण के लिए,
\[ N\sin\theta-f\cos\theta=\frac{mv^2}{r} \]
और
\[ N\cos\theta+f\sin\theta=mg. \]
आवश्यक अंदर की ओर बल है
\[ \frac{mv^2}{r} = \frac{(1000)(10.5)^2}{70.0} \approx 1.58\times10^3\ \text{N}. \]
आवश्यक परिणामी बल को बैंक के लंबवत और समानांतर दिशाओं में विभाजित करने पर मिलता है
\[ N = \left(\frac{mv^2}{r}\right)\sin\theta + mg\cos\theta \approx 9.86\times10^3\ \text{N}, \]
और
\[ f = mg\sin\theta - \left(\frac{mv^2}{r}\right)\cos\theta \approx 1.18\times10^3\ \text{N}. \]
सीमांत मान पर,
\[ f=\mu_sN. \]
अतः,
\[ \mu_s = \frac{f}{N} = \frac{1.18\times10^3}{9.86\times10^3} \approx 0.120. \]
सूक्ष्म बिंदु दिशा का है। यह कहना आकर्षक लग सकता है कि चूँकि वृत्तीय गति के लिए अंदर की ओर बल आवश्यक है, इसलिए घर्षण को भी अंदर की ओर होना चाहिए। लेकिन इस कम गति पर बैंक्ड अभिलंब बल, कार को ऊर्ध्वाधर दिशा में सहारा देते समय, आवश्यकता की तुलना में पहले ही बहुत अधिक अंदर की ओर घटक प्रदान करता है। घर्षण ढलान के ऊपर की ओर कार्य करता है और एक बाहर की ओर घटक देता है, जिससे शुद्ध अंदर की ओर बल कम हो जाता है।
प्रश्न 4
एक ट्रैक की दो समकेंद्रीय लेन हैं, जिनका बैंकिंग कोण समान \(20.0^\circ\) है।
भीतरी लेन की त्रिज्या \(50.0\ \text{m}\) है, और बाहरी लेन की त्रिज्या \(80.0\ \text{m}\) है।
कार A भीतरी लेन में उसकी घर्षणरहित डिज़ाइन गति पर चलती है। कार B बाहरी लेन में चलती है और प्रत्येक चक्कर ठीक उतने ही समय में पूरा करती है जितने में कार A।
a. कार A की गति और लैप समय ज्ञात करें।
b. कार B की गति ज्ञात करें।
c. बाहरी लेन के लिए घर्षणरहित डिज़ाइन गति ज्ञात करें।
d. तय करें कि कार B घर्षणरहित चल सकती है या नहीं, और यह निर्धारित करें कि घर्षण किस दिशा में कार्य करना चाहिए।
e. सामान्य रूप से दिखाएँ कि एक ही बैंक कोण वाली दो अलग-अलग त्रिज्याएँ दोनों घर्षणरहित नहीं हो सकतीं यदि कारों का लैप समय भी समान हो।
समाधान 4
कार B घर्षणरहित नहीं चल सकती। वह बाहरी लेन की डिज़ाइन गति से तेज चल रही है, इसलिए घर्षण को बैंक के नीचे की ओर कार्य करना होगा।
कार A के लिए,
\[ v_A = \sqrt{r_1g\tan\theta} = \sqrt{(50.0)(9.8)\tan20.0^\circ} = 13.35\ \text{m s}^{-1}. \]
भीतरी पथ की परिधि \(2\pi r_1\) है, इसलिए उसका आवर्तकाल है
\[ T = \frac{2\pi r_1}{v_A} = \frac{2\pi(50.0)}{13.35} = 23.5\ \text{s}. \]
कार B का आवर्तकाल समान है लेकिन त्रिज्या अधिक है। इसलिए उसकी गति है
\[ v_B = \frac{2\pi r_2}{T} = \frac{2\pi(80.0)}{23.5} = 21.4\ \text{m s}^{-1}. \]
\(80.0\ \text{m}\) पर घर्षणरहित डिज़ाइन गति है
\[ v_{d,2} = \sqrt{(80.0)(9.8)\tan20.0^\circ} = 16.9\ \text{m s}^{-1}. \]
क्योंकि
\[ 21.4\ \text{m s}^{-1}>16.9\ \text{m s}^{-1}, \]
कार B अपनी डिज़ाइन गति से ऊपर है। वह बैंक के ऊँचे, बाहरी भाग की ओर बढ़ने की प्रवृत्ति रखती है, इसलिए घर्षण को ढलान के नीचे की ओर कार्य करना होगा।
इसका गहरा कारण तब स्पष्ट होता है जब हम स्केलिंग नियमों की तुलना करते हैं।
एक निश्चित बैंक कोण पर,
\[ v_d=\sqrt{rg\tan\theta}, \]
इसलिए
\[ v_d\propto\sqrt r. \]
लेकिन यदि दो कारों का आवर्तकाल समान है,
\[ v=\frac{2\pi r}{T}, \]
इसलिए
\[ v\propto r. \]
अतः रैखिक गति त्रिज्या के साथ घर्षणरहित डिज़ाइन गति की तुलना में अधिक तेजी से बढ़ती है।
अधिक औपचारिक रूप से, क्योंकि कार A अपनी डिज़ाइन गति पर है,
\[ v_A^2=r_1g\tan\theta. \]
समान आवर्तकाल के लिए आवश्यक है
\[ \frac{v_B}{v_A}=\frac{r_2}{r_1}. \]
इसी बीच,
\[ \frac{v_{d,2}}{v_A} = \sqrt{\frac{r_2}{r_1}}. \]
अतः,
\[ \frac{v_B}{v_{d,2}} = \sqrt{\frac{r_2}{r_1}}. \]
किसी भी \(r_2>r_1\) के लिए यह अनुपात \(1\) से अधिक है।
यह मान लेना आकर्षक है कि एक बैंकिंग कोण एक ही लैप समय के अनुरूप होता है। ऐसा नहीं है। बैंक रैखिक गति और त्रिज्या के बीच संबंध तय करता है, जबकि समान लैप समय एक अलग संबंध लागू करता है। दो अलग-अलग त्रिज्याओं पर ये दोनों शर्तें एक साथ संगत नहीं होतीं।
प्रश्न 5
\(60.0\ \text{m}\) त्रिज्या वाले एक मोड़ का बैंकिंग कोण \(15.0^\circ\) है। टायरों और सड़क के बीच स्थैतिक घर्षण गुणांक \(0.300\) है।
एक छात्र तर्क देता है:
“घर्षण वाले बैंक्ड मोड़ में हमेशा न्यूनतम और अधिकतम-दोनों गतियाँ होनी चाहिए।”
इस दावे की जाँच करें।
a. निर्धारित करें कि क्या एक स्थिर कार इस बैंक पर बिना फिसले विराम में रह सकती है।
b. इसके आधार पर वास्तविक न्यूनतम अनुमत गति ज्ञात करें।
c. कार के बैंक के ऊपर की ओर फिसलना शुरू करने से पहले की अधिकतम गति की गणना करें।
d. समझाइए कि धनात्मक निचली सीमांत गति की गणना करने का प्रयास \(v^2\) के लिए देखने में असंभव ऋणात्मक मान क्यों दे सकता है।
समाधान 5
इस मोड़ के लिए छात्र का दावा गलत है: न्यूनतम गति \(0\) है, जबकि अधिकतम गति लगभग \(19.1\ \text{m s}^{-1}\) है।
सीमांत स्थिति \(v=0\) से शुरू करें। यही वह भाग है जिसे आसानी से नज़रअंदाज़ किया जा सकता है।
यदि कार स्थिर है, तो गुरुत्व उसे बैंक के नीचे की ओर फिसलाने की प्रवृत्ति रखता है। इसलिए स्थैतिक घर्षण बैंक के ऊपर की ओर कार्य करता है।
ढलान के लंबवत दिशा में बलों को विभाजित करने पर
\[ N=mg\cos\theta. \]
ढलान के समानांतर आवश्यक घर्षण है
\[ f=mg\sin\theta. \]
अतः आवश्यक घर्षण अनुपात है
\[ \frac{f}{N} = \frac{mg\sin\theta}{mg\cos\theta} = \tan\theta. \]
\(\theta=15.0^\circ\) के लिए,
\[ \tan15.0^\circ=0.268. \]
उपलब्ध गुणांक है
\[ \mu_s=0.300. \]
क्योंकि
\[ 0.268<0.300, \]
स्थैतिक घर्षण इतना मजबूत है कि गति शून्य होने पर भी कार को रोक सकता है।
इसलिए वास्तविक न्यूनतम गति है
\[ v_{\min}=0. \]
अधिकतम गति के लिए, कार बैंक के ऊपर की ओर फिसलने ही वाली है। इसलिए घर्षण अपने सीमांत परिमाण पर बैंक के नीचे की ओर कार्य करता है:
\[ f=\mu_sN. \]
अंदर की ओर बल समीकरण है
\[ N\sin\theta+\mu_sN\cos\theta = \frac{mv^2}{r}, \]
जबकि ऊर्ध्वाधर संतुलन देता है
\[ N\cos\theta-\mu_sN\sin\theta=mg. \]
पहले समीकरण को दूसरे से विभाजित करें:
\[ \frac{v^2}{rg} = \frac{\sin\theta+\mu_s\cos\theta} {\cos\theta-\mu_s\sin\theta}. \]
अतः,
\[ v = \sqrt{ rg \left( \frac{\sin\theta+\mu_s\cos\theta} {\cos\theta-\mu_s\sin\theta} \right) }. \]
\(r=60.0\ \text{m}\), \(g=9.8\ \text{m s}^{-2}\), \(\theta=15.0^\circ\), और \(\mu_s=0.300\) रखने पर,
\[ v = \sqrt{ (60.0)(9.8) \left( \frac{\sin15.0^\circ+(0.300)\cos15.0^\circ} {\cos15.0^\circ-(0.300)\sin15.0^\circ} \right) } \]
\[ v\approx19.1\ \text{m s}^{-1}. \]
अतः
\[ v_{\max}\approx19.1\ \text{m s}^{-1}, \]
या लगभग \(68.6\ \text{km/h}\)।
अब उस असामान्य भाग पर आएँ।
यदि आप यह मान लें कि कोई निचली सीमांत गति अवश्य होनी चाहिए जहाँ घर्षण पहले ही ढलान के ऊपर की ओर अपने अधिकतम मान तक पहुँच चुका हो, तो समीकरण देते हैं
\[ \frac{v_{\min}^2}{rg} = \frac{\sin\theta-\mu_s\cos\theta} {\cos\theta+\mu_s\sin\theta}. \]
यहाँ,
\[ \sin15.0^\circ-(0.300)\cos15.0^\circ<0. \]
इससे \(v_{\min}^2<0\) मिलेगा, जिसे कोई वास्तविक गति संतुष्ट नहीं कर सकती।
ऋणात्मक परिणाम गणित की विफलता नहीं है। यह इस बात का प्रमाण है कि मानी गई भौतिक स्थिति अस्तित्व में ही नहीं है।
व्युत्पत्ति में यह मान लिया गया था कि निचली गति सीमा पर घर्षण अपने अधिकतम संभव मान तक पहुँच चुका है। लेकिन \(v=0\) पर कार को केवल
\[ \frac{f}{N}=\tan15.0^\circ=0.268, \]
की आवश्यकता है, जो उपलब्ध \(0.300\) से कम है।
स्थैतिक घर्षण को अपना अधिकतम मान इस्तेमाल करना आवश्यक नहीं है। वह केवल आवश्यक छोटे मान तक स्वयं समायोजित हो जाता है। इसलिए कोई धनात्मक निचली गति सीमा नहीं है।
समस्या का उपयोगी निर्णायक बिंदु यही है: गणितीय रूप से विचित्र परिणाम यह प्रकट कर सकता है कि समीकरण बनाने में प्रयुक्त भौतिक मान्यताओं में से कोई एक गलत थी।
08बैंक्ड ट्रैक आगे किन अवधारणाओं से जुड़ते हैं
बैंक्ड मोड़ तीन विचारों को एक साथ जोड़ते हैं: बल के घटक, वृत्तीय त्वरण, और गति तथा त्रिज्या के बीच संबंध। एक बार बल-चित्र स्पष्ट हो जाए, तो त्रिज्या या लैप समय में परिवर्तन का विश्लेषण बहुत आसान हो जाता है, क्योंकि आप
\[ a_c=\frac{v^2}{r} \]
को उपयुक्त संपर्क बलों के साथ जोड़ सकते हैं, बजाय हर बार नया सूत्र खोजने के।
अगला उपयोगी कदम इस बल-विश्लेषण को समान वृत्तीय गति में गति, त्रिज्या और आवर्तकाल से जोड़ना है। इससे आप ट्रैक की ज्यामिति, उसकी डिज़ाइन गति और एक लैप पूरा करने में लगने वाले समय के बीच आसानी से रूपांतरण कर सकते हैं।