
Vị trí tương đối và chuyển động hai chiều trong Vật lý HSC
Tìm hiểu cách mô hình hóa vị trí và vận tốc tương đối cho các người quan sát chuyển động trên một mặt phẳng bằng phép trừ vectơ, các thành phần và ví dụ có lời giải rõ ràng.
Hãy tưởng tượng bạn đang đứng trên một chiếc phà đang đi về phía đông, trong khi một xuồng cao tốc chạy theo hướng đông bắc qua cảng. Một người đứng trên bờ đo được một vận tốc của xuồng cao tốc. Bạn lại đo được một vận tốc khác. Không nhất thiết phép đo nào trong hai phép đo đó là sai.
Trước khi thực hiện bất kỳ phép tính nào, hãy dự đoán điều này: nếu xuồng cao tốc và phà tình cờ chuyển động với chính xác cùng một vận tốc, xuồng cao tốc sẽ trông như thế nào khi quan sát từ phà?
Nó sẽ có vẻ đứng yên. Vận tốc của nó so với bạn sẽ bằng không.
Ý tưởng đơn giản đó chính là cốt lõi của chuyển động tương đối hai chiều. Ta so sánh hai vật bằng cách lấy hiệu các vectơ vị trí hoặc các vectơ vận tốc của chúng.
01Bắt đầu với vị trí: A ở đâu so với B?
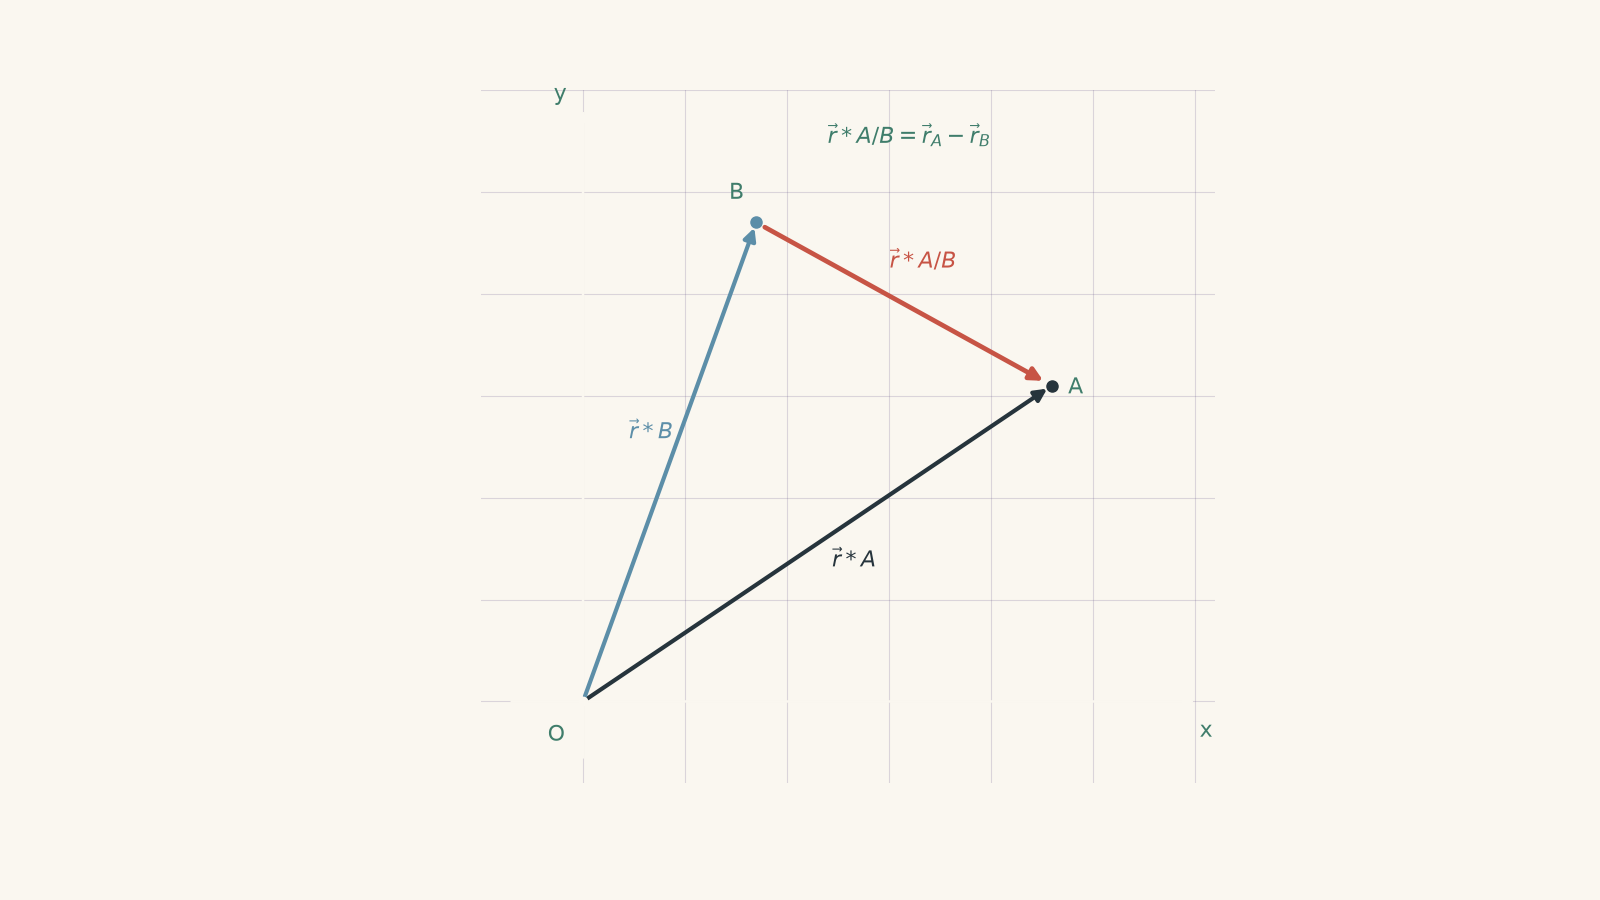
Giả sử hai vật A và B đang chuyển động trên một mặt phẳng. Một người quan sát tại một gốc tọa độ cố định đo các vectơ vị trí của chúng:
- \(\vec r_A\): vị trí của A
- \(\vec r_B\): vị trí của B
Cả hai vectơ phải được đo từ cùng một gốc tọa độ và tại cùng một thời điểm.
Bây giờ hãy tưởng tượng bạn đang ở tại B. Bạn không thực sự quan tâm A ở đâu so với một gốc tọa độ xa nào đó. Điều bạn quan tâm là A ở đâu so với bạn.
Vectơ từ B đến A là:
\[ \vec r_{A/B} = \vec r_A - \vec r_B \]
Ở đây, \(\vec r_{A/B}\) có nghĩa là “vị trí của A so với B”.
Tại sao lại là phép trừ?
Hãy hình dung hai người bạn đang đứng trong một công viên. Một người ở vị trí \((8,5)\) m và người kia ở vị trí \((3,2)\) m.
Theo góc nhìn của người thứ hai, người thứ nhất ở vị trí:
\[ (8,5) - (3,2) = (5,3)\text{ m} \]
Vì vậy, người thứ nhất ở cách người thứ hai 5 m về phía đông và 3 m về phía bắc.
Phép trừ loại bỏ phần vị trí mà hai người cùng có so với gốc tọa độ ban đầu.
Một phép so sánh hơi ngớ ngẩn là so sánh số dư tài khoản ngân hàng của hai người. Nếu Alex có $80 và Bailey có $50, Alex có nhiều hơn Bailey $30. Vị trí tương đối cũng hoạt động tương tự, chỉ khác là ta trừ các vectơ, nên phương và chiều cũng quan trọng.
Phép so sánh tương tự chỉ dừng lại ở đó. Vị trí có phương và chiều trong không gian và có thể thay đổi liên tục khi các vật chuyển động.
02Vị trí tương đối theo các thành phần
Đối với chuyển động trên một mặt phẳng, cách dễ nhất thường là làm việc với các thành phần theo phương ngang và phương thẳng đứng.
Nếu
\[ \vec r_A = x_A\hat i + y_A\hat j \]
và
\[ \vec r_B = x_B\hat i + y_B\hat j \]
thì
\[ \vec r_{A/B} = (x_A-x_B)\hat i + (y_A-y_B)\hat j \]
trong đó:
- \(x_A\) và \(x_B\) là các tọa độ theo phương ngang của A và B, thường được tính bằng mét
- \(y_A\) và \(y_B\) là các tọa độ theo phương thẳng đứng
- \(\hat i\) là vectơ đơn vị theo chiều dương của trục \(x\)
- \(\hat j\) là vectơ đơn vị theo chiều dương của trục \(y\)
Đối với các bài toán sử dụng phương hướng la bàn, ta thường chọn:
- hướng đông là chiều \(x\) dương
- hướng bắc là chiều \(y\) dương
Cách chọn này không bắt buộc. Điều quan trọng là bạn chọn các trục và sử dụng chúng một cách nhất quán.
Ví dụ có lời giải: Drone ở đâu so với thuyền?
Một drone ở vị trí \((420,310)\) m so với một mốc trong cảng. Một chiếc thuyền ở vị trí \((170,190)\) m so với cùng mốc đó. Hãy tìm vị trí của drone so với thuyền.
Bước 1
\[ \vec r_{\text{drone/boat}} = \vec r_{\text{drone}} - \vec r_{\text{boat}} \]
Bước 2
\[ \begin{aligned} \vec r_{\text{drone/boat}} &= (420-170)\hat i + (310-190)\hat j\\ &= 250\hat i + 120\hat j\text{ m} \end{aligned} \]
Bước 3
Drone ở cách thuyền 250 m về phía đông và 120 m về phía bắc.
Nếu muốn tìm khoảng cách theo đường thẳng giữa chúng:
\[ \begin{aligned} |\vec r_{\text{drone/boat}}| &= \sqrt{250^2+120^2}\\ &\approx 277\text{ m} \end{aligned} \]
Vectơ vị trí tương đối cho ta nhiều thông tin hơn chỉ riêng khoảng cách. Nó cho biết cả khoảng cách lẫn hướng.
03Bây giờ hãy để cả hai vật cùng chuyển động
Vị trí cho ta biết A ở đâu so với B tại một thời điểm. Thông thường, câu hỏi hữu ích hơn là vị trí tương đối đó đang thay đổi như thế nào.
Giả sử:
- A có vận tốc \(\vec v_A\)
- B có vận tốc \(\vec v_B\)
Lấy đạo hàm phương trình vị trí tương đối theo thời gian:
\[ \vec r_{A/B} = \vec r_A-\vec r_B \]
ta được
\[ \vec v_{A/B} = \vec v_A-\vec v_B \]
Đây là phương trình vận tốc tương đối cốt lõi.
\[ \boxed{\vec v_{A/B} = \vec v_A-\vec v_B} \]
Nó có nghĩa là:
Vận tốc của A khi quan sát từ B = vận tốc của A trừ vận tốc của B.
Thứ tự rất quan trọng.
\[ \vec v_{A/B} \neq \vec v_{B/A} \]
Thay vào đó,
\[ \vec v_{B/A}=-\vec v_{A/B} \]
Nếu tôi thấy bạn chuyển động theo hướng đông bắc với tốc độ 4 m s\(^{-1}\), thì bạn sẽ thấy tôi chuyển động theo hướng tây nam với tốc độ 4 m s\(^{-1}\).
Cùng độ lớn, ngược hướng.
04Tại sao vận tốc tương đối là phép trừ vectơ?
Giả sử hai ô tô chạy về phía đông trên hai làn đường cạnh nhau.
Xe A chạy với vận tốc 25 m s\(^{-1}\), còn xe B chạy với vận tốc 20 m s\(^{-1}\).
Khi quan sát từ bên đường, A chuyển động với vận tốc 25 m s\(^{-1}\). Tuy nhiên, khi quan sát từ B, A chỉ từ từ vượt lên phía trước với vận tốc:
\[ v_{A/B}=25-20=5\text{ m s}^{-1} \]
Bây giờ hãy thay đổi vận tốc của B. Nếu B chuyển động về phía tây với vận tốc 20 m s\(^{-1}\), ta biểu diễn vận tốc đó là \(-20\text{ m s}^{-1}\).
Khi đó:
\[ v_{A/B}=25-(-20)=45\text{ m s}^{-1} \]
Phép trừ vẫn hoạt động. Các dấu mang thông tin về hướng.
Trong hai chiều, chính xác cùng một ý tưởng được áp dụng, chỉ khác là phép trừ được thực hiện theo từng thành phần.
05Vận tốc tương đối trên một mặt phẳng
Giả sử
\[ \vec v_A=v_{Ax}\hat i+v_{Ay}\hat j \]
và
\[ \vec v_B=v_{Bx}\hat i+v_{By}\hat j \]
Khi đó:
\[ \vec v_{A/B} = (v_{Ax}-v_{Bx})\hat i + (v_{Ay}-v_{By})\hat j \]
Khi đã có các thành phần, độ lớn là:
\[ |\vec v_{A/B}| = \sqrt{(v_{Ax}-v_{Bx})^2+(v_{Ay}-v_{By})^2} \]
Nếu cần tìm hướng, hãy dùng lượng giác với các thành phần của vận tốc tương đối.
Ví dụ, nếu vận tốc tương đối là \(6\hat i+8\hat j\text{ m s}^{-1}\), thì độ lớn của nó là:
\[ \sqrt{6^2+8^2}=10\text{ m s}^{-1} \]
và hướng là:
\[ \theta=\tan^{-1}\left(\frac{8}{6}\right)\approx53.1^\circ \]
Vì vậy, so với B, A chuyển động với vận tốc \(10\text{ m s}^{-1}\), theo hướng lệch \(53.1^\circ\) về phía bắc so với hướng đông.
Hãy cẩn thận với hướng. Hàm tang nghịch đảo cho bạn một góc, nhưng dấu của các thành phần mới cho biết vectơ thực sự nằm trong góc phần tư nào.
06Sai lầm dễ mắc nhất: trừ tốc độ thay vì vận tốc
Xét hai máy bay:
- A bay về phía đông với vận tốc \(200\text{ m s}^{-1}\)
- B bay về phía bắc với vận tốc \(200\text{ m s}^{-1}\)
Một học sinh có thể nói:
“Tốc độ của chúng bằng nhau, nên tốc độ tương đối của chúng bằng không.”
Điều đó nghe có vẻ hợp lý nếu bạn chỉ tập trung vào các con số.
Nhưng vận tốc bao gồm cả hướng.
Chọn hướng đông là \(+x\) và hướng bắc là \(+y\):
\[ \vec v_A=200\hat i \]
\[ \vec v_B=200\hat j \]
Do đó:
\[ \vec v_{A/B} = 200\hat i-200\hat j \]
Tốc độ tương đối là:
\[ |\vec v_{A/B}| = \sqrt{200^2+(-200)^2} \approx283\text{ m s}^{-1} \]
Tốc độ bằng nhau không có nghĩa là vận tốc tương đối bằng không. Vận tốc tương đối bằng không đòi hỏi các vectơ vận tốc phải bằng nhau.
Điều đó có nghĩa là cùng độ lớn và cùng hướng.
07Một quy tắc hữu ích để quyết định thứ tự
Bất cứ khi nào gặp một bài toán chuyển động tương đối, hãy hỏi:
“Tôi đang mô tả chuyển động của vật nào, và so với vật nào?”
Sau đó hãy viết các ký hiệu trước khi thay số.
Ví dụ:
\[ \vec v_{\text{plane/air}} = \vec v_{\text{plane}} - \vec v_{\text{air}} \]
hoặc
\[ \vec v_{\text{boat/water}} = \vec v_{\text{boat}} - \vec v_{\text{water}} \]
Ký hiệu này giúp tránh một trong những sai lầm phổ biến nhất: đảo ngược thứ tự phép trừ.
Một cách diễn đạt bằng lời đáng tin cậy là:
vật thứ nhất trừ vật thứ hai.
Vì vậy, “A so với B” có nghĩa là \(A-B\).
08Ví dụ có lời giải: Hai chiếc thuyền chuyển động theo các hướng khác nhau
Thuyền A chuyển động về phía đông với vận tốc \(12.0\text{ m s}^{-1}\). Thuyền B chuyển động với vận tốc \(8.0\text{ m s}^{-1}\), theo hướng lệch \(30^\circ\) về phía bắc so với hướng đông. Hãy tìm vận tốc của A so với B.
Bước 1
Chọn hướng đông là \(+x\) và hướng bắc là \(+y\).
Thuyền A có các thành phần:
\[ \vec v_A=12.0\hat i\text{ m s}^{-1} \]
Trước tiên phải phân tích vận tốc của thuyền B thành các thành phần:
\[ \begin{aligned} v_{Bx}&=8.0\cos30^\circ=6.93\text{ m s}^{-1}\\ v_{By}&=8.0\sin30^\circ=4.00\text{ m s}^{-1} \end{aligned} \]
Do đó:
\[ \vec v_B = 6.93\hat i+4.00\hat j\text{ m s}^{-1} \]
Bước 2
\[ \begin{aligned} \vec v_{A/B} &=\vec v_A-\vec v_B\\ &=(12.0-6.93)\hat i+(0-4.00)\hat j\\ &=5.07\hat i-4.00\hat j\text{ m s}^{-1} \end{aligned} \]
Thành phần thẳng đứng âm có nghĩa là A có vẻ chuyển động về phía nam so với B.
Bước 3
\[ \begin{aligned} |\vec v_{A/B}| &=\sqrt{5.07^2+(-4.00)^2}\\ &=6.46\text{ m s}^{-1} \end{aligned} \]
Bước 4
Vận tốc tương đối có thành phần hướng đông dương và thành phần hướng bắc âm, vì vậy nó hướng về phía nam so với hướng đông.
\[ \begin{aligned} \theta &=\tan^{-1}\left(\frac{4.00}{5.07}\right)\\ &=38.3^\circ \end{aligned} \]
Do đó:
\[ \boxed{\vec v_{A/B}=6.46\text{ m s}^{-1},\ 38.3^\circ\text{ về phía nam so với hướng đông}} \]
Khi quan sát từ thuyền B, thuyền A có vẻ chuyển động chéo về phía đông nam, mặc dù trên thực tế A đang chuyển động thẳng về phía đông so với bờ.
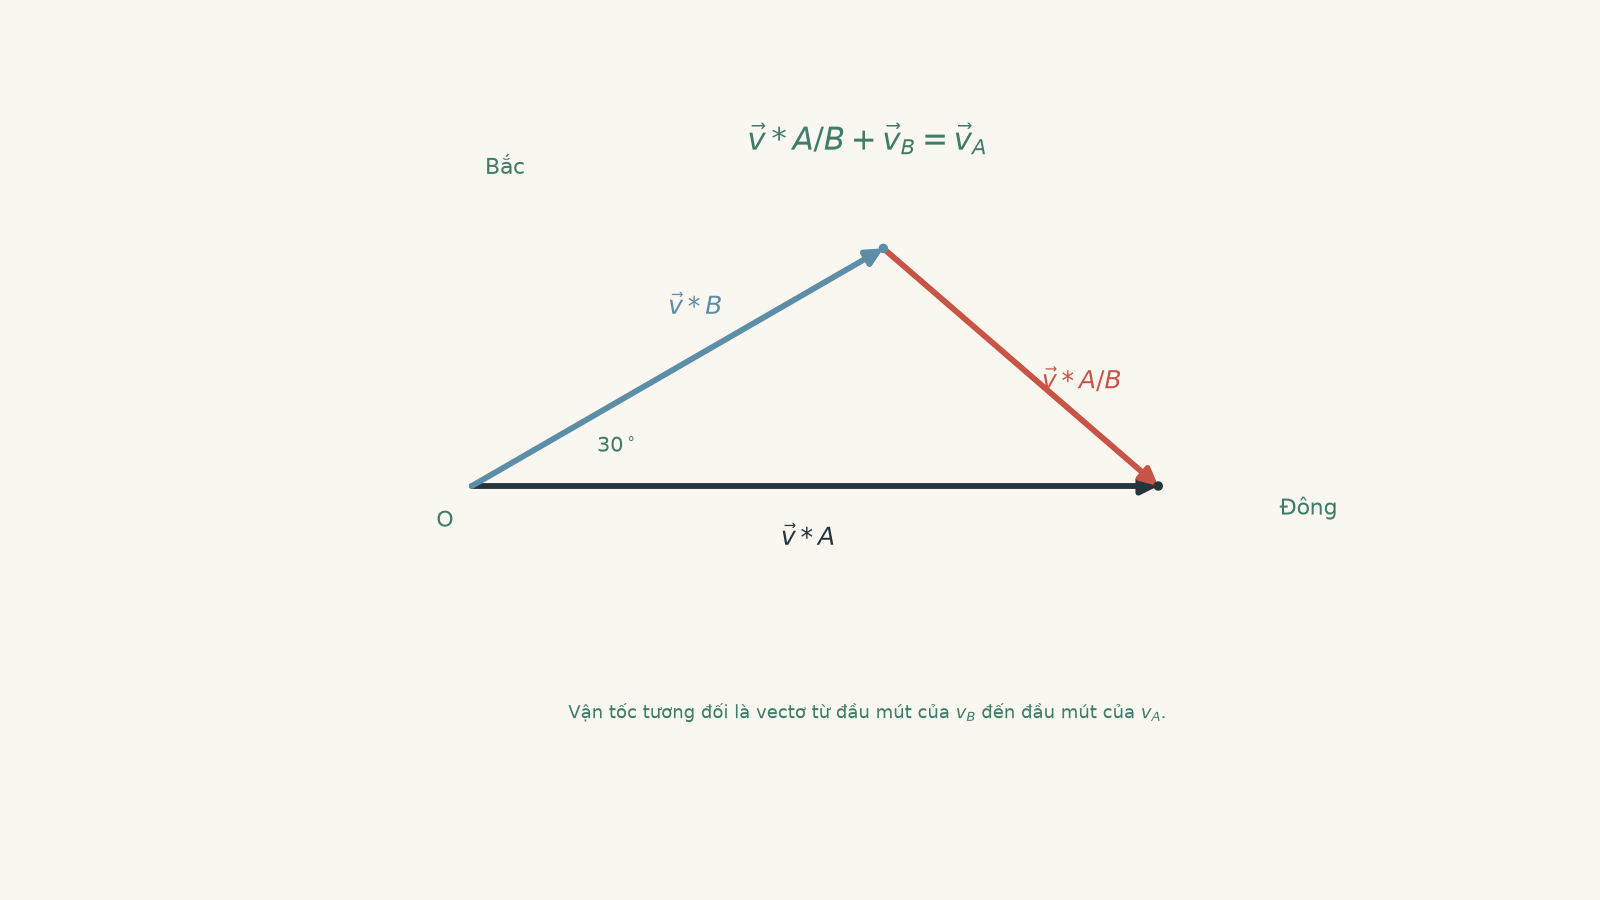
09Dạng tam giác của vận tốc tương đối
Phương trình
\[ \vec v_{A/B}=\vec v_A-\vec v_B \]
có thể được biến đổi thành:
\[ \vec v_A=\vec v_{A/B}+\vec v_B \]
Dạng này hữu ích khi một vận tốc được đo một cách tự nhiên so với một môi trường hoặc người quan sát đang chuyển động.
Ví dụ, chuyển động của một máy bay so với mặt đất có thể được biểu diễn là:
\[ \vec v_{\text{plane/ground}} = \vec v_{\text{plane/air}} + \vec v_{\text{air/ground}} \]
Ở đây:
- \(\vec v_{\text{plane/air}}\) là vận tốc của máy bay so với không khí xung quanh
- \(\vec v_{\text{air/ground}}\) là vận tốc của gió
- \(\vec v_{\text{plane/ground}}\) là vận tốc mà một người quan sát đứng yên so với mặt đất đo được
Đây không phải là một định luật mới. Nó chỉ là cùng một quan hệ vận tốc tương đối được sắp xếp lại.
10Ví dụ có lời giải: Drone nghiên cứu trong gió ngang
Một drone phải chuyển động thẳng về phía bắc so với mặt đất với vận tốc \(15.0\text{ m s}^{-1}\). Gió thổi về phía đông với vận tốc \(6.0\text{ m s}^{-1}\). Hãy tìm vận tốc mà drone phải có so với không khí.
Ban đầu, bạn có thể dự đoán rằng drone chỉ cần hướng thẳng về phía bắc.
Điều đó không thể được. Nếu drone hướng về phía bắc so với không khí, gió sẽ cuốn nó về phía đông. Nó phải hướng một phần về phía tây để chuyển động về phía tây của nó trong không khí triệt tiêu vận tốc gió về phía đông.
Bước 1
\[ \vec v_{\text{drone/ground}} = \vec v_{\text{drone/air}} + \vec v_{\text{air/ground}} \]
Sắp xếp lại:
\[ \vec v_{\text{drone/air}} = \vec v_{\text{drone/ground}} - \vec v_{\text{air/ground}} \]
Bước 2
Chọn hướng đông là \(+x\) và hướng bắc là \(+y\):
\[ \vec v_{\text{drone/ground}} = 0\hat i+15.0\hat j\text{ m s}^{-1} \]
và
\[ \vec v_{\text{air/ground}} = 6.0\hat i+0\hat j\text{ m s}^{-1} \]
Bước 3
\[ \begin{aligned} \vec v_{\text{drone/air}} &=(0-6.0)\hat i+(15.0-0)\hat j\\ &=-6.0\hat i+15.0\hat j\text{ m s}^{-1} \end{aligned} \]
Bước 4
\[ \begin{aligned} |\vec v_{\text{drone/air}}| &=\sqrt{(-6.0)^2+15.0^2}\\ &=\sqrt{261}\\ &=16.2\text{ m s}^{-1} \end{aligned} \]
Bước 5
Vận tốc hướng về phía tây so với hướng bắc.
\[ \begin{aligned} \theta &=\tan^{-1}\left(\frac{6.0}{15.0}\right)\\ &=21.8^\circ \end{aligned} \]
Do đó drone phải bay với vận tốc:
\[ \boxed{16.2\text{ m s}^{-1},\ 21.8^\circ\text{ về phía tây so với hướng bắc}} \]
Hướng bay đó tạo ra một thành phần về phía tây có độ lớn \(6.0\text{ m s}^{-1}\), triệt tiêu chính xác vận tốc gió về phía đông. Chuyển động tổng hợp so với mặt đất vì thế hướng thẳng về phía bắc.
11Vị trí tương đối thay đổi theo vận tốc tương đối
Các phương trình vị trí và vận tốc có liên hệ với nhau.
Đối với các vận tốc không đổi:
\[ \vec r_{A/B}(t) = \vec r_{A/B}(0) + \vec v_{A/B}t \]
trong đó:
- \(\vec r_{A/B}(0)\) là vị trí ban đầu của A so với B
- \(\vec v_{A/B}\) là vận tốc không đổi của A so với B
- \(t\) là thời gian đã trôi qua, tính bằng giây
- \(\vec r_{A/B}(t)\) là vị trí tương đối sau thời gian \(t\)
Phương trình này biến nhiều bài toán kiểu “Chúng có gặp nhau không?” hoặc “Chúng sẽ đến gần nhau đến mức nào?” thành các bài toán chuyển động thông thường.
Có một trường hợp đặc biệt quan trọng.
Nếu:
\[ \vec r_{A/B}(t)=\vec 0 \]
thì A và B ở cùng một vị trí tại thời điểm đó.
Để xảy ra va chạm hoặc đánh chặn khi vận tốc không đổi, cùng một giá trị của \(t\) phải làm cho cả hai thành phần của vị trí tương đối bằng không.
Điều kiện cuối cùng này rất quan trọng. Việc \(x=0\) tại một thời điểm và \(y=0\) tại một thời điểm khác không có nghĩa là các vật va chạm.
12Gia tốc tương đối
Quy luật tương tự tiếp tục được áp dụng.
Bắt đầu từ:
\[ \vec v_{A/B}=\vec v_A-\vec v_B \]
lấy đạo hàm thêm một lần nữa:
\[ \vec a_{A/B}=\vec a_A-\vec a_B \]
trong đó \(\vec a_{A/B}\) là gia tốc của A so với B.
Nếu cả hai vật có chính xác cùng một gia tốc, thì:
\[ \vec a_{A/B}=\vec 0 \]
Vận tốc tương đối của chúng vẫn không đổi.
Có một giới hạn quan trọng đối với mô hình đơn giản này. Các phương trình của chúng ta giả định rằng các trục tọa độ được những người quan sát sử dụng luôn song song và không quay tương đối với nhau. Các hệ quy chiếu quay đòi hỏi thêm các số hạng khác, vì sự thay đổi hướng của các trục của người quan sát ảnh hưởng đến chuyển động được đo.
Đối với các bài toán chuyển động tương đối tiêu chuẩn trong HSC liên quan đến những người quan sát chỉ chuyển động tịnh tiến, phép trừ vectơ là mô hình bạn cần.
13Một cách gọn gàng để tổ chức bài toán
Khi một bài toán chuyển động tương đối hai chiều trở nên phức tạp, hãy sử dụng trình tự sau:
- Chọn chiều dương của \(x\) và \(y\).
- Vẽ hoặc xác định từng vectơ vận tốc có liên quan.
- Phân tích các vectơ nghiêng thành các thành phần.
- Xác định chính xác đại lượng tương đối nào cần tìm.
- Viết phương trình ký hiệu trước, chẳng hạn như \(\vec v_{A/B}=\vec v_A-\vec v_B\).
- Trừ các thành phần theo \(x\).
- Trừ các thành phần theo \(y\).
- Chỉ tìm độ lớn và hướng nếu đề bài yêu cầu.
- Diễn giải kết quả về mặt vật lý.
Viết phương trình ký hiệu trước khi thay số rất đáng để thêm một dòng. Nó giúp bạn dễ phát hiện việc đảo ngược thứ tự phép trừ hơn nhiều.
14Câu hỏi và lời giải
Câu hỏi 1
Một người đi xe đạp chuyển động về phía đông với vận tốc \(9.0\text{ m s}^{-1}\). Một người đi xe đạp thứ hai ở bên cạnh cũng chuyển động về phía đông với vận tốc \(6.5\text{ m s}^{-1}\).
Hãy tìm vận tốc của người đi xe đạp thứ nhất so với người thứ hai.
Lời giải 1
Người đi xe đạp thứ nhất chuyển động với \(2.5\text{ m s}^{-1}\) về phía đông so với người đi xe đạp thứ hai.
Chọn hướng đông là chiều dương. Khi đó:
\[ \begin{aligned} v_{1/2} &=v_1-v_2\\ &=9.0-6.5\\ &=2.5\text{ m s}^{-1} \end{aligned} \]
Kết quả dương có nghĩa là người đi xe đạp 1 chuyển động về phía đông so với người đi xe đạp 2.
Mặc dù cả hai người đi xe đạp đều chuyển động nhanh hơn nhiều so với mặt đường, khoảng cách giữa họ chỉ tăng với tốc độ \(2.5\text{ m s}^{-1}\).
Câu hỏi 2
Một khinh khí cầu thời tiết có vận tốc so với mặt đất là
\[ \vec v_B=4.0\hat i+7.0\hat j\text{ m s}^{-1} \]
trong khi một máy bay giám sát có vận tốc so với mặt đất là
\[ \vec v_A=10.0\hat i+3.0\hat j\text{ m s}^{-1} \]
Hãy tìm vận tốc của khinh khí cầu so với máy bay, bao gồm độ lớn và hướng.
Lời giải 2
Khinh khí cầu chuyển động với \(7.21\text{ m s}^{-1}\), lệch \(33.7^\circ\) về phía bắc so với hướng tây, so với máy bay.
Vận tốc cần tìm là vận tốc của khinh khí cầu so với máy bay, nên thứ tự là:
\[ \vec v_{B/A}=\vec v_B-\vec v_A \]
Thay số:
\[ \begin{aligned} \vec v_{B/A} &=(4.0-10.0)\hat i+(7.0-3.0)\hat j\\ &=-6.0\hat i+4.0\hat j\text{ m s}^{-1} \end{aligned} \]
Độ lớn của nó là:
\[ \begin{aligned} |\vec v_{B/A}| &=\sqrt{(-6.0)^2+4.0^2}\\ &=\sqrt{52}\\ &=7.21\text{ m s}^{-1} \end{aligned} \]
Vectơ có thành phần hướng đông âm và thành phần hướng bắc dương, vì vậy nó hướng về phía bắc so với hướng tây.
\[ \theta = \tan^{-1}\left(\frac{4.0}{6.0}\right) = 33.7^\circ \]
Điểm dễ mắc sai lầm nhất là đảo ngược thứ tự phép trừ. Làm như vậy sẽ cho vận tốc của máy bay so với khinh khí cầu. Vectơ đó sẽ có cùng độ lớn nhưng ngược hướng.
Câu hỏi 3
Một chiếc thuyền chuyển động trong nước đứng yên với vận tốc \(10.0\text{ m s}^{-1}\), hướng thẳng về phía bắc so với nước. Dòng sông chảy về phía đông với vận tốc \(4.0\text{ m s}^{-1}\).
Một học sinh cho rằng tốc độ của thuyền so với bờ sông là \(10.0-4.0=6.0\text{ m s}^{-1}\).
Hãy giải thích tại sao điều này không đúng và tìm vận tốc thực tế của thuyền so với bờ.
Lời giải 3
Thuyền chuyển động với \(10.8\text{ m s}^{-1}\), lệch \(21.8^\circ\) về phía đông so với hướng bắc, so với bờ. Phép trừ của học sinh là không đúng vì hai vận tốc hướng theo hai phương vuông góc.
Quan hệ vận tốc là:
\[ \vec v_{\text{boat/bank}} = \vec v_{\text{boat/water}} + \vec v_{\text{water/bank}} \]
Chọn hướng đông là \(+x\) và hướng bắc là \(+y\):
\[ \vec v_{\text{boat/water}} = 0\hat i+10.0\hat j\text{ m s}^{-1} \]
và
\[ \vec v_{\text{water/bank}} = 4.0\hat i+0\hat j\text{ m s}^{-1} \]
Do đó:
\[ \vec v_{\text{boat/bank}} = 4.0\hat i+10.0\hat j\text{ m s}^{-1} \]
Độ lớn của nó là:
\[ \begin{aligned} |\vec v_{\text{boat/bank}}| &=\sqrt{4.0^2+10.0^2}\\ &=\sqrt{116}\\ &=10.8\text{ m s}^{-1} \end{aligned} \]
Hướng là:
\[ \theta = \tan^{-1}\left(\frac{4.0}{10.0}\right) = 21.8^\circ \]
được đo về phía đông so với hướng bắc.
Sai lầm dễ mắc là coi các vectơ như những số dương thông thường. Chỉ có thể trừ trực tiếp các tốc độ khi các vận tốc liên quan nằm trên cùng một đường thẳng và hướng của chúng đã được xử lý bằng dấu.
Câu hỏi 4
Tại \(t=0\), xe A ở cách xe B \(240\text{ m}\) về phía đông và \(120\text{ m}\) về phía nam.
Vận tốc của chúng so với mặt đất là:
\[ \vec v_A=-8.0\hat i+6.0\hat j\text{ m s}^{-1} \]
và
\[ \vec v_B=4.0\hat i\text{ m s}^{-1} \]
trong đó hướng đông là \(+x\) và hướng bắc là \(+y\).
Hãy xác định xem hai xe có va chạm hay không nếu cả hai duy trì vận tốc không đổi.
Lời giải 4
Hai xe sẽ va chạm sau \(20.0\text{ s}\).
Trước tiên, hãy viết vị trí ban đầu của A so với B. A ở cách B 240 m về phía đông và 120 m về phía nam, nên:
\[ \vec r_{A/B}(0) = 240\hat i-120\hat j\text{ m} \]
Bây giờ hãy tìm vận tốc của A so với B:
\[ \begin{aligned} \vec v_{A/B} &=\vec v_A-\vec v_B\\ &=(-8.0-4.0)\hat i+(6.0-0)\hat j\\ &=-12.0\hat i+6.0\hat j\text{ m s}^{-1} \end{aligned} \]
Vị trí tương đối tại thời điểm \(t\) là:
\[ \vec r_{A/B}(t) = \vec r_{A/B}(0)+\vec v_{A/B}t \]
nên:
\[ \vec r_{A/B}(t) = (240-12t)\hat i+(-120+6t)\hat j \]
Để xảy ra va chạm, cả hai thành phần phải bằng không tại cùng một thời điểm.
Đối với thành phần \(x\):
\[ \begin{aligned} 240-12t&=0\\ t&=20.0\text{ s} \end{aligned} \]
Đối với thành phần \(y\):
\[ \begin{aligned} -120+6t&=0\\ t&=20.0\text{ s} \end{aligned} \]
Cả hai thành phần đều bằng không tại \(20.0\text{ s}\), vì vậy:
\[ \boxed{t=20.0\text{ s}} \]
Điểm quan trọng trong lập luận không chỉ là hai xe nói chung đang chuyển động về phía nhau. Vectơ vị trí tương đối của chúng phải trở thành chính xác bằng không. Ở đây, cả hai điều kiện tọa độ đều được thỏa mãn tại cùng một thời điểm.
Câu hỏi 5
Hai thiết bị thăm dò P và Q chuyển động trên một khu thử nghiệm phẳng.
Tại một thời điểm nhất định:
\[ \vec r_{P/Q}=80\hat i-60\hat j\text{ m} \]
và
\[ \vec v_{P/Q}=-12\hat i+9\hat j\text{ m s}^{-1} \]
Một học sinh nhận thấy rằng \(\vec v_{P/Q}\) hướng ngược chiều với \(\vec r_{P/Q}\) và kết luận rằng hai thiết bị thăm dò chắc chắn sẽ va chạm vào một lúc nào đó nếu vận tốc của chúng vẫn không đổi.
Kết luận này có đúng không? Nếu đúng, hãy xác định khi nào xảy ra va chạm. Nếu không, hãy giải thích tại sao.
Lời giải 5
Kết luận đúng trong trường hợp cụ thể này, và hai thiết bị thăm dò va chạm sau \(6.67\text{ s}\). Tuy nhiên, chỉ chuyển động “gần như hướng về phía nhau” thì chưa đủ. Vận tốc tương đối phải có chính xác hướng cần thiết để làm cho toàn bộ vectơ vị trí tương đối giảm về không.
Một va chạm đòi hỏi:
\[ \vec r_{P/Q}(t) = \vec r_{P/Q}(0) + \vec v_{P/Q}t = \vec 0 \]
Sử dụng thành phần \(x\):
\[ \begin{aligned} 80-12t&=0\\ t&=\frac{80}{12}\\ &=6.67\text{ s} \end{aligned} \]
Sử dụng thành phần \(y\):
\[ \begin{aligned} -60+9t&=0\\ t&=\frac{60}{9}\\ &=6.67\text{ s} \end{aligned} \]
Cả hai thành phần đều bằng không tại cùng một thời điểm, vì vậy hai thiết bị thăm dò va chạm.
Cũng có một cách kiểm tra khái niệm nhanh hơn. Hãy so sánh các tỉ số thành phần:
\[ \frac{-12}{80}=-0.15\text{ s}^{-1} \]
và
\[ \frac{9}{-60}=-0.15\text{ s}^{-1} \]
Cả hai thành phần của vận tốc tương đối đều bằng cùng một bội số âm của các thành phần tương ứng của vị trí tương đối:
\[ \vec v_{P/Q}=-0.15\vec r_{P/Q} \]
Vì vậy, vận tốc tương đối hướng chính xác ngược chiều với vectơ vị trí tương đối. Trong hệ quy chiếu tương đối, hai thiết bị thăm dò chuyển động thẳng về phía nhau.
Nếu các tỉ số đó khác nhau, hai thiết bị thăm dò có thể đi qua rất gần nhau mà không va chạm. Sự khác biệt này trở nên quan trọng khi nghiên cứu khoảng cách tiếp cận gần nhất và các bài toán đánh chặn phức tạp hơn.
15Mô hình này cho phép bạn làm gì tiếp theo?
Chuyển động tương đối biến một bài toán hai vật thành một bài toán một vật.
Thay vì theo dõi riêng A và B, bạn có thể tưởng tượng B được cố định tại gốc tọa độ và nghiên cứu cách A chuyển động so với B. Các phương trình thiết yếu là:
\[ \vec r_{A/B}=\vec r_A-\vec r_B \]
\[ \vec v_{A/B}=\vec v_A-\vec v_B \]
và, khi cần,
\[ \vec a_{A/B}=\vec a_A-\vec a_B \]
Góc nhìn này đặc biệt hữu ích đối với các bài toán đánh chặn, va chạm, khoảng cách tiếp cận gần nhất, gió, dòng chảy và người quan sát chuyển động. Bước tiếp theo là học cách sử dụng phương trình vị trí tương đối để xác định không chỉ hai vật có vẻ chuyển động như thế nào, mà còn liệu quỹ đạo của chúng có thực sự gặp nhau hay không.