
磁力制動:渦電流、楞次定律與能量
透過楞次定律、磁力與能量守恆,了解渦電流制動的運作原理,並配合 HSC 物理例題逐步分析。
將一塊強力磁鐵丟進塑膠管中,它會正常落下。把同一塊磁鐵丟進銅管中,它卻可能異常緩慢地向下飄落,儘管銅並不是鐵磁性材料。
那麼,究竟是甚麼力量在阻礙磁鐵?
繼續閱讀之前,先作一個預測。是銅單純受到磁鐵吸引,還是只有在磁鐵移動時才會發生某種現象?
第二種想法才是關鍵。運動會改變穿過導體不同部分的磁通量。這種變化的磁通量會在金屬中產生環流電流。這些電流會產生自己的磁場,而所形成的相互作用會抵抗造成它們的變化。
這些環流電流稱為渦電流。只要把它們安排在合適的幾何結構中,就能形成磁力制動器。
01為甚麼移動中的導體會受到磁性阻力
想像一塊鋁板向右移動,穿過兩塊強力永久磁鐵之間的狹窄間隙。
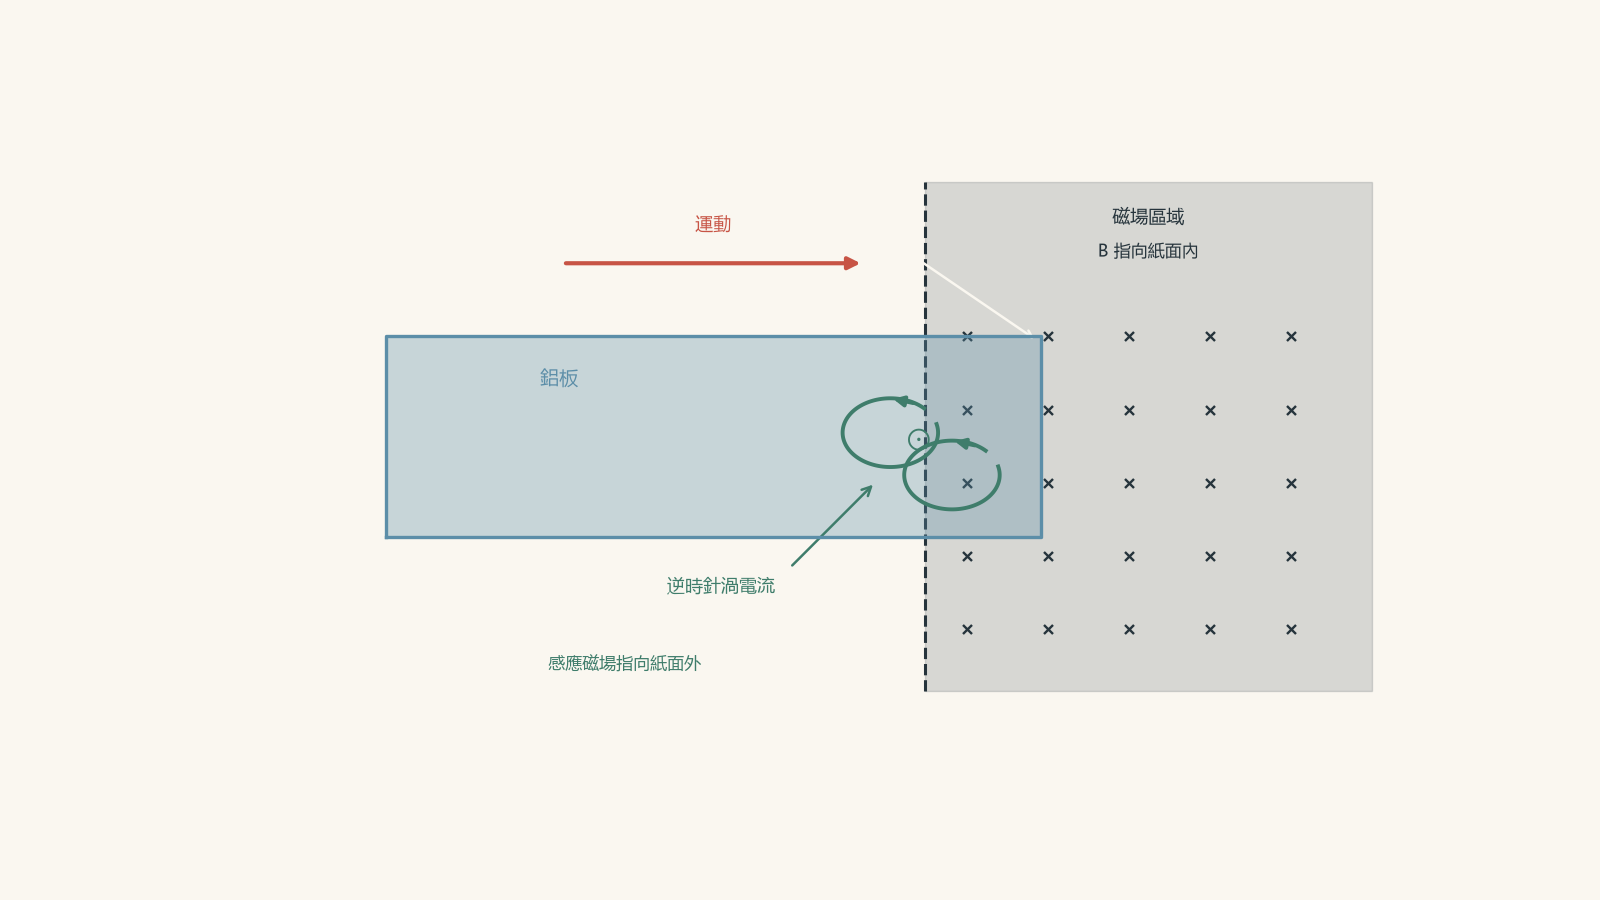
鋁板是導體,因此電子可以在其中移動。當鋁板的不同部分進入磁場時,穿過金屬內可能形成的電流迴路的磁通量會改變。
這一點很重要,因為根據法拉第定律:
\[ \varepsilon=-\frac{\Delta\Phi_B}{\Delta t} \]
其中:
- \(\varepsilon\) 是感應電動勢,單位為伏特,\(\text{V}\),
- \(\Phi_B\) 是磁通量,單位為韋伯,\(\text{Wb}\),以及
- \(t\) 是時間,單位為秒,\(\text{s}\)。
對於垂直穿過某一面積的均勻磁場,
\[ \Phi_B=BA \]
其中 \(B\) 是磁場強度,單位為特斯拉,\(\text{T}\),而 \(A\) 是面積,單位為平方米,\(\text{m}^2\)。
法拉第定律中的負號就是楞次定律。它告訴我們感應效應的方向。
感應電流所產生的磁場會抵抗磁通量的變化。
這句話值得準確理解。
楞次定律並不是說「感應電流會抵抗磁場」。從根本上來說,它也不是說「感應電流會抵抗運動」。它抵抗的是磁通量的變化。
在磁力制動器中,抵抗磁通量變化的結果,恰好會產生一個與運動方向相反的力。
02使用定則之前,先建立圖像
假設鋁板向右移動,進入一個外加磁場指向紙面內的區域。
把注意力集中在鋁板前緣附近一個很小、可能形成的電流迴路。
當這個迴路進入磁場時,指向紙面內的磁通量會增加。
感應磁場應該指向哪個方向?
如果你預測是指向紙面外,那就對了。這個感應磁場會抵抗指向紙面內的磁通量增加。
根據右手握拳定則,要產生指向紙面外的磁場,就需要逆時針方向的感應電流。
現在想像另一個位於另一側邊緣、正在離開磁場的迴路。它指向紙面內的磁通量正在減少。這一次,感應電流會產生指向紙面內的磁場,試圖抵抗這種減少。
因此,在進入和離開磁場時,電流方向會相反。
然而,在這兩種情況下,制動力仍然都會抵抗運動。
一開始這可能令人覺得矛盾,其實並不矛盾。電流方向雖然反轉了,但電流迴路中位於外加磁場內的部分也改變了。由此產生的磁力仍然指向與鋁板運動相反的方向。
這就是為甚麼死記「順時針就是制動」毫無用處。方向取決於幾何結構。
理解渦電流的一個實用心智模型
一塊實心金屬板並不是由課本插圖中畫出的單一整齊導線迴路組成。電流可以沿著金屬本體內許多不同的封閉路徑流動。
你可以把金屬板想像成內含大量彼此重疊、可能形成的迴路。凡是磁通量變化產生感應電動勢的地方,電流都可以沿著這些可用路徑循環。
一個稍微有點荒謬的比喻,是一座沒有標示步行路線的購物中心。如果某個入口附近突然發生變化,人們可以沿很多不同路徑繞行,而不是只能走一條指定路線。如果在地板上切出一道道狹槽,就會破壞其中一些可行的迴路。
這個比喻的局限在於,電子並不會「選擇」路線,而真實的渦電流分布是由電磁場、導電率和幾何形狀決定的。不過,「有很多可用迴路」這個概念仍然很有用。
03為甚麼楞次定律必須抵抗變化
假設情況剛好相反。
想像鋁板進入磁場時,磁通量增加,而感應電流所產生的磁場反而使這種增加變得更大。更強的磁通量接著又會產生一個進一步增強它的感應效應。
於是,鋁板可以在沒有任何外部能量來源的情況下,一邊獲得動能,一邊產生電能和熱。
這會違反能量守恆定律。
因此,楞次定律並不是一條任意指定方向的規則。它所規定的方向,正好防止電磁感應憑空產生能量。
在渦電流制動器中,能量轉換鏈大致是:
\[ \text{機械能}\rightarrow\text{感應電流中的電能}\rightarrow\text{熱能} \]
金屬會升溫,因為它具有電阻。
對於流過等效電阻 \(R\) 的感應電流 \(I\),熱能產生的速率為
\[ P=I^2R \]
其中 \(P\) 是功率,單位為瓦特,\(\text{W}\),\(I\) 是電流,單位為安培,\(\text{A}\),而 \(R\) 是電阻,單位為歐姆,\(\Omega\)。
永久磁鐵並不是一個會被「消耗掉」的燃料箱。被耗散的能量來自正在運動的系統,或來自使該系統持續運動的外部作用者。
04磁力制動力的簡化模型
金屬薄片中的真實渦電流可以具有相當複雜的形狀。要理解主要關係,可以暫時把金屬片替換成一個簡單的導電迴路。
假設一段長度為 \(\ell\) 的垂直導線,以速度 \(v\) 橫向穿過磁場 \(B\),而運動方向、導線和磁場三者彼此互相垂直。
運動電動勢為
\[ \varepsilon=B\ell v \]
如果完整迴路的電阻為 \(R\),
\[ I=\frac{\varepsilon}{R} =\frac{B\ell v}{R} \]
位於磁場中的載流導線部分會受到大小為
\[ F=BI\ell \]
的磁力,因此
\[ F =B\left(\frac{B\ell v}{R}\right)\ell =\frac{B^2\ell^2v}{R} \]
在這個簡化模型中,制動力與速度成正比。
這立刻帶來一個很有用的預測:隨著物體減速,磁力制動力也會變弱。
在速度為零時,這個模型中沒有變化的磁通量,因此也沒有渦電流制動力。
真實的制動器可能不完全符合這種簡單的正比關係,尤其是在高速或導體形狀複雜時。不過,這個模型抓住了 HSC 的核心概念:磁通量變化得越快,通常會產生越大的感應電動勢、越大的渦電流,以及越強的磁性阻力。
例題:求制動鋁板中的感應電流
鋁板的一個區域可建模為面積 \(0.020\text{ m}^2\)、電阻 \(0.040\,\Omega\) 的導電迴路。當鋁板進入磁力制動器時,穿過這個等效迴路並與其垂直的磁場,在 \(0.10\text{ s}\) 內由 \(0\) 均勻增加至 \(0.50\text{ T}\)。
計算平均感應電動勢和電流。外加磁場指向紙面內。
步驟 1
磁場與迴路垂直,因此
\[ \Delta\Phi_B=A\Delta B =(0.020)(0.50) =0.010\text{ Wb} \]
步驟 2
\[ |\varepsilon| =\frac{|\Delta\Phi_B|}{\Delta t} =\frac{0.010}{0.10} =0.10\text{ V} \]
步驟 3
\[ I=\frac{\varepsilon}{R} =\frac{0.10}{0.040} =2.5\text{ A} \]
步驟 4
指向紙面內的外加磁通量正在增加。因此,感應電流必須產生一個指向紙面外的磁場。
根據右手握拳定則,電流方向為逆時針。
所以,這個等效迴路的平均感應電動勢為 \(0.10\text{ V}\),感應電流為 \(2.5\text{ A}\),方向為逆時針。
重要的物理結果不只是電流方向。這個電流之所以存在,是因為鋁板正在進入磁場。它與外加磁場的相互作用會產生阻力,從鋁板中移除機械能。
05損失的動能去了哪裡
磁力制動看起來可能很神秘,因為不需要有任何東西接觸正在運動的物體。
但「沒有接觸」並不代表「沒有能量轉移」。
假設移動鋁板受到大小為 \(40\text{ N}\)、方向與運動相反的磁力,而鋁板的速度為 \(6.0\text{ m s}^{-1}\)。
制動力移除機械能的速率為
\[ P=Fv \]
因此
\[ P=(40)(6.0)=240\text{ W} \]
鋁板正以 \(240\text{ J s}^{-1}\) 的速率失去機械能。
如果這個理想化制動器沒有其他顯著的能量轉移,那麼同樣的 \(240\text{ W}\) 會以導體中的熱能形式出現。
這就是從能量角度理解楞次定律。磁相互作用不可能在持續加速鋁板的同時又使它發熱。產生熱量所需的能量,必須由機械能的減少來提供,或由外界為維持鋁板運動而輸入的功來提供。
例題:把制動力與電阻發熱連結起來
一個導電迴路以 \(5.0\text{ m s}^{-1}\) 的速度穿過磁場邊界。迴路中有效作用的一側長 \(0.30\text{ m}\),磁場強度為 \(0.80\text{ T}\),迴路電阻為 \(0.12\,\Omega\)。
假設採用簡化模型 \(\varepsilon=B\ell v\)。
計算感應電流、磁力制動力,以及熱能產生的速率。
步驟 1
\[ \varepsilon =B\ell v =(0.80)(0.30)(5.0) =1.2\text{ V} \]
步驟 2
\[ I=\frac{\varepsilon}{R} =\frac{1.2}{0.12} =10\text{ A} \]
步驟 3
\[ F=BI\ell =(0.80)(10)(0.30) =2.4\text{ N} \]
這個力的方向與運動方向相反。
步驟 4
\[ P_{\text{mech}} =Fv =(2.4)(5.0) =12\text{ W} \]
步驟 5
\[ P_{\text{thermal}} =I^2R =(10)^2(0.12) =12\text{ W} \]
兩個數值一致。
制動器以 \(12\text{ W}\) 的速率移除機械能,而迴路則以 \(12\text{ W}\) 的速率把電能轉換成熱。
這種一致並不是巧合。利用這些簡化方程,
\[ Fv =(BI\ell)v =I(B\ell v) =I\varepsilon =I^2R \]
因此,磁性阻力和電阻發熱是同一個能量轉移過程的兩個部分。
06甚麼因素控制渦電流制動的強度?
簡化模型給出
\[ F=\frac{B^2\ell^2v}{R} \]
不要把它當成通用的渦電流制動公式。實心圓盤或金屬板並沒有單一、明確定義的 \(\ell\) 和 \(R\)。
不過,這條式子確實揭示了幾個有用的趨勢。
| 改變 | 典型影響 | 原因 |
|---|---|---|
| 增加磁場強度 | 制動更強 | 感應電動勢更大,而且感應電流所受的力更強 |
| 增加速度 | 在簡化模型中,制動更強 | 磁通量變化得更快 |
| 使用導電性更好的導體 | 渦電流更強 | 較低的電阻容許較大的感應電流 |
| 在導體中切出狹槽 | 制動較弱 | 狹槽會中斷可能形成的環流電流路徑 |
| 使導體相對磁場停止 | 渦電流制動降至零 | 磁通量不再改變 |
簡化迴路模型中的 \(B^2\) 關係尤其有意思。較大的磁場既會感應出較大的電流,也會對該電流施加較大的力。
再次強調,真實裝置可能更複雜。這個表格描述的是在其他條件相近時所預期的物理趨勢。
07為甚麼狹槽會削弱渦電流制動
實心導電圓盤為感應電流提供了很多封閉路徑。
現在,在圓盤上切出徑向狹槽。
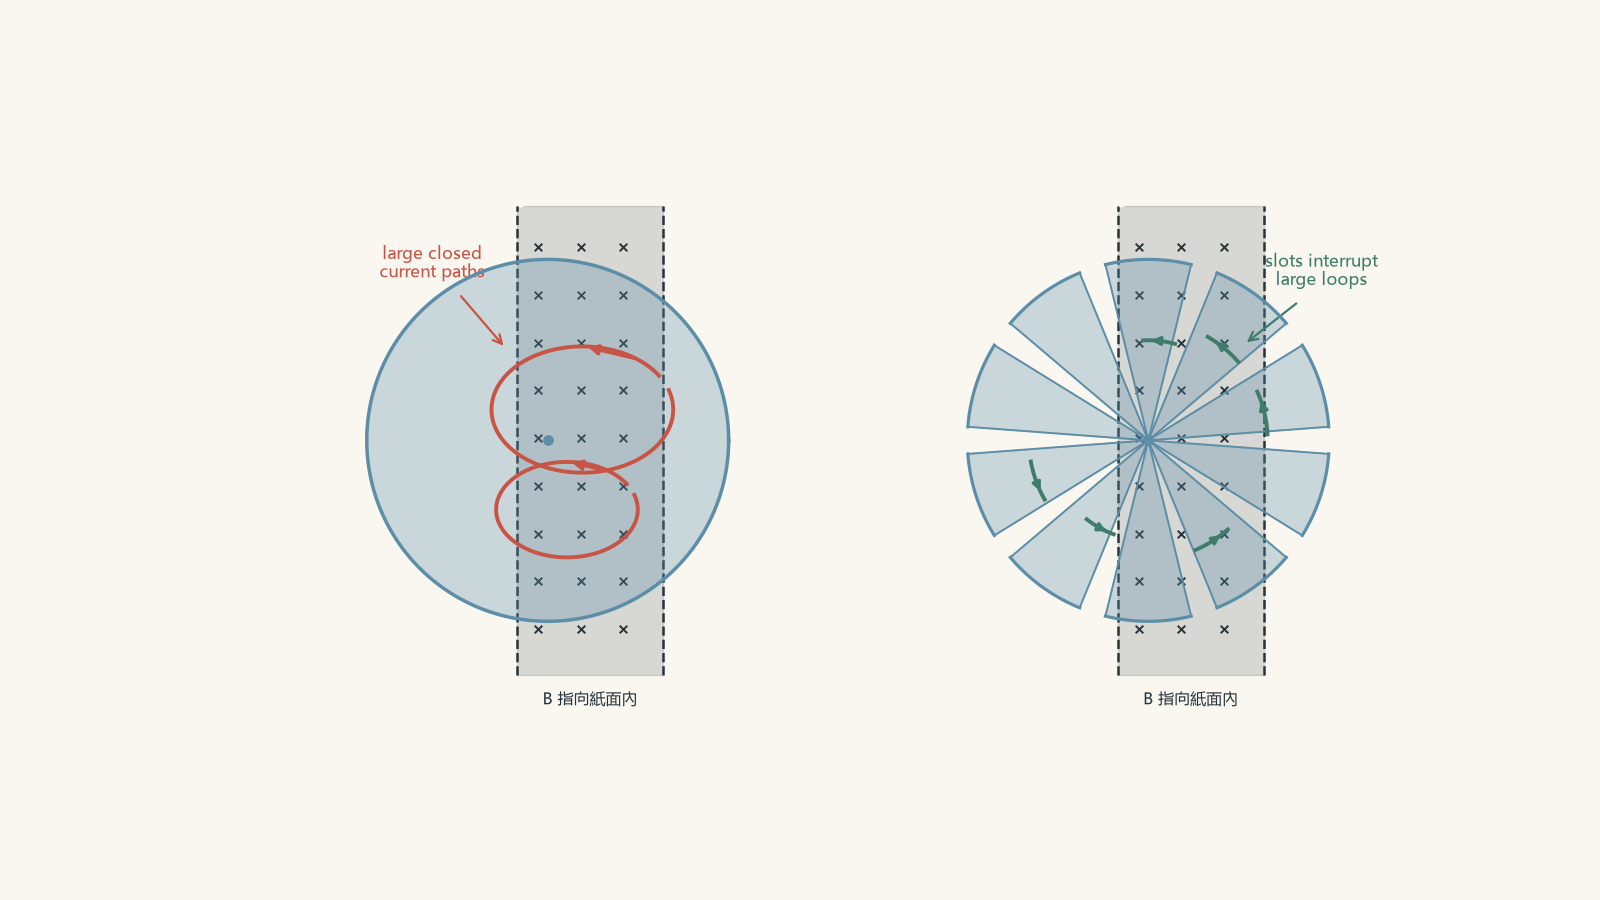
穿過金屬的磁場仍然可以改變。法拉第定律並沒有消失。
改變的是電流路徑。
狹槽會切斷大型環流迴路,而且通常會增加其餘路徑的等效電阻。這會減小渦電流的大小,因此也會減小磁性阻力。
這項區別在實驗題中很有用。切出狹槽後制動作用變小,證明了環流感應電流確實具有重要作用。這並不只是證明「金屬變少了」。
08最誘人的迷思:楞次定律會抵抗運動
在磁力制動問題中,說「楞次定律會抵抗運動」通常能得到正確方向。
但這仍然是一條不可靠的規則。
考慮一塊完全靜止在穩定磁場中的金屬板。雖然存在磁場,但沒有任何量在改變,因此不會有持續的渦電流制動。
現在想像一個導體在理想且完全均勻的磁場中平移,而穿過每個相關封閉路徑的磁通量都保持不變。簡單的磁通量變化模型並不會因為導體有速度,就預測存在持續的渦電流制動。
真正重要的是磁通量正在改變。
因此,真實的磁力制動器會使用局部或非均勻磁場、相對磁鐵的運動,或其他能在導體內產生磁通量變化的配置。
更好的判斷方法是:
- 找出一條可能的導電路徑。
- 判斷穿過它的磁通量是在增加還是減少。
- 利用楞次定律找出會抵抗這種變化的感應磁場方向。
- 利用右手定則找出感應電流方向。
- 利用該電流所受的磁力判斷其機械效應。
這比反覆念著「抵抗運動」稍微多花一點時間,但當幾何結構變得更複雜時,這個方法仍然可靠。
09為甚麼制動器無法把物體固定在靜止位置
假設一個渦電流制動器把旋轉中的金屬圓盤減速至幾乎靜止。
它能不能接著把圓盤鎖定在原位?
單靠渦電流不能。
當速度趨近零時,磁通量的變化率也趨近零。感應電動勢變小,渦電流變小,制動力也變小。
靜止時,
\[ \frac{\Delta\Phi_B}{\Delta t}=0 \]
因此,在理想的穩定磁場下,渦電流制動器不會產生持續的感應電動勢。
這使渦電流制動器非常適合平順、非接觸式的減速,但不適合作為固定靜止負載的唯一裝置。真正需要保持靜止的系統還需要其他機制,例如機械煞車或鎖定裝置。
10問題與解答
問題 1
鋁板中的一個導電區域被建模為面積 \(0.015\text{ m}^2\)、電阻 \(0.030\,\Omega\) 的迴路。當鋁板進入一個指向紙面內的磁場時,穿過迴路的磁場在 \(0.050\text{ s}\) 內由 \(0\) 均勻增加至 \(0.40\text{ T}\)。
計算:
a. 平均感應電動勢,
b. 感應電流,以及
c. 電流方向。
解答 1
感應電動勢為 \(0.12\text{ V}\),電流為 \(4.0\text{ A}\),方向為逆時針。
一個很容易犯的錯誤,是只根據外加磁場來決定方向。楞次定律回應的是磁通量的變化。
磁通量的變化為
\[ \Delta\Phi_B =A\Delta B =(0.015)(0.40) =0.0060\text{ Wb} \]
利用法拉第定律,
\[ |\varepsilon| =\frac{|\Delta\Phi_B|}{\Delta t} =\frac{0.0060}{0.050} =0.12\text{ V} \]
接著利用歐姆定律,
\[ I=\frac{\varepsilon}{R} =\frac{0.12}{0.030} =4.0\text{ A} \]
指向紙面內的磁通量正在增加。因此,感應磁場必須指向紙面外,以抵抗這種增加。
根據右手握拳定則,電流方向為逆時針。
問題 2
在某個速度範圍內,某個特定的磁力制動器可近似使用以下簡化迴路模型:
\[ \varepsilon=B\ell v \]
其中磁場強度、幾何結構和電阻均保持不變。
導體的速度加倍。
判斷這會如何改變:
a. 感應電動勢,
b. 感應電流,
c. 制動力,以及
d. 熱能產生的速率。
解釋為甚麼力和功率不會以相同倍數改變。
解答 2
電動勢加倍,電流加倍,制動力加倍,而熱功率變為原來的四倍。
很容易直覺地認為,因為速度加倍,所以所有量都加倍。這忽略了功率同時取決於力和速度。
由
\[ \varepsilon=B\ell v \]
把 \(v\) 加倍可得
\[ \varepsilon' =2\varepsilon \]
在電阻保持不變時,
\[ I=\frac{\varepsilon}{R} \]
因此
\[ I'=2I \]
磁力為
\[ F=BI\ell \]
所以
\[ F'=2F \]
但機械制動功率為
\[ P=Fv \]
由於 \(F\) 和 \(v\) 都加倍,因此
\[ P'=(2F)(2v)=4Fv=4P \]
電學計算也得到一致結果:
\[ P=I^2R \]
因此
\[ P'=(2I)^2R=4I^2R=4P \]
所以在這個簡化模型適用的速度範圍內,速度增加至兩倍會使阻力變成兩倍,但每秒的能量轉移則變成四倍。
問題 3
一個均勻導電圓盤的質量為 \(2.0\text{ kg}\),半徑為 \(0.20\text{ m}\)。它的轉動慣量為
\[ I_{\text{rot}}=\frac{1}{2}MR^2 \]
圓盤通過固定的磁力制動器旋轉,角速度由 \(50\text{ rad s}^{-1}\) 降低至 \(20\text{ rad s}^{-1}\)。
在這段期間,測量顯示圓盤中產生了 \(36\text{ J}\) 的熱能。
a. 計算圓盤轉動動能的減少量。
b. 判斷有多少能量由其他過程轉移。
c. 一名學生說:「消失的能量一定儲存在永久磁鐵中。」評估這項說法。
解答 3
轉動動能減少了 \(42\text{ J}\),因此有 \(6.0\text{ J}\) 透過其他過程轉移;沒有必要把這部分能量歸因於永久磁鐵中的能量儲存。
先計算轉動慣量:
\[ I_{\text{rot}} =\frac{1}{2}MR^2 =\frac{1}{2}(2.0)(0.20)^2 =0.040\text{ kg m}^2 \]
轉動動能為
\[ E_k=\frac{1}{2}I_{\text{rot}}\omega^2 \]
其中 \(\omega\) 是角速度,單位為弧度每秒。
初始時,
\[ E_{k,i} =\frac{1}{2}(0.040)(50)^2 =50\text{ J} \]
最後,
\[ E_{k,f} =\frac{1}{2}(0.040)(20)^2 =8.0\text{ J} \]
因此減少量為
\[ \Delta E_k =50-8.0 =42\text{ J} \]
其中 \(36\text{ J}\) 變成圓盤中的熱能。剩餘的能量轉移為
\[ 42-36=6.0\text{ J} \]
這 \(6.0\text{ J}\) 可以透過空氣阻力、軸承摩擦或裝置其他部分的發熱等過程被轉移。
一個很誘人的說法是:既然是磁鐵造成制動力,那麼磁鐵就一定吸收了損失的動能。但這個結論並不成立。
在一般的渦電流制動中,感應電流會把機械能耗散成熱能。能量守恆只要求所有能量轉移的總帳平衡;它並不要求永久磁鐵必須充當能量儲存器。
問題 4
兩個相同的導電圓盤以相同的初始角速度開始旋轉。圓盤 A 是完整連續的。圓盤 B 則切有數條狹窄的徑向槽。
兩者都通過相同的磁場區域。忽略移除材料所造成的微小轉動慣量差異。
在每個圓盤由角速度 \(\omega_1\) 減速至相同的較低角速度 \(\omega_2\) 的過程中:
a. 預期哪一個圓盤會受到較強的磁力制動轉矩?
b. 如果在這段期間,渦電流制動是唯一顯著的能量轉移過程,哪一個圓盤總共會把較多機械能轉換成熱能?
c. 解釋為甚麼你對 a. 和 b. 的答案可以同時成立。
解答 4
圓盤 A 受到較強的制動轉矩,但當兩個圓盤都在相同的兩個角速度之間減速時,它們轉換成熱能的機械能總量相同。
一個常見的第一反應是:較強的制動器一定會產生更多總熱量。這混淆了能量轉移速率與總能量轉移量。
圓盤 A 是連續的,因此可以形成大型環流渦電流路徑。圓盤 B 的徑向狹槽會中斷許多這類路徑,使其等效電阻增加,或完全阻止這些路徑形成。
因此,圓盤 A 會產生較大的渦電流和較強的磁力制動轉矩。
然而,兩個圓盤都是由 \(\omega_1\) 開始,並在 \(\omega_2\) 結束,而且題目要求把它們的轉動慣量視為相同。
因此,它們損失的轉動動能相同:
\[ \Delta E_k =\frac{1}{2}I_{\text{rot}}\left(\omega_1^2-\omega_2^2\right) \]
如果渦電流發熱是唯一顯著的能量轉移過程,根據能量守恆,每種情況中相同的 \(\Delta E_k\) 都必須轉換成熱能。
圓盤 A 以較高的速率轉移能量,因此它會較快達到 \(\omega_2\)。
圓盤 B 的制動較弱,所以相同的能量轉移會在較長時間內完成。
關鍵限制條件是初始與最終機械能已經固定。制動強度控制能量被移除得有多快,而不是為了達到指定最終速度必須移除多少能量。
問題 5
一個矩形導電迴路以恆定速度向右拉動,穿過一個有限範圍、方向指向紙面內的均勻磁場區域。
迴路先進入磁場,之後完全位於均勻磁場區域內,最後再離開。
迴路沿運動方向的寬度為 \(0.40\text{ m}\)。其垂直邊長為 \(0.25\text{ m}\)。磁場強度為 \(0.80\text{ T}\),迴路電阻為 \(0.20\,\Omega\),並以恆定的 \(3.0\text{ m s}^{-1}\) 速度移動。
假設磁場邊界十分銳利,並忽略自感。
a. 說明迴路進入磁場時感應電流的方向。
b. 說明迴路完全位於均勻磁場內時的電流。
c. 說明迴路離開磁場時感應電流的方向。
d. 求迴路正在進入或離開磁場時的磁性阻力。
e. 計算兩次跨越磁場邊界期間產生的總熱能。
f. 一名學生主張:「離開磁場時電流方向反轉,所以磁力也一定反轉。磁場會把進入時移除的能量還回來。」準確解釋為甚麼這是錯的。
解答 5
進入磁場時,電流為逆時針;當迴路完全位於理想的均勻磁場內時,電流為零;離開時,電流為順時針。然而,在進入和離開的兩個階段,磁力都會抵抗運動。阻力大小為 \(0.60\text{ N}\),產生的總熱能為 \(0.48\text{ J}\)。
這個誘人的說法只注意到電流方向反轉,卻忘記在離開磁場時,是迴路的另一側正在與磁場相互作用。電流方向和相關幾何結構都很重要。
進入磁場時,指向紙面內的磁通量增加。根據楞次定律,感應磁場必須指向紙面外,因此電流為逆時針。
當整個迴路都在均勻磁場內移動時,它的面積、方向和所處磁場都保持不變。因此,
\[ \frac{\Delta\Phi_B}{\Delta t}=0 \]
所以理想化模型中的感應電動勢和電流都為零。
離開磁場時,指向紙面內的磁通量減少。此時,為了抵抗這種減少,感應磁場必須指向紙面內,因此需要順時針電流。
對任何一次跨越磁場邊界的過程,運動電動勢的大小都是
\[ \varepsilon =B\ell v =(0.80)(0.25)(3.0) =0.60\text{ V} \]
感應電流大小為
\[ I =\frac{\varepsilon}{R} =\frac{0.60}{0.20} =3.0\text{ A} \]
磁力大小為
\[ F =BI\ell =(0.80)(3.0)(0.25) =0.60\text{ N} \]
在進入和離開磁場時,這個力都向左,與迴路向右的運動方向相反。
每次跨越磁場邊界所需的時間,等於迴路 \(0.40\text{ m}\) 的寬度通過邊界所需的時間:
\[ t =\frac{d}{v} =\frac{0.40}{3.0} =0.133\text{ s} \]
熱能產生的速率為
\[ P =I^2R =(3.0)^2(0.20) =1.8\text{ W} \]
因此,在一次跨越過程中產生的熱能為
\[ E =Pt =(1.8)(0.133) \approx0.24\text{ J} \]
總共有兩次跨越,因此
\[ E_{\text{total}} =2(0.24) =0.48\text{ J} \]
這名學生的論點錯在:迴路電流反轉,並不會自動使合力方向反轉。
進入磁場時,迴路其中一條垂直邊是位於磁場內、最重要的載流導線部分。離開磁場時,仍然位於磁場中的則是相反的那一條垂直邊。整個迴路中的電流方向雖然反轉,但電流方向與磁場幾何結構的組合,仍然會產生與運動方向相反的力。
此外,還有能量方面的限制。迴路以恆定速度被拉動,所以外部作用者必須克服磁性阻力做正功。這些功會轉換成迴路中的熱能。
如果磁力反而在離開磁場時加速迴路,並強到足以把進入時損失的能量全部還回去,同時電阻仍持續產生熱,那麼能量收支就會失衡。
這就是楞次定律之所以可靠的更深層原因:感應反應受到能量守恆的限制。
11這個概念接下來會通往哪裡
渦電流制動是更廣泛規律的一個例子:只要電磁感應產生電流,感應效應就會反抗造成它的變化。
同樣的能量邏輯也出現在直流馬達中。馬達旋轉時,會產生一個抵抗外加電壓的反電動勢。它也出現在交流發電機中,其中磁通量持續變化會產生交變電動勢。
所以,下一個有用的步驟並不是再記一條方向規則,而是學會把法拉第定律、楞次定律、磁力和能量守恆看成一個彼此連結的模型,而不是四個互不相關的事實。