
HSC Physics 圓形軌道中的總能量
了解為什麼衛星在較高的圓形軌道上雖然速度較慢,卻具有較高的總能量。連結動能、重力位能與總能量之間的關係。
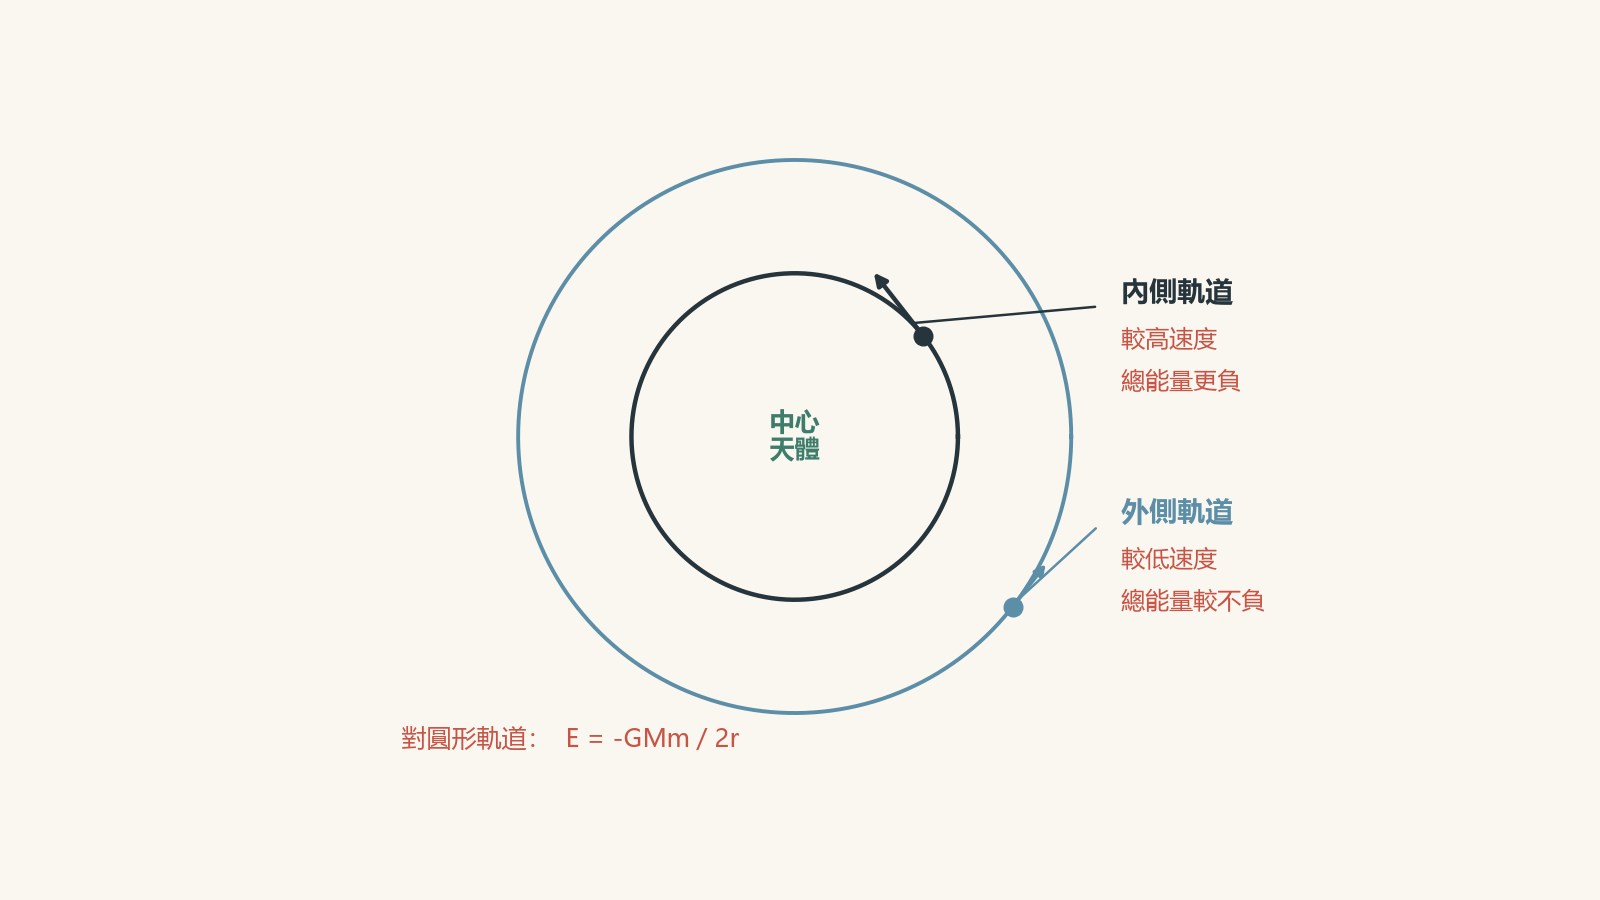
衛星在較高的圓形軌道上運行時,速度會比靠近地球的衛星更慢。所以問題來了:如果你想把衛星提升到更高的軌道,既然它最後的速度較低,是否應該移除能量?
不是。你必須加入能量。
只要同時考慮衛星機械能的兩個部分,這看似矛盾的情況就能理解。隨著軌道變大,衛星的動能會減少,但它的重力位能增加得更多。因此得到圓形軌道的能量方程
\[
E=-\frac{GMm}{2r}.
\]
負號、係數 \(2\),以及對 \(r\) 的依賴,全都來自同一套物理原理。
01從兩種能量開始
對於一顆質量為 \(m\) 的衛星,繞著質量大得多的天體 \(M\) 運行,其總機械能為
\[
E=K+U,
\]
其中 \(K\) 是動能,而 \(U\) 是重力位能。
動能的公式很熟悉:
\[
K=\frac{1}{2}mv^2,
\]
其中 \(v\) 是衛星的速率。
對於重力,我們選擇在兩個物體相距無限遠時,把重力位能定義為零。當兩者相距 \(r\) 時,
\[
U=-\frac{GMm}{r},
\]
其中:
- \(G=6.67\times10^{-11}\ \text{N m}^2\text{kg}^{-2}\) 是萬有引力常數
- \(M\) 是中心天體的質量,單位為公斤
- \(m\) 是衛星的質量,單位為公斤
- \(r\) 是兩個天體中心之間的距離,單位為米。
負號並不表示衛星內部儲存了某種不可能存在的負能量。它來自我們把無限遠處定義為 \(U=0\) 的選擇。靠近行星的衛星,其重力位能低於它在無限遠處時的重力位能,因此 \(U<0\)。
如果你需要複習這個概念,請參閱 HSC Physics 徑向場中的重力位能。
02為什麼圓周運動會決定動能
想像一顆衛星已經在完美的圓形軌道上運行。重力是作用在它身上的唯一力。
在繼續之前先預測一下:如果軌道半徑固定,衛星的速率可以任意選擇嗎?
不可以。對於某一個半徑,只有一個速率能形成圓形軌道。
重力必須恰好提供讓衛星沿圓周運動所需的向心力:
\[
\frac{GMm}{r^2}=\frac{mv^2}{r}.
\]
約去 \(m\),再乘以 \(r\):
\[
v^2=\frac{GM}{r}.
\]
因此
\[
v=\sqrt{\frac{GM}{r}}.
\]
這就是為什麼較高的圓形軌道具有較低的軌道速率。當 \(r\) 增加時,\(GM/r\) 會變小。
完整推導可參閱 HSC Physics 軌道速度:推導與計算。
現在把圓形軌道條件 \(v^2=GM/r\) 代入動能:
\[
K=\frac{1}{2}mv^2
=\frac{1}{2}m\left(\frac{GM}{r}\right)
=\frac{GMm}{2r}.
\]
這個結果是關鍵。
對於圓形軌道,
\[
K=\frac{GMm}{2r}
\]
而
\[
U=-\frac{GMm}{r}.
\]
位能為負,而且其大小是動能的兩倍:
\[
U=-2K.
\]
因此,
\[
E=K+U
=\frac{GMm}{2r}-\frac{GMm}{r}
=-\frac{GMm}{2r}.
\]
所以,圓形軌道的總機械能為
\[
\boxed{E=-\frac{GMm}{2r}}.
\]
方框本身並不重要。真正重要的是它背後的各種關係。
| 物理量 | 圓形軌道中的值 | 當 \(r\) 增加時會怎樣? |
|---|---|---|
| 速率 \(v\) | \(\sqrt{GM/r}\) | 減少 |
| 動能 \(K\) | \(GMm/(2r)\) | 減少 |
| 位能 \(U\) | \(-GMm/r\) | 增加並趨近於零 |
| 總能量 \(E\) | \(-GMm/(2r)\) | 增加並趨近於零 |
請注意,對負數而言,「增加」表示變得沒那麼負。例如,\(-2\ \text{J}\) 大於 \(-10\ \text{J}\)。
03為什麼較高的軌道具有更多總能量
假設一顆衛星從半徑為 \(r\) 的圓形軌道移到另一條半徑為 \(2r\) 的圓形軌道。
起初,
\[
E_1=-\frac{GMm}{2r}.
\]
最後,
\[
E_2=-\frac{GMm}{2(2r)}
=-\frac{GMm}{4r}.
\]
哪一個較大?
\[
-\frac{GMm}{4r}>-\frac{GMm}{2r}.
\]
較高的軌道具有更多總機械能,即使衛星在那裡運行得更慢。
最容易理解的方法,是把零能量想像成海平面。數值 \(-100\ \text{m}\) 和 \(-20\ \text{m}\) 都低於海平面,但 \(-20\ \text{m}\) 比較高。不過這個類比不能推得太遠:能量並不是真的高度。它只是幫助我們理解負值。
更深層的原因在於 \(K\) 和 \(U\) 的相對變化。對於圓形軌道,
\[
U=-2K.
\]
當衛星向外移動時,\(K\) 下降,但 \(U\) 上升的幅度在大小上是前者的兩倍。因此,\(U\) 的增加佔了上風。
例題:求出三種軌道能量
一顆 \(1200\ \text{kg}\) 的衛星繞地球沿半徑為 \(7.00\times10^6\ \text{m}\) 的圓形軌道運行。取地球質量為 \(5.97\times10^{24}\ \text{kg}\)。計算它的動能、重力位能和總機械能。
步驟 1
\[
\begin{aligned}
\frac{GMm}{r}
&=\frac{(6.67\times10^{-11})(5.97\times10^{24})(1200)}
{7.00\times10^6}\\
&=6.83\times10^{10}\ \text{J}.
\end{aligned}
\]
步驟 2
\[
K=\frac{GMm}{2r}
=\frac{6.83\times10^{10}}{2}
=3.41\times10^{10}\ \text{J}.
\]
步驟 3
\[
U=-\frac{GMm}{r}
=-6.83\times10^{10}\ \text{J}.
\]
步驟 4
\[
\begin{aligned}
E&=K+U\\
&=(3.41\times10^{10})+(-6.83\times10^{10})\\
&=-3.41\times10^{10}\ \text{J}.
\end{aligned}
\]
衛星具有正的動能、大小較大的負重力位能,以及負的總能量。正如預期,
\[
U=-2K
\]
而且
\[
E=-K.
\]
負的總能量表示,在這個模型下,衛星受到重力束縛。
04負的總能量實際上告訴你什麼
受到束縛的衛星沒有足夠的機械能,可以到達無限遠處後仍保有任何動能。
在無限遠處,
\[
U\rightarrow0.
\]
如果一個物體剛好勉強能逃逸,那麼當 \(r\rightarrow\infty\) 時,它的速率也會趨近於零,因此
\[
K\rightarrow0.
\]
所以,束縛運動與非束縛運動之間的分界為
\[
E=0.
\]
因此,一般來說:
- \(E<0\):受到重力束縛
- \(E=0\):恰好位於逃逸的臨界狀態
- \(E>0\):不受束縛。
這裡有一個重要限制。方程
\[
E=-\frac{GMm}{2r}
\]
中的 \(r\) 是圓形軌道的固定半徑。你不能隨便把一個沿非圓形路徑運動的物體在某一瞬間與地球的距離代入,然後就把結果稱為它的總能量。
對於一般的位置與速度,應從
\[
E=\frac{1}{2}mv^2-\frac{GMm}{r}.
\]
開始。
只有在圓周運動條件已經把 \(v\) 與 \(r\) 聯繫起來之後,圓形軌道的簡化公式才適用。
這個區別很快就會變得非常重要。
例題:把衛星提升到更高的圓形軌道
一顆 \(500\ \text{kg}\) 的衛星從半徑為 \(7.00\times10^6\ \text{m}\) 的地球圓形軌道,移到半徑為 \(4.20\times10^7\ \text{m}\) 的圓形軌道。計算其總機械能的變化。
使用 \(M_{\text{Earth}}=5.97\times10^{24}\ \text{kg}\)。
步驟 1
\[
E=-\frac{GMm}{2r}.
\]
對較低的軌道,
\[
\begin{aligned}
E_1
&=-\frac{(6.67\times10^{-11})(5.97\times10^{24})(500)}
{2(7.00\times10^6)}\\
&=-1.42\times10^{10}\ \text{J}.
\end{aligned}
\]
對較高的軌道,
\[
\begin{aligned}
E_2
&=-\frac{(6.67\times10^{-11})(5.97\times10^{24})(500)}
{2(4.20\times10^7)}\\
&=-2.37\times10^9\ \text{J}.
\end{aligned}
\]
步驟 2
\[
\begin{aligned}
\Delta E
&=E_2-E_1\\
&=(-2.37\times10^9)-(-1.42\times10^{10})\\
&=1.18\times10^{10}\ \text{J}.
\end{aligned}
\]
正的結果表示衛星的機械能增加了約
\[
1.18\times10^{10}\ \text{J}.
\]
它最後的圓形軌道速率較低,但總能量較高,因為它的重力位能大幅增加了。
這個計算給出兩條圓形軌道之間的機械能差。實際的軌道轉移會經過非圓形的中間運動,因此不應把衛星想像成以某種方式連續滑過一連串圓形軌道。
05最容易犯的錯誤推論
學生可能會說:
較高的軌道具有較低的速率,所以衛星的動能較少。因此,提高它的軌道必定會降低它的總能量。
第一句是正確的。第二句並不能由第一句推出。
對於圓形軌道,
\[
K=\frac{GMm}{2r}
\]
而
\[
U=-\frac{GMm}{r}.
\]
假設 \(r\) 增加。動能按照 \(1/2\) 的係數減少,而位能則按照 \(1\) 的係數增加。
對於從 \(r_1\) 到 \(r_2\) 的變化,其中 \(r_2>r_1\),
\[
\Delta K
=
\frac{GMm}{2}
\left(
\frac{1}{r_2}-\frac{1}{r_1}
\right),
\]
其值為負。
但是
\[
\Delta U
=
-GMm
\left(
\frac{1}{r_2}-\frac{1}{r_1}
\right),
\]
其值為正,而且大小是前者的兩倍。
因此,
\[
\Delta E=\Delta K+\Delta U>0.
\]
較高的圓形軌道速度較慢,但整體能量更多。
06一組值得掌握的簡潔關係式
對於圓形重力軌道,
\[
v^2=\frac{GM}{r},
\]
\[
K=\frac{GMm}{2r},
\]
\[
U=-\frac{GMm}{r},
\]
以及
\[
E=-\frac{GMm}{2r}.
\]
由這些式子可立即得到
\[
U=-2K,
\]
\[
E=-K,
\]
以及
\[
E=\frac{U}{2}.
\]
不要把這些當成四個彼此無關的事實來死背。只要你知道重力提供向心力,而且 \(U=-GMm/r\),其餘關係都可以重新推導出來。
07問題與解答
問題 1
一顆 \(750\ \text{kg}\) 的衛星繞著一顆質量為 \(6.00\times10^{24}\ \text{kg}\) 的行星,在半徑為 \(8.00\times10^6\ \text{m}\) 的圓形軌道上運行。
計算衛星的總機械能。使用 \(G=6.67\times10^{-11}\ \text{N m}^2\text{kg}^{-2}\)。
解答 1
衛星的總機械能約為 \(-1.88\times10^{10}\ \text{J}\)。
對於圓形軌道,
\[
E=-\frac{GMm}{2r}.
\]
代入已知數值:
\[
\begin{aligned}
E
&=-\frac{(6.67\times10^{-11})(6.00\times10^{24})(750)}
{2(8.00\times10^6)}\\
&=-1.88\times10^{10}\ \text{J}.
\end{aligned}
\]
結果為負,是因為衛星受到重力束縛。
一個很容易犯的錯誤是使用 \(U=-GMm/r\),然後把它當成總能量。這個表達式只給出重力位能。在圓形軌道中,正的動能使總能量的負值大小只有 \(U\) 的一半。
問題 2
一顆 \(300\ \text{kg}\) 的衛星從半徑為 \(8.00\times10^6\ \text{m}\) 的地球圓形軌道,移到半徑為 \(1.60\times10^7\ \text{m}\) 的圓形軌道。
使用 \(GM_{\text{Earth}}=3.99\times10^{14}\ \text{m}^3\text{s}^{-2}\):
a. 計算動能的變化
b. 計算重力位能的變化
c. 計算總機械能的變化
d. 解釋這三個結果之間的關係。
解答 2
動能減少 \(3.74\times10^9\ \text{J}\),位能增加 \(7.48\times10^9\ \text{J}\),而總機械能增加 \(3.74\times10^9\ \text{J}\)。
對於圓形軌道,
\[
K=\frac{GMm}{2r}.
\]
起初,
\[
K_1
=
\frac{(3.99\times10^{14})(300)}
{2(8.00\times10^6)}
=
7.48\times10^9\ \text{J}.
\]
最後,
\[
K_2
=
\frac{(3.99\times10^{14})(300)}
{2(1.60\times10^7)}
=
3.74\times10^9\ \text{J}.
\]
因此,
\[
\Delta K=K_2-K_1=-3.74\times10^9\ \text{J}.
\]
現在使用
\[
U=-\frac{GMm}{r}.
\]
起初,
\[
U_1=-1.50\times10^{10}\ \text{J},
\]
而最後,
\[
U_2=-7.48\times10^9\ \text{J}.
\]
所以
\[
\Delta U
=
U_2-U_1
=
7.48\times10^9\ \text{J}.
\]
總能量的變化為
\[
\begin{aligned}
\Delta E
&=\Delta K+\Delta U\\
&=(-3.74\times10^9)+(7.48\times10^9)\\
&=3.74\times10^9\ \text{J}.
\end{aligned}
\]
重要的關係是
\[
\Delta U=-2\Delta K.
\]
位能的增加量大小,是動能減少量大小的兩倍。因此剩下正的淨能量變化。
容易誤入的思路是只注意到 \(K\) 下降,便認為一定有能量被移除。缺少的條件是:重力位能也同時在改變。
問題 3
一艘太空船起初位於半徑為 \(r\) 的圓形軌道,最後到達一條半徑為 \(4r\) 的新圓形軌道。
一名學生主張:
「它最後的軌道速率是初始速率的一半,所以它的動能只有原來的四分之一。因此,太空船整體上必定失去了能量。」
不使用數值,評估這項主張。求出比值 \(K_2/K_1\)、\(U_2/U_1\) 和 \(E_2/E_1\),並指出整體而言必須加入還是移除外部能量。
解答 3
太空船整體上必須增加總機械能,即使它的動能下降到原來的四分之一。
對於圓周運動,
\[
v=\sqrt{\frac{GM}{r}}.
\]
當半徑從 \(r\) 變為 \(4r\) 時,
\[
\frac{v_2}{v_1}
=
\sqrt{\frac{r}{4r}}
=
\frac{1}{2}.
\]
因此,
\[
\frac{K_2}{K_1}
=
\left(\frac{v_2}{v_1}\right)^2
=
\frac{1}{4}.
\]
到目前為止,這名學生是正確的。
對於位能,
\[
U=-\frac{GMm}{r},
\]
所以
\[
U_2
=
-\frac{GMm}{4r}
=
\frac{1}{4}U_1.
\]
因為兩個值都是負的,所以 \(U_2=U_1/4\) 表示位能增加並趨近於零。
同樣地,
\[
E=-\frac{GMm}{2r},
\]
所以
\[
E_2=\frac{1}{4}E_1.
\]
同樣地,兩個總能量都是負的。例如,從一個與 \(-1\) 成正比的量,變成與 \(-1/4\) 成正比的量,代表數值增加。
淨變化為
\[
\begin{aligned}
\Delta E
&=E_2-E_1\\
&=-\frac{GMm}{8r}
-\left(-\frac{GMm}{2r}\right)\\
&=\frac{3GMm}{8r}>0.
\end{aligned}
\]
因此,整體而言必須加入外部能量。
容易誤入的思路,是把較低的速率等同於較低的總能量。改變結果的關鍵條件是重力位能:太空船離中心天體遠得多,而它的 \(U\) 增加量大於 \(K\) 的減少量。
問題 4
兩顆相同的衛星,每顆質量都是 \(m\),在一顆質量為 \(M\) 的行星周圍沿相同的半徑 \(r\) 圓形軌道運行,但方向相反。
它們正面碰撞並黏在一起。假設碰撞發生得足夠快,因此碰撞期間由重力造成的衝量可以忽略。
a. 求碰撞前一瞬間兩顆衛星系統的總機械能。
b. 求碰撞後一瞬間黏合物體的機械能。
c. 解釋能量差到哪裡去了。
d. 指出黏合後的物體是否仍維持圓形軌道。
解答 4
碰撞後一瞬間,黏合物體的速度為零,其機械能比碰撞前兩顆衛星的機械能更負,而且它不會繼續維持圓形軌道。
碰撞前,每顆衛星的圓形軌道能量為
\[
E_{\text{one}}=-\frac{GMm}{2r}.
\]
對兩顆衛星而言,
\[
E_{\text{before}}
=
2\left(-\frac{GMm}{2r}\right)
=
-\frac{GMm}{r}.
\]
由於兩顆衛星的質量相等,而速度大小相等、方向相反,因此它們在碰撞前一瞬間的總動量為零。
它們碰撞後黏在一起,所以在短暫碰撞期間根據動量守恆,
\[
(2m)v_{\text{after}}=0,
\]
因此
\[
v_{\text{after}}=0.
\]
所以,
\[
K_{\text{after}}=0.
\]
黏合後的質量為 \(2m\),因此它在半徑 \(r\) 處的重力位能為
\[
U_{\text{after}}
=
-\frac{GM(2m)}{r}
=
-\frac{2GMm}{r}.
\]
因此
\[
E_{\text{after}}
=
-\frac{2GMm}{r}.
\]
機械能的變化為
\[
\begin{aligned}
\Delta E
&=E_{\text{after}}-E_{\text{before}}\\
&=-\frac{2GMm}{r}
-\left(-\frac{GMm}{r}\right)\\
&=-\frac{GMm}{r}.
\end{aligned}
\]
這部分機械能在非彈性碰撞期間轉化為內能,例如形變、加熱及其他非機械形式的能量。
容易犯的錯誤推論是:因為重力是保守力,所以機械能必定保持不變。如果物體只在重力作用下運動,這確實成立。但碰撞引入了非彈性相互作用,因此系統的機械能在碰撞過程中並不守恆,即使總能量仍然守恆。
黏合後的物體也無法繼續維持圓形軌道。在半徑 \(r\) 處,圓形軌道要求
\[
v=\sqrt{\frac{GM}{r}},
\]
但它在碰撞後一瞬間的速率為零。它會開始朝行星方向加速。
問題 5
衛星 A 繞著一顆行星沿半徑為 \(r\) 的圓形軌道運行。
在某一瞬間,衛星 B 與行星的距離也恰好是 \(r\),而且它的速率與 A 完全相同。然而,A 的速度方向完全垂直於半徑,而 B 的速度則同時具有切向分量和向內的徑向分量。
兩顆衛星的質量相同。
一名學生提出兩項主張:
- 「A 和 B 具有相同的總機械能,所以它們必定在同一條軌道上。」
- 「因為 B 目前位於半徑 \(r\) 處,所以它的能量由 \(E=-GMm/(2r)\) 給出,這證明它的軌道是圓形的。」
判斷這些主張中哪些部分正確。解釋從相同的能量中,可以推論出什麼,又不能推論出什麼。
解答 5
A 和 B 在該瞬間確實具有相同的總機械能,但 B 並不與 A 位於同一條軌道,而且不能只靠圓形軌道公式來證明它的軌道是圓形的。
在該瞬間,兩顆衛星都位於相同的 \(r\),所以它們具有相同的重力位能:
\[
U_A=U_B=-\frac{GMm}{r}.
\]
它們的速率大小也相同,所以它們具有相同的動能:
\[
K_A=K_B=\frac{1}{2}mv^2.
\]
因此,
\[
E_A=E_B.
\]
因為 A 位於圓形軌道上,
\[
v^2=\frac{GM}{r},
\]
所以它的總能量為
\[
E_A=-\frac{GMm}{2r}.
\]
由於 B 在該瞬間具有相同的 \(K\) 和 \(U\),
\[
E_B=-\frac{GMm}{2r}
\]
同樣成立。
但這仍然不表示 B 的軌道是圓形的。
圓周運動所需的條件,不只是具有某個特定能量。速度方向還必須完全沿切線方向,才能使距離 \(r\) 保持不變。衛星 B 具有向內的徑向速度分量,所以它與行星之間的距離已經在減少。
這個差異也可以用角動量來描述。A 的速度完全垂直於半徑,因此在相同速率下,它具有最大的切向速度分量。B 的速率大小相同,但切向分量較小,所以它的角動量較小。
容易誤入的思路,是假設某一個總能量值可以唯一決定軌道。事實並非如此。能量包含有關速率與位置組合的資訊,但它並不包含速度方向的資訊。
第二項主張也把圓形軌道公式的邏輯倒轉了。我們推導
\[
E=-\frac{GMm}{2r}
\]
時,是先假設物體做圓周運動,並使用
\[
v^2=\frac{GM}{r}.
\]
因此,它不是一個一般性的判斷標準,不能說:「如果一個物體位於半徑 \(r\) 處時具有這個能量,那麼它的路徑一定是圓形的」。
B 之所以恰好具有與 A 相同的總能量數值,是因為它在該瞬間具有相同的速率與位置。它不同的速度方向會導致不同的後續運動。
這正是圓形軌道能量公式之後值得進一步理解的重點:能量可以告訴你某種運動在能量上是否可能,以及一個重力系統是否受到束縛;但要描述實際的運動路徑,還需要速度方向的資訊,以及更一般地說,角動量的資訊。