
प्रयोग द्वारा प्रक्षेप्य गति का सत्यापन: HSC भौतिकी
जानें कि HSC भौतिकी के मॉडल, ग्राफ और प्रयोगात्मक प्रमाणों का उपयोग करके प्रक्षेप्य गति के संबंधों की व्यावहारिक जाँच कैसे डिज़ाइन, विश्लेषित और मूल्यांकित की जाती है।
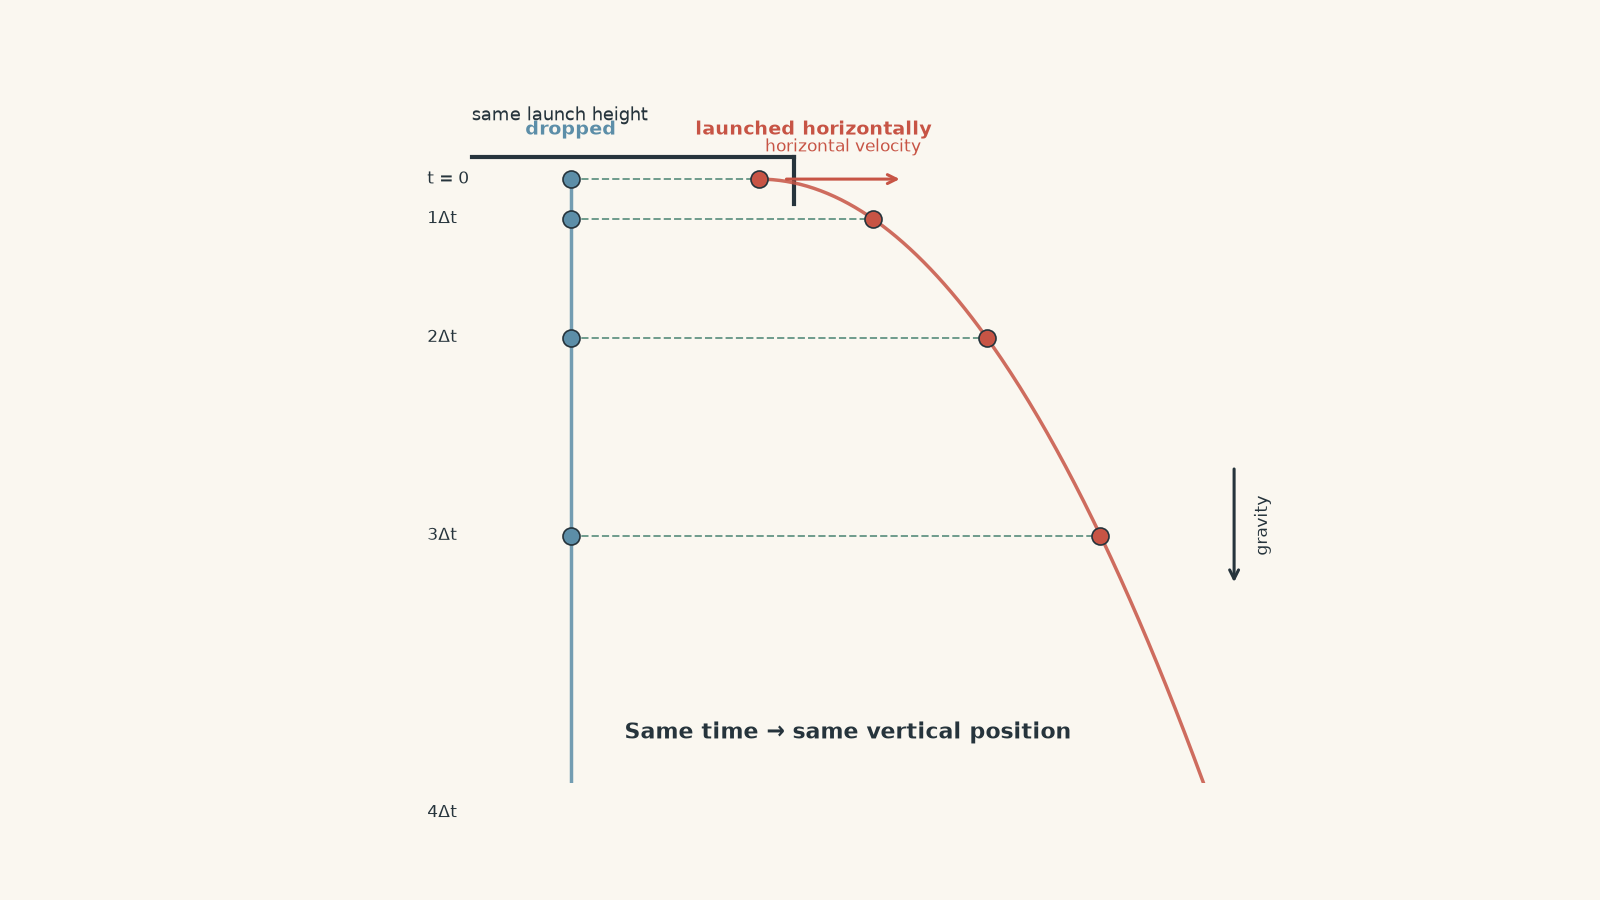
एक गेंद को बेंच से नीचे गिराइए और उसी ऊँचाई से एक बिल्कुल समान गेंद को क्षैतिज दिशा में प्रक्षेपित कीजिए। कौन-सी गेंद पहले फर्श से टकराएगी?
एक सामान्य अनुमान यह होता है कि प्रक्षेपित गेंद अधिक देर तक हवा में रहेगी क्योंकि उसमें “अधिक गति” है। लेकिन मानक प्रक्षेप्य मॉडल के अनुसार, दोनों गेंदें एक ही समय पर फर्श तक पहुँचती हैं। क्षैतिज चाल यह बदलती है कि दूसरी गेंद कितनी दूर जाती है, लेकिन यह नहीं कि गुरुत्वाकर्षण उसे कितनी जल्दी नीचे खींचता है।
यह एक अच्छा पूर्वानुमान है। और यह बिल्कुल उसी प्रकार का दावा है जिसे भौतिकी को प्रयोग द्वारा सिद्ध नहीं, बल्कि प्रमाणों से समर्थित करना चाहिए।
01हम वास्तव में किस बात का सत्यापन करना चाहते हैं?
पृथ्वी की सतह के पास गति कर रहे किसी प्रक्षेप्य के लिए सामान्य HSC मॉडल दो महत्वपूर्ण मान्यताएँ करता है:
- गुरुत्वीय त्वरण स्थिर है और ऊर्ध्वाधर रूप से नीचे की ओर है,
- वायु प्रतिरोध नगण्य है।
प्रक्षेपण की दिशा में क्षैतिज रूप से \(+x\) और ऊर्ध्वाधर रूप से ऊपर की ओर \(+y\) चुनें। तब
\[ a_x = 0 \]
और
\[ a_y = -g \]
जहाँ \(g\) गुरुत्वीय त्वरण का परिमाण है, जो पृथ्वी की सतह के पास लगभग \(9.8\ \text{m s}^{-2}\) होता है।
इससे एक ही समय पर दो प्रकार की गतियाँ होती हैं:
\[ x = u_x t \]
और
\[ y = u_y t - \frac{1}{2}gt^2 \]
जहाँ:
- \(x\) मीटर में क्षैतिज विस्थापन है,
- \(y\) मीटर में ऊर्ध्वाधर विस्थापन है,
- \(u_x\) प्रारंभिक क्षैतिज वेग है, जिसकी इकाई \(\text{m s}^{-1}\) है,
- \(u_y\) प्रारंभिक ऊर्ध्वाधर वेग है, जिसकी इकाई \(\text{m s}^{-1}\) है,
- \(t\) सेकंड में समय है।
क्षैतिज प्रक्षेपण के लिए, \(u_y=0\)। समीकरण बन जाते हैं
\[ x=u_x t \]
और
\[ y=-\frac{1}{2}gt^2 \]
महत्वपूर्ण बात केवल यह नहीं है कि यहाँ दो समीकरण हैं। महत्वपूर्ण यह है कि क्षैतिज समीकरण में कोई ऊर्ध्वाधर वेग नहीं है, जबकि ऊर्ध्वाधर समीकरण में कोई क्षैतिज वेग नहीं है।
आप गेंद की कल्पना ऐसे कर सकते हैं मानो उसकी दो अलग-अलग डेटिंग ज़िंदगियाँ हों। क्षैतिज दिशा में वह उसी दर से चलती रहती है। ऊर्ध्वाधर दिशा में उसके जीवन का एकमात्र गंभीर रिश्ता गुरुत्वाकर्षण से है। दोनों गतियाँ एक ही घड़ी का उपयोग करती हैं, लेकिन वे एक-दूसरे को यह नहीं बतातीं कि क्या करना है।
इस उपमा की एक सीमा है। जब वायु प्रतिरोध महत्वपूर्ण हो जाता है, तब ड्रैग बल हवा में प्रक्षेप्य की गति पर निर्भर करता है। उस स्थिति में क्षैतिज और ऊर्ध्वाधर व्यवहार एक-दूसरे से युग्मित हो सकते हैं।
02ऐसा पूर्वानुमान जिसे परखा जा सकता है
मान लीजिए कि किसी गेंद को ऊँचाई \(h\) से क्षैतिज रूप से प्रक्षेपित किया जाता है।
जब वह फर्श तक पहुँचती है, तब उसका ऊर्ध्वाधर विस्थापन \(y=-h\) है, इसलिए
\[ -h=-\frac{1}{2}gt^2 \]
जिससे
\[ t=\sqrt{\frac{2h}{g}} \]
मिलता है।
ध्यान दीजिए कि इसमें क्या नहीं है: \(u_x\)।
इसलिए मॉडल का पूर्वानुमान है कि उड़ान का समय क्षैतिज प्रक्षेपण चाल पर निर्भर नहीं करता।
क्षैतिज परास \(R\) है
\[ R=u_x t \]
इसलिए
\[ R=u_x\sqrt{\frac{2h}{g}} \]
नियत प्रक्षेपण ऊँचाई पर, मॉडल का पूर्वानुमान है
\[ R\propto u_x \]
क्षैतिज प्रक्षेपण चाल को दोगुना करने पर परास भी दोगुना होना चाहिए।
नियत क्षैतिज चाल पर,
\[ R^2=\frac{2u_x^2}{g}h \]
इसलिए
\[ R^2\propto h \]
इन संबंधों से हमें केवल यह अस्पष्ट प्रश्न पूछने के बजाय कई अलग-अलग प्रयोगात्मक परीक्षण मिलते हैं कि पथ “परवलय जैसा दिखता है” या नहीं।
| मॉडल का पूर्वानुमान | उपयोगी प्रयोगात्मक परीक्षण |
|---|---|
| \(a_x=0\) | क्षैतिज स्थिति \(x\) को समय \(t\) के विरुद्ध प्लॉट करें। ग्राफ रैखिक होना चाहिए। |
| \(a_y=-g\) | नीचे की ओर विस्थापन को \(t^2\) के विरुद्ध प्लॉट करें। ग्राफ रैखिक होना चाहिए। |
| नियत \(h\) पर \(R\propto u_x\) | \(R\) को मापे गए \(u_x\) के विरुद्ध प्लॉट करें। |
| नियत \(u_x\) पर \(R^2\propto h\) | \(R^2\) को \(h\) के विरुद्ध प्लॉट करें। |
| \(t\), \(u_x\) से स्वतंत्र है | \(h\) को नियत रखते हुए \(u_x\) बदलें और उड़ान समयों की तुलना करें। |
“प्रक्षेप्य संबंधों का सत्यापन” करने का अर्थ यही होना चाहिए। आप मॉडल के विशिष्ट पूर्वानुमानों का परीक्षण करते हैं।
03पहला डिज़ाइन: गेंद को बेंच से लुढ़काकर गिराना
सबसे सरल संस्करण के लिए बहुत कम उपकरणों की आवश्यकता होती है।
एक बेंच पर रैम्प इस प्रकार रखें कि उसका अंतिम भाग क्षैतिज हो। एक गेंद रैम्प पर नीचे लुढ़कती है, क्षैतिज भाग पर चलती है और फिर बेंच के किनारे से बाहर निकल जाती है।
प्रक्षेपण बिंदु के ठीक नीचे एक प्लम्ब लाइन लटकाएँ ताकि फर्श पर क्षैतिज मूल बिंदु चिह्नित किया जा सके। उससे आगे, कार्बन पेपर के ऊपर कागज़ या कोई अन्य प्रभाव-चिह्नित करने वाली सतह रखें ताकि पहली बार संपर्क का स्थान निर्धारित किया जा सके।
मापें:
- ऊर्ध्वाधर गिरावट \(h\),
- क्षैतिज परास \(R\),
- रैम्प पर छोड़ने की स्थिति।
हर छोड़ने की स्थिति के लिए प्रयोग कई बार दोहराएँ।
क्या होना चाहिए?
किसी भी माप को देखने से पहले प्रवृत्ति का पूर्वानुमान लगाएँ।
यदि गेंद को रैम्प पर अधिक ऊँचाई से छोड़ा जाए, तो उसे अधिक तेज़ी से बाहर निकलना चाहिए। यदि फर्श के ऊपर प्रक्षेपण ऊँचाई अपरिवर्तित रहती है, तो हवा में उसका समय लगभग अपरिवर्तित रहना चाहिए। इसलिए अतिरिक्त चाल मुख्यतः अतिरिक्त क्षैतिज परास के रूप में दिखाई देनी चाहिए।
इसलिए अधिक ऊँची छोड़ने की स्थिति से बड़ा \(R\) मिलना चाहिए।
यह सही दिशा में प्रमाण है, लेकिन एक समस्या है।
पहला डिज़ाइन प्रक्षेपण चाल को नहीं मापता
रैम्प पर छोड़ने की स्थिति वह राशि नहीं है जो प्रक्षेप्य समीकरण में आती है। समीकरण में \(u_x\) आता है।
आप गुरुत्वीय स्थितिज ऊर्जा से प्रक्षेपण चाल की गणना करने का प्रयास कर सकते हैं। लेकिन तब आपको गेंद की घूर्णी गतिज ऊर्जा, लुढ़कने के व्यवहार, घर्षण और रैम्प में होने वाली किसी भी ऊर्जा हानि को भी ध्यान में रखना पड़ेगा।
प्रयोग ने अनजाने में दो मॉडलों को मिला दिया है:
- रैम्प पर नीचे जाती गेंद की यांत्रिकी,
- रैम्प छोड़ने के बाद की प्रक्षेप्य गति।
यदि आपका उद्देश्य \(R\propto u_x\) का सत्यापन करना है, तो \(u_x\) को सीधे मापना कहीं अधिक स्पष्ट तरीका है।
04संशोधित डिज़ाइन: वही राशियाँ मापें जो वास्तव में समीकरण में आती हैं
एक अधिक मजबूत व्यवस्था प्रक्षेप्य के प्रक्षेपण वेग और पथ को सीधे मापती है।
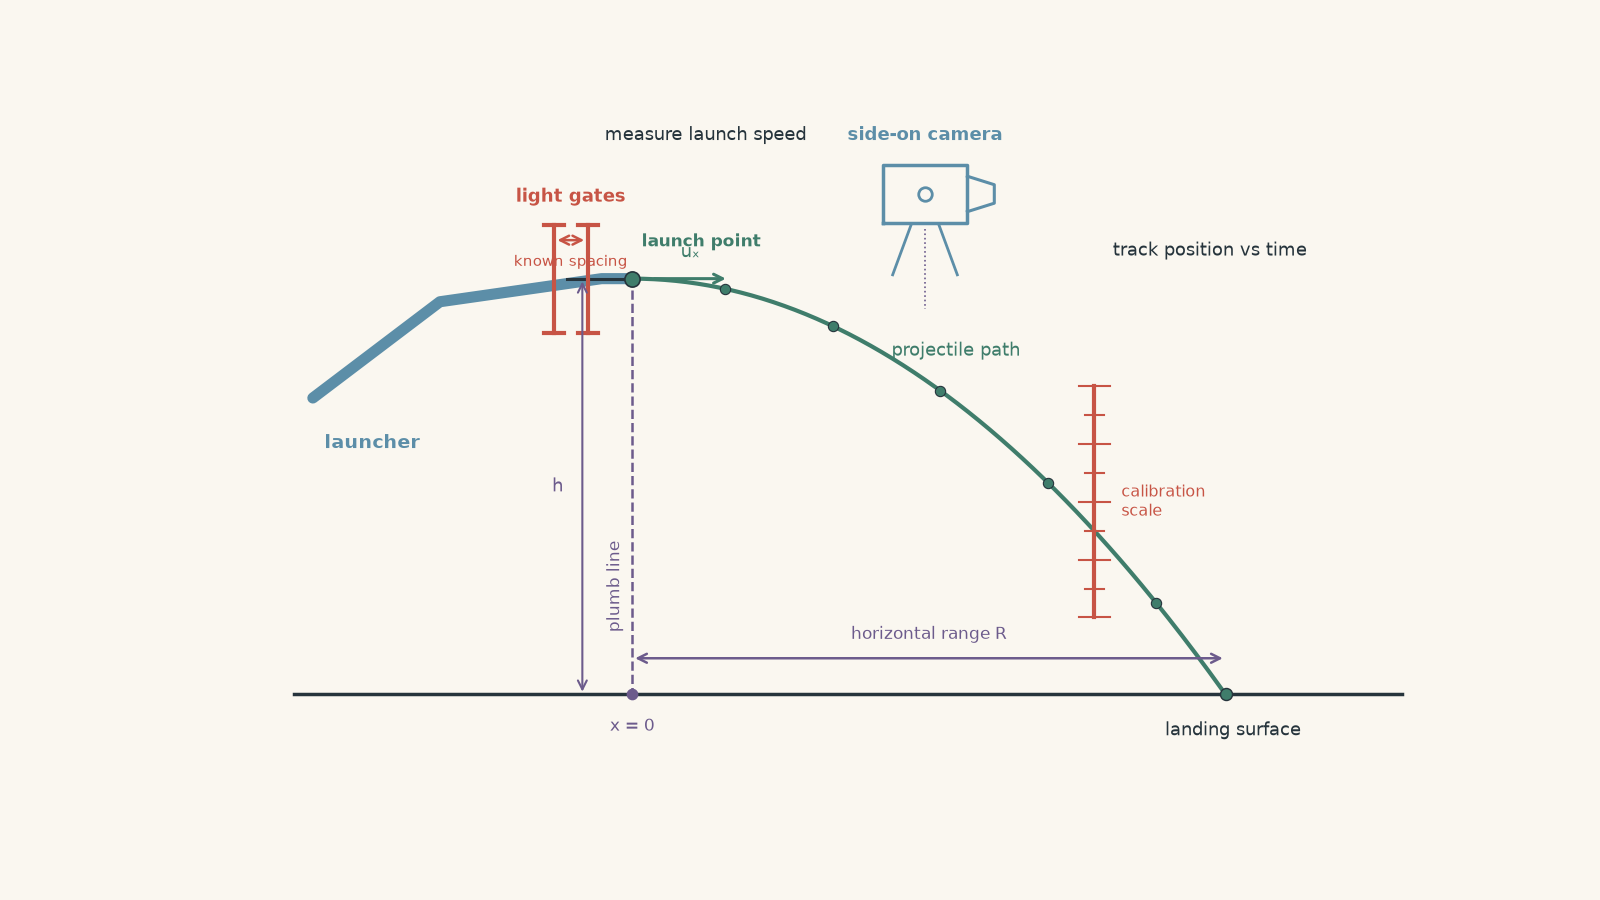
बाएँ से दाएँ इस क्रम में व्यवस्था करें:
- एक लॉन्चर या रैम्प, जिसका अंतिम छोटा भाग क्षैतिज हो,
- निकास के पास ज्ञात क्षैतिज दूरी से अलग रखे गए दो लाइट गेट,
- प्रक्षेपण किनारा,
- प्रक्षेप्य की उड़ान का क्षेत्र,
- एक प्रभाव सतह या कैच बॉक्स।
कैमरे को गति की दिशा के बगल से रखें। उसका ऑप्टिकल अक्ष प्रक्षेप्य के पथ के तल के जितना संभव हो उतना लंबवत होना चाहिए। उसी तल में एक कैलिब्रेशन स्केल रखें जिसमें गति हो रही है।
गेंद पहले लाइट गेट से और फिर दूसरे से गुजरती है। यदि उनके बीच की दूरी \(d\) है और उनके बीच जाने में समय \(\Delta t\) लगता है, तो उसकी क्षैतिज प्रक्षेपण चाल लगभग
\[ u_x=\frac{d}{\Delta t} \]
है।
इसके बाद गेंद लॉन्चर से निकलती है, कैमरे के दृश्य क्षेत्र से गुजरती है और प्रभाव सतह पर गिरती है। वीडियो ज्ञात समयों पर स्थिति प्रदान करता है, जबकि प्रभाव चिह्न कुल परास का एक स्वतंत्र मापन देता है।
इस व्यवस्था से केवल “गेंद कहाँ गिरी?” से कहीं अधिक बातों का परीक्षण किया जा सकता है।
05चर और नियंत्रण
मान लीजिए कि उद्देश्य \(R\propto u_x\) का परीक्षण करना है।
स्वतंत्र चर प्रक्षेपण चाल \(u_x\) है। आश्रित चर क्षैतिज परास \(R\) है।
कई अन्य राशियों को नियंत्रित करना आवश्यक है।
| राशि | इसे नियंत्रित क्यों करें? |
|---|---|
| प्रक्षेपण ऊँचाई \(h\) | \(h\) बदलने से उड़ान समय बदलता है। |
| प्रक्षेपण दिशा | थोड़ा-सा ऊपर या नीचे का कोण भी \(u_y\neq0\) कर देता है। |
| प्रक्षेप्य | अलग-अलग द्रव्यमान, आकार और आकृतियों पर अलग वायु प्रतिरोध लग सकता है। |
| प्रक्षेपण स्थिति | इससे \(h\) और \(R\), दोनों के संदर्भ बिंदु बदलते हैं। |
| कैमरे की स्थिति | परिप्रेक्ष्य बदलने से मापी गई दूरियाँ बदलती हैं। |
| लैंडिंग सतह | उछलने वाली या ढलानदार सतह पहली संपर्क स्थिति को अस्पष्ट बना सकती है। |
प्रक्षेपण चाल बदलते समय अनजाने में प्रक्षेपण कोण बदल जाना विशेष रूप से समस्याजनक है। दोनों परिवर्तन परास को प्रभावित करते हैं, इसलिए फिर यह पता नहीं चलता कि परिणाम किस चर के कारण बदला।
06एक व्यावहारिक प्रक्रिया जो उपयोगी डेटा देती है
एक उचित जाँच इस प्रकार की जा सकती है:
- लॉन्चर को मजबूती से स्थिर करें और जाँचें कि उसका निकास क्षैतिज है।
- प्रक्षेपण बिंदु चिह्नित करें और क्षैतिज शून्य स्थिति निर्धारित करने के लिए प्लम्ब लाइन का उपयोग करें।
- प्रक्षेप्य के प्रक्षेपण स्तर से फर्श पर पहली बार संपर्क के स्तर तक की ऊर्ध्वाधर गिरावट मापें।
- कैमरे को गति के तल के लंबवत रखें।
- प्रक्षेप्य के तल में एक स्केल रखें ताकि वीडियो में दूरियों का कैलिब्रेशन किया जा सके।
- एक प्रक्षेपण सेटिंग चुनें और कोई अतिरिक्त धक्का दिए बिना प्रक्षेप्य को छोड़ें।
- लाइट गेट की सहायता से \(u_x\) मापें।
- पथ और लैंडिंग स्थिति रिकॉर्ड करें।
- परीक्षण को कई बार दोहराएँ।
- प्रक्षेपण चाल बदलें और दोहराएँ।
- मापे गए \(R\) को मापे गए \(u_x\) के विरुद्ध प्लॉट करें।
क्रम की तुलना में भौतिकी को नियंत्रित करना अधिक महत्वपूर्ण है। उदाहरण के लिए, पाँच बहुत अच्छी तरह से अंतरित प्रक्षेपण सेटिंगों का उपयोग करना उपयोगी नहीं है यदि हर बार समायोजन करते समय लॉन्चर थोड़ा झुक जाता है।
07विश्वसनीय डेटा कैसा दिखेगा?
कल्पना करें कि प्रक्षेपण ऊँचाई नियत रखी गई है।
यदि परीक्षण की गई चालों की सीमा में मॉडल अच्छी तरह काम करता है, तो \(R\) बनाम \(u_x\) का ग्राफ लगभग एक सीधी रेखा होना चाहिए।
संबंध
\[ R=u_x\sqrt{\frac{2h}{g}} \]
से ग्रेडिएंट होना चाहिए
\[ \sqrt{\frac{2h}{g}} \]
जिसकी इकाई सेकंड है।
यह भौतिक रूप से भी उचित है। ग्रेडिएंट बताता है कि क्षैतिज चाल में प्रत्येक अतिरिक्त मीटर प्रति सेकंड के लिए परास में कितने मीटर की वृद्धि होती है। संख्यात्मक रूप से, यह प्रक्षेप्य का उड़ान समय है।
एक ग्राफ केवल एक परीक्षण की जाँच करने की तुलना में अधिक जानकारी देता है। यह दिखा सकता है:
- संबंध रैखिक है या नहीं,
- इंटरसेप्ट शून्य के निकट है या नहीं,
- कोई बिंदु आउटलायर है या नहीं,
- अधिक चाल पर त्रुटियाँ बढ़ती हैं या नहीं,
- कोई व्यवस्थित वक्रता मौजूद है या नहीं।
सिर्फ इसलिए रेखा को अपने-आप मूल बिंदु से न गुजारें कि सिद्धांत कहता है कि उसे मूल से गुजरना चाहिए। पहले देखें कि मापा गया इंटरसेप्ट किसी व्यवस्थित त्रुटि के बारे में उपयोगी प्रमाण देता है या नहीं।
08पथ का स्वयं परीक्षण करना
परास केवल अंतिम परिणाम है। वीडियो डेटा उड़ान के दौरान होने वाली गति का परीक्षण कर सकता है।
क्षैतिज प्रक्षेपण के लिए,
\[ x=u_x t \]
इसलिए \(x\) को \(t\) के विरुद्ध प्लॉट करने पर रैखिक संबंध मिलना चाहिए।
ऊर्ध्वाधर गति के लिए, \(d_y\) को नीचे की ओर गिरी हुई धनात्मक दूरी के रूप में परिभाषित करें। तब
\[ d_y=\frac{1}{2}gt^2 \]
इसलिए \(d_y\) को \(t^2\) के विरुद्ध प्लॉट करने पर एक सीधी रेखा मिलनी चाहिए, जिसका ग्रेडिएंट
\[ \frac{g}{2} \]
होगा।
आप समय को पूरी तरह समाप्त भी कर सकते हैं।
क्योंकि
\[ t=\frac{x}{u_x} \]
इसे ऊर्ध्वाधर समीकरण में रखने पर
\[ d_y=\frac{g}{2u_x^2}x^2 \]
मिलता है।
इसलिए \(d_y\) बनाम \(x^2\) का ग्राफ रैखिक होना चाहिए।
यह केवल यह कहने की तुलना में कहीं अधिक मजबूत परीक्षण है कि पथ “परवलय जैसा दिखता है”। आँखों से देखने पर कई हल्के वक्र पथ परवलयाकार लग सकते हैं।
हल किया हुआ उदाहरण: क्या मापा गया परास मॉडल से सहमत है?
एक गेंद को \(0.900\ \text{m}\) की ऊँचाई से \(3.20\ \text{m s}^{-1}\) की चाल से क्षैतिज रूप से प्रक्षेपित किया जाता है। उसका मापा गया क्षैतिज परास \(1.34\ \text{m}\) है। \(g=9.8\ \text{m s}^{-2}\) लें।
सैद्धांतिक परास की गणना करें और उसकी तुलना मापे गए मान से करें।
चरण 1
\[ t=\sqrt{\frac{2h}{g}} =\sqrt{\frac{2(0.900\ \text{m})}{9.8\ \text{m s}^{-2}}} =0.429\ \text{s} \]
मॉडल का पूर्वानुमान है कि प्रक्षेप्य लगभग \(0.429\ \text{s}\) तक हवा में रहेगा।
चरण 2
\[ R=u_x t =(3.20\ \text{m s}^{-1})(0.429\ \text{s}) =1.37\ \text{m} \]
चरण 3
अंतर है
\[ 1.37\ \text{m}-1.34\ \text{m}=0.03\ \text{m} \]
पूर्वानुमानित मान के सापेक्ष प्रतिशत अंतर लगभग
\[ \frac{0.03}{1.37}\times100\%\approx2.2\% \]
है।
मापा गया परास आदर्श मॉडल के पूर्वानुमान से लगभग \(2.2\%\) कम है।
इसका यह अर्थ अपने-आप नहीं है कि वायु प्रतिरोध ने \(2.2\%\) की कमी पैदा की। प्रक्षेपण चाल की अनिश्चितता, प्रक्षेपण कोण, ऊँचाई का मापन, परास का मापन और वायु प्रतिरोध-ये सभी योगदान दे सकते हैं।
सही निष्कर्ष प्रयोगात्मक अनिश्चितता पर निर्भर करता है।
हल किया हुआ उदाहरण: पथ का उपयोग करके \(g\) का अनुमान लगाना
क्षैतिज रूप से प्रक्षेपित गेंद के वीडियो विश्लेषण से नीचे की ओर विस्थापन \(d_y\) बनाम \(x^2\) का ग्राफ बनाया जाता है। उसका ग्रेडिएंट \(0.620\ \text{m}^{-1}\) है।
मापा गया क्षैतिज वेग \(2.80\ \text{m s}^{-1}\) है। \(g\) का अनुमान लगाएँ।
चरण 1
क्षैतिज प्रक्षेप्य गति के लिए,
\[ d_y=\frac{g}{2u_x^2}x^2 \]
इसलिए \(d_y\) बनाम \(x^2\) के ग्रेडिएंट \(m\) के लिए
\[ m=\frac{g}{2u_x^2} \]
है।
चरण 2
\[ g=2u_x^2m \]
चरण 3
\[ g=2(2.80\ \text{m s}^{-1})^2(0.620\ \text{m}^{-1}) \]
\[ g=9.72\ \text{m s}^{-2} \]
इकाइयाँ सही रूप से त्वरण की इकाइयों में घट जाती हैं।
\(9.72\ \text{m s}^{-2}\) का अनुमान \(9.8\ \text{m s}^{-2}\) के निकट है। इससे भी अधिक महत्वपूर्ण बात यह है कि प्रयोग ने केवल लैंडिंग बिंदु का उपयोग करने के बजाय पूरे पथ के आकार का परीक्षण किया है।
09सत्यापन करना सिद्ध करना नहीं है
प्रयोगात्मक डेटा यह सिद्ध नहीं कर सकता कि आदर्श प्रक्षेप्य समीकरण हर परिस्थिति में लागू होने वाले बिल्कुल सटीक नियम हैं।
समीकरणों में स्वयं पहले से ही कुछ मान्यताएँ शामिल हैं।
एक सावधान निष्कर्ष कुछ इस प्रकार होगा:
मापी गई प्रक्षेपण चालों की सीमा में, डेटा प्रयोगात्मक अनिश्चितता के भीतर पूर्वानुमानित प्रक्षेप्य संबंध के अनुरूप था।
यह “प्रयोग ने प्रक्षेप्य गति को सिद्ध कर दिया” की तुलना में अधिक मजबूत वैज्ञानिक लेखन है।
क्यों? क्योंकि गोल्फ की गेंद, कागज़ की एक शीट और एक उल्का-इन सभी के लिए वायु प्रतिरोध नगण्य नहीं होता। किसी मॉडल की उपयोगिता परिस्थितियों पर निर्भर करती है।
10विश्वसनीयता, वैधता और शुद्धता अलग-अलग भूमिकाएँ निभाती हैं
इन शब्दों को अक्सर एक-दूसरे के साथ मिला दिया जाता है।
विश्वसनीयता
विश्वसनीय परिणाम वे होते हैं जो मापन दोहराने पर सुसंगत रहते हैं।
यदि पाँच कथित रूप से समान प्रक्षेपण इन स्थानों पर गिरते हैं
\(1.31\), \(1.32\), \(1.31\), \(1.32\), और \(1.31\ \text{m}\),
तो परिणाम बहुत अधिक पुनरावृत्तिशील है।
इससे यह सुनिश्चित नहीं होता कि परिणाम सही है। गलत स्थान पर रखा गया परास मूल बिंदु हर मापन को समान मात्रा से खिसका सकता है।
वैधता
एक वैध जाँच वास्तव में उसी संबंध का परीक्षण करती है जिसका वह दावा करती है।
यदि आप \(u_x\) के \(R\) पर प्रभाव का परीक्षण कर रहे हैं, तो प्रक्षेपण ऊँचाई और कोण को उसी समय चुपचाप बदलना नहीं चाहिए।
प्रक्षेपण चाल को सीधे मापना भी वैधता में सुधार करता है क्योंकि मॉडल में आने वाला चर \(u_x\) है, न कि रैम्प पर छोड़ने की स्थिति।
शुद्धता
शुद्धता का संबंध किसी स्वीकृत या अपेक्षित मान से सहमति से है।
कोई मापन विश्वसनीय हो सकता है लेकिन अशुद्ध हो सकता है। पाँच रीडिंग व्यवस्थित त्रुटि के कारण गलत उत्तर के आसपास बहुत सुंदर ढंग से समूहित हो सकती हैं।
11यादृच्छिक त्रुटि और व्यवस्थित त्रुटि अलग-अलग संकेत छोड़ती हैं
यादृच्छिक त्रुटि दोहराए गए मापों में बिखराव उत्पन्न करती है।
उदाहरणों में शामिल हैं:
- पहली सटीक संपर्क स्थिति पहचानने में अनिश्चितता,
- लॉन्चर के संचालन में छोटे परिवर्तन,
- फ्रेम-दर-फ्रेम प्रक्षेप्य के केंद्र को चुनते समय अनिश्चितता।
परीक्षणों को दोहराने से यादृच्छिक त्रुटि का प्रभाव प्रकट करने और कम करने में मदद मिलती है।
व्यवस्थित त्रुटि मापों को लगातार एक ही दिशा में धकेलती है।
उदाहरणों में शामिल हैं:
- गलत क्षैतिज मूल बिंदु से परास मापना,
- ऐसा कैमरा जो गति के लंबवत न हो,
- गलत कैलिब्रेट किया गया स्केल,
- थोड़ा ऊपर की ओर झुका लॉन्चर,
- गलत संदर्भ स्तर से प्रक्षेपण ऊँचाई मापना।
प्रयोग को दोहराने से व्यवस्थित त्रुटि दूर नहीं होती। आप 500 मापन कर सकते हैं और फिर भी अत्यंत सटीक लेकिन गलत उत्तर प्राप्त कर सकते हैं।
12ग्राफ का आकार किसी त्रुटि का निदान क्यों कर सकता है
मान लीजिए सिद्धांत मूल बिंदु से गुजरने वाली सीधी रेखा का पूर्वानुमान करता है, लेकिन आपका प्रयोगात्मक ग्राफ स्पष्ट गैर-शून्य इंटरसेप्ट वाली सीधी रेखा है।
यह पैटर्न प्रमाण है।
इसका अर्थ हो सकता है कि आपकी शून्य स्थिति गलत है। इसका अर्थ हो सकता है कि जिस चर को आपने शून्य माना था, वह वास्तव में गैर-शून्य था। इसका अर्थ यह भी हो सकता है कि ग्राफ रूपांतरण मापन त्रुटि के साथ किसी कम स्पष्ट तरीके से परस्पर क्रिया कर रहा है।
इसीलिए अवशिष्ट पैटर्न और इंटरसेप्ट उपयोगी होते हैं। उन्हें ग्रेडिएंट के आसपास मौजूद परेशान करने वाली सजावट की तरह न समझें।
जहाँ सिद्धांत सीधी रेखा का पूर्वानुमान करता है वहाँ वक्र ग्राफ अक्सर और भी अधिक जानकारी देता है। यह संकेत कर सकता है कि:
- प्रस्तावित संबंध उस सीमा में गलत है,
- नियंत्रित मानी गई कोई राशि वास्तव में बदल रही है,
- स्वतंत्र चर बढ़ने के साथ कोई उपेक्षित प्रभाव अधिक महत्वपूर्ण हो रहा है।
वायु प्रतिरोध इसका अच्छा उदाहरण है। पर्याप्त अधिक चाल पर ड्रैग को शून्य मानना कम विश्वसनीय हो जाता है।
13एक विशेष रूप से सामान्य गलती: यह मान लेना कि प्रक्षेपण क्षैतिज है
लॉन्चर देखने में क्षैतिज लग सकता है, फिर भी वह प्रक्षेप्य को एक छोटा ऊर्ध्वाधर घटक दे सकता है।
यदि
\[ u_y>0 \]
तो प्रक्षेप्य गिरने से पहले शुरू में ऊपर उठता है। उसका उड़ान समय क्षैतिज प्रक्षेपण वाले पूर्वानुमान से अधिक होता है।
यदि
\[ u_y<0 \]
तो वह तुरंत नीचे की ओर चलना शुरू कर देता है, जिससे उड़ान समय कम हो जाता है।
वीडियो ट्रैकिंग इसे उजागर कर सकती है। वास्तविक क्षैतिज प्रक्षेपण के लिए, समय के विरुद्ध ऊर्ध्वाधर स्थिति के फिट से प्रारंभिक ऊर्ध्वाधर वेग शून्य के अनुरूप मिलना चाहिए।
यदि प्रक्षेपण वेग को घटकों में विभाजित करना याद नहीं है, तो कोणीय प्रक्षेपण डेटा की व्याख्या करने से पहले HSC Physics के लिए प्रक्षेप्य प्रारंभिक वेग के घटक की समीक्षा करें।
14प्रयोगात्मक निष्कर्ष में क्या होना चाहिए?
एक उपयोगी निष्कर्ष को डेटा को सीधे उस संबंध से जोड़ना चाहिए जिसका परीक्षण किया जा रहा है।
उदाहरण के लिए:
- बताएँ कि ग्राफ का रूप पूर्वानुमानित रूप जैसा था या नहीं,
- मापे गए ग्रेडिएंट की तुलना सैद्धांतिक मान से करें,
- चर्चा करें कि इंटरसेप्ट शून्य के अनुरूप था या नहीं,
- मापन अनिश्चितता या बिखराव का उल्लेख करें,
- डेटा द्वारा सुझाए गए व्यवस्थित प्रभावों की पहचान करें,
- उन परिस्थितियों को बताएँ जिनमें मॉडल को समर्थन मिला।
“प्रयोग सफल रहा क्योंकि ग्राफ सही दिख रहा था” जैसे निष्कर्षों से बचें।
दिलचस्प प्रश्न यह है कि माप मॉडल पर कितनी मजबूती से सीमाएँ लगाते हैं।
15प्रश्न और समाधान
प्रश्न 1
एक गेंद को \(0.800\ \text{m}\) की ऊँचाई से \(2.50\ \text{m s}^{-1}\) की चाल से क्षैतिज रूप से प्रक्षेपित किया जाता है।
\(g=9.8\ \text{m s}^{-2}\) लें।
- उसका पूर्वानुमानित उड़ान समय ज्ञात करें।
- उसका पूर्वानुमानित क्षैतिज परास ज्ञात करें।
- एक प्रयोग में \(0.980\ \text{m}\) का परास मिलता है। क्या यह एकल परिणाम प्रक्षेप्य मॉडल का सत्यापन करता है?
समाधान 1
पूर्वानुमानित उड़ान समय \(0.404\ \text{s}\) है, पूर्वानुमानित परास \(1.01\ \text{m}\) है, और \(0.980\ \text{m}\) का एक मापन अपने-आप मॉडल का सत्यापन करने के लिए पर्याप्त नहीं है।
ऊर्ध्वाधर गति के लिए,
\[ h=\frac{1}{2}gt^2 \]
इसलिए
\[ t=\sqrt{\frac{2h}{g}} =\sqrt{\frac{2(0.800\ \text{m})}{9.8\ \text{m s}^{-2}}} =0.404\ \text{s} \]
क्षैतिज परास है
\[ R=u_x t =(2.50\ \text{m s}^{-1})(0.404\ \text{s}) =1.01\ \text{m} \]
प्रयोगात्मक मान सैद्धांतिक मान से लगभग \(0.030\ \text{m}\), या \(3.0\%\), कम है।
आकर्षक निष्कर्ष यह हो सकता है कि “3% काफ़ी निकट है, इसलिए मॉडल का सत्यापन हो गया”। समस्या यह है कि हमें अभी यह नहीं पता कि \(3\%\) का अंतर प्रयोगात्मक अनिश्चितता की तुलना में छोटा है या नहीं।
हमारे पास केवल एक प्रक्षेपण चाल का परिणाम भी है। कोई व्यवस्थित त्रुटि संयोगवश पूर्वानुमान के निकट परिणाम दे सकती है।
एक अधिक मजबूत जाँच में दोहराए गए परीक्षण और \(u_x\) के कई मान उपयोग किए जाएँगे, और फिर यह जाँचा जाएगा कि \(R\), \(u_x\) के साथ रैखिक रूप से बदलता है या नहीं।
प्रश्न 2
एक क्षैतिज लॉन्चर को लैंडिंग स्तर से \(1.00\ \text{m}\) ऊपर रखा जाता है। निम्न उदाहरणात्मक डेटा प्राप्त होता है।
| \(u_x\) (\(\text{m s}^{-1}\)) | \(R\) (m) |
|---|---|
| 1.50 | 0.69 |
| 2.00 | 0.89 |
| 2.50 | 1.14 |
| 3.00 | 1.37 |
\(R\) बनाम \(u_x\) का सीधी-रेखा फिट लगभग
\[ R=(0.458\ \text{s})u_x-0.008\ \text{m} \]
है।
- समझाएँ कि \(R\) बनाम \(u_x\) उपयुक्त ग्राफ क्यों है।
- ग्रेडिएंट का उपयोग करके \(g\) का अनुमान लगाएँ।
- प्रत्येक परास मापन का विभेदन लगभग \(0.01\ \text{m}\) है। समझाएँ कि इंटरसेप्ट आपको क्या बताता है और क्या नहीं बताता।
समाधान 2
डेटा \(R\propto u_x\) के अनुरूप है, और ग्रेडिएंट से \(g\approx9.5\ \text{m s}^{-2}\) का प्रयोगात्मक अनुमान मिलता है।
नियत ऊँचाई पर,
\[ R=u_x\sqrt{\frac{2h}{g}} \]
इसका रूप है
\[ R=mu_x \]
जहाँ सैद्धांतिक ग्रेडिएंट है
\[ m=\sqrt{\frac{2h}{g}} \]
मापा गया ग्रेडिएंट \(0.458\ \text{s}\) है, इसलिए
\[ m^2=\frac{2h}{g} \]
और इसलिए
\[ g=\frac{2h}{m^2} \]
मान रखने पर,
\[ g=\frac{2(1.00\ \text{m})}{(0.458\ \text{s})^2} \approx9.5\ \text{m s}^{-2} \]
यह परिणाम \(9.8\ \text{m s}^{-2}\) के काफ़ी निकट है।
फिट का इंटरसेप्ट \(-0.008\ \text{m}\), यानी \(-8\ \text{mm}\), है। यह लगभग \(0.01\ \text{m}\) के मापन विभेदन की तुलना में छोटा है, इसलिए केवल ये डेटा इस बात का मजबूत प्रमाण नहीं देते कि इंटरसेप्ट का कोई भौतिक महत्व है।
एक आकर्षक तरीका यह है कि ग्राफ को तुरंत मूल से गुजरने के लिए बाध्य कर दिया जाए क्योंकि सिद्धांत के अनुसार \(u_x=0\) पर \(R=0\) होना चाहिए। ऐसा करने से व्यवस्थित ऑफ़सेट छिप सकता है। पहले बिना बाध्यता वाले फिट का निरीक्षण करना बेहतर है, और उसके बाद यह तय करना चाहिए कि इंटरसेप्ट शून्य के अनुरूप है या नहीं।
एक और आकर्षक तरीका यह है कि हर पंक्ति से \(g\) अलग-अलग निकाला जाए और उत्तरों का औसत ले लिया जाए। यह काम कर सकता है, लेकिन ग्राफ एक साथ रैखिकता, ग्रेडिएंट और इंटरसेप्ट का परीक्षण करता है, इसलिए यह इस बारे में अधिक जानकारी देता है कि स्वयं संबंध वैध है या नहीं।
प्रश्न 3
एक वीडियो विश्लेषण प्रक्षेपण बिंदु को मूल मानता है, जिसमें \(+x\) क्षैतिज रूप से आगे की दिशा में और \(+y\) ऊर्ध्वाधर रूप से ऊपर की दिशा में है।
फिट किए गए स्थिति समीकरण हैं
\[ x=(2.60\ \text{m s}^{-1})t \]
और
\[ y=(0.100\ \text{m s}^{-1})t-(4.90\ \text{m s}^{-2})t^2 \]
लैंडिंग स्तर प्रक्षेपण बिंदु से \(0.900\ \text{m}\) नीचे है।
- \(u_x\), \(u_y\), \(a_x\), और \(a_y\) ज्ञात करें।
- क्षैतिज से ऊपर प्रक्षेपण कोण की गणना करें।
- वास्तविक उड़ान समय और परास की गणना करें।
- समझाएँ कि इसे पूर्णतः क्षैतिज प्रक्षेपण मानने से छोटी लेकिन व्यवस्थित त्रुटि क्यों उत्पन्न होगी।
समाधान 3
प्रक्षेप्य को क्षैतिज से लगभग \(2.20^\circ\) ऊपर की ओर प्रक्षेपित किया गया था, जिससे वास्तविक उड़ान समय \(0.439\ \text{s}\) और परास \(1.14\ \text{m}\) मिलता है।
तुलना करें
\[ x=u_x t+\frac{1}{2}a_xt^2 \]
से
\[ x=(2.60)t \]
तो
\[ u_x=2.60\ \text{m s}^{-1} \]
और
\[ a_x=0 \]
मिलते हैं।
ऊर्ध्वाधर गति के लिए,
\[ y=u_y t+\frac{1}{2}a_yt^2 \]
इसे
\[ y=(0.100)t-(4.90)t^2 \]
से तुलना करने पर
\[ u_y=0.100\ \text{m s}^{-1} \]
और, क्योंकि
\[ \frac{1}{2}a_y=-4.90\ \text{m s}^{-2} \]
है, हमें
\[ a_y=-9.80\ \text{m s}^{-2} \]
मिलता है।
प्रक्षेपण कोण है
\[ \theta=\tan^{-1}\left(\frac{u_y}{u_x}\right) \]
इसलिए
\[ \theta=\tan^{-1}\left(\frac{0.100}{2.60}\right) \approx2.20^\circ \]
लैंडिंग के समय,
\[ y=-0.900\ \text{m} \]
इसलिए
\[ -0.900=(0.100)t-4.90t^2 \]
या
\[ 4.90t^2-0.100t-0.900=0 \]
धनात्मक हल लेने पर
\[ t=0.439\ \text{s} \]
मिलता है।
तब क्षैतिज परास है
\[ R=u_xt =(2.60\ \text{m s}^{-1})(0.439\ \text{s}) =1.14\ \text{m} \]
यदि प्रक्षेपण को गलत तरीके से क्षैतिज माना जाए, तो पूर्वानुमानित उड़ान समय होगा
\[ t=\sqrt{\frac{2(0.900)}{9.8}} =0.429\ \text{s} \]
जिससे
\[ R=(2.60)(0.429)=1.11\ \text{m} \]
मिलता है।
आकर्षक मान्यता यह है कि जो लॉन्चर देखने में समतल है, उसके लिए \(u_y=0\) ही होगा। फिट किया गया पथ इसके विपरीत दिखाता है।
छोटा धनात्मक \(u_y\) प्रक्षेप्य को थोड़ा अधिक समय तक हवा में रखता है, जिससे परास लगभग \(0.03\ \text{m}\) बढ़ जाता है। यदि प्रक्षेपण कोण की कभी जाँच न की जाए, तो इस व्यवस्थित अंतर का दोष आसानी से वायु प्रतिरोध पर डाला जा सकता है।
प्रश्न 4
एक विद्यार्थी मापी गई क्षैतिज प्रक्षेपण चाल को \(3.00\ \text{m s}^{-1}\) पर स्थिर रखता है और मापी गई प्रक्षेपण ऊँचाई \(h\) बदलता है।
वे पूर्वानुमानित संबंध
\[ R^2=\frac{2u_x^2}{g}h \]
का परीक्षण करते हैं।
उनका ग्राफ देता है
\[ R^2=(1.79\ \text{m})h+0.080\ \text{m}^2 \]
बिंदु एक सीधी रेखा के बहुत निकट स्थित हैं।
विद्यार्थी गैर-शून्य इंटरसेप्ट के लिए दो संभावित स्पष्टीकरण प्रस्तावित करता है:
- मापी गई ऊँचाई में एक स्थिर शून्य त्रुटि है,
- मापे गए परास में एक स्थिर शून्य त्रुटि है।
निर्धारित करें कि कौन-सा स्पष्टीकरण सीधी-रेखा ग्राफ के साथ अधिक स्वाभाविक रूप से सुसंगत है। संबंधित शून्य त्रुटि का अनुमान लगाएँ।
समाधान 4
ऊँचाई के मापन में स्थिर त्रुटि सीधे \(R^2\)-बनाम-\(h\) ग्राफ के साथ अधिक स्वाभाविक रूप से सुसंगत है, और निहित ऊँचाई ऑफ़सेट लगभग \(4.5\ \text{cm}\) है।
मान लें कि मापी गई ऊँचाई \(h_m\) है, जबकि वास्तविक ऊँचाई है
\[ h=h_m+\Delta h \]
प्रक्षेप्य समीकरण बन जाता है
\[ R^2=\frac{2u_x^2}{g}(h_m+\Delta h) \]
विस्तार करने पर,
\[ R^2=\frac{2u_x^2}{g}h_m+ \frac{2u_x^2}{g}\Delta h \]
यह अब भी मापी गई ऊँचाई \(h_m\) में बिल्कुल रैखिक है। इसलिए ऊँचाई में स्थिर शून्य त्रुटि वक्रता उत्पन्न किए बिना गैर-शून्य इंटरसेप्ट पैदा करती है।
प्रयोगात्मक रेखा का उपयोग करते हुए,
\[ R^2=(1.79\ \text{m})h+0.080\ \text{m}^2 \]
ऑफ़सेट है
\[ \Delta h=\frac{\text{इंटरसेप्ट}}{\text{ग्रेडिएंट}} \]
इसलिए
\[ \Delta h= \frac{0.080\ \text{m}^2}{1.79\ \text{m}} =0.0447\ \text{m} \]
या लगभग
\[ 4.5\ \text{cm} \]
अब एक स्थिर परास त्रुटि \(\Delta R\) पर विचार करें।
यदि
\[ R_m=R+\Delta R \]
तो
\[ R_m^2=(R+\Delta R)^2 \]
इसलिए
\[ R_m^2=R^2+2R\Delta R+(\Delta R)^2 \]
लेकिन \(R\propto\sqrt{h}\)। इसलिए मध्य पद \(\sqrt{h}\) के अनुसार बदलता है, \(h\) के अनुसार नहीं।
एक पर्याप्त बड़ा स्थिर परास ऑफ़सेट सामान्यतः \(R_m^2\) बनाम \(h\) के ग्राफ में वक्रता उत्पन्न करेगा।
आकर्षक रास्ता यह कहना है, “कोई भी शून्य त्रुटि केवल इंटरसेप्ट को बदलती है।” कुछ ग्राफ रूपों में यह सही है, लेकिन किसी मापे गए चर का वर्ग लेने के बाद यह आवश्यक नहीं कि सही हो। रूपांतरण महत्वपूर्ण है।
प्रयोगात्मक ढाल भी उचित लगती है। सिद्धांत का पूर्वानुमान है
\[ \frac{2u_x^2}{g} = \frac{2(3.00\ \text{m s}^{-1})^2}{9.8\ \text{m s}^{-2}} =1.84\ \text{m} \]
जो मापे गए \(1.79\ \text{m}\) के निकट है।
इसलिए लगभग सही ग्रेडिएंट, मजबूत रैखिकता और धनात्मक इंटरसेप्ट का संयोजन लगभग \(4.5\ \text{cm}\) की ऊँचाई शून्य त्रुटि के अनुरूप है।
प्रश्न 5
दो समान गेंदों को \(1.20\ \text{m}\) की समान ऊँचाई से क्षैतिज रूप से प्रक्षेपित किया जाता है।
गेंद A की प्रारंभिक क्षैतिज चाल \(2.0\ \text{m s}^{-1}\) है। गेंद B की प्रारंभिक क्षैतिज चाल \(8.0\ \text{m s}^{-1}\) है।
दोहराए गए उच्च-गति मापन देते हैं
\[ t_A=0.496\pm0.001\ \text{s} \]
और
\[ t_B=0.503\pm0.001\ \text{s} \]
आदर्श प्रक्षेप्य मॉडल दोनों के लिए समान उड़ान समय का पूर्वानुमान करता है।
मान लें कि वायु प्रतिरोध बल को गुणात्मक रूप से
\[ \vec F_d=-c v\vec v \]
द्वारा वर्णित किया जाता है, जहाँ \(c\) एक धनात्मक नियतांक है, \(v\) प्रक्षेप्य की कुल चाल है, और \(\vec v\) उसका वेग सदिश है।
एक विद्यार्थी तर्क देता है:
गेंद B अधिक देर तक हवा में रहती है, इसलिए अधिक क्षैतिज चाल से चलना किसी तरह गुरुत्वाकर्षण को कमजोर करता होगा।
इस दावे का मूल्यांकन करें। समझाएँ कि ड्रैग मॉडल देखे गए अंतर की दिशा कैसे उत्पन्न कर सकता है, यह “क्षैतिज और ऊर्ध्वाधर गति स्वतंत्र हैं” वाले सरल कथन को क्यों चुनौती देता है, और कौन-सा अनुवर्ती परीक्षण ड्रैग और टाइमिंग त्रुटि के बीच अंतर करने में मदद करेगा।
समाधान 5
मापन यह नहीं दिखाते कि अधिक क्षैतिज चाल पर गुरुत्वाकर्षण कमजोर हो जाता है; वे वायु प्रतिरोध के कारण क्षैतिज और ऊर्ध्वाधर गतियों के युग्मित होने के अनुरूप हैं, जबकि आदर्श प्रक्षेप्य मॉडल में इस प्रभाव को शामिल नहीं किया जाता।
पहले आदर्श पूर्वानुमान की जाँच करें।
दोनों गेंदों के लिए,
\[ t=\sqrt{\frac{2h}{g}} \]
इसलिए
\[ t=\sqrt{\frac{2(1.20\ \text{m})}{9.8\ \text{m s}^{-2}}} =0.495\ \text{s} \]
गेंद A का मापा गया मान \(0.496\ \text{s}\) इस परिणाम के बहुत निकट है।
गेंद B, गेंद A की तुलना में लगभग
\[ 0.503\ \text{s}-0.496\ \text{s} =0.007\ \text{s} \]
अधिक समय लेती है। यह अंतर प्रत्येक व्यक्तिगत परिणाम की बताई गई \(0.001\ \text{s}\) मापन अनिश्चितता से बड़ा है, इसलिए इसे केवल साधारण मापन विभेदन मानकर खारिज करने के बजाय इसकी जाँच की जानी चाहिए।
अब दिए गए ड्रैग बल पर विचार करें:
\[ \vec F_d=-c v\vec v \]
यह बल प्रक्षेप्य के वेग की विपरीत दिशा में होता है।
पूर्णतः क्षैतिज प्रक्षेपण के तुरंत बाद ऊर्ध्वाधर वेग शून्य होता है, इसलिए उस क्षण ड्रैग बल का कोई ऊर्ध्वाधर घटक नहीं होता।
इसके बाद गुरुत्वाकर्षण नीचे की ओर वेग उत्पन्न करता है।
जब \(v_y\) नीचे की ओर हो जाता है, तो ड्रैग बल का एक भाग ऊपर की ओर होता है। यह ऊपर की ओर घटक गिरने का विरोध करता है।
यहाँ महत्वपूर्ण परस्पर क्रिया यह है: ड्रैग बल का परिमाण केवल ऊर्ध्वाधर चाल पर नहीं, बल्कि कुल चाल \(v\) पर निर्भर करता है।
गेंद B की प्रारंभिक क्षैतिज चाल कहीं अधिक है, इसलिए दोनों गेंदों की ऊर्ध्वाधर चालें समान होने पर भी उसकी कुल चाल अधिक हो सकती है। इस ड्रैग मॉडल के अंतर्गत, गिरते समय गेंद B पर ड्रैग का ऊपर की ओर ऊर्ध्वाधर घटक अधिक हो सकता है।
इसका नीचे की ओर त्वरण गेंद A की तुलना में परिमाण में थोड़ा कम हो सकता है, जिससे वह अधिक देर तक हवा में रह सकती है।
गुरुत्वाकर्षण स्वयं नहीं बदला है। शुद्ध ऊर्ध्वाधर बल बदला है क्योंकि एक अतिरिक्त बल उपस्थित है।
आकर्षक रास्ता यह मान लेना है कि “क्षैतिज और ऊर्ध्वाधर गतियाँ स्वतंत्र हैं” प्रकृति के बारे में एक सार्वभौमिक तथ्य है। ऐसा नहीं है।
आदर्श HSC प्रक्षेप्य मॉडल में घटक स्वतंत्र हैं क्योंकि
\[ a_x=0 \]
और
\[ a_y=-g \]
हैं, और कोई भी त्वरण वेग के दूसरे घटक पर निर्भर नहीं करता।
दिए गए ड्रैग नियम में ऊर्ध्वाधर ड्रैग बल आंशिक रूप से कुल चाल
\[ v=\sqrt{v_x^2+v_y^2} \]
पर निर्भर करता है, इसलिए \(v_x\) बदलने से ऊर्ध्वाधर बल बदल सकता है। अब दोनों घटक युग्मित हैं।
एक उपयोगी अनुवर्ती परीक्षण यह होगा कि समान आकार और आकृति, लेकिन काफी अलग द्रव्यमान वाले प्रक्षेप्यों का उपयोग करके प्रयोग दोहराया जाए, और उनके वास्तविक प्रक्षेपण वेग मापे जाएँ।
समान वायुगतिकीय ड्रैग बल के लिए ड्रैग से उत्पन्न त्वरण है
\[ a_d=\frac{F_d}{m} \]
इसलिए भारी प्रक्षेप्य में उड़ान समय पर ड्रैग से उत्पन्न परिवर्तन छोटा होना चाहिए। यदि भारी प्रक्षेप्य के लिए \(t_B-t_A\) का अंतर बहुत कम हो जाता है, तो यह ड्रैग वाले स्पष्टीकरण का समर्थन करता है।
यदि प्रक्षेप्य के द्रव्यमान या प्रक्षेपण चाल से स्वतंत्र होकर वही स्थिर समय अंतर बना रहता है, तो व्यवस्थित टाइमिंग या ट्रिगरिंग त्रुटि अधिक संभावित हो जाती है।
गहरी सीख यह है कि कोई प्रयोग केवल यह नहीं जाँचता कि कोई संख्या “काफ़ी निकट” है या नहीं। वह आपको बताता है कि कौन-सी मान्यताएँ परीक्षण में टिक रही हैं और किनके लिए किसी अन्य मॉडल की आवश्यकता है।
16आगे यह कहाँ ले जाता है
एक बार क्षैतिज प्रक्षेपण प्रयोग समझ आ जाए, तो कोण पर किया गया प्रक्षेपण कोई पूरी तरह नया प्रश्न नहीं रह जाता। वही क्षैतिज और ऊर्ध्वाधर मॉडल अब भी लागू होता है, लेकिन अब दोनों प्रारंभिक घटक महत्वपूर्ण हैं:
\[ u_x=u\cos\theta \]
और
\[ u_y=u\sin\theta \]
इससे आपको एक अधिक चुनौतीपूर्ण प्रयोगात्मक प्रश्न मिलता है: यदि कोण बदलते समय प्रक्षेपण चाल स्थिर रखी जाए, तो क्या मापी गई ऊँचाई, उड़ान समय और परास पूर्वानुमानित संबंधों का पालन करते हैं?
अगला उपयोगी चरण इन मापों को प्रक्षेप्य प्रक्षेपण कोण: ऊँचाई, उड़ान समय और परास से जोड़ना है। प्रयोगात्मक आदत वही रहनी चाहिए: एक पूर्वानुमान व्युत्पन्न करें, तय करें कि कौन-सा ग्राफ उसे स्पष्ट रूप से दिखाएगा, मॉडल में वास्तव में आने वाली राशियों को मापें, और किसी भी व्यवस्थित असंगति को छिपाने वाली चीज़ नहीं बल्कि प्रमाण के रूप में देखें।