
HSC भौतिकी में कोणीय वेग: घूर्णन से रैखिक चाल तक
जानें कि कोणीय वेग घूर्णन गति को कैसे मापता है और यह रैखिक चाल से कैसे जुड़ता है। कोणीय विस्थापन, आवर्तकाल और त्रिज्या से जुड़े प्रमुख संबंध समझें।
घूमते हुए पहिए के किनारे पर स्थित कोई बिंदु धुरी के पास स्थित बिंदु की तुलना में बहुत तेज चलता है। फिर भी दोनों बिंदु प्रत्येक चक्कर ठीक समान समय में पूरा करते हैं। तो क्या वे समान दर से चल रहे हैं, या नहीं?
आगे पढ़ने से पहले इसका अनुमान लगाइए: एक बड़ा गियर और उसके केंद्र के पास बना एक छोटा निशान उसी कठोर डिस्क का हिस्सा हैं। \(0.50\text{ s}\) के बाद डिस्क \(90^\circ\) घूमती है। किस निशान का कोणीय वेग अधिक है?
दोनों का कोणीय वेग समान है। वे समान समय में समान कोण से घूमते हैं। बाहरी निशान अधिक दूरी तय करता है, इसलिए उसकी रैखिक चाल अधिक होती है।
यही अंतर – समान घूर्णन, लेकिन तय की गई अलग-अलग दूरी – कोणीय वेग को उपयोगी बनाता है।
01कोण की सहायता से घूर्णन मापना
सीधी रेखा में गति के लिए, वेग हमें बताता है कि स्थिति कितनी तेजी से बदल रही है।
घूर्णन गति के लिए, इसके बजाय हम यह देखते हैं कि कोण कितनी तेजी से बदल रहा है।
कल्पना कीजिए कि पहिए के केंद्र से उसकी परिधि पर स्थित किसी बिंदु तक एक रेखा खींची गई है। जैसे-जैसे पहिया घूमता है, यह रेखा \(\Delta\theta\) कोण तय करती है।
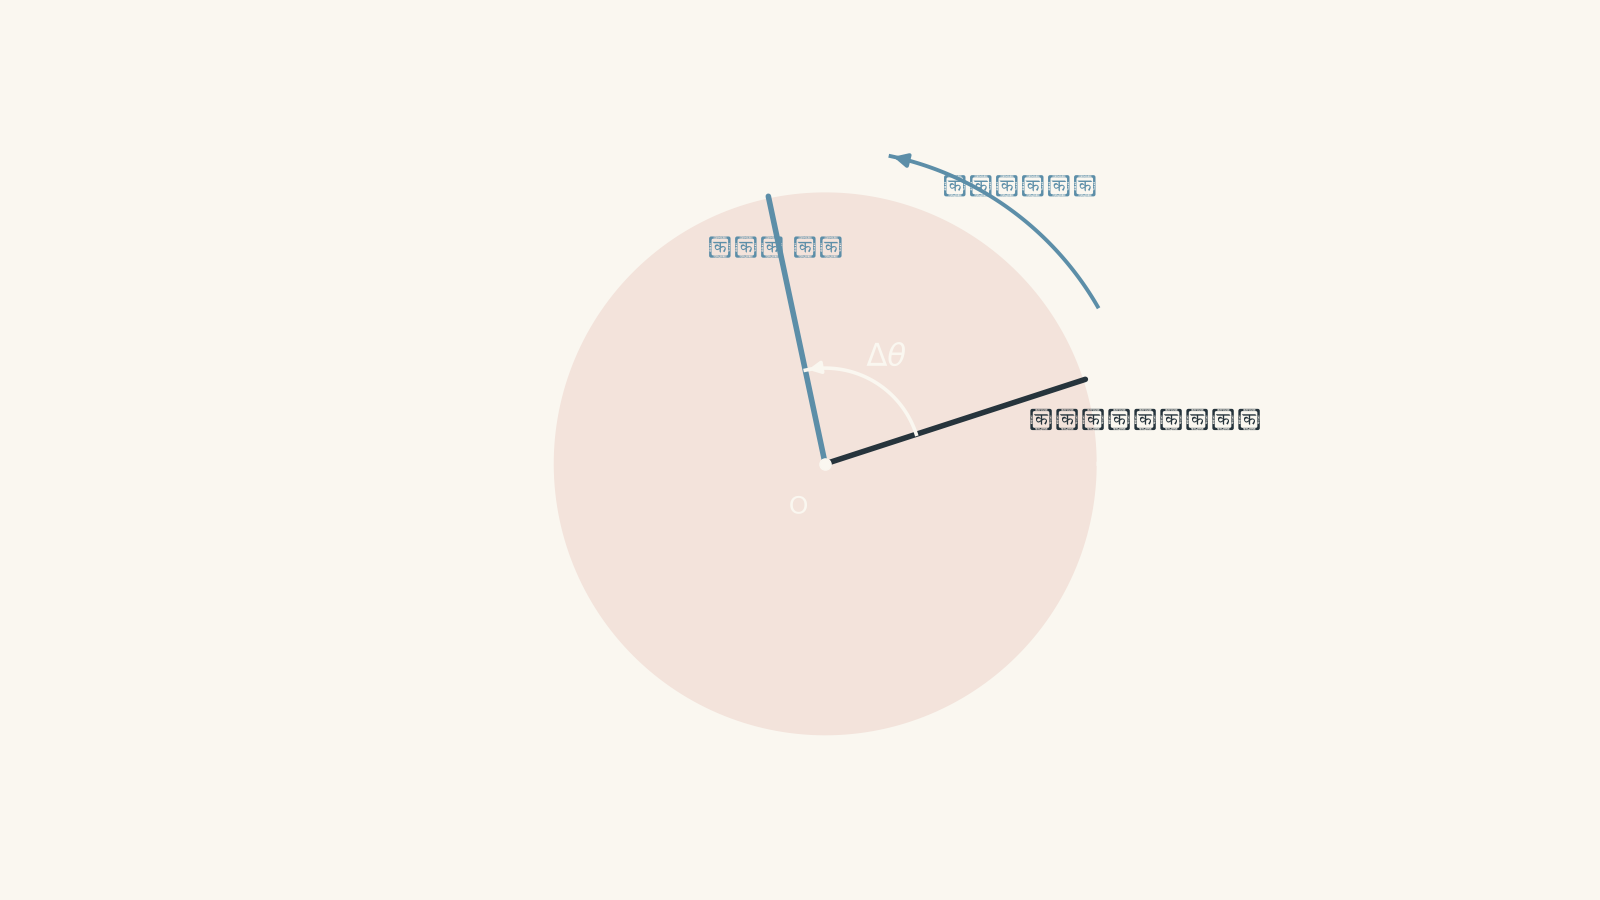
यदि पहिया \(\Delta t\) समयांतराल में \(\Delta\theta\) कोणीय विस्थापन से घूमता है, तो उसका औसत कोणीय वेग है
\[ \omega = \frac{\Delta\theta}{\Delta t} \]
जहाँ:
- \(\omega\) कोणीय वेग है, जिसे रेडियन प्रति सेकंड (\(\text{rad s}^{-1}\)) में मापा जाता है
- \(\Delta\theta\) कोणीय विस्थापन है, जिसे रेडियन (\(\text{rad}\)) में मापा जाता है
- \(\Delta t\) समयांतराल है, जिसे सेकंड (\(\text{s}\)) में मापा जाता है
प्रतीक \(\omega\) ग्रीक अक्षर ओमेगा है।
विचार सरल है: कोणीय वेग बताता है कि प्रत्येक सेकंड में कितने रेडियन का घूर्णन होता है।
02कोणों को रेडियन में होना क्यों आवश्यक है
आप कोणों को डिग्री में मापने के अभ्यस्त हो सकते हैं। एक पूरा चक्कर \(360^\circ\) होता है।
वृत्तीय गति के समीकरणों में रेडियन कहीं अधिक उपयोगी होते हैं। एक पूरा चक्कर है
\[ 2\pi \text{ rad} \]
इसलिए
\[ 360^\circ = 2\pi \text{ rad} \]
और इस प्रकार
\[ 180^\circ = \pi \text{ rad} \]
उदाहरण के लिए,
\[ 90^\circ = \frac{\pi}{2}\text{ rad} \]
और
\[ 60^\circ = \frac{\pi}{3}\text{ rad} \]
इकाइयाँ बदलने की आवश्यकता क्यों है? क्योंकि रेडियन कोण को वृत्त के चारों ओर तय की गई दूरी से सीधे जोड़ते हैं।
त्रिज्या \(r\) पर \(\theta\) कोण से चलने वाली वस्तु के लिए चाप की लंबाई \(s\) होती है
\[ s=r\theta \]
जहाँ \(s\) और \(r\) को मीटर में तथा \(\theta\) को रेडियन में मापा जाता है।
यह समीकरण इतने सरल रूप में इसलिए काम करता है क्योंकि रेडियन को स्वयं वृत्त के आधार पर परिभाषित किया जाता है।
हल किया हुआ उदाहरण: कोण से कोणीय वेग ज्ञात करना
एक टर्नटेबल \(0.75\text{ s}\) में \(135^\circ\) घूमता है। उसका औसत कोणीय वेग ज्ञात कीजिए।
चरण 1
\[ \Delta\theta =135^\circ\times\frac{\pi}{180^\circ} =\frac{3\pi}{4}\text{ rad} \]
चरण 2
\[ \omega=\frac{\Delta\theta}{\Delta t} =\frac{3\pi/4}{0.75} =\pi\text{ rad s}^{-1} \]
अतः कोणीय वेग है
\[ \omega \approx 3.14\text{ rad s}^{-1} \]
टर्नटेबल प्रत्येक सेकंड लगभग \(3.14\) रेडियन का कोण तय करता है।
एक सामान्य गलती यह है कि \(\omega=\Delta\theta/\Delta t\) में सीधे \(135\) रख दिया जाए। इससे \(180\) प्राप्त होगा, लेकिन इसकी इकाई डिग्री प्रति सेकंड होगी, न कि वृत्तीय गति के समीकरणों में सामान्यतः प्रयुक्त SI रूप।
03कोणीय वेग और रैखिक वेग एक ही चीज नहीं हैं
अब फिर से घूमती हुई डिस्क पर विचार करें।
एक बिंदु को केंद्र से \(0.10\text{ m}\) दूर और दूसरे बिंदु को केंद्र से \(0.40\text{ m}\) दूर रखें। चूँकि डिस्क कठोर है, किसी भी दिए गए समयांतराल में दोनों बिंदु समान कोण से घूमते हैं।
इसलिए उनका कोणीय वेग समान है।
लेकिन क्या वे समान दूरी तय करते हैं?
नहीं। बाहरी बिंदु कहीं बड़े वृत्तीय पथ पर चलता है।
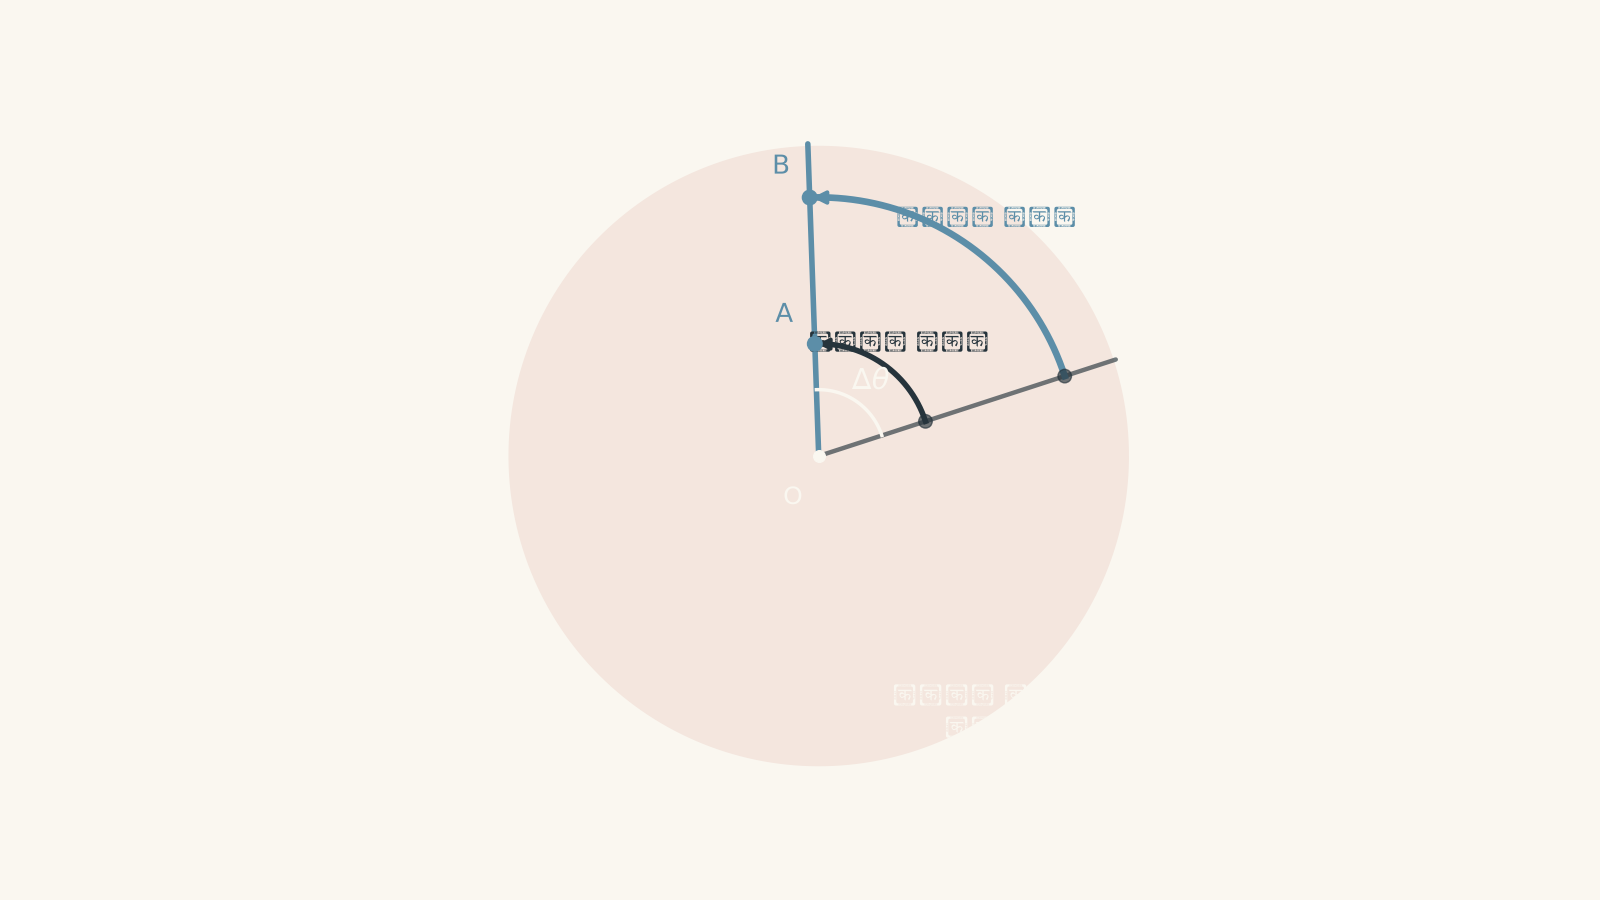
इसका उपयोग करते हुए
\[ s=r\theta \]
दोनों पक्षों को समयांतराल से भाग दें:
\[ \frac{s}{\Delta t} =r\frac{\theta}{\Delta t} \]
समान वृत्तीय गति के लिए, \(s/\Delta t\) रैखिक चाल \(v\) है, जबकि \(\theta/\Delta t\) कोणीय चाल \(\omega\) है। इसलिए,
\[ v=r\omega \]
जहाँ:
- \(v\) स्पर्शरेखीय या रैखिक चाल है, जिसकी इकाई \(\text{m s}^{-1}\) है
- \(r\) घूर्णन अक्ष से दूरी है, जिसे मीटर में मापा जाता है
- \(\omega\) कोणीय चाल है, जिसकी इकाई \(\text{rad s}^{-1}\) है
यह समीकरण घूर्णन गति और रैखिक गति के बीच की कड़ी है।
एक उपयोगी मानसिक मॉडल
कल्पना कीजिए कि चार मित्र एक विशाल घूमते हुए प्लेटफ़ॉर्म के अलग-अलग हिस्सों पर खड़े हैं। वे सभी फर्श से चिपके हुए हैं, जिससे कार्यस्थल के स्वास्थ्य और सुरक्षा से जुड़ी कई समस्याओं से हम बच जाते हैं।
वे सभी प्रत्येक सेकंड समान कोण से घूमते हैं। यही उनका साझा कोणीय वेग है।
लेकिन बाहरी किनारे के पास खड़े व्यक्ति को उसी एक सेकंड में कहीं अधिक दूरी तय करनी पड़ती है। इसलिए उसकी रैखिक चाल अधिक होती है।
इस उपमा की एक सीमा है: वास्तविक लोग किसी डिस्क के कठोरता से जुड़े हुए हिस्से नहीं होते। वे प्लेटफ़ॉर्म के सापेक्ष चल सकते हैं। समीकरण \(v=r\omega\) सीधे तब लागू होता है जब बिंदु किसी अक्ष के चारों ओर समान घूर्णन साझा करते हैं।
04सबसे आकर्षक गलत धारणा
मान लीजिए घूमते हुए पहिए पर दो बिंदुओं का कोणीय वेग समान है।
कोई विद्यार्थी सोच सकता है, “समान वेग का अर्थ समान चाल है।”
यह उचित लग सकता है, क्योंकि सीधी रेखा में गति के लिए हम सामान्यतः एक वस्तु के लिए एक ही वेग की बात करते हैं। लेकिन कोणीय वेग और रैखिक वेग अलग-अलग परिवर्तनों को मापते हैं।
कोणीय वेग पूछता है:
कोण कितनी तेजी से बदल रहा है?
रैखिक चाल पूछती है:
पथ के साथ तय की गई दूरी कितनी तेजी से बदल रही है?
समान \(\omega\) के लिए,
\[ v=r\omega \]
इसलिए त्रिज्या बढ़ाने पर रैखिक चाल बढ़ती है।
त्रिज्या को दोगुना करने पर रैखिक चाल भी दोगुनी हो जाती है।
पहिए का केंद्र एक उपयोगी सीमांत स्थिति देता है। \(r=0\) पर,
\[ v=r\omega=0 \]
भले ही पहिए का स्वयं का कोणीय वेग शून्य न हो। घूर्णन अक्ष पर स्थित ठीक वही बिंदु किसी वृत्तीय पथ पर नहीं चलता।
05एक चक्कर से एक और उपयोगी रूप मिलता है
मान लीजिए किसी वस्तु को एक चक्कर पूरा करने में आवर्तकाल \(T\) लगता है।
एक पूरा चक्कर \(2\pi\text{ rad}\) के कोणीय विस्थापन के बराबर होता है, इसलिए
\[ \omega=\frac{2\pi}{T} \]
जहाँ \(T\) सेकंड में आवर्तकाल है।
क्योंकि आवृत्ति \(f\) प्रति सेकंड चक्करों की संख्या है,
\[ f=\frac{1}{T} \]
हम यह भी लिख सकते हैं
\[ \omega=2\pi f \]
इसका अर्थ है कि तीन राशियाँ एक ही घूर्णन दर को अलग-अलग तरीकों से व्यक्त करती हैं:
| राशि | अर्थ | संबंध |
|---|---|---|
| आवर्तकाल \(T\) | एक चक्कर पूरा करने का समय | \(T=\frac{2\pi}{\omega}\) |
| आवृत्ति \(f\) | प्रति सेकंड चक्करों की संख्या | \(f=\frac{\omega}{2\pi}\) |
| कोणीय चाल \(\omega\) | प्रति सेकंड तय किए गए रेडियन | \(\omega=\frac{2\pi}{T}=2\pi f\) |
यदि आपको आवर्तकाल, त्रिज्या और चाल के बीच संबंध का और अभ्यास चाहिए, तो समान वृत्तीय गति में चाल, त्रिज्या और आवर्तकाल देखें।
हल किया हुआ उदाहरण: घूर्णन आवर्तकाल से रैखिक चाल तक
एक प्रयोगशाला सेंट्रीफ्यूज \(0.040\text{ s}\) के आवर्तकाल से घूमता है। एक नमूना अक्ष से \(0.12\text{ m}\) दूर स्थित है।
ज्ञात कीजिए:
- सेंट्रीफ्यूज की कोणीय चाल
- नमूने की रैखिक चाल
चरण 1
एक चक्कर \(2\pi\text{ rad}\) है, इसलिए
\[ \omega=\frac{2\pi}{T} =\frac{2\pi}{0.040} =157\text{ rad s}^{-1} \]
चरण 2
\[ v=r\omega =(0.12)(157) =18.8\text{ m s}^{-1} \]
नमूने की कोणीय चाल लगभग \(157\text{ rad s}^{-1}\) और रैखिक चाल \(18.8\text{ m s}^{-1}\) है।
ध्यान दें कि अक्ष से \(0.060\text{ m}\) दूर स्थित दूसरे नमूने के साथ क्या होगा। उसका \(\omega\) फिर भी समान होगा, क्योंकि दोनों नमूने उसी घूमते हुए सेंट्रीफ्यूज से जुड़े हैं, लेकिन उसकी रैखिक चाल केवल आधी होगी।
06कोणीय वेग में दिशा भी शामिल होती है
अब तक हमने मुख्य रूप से कोणीय वेग के परिमाण पर चर्चा की है।
सख्ती से कहें तो कोणीय वेग एक सदिश राशि है। इसकी दिशा घूर्णन अक्ष के साथ होती है और इसे दाएँ हाथ के नियम से निर्धारित किया जाता है।
अपने दाएँ हाथ की उँगलियों को घूर्णन की दिशा में मोड़ें। आपका अंगूठा कोणीय वेग सदिश की दिशा बताता है।
एक तल में गति से संबंधित कई HSC गणनाओं में, दक्षिणावर्त और वामावर्त घूर्णन को इसके बजाय एक चिह्न परंपरा से अलग किया जा सकता है। उदाहरण के लिए:
- वामावर्त: धनात्मक
- दक्षिणावर्त: ऋणात्मक
आप विपरीत परंपरा भी चुन सकते हैं, बशर्ते उसका लगातार उपयोग करें।
मान लीजिए किसी पहिए का कोणीय वेग \(+5.0\text{ rad s}^{-1}\) से बदलकर \(-3.0\text{ rad s}^{-1}\) हो जाता है। उसकी अंतिम कोणीय चाल केवल \(3.0\text{ rad s}^{-1}\) है, लेकिन कोणीय वेग में परिवर्तन है
\[ \Delta\omega=-3.0-(+5.0)=-8.0\text{ rad s}^{-1} \]
ऋणात्मक चिह्न महत्वपूर्ण है क्योंकि पहिए ने अपने घूर्णन की दिशा उलट दी है।
जब आप आगे कोणीय त्वरण का अध्ययन करेंगे, तब यह अंतर महत्वपूर्ण हो जाएगा।
07\(v=r\omega\) आपको क्या बताता है – और क्या नहीं बताता
समीकरण
\[ v=r\omega \]
किसी वृत्त के चारों ओर चल रहे बिंदु के तात्कालिक स्पर्शरेखीय वेग का परिमाण देता है।
वेग स्वयं वृत्तीय पथ की स्पर्शरेखा के अनुदिश होता है, केंद्र से बाहर की ओर नहीं।
इससे एक और अनुमान लगाने योग्य प्रश्न उठता है। समान वृत्तीय गति में किसी वस्तु की चाल स्थिर होती है। क्या इसका अर्थ है कि उसका वेग भी स्थिर है?
नहीं। उसकी दिशा लगातार बदलती रहती है, इसलिए उसकी चाल न बदलने पर भी उसका वेग लगातार बदलता रहता है।
बदलते हुए वेग का अर्थ है त्वरण। वृत्तीय गति में यह त्वरण केंद्र की ओर होता है। इससे सीधे अभिकेंद्रीय त्वरण की अवधारणा आती है।
08कोणीय-वेग के प्रश्नों के लिए एक संक्षिप्त विधि
जब वृत्तीय गति का कोई प्रश्न चक्कर, आवर्तकाल, त्रिज्या या चाल का उल्लेख करे, तो इस क्रम का उपयोग करें:
- तय करें कि दी गई जानकारी किसी कोण, एक चक्कर के समय, या रैखिक दूरी का वर्णन करती है।
- आवश्यकता हो तो कोणों को रेडियन में बदलें।
- \(\omega=\Delta\theta/\Delta t\) या \(\omega=2\pi/T\) का उपयोग करके कोणीय वेग ज्ञात करें।
- यदि रैखिक चाल चाहिए, तो \(v=r\omega\) का उपयोग करें।
- परिणाम की भौतिक रूप से जाँच करें। यदि \(\omega\) अपरिवर्तित है, तो अक्ष से अधिक दूर स्थित बिंदु की रैखिक चाल अधिक होनी चाहिए।
- कोणीय और रैखिक राशियों को अलग रखें। रेडियन प्रति सेकंड और मीटर प्रति सेकंड परस्पर विनिमेय नहीं हैं।
09प्रश्न और समाधान
प्रश्न 1
एक पहिया \(1.6\text{ s}\) में समान रूप से \(4.8\text{ rad}\) घूमता है।
ज्ञात कीजिए:
a. उसका कोणीय वेग
b. अक्ष से \(0.25\text{ m}\) दूर स्थित बिंदु की रैखिक चाल
समाधान 1
कोणीय वेग \(3.0\text{ rad s}^{-1}\) है, और बिंदु \(0.75\text{ m s}^{-1}\) की चाल से चलता है।
भाग a के लिए, इसका उपयोग करें
\[ \omega=\frac{\Delta\theta}{\Delta t} \]
मान रखने पर,
\[ \omega=\frac{4.8}{1.6} =3.0\text{ rad s}^{-1} \]
भाग b के लिए, इसका उपयोग करें
\[ v=r\omega \]
इसलिए
\[ v=(0.25)(3.0) =0.75\text{ m s}^{-1} \]
बिंदु अपने वृत्तीय पथ पर प्रत्येक सेकंड \(0.75\text{ m}\) दूरी तय करता है।
एक आकर्षक गलती यह है कि \(3.0\text{ rad s}^{-1}\) और \(0.75\text{ m s}^{-1}\) को ठीक उसी राशि के दो अलग-अलग वर्णन मान लिया जाए। वे एक-दूसरे से जुड़े हैं, लेकिन वे अलग चीजें मापते हैं: एक कोण के परिवर्तन की दर है, जबकि दूसरा तय की गई दूरी की दर है।
प्रश्न 2
दो बिंदु, A और B, एक ही कठोर घूमती हुई डिस्क पर स्थिर हैं। A केंद्र से \(0.15\text{ m}\) दूर है और B केंद्र से \(0.45\text{ m}\) दूर है।
डिस्क \(0.40\text{ s}\) में \(120^\circ\) घूमती है।
ज्ञात कीजिए:
a. A और B का कोणीय वेग
b. प्रत्येक बिंदु की रैखिक चाल
c. अनुपात \(v_B:v_A\)
समाधान 2
दोनों बिंदुओं का कोणीय वेग \(5.24\text{ rad s}^{-1}\) है; A \(0.785\text{ m s}^{-1}\) की चाल से चलता है, B \(2.36\text{ m s}^{-1}\) की चाल से चलता है, और \(v_B:v_A=3:1\)।
पहले कोण बदलें:
\[ 120^\circ\times\frac{\pi}{180^\circ} =\frac{2\pi}{3}\text{ rad} \]
दोनों बिंदुओं के लिए,
\[ \omega=\frac{\Delta\theta}{\Delta t} =\frac{2\pi/3}{0.40} =5.24\text{ rad s}^{-1} \]
उनका \(\omega\) समान है क्योंकि वे एक ही कठोर डिस्क पर स्थिर हैं और इसलिए समान समय में समान कोण तय करते हैं।
A के लिए,
\[ v_A=r_A\omega =(0.15)(5.24) =0.785\text{ m s}^{-1} \]
B के लिए,
\[ v_B=r_B\omega =(0.45)(5.24) =2.36\text{ m s}^{-1} \]
अतः,
\[ \frac{v_B}{v_A} =\frac{2.36}{0.785} \approx3.00 \]
इसलिए
\[ v_B:v_A=3:1 \]
आकर्षक लेकिन गलत तरीका यह कहना है कि B का कोणीय वेग भी तीन गुना होना चाहिए क्योंकि वह तीन गुना तेजी से चलता है। यह गलत है। उसकी अधिक चाल पूरी तरह इस कारण है कि उसकी त्रिज्या तीन गुना अधिक है:
\[ v=r\omega \]
कोणीय वेग समान रहता है।
प्रश्न 3
\(2.0\text{ m}\) त्रिज्या वाला एक वृत्तीय प्लेटफ़ॉर्म प्रत्येक \(8.0\text{ s}\) में एक चक्कर पूरा करता है।
एक विद्यार्थी केंद्र से \(0.50\text{ m}\) दूर खड़ा है और फिर त्रिज्यीय दिशा में बाहर की ओर चलता है, जब तक कि वह केंद्र से \(1.5\text{ m}\) दूर नहीं हो जाता, जबकि प्लेटफ़ॉर्म के सापेक्ष स्थिर रहता है।
प्लेटफ़ॉर्म समान आवर्तकाल के साथ घूमता रहता है।
बाहर जाने से पहले और बाद में विद्यार्थी की कोणीय चाल और रैखिक चाल की तुलना कीजिए।
समाधान 3
विद्यार्थी की कोणीय चाल \(0.785\text{ rad s}^{-1}\) ही रहती है, जबकि उसकी रैखिक चाल \(0.393\text{ m s}^{-1}\) से बढ़कर \(1.18\text{ m s}^{-1}\) हो जाती है।
प्लेटफ़ॉर्म की कोणीय चाल है
\[ \omega=\frac{2\pi}{T} =\frac{2\pi}{8.0} =0.785\text{ rad s}^{-1} \]
क्योंकि विद्यार्थी प्लेटफ़ॉर्म के सापेक्ष स्थिर रहता है, वह प्रत्येक समयांतराल में प्लेटफ़ॉर्म के बराबर ही कोण से घूमता है। केवल त्रिज्या बदलने से उसकी कोणीय चाल अपने आप नहीं बदलती।
प्रारंभ में,
\[ v_i=r_i\omega =(0.50)(0.785) =0.393\text{ m s}^{-1} \]
अंत में,
\[ v_f=r_f\omega =(1.5)(0.785) =1.18\text{ m s}^{-1} \]
त्रिज्या तीन गुना हो गई है, इसलिए रैखिक चाल भी तीन गुना हो जाती है।
एक संभव लेकिन गलत तर्क यह है कि केंद्र से अधिक दूर जाने पर प्रत्येक चक्कर में अधिक समय लगना चाहिए क्योंकि वृत्तीय पथ लंबा है। यह तब सही होता यदि विद्यार्थी की रैखिक चाल किसी प्रकार स्थिर रखी जाती। यहाँ जो राशि स्थिर है, वह प्लेटफ़ॉर्म का आवर्तकाल है। इसलिए विद्यार्थी को बड़े वृत्तीय पथ पर अधिक तेजी से चलना पड़ता है ताकि प्रत्येक चक्कर समान समय में पूरा हो सके।
प्रश्न 4
दो अलग-अलग क्षैतिज डिस्क स्थिर केंद्रीय अक्षों के चारों ओर घूमती हैं।
डिस्क X की त्रिज्या \(0.20\text{ m}\) और कोणीय चाल \(8.0\text{ rad s}^{-1}\) है। डिस्क Y की त्रिज्या \(0.40\text{ m}\) और कोणीय चाल \(4.0\text{ rad s}^{-1}\) है।
एक क्षण पर, प्रत्येक डिस्क की परिधि पर स्थित एक बिंदु पूर्व दिशा में चल रहा है।
एक विद्यार्थी तीन दावे करता है:
- परिधि पर स्थित दोनों बिंदुओं का तात्कालिक रैखिक वेग समान है।
- उन्हें एक चक्कर पूरा करने में समान समय लगेगा।
- उनके अभिकेंद्रीय त्वरणों के परिमाण समान हैं।
निर्धारित कीजिए कि कौन-से दावे सही हैं और प्रत्येक निर्णय को मात्रात्मक रूप से उचित ठहराइए।
समाधान 4
केवल दावा 1 सही है। दिए गए क्षण पर दोनों बिंदुओं का तात्कालिक रैखिक वेग समान है, लेकिन डिस्क X का आवर्तकाल डिस्क Y के आवर्तकाल का आधा है और उसकी परिधि पर अभिकेंद्रीय त्वरण दोगुना है।
दावा 1 के लिए,
\[ v=r\omega \]
X के लिए,
\[ v_X=(0.20)(8.0) =1.6\text{ m s}^{-1} \]
Y के लिए,
\[ v_Y=(0.40)(4.0) =1.6\text{ m s}^{-1} \]
प्रश्न यह भी बताता है कि उस क्षण दोनों परिधीय बिंदु पूर्व दिशा में चल रहे हैं। इसलिए उनके वेगों के परिमाण और दिशाएँ दोनों समान हैं, अतः दावा 1 सही है।
दावा 2 के लिए, इसका उपयोग करें
\[ T=\frac{2\pi}{\omega} \]
X के लिए,
\[ T_X=\frac{2\pi}{8.0} =0.785\text{ s} \]
Y के लिए,
\[ T_Y=\frac{2\pi}{4.0} =1.57\text{ s} \]
अतः दावा 2 गलत है।
दावा 3 के लिए, अभिकेंद्रीय त्वरण को इस प्रकार लिखा जा सकता है
\[ a_c=\frac{v^2}{r} \]
दोनों बिंदुओं का \(v\) समान है, लेकिन उनकी त्रिज्याएँ अलग हैं।
X के लिए,
\[ a_{cX}=\frac{(1.6)^2}{0.20} =12.8\text{ m s}^{-2} \]
Y के लिए,
\[ a_{cY}=\frac{(1.6)^2}{0.40} =6.4\text{ m s}^{-2} \]
इसलिए दावा 3 भी गलत है।
आकर्षक शॉर्टकट यह है कि दोनों रैखिक चालें समान देखकर मान लिया जाए कि दोनों गतियाँ समतुल्य होंगी। ऐसा नहीं है। समान स्पर्शरेखीय चाल, त्रिज्या और कोणीय चाल के अलग-अलग संयोजनों से प्राप्त हो सकती है।
डिस्क X की त्रिज्या छोटी है लेकिन कोणीय चाल अधिक है। वह अपने वेग की दिशा अधिक तेजी से बदलती है, जिससे उसका अभिकेंद्रीय त्वरण अधिक होता है।
प्रश्न 5
दो मनके, A और B, एक ही कठोर घूमती हुई भुजा के अलग-अलग बिंदुओं पर जुड़े हैं। A अक्ष से \(0.20\text{ m}\) दूर है और B अक्ष से \(0.50\text{ m}\) दूर है।
एक विशेष क्षण पर भुजा की कोणीय चाल \(6.0\text{ rad s}^{-1}\) है।
एक विद्यार्थी तर्क देता है:
“B की रैखिक चाल A से अधिक है। इसलिए B का वेग अधिक तेजी से बदल रहा है। अतः B का कोणीय वेग भी अधिक होना चाहिए।”
दूसरा विद्यार्थी उत्तर देता है:
“नहीं। क्योंकि दोनों मनके एक ही भुजा पर हैं, उनकी गति से जुड़ी हर चीज उनकी त्रिज्या को छोड़कर समान है।”
दोनों तर्कों का मूल्यांकन कीजिए। निर्धारित कीजिए कि A और B के लिए कौन-सी राशियाँ अवश्य समान होंगी, कौन-सी अवश्य अलग होंगी, और समझाइए कि दोनों विद्यार्थियों में से किसी का भी कथन पूरी तरह सही क्यों नहीं है।
मान लीजिए कि इस क्षण भुजा समान रूप से घूम रही है।
समाधान 5
A और B का कोणीय वेग समान है, लेकिन B की रैखिक चाल और अभिकेंद्रीय त्वरण अधिक हैं। दोनों विद्यार्थियों का पूरा तर्क सही नहीं है क्योंकि कोणीय गति साझा हो सकती है, जबकि रैखिक गति त्रिज्या पर निर्भर करती है।
चूँकि A और B एक ही कठोर भुजा पर स्थिर हैं, वे प्रत्येक समयांतराल में समान कोणीय विस्थापन तय करते हैं। इसलिए,
\[ \omega_A=\omega_B=6.0\text{ rad s}^{-1} \]
उनकी रैखिक चालें इससे ज्ञात होती हैं
\[ v=r\omega \]
A के लिए,
\[ v_A=(0.20)(6.0) =1.2\text{ m s}^{-1} \]
B के लिए,
\[ v_B=(0.50)(6.0) =3.0\text{ m s}^{-1} \]
इसलिए पहला विद्यार्थी इस बात में सही है कि B की रैखिक चाल अधिक है।
हालाँकि, उस विद्यार्थी के तर्क का अगला चरण गलत है। अधिक रैखिक चाल का अर्थ अधिक कोणीय वेग नहीं होता। यहाँ कोणीय वेग बिल्कुल समान हैं क्योंकि दोनों मनके एक ही कठोर घूर्णन साझा करते हैं।
अब विचार करें कि प्रत्येक वेग सदिश कितनी तेजी से बदल रहा है। समान वृत्तीय गति में प्रत्येक मनके का अभिकेंद्रीय त्वरण है
\[ a_c=\frac{v^2}{r} \]
A के लिए,
\[ a_{cA} =\frac{(1.2)^2}{0.20} =7.2\text{ m s}^{-2} \]
B के लिए,
\[ a_{cB} =\frac{(3.0)^2}{0.50} =18\text{ m s}^{-2} \]
इसलिए B का वेग वास्तव में परिमाण-प्रति-सेकंड के अर्थ में अधिक तेजी से बदल रहा है, भले ही A और B का कोणीय वेग समान हो।
इसलिए दूसरा विद्यार्थी भी केवल आंशिक रूप से सही है। एक ही कठोर भुजा साझा करना समान कोणीय विस्थापन, कोणीय वेग और आवर्तकाल सुनिश्चित करता है। इससे “हर चीज” समान नहीं हो जाती।
त्रिज्या कई रैखिक राशियों को बदलती है:
\[ v=r\omega \]
और, क्योंकि
\[ a_c=\frac{v^2}{r} \]
\(v=r\omega\) रखने पर मिलता है
\[ a_c=r\omega^2 \]
नियत कोणीय चाल पर, रैखिक चाल और अभिकेंद्रीय त्वरण दोनों त्रिज्या के साथ बढ़ते हैं।
यही मुख्य बाध्यता है। कोई कठोर घूमती हुई वस्तु अपने सभी बिंदुओं पर एक ही कोणीय गति साझा कर सकती है, जबकि वे बिंदु बहुत अलग रैखिक गतियों का अनुभव कर सकते हैं।
जब यह अंतर अच्छी तरह समझ में आ जाता है, तो कोणीय वेग केवल एक अलग-थलग सूत्र नहीं रह जाता। वह घूर्णन और शेष वृत्तीय गति के बीच की कड़ी बन जाता है: \(v=r\omega\) इसे स्पर्शरेखीय चाल से जोड़ता है, और वहाँ से \(a_c=v^2/r\) यह समझाता है कि वृत्त के चारों ओर स्थिर चाल से चलती हुई वस्तु को फिर भी केंद्र की ओर त्वरण क्यों होना चाहिए।