
倾斜弯道:HSC 物理中的正向力与设计速度
了解道路倾斜如何改变正向力的方向以提供向心力、如何推导设计速度方程式,以及摩擦力如何改变可容许的速度范围。
一辆汽车驶入平坦道路上的弯道。如果轮胎完全无法提供侧向摩擦力,汽车就无法沿著弯道行驶,而会倾向继续沿切线方向运动。
现在把道路倾斜,使外侧边缘高于内侧。即使侧向摩擦力完全消失,汽车仍能转弯吗?在继续阅读之前,先预测一下向内的力可能来自哪里。除了重量之外,只剩下一个接触力:道路施加的正向力。
这正是倾斜弯道的作用。道路倾斜会使正向力也跟著倾斜,因此产生一个指向弯道中心的水平分量。不过有一个限制:对于给定的半径和倾斜角,只有一个速度能在完全不依赖摩擦力的情况下,使汽车沿水平圆周路径运动。
01为甚么倾斜会改变正向力
在平坦道路上,正向力 \(N\) 垂直向上。如果没有垂直加速度,它就只是平衡汽车的重量 \(mg\)。
倾斜道路则不同。正向力永远垂直于道路表面,因此道路一旦倾斜,\(N\) 也会跟著倾斜。
想像一名保安把你从墙边推开。如果保安直立著,推力就是笔直的。如果保安一边倾身一边推,同一个推力就会同时具有垂直和侧向分量。正向力的情况相似:道路倾斜后,一个力便能在两个方向上具有分量。
不过这个比喻到此为止。正向力不是一个会自行选择方向的人。它的方向由表面决定,而它的大小则由汽车的运动状态和其他作用力决定。
设道路相对水平面向上倾斜角度 \(\theta\)。由于正向力垂直于道路,因此 \(N\) 也相对铅直方向偏斜相同的角度 \(\theta\)。
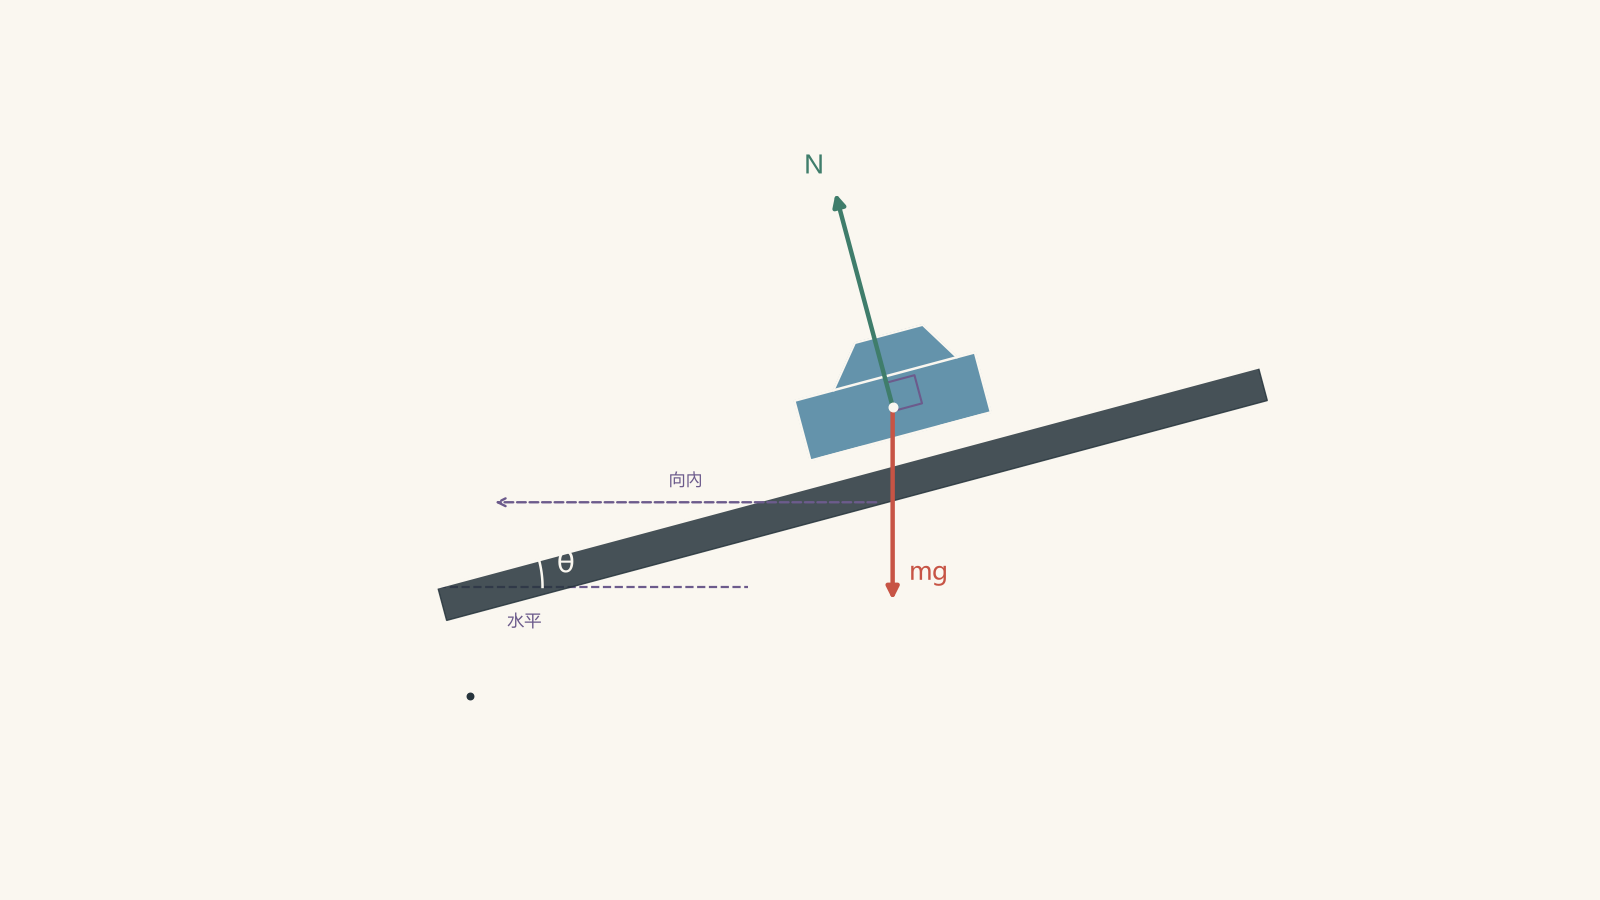
把 \(N\) 分解成两个分量:
- \(N\cos\theta\) 垂直向上。
- \(N\sin\theta\) 水平指向圆周路径的中心。
第二个分量可以产生所需的向心加速度。
这种说法很重要。并不存在一个额外、独立于 \(N\) 之外,名为「向心力」的力。向心力描述的是圆周运动所需的净向内力。如果你对这个分别还不太确定,可复习如何判断真正提供向心力的力。
02建立设计速度方程式
假设汽车沿半径为 \(r\) 的水平圆周运动,而且没有侧向摩擦力。
它的垂直加速度为零,因此垂直方向的力必须平衡:
\[ N\cos\theta = mg \]
其中:
- \(N\) 是正向力,单位为牛顿,
- \(\theta\) 是倾斜角,
- \(m\) 是汽车的质量,单位为千克,以及
- \(g\) 是重力加速度,约为 \(9.8\ \text{m s}^{-2}\)。
在水平方向上,汽车需要大小为
\[ a_c=\frac{v^2}{r} \]
的向内加速度,因此所需的净向内力为
\[ F_c=\frac{mv^2}{r}. \]
正向力的向内分量提供了这个力:
\[ N\sin\theta=\frac{mv^2}{r}. \]
现在我们有两条描述同一个正向力的方程式:
\[ N\cos\theta=mg \]
以及
\[ N\sin\theta=\frac{mv^2}{r}. \]
用第二条方程式除以第一条:
\[ \frac{N\sin\theta}{N\cos\theta} = \frac{mv^2/r}{mg}. \]
\(N\)、\(m\) 和几个其他会干扰判断的量都约去了:
\[ \tan\theta=\frac{v^2}{rg}. \]
重新整理可得无摩擦情况下的设计速度:
\[ v=\sqrt{rg\tan\theta}. \]
这就是倾斜弯道的关键关系式。
注意,质量已经约去。较重的汽车并不会单纯因为较重,就有不同的理想速度。它确实需要较大的向心力,但其较大的重量也会产生按相同比例增加的正向力。
范例:求设计速度
一个无摩擦的倾斜弯道半径为 \(75\ \text{m}\),倾斜角为 \(12^\circ\)。求汽车在不依赖摩擦力的情况下沿弯道行驶的速度。
步骤 1:找出设计速度方程式。
\[ v=\sqrt{rg\tan\theta} \]
这里,\(r=75\ \text{m}\)、\(g=9.8\ \text{m s}^{-2}\),以及 \(\theta=12^\circ\)。
步骤 2:代入数值。
\[ v = \sqrt{(75)(9.8)\tan12^\circ} = \sqrt{156.23} = 12.5\ \text{m s}^{-1}. \]
步骤 3:解释结果。
无摩擦设计速度为
\[ v=12.5\ \text{m s}^{-1}, \]
即约 \(45.0\ \text{km/h}\)。
在这个速度下,正向力的垂直分量恰好足以平衡重量,而水平分量也恰好足以维持圆周运动。
03为甚么只有一个无摩擦速度
一个很容易产生的想法是,任何低于设计速度的速度应该也可以。毕竟,较慢的汽车所需的向心力较小。
问题在于,道路的倾斜角固定了正向力的方向。
它的向内分量与垂直分量之比为
\[ \frac{N\sin\theta}{N\cos\theta}=\tan\theta. \]
除非道路的倾斜角改变,否则这个比率不能改变。
然而,对于水平圆周路径,所需的比率为
\[ \frac{mv^2/r}{mg} = \frac{v^2}{rg}. \]
所以,道路的几何形状要求一个比率,而汽车的速度和半径则要求另一个比率。只有在
\[ \tan\theta=\frac{v^2}{rg}. \]
时,两者才会相符。
因此,设计速度并不只是一个方便的速度。在理想的无摩擦模型中,它是唯一能让指定半径与倾斜角产生水平圆周路径的速度。
范例:设计倾斜角
一辆 \(1200\ \text{kg}\) 的汽车必须以 \(14.0\ \text{m s}^{-1}\) 的速度,在不依赖摩擦力的情况下沿半径 \(50.0\ \text{m}\) 的弯道行驶。求所需的倾斜角和正向力。
步骤 1:求倾斜角。
从
\[ \tan\theta=\frac{v^2}{rg}. \]
开始。
代入:
\[ \tan\theta = \frac{(14.0)^2}{(50.0)(9.8)} = \frac{196}{490} = 0.400. \]
因此,
\[ \theta=\tan^{-1}(0.400)=21.8^\circ. \]
步骤 2:利用垂直方向的力平衡求 \(N\)。
\[ N\cos\theta=mg \]
所以
\[ N = \frac{mg}{\cos\theta} = \frac{(1200)(9.8)}{\cos21.8^\circ} = 1.27\times10^4\ \text{N}. \]
步骤 3:检查向内分量。
所需的向心力为
\[ \frac{mv^2}{r} = \frac{(1200)(14.0)^2}{50.0} = 4704\ \text{N}. \]
计算所得正向力的水平分量为
\[ N\sin21.8^\circ \approx (1.27\times10^4)\sin21.8^\circ \approx 4.70\times10^3\ \text{N}. \]
两个数值相符。
步骤 4:解释正向力。
正向力大于重量 \(mg=11760\ \text{N}\)。它必须同时完成两个作用:垂直分量支撑汽车,而水平分量使汽车朝圆心加速。
04当速度不正确时会怎样?
真实的道路和赛道都有摩擦力,因此汽车不会被限制在一个精确的速度。
不过,在加入方程式之前,先预测摩擦力的方向。
假设汽车的行驶速度比无摩擦设计速度慢。摩擦力会进一步指向内侧,还是进一步指向外侧?
在低速时,汽车倾向沿斜面向下移动,也就是朝倾斜弯道较低的内侧移动。因此,摩擦力会沿斜面向上,朝较高的外侧作用。
在高速时,情况相反。无摩擦时由正向力几何关系所提供的向内作用不足以维持该速度所要求的弯曲程度,因此汽车倾向朝较高的外侧移动。摩擦力会沿斜面向下,增加一个向内分量。
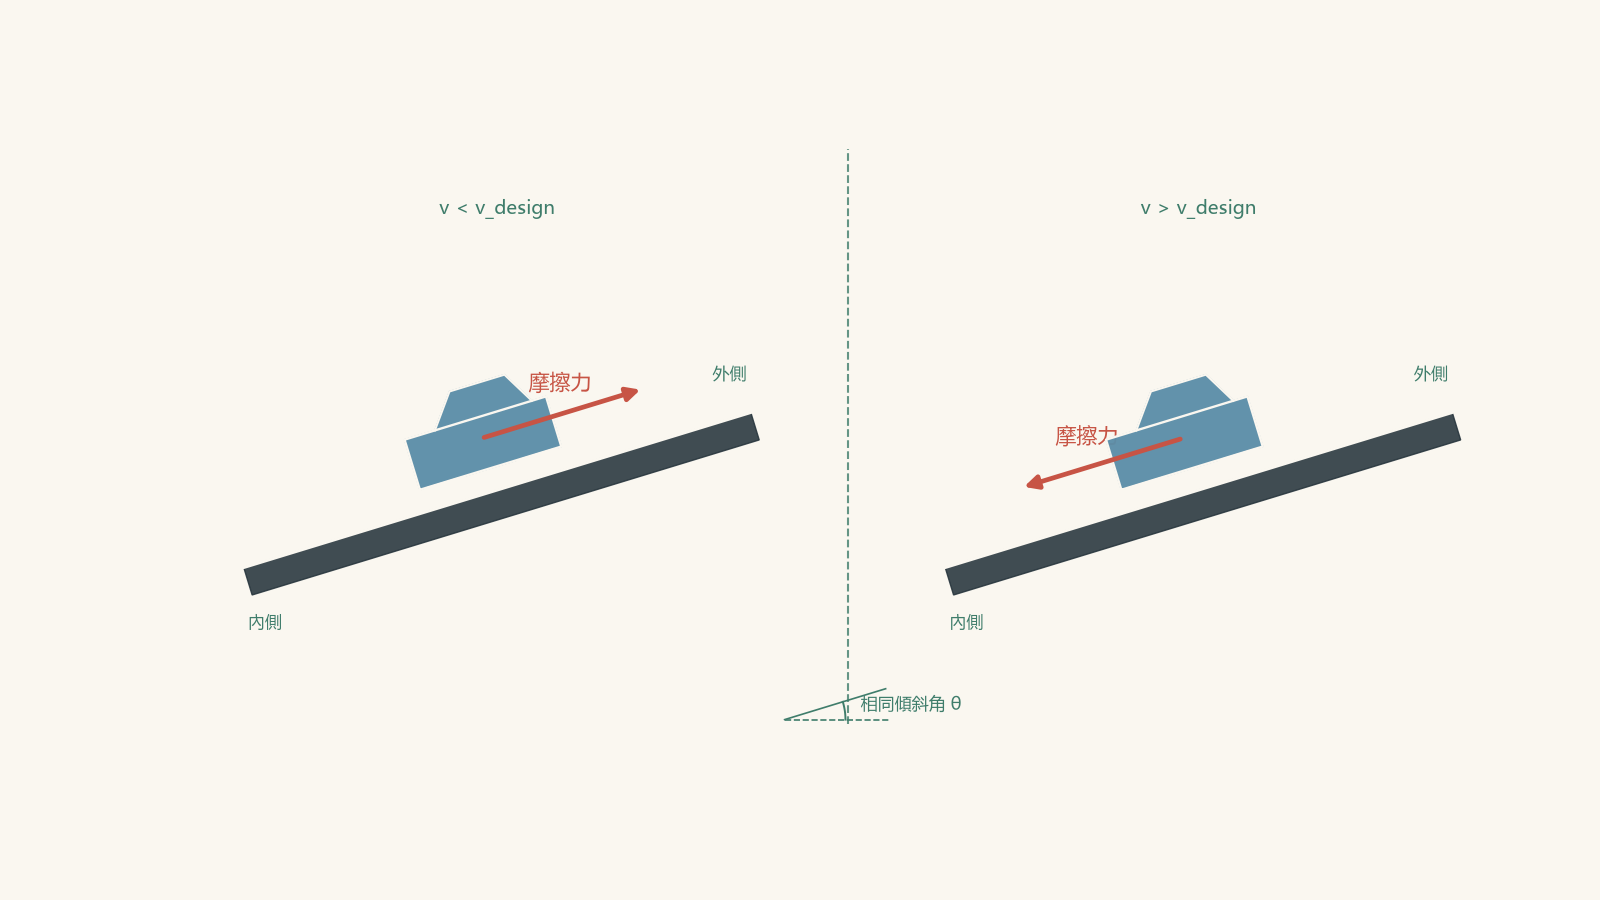
三种情况如下:
| 速度 | 相对于倾斜路面的侧向趋势 | 摩擦力方向 |
|---|---|---|
| \(vv_{\text{design}}\) | 沿斜面向上,朝外侧 | 沿斜面向下 |
描述高速情况时要小心用词。在惯性参考系中,并不存在某个神秘而真实的「向外力」作用在汽车上。如果没有足够的向内力使路径弯曲,汽车的速度方向会倾向继续保持得更接近切线方向。
这里还有另一个重要陷阱:摩擦力并不会自动等于 \(f=\mu N\)。
静摩擦力会自行调整到所需的大小,但不会超过其最大值:
\[ f\leq\mu_sN. \]
只有当轮胎即将发生侧向滑动时,才可以令
\[ f=\mu_sN, \]
其中 \(\mu_s\) 是静摩擦系数。
05分解倾斜面上的摩擦力
如果汽车低于设计速度,摩擦力沿斜面向上。
它的分量为:
- \(f\cos\theta\) 水平向外,
- \(f\sin\theta\) 垂直向上。
力的方程式变成
\[ N\sin\theta-f\cos\theta=\frac{mv^2}{r} \]
以及
\[ N\cos\theta+f\sin\theta=mg. \]
高于设计速度时,摩擦力沿斜面向下。各项的正负号相反:
\[ N\sin\theta+f\cos\theta=\frac{mv^2}{r} \]
以及
\[ N\cos\theta-f\sin\theta=mg. \]
你不需要死记四个正负号。先画出摩擦力,使其方向与即将发生的侧向滑动相反,然后再分解力。
在考试中,这种方法安全得多。
06理想模型忽略了甚么
设计速度方程式
\[ v=\sqrt{rg\tan\theta} \]
只有在我们建立的模型中才完全成立。
它假设:
- 汽车沿固定半径的水平圆周运动,
- 没有侧向摩擦力,
- 道路具有单一而确定的倾斜角,
- 在受力分析中,可把汽车视为质点,以及
- 垂直加速度为零。
真实车辆还会涉及悬吊系统的运动、轮胎变形、空气动力、路面状况的变化,以及轮胎抓地力的极限。这些细节在工程上很重要,但不会改变 HSC 的核心概念:倾斜使接触力改变方向,令其中一部分可以提供所需的向内加速度。
07问题与解答
问题 1
一个半径为 \(40.0\ \text{m}\) 的弯道,其倾斜角为 \(10.0^\circ\)。假设没有摩擦力。
计算设计速度。
解答 1
设计速度为 \(8.31\ \text{m s}^{-1}\),即约 \(29.9\ \text{km/h}\)。
对于无摩擦倾斜弯道,
\[ v=\sqrt{rg\tan\theta}. \]
代入 \(r=40.0\ \text{m}\)、\(g=9.8\ \text{m s}^{-2}\) 和 \(\theta=10.0^\circ\),
\[ v = \sqrt{(40.0)(9.8)\tan10.0^\circ} = \sqrt{69.1} = 8.31\ \text{m s}^{-1}. \]
一个容易犯的错误,是因为受力图中出现重量,就把 \(mg\tan\theta\) 当成速度的表示式。垂直和水平方向的方程式相除后,质量会约去,因此设计速度只取决于 \(r\)、\(g\) 和 \(\theta\)。
问题 2
一辆 \(950\ \text{kg}\) 的汽车沿半径为 \(90.0\ \text{m}\) 的无摩擦倾斜弯道行驶。力感测器显示,道路对汽车施加的正向力为 \(9.92\ \text{kN}\)。
求:
a. 倾斜角,以及
b. 汽车的速度。
解答 2
倾斜角约为 \(20.2^\circ\),汽车的速度约为 \(18.0\ \text{m s}^{-1}\)。
首先使用垂直方向的力平衡。汽车没有垂直加速度,因此
\[ N\cos\theta=mg. \]
这里,
\[ N=9.92\ \text{kN}=9920\ \text{N} \]
而
\[ mg=(950)(9.8)=9310\ \text{N}. \]
因此,
\[ \cos\theta = \frac{9310}{9920} = 0.9385, \]
所以
\[ \theta=\cos^{-1}(0.9385)\approx20.2^\circ. \]
现在使用倾斜弯道的关系式:
\[ \tan\theta=\frac{v^2}{rg}. \]
因此,
\[ v = \sqrt{rg\tan\theta} = \sqrt{(90.0)(9.8)\tan20.2^\circ} \approx 18.0\ \text{m s}^{-1}. \]
一个很容易想到但错误的做法,是假设 \(N=mg\)。在没有其他垂直方向受力几何因素的水平表面上,这是正确的,但这里并不是。正向力必须同时具有垂直和水平分量,所以它的大小会大于 \(mg\)。
问题 3
一辆 \(1000\ \text{kg}\) 的汽车沿半径 \(70.0\ \text{m}\)、倾斜角 \(16.0^\circ\) 的弯道行驶。
汽车以无摩擦设计速度的 \(75\%\) 行驶,但仍然沿相同的水平圆周路径运动。
求:
a. 无摩擦设计速度,
b. 摩擦力的方向,以及
c. 所需的最小静摩擦系数。
解答 3
设计速度为 \(14.0\ \text{m s}^{-1}\),摩擦力沿斜面向上,而所需的最小静摩擦系数约为 \(0.120\)。
首先求设计速度:
\[ v_d = \sqrt{rg\tan\theta} = \sqrt{(70.0)(9.8)\tan16.0^\circ} = 14.0\ \text{m s}^{-1}. \]
实际速度为
\[ v=0.75v_d=(0.75)(14.0)=10.5\ \text{m s}^{-1}. \]
由于汽车的行驶速度低于设计速度,它会倾向沿斜面向下滑。因此静摩擦力必须沿斜面向上。
设 \(f\) 为所需的摩擦力。
当摩擦力沿斜面向上时,
\[ N\sin\theta-f\cos\theta=\frac{mv^2}{r} \]
以及
\[ N\cos\theta+f\sin\theta=mg. \]
所需的向内力为
\[ \frac{mv^2}{r} = \frac{(1000)(10.5)^2}{70.0} \approx 1.58\times10^3\ \text{N}. \]
把所需的合力沿垂直于斜面和平行于斜面的方向分解,可得
\[ N = \left(\frac{mv^2}{r}\right)\sin\theta + mg\cos\theta \approx 9.86\times10^3\ \text{N}, \]
以及
\[ f = mg\sin\theta - \left(\frac{mv^2}{r}\right)\cos\theta \approx 1.18\times10^3\ \text{N}. \]
在临界值时,
\[ f=\mu_sN. \]
因此,
\[ \mu_s = \frac{f}{N} = \frac{1.18\times10^3}{9.86\times10^3} \approx 0.120. \]
较微妙的一点是方向。很容易认为,既然圆周运动需要向内力,摩擦力就一定必须向内。然而在这个低速情况下,倾斜的正向力在支撑汽车重量的同时,已经提供了比所需比例更大的向内分量。摩擦力沿斜面向上,产生一个向外分量,从而减少净向内力。
问题 4
一条赛道有两条同心车道,两者的倾斜角同为 \(20.0^\circ\)。
内侧车道的半径为 \(50.0\ \text{m}\),外侧车道的半径为 \(80.0\ \text{m}\)。
汽车 A 在内侧车道以其无摩擦设计速度行驶。汽车 B 在外侧车道行驶,而且每一圈所需的时间与汽车 A 完全相同。
a. 求汽车 A 的速度和单圈时间。
b. 求汽车 B 的速度。
c. 求外侧车道的无摩擦设计速度。
d. 判断汽车 B 能否在无摩擦情况下行驶,并求摩擦力需要作用的方向。
e. 一般地证明:若两个不同半径具有相同倾斜角,而汽车的单圈时间又相同,则两者不可能同时在无摩擦情况下行驶。
解答 4
汽车 B 不可能在无摩擦情况下行驶。它的速度高于外侧车道的设计速度,因此摩擦力必须沿斜面向下。
对汽车 A 而言,
\[ v_A = \sqrt{r_1g\tan\theta} = \sqrt{(50.0)(9.8)\tan20.0^\circ} = 13.35\ \text{m s}^{-1}. \]
内侧路径的周长为 \(2\pi r_1\),所以它的周期为
\[ T = \frac{2\pi r_1}{v_A} = \frac{2\pi(50.0)}{13.35} = 23.5\ \text{s}. \]
汽车 B 的周期相同,但半径较大。因此它的速度为
\[ v_B = \frac{2\pi r_2}{T} = \frac{2\pi(80.0)}{23.5} = 21.4\ \text{m s}^{-1}. \]
半径为 \(80.0\ \text{m}\) 时的无摩擦设计速度为
\[ v_{d,2} = \sqrt{(80.0)(9.8)\tan20.0^\circ} = 16.9\ \text{m s}^{-1}. \]
由于
\[ 21.4\ \text{m s}^{-1}>16.9\ \text{m s}^{-1}, \]
汽车 B 高于其设计速度。它会倾向朝倾斜弯道较高的外侧移动,因此摩擦力必须沿斜面向下。
更深层的原因可以从比例关系看出。
在固定倾斜角下,
\[ v_d=\sqrt{rg\tan\theta}, \]
所以
\[ v_d\propto\sqrt r. \]
但如果两辆汽车具有相同周期,
\[ v=\frac{2\pi r}{T}, \]
所以
\[ v\propto r. \]
因此,线速度随半径增加的速度,比无摩擦设计速度随半径增加的速度更快。
更正式地说,由于汽车 A 正以其设计速度行驶,
\[ v_A^2=r_1g\tan\theta. \]
相同周期要求
\[ \frac{v_B}{v_A}=\frac{r_2}{r_1}. \]
另一方面,
\[ \frac{v_{d,2}}{v_A} = \sqrt{\frac{r_2}{r_1}}. \]
因此,
\[ \frac{v_B}{v_{d,2}} = \sqrt{\frac{r_2}{r_1}}. \]
对任何 \(r_2>r_1\),这个比值都大于 \(1\)。
一个很容易产生的错误假设,是认为一个倾斜角对应一个单圈时间。实际上并非如此。倾斜角固定的是线速度与半径之间的关系,而相同的单圈时间则要求另一种关系。在两个不同半径上,这两个条件彼此不相容。
问题 5
一个半径为 \(60.0\ \text{m}\) 的弯道,其倾斜角为 \(15.0^\circ\)。轮胎与道路之间的静摩擦系数为 \(0.300\)。
一名学生提出:
「有摩擦力的倾斜弯道一定同时具有最低速度和最高速度。」
分析这个说法。
a. 判断一辆静止的汽车能否停留在这个倾斜面上而不滑动。
b. 由此求出真正容许的最低速度。
c. 计算汽车开始沿斜面向上滑动之前的最高速度。
d. 解释为甚么尝试计算一个正值的下限速度时,可能得到看似不可能的负 \(v^2\) 值。
解答 5
对这个弯道而言,该学生的说法是错误的:最低速度为 \(0\),而最高速度约为 \(19.1\ \text{m s}^{-1}\)。
先考虑边界情况 \(v=0\)。这一点很容易被忽略。
如果汽车静止,重力会使它倾向沿斜面向下滑。因此静摩擦力会沿斜面向上。
沿垂直于斜面的方向分解力,可得
\[ N=mg\cos\theta. \]
沿斜面方向所需的摩擦力为
\[ f=mg\sin\theta. \]
因此所需的摩擦力比率为
\[ \frac{f}{N} = \frac{mg\sin\theta}{mg\cos\theta} = \tan\theta. \]
对 \(\theta=15.0^\circ\) 而言,
\[ \tan15.0^\circ=0.268. \]
可用的摩擦系数为
\[ \mu_s=0.300. \]
由于
\[ 0.268<0.300, \]
静摩擦力足以在汽车速度为零时仍把它保持在原位。
所以实际最低速度为
\[ v_{\min}=0. \]
求最高速度时,汽车正处于即将沿斜面向上滑动的状态。因此,摩擦力以其临界大小沿斜面向下:
\[ f=\mu_sN. \]
向内方向的力方程式为
\[ N\sin\theta+\mu_sN\cos\theta = \frac{mv^2}{r}, \]
而垂直方向的平衡则给出
\[ N\cos\theta-\mu_sN\sin\theta=mg. \]
用第一条方程式除以第二条:
\[ \frac{v^2}{rg} = \frac{\sin\theta+\mu_s\cos\theta} {\cos\theta-\mu_s\sin\theta}. \]
因此,
\[ v = \sqrt{ rg \left( \frac{\sin\theta+\mu_s\cos\theta} {\cos\theta-\mu_s\sin\theta} \right) }. \]
代入 \(r=60.0\ \text{m}\)、\(g=9.8\ \text{m s}^{-2}\)、\(\theta=15.0^\circ\) 和 \(\mu_s=0.300\),
\[ v = \sqrt{ (60.0)(9.8) \left( \frac{\sin15.0^\circ+(0.300)\cos15.0^\circ} {\cos15.0^\circ-(0.300)\sin15.0^\circ} \right) } \]
\[ v\approx19.1\ \text{m s}^{-1}. \]
所以
\[ v_{\max}\approx19.1\ \text{m s}^{-1}, \]
即约 \(68.6\ \text{km/h}\)。
现在来看较奇怪的部分。
如果你假设一定存在一个较低的极限速度,而且在这个速度下,沿斜面向上的摩擦力已经达到最大值,那么方程式会导出
\[ \frac{v_{\min}^2}{rg} = \frac{\sin\theta-\mu_s\cos\theta} {\cos\theta+\mu_s\sin\theta}. \]
在这里,
\[ \sin15.0^\circ-(0.300)\cos15.0^\circ<0. \]
这会得到 \(v_{\min}^2<0\),而任何真实速度都不可能满足这个条件。
这个负值结果并不是数学出错,而是证据,显示所假设的物理情况根本不存在。
推导过程假设,在较低速度极限时,摩擦力已经达到其最大可能值。但在 \(v=0\) 时,汽车只需要
\[ \frac{f}{N}=\tan15.0^\circ=0.268, \]
这小于可用的 \(0.300\)。
静摩擦力不需要使用其最大值。它只会调整至所需的较小值。因此,并不存在一个正值的低速边界。
这就是这题的重要转折点:一个在数学上看起来奇怪的结果,可以揭示建立方程式时所采用的其中一个物理假设是错误的。
08倾斜弯道接下来连结到哪些概念
倾斜弯道把三个概念结合起来:力的分量、圆周加速度,以及速度与半径之间的关系。一旦受力图像掌握得稳固,分析半径或单圈时间的变化就会容易得多,因为你可以把
\[ a_c=\frac{v^2}{r} \]
与适当的接触力结合,而不需要每次都寻找一条新的公式。
下一个有用的步骤,是把这套受力分析与等速圆周运动中的速度、半径和周期连结起来。这样你便可以在赛道的几何形状、设计速度,以及完成一圈所需的时间之间进行转换。