
HSC 물리학을 위한 2차원 상대 위치와 운동
평면 위에서 움직이는 관찰자의 상대 위치와 속도를 벡터 뺄셈, 성분 분해, 명확한 예제를 통해 모델링하는 방법을 배워 보세요.
동쪽으로 움직이는 페리 위에 서 있는데, 쾌속정 한 척이 항구를 가로질러 북동쪽으로 달리고 있다고 상상해 보자. 해안에 있는 사람은 쾌속정의 속도를 하나의 값으로 측정한다. 여러분은 다른 값을 측정한다. 어느 쪽의 측정도 틀렸다고 할 필요는 없다.
수학적 계산을 하기 전에 다음을 예측해 보자. 쾌속정과 페리가 우연히 정확히 같은 속도로 움직인다면, 페리에서 볼 때 쾌속정은 어떻게 보일까?
정지해 있는 것처럼 보일 것이다. 여러분에 대한 쾌속정의 상대 속도는 0이 된다.
이 단순한 생각이 2차원 상대 운동의 핵심이다. 두 물체를 비교할 때는 위치 벡터 또는 속도 벡터를 뺀다.
01위치부터 시작하기: B에 대한 A의 위치는 어디인가?
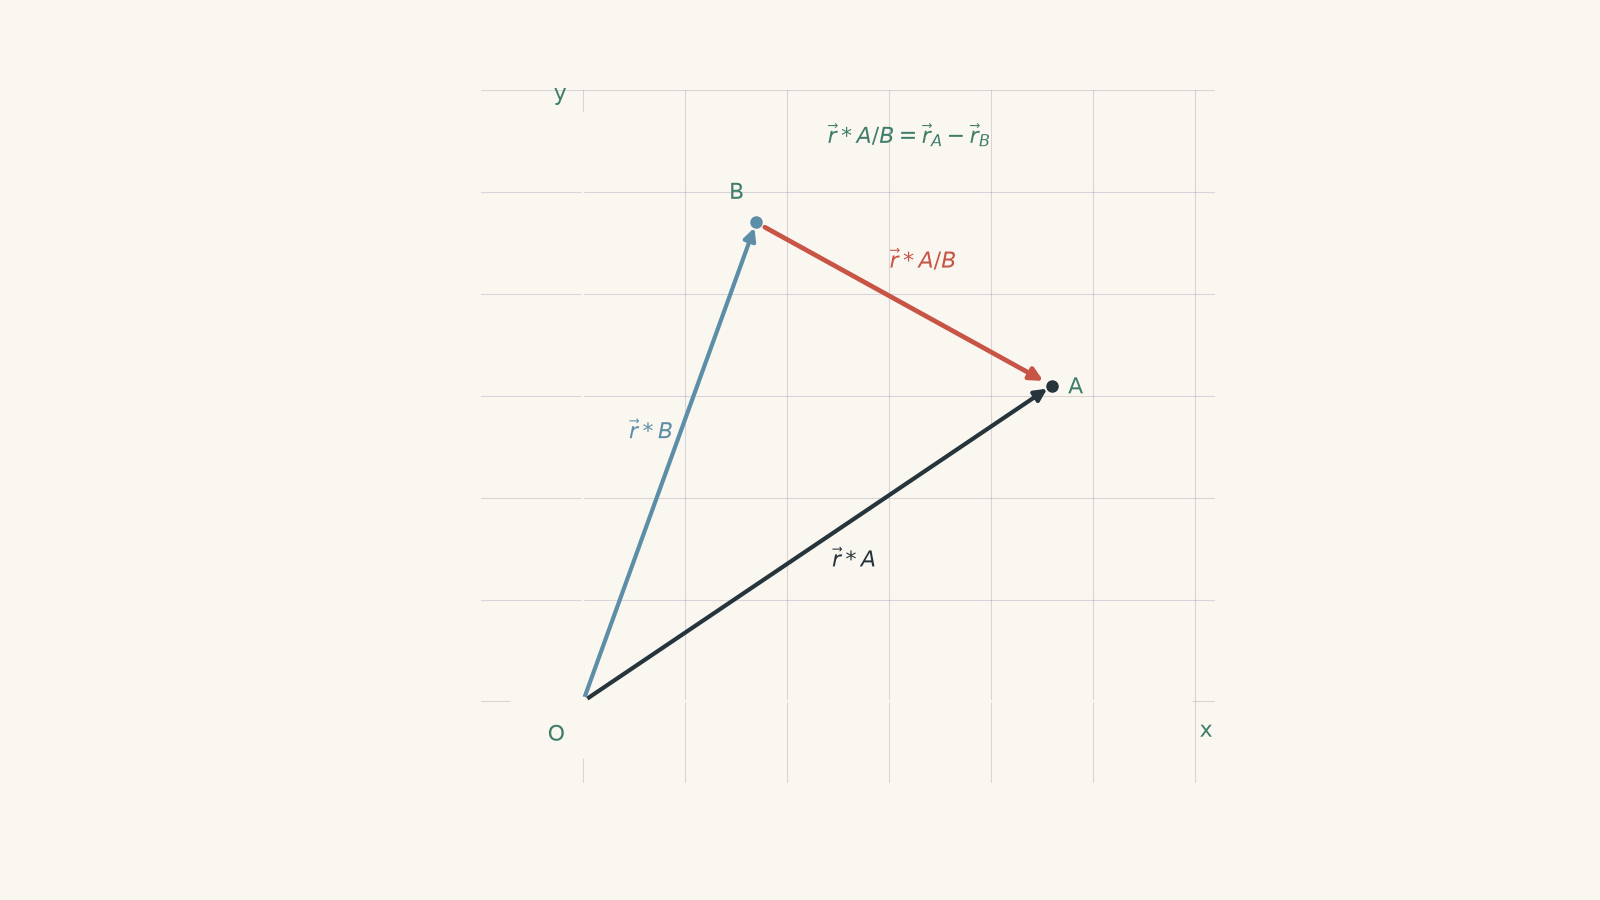
두 물체 A와 B가 평면 위를 움직이고 있다고 하자. 고정된 원점에 있는 관찰자가 두 물체의 위치 벡터를 측정한다.
- \(\vec r_A\): A의 위치
- \(\vec r_B\): B의 위치
두 벡터는 반드시 같은 원점에서, 같은 순간에 측정해야 한다.
이제 여러분이 B에 앉아 있다고 상상해 보자. 여러분에게 중요한 것은 어떤 멀리 떨어진 원점을 기준으로 A가 어디에 있는지가 아니다. 자신을 기준으로 A가 어디에 있는지가 중요하다.
B에서 A로 향하는 벡터는 다음과 같다.
\[ \vec r_{A/B} = \vec r_A - \vec r_B \]
여기서 \(\vec r_{A/B}\)는 “B에 대한 A의 위치”를 뜻한다.
왜 빼는가?
공원에 두 친구가 서 있다고 생각해 보자. 한 친구는 \((8,5)\) m에 있고 다른 친구는 \((3,2)\) m에 있다.
두 번째 친구의 관점에서 첫 번째 친구의 위치는 다음과 같다.
\[ (8,5) - (3,2) = (5,3)\text{ m} \]
따라서 첫 번째 친구는 두 번째 친구보다 동쪽으로 5 m, 북쪽으로 3 m 떨어져 있다.
이 뺄셈은 원래 원점을 기준으로 두 위치에 공통으로 포함된 부분을 제거한다.
조금 우스운 비유를 들자면 두 사람의 은행 잔액을 비교하는 것과 비슷하다. 알렉스에게 $80가 있고 베일리에게 $50가 있다면, 알렉스는 베일리보다 $30를 더 가지고 있다. 상대 위치도 비슷한 방식으로 구하지만, 여기서는 벡터를 빼므로 방향도 중요하다.
물론 비유는 여기까지다. 위치에는 공간적 방향이 있으며, 물체가 움직이면 계속 변할 수 있다.
02성분으로 나타낸 상대 위치
평면 운동에서는 일반적으로 수평 성분과 수직 성분으로 나누어 계산하는 것이 가장 쉽다.
만약
\[ \vec r_A = x_A\hat i + y_A\hat j \]
이고
\[ \vec r_B = x_B\hat i + y_B\hat j \]
라면
\[ \vec r_{A/B} = (x_A-x_B)\hat i + (y_A-y_B)\hat j \]
이다. 여기서:
- \(x_A\)와 \(x_B\)는 A와 B의 수평 좌표이며, 보통 단위는 미터이다
- \(y_A\)와 \(y_B\)는 수직 좌표이다
- \(\hat i\)는 양의 \(x\)방향 단위 벡터이다
- \(\hat j\)는 양의 \(y\)방향 단위 벡터이다
방위가 등장하는 문제에서는 흔히 다음과 같이 정한다.
- 동쪽을 양의 \(x\)방향
- 북쪽을 양의 \(y\)방향
반드시 이렇게 정해야 하는 것은 아니다. 중요한 것은 축을 정한 뒤 일관되게 사용하는 것이다.
예제: 보트에 대한 드론의 위치는 어디인가?
드론이 항구 표지를 기준으로 \((420,310)\) m의 위치에 있다. 보트는 같은 표지를 기준으로 \((170,190)\) m에 있다. 보트에 대한 드론의 위치를 구하여라.
1단계: 상대 위치 방정식을 쓴다.
\[ \vec r_{\text{드론/보트}} = \vec r_{\text{드론}} - \vec r_{\text{보트}} \]
2단계: 대응하는 성분끼리 뺀다.
\[ \begin{aligned} \vec r_{\text{드론/보트}} &= (420-170)\hat i + (310-190)\hat j\\ &= 250\hat i + 120\hat j\text{ m} \end{aligned} \]
3단계: 성분의 의미를 해석한다.
드론은 보트보다 동쪽으로 250 m, 북쪽으로 120 m에 있다.
두 물체 사이의 직선거리를 구하려면:
\[ \begin{aligned} |\vec r_{\text{드론/보트}}| &= \sqrt{250^2+120^2}\\ &\approx 277\text{ m} \end{aligned} \]
상대 위치 벡터는 거리보다 더 많은 정보를 준다. 거리와 방향을 모두 알려 준다.
03이제 두 물체를 모두 움직이게 해 보자
위치는 한 순간에 B에 대한 A의 위치가 어디인지를 알려 준다. 그러나 일반적으로 더 유용한 질문은 그 상대 위치가 어떻게 변하고 있는가이다.
다음과 같다고 하자.
- A의 속도는 \(\vec v_A\)
- B의 속도는 \(\vec v_B\)
상대 위치 방정식을 시간에 대해 미분하면:
\[ \vec r_{A/B} = \vec r_A-\vec r_B \]
따라서
\[ \vec v_{A/B} = \vec v_A-\vec v_B \]
이다.
이것이 상대 속도의 핵심 방정식이다.
\[ \boxed{\vec v_{A/B} = \vec v_A-\vec v_B} \]
이는 다음을 뜻한다.
B에서 관찰한 A의 속도 = A의 속도 − B의 속도.
순서가 중요하다.
\[ \vec v_{A/B} \neq \vec v_{B/A} \]
대신,
\[ \vec v_{B/A}=-\vec v_{A/B} \]
이다.
내가 여러분이 북동쪽으로 4 m s\(^{-1}\)의 속도로 움직이는 것을 본다면, 여러분은 내가 남서쪽으로 4 m s\(^{-1}\)의 속도로 움직이는 것을 보게 된다.
크기는 같고 방향은 반대이다.
04상대 속도가 벡터의 뺄셈인 이유
두 자동차가 나란한 차선을 따라 동쪽으로 달리고 있다고 하자.
자동차 A는 25 m s\(^{-1}\), 자동차 B는 20 m s\(^{-1}\)의 속도로 달린다.
도로변에서 보면 A는 25 m s\(^{-1}\)로 움직인다. 하지만 B에서 보면 A가 앞으로 멀어지는 속도는 단지 다음과 같다.
\[ v_{A/B}=25-20=5\text{ m s}^{-1} \]
이제 B의 속도를 바꾸어 보자. B가 서쪽으로 20 m s\(^{-1}\)로 움직인다면, 이를 \(-20\text{ m s}^{-1}\)로 나타낸다.
그러면:
\[ v_{A/B}=25-(-20)=45\text{ m s}^{-1} \]
이다.
여전히 뺄셈이 정확히 작동한다. 부호가 방향 정보를 담고 있기 때문이다.
2차원에서도 정확히 같은 원리가 적용되며, 다만 각 성분별로 뺄셈을 한다.
05평면에서의 상대 속도
다음과 같다고 하자.
\[ \vec v_A=v_{Ax}\hat i+v_{Ay}\hat j \]
그리고
\[ \vec v_B=v_{Bx}\hat i+v_{By}\hat j \]
그러면:
\[ \vec v_{A/B} = (v_{Ax}-v_{Bx})\hat i + (v_{Ay}-v_{By})\hat j \]
이다.
성분을 구했다면 크기는 다음과 같다.
\[ |\vec v_{A/B}| = \sqrt{(v_{Ax}-v_{Bx})^2+(v_{Ay}-v_{By})^2} \]
방향이 필요하다면 상대 속도의 성분에 삼각법을 사용한다.
예를 들어 상대 속도가 \(6\hat i+8\hat j\text{ m s}^{-1}\)라면, 그 크기는:
\[ \sqrt{6^2+8^2}=10\text{ m s}^{-1} \]
이고 방향은:
\[ \theta=\tan^{-1}\left(\frac{8}{6}\right)\approx53.1^\circ \]
이다.
따라서 B에 대해 A는 동쪽에서 북쪽으로 \(53.1^\circ\)인 방향으로 \(10\text{ m s}^{-1}\)의 속도로 움직인다.
방향을 구할 때 주의해야 한다. 역탄젠트는 각도를 하나 계산해 주지만, 실제 벡터가 어느 사분면에 있는지는 성분의 부호를 보고 판단해야 한다.
06가장 쉽게 빠지는 실수: 속도 벡터가 아니라 속력만 빼기
두 항공기를 생각해 보자.
- A는 동쪽으로 \(200\text{ m s}^{-1}\)의 속력으로 이동한다
- B는 북쪽으로 \(200\text{ m s}^{-1}\)의 속력으로 이동한다
어떤 학생은 다음과 같이 말할 수 있다.
“두 항공기의 속력이 같으니 상대 속력은 0이다.”
숫자만 보면 그럴듯하게 들린다.
하지만 속도는 방향을 포함한다.
동쪽을 \(+x\), 북쪽을 \(+y\)로 두면:
\[ \vec v_A=200\hat i \]
\[ \vec v_B=200\hat j \]
따라서:
\[ \vec v_{A/B} = 200\hat i-200\hat j \]
이다.
상대 속력은:
\[ |\vec v_{A/B}| = \sqrt{200^2+(-200)^2} \approx283\text{ m s}^{-1} \]
이다.
두 물체의 속력이 같다고 해서 상대 속도가 0인 것은 아니다. 상대 속도가 0이 되려면 두 속도 벡터가 같아야 한다.
즉, 크기와 방향이 모두 같아야 한다.
07유용한 판단 규칙
상대 운동 문제를 볼 때마다 다음을 물어보자.
“누구의 운동을, 누구를 기준으로 설명하고 있는가?”
그런 다음 숫자를 넣기 전에 먼저 아래첨자 표시를 쓴다.
예를 들어:
\[ \vec v_{\text{비행기/공기}} = \vec v_{\text{비행기}} - \vec v_{\text{공기}} \]
또는
\[ \vec v_{\text{보트/물}} = \vec v_{\text{보트}} - \vec v_{\text{물}} \]
과 같이 쓸 수 있다.
이 표기법은 가장 흔한 실수 중 하나인 뺄셈 순서를 뒤집는 일을 막아 준다.
말로 기억하기 좋은 방법은 다음과 같다.
첫 번째 물체 빼기 두 번째 물체.
따라서 “B에 대한 A”는 \(A-B\)를 뜻한다.
08예제: 서로 다른 방향으로 움직이는 두 보트
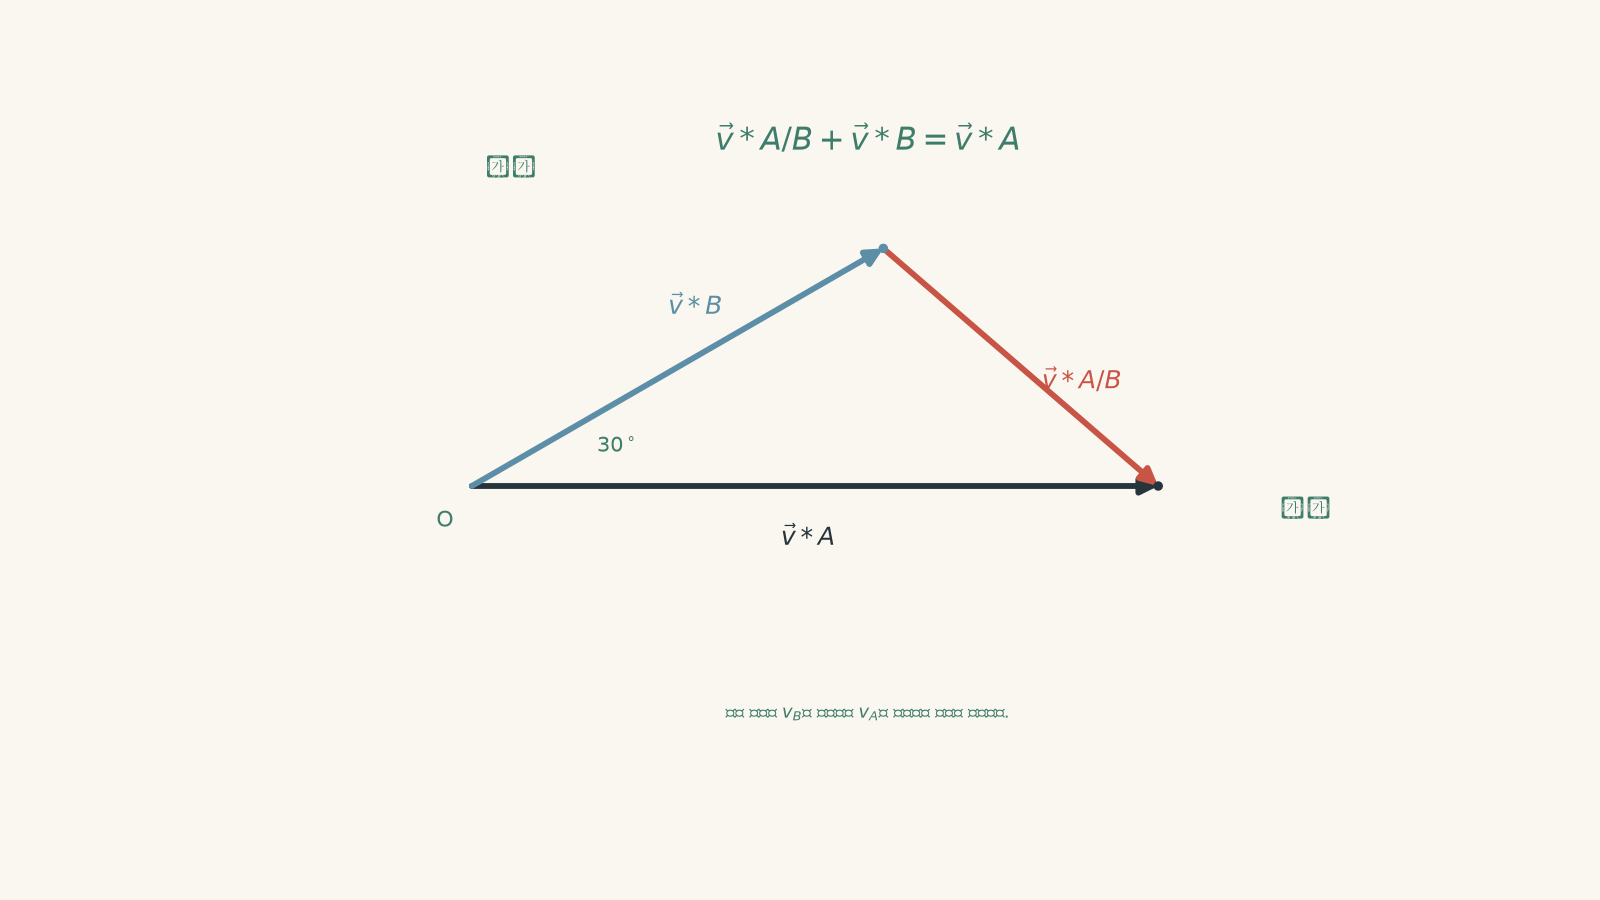
보트 A는 동쪽으로 \(12.0\text{ m s}^{-1}\)로 움직인다. 보트 B는 동쪽에서 북쪽으로 \(30^\circ\)인 방향으로 \(8.0\text{ m s}^{-1}\)로 움직인다. B에 대한 A의 속도를 구하여라.
1단계: 축을 정한다.
동쪽을 \(+x\), 북쪽을 \(+y\)로 둔다.
보트 A의 성분은:
\[ \vec v_A=12.0\hat i\text{ m s}^{-1} \]
이다.
보트 B는 먼저 성분으로 분해해야 한다.
\[ \begin{aligned} v_{Bx}&=8.0\cos30^\circ=6.93\text{ m s}^{-1}\\ v_{By}&=8.0\sin30^\circ=4.00\text{ m s}^{-1} \end{aligned} \]
따라서:
\[ \vec v_B = 6.93\hat i+4.00\hat j\text{ m s}^{-1} \]
이다.
2단계: A의 속도에서 B의 속도를 뺀다.
\[ \begin{aligned} \vec v_{A/B} &=\vec v_A-\vec v_B\\ &=(12.0-6.93)\hat i+(0-4.00)\hat j\\ &=5.07\hat i-4.00\hat j\text{ m s}^{-1} \end{aligned} \]
수직 성분이 음수라는 것은 B에서 볼 때 A가 남쪽으로 움직이는 것처럼 보인다는 뜻이다.
3단계: 크기를 구한다.
\[ \begin{aligned} |\vec v_{A/B}| &=\sqrt{5.07^2+(-4.00)^2}\\ &=6.46\text{ m s}^{-1} \end{aligned} \]
4단계: 방향을 구한다.
상대 속도는 동쪽 성분이 양수이고 북쪽 성분이 음수이므로 동쪽에서 남쪽 방향을 향한다.
\[ \begin{aligned} \theta &=\tan^{-1}\left(\frac{4.00}{5.07}\right)\\ &=38.3^\circ \end{aligned} \]
따라서:
\[ \boxed{\vec v_{A/B}=6.46\text{ m s}^{-1},\ \text{동쪽에서 남쪽으로 }38.3^\circ} \]
보트 B에서 보면 보트 A는 남동쪽을 향해 대각선으로 움직이는 것처럼 보인다. 실제로 A는 해안을 기준으로 정확히 동쪽으로 이동하고 있는데도 그렇다.
09상대 속도의 삼각형 형태
방정식
\[ \vec v_{A/B}=\vec v_A-\vec v_B \]
은 다음과 같이 바꿔 쓸 수 있다.
\[ \vec v_A=\vec v_{A/B}+\vec v_B \]
이 형태는 어떤 속도가 움직이는 매질이나 관찰자를 기준으로 자연스럽게 측정되는 경우에 유용하다.
예를 들어 지면에 대한 항공기의 운동은 다음과 같이 생각할 수 있다.
\[ \vec v_{\text{비행기/지면}} = \vec v_{\text{비행기/공기}} + \vec v_{\text{공기/지면}} \]
여기서:
- \(\vec v_{\text{비행기/공기}}\)는 주변 공기에 대한 항공기의 속도이다
- \(\vec v_{\text{공기/지면}}\)는 바람의 속도이다
- \(\vec v_{\text{비행기/지면}}\)는 지면에 고정된 관찰자가 측정하는 속도이다
이것은 새로운 법칙이 아니다. 같은 상대 속도 관계를 다시 정리한 것뿐이다.
10예제: 측풍 속의 연구용 드론
드론이 지면을 기준으로 정확히 북쪽으로 \(15.0\text{ m s}^{-1}\)의 속도로 이동해야 한다. 바람은 동쪽으로 \(6.0\text{ m s}^{-1}\)의 속도로 분다. 드론이 공기에 대해 가져야 하는 속도를 구하여라.
처음에는 드론이 단순히 북쪽을 향하면 된다고 예상할 수 있다.
하지만 그렇게 할 수 없다. 공기에 대해 북쪽을 향하면 바람이 드론을 동쪽으로 밀어 버린다. 따라서 공기 중에서의 서쪽 방향 운동이 동쪽으로 부는 바람을 상쇄하도록 드론은 어느 정도 서쪽을 향해야 한다.
1단계: 속도 관계식을 쓴다.
\[ \vec v_{\text{드론/지면}} = \vec v_{\text{드론/공기}} + \vec v_{\text{공기/지면}} \]
정리하면:
\[ \vec v_{\text{드론/공기}} = \vec v_{\text{드론/지면}} - \vec v_{\text{공기/지면}} \]
이다.
2단계: 필요한 지면 속도와 바람 속도를 성분으로 나타낸다.
동쪽을 \(+x\), 북쪽을 \(+y\)로 두면:
\[ \vec v_{\text{드론/지면}} = 0\hat i+15.0\hat j\text{ m s}^{-1} \]
이고
\[ \vec v_{\text{공기/지면}} = 6.0\hat i+0\hat j\text{ m s}^{-1} \]
이다.
3단계: 벡터를 뺀다.
\[ \begin{aligned} \vec v_{\text{드론/공기}} &=(0-6.0)\hat i+(15.0-0)\hat j\\ &=-6.0\hat i+15.0\hat j\text{ m s}^{-1} \end{aligned} \]
4단계: 공기에 대한 필요한 속력을 구한다.
\[ \begin{aligned} |\vec v_{\text{드론/공기}}| &=\sqrt{(-6.0)^2+15.0^2}\\ &=\sqrt{261}\\ &=16.2\text{ m s}^{-1} \end{aligned} \]
5단계: 진행 방향을 구한다.
속도는 북쪽에서 서쪽 방향을 향한다.
\[ \begin{aligned} \theta &=\tan^{-1}\left(\frac{6.0}{15.0}\right)\\ &=21.8^\circ \end{aligned} \]
따라서 드론은 다음과 같이 비행해야 한다.
\[ \boxed{16.2\text{ m s}^{-1},\ \text{북쪽에서 서쪽으로 }21.8^\circ} \]
이 진행 방향은 서쪽 방향으로 \(6.0\text{ m s}^{-1}\)의 성분을 만들어 바람의 동쪽 방향 속도를 정확히 상쇄한다. 그 결과 지면에 대한 운동은 정확히 북쪽이 된다.
11상대 위치는 상대 속도에 따라 변한다
위치 방정식과 속도 방정식은 서로 연결되어 있다.
속도가 일정하다면:
\[ \vec r_{A/B}(t) = \vec r_{A/B}(0) + \vec v_{A/B}t \]
이다. 여기서:
- \(\vec r_{A/B}(0)\)는 B에 대한 A의 초기 위치이다
- \(\vec v_{A/B}\)는 B에 대한 A의 일정한 속도이다
- \(t\)는 초 단위의 경과 시간이다
- \(\vec r_{A/B}(t)\)는 시간 \(t\) 후의 상대 위치이다
이 방정식을 이용하면 “서로 만나게 되는가?” 또는 “얼마나 가까워지는가?”와 같은 많은 문제를 일반적인 운동 문제로 바꿀 수 있다.
특히 중요한 경우가 하나 있다.
만약:
\[ \vec r_{A/B}(t)=\vec 0 \]
이라면 그 순간 A와 B는 같은 위치에 있다.
속도가 일정한 조건에서 충돌이나 요격이 일어나려면 같은 \(t\)값에서 상대 위치의 두 성분이 모두 0이 되어야 한다.
마지막 조건이 중요하다. 어떤 시각에 \(x=0\)이 되고 다른 시각에 \(y=0\)이 된다고 해서 두 물체가 충돌하는 것은 아니다.
12상대 가속도
같은 패턴은 계속된다.
다음 식에서 시작하면:
\[ \vec v_{A/B}=\vec v_A-\vec v_B \]
다시 미분하여:
\[ \vec a_{A/B}=\vec a_A-\vec a_B \]
를 얻는다. 여기서 \(\vec a_{A/B}\)는 B에 대한 A의 가속도이다.
두 물체의 가속도가 정확히 같다면:
\[ \vec a_{A/B}=\vec 0 \]
이다.
따라서 두 물체의 상대 속도는 일정하게 유지된다.
이 단순한 모델에는 중요한 한계가 있다. 여기서 사용한 방정식은 관찰자가 사용하는 좌표축이 서로 평행한 상태를 유지하며 서로에 대해 회전하지 않는다고 가정한다. 회전하는 기준계에서는 관찰자의 좌표축 방향 변화가 측정되는 운동에 영향을 주므로 추가 항이 필요하다.
병진 운동을 하는 관찰자가 등장하는 일반적인 HSC 상대 운동 문제에서는 벡터 뺄셈이 필요한 모델이다.
13문제를 정리하는 간단한 방법
2차원 상대 운동 문제가 복잡해지면 다음 순서를 사용하자.
- 양의 \(x\)방향과 \(y\)방향을 정한다.
- 관련된 각 속도 벡터를 그리거나 확인한다.
- 기울어진 벡터를 성분으로 분해한다.
- 정확히 어떤 상대량을 구해야 하는지 결정한다.
- \(\vec v_{A/B}=\vec v_A-\vec v_B\)와 같은 기호식부터 쓴다.
- \(x\)성분끼리 뺀다.
- \(y\)성분끼리 뺀다.
- 문제에서 요구하는 경우에만 크기와 방향을 구한다.
- 결과가 물리적으로 무엇을 뜻하는지 해석한다.
숫자를 대입하기 전에 기호식을 먼저 한 줄 쓰는 것은 그만한 가치가 있다. 뺄셈 순서를 거꾸로 쓴 실수를 훨씬 쉽게 발견할 수 있기 때문이다.
14문제와 풀이
문제 1
한 자전거 운전자가 동쪽으로 \(9.0\text{ m s}^{-1}\)의 속도로 움직인다. 그 옆의 두 번째 자전거 운전자는 동쪽으로 \(6.5\text{ m s}^{-1}\)의 속도로 움직인다.
두 번째 자전거 운전자에 대한 첫 번째 자전거 운전자의 속도를 구하여라.
풀이 1
첫 번째 자전거 운전자는 두 번째 자전거 운전자에 대해 동쪽으로 \(2.5\text{ m s}^{-1}\)의 속도로 움직인다.
동쪽을 양의 방향으로 둔다. 그러면:
\[ \begin{aligned} v_{1/2} &=v_1-v_2\\ &=9.0-6.5\\ &=2.5\text{ m s}^{-1} \end{aligned} \]
양의 결과는 자전거 운전자 1이 자전거 운전자 2에 대해 동쪽으로 움직인다는 뜻이다.
두 자전거 운전자 모두 도로에 대해서는 훨씬 더 빠르게 움직이지만, 둘 사이의 거리는 단지 \(2.5\text{ m s}^{-1}\)의 비율로 증가한다.
문제 2
기상 관측 기구의 지면에 대한 속도는
\[ \vec v_B=4.0\hat i+7.0\hat j\text{ m s}^{-1} \]
이고, 관측 항공기의 지면에 대한 속도는
\[ \vec v_A=10.0\hat i+3.0\hat j\text{ m s}^{-1} \]
이다.
항공기에 대한 기구의 속도를 크기와 방향을 포함하여 구하여라.
풀이 2
기구는 항공기에 대해 서쪽에서 북쪽으로 \(33.7^\circ\)인 방향으로 \(7.21\text{ m s}^{-1}\)의 속도로 움직인다.
구해야 하는 것은 항공기에 대한 기구의 속도이므로 순서는 다음과 같다.
\[ \vec v_{B/A}=\vec v_B-\vec v_A \]
대입하면:
\[ \begin{aligned} \vec v_{B/A} &=(4.0-10.0)\hat i+(7.0-3.0)\hat j\\ &=-6.0\hat i+4.0\hat j\text{ m s}^{-1} \end{aligned} \]
그 크기는:
\[ \begin{aligned} |\vec v_{B/A}| &=\sqrt{(-6.0)^2+4.0^2}\\ &=\sqrt{52}\\ &=7.21\text{ m s}^{-1} \end{aligned} \]
이다.
이 벡터는 동쪽 성분이 음수이고 북쪽 성분이 양수이므로 서쪽에서 북쪽 방향을 향한다.
\[ \theta = \tan^{-1}\left(\frac{4.0}{6.0}\right) = 33.7^\circ \]
가장 주의해야 할 점은 뺄셈의 순서를 뒤집는 것이다. 순서를 뒤집으면 기구에 대한 항공기의 속도를 구하게 된다. 그 벡터는 크기는 같지만 방향은 반대이다.
문제 3
보트가 정지한 물에 대해 정확히 북쪽으로 \(10.0\text{ m s}^{-1}\)의 속도로 움직인다. 강물은 동쪽으로 \(4.0\text{ m s}^{-1}\)의 속도로 흐른다.
한 학생은 강둑에 대한 보트의 속력이 \(10.0-4.0=6.0\text{ m s}^{-1}\)라고 주장한다.
이 주장이 왜 틀렸는지 설명하고, 강둑에 대한 보트의 실제 속도를 구하여라.
풀이 3
보트는 강둑에 대해 북쪽에서 동쪽으로 \(21.8^\circ\)인 방향으로 \(10.8\text{ m s}^{-1}\)의 속도로 움직인다. 학생의 뺄셈이 틀린 이유는 두 속도 벡터가 서로 수직인 방향을 가리키기 때문이다.
속도 관계식은:
\[ \vec v_{\text{보트/강둑}} = \vec v_{\text{보트/물}} + \vec v_{\text{물/강둑}} \]
이다.
동쪽을 \(+x\), 북쪽을 \(+y\)로 두면:
\[ \vec v_{\text{보트/물}} = 0\hat i+10.0\hat j\text{ m s}^{-1} \]
이고
\[ \vec v_{\text{물/강둑}} = 4.0\hat i+0\hat j\text{ m s}^{-1} \]
이다.
따라서:
\[ \vec v_{\text{보트/강둑}} = 4.0\hat i+10.0\hat j\text{ m s}^{-1} \]
이다.
그 크기는:
\[ \begin{aligned} |\vec v_{\text{보트/강둑}}| &=\sqrt{4.0^2+10.0^2}\\ &=\sqrt{116}\\ &=10.8\text{ m s}^{-1} \end{aligned} \]
이다.
방향은:
\[ \theta = \tan^{-1}\left(\frac{4.0}{10.0}\right) = 21.8^\circ \]
이며, 북쪽에서 동쪽 방향으로 측정한 각도이다.
쉽게 빠지는 실수는 벡터를 일반적인 양수처럼 다루는 것이다. 속력을 직접 뺄 수 있는 경우는 관련 속도 벡터들이 같은 직선 위에 있고, 방향이 이미 부호를 통해 처리된 경우뿐이다.
문제 4
\(t=0\)에서 차량 A는 차량 B보다 동쪽으로 \(240\text{ m}\), 남쪽으로 \(120\text{ m}\) 떨어져 있다.
지면에 대한 두 차량의 속도는:
\[ \vec v_A=-8.0\hat i+6.0\hat j\text{ m s}^{-1} \]
그리고
\[ \vec v_B=4.0\hat i\text{ m s}^{-1} \]
이다. 여기서 동쪽은 \(+x\), 북쪽은 \(+y\)이다.
두 차량이 모두 일정한 속도를 유지할 때 충돌하는지 판단하여라.
풀이 4
두 차량은 \(20.0\text{ s}\) 후에 충돌한다.
먼저 B에 대한 A의 초기 위치를 쓴다. A는 B보다 동쪽으로 240 m, 남쪽으로 120 m에 있으므로:
\[ \vec r_{A/B}(0) = 240\hat i-120\hat j\text{ m} \]
이다.
이제 B에 대한 A의 속도를 구한다.
\[ \begin{aligned} \vec v_{A/B} &=\vec v_A-\vec v_B\\ &=(-8.0-4.0)\hat i+(6.0-0)\hat j\\ &=-12.0\hat i+6.0\hat j\text{ m s}^{-1} \end{aligned} \]
시간 \(t\)에서의 상대 위치는:
\[ \vec r_{A/B}(t) = \vec r_{A/B}(0)+\vec v_{A/B}t \]
이므로:
\[ \vec r_{A/B}(t) = (240-12t)\hat i+(-120+6t)\hat j \]
이다.
충돌하려면 두 성분이 같은 시각에 모두 0이 되어야 한다.
\(x\)성분에 대해:
\[ \begin{aligned} 240-12t&=0\\ t&=20.0\text{ s} \end{aligned} \]
\(y\)성분에 대해:
\[ \begin{aligned} -120+6t&=0\\ t&=20.0\text{ s} \end{aligned} \]
두 성분이 모두 \(20.0\text{ s}\)에서 0이 되므로:
\[ \boxed{t=20.0\text{ s}} \]
이다.
중요한 논리는 단순히 두 차량이 대체로 서로를 향해 움직인다는 것이 아니다. 상대 위치 벡터가 정확히 0이 되어야 한다. 여기서는 두 좌표 조건이 같은 순간에 충족된다.
문제 5
두 탐사 장치 P와 Q가 평평한 시험장을 가로질러 움직인다.
어느 순간:
\[ \vec r_{P/Q}=80\hat i-60\hat j\text{ m} \]
이고
\[ \vec v_{P/Q}=-12\hat i+9\hat j\text{ m s}^{-1} \]
이다.
한 학생은 \(\vec v_{P/Q}\)가 \(\vec r_{P/Q}\)와 반대 방향을 가리킨다는 것을 보고, 두 장치가 일정한 속도를 유지한다면 결국 반드시 충돌한다고 결론 내린다.
이 결론은 옳은가? 옳다면 충돌이 언제 일어나는지 구하여라. 옳지 않다면 그 이유를 설명하여라.
풀이 5
이 특정한 경우에는 그 결론이 옳으며, 두 탐사 장치는 \(6.67\text{ s}\) 후에 충돌한다. 하지만 단순히 서로를 “대략 향해” 움직이는 것만으로는 충분하지 않다. 상대 속도는 전체 상대 위치 벡터를 정확히 0으로 만들 수 있는 방향을 가져야 한다.
충돌하려면:
\[ \vec r_{P/Q}(t) = \vec r_{P/Q}(0) + \vec v_{P/Q}t = \vec 0 \]
이어야 한다.
\(x\)성분을 사용하면:
\[ \begin{aligned} 80-12t&=0\\ t&=\frac{80}{12}\\ &=6.67\text{ s} \end{aligned} \]
\(y\)성분을 사용하면:
\[ \begin{aligned} -60+9t&=0\\ t&=\frac{60}{9}\\ &=6.67\text{ s} \end{aligned} \]
두 성분이 같은 시각에 0이 되므로 두 탐사 장치는 충돌한다.
더 빠르게 개념적으로 확인하는 방법도 있다. 성분의 비율을 비교해 보자.
\[ \frac{-12}{80}=-0.15\text{ s}^{-1} \]
그리고
\[ \frac{9}{-60}=-0.15\text{ s}^{-1} \]
이다.
상대 속도의 두 성분은 각각 대응하는 상대 위치 성분의 동일한 음의 배수이다.
\[ \vec v_{P/Q}=-0.15\vec r_{P/Q} \]
따라서 상대 속도는 상대 위치 벡터와 정확히 반대 방향을 가리킨다. 상대 기준계에서 두 탐사 장치는 서로를 향해 곧장 움직인다.
이 비율들이 서로 달랐다면 두 탐사 장치는 충돌하지 않고 서로 가까이 스쳐 지나갈 수도 있다. 이러한 구분은 최근접 거리와 더 복잡한 요격 문제를 공부할 때 중요해진다.
15이 모델을 이용해 다음에 할 수 있는 것
상대 운동을 이용하면 두 물체의 문제를 한 물체의 문제로 바꿀 수 있다.
A와 B를 따로 추적하는 대신 B가 원점에 고정되어 있다고 생각하고, A가 B에 대해 어떻게 움직이는지를 분석할 수 있다. 핵심 방정식은 다음과 같다.
\[ \vec r_{A/B}=\vec r_A-\vec r_B \]
\[ \vec v_{A/B}=\vec v_A-\vec v_B \]
그리고 필요하다면:
\[ \vec a_{A/B}=\vec a_A-\vec a_B \]
이다.
이 관점은 특히 요격, 충돌, 최근접 거리, 바람, 물의 흐름, 움직이는 관찰자 문제에 유용하다. 다음 단계는 상대 위치 방정식을 사용해 두 물체가 어떻게 움직이는 것처럼 보이는지만 판단하는 데서 그치지 않고, 두 물체의 경로가 실제로 만나는지까지 판단하는 방법을 배우는 것이다.