
HSC 물리학: 속도 변화와 벡터 뺄셈
부호가 있는 값, 벡터 도형, 성분별 뺄셈을 이용해 속도 변화량을 구하는 방법을 배웁니다. 풀이 예제, 흔한 오개념, HSC 유형 연습문제를 포함합니다.
자동차가 동쪽으로 15 m/s의 속도로 이동하고 있다. 몇 초 뒤에는 북쪽으로 15 m/s의 속도로 이동하고 있다. 속도계에는 두 경우 모두 같은 숫자가 표시된다.
그렇다면 속도 벡터는 변했을까?
계속 읽기 전에 먼저 예상해 보자. 속력은 계속 15 m/s였으므로 변하지 않았다고 생각하기 쉽다. 하지만 속도는 속력뿐 아니라 방향도 포함한다. 북쪽으로 방향을 바꾸면 크기는 일정하더라도 속도는 변한다.
유용한 질문은 단순히 “물체가 지금 얼마나 빠르게 움직이고 있는가?”가 아니다. 다음과 같이 물어야 한다.
초기 속도에 어떤 벡터를 더해야 최종 속도가 되는가?
그 벡터가 바로 속도 변화량이다.
01속도를 화살표로 생각하기
속도 벡터는 화살표로 나타낼 수 있다.
- 화살표의 길이는 속력을 나타낸다.
- 화살표의 방향은 운동 방향을 나타낸다.
동쪽으로 10 m/s인 속도는 동쪽을 가리키는 화살표로 나타낼 수 있다. 북쪽으로 10 m/s인 속도는 길이는 같지만 북쪽을 가리킨다.
따라서 두 물체의 속력이 같더라도 속도는 완전히 다를 수 있다.
여기서 첫 번째로 유용한 사고 모델을 얻을 수 있다.
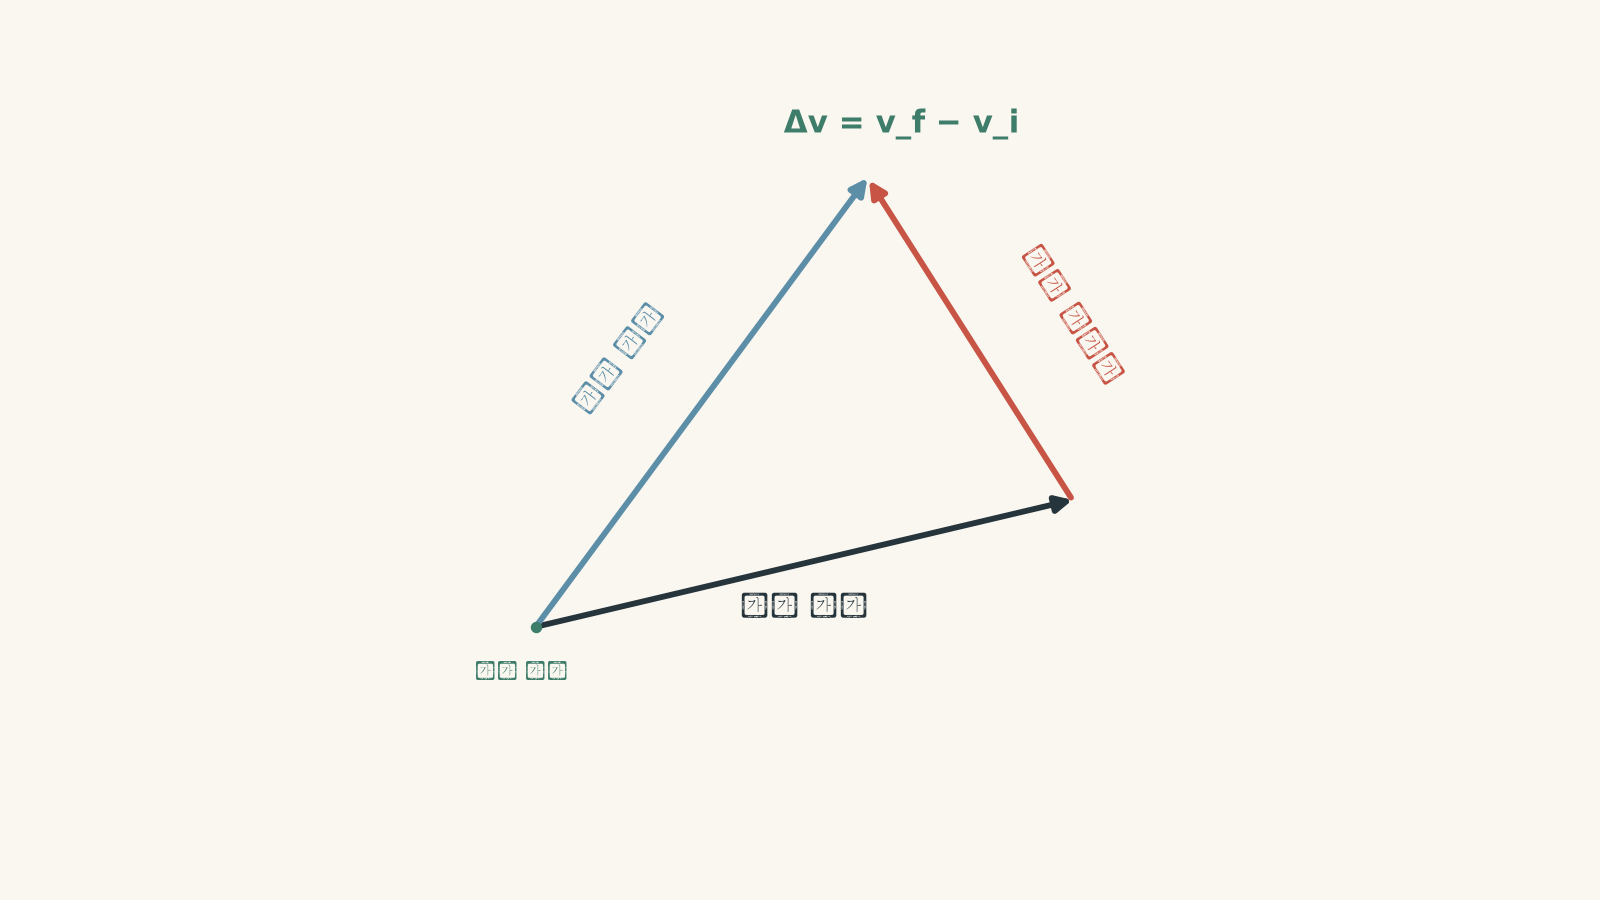
속도 변화량은 초기 속도 화살표를 최종 속도 화살표로 바꾸는 데 필요한 화살표이다.
이 모델은 유용하지만, 한 가지 중요한 조건이 있다. 초기 속도 벡터와 최종 속도 벡터는 같은 시작점에서 비교해야 한다.
02벡터 뺄셈 법칙
초기 속도는 \(\vec v_i\)로 나타내며, 여기서 \(i\)는 initial, 즉 초기를 뜻한다. 최종 속도는 \(\vec v_f\)로 나타낸다.
속도 변화량은 다음과 같다.
\[ \Delta \vec v = \vec v_f - \vec v_i \]
여기서:
- \(\Delta\)는 “변화량”을 뜻한다.
- \(\vec v\)는 속도를 뜻한다.
- \(\vec v_i\)는 초기 속도이다.
- \(\vec v_f\)는 최종 속도이다.
순서가 중요하다.
항상:
최종값 빼기 초기값
이며, 초기값 빼기 최종값이 아니다.
왜 그럴까? 식을 정리해 보자.
\[ \vec v_f = \vec v_i + \Delta \vec v \]
따라서 \(\Delta \vec v\)는 초기 속도에 더했을 때 최종 속도가 되도록 하는 바로 그 속도 벡터이다.
이것이 이 뺄셈이 가지는 물리적 의미이다.
031차원 운동: 방향을 부호로 나타내기
물체가 하나의 직선을 따라서만 움직인다면, 서로 반대인 방향에 서로 반대인 부호를 정해 주는 것으로 벡터 뺄셈을 일반적인 뺄셈처럼 계산할 수 있다.
예를 들어 다음과 같이 정할 수 있다.
- 동쪽을 양의 방향
- 서쪽을 음의 방향
반대로 서쪽을 양의 방향으로 정해도 된다. 물리학에서는 어느 방향을 양의 방향으로 선택하는지는 중요하지 않다. 중요한 것은 처음부터 끝까지 일관되게 사용하는 것이다.
풀이 예제: 동쪽으로 달리는 자전거가 감속하는 경우
자전거가 처음에 동쪽으로 12 m/s로 달리고 있다. 자전거가 감속하여 동쪽으로 5.0 m/s로 달리게 되었다. 속도 변화량을 구하여라.
동쪽을 양의 방향으로 정한다.
1단계: 초기 속도와 최종 속도에 부호를 붙여 나타낸다.
\[ v_i = +12\text{ m/s} \]
\[ v_f = +5.0\text{ m/s} \]
두 속도 모두 동쪽을 향하므로 둘 다 양수이다.
2단계: 최종값에서 초기값을 뺀다.
\[ \begin{aligned} \Delta v &= v_f-v_i\\ &= (+5.0)-(+12)\\ &= -7.0\text{ m/s} \end{aligned} \]
3단계: 부호의 의미를 해석한다.
음의 부호는 속도 변화량이 서쪽을 향한다는 뜻이다.
따라서,
\[ \boxed{\Delta v = 7.0\text{ m/s west}} \]
조금 이상하게 느껴질 수 있는 점이 있다. 자전거는 여전히 동쪽으로 움직이고 있지만, 속도 변화량은 서쪽을 향한다.
물리적으로 생각하면 자연스럽다. 동쪽 방향의 속도를 줄이려면 속도가 서쪽 방향으로 변해야 하기 때문이다.
04방향이 반대로 바뀌는 경우는 학생들이 자주 실수한다
카트가 동쪽으로 8.0 m/s로 움직이다가 이후 서쪽으로 6.0 m/s로 움직인다고 하자.
흔히 하는 실수는 다음과 같다.
\[ 8.0-6.0=2.0\text{ m/s} \]
이 계산은 속력만 뺀 것이다. 방향에 대한 정보는 사라졌다.
동쪽을 양의 방향으로 정하면,
\[ v_i=+8.0\text{ m/s}, \qquad v_f=-6.0\text{ m/s} \]
따라서,
\[ \begin{aligned} \Delta v &= v_f-v_i\\ &=(-6.0)-(+8.0)\\ &=-14.0\text{ m/s} \end{aligned} \]
속도 변화량은 서쪽으로 14 m/s이다.
카트가 실제로 어떻게 움직여야 했는지 생각해 보자. 먼저 속도를 0으로 만들기 위해 동쪽 방향 속도 8 m/s를 없애야 하고, 그다음 서쪽 방향 속도 6 m/s를 추가로 얻어야 한다. 따라서 전체 속도 변화량은 서쪽으로 14 m/s이다.
이 때문에 속도에 부호를 붙이는 것이 중요하다.
05도형에서 벡터 뺄셈하기
2차원에서는 단순히 한 방향을 양수, 반대 방향을 음수라고 하는 것만으로는 충분하지 않다. 물체는 북동쪽, 남서쪽 또는 그 밖의 어떤 각도로도 움직일 수 있다.
벡터 방정식은 여전히 다음과 같다.
\[ \Delta \vec v=\vec v_f-\vec v_i \]
이 뺄셈을 그래프로 이해하는 데 유용한 두 가지 방법이 있다.
방법 1: 두 속도 벡터의 꼬리를 같은 점에 두기
\(\vec v_i\)와 \(\vec v_f\)를 같은 점에서 시작하도록 그린다.
그다음 다음과 같이 화살표를 그린다.
\(\vec v_i\)의 화살촉에서 \(\vec v_f\)의 화살촉으로
그 화살표가 \(\Delta\vec v\)이다.
방향이 중요하다. 최종 속도의 끝에서 초기 속도의 끝으로 화살표를 그리면 \(-\Delta\vec v\), 즉 반대 방향의 벡터를 구한 것이 된다.
방법 2: 뺄셈을 덧셈으로 바꾸기
벡터 뺄셈은 언제나 다음과 같이 다시 쓸 수 있다.
\[ \Delta\vec v=\vec v_f+(-\vec v_i) \]
벡터 \(-\vec v_i\)는 \(\vec v_i\)와 크기는 같지만 방향은 반대이다.
그런 다음 일반적인 머리-꼬리 방식의 벡터 덧셈을 사용할 수 있다.
조금 우스운 방식으로 기억하고 싶다면 저녁 약속을 취소하는 상황을 떠올려 보자. 원래 계획을 빼는 것은 그 계획이 처음부터 존재하지 않았다고 생각하는 것과는 다르다. 원래 계획을 되돌리려면 크기는 같고 방향은 반대인 “계획을 취소하는” 벡터가 필요하다. 성분 계산을 시작하면 이 비유는 더 이상 크게 도움이 되지 않지만, 벡터를 뺄 때 왜 그 방향이 반대로 바뀌는지는 잘 보여 준다.
06축척 도형을 이용해 그래프적으로 답을 구할 수 있다
문제에서 속도 변화량을 그래프적으로 구하라고 한다면 축척을 사용하여 도형을 그릴 수 있다.
예를 들어 축척이 다음과 같다고 하자.
1 cm는 2 m/s를 나타낸다
측정한 \(\Delta\vec v\) 화살표의 길이가 4.5 cm라면, 그 크기는 다음을 나타낸다.
\[ 4.5\times2=9.0\text{ m/s} \]
그런 다음 도형을 이용해 방향을 측정할 수 있다.
축척 도형의 정확도는 얼마나 정확하게 그리고 측정하는지에 따라 제한된다. 일반적으로 성분을 이용한 계산이 더 정밀한 수치 답을 준다.
그래도 도형은 뺄셈이 실제로 무엇을 의미하는지 보여 주기 때문에 매우 유용하다.
072차원 속도 변화량: 성분별로 빼기
모든 2차원 속도 벡터는 서로 수직인 성분으로 분해할 수 있다.
편리한 좌표계는 다음과 같다.
- 동쪽을 양의 \(x\)방향
- 북쪽을 양의 \(y\)방향
그러면 속도를 다음과 같이 나타낼 수 있다.
\[ \vec v=(v_x,v_y) \]
여기서 \(v_x\)는 동서 방향 성분이고 \(v_y\)는 남북 방향 성분이다.
속도 변화량을 구하려면 서로 대응하는 성분끼리 뺀다.
\[ \Delta v_x=v_{fx}-v_{ix} \]
그리고
\[ \Delta v_y=v_{fy}-v_{iy} \]
따라서,
\[ \Delta\vec v=(\Delta v_x,\Delta v_y) \]
이 성분들을 구한 뒤에는 피타고라스 정리를 이용해 크기를 구할 수 있다.
\[ |\Delta\vec v|=\sqrt{(\Delta v_x)^2+(\Delta v_y)^2} \]
그다음 삼각함수를 이용해 방향을 구할 수 있다.
풀이 예제: 드론이 방향을 바꾸는 경우
드론이 처음에는 동쪽으로 6.0 m/s로 이동하고 있다. 이후 북쪽으로 8.0 m/s로 이동한다. 속도 변화량의 크기와 방향을 구하여라.
동쪽을 양의 \(x\)방향, 북쪽을 양의 \(y\)방향으로 정한다.
1단계: 두 속도 벡터를 성분 형태로 나타낸다.
초기 속도는 완전히 동쪽 방향이다.
\[ \vec v_i=(6.0,0)\text{ m/s} \]
최종 속도는 완전히 북쪽 방향이다.
\[ \vec v_f=(0,8.0)\text{ m/s} \]
2단계: 최종 속도에서 초기 속도를 뺀다.
\[ \begin{aligned} \Delta\vec v &=\vec v_f-\vec v_i\\ &=(0,8.0)-(6.0,0)\\ &=(-6.0,8.0)\text{ m/s} \end{aligned} \]
음의 \(x\)성분은 서쪽을 뜻한다. 양의 \(y\)성분은 북쪽을 뜻한다.
따라서 속도 변화량은 북서쪽을 향한다.
3단계: 크기를 구한다.
\[ \begin{aligned} |\Delta\vec v| &=\sqrt{(-6.0)^2+(8.0)^2}\\ &=\sqrt{36+64}\\ &=10\text{ m/s} \end{aligned} \]
4단계: 방향을 구한다.
서쪽에서 북쪽으로 잰 각도를 이용하면,
\[ \begin{aligned} \tan\theta&=\frac{8.0}{6.0}\\ \theta&=\tan^{-1}\left(\frac{8.0}{6.0}\right)\\ &=53^\circ \end{aligned} \]
따라서,
\[ \boxed{\Delta\vec v=10\text{ m/s at }53^\circ\text{ north of west}} \]
이 결과는 드론 자체가 북서쪽으로 이동하고 있다는 뜻이 아니다. 드론의 최종 속도는 북쪽이다.
북서쪽을 향하는 벡터는 초기의 동쪽 방향 속도에서 최종의 북쪽 방향 속도로 바뀌기 위해 속도가 어떻게 변해야 했는지를 나타낸다.
이 구분은 이 주제에서 가장 중요한 개념 중 하나이다.
08속도가 각도로 주어지는 경우
때로는 초기 속도나 최종 속도가 수평 또는 수직 방향으로 간단하게 주어지지 않는다.
물체가 동쪽에서 북쪽으로 \(\theta\)만큼 기울어진 방향으로 속력 \(v\)로 움직인다고 하자.
그 성분은 다음과 같다.
\[ v_x=v\cos\theta \]
그리고
\[ v_y=v\sin\theta \]
그런 다음 이전과 똑같이 성분별로 뺄 수 있다.
풀이 예제: 차량의 속력과 방향이 모두 변하는 경우
작은 차량이 처음에는 동쪽으로 20 m/s로 이동한다. 이후 동쪽에서 북쪽으로 \(60^\circ\) 기울어진 방향으로 12 m/s로 이동한다. 속도 변화량을 구하여라.
동쪽을 양의 \(x\)방향, 북쪽을 양의 \(y\)방향으로 정한다.
1단계: 초기 속도를 성분으로 나타낸다.
\[ \vec v_i=(20,0)\text{ m/s} \]
2단계: 최종 속도를 성분으로 분해한다.
\[ \begin{aligned} v_{fx}&=12\cos60^\circ=6.0\text{ m/s}\\ v_{fy}&=12\sin60^\circ=10.4\text{ m/s} \end{aligned} \]
따라서,
\[ \vec v_f=(6.0,10.4)\text{ m/s} \]
3단계: 속도 벡터를 뺀다.
\[ \begin{aligned} \Delta\vec v &=\vec v_f-\vec v_i\\ &=(6.0,10.4)-(20,0)\\ &=(-14,10.4)\text{ m/s} \end{aligned} \]
4단계: 크기를 구한다.
\[ \begin{aligned} |\Delta\vec v| &=\sqrt{(-14)^2+(10.4)^2}\\ &=\sqrt{304.2}\\ &=17.4\text{ m/s} \end{aligned} \]
5단계: 방향을 구한다.
이 벡터는 서쪽 방향 성분이 14 m/s이고 북쪽 방향 성분이 10.4 m/s이다.
\[ \begin{aligned} \tan\theta&=\frac{10.4}{14}\\ \theta&=36.6^\circ \end{aligned} \]
따라서,
\[ \boxed{\Delta\vec v=17.4\text{ m/s at }36.6^\circ\text{ north of west}} \]
최종 속력은 12 m/s에 불과하지만, 속도 변화량은 17.4 m/s이다. 이것은 모순이 아니다. 속도 변화량은 두 벡터를 비교한 값이다. 그 크기가 반드시 초기 속력과 최종 속력 사이의 값일 필요는 없다.
09유용한 판단 기준
| 상황 | 가장 적절한 방법 |
|---|---|
| 운동이 하나의 직선을 따라 일어나는 경우 | 양의 방향을 정하고 부호를 붙인 속도끼리 뺀다 |
| 초기 속도와 최종 속도가 성분으로 주어진 경우 | \(x\)성분과 \(y\)성분을 각각 따로 뺀다 |
| 속도가 크기와 각도로 주어진 경우 | 먼저 성분으로 분해한다 |
| 그래프적인 답을 요구하는 경우 | 두 속도 벡터를 축척에 맞게 그리고 \(\Delta\vec v\)를 작도한다 |
| 어느 방향으로 빼야 하는지 헷갈리는 경우 | 기억하자: \(\Delta\vec v\) 화살표는 \(\vec v_i\)의 끝에서 \(\vec v_f\)의 끝으로 향한다 |
10가장 흔한 오개념: 속력의 변화는 속도의 변화와 다르다
물체가 처음에는 동쪽으로 10 m/s로 움직이다가 방향을 바꾸어 북쪽으로 10 m/s로 움직인다고 하자.
속력의 변화량은
\[ 10-10=0\text{ m/s} \]
이다.
하지만 속도 변화량은 0이 아니다.
성분을 이용하면,
\[ \vec v_i=(10,0)\text{ m/s} \]
그리고
\[ \vec v_f=(0,10)\text{ m/s} \]
이므로,
\[ \begin{aligned} \Delta\vec v &=(0,10)-(10,0)\\ &=(-10,10)\text{ m/s} \end{aligned} \]
그 크기는
\[ |\Delta\vec v|=\sqrt{(-10)^2+(10)^2}=14.1\text{ m/s} \]
이다.
속력은 일정했지만 방향이 바뀌었기 때문에 속도는 크게 변했다.
이 점은 원운동에서 특히 중요하다. 원운동에서는 물체의 속력이 일정하게 유지되더라도 속도는 계속해서 변할 수 있다.
11문제와 풀이
문제 1
스쿠터가 서쪽으로 4.0 m/s로 이동하다가 속력이 증가하여 서쪽으로 10 m/s로 이동하게 되었다. 속도 변화량을 구하여라.
풀이 1
속도 변화량은 서쪽으로 6.0 m/s이다.
동쪽을 양의 방향으로 정하면 서쪽은 음의 방향이다.
\[ v_i=-4.0\text{ m/s},\qquad v_f=-10\text{ m/s} \]
최종값에서 초기값을 빼면,
\[ \begin{aligned} \Delta v&=v_f-v_i\\ &=(-10)-(-4.0)\\ &=-6.0\text{ m/s} \end{aligned} \]
음의 부호는 서쪽을 뜻한다.
따라서,
\[ \boxed{\Delta v=6.0\text{ m/s west}} \]
스쿠터는 이미 서쪽으로 움직이고 있으며 서쪽 방향의 속도 크기가 더 커지므로, 속도 변화량 역시 서쪽을 향해야 한다.
문제 2
퍽이 처음에는 동쪽으로 7.0 m/s로 움직인다. 장벽과 충돌한 뒤 서쪽으로 3.0 m/s로 움직인다. 속도 변화량을 구하여라.
풀이 2
속도 변화량은 서쪽으로 10 m/s이다.
동쪽을 양의 방향으로 정한다.
\[ v_i=+7.0\text{ m/s},\qquad v_f=-3.0\text{ m/s} \]
그러면,
\[ \begin{aligned} \Delta v&=v_f-v_i\\ &=(-3.0)-(+7.0)\\ &=-10\text{ m/s} \end{aligned} \]
따라서,
\[ \boxed{\Delta v=10\text{ m/s west}} \]
속력만 빼서 4.0 m/s를 얻는 것이 흔한 실수이다. 그렇게 하면 방향이 반대로 바뀌었다는 사실을 무시하게 된다. 퍽은 동쪽 방향 속도 7.0 m/s를 잃고, 서쪽 방향 속도 3.0 m/s를 새로 얻어야 한다.
문제 3
로봇의 초기 속도가 \((3.0,4.0)\) m/s이다. 여기서 양의 \(x\)방향은 동쪽이고 양의 \(y\)방향은 북쪽이다. 최종 속도는 \((-1.0,8.0)\) m/s이다.
속도 변화량의 크기와 방향을 구하여라.
풀이 3
속도 변화량의 크기는 5.7 m/s이고, 방향은 서쪽에서 북쪽으로 \(45^\circ\)이다.
최종 성분에서 초기 성분을 뺀다.
\[ \begin{aligned} \Delta\vec v &=\vec v_f-\vec v_i\\ &=(-1.0,8.0)-(3.0,4.0)\\ &=(-4.0,4.0)\text{ m/s} \end{aligned} \]
그 크기는
\[ \begin{aligned} |\Delta\vec v| &=\sqrt{(-4.0)^2+(4.0)^2}\\ &=\sqrt{32}\\ &=5.7\text{ m/s} \end{aligned} \]
이다.
서쪽 성분과 북쪽 성분의 크기가 같으므로 방향은
\[ \theta=45^\circ \]
이며, 서쪽에서 북쪽 방향이다.
따라서,
\[ \boxed{\Delta\vec v=5.7\text{ m/s at }45^\circ\text{ north of west}} \]
이 방향은 초기 속도나 최종 속도의 방향 자체에서 바로 나오는 것이 아니라, 속도 변화량의 성분에서 결정된다.
문제 4
달리기 선수가 동쪽으로 5.0 m/s로 움직이다가 이후 북쪽으로 5.0 m/s로 움직인다. 한 학생이 “속력이 계속 5.0 m/s였으므로 이 선수의 속도는 변하지 않았다”고 말한다.
이 진술을 평가하고 속도 변화량의 크기를 계산하여라.
풀이 4
이 진술은 틀렸다. 선수의 속도는 7.1 m/s만큼 변하며, 방향은 서쪽에서 북쪽으로 \(45^\circ\)이다.
속도는 방향을 포함하므로 초기 속력과 최종 속력이 같다고 해서 속도까지 같은 것은 아니다.
성분을 이용하면,
\[ \vec v_i=(5.0,0)\text{ m/s} \]
그리고
\[ \vec v_f=(0,5.0)\text{ m/s} \]
이다.
따라서,
\[ \begin{aligned} \Delta\vec v &=(0,5.0)-(5.0,0)\\ &=(-5.0,5.0)\text{ m/s} \end{aligned} \]
그 크기는
\[ \begin{aligned} |\Delta\vec v| &=\sqrt{(-5.0)^2+(5.0)^2}\\ &=\sqrt{50}\\ &=7.1\text{ m/s} \end{aligned} \]
이다.
서쪽 성분과 북쪽 성분의 크기가 같으므로 방향은 서쪽에서 북쪽으로 \(45^\circ\)이다.
이 학생은 0인 속력의 변화량과 0이 아닌 속도의 변화량을 혼동하고 있다.
문제 5
드론이 8.0 s의 시간 구간을 시작할 때 동쪽으로 6.0 m/s로 이동하고 있다. 이 시간 동안 드론은 곡선 경로를 따라 이동하지만, 마지막에는 다시 정확히 동쪽으로 6.0 m/s로 이동하고 있다.
이 8.0 s 동안의 평균 가속도를 구하여라. 또한 이 시간 동안 가속도가 항상 0이었다고 결론 내릴 수 있는가?
풀이 5
평균 가속도는 0이지만, 이 시간 동안 드론의 가속도가 항상 0이었던 것은 아니다.
초기 속도와 최종 속도는 서로 같다.
\[ \vec v_i=\vec v_f \]
따라서,
\[ \Delta\vec v=\vec v_f-\vec v_i=\vec 0 \]
평균 가속도는 속도 변화량을 경과 시간으로 나눈 값이다.
\[ \begin{aligned} \vec a_{\text{avg}} &=\frac{\Delta\vec v}{\Delta t}\\ &=\frac{\vec 0}{8.0\text{ s}}\\ &=\vec 0\text{ m/s}^2 \end{aligned} \]
따라서,
\[ \boxed{\vec a_{\text{avg}}=0\text{ m/s}^2} \]
이다.
하지만 이 결과는 시간 구간의 시작과 끝에서의 속도만 비교한 것이다. 문제에서는 드론이 곡선 경로를 따른다고 했으므로, 이동 중에는 속도의 방향이 변해야 한다. 속도가 변한다는 것은 운동 중 적어도 일부 구간에서는 가속도가 존재한다는 뜻이다.
이는 평균값이 가지는 중요한 한계이다. 평균 가속도가 0이라고 해서 모든 순간의 가속도가 0이었다는 것을 의미하지는 않는다.
문제 6
차량이 동쪽에서 북쪽으로 \(30^\circ\) 기울어진 방향으로 15 m/s로 이동한다. 2초 뒤에도 속력은 여전히 15 m/s이지만, 이번에는 서쪽에서 북쪽으로 \(30^\circ\) 기울어진 방향으로 이동하고 있다.
한 학생은 속력과 따라서 운동 에너지가 변하지 않았으므로 평균 가속도도 0이어야 한다고 주장한다.
평균 가속도를 구하고 이 학생의 주장에 어떤 오류가 있는지 설명하여라.
풀이 6
평균 가속도는 서쪽으로 13 m/s²이므로, 학생의 결론은 틀렸다.
동쪽을 양의 \(x\)방향, 북쪽을 양의 \(y\)방향으로 정한다.
초기 속도의 경우,
\[ \begin{aligned} v_{ix}&=15\cos30^\circ=13.0\text{ m/s}\\ v_{iy}&=15\sin30^\circ=7.5\text{ m/s} \end{aligned} \]
이므로,
\[ \vec v_i=(13.0,7.5)\text{ m/s} \]
이다.
최종 속도에서는 수평 성분은 서쪽을 향하고 수직 성분은 여전히 북쪽을 향한다.
\[ \vec v_f=(-13.0,7.5)\text{ m/s} \]
속도 변화량은
\[ \begin{aligned} \Delta\vec v &=\vec v_f-\vec v_i\\ &=(-13.0,7.5)-(13.0,7.5)\\ &=(-26.0,0)\text{ m/s} \end{aligned} \]
이다.
따라서 속도 변화량은 서쪽으로 26.0 m/s이다.
평균 가속도는
\[ \begin{aligned} \vec a_{\text{avg}} &=\frac{\Delta\vec v}{\Delta t}\\ &=\frac{(-26.0,0)\text{ m/s}}{2.0\text{ s}}\\ &=(-13.0,0)\text{ m/s}^2 \end{aligned} \]
이다.
따라서,
\[ \boxed{\vec a_{\text{avg}}=13\text{ m/s}^2\text{ west}} \]
이다.
학생의 실수는 운동 에너지가 변하지 않으면 속도도 변하지 않는다고 생각한 것이다. 운동 에너지는 방향이 아니라 속력에 따라 결정된다. 차량의 속력은 변하지 않았으므로 운동 에너지도 변하지 않았지만, 속도의 방향은 크게 변했다.
바로 이 때문에 원운동과 곡선 운동에서 속도 변화량이 중요하다. \(\Delta\vec v\)를 구할 수 있다면, 다음 단계는 이를 시간 간격으로 나누어 평균 가속도를 구하는 것이다. 여기서 더 나아가 같은 벡터 개념을 이용하면, 일정한 속력으로 원을 따라 움직이는 물체가 왜 여전히 가속하고 있는지도 설명할 수 있다.