
Kiểm chứng chuyển động ném bằng thực nghiệm: Vật lý HSC
Tìm hiểu cách thiết kế, phân tích và đánh giá một thí nghiệm kiểm tra các mối quan hệ của chuyển động ném bằng mô hình, đồ thị và bằng chứng thực nghiệm trong Vật lý HSC.
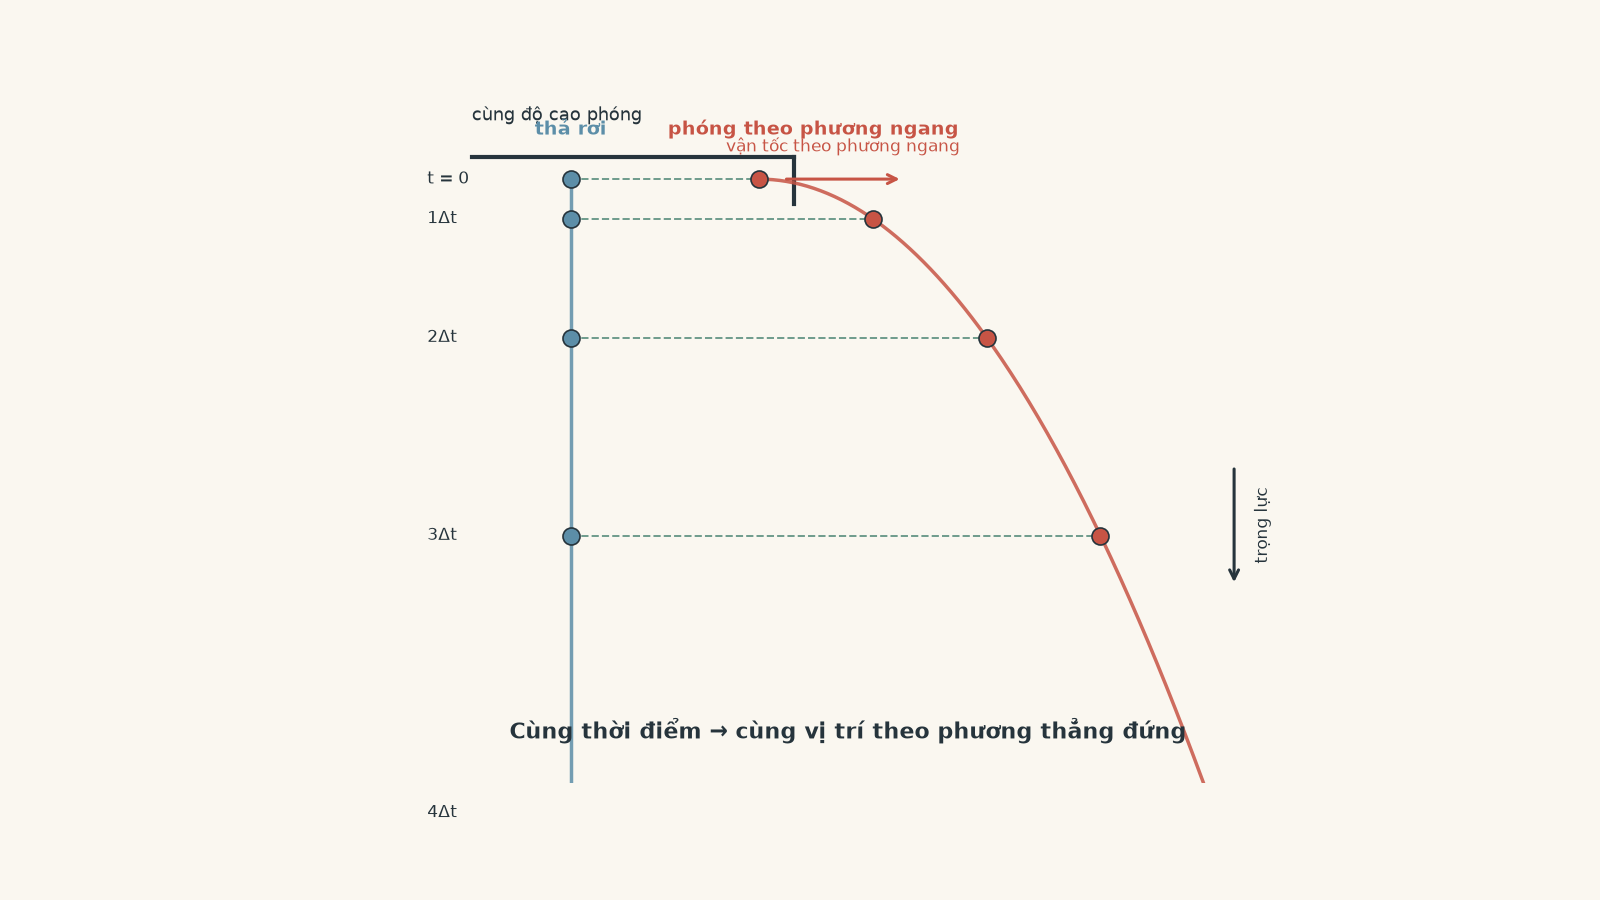
Thả một quả bóng từ mép bàn và phóng một quả bóng giống hệt theo phương ngang từ cùng một độ cao. Quả nào chạm sàn trước?
Một dự đoán thường gặp là quả bóng được phóng sẽ ở trên không lâu hơn vì nó có “nhiều chuyển động hơn”. Tuy nhiên, theo mô hình chuyển động ném tiêu chuẩn, chúng chạm đất cùng lúc. Tốc độ theo phương ngang làm thay đổi quãng đường quả bóng thứ hai đi được theo phương ngang, nhưng không làm thay đổi tốc độ trọng lực kéo nó xuống.
Đó là một dự đoán thú vị. Và đó cũng chính là kiểu khẳng định mà vật lý cần phải kiểm chứng bằng thực nghiệm.
01Chúng ta thực sự đang cố kiểm chứng điều gì?
Đối với một vật phóng chuyển động gần bề mặt Trái Đất, mô hình HSC thông thường đưa ra hai giả định quan trọng:
- gia tốc trọng trường không đổi và hướng thẳng đứng xuống dưới,
- lực cản không khí là không đáng kể.
Chọn \(+x\) theo phương ngang, cùng chiều phóng, và \(+y\) theo phương thẳng đứng hướng lên. Khi đó
\[ a_x = 0 \]
và
\[ a_y = -g \]
trong đó \(g\) là độ lớn của gia tốc trọng trường, xấp xỉ \(9.8\ \text{m s}^{-2}\) gần bề mặt Trái Đất.
Như vậy có hai chuyển động diễn ra đồng thời:
\[ x = u_x t \]
và
\[ y = u_y t - \frac{1}{2}gt^2 \]
trong đó:
- \(x\) là độ dời theo phương ngang, tính bằng mét,
- \(y\) là độ dời theo phương thẳng đứng, tính bằng mét,
- \(u_x\) là vận tốc ban đầu theo phương ngang, tính bằng \(\text{m s}^{-1}\),
- \(u_y\) là vận tốc ban đầu theo phương thẳng đứng, tính bằng \(\text{m s}^{-1}\),
- \(t\) là thời gian, tính bằng giây.
Đối với một vật được phóng ngang, \(u_y=0\). Các phương trình trở thành
\[ x=u_x t \]
và
\[ y=-\frac{1}{2}gt^2 \]
Ý tưởng quan trọng không chỉ là có hai phương trình. Điều quan trọng là phương trình theo phương ngang không chứa vận tốc theo phương thẳng đứng, còn phương trình theo phương thẳng đứng không chứa vận tốc theo phương ngang.
Bạn có thể hình dung quả bóng như có hai đời sống tình cảm tách biệt. Theo phương ngang, nó cứ tiếp tục chuyển động với cùng một tốc độ. Theo phương thẳng đứng, trọng lực là mối quan hệ nghiêm túc duy nhất trong đời nó. Cả hai chuyển động dùng chung một chiếc đồng hồ, nhưng chúng không bảo nhau phải làm gì.
Phép so sánh này có giới hạn. Khi lực cản không khí trở nên đáng kể, lực cản phụ thuộc vào chuyển động của vật phóng trong không khí. Khi đó, chuyển động theo phương ngang và phương thẳng đứng có thể trở nên liên kết với nhau.
02Một dự đoán đáng để kiểm tra
Giả sử một quả bóng được phóng ngang từ độ cao \(h\).
Độ dời theo phương thẳng đứng của nó khi chạm sàn là \(y=-h\), nên
\[ -h=-\frac{1}{2}gt^2 \]
suy ra
\[ t=\sqrt{\frac{2h}{g}} \]
Hãy chú ý đại lượng bị thiếu: \(u_x\).
Do đó, mô hình dự đoán rằng thời gian bay không phụ thuộc vào tốc độ phóng theo phương ngang.
Tầm xa theo phương ngang \(R\) là
\[ R=u_x t \]
nên
\[ R=u_x\sqrt{\frac{2h}{g}} \]
Ở một độ cao phóng cố định, mô hình dự đoán
\[ R\propto u_x \]
Tăng gấp đôi tốc độ phóng theo phương ngang thì tầm xa cũng phải tăng gấp đôi.
Ở một tốc độ theo phương ngang cố định,
\[ R^2=\frac{2u_x^2}{g}h \]
nên
\[ R^2\propto h \]
Các hệ thức này cho chúng ta nhiều phép kiểm tra thực nghiệm cụ thể, thay vì chỉ đặt một câu hỏi mơ hồ rằng quỹ đạo có “trông giống parabol” hay không.
| Dự đoán của mô hình | Phép kiểm tra thực nghiệm hữu ích |
|---|---|
| \(a_x=0\) | Vẽ đồ thị vị trí ngang \(x\) theo thời gian \(t\). Đồ thị phải tuyến tính. |
| \(a_y=-g\) | Vẽ đồ thị độ dời hướng xuống theo \(t^2\). Đồ thị phải tuyến tính. |
| \(R\propto u_x\) khi \(h\) cố định | Vẽ \(R\) theo \(u_x\) đo được. |
| \(R^2\propto h\) khi \(u_x\) cố định | Vẽ \(R^2\) theo \(h\). |
| \(t\) không phụ thuộc vào \(u_x\) | Thay đổi \(u_x\) trong khi giữ \(h\) không đổi và so sánh thời gian bay. |
Đó mới là ý nghĩa của việc “kiểm chứng các mối quan hệ trong chuyển động ném”. Bạn kiểm tra những dự đoán cụ thể của mô hình.
03Thiết kế đầu tiên: cho một quả bóng lăn khỏi mép bàn
Phiên bản đơn giản nhất cần rất ít thiết bị.
Đặt một máng nghiêng trên bàn sao cho phần cuối của nó nằm ngang. Một quả bóng lăn xuống máng, chuyển động dọc theo đoạn nằm ngang rồi rời khỏi mép bàn.
Ngay bên dưới điểm phóng, treo một dây dọi để đánh dấu gốc tọa độ ngang trên sàn. Xa hơn về phía trước, đặt giấy lên giấy than hoặc một bề mặt khác có thể ghi lại điểm va chạm để xác định vị trí tiếp xúc đầu tiên.
Đo:
- độ rơi thẳng đứng \(h\),
- tầm xa theo phương ngang \(R\),
- vị trí thả bóng trên máng nghiêng.
Lặp lại mỗi lần thả nhiều lần.
Điều gì sẽ xảy ra?
Trước khi xem bất kỳ số liệu đo nào, hãy dự đoán xu hướng.
Nếu quả bóng được thả từ vị trí cao hơn trên máng, nó sẽ rời máng với tốc độ lớn hơn. Nếu độ cao phóng so với sàn không thay đổi, thời gian ở trên không của nó phải xấp xỉ không đổi. Vì vậy, phần tốc độ tăng thêm chủ yếu phải thể hiện dưới dạng tầm xa theo phương ngang lớn hơn.
Do đó, vị trí thả cao hơn phải tạo ra \(R\) lớn hơn.
Đó là bằng chứng theo đúng hướng, nhưng có một vấn đề.
Thiết kế đầu tiên không đo tốc độ phóng
Vị trí thả trên máng không phải là đại lượng xuất hiện trong phương trình chuyển động ném. Phương trình chứa \(u_x\).
Bạn có thể thử tính tốc độ phóng từ thế năng trọng trường. Nhưng khi đó bạn phải tính đến động năng quay của quả bóng, đặc điểm lăn, ma sát và mọi hao phí trên máng.
Thí nghiệm đã vô tình trộn lẫn hai mô hình:
- cơ học của quả bóng khi chuyển động xuống máng,
- chuyển động ném sau khi quả bóng rời máng.
Nếu mục đích của bạn là kiểm chứng \(R\propto u_x\), thì việc đo trực tiếp \(u_x\) sẽ rõ ràng hơn nhiều.
04Thiết kế cải tiến: đo đúng những biến thực sự xuất hiện trong phương trình
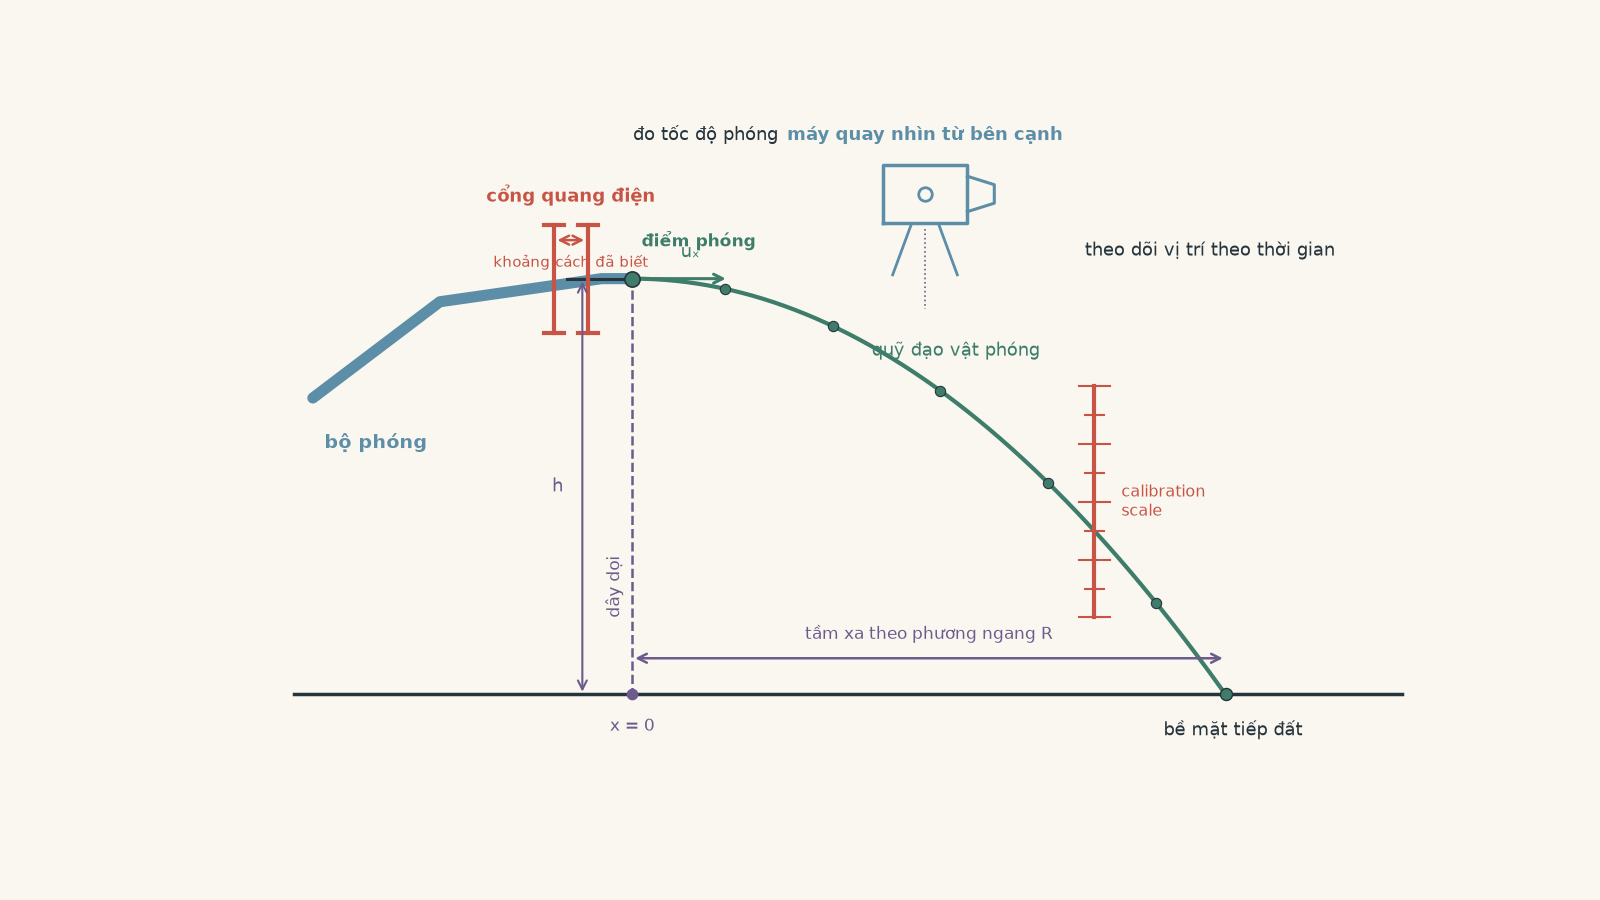
Một bố trí tốt hơn sẽ đo trực tiếp vận tốc phóng và quỹ đạo của vật phóng.
Từ trái sang phải, bố trí:
- một bộ phóng hoặc máng nghiêng có đoạn thoát ngắn nằm ngang,
- một cặp cổng quang điện gần đầu ra, cách nhau một khoảng ngang đã biết,
- mép phóng,
- vùng bay của vật phóng,
- một bề mặt ghi va chạm hoặc hộp hứng.
Đặt máy quay nhìn từ bên cạnh chuyển động. Trục quang học của máy quay phải càng gần vuông góc với mặt phẳng quỹ đạo của vật phóng càng tốt. Đặt một thước chuẩn trong cùng mặt phẳng với chuyển động.
Quả bóng đi qua cổng quang điện thứ nhất rồi cổng thứ hai. Nếu khoảng cách giữa hai cổng là \(d\) và thời gian đi giữa chúng là \(\Delta t\), thì tốc độ phóng theo phương ngang xấp xỉ
\[ u_x=\frac{d}{\Delta t} \]
Sau đó quả bóng rời bộ phóng, đi qua trường nhìn của máy quay và đáp xuống bề mặt ghi va chạm. Video cung cấp vị trí tại những thời điểm đã biết, trong khi dấu va chạm cung cấp một phép đo độc lập của tổng tầm xa.
Bố trí này có thể kiểm tra nhiều hơn rất nhiều so với câu hỏi “quả bóng rơi xuống đâu?”
05Các biến và đại lượng cần kiểm soát
Giả sử mục tiêu là kiểm tra \(R\propto u_x\).
Biến độc lập là tốc độ phóng \(u_x\). Biến phụ thuộc là tầm xa theo phương ngang \(R\).
Một số đại lượng khác cần được kiểm soát.
| Đại lượng | Tại sao cần kiểm soát? |
|---|---|
| Độ cao phóng \(h\) | Thay đổi \(h\) làm thay đổi thời gian bay. |
| Hướng phóng | Chỉ một góc nhỏ hướng lên hoặc hướng xuống cũng làm \(u_y\neq0\). |
| Vật phóng | Các vật có khối lượng, kích thước và hình dạng khác nhau có thể chịu lực cản không khí khác nhau. |
| Vị trí phóng | Làm thay đổi điểm tham chiếu của cả \(h\) và \(R\). |
| Vị trí máy quay | Thay đổi phối cảnh sẽ làm thay đổi các khoảng cách đo được. |
| Bề mặt tiếp đất | Bề mặt nảy hoặc nghiêng có thể khiến điểm tiếp xúc đầu tiên không rõ ràng. |
Thay đổi tốc độ phóng nhưng đồng thời vô tình làm thay đổi góc phóng là một vấn đề đặc biệt nghiêm trọng. Cả hai thay đổi đều ảnh hưởng đến tầm xa, nên bạn không còn biết biến nào đã gây ra kết quả.
06Một quy trình thực hành tạo ra dữ liệu hữu ích
Một cuộc khảo sát hợp lý có thể tiến hành như sau:
- Cố định bộ phóng và kiểm tra rằng đầu ra của nó nằm ngang.
- Đánh dấu điểm phóng và dùng dây dọi để xác lập vị trí không theo phương ngang.
- Đo độ rơi thẳng đứng từ độ cao phóng của vật đến độ cao của nó tại thời điểm tiếp xúc đầu tiên với sàn.
- Đặt máy quay vuông góc với mặt phẳng chuyển động.
- Đặt một thước chuẩn trong mặt phẳng chuyển động của vật phóng để hiệu chuẩn khoảng cách trên video.
- Chọn một thiết lập phóng và thả vật mà không tạo thêm lực đẩy.
- Đo \(u_x\) bằng các cổng quang điện.
- Ghi lại quỹ đạo và vị trí tiếp đất.
- Lặp lại phép thử nhiều lần.
- Thay đổi tốc độ phóng và lặp lại.
- Vẽ đồ thị \(R\) đo được theo \(u_x\) đo được.
Thứ tự các bước ít quan trọng hơn việc kiểm soát đúng các yếu tố vật lý. Chẳng hạn, có năm mức tốc độ phóng được phân bố rất đẹp cũng chẳng hữu ích nếu bộ phóng nghiêng đi một chút mỗi lần bạn điều chỉnh nó.
07Dữ liệu thuyết phục sẽ trông như thế nào?
Hãy giả sử độ cao phóng được giữ cố định.
Nếu mô hình hoạt động tốt trong khoảng tốc độ được kiểm tra, đồ thị \(R\) theo \(u_x\) phải gần với một đường thẳng.
Từ
\[ R=u_x\sqrt{\frac{2h}{g}} \]
hệ số góc phải là
\[ \sqrt{\frac{2h}{g}} \]
và có đơn vị là giây.
Điều đó hợp lý về mặt vật lý. Hệ số góc cho biết tầm xa tăng thêm bao nhiêu mét với mỗi \(1\ \text{m s}^{-1}\) tăng thêm của tốc độ ngang. Về mặt số học, nó chính là thời gian bay của vật phóng.
Một đồ thị cho bạn nhiều thông tin hơn việc chỉ kiểm tra một lần thử. Nó có thể cho thấy:
- mối quan hệ có tuyến tính hay không,
- tung độ gốc có gần bằng không hay không,
- có điểm nào là ngoại lệ hay không,
- sai số có tăng ở tốc độ cao hơn hay không,
- có độ cong có hệ thống hay không.
Đừng tự động ép đường thẳng đi qua gốc tọa độ chỉ vì lý thuyết nói rằng nó phải đi qua gốc. Trước hết, hãy xem tung độ gốc đo được có cung cấp bằng chứng hữu ích nào về sai số hệ thống hay không.
08Kiểm tra chính quỹ đạo
Tầm xa chỉ là kết quả cuối cùng. Dữ liệu video có thể kiểm tra chuyển động trong suốt quá trình bay.
Đối với một vật phóng ngang,
\[ x=u_x t \]
nên đồ thị \(x\) theo \(t\) phải tuyến tính.
Đối với chuyển động theo phương thẳng đứng, gọi \(d_y\) là khoảng cách rơi xuống dương. Khi đó
\[ d_y=\frac{1}{2}gt^2 \]
Vì vậy, đồ thị \(d_y\) theo \(t^2\) phải là một đường thẳng có hệ số góc
\[ \frac{g}{2} \]
Bạn cũng có thể loại bỏ hoàn toàn biến thời gian.
Vì
\[ t=\frac{x}{u_x} \]
thay vào phương trình theo phương thẳng đứng cho
\[ d_y=\frac{g}{2u_x^2}x^2 \]
Vì vậy, đồ thị \(d_y\) theo \(x^2\) phải tuyến tính.
Đây là phép kiểm tra mạnh hơn nhiều so với việc nói rằng quỹ đạo “trông giống một parabol”. Nhiều đường cong nhẹ có thể trông như parabol bằng mắt thường.
Ví dụ có lời giải: Tầm xa đo được có phù hợp với mô hình không?
Một quả bóng được phóng ngang với tốc độ \(3.20\ \text{m s}^{-1}\) từ độ cao \(0.900\ \text{m}\). Tầm xa theo phương ngang đo được là \(1.34\ \text{m}\). Sử dụng \(g=9.8\ \text{m s}^{-2}\).
Tính tầm xa theo lý thuyết và so sánh với giá trị đo được.
Bước 1
\[ t=\sqrt{\frac{2h}{g}} =\sqrt{\frac{2(0.900\ \text{m})}{9.8\ \text{m s}^{-2}}} =0.429\ \text{s} \]
Mô hình dự đoán rằng vật phóng phải ở trên không trong khoảng \(0.429\ \text{s}\).
Bước 2
\[ R=u_x t =(3.20\ \text{m s}^{-1})(0.429\ \text{s}) =1.37\ \text{m} \]
Bước 3
Độ chênh lệch là
\[ 1.37\ \text{m}-1.34\ \text{m}=0.03\ \text{m} \]
Phần trăm chênh lệch so với giá trị dự đoán xấp xỉ
\[ \frac{0.03}{1.37}\times100\%\approx2.2\% \]
Tầm xa đo được thấp hơn dự đoán của mô hình lý tưởng khoảng \(2.2\%\).
Điều đó không tự động có nghĩa là lực cản không khí đã gây ra mức giảm \(2.2\%\). Độ không chắc chắn của tốc độ phóng, góc phóng, phép đo độ cao, phép đo tầm xa và lực cản không khí đều có thể góp phần.
Kết luận đúng phụ thuộc vào độ không chắc chắn của thí nghiệm.
Ví dụ có lời giải: Dùng quỹ đạo để ước lượng \(g\)
Phân tích video của một quả bóng được phóng ngang tạo ra đồ thị độ dời hướng xuống \(d_y\) theo \(x^2\). Hệ số góc của đồ thị là \(0.620\ \text{m}^{-1}\).
Vận tốc ngang đo được là \(2.80\ \text{m s}^{-1}\). Hãy ước lượng \(g\).
Bước 1
Đối với chuyển động ném ngang,
\[ d_y=\frac{g}{2u_x^2}x^2 \]
Do đó, hệ số góc \(m\) của đồ thị \(d_y\) theo \(x^2\) là
\[ m=\frac{g}{2u_x^2} \]
Bước 2
\[ g=2u_x^2m \]
Bước 3
\[ g=2(2.80\ \text{m s}^{-1})^2(0.620\ \text{m}^{-1}) \]
\[ g=9.72\ \text{m s}^{-2} \]
Các đơn vị rút gọn đúng về đơn vị gia tốc.
Giá trị ước lượng \(9.72\ \text{m s}^{-2}\) gần với \(9.8\ \text{m s}^{-2}\). Quan trọng hơn, thí nghiệm đã kiểm tra hình dạng của toàn bộ quỹ đạo thay vì chỉ sử dụng điểm tiếp đất.
09Kiểm chứng không đồng nghĩa với chứng minh
Dữ liệu thực nghiệm không thể chứng minh rằng các phương trình chuyển động ném lý tưởng là những định luật chính xác áp dụng trong mọi tình huống.
Bản thân các phương trình đã chứa những giả định.
Một kết luận cẩn thận sẽ có dạng như sau:
Trong khoảng tốc độ phóng đã đo, dữ liệu phù hợp với mối quan hệ chuyển động ném được dự đoán trong phạm vi độ không chắc chắn của thí nghiệm.
Cách viết này khoa học hơn so với câu “thí nghiệm đã chứng minh chuyển động ném”.
Tại sao? Vì một quả bóng golf, một tờ giấy và một thiên thạch không phải đều chịu lực cản không khí không đáng kể. Mức độ hữu ích của một mô hình phụ thuộc vào các điều kiện.
10Độ tin cậy, tính hợp lệ và độ chính xác là những vấn đề khác nhau
Những khái niệm này thường bị trộn lẫn với nhau.
Độ tin cậy
Kết quả đáng tin cậy là kết quả nhất quán khi phép đo được lặp lại.
Nếu năm lần phóng được cho là giống hệt nhau cho tầm xa
\(1.31\), \(1.32\), \(1.31\), \(1.32\), và \(1.31\ \text{m}\),
thì kết quả có tính lặp lại rất cao.
Điều đó không đảm bảo kết quả là đúng. Một gốc đo tầm xa đặt sai có thể làm mọi phép đo lệch đi cùng một lượng.
Tính hợp lệ
Một cuộc khảo sát hợp lệ thực sự kiểm tra đúng mối quan hệ mà nó tuyên bố kiểm tra.
Nếu bạn đang kiểm tra ảnh hưởng của \(u_x\) lên \(R\), thì độ cao và góc phóng không được âm thầm thay đổi cùng lúc.
Đo trực tiếp tốc độ phóng cũng cải thiện tính hợp lệ vì \(u_x\), chứ không phải vị trí thả trên máng, mới là biến xuất hiện trong mô hình.
Độ chính xác
Độ chính xác liên quan đến mức độ phù hợp với một giá trị được chấp nhận hoặc được kỳ vọng.
Một phép đo có thể có độ tin cậy cao nhưng không chính xác. Năm số đo có thể tập trung rất đẹp quanh một đáp án sai do có sai số hệ thống.
11Sai số ngẫu nhiên và sai số hệ thống để lại những dấu hiệu khác nhau
Sai số ngẫu nhiên làm các phép đo lặp lại phân tán.
Ví dụ gồm:
- độ không chắc chắn khi xác định chính xác điểm tiếp xúc đầu tiên,
- những thay đổi nhỏ trong hoạt động của bộ phóng,
- độ không chắc chắn theo từng khung hình khi chọn tâm của vật phóng.
Lặp lại phép thử giúp phát hiện và giảm ảnh hưởng của sai số ngẫu nhiên.
Sai số hệ thống đẩy các phép đo theo một hướng nhất quán.
Ví dụ gồm:
- đo tầm xa từ sai gốc tọa độ ngang,
- máy quay không vuông góc với chuyển động,
- thước chuẩn được hiệu chuẩn không đúng,
- bộ phóng hơi nghiêng lên trên,
- đo độ cao phóng từ sai mức tham chiếu.
Lặp lại thí nghiệm không loại bỏ sai số hệ thống. Bạn có thể thực hiện 500 phép đo mà vẫn thu được một đáp án sai với độ chụm cực cao.
12Tại sao hình dạng đồ thị có thể giúp chẩn đoán sai số?
Giả sử lý thuyết dự đoán một đường thẳng đi qua gốc tọa độ, nhưng đồ thị thực nghiệm của bạn lại là một đường thẳng có tung độ gốc khác không rõ rệt.
Mẫu hình đó là bằng chứng.
Nó có thể có nghĩa là vị trí không của bạn bị sai. Nó có thể có nghĩa là một biến mà bạn cho là bằng không thực ra không bằng không. Nó cũng có thể có nghĩa là phép biến đổi đồ thị tương tác với sai số đo theo một cách ít rõ ràng hơn.
Đây là lý do các mẫu phần dư và tung độ gốc có ích. Đừng coi chúng là những chi tiết phiền toái nằm quanh hệ số góc.
Một đồ thị cong trong khi lý thuyết dự đoán đường thẳng thường còn cung cấp nhiều thông tin hơn. Nó gợi ý rằng:
- mối quan hệ được đề xuất không đúng trong khoảng đó,
- một trong các đại lượng được cho là đã kiểm soát thực ra đang thay đổi,
- một hiệu ứng bị bỏ qua trở nên quan trọng hơn khi biến độc lập tăng lên.
Lực cản không khí là một ví dụ điển hình. Ở tốc độ đủ lớn, việc giả sử lực cản bằng không trở nên kém thuyết phục hơn.
13Một cái bẫy đặc biệt phổ biến: giả sử vật được phóng hoàn toàn theo phương ngang
Một bộ phóng có thể trông nằm ngang nhưng vẫn tạo cho vật phóng một thành phần vận tốc nhỏ theo phương thẳng đứng.
Nếu
\[ u_y>0 \]
vật phóng ban đầu đi lên trước khi rơi xuống. Thời gian bay của nó dài hơn dự đoán dành cho trường hợp phóng ngang.
Nếu
\[ u_y<0 \]
nó bắt đầu chuyển động xuống dưới ngay lập tức, làm thời gian bay ngắn hơn.
Theo dõi bằng video có thể phát hiện điều này. Đối với một lần phóng ngang thực sự, việc khớp vị trí theo phương thẳng đứng theo thời gian phải cho vận tốc thẳng đứng ban đầu phù hợp với giá trị bằng không.
Nếu bạn chưa vững cách phân giải vận tốc phóng thành các thành phần, hãy xem lại Các thành phần vận tốc ban đầu của vật phóng trong Vật lý HSC trước khi diễn giải dữ liệu phóng xiên.
14Một kết luận thực nghiệm nên bao gồm những gì?
Một kết luận hữu ích phải liên hệ trực tiếp dữ liệu với mối quan hệ đang được kiểm tra.
Ví dụ:
- nêu liệu đồ thị có dạng được dự đoán hay không,
- so sánh hệ số góc đo được với giá trị lý thuyết,
- thảo luận liệu tung độ gốc có phù hợp với giá trị bằng không hay không,
- đề cập đến độ không chắc chắn hoặc độ phân tán của phép đo,
- xác định các hiệu ứng hệ thống mà dữ liệu gợi ý,
- nêu các điều kiện mà trong đó mô hình được dữ liệu ủng hộ.
Tránh những kết luận như “thí nghiệm thành công vì đồ thị trông đúng”.
Câu hỏi thú vị là các phép đo ràng buộc mô hình mạnh đến mức nào.
15Câu hỏi và lời giải
Câu hỏi 1
Một quả bóng được phóng ngang với tốc độ \(2.50\ \text{m s}^{-1}\) từ độ cao \(0.800\ \text{m}\).
Sử dụng \(g=9.8\ \text{m s}^{-2}\).
- Tính thời gian bay dự đoán.
- Tính tầm xa theo phương ngang dự đoán.
- Một thí nghiệm cho tầm xa \(0.980\ \text{m}\). Kết quả đơn lẻ này có kiểm chứng được mô hình chuyển động ném không?
Lời giải 1
Thời gian bay dự đoán là \(0.404\ \text{s}\), tầm xa dự đoán là \(1.01\ \text{m}\), và một phép đo duy nhất bằng \(0.980\ \text{m}\) tự nó không đủ để kiểm chứng mô hình.
Đối với chuyển động theo phương thẳng đứng,
\[ h=\frac{1}{2}gt^2 \]
nên
\[ t=\sqrt{\frac{2h}{g}} =\sqrt{\frac{2(0.800\ \text{m})}{9.8\ \text{m s}^{-2}}} =0.404\ \text{s} \]
Tầm xa theo phương ngang là
\[ R=u_x t =(2.50\ \text{m s}^{-1})(0.404\ \text{s}) =1.01\ \text{m} \]
Giá trị thực nghiệm thấp hơn giá trị lý thuyết khoảng \(0.030\ \text{m}\), hay \(3.0\%\).
Một kết luận hấp dẫn là “3% khá gần, nên mô hình đã được kiểm chứng”. Vấn đề là chúng ta chưa biết mức chênh lệch \(3\%\) có nhỏ so với độ không chắc chắn của thí nghiệm hay không.
Chúng ta cũng chỉ có một tốc độ phóng. Một sai số hệ thống có thể tình cờ tạo ra kết quả gần với dự đoán.
Một cuộc khảo sát tốt hơn sẽ sử dụng các phép thử lặp lại và nhiều giá trị \(u_x\), rồi kiểm tra xem \(R\) có thay đổi tuyến tính theo \(u_x\) hay không.
Câu hỏi 2
Một bộ phóng ngang được giữ ở độ cao \(1.00\ \text{m}\) so với mức tiếp đất. Thu được các dữ liệu minh họa sau.
| \(u_x\) (\(\text{m s}^{-1}\)) | \(R\) (m) |
|---|---|
| 1.50 | 0.69 |
| 2.00 | 0.89 |
| 2.50 | 1.14 |
| 3.00 | 1.37 |
Phép khớp đường thẳng của \(R\) theo \(u_x\) xấp xỉ
\[ R=(0.458\ \text{s})u_x-0.008\ \text{m} \]
- Giải thích tại sao đồ thị \(R\) theo \(u_x\) là đồ thị phù hợp.
- Dùng hệ số góc để ước lượng \(g\).
- Các phép đo tầm xa riêng lẻ có độ phân giải khoảng \(0.01\ \text{m}\). Hãy giải thích tung độ gốc cho biết điều gì và không cho biết điều gì.
Lời giải 2
Dữ liệu phù hợp với \(R\propto u_x\), và hệ số góc cho giá trị thực nghiệm \(g\approx9.5\ \text{m s}^{-2}\).
Ở độ cao cố định,
\[ R=u_x\sqrt{\frac{2h}{g}} \]
Phương trình này có dạng
\[ R=mu_x \]
trong đó hệ số góc lý thuyết là
\[ m=\sqrt{\frac{2h}{g}} \]
Hệ số góc đo được là \(0.458\ \text{s}\), nên
\[ m^2=\frac{2h}{g} \]
và do đó
\[ g=\frac{2h}{m^2} \]
Thay số,
\[ g=\frac{2(1.00\ \text{m})}{(0.458\ \text{s})^2} \approx9.5\ \text{m s}^{-2} \]
Kết quả khá gần với \(9.8\ \text{m s}^{-2}\).
Đường khớp có tung độ gốc \(-0.008\ \text{m}\), hay \(-8\ \text{mm}\). Giá trị này nhỏ so với độ phân giải đo xấp xỉ \(0.01\ \text{m}\), vì vậy chỉ riêng các dữ liệu này không cung cấp bằng chứng mạnh rằng tung độ gốc có ý nghĩa vật lý.
Một cách làm dễ bị hấp dẫn là ép đồ thị đi qua gốc ngay lập tức vì lý thuyết dự đoán \(R=0\) khi \(u_x=0\). Làm như vậy có thể che giấu một độ lệch hệ thống. Tốt hơn là trước tiên xem xét phép khớp không bị ràng buộc, rồi quyết định xem tung độ gốc có phù hợp với giá trị bằng không hay không.
Một cách làm khác dễ bị hấp dẫn là tính \(g\) riêng từ từng hàng rồi chỉ đơn giản lấy trung bình các kết quả. Cách đó có thể dùng được, nhưng đồ thị đồng thời kiểm tra tính tuyến tính, hệ số góc và tung độ gốc, vì vậy nó cho biết nhiều hơn về việc bản thân mối quan hệ có hợp lệ hay không.
Câu hỏi 3
Một phép phân tích video dùng điểm phóng làm gốc tọa độ, với \(+x\) hướng ngang về phía trước và \(+y\) hướng thẳng đứng lên trên.
Các phương trình vị trí khớp được là
\[ x=(2.60\ \text{m s}^{-1})t \]
và
\[ y=(0.100\ \text{m s}^{-1})t-(4.90\ \text{m s}^{-2})t^2 \]
Mức tiếp đất thấp hơn điểm phóng \(0.900\ \text{m}\).
- Xác định \(u_x\), \(u_y\), \(a_x\) và \(a_y\).
- Tính góc phóng phía trên phương ngang.
- Tính thời gian bay và tầm xa thực tế.
- Giải thích tại sao coi đây là một lần phóng hoàn toàn theo phương ngang sẽ tạo ra một sai số nhỏ nhưng có hệ thống.
Lời giải 3
Vật được phóng ở góc khoảng \(2.20^\circ\) phía trên phương ngang, cho thời gian bay thực tế \(0.439\ \text{s}\) và tầm xa \(1.14\ \text{m}\).
So sánh
\[ x=u_x t+\frac{1}{2}a_xt^2 \]
với
\[ x=(2.60)t \]
cho
\[ u_x=2.60\ \text{m s}^{-1} \]
và
\[ a_x=0 \]
Đối với chuyển động theo phương thẳng đứng,
\[ y=u_y t+\frac{1}{2}a_yt^2 \]
So sánh với
\[ y=(0.100)t-(4.90)t^2 \]
cho
\[ u_y=0.100\ \text{m s}^{-1} \]
và, vì
\[ \frac{1}{2}a_y=-4.90\ \text{m s}^{-2} \]
ta thu được
\[ a_y=-9.80\ \text{m s}^{-2} \]
Góc phóng là
\[ \theta=\tan^{-1}\left(\frac{u_y}{u_x}\right) \]
nên
\[ \theta=\tan^{-1}\left(\frac{0.100}{2.60}\right) \approx2.20^\circ \]
Khi tiếp đất,
\[ y=-0.900\ \text{m} \]
Do đó
\[ -0.900=(0.100)t-4.90t^2 \]
hay
\[ 4.90t^2-0.100t-0.900=0 \]
Lấy nghiệm dương cho
\[ t=0.439\ \text{s} \]
Tầm xa theo phương ngang khi đó là
\[ R=u_xt =(2.60\ \text{m s}^{-1})(0.439\ \text{s}) =1.14\ \text{m} \]
Nếu lần phóng bị coi nhầm là hoàn toàn theo phương ngang, thời gian bay dự đoán sẽ là
\[ t=\sqrt{\frac{2(0.900)}{9.8}} =0.429\ \text{s} \]
cho
\[ R=(2.60)(0.429)=1.11\ \text{m} \]
Giả định dễ mắc phải là một bộ phóng trông có vẻ cân bằng thì chắc chắn phải có \(u_y=0\). Quỹ đạo khớp được cho thấy điều ngược lại.
Giá trị \(u_y\) dương nhỏ giữ vật phóng trên không lâu hơn một chút, làm tầm xa tăng khoảng \(0.03\ \text{m}\). Sự khác biệt có hệ thống này rất dễ bị quy cho lực cản không khí nếu góc phóng không bao giờ được kiểm tra.
Câu hỏi 4
Một học sinh giữ tốc độ phóng ngang đo được ở \(3.00\ \text{m s}^{-1}\) và thay đổi độ cao phóng đo được \(h\).
Họ kiểm tra mối quan hệ dự đoán
\[ R^2=\frac{2u_x^2}{g}h \]
Đồ thị của họ cho
\[ R^2=(1.79\ \text{m})h+0.080\ \text{m}^2 \]
Các điểm nằm rất gần một đường thẳng.
Học sinh đề xuất hai cách giải thích có thể có cho tung độ gốc khác không:
- phép đo độ cao có sai số không không đổi,
- phép đo tầm xa có sai số không không đổi.
Hãy xác định cách giải thích nào phù hợp tự nhiên hơn với đồ thị đường thẳng. Ước lượng sai số không tương ứng.
Lời giải 4
Một sai số không không đổi trong phép đo độ cao phù hợp tự nhiên hơn với đồ thị \(R^2\)-theo-\(h\) dạng đường thẳng, và độ lệch độ cao suy ra vào khoảng \(4.5\ \text{cm}\).
Giả sử độ cao đo được là \(h_m\), còn độ cao thực là
\[ h=h_m+\Delta h \]
Phương trình chuyển động ném trở thành
\[ R^2=\frac{2u_x^2}{g}(h_m+\Delta h) \]
Khai triển,
\[ R^2=\frac{2u_x^2}{g}h_m+ \frac{2u_x^2}{g}\Delta h \]
Biểu thức này vẫn hoàn toàn tuyến tính theo độ cao đo được \(h_m\). Vì vậy, một sai số không không đổi của độ cao tạo ra tung độ gốc khác không mà không tạo ra độ cong.
Dùng đường thực nghiệm,
\[ R^2=(1.79\ \text{m})h+0.080\ \text{m}^2 \]
độ lệch là
\[ \Delta h=\frac{\text{tung độ gốc}}{\text{hệ số góc}} \]
nên
\[ \Delta h= \frac{0.080\ \text{m}^2}{1.79\ \text{m}} =0.0447\ \text{m} \]
hay khoảng
\[ 4.5\ \text{cm} \]
Bây giờ xét một sai số tầm xa không đổi \(\Delta R\).
Nếu
\[ R_m=R+\Delta R \]
thì
\[ R_m^2=(R+\Delta R)^2 \]
nên
\[ R_m^2=R^2+2R\Delta R+(\Delta R)^2 \]
Nhưng \(R\propto\sqrt{h}\). Vì vậy, số hạng ở giữa biến thiên theo \(\sqrt{h}\), chứ không phải theo \(h\).
Một độ lệch tầm xa không đổi đủ lớn nhìn chung sẽ tạo ra độ cong trong đồ thị \(R_m^2\) theo \(h\).
Một cách suy luận dễ bị hấp dẫn là nói: “Mọi sai số không đều chỉ làm thay đổi tung độ gốc.” Điều đó đúng với một số dạng đồ thị, nhưng không đúng sau khi bình phương một biến đo được. Phép biến đổi có ý nghĩa quan trọng.
Hệ số góc thực nghiệm cũng hợp lý. Lý thuyết dự đoán
\[ \frac{2u_x^2}{g} = \frac{2(3.00\ \text{m s}^{-1})^2}{9.8\ \text{m s}^{-2}} =1.84\ \text{m} \]
gần với giá trị đo được \(1.79\ \text{m}\).
Do đó, sự kết hợp giữa hệ số góc gần đúng, tính tuyến tính mạnh và tung độ gốc dương phù hợp với một sai số không của độ cao vào khoảng \(4.5\ \text{cm}\).
Câu hỏi 5
Hai quả bóng giống hệt nhau được phóng ngang từ cùng độ cao \(1.20\ \text{m}\).
Quả bóng A có tốc độ ngang ban đầu \(2.0\ \text{m s}^{-1}\). Quả bóng B có tốc độ ngang ban đầu \(8.0\ \text{m s}^{-1}\).
Các phép đo tốc độ cao được lặp lại cho
\[ t_A=0.496\pm0.001\ \text{s} \]
và
\[ t_B=0.503\pm0.001\ \text{s} \]
Mô hình chuyển động ném lý tưởng dự đoán thời gian bay của cả hai là như nhau.
Giả sử lực cản không khí thay vào đó được mô tả định tính bởi
\[ \vec F_d=-c v\vec v \]
trong đó \(c\) là một hằng số dương, \(v\) là độ lớn tổng vận tốc của vật phóng và \(\vec v\) là vectơ vận tốc của nó.
Một học sinh lập luận:
Quả bóng B ở trên không lâu hơn, nên việc chuyển động nhanh hơn theo phương ngang hẳn phải làm trọng lực yếu đi theo cách nào đó.
Hãy đánh giá nhận định này. Giải thích cách mô hình lực cản có thể tạo ra chiều chênh lệch quan sát được, tại sao điều này thách thức phát biểu đơn giản rằng “chuyển động ngang và chuyển động thẳng đứng là độc lập”, và phép kiểm tra tiếp theo nào có thể giúp phân biệt ảnh hưởng của lực cản với sai số đo thời gian.
Lời giải 5
Các phép đo không cho thấy trọng lực trở nên yếu hơn ở tốc độ ngang lớn hơn; chúng phù hợp với khả năng lực cản không khí liên kết chuyển động theo phương ngang và phương thẳng đứng, một hiệu ứng bị loại khỏi mô hình chuyển động ném lý tưởng.
Trước hết, hãy kiểm tra dự đoán lý tưởng.
Đối với cả hai quả bóng,
\[ t=\sqrt{\frac{2h}{g}} \]
nên
\[ t=\sqrt{\frac{2(1.20\ \text{m})}{9.8\ \text{m s}^{-2}}} =0.495\ \text{s} \]
Giá trị đo được của quả bóng A, \(0.496\ \text{s}\), rất gần với kết quả này.
Quả bóng B mất nhiều hơn quả bóng A khoảng
\[ 0.503\ \text{s}-0.496\ \text{s} =0.007\ \text{s} \]
Sự khác biệt này lớn hơn độ không chắc chắn đo được nêu ra là \(0.001\ \text{s}\) cho mỗi kết quả riêng lẻ, vì vậy nó đáng được khảo sát thay vì bị bỏ qua như chỉ là giới hạn độ phân giải đo.
Bây giờ xét lực cản đã cho:
\[ \vec F_d=-c v\vec v \]
Lực này hướng ngược chiều với vận tốc của vật phóng.
Ngay sau một lần phóng hoàn toàn theo phương ngang, vận tốc theo phương thẳng đứng bằng không, nên lực cản không có thành phần thẳng đứng tại chính thời điểm đó.
Sau đó, trọng lực tạo ra vận tốc hướng xuống.
Khi \(v_y\) đã hướng xuống, một phần của lực cản hướng lên trên. Thành phần hướng lên này chống lại chuyển động rơi.
Đây là tương tác then chốt: độ lớn của lực cản phụ thuộc vào tổng tốc độ \(v\), chứ không chỉ vào tốc độ theo phương thẳng đứng.
Quả bóng B bắt đầu với thành phần ngang lớn hơn nhiều, nên tổng tốc độ của nó có thể lớn hơn ngay cả khi hai quả bóng có tốc độ thẳng đứng tương tự nhau. Theo mô hình lực cản này, vì thế quả bóng B có thể chịu thành phần lực cản hướng lên lớn hơn trong khi rơi.
Độ lớn gia tốc hướng xuống của nó có thể nhỏ hơn một chút so với quả bóng A, cho phép nó ở trên không lâu hơn.
Bản thân trọng lực không thay đổi. Hợp lực theo phương thẳng đứng thay đổi vì có thêm một lực khác.
Một cách suy luận dễ mắc phải là coi phát biểu “chuyển động ngang và chuyển động thẳng đứng là độc lập” như một sự thật phổ quát của tự nhiên. Không phải vậy.
Các thành phần độc lập trong mô hình chuyển động ném HSC lý tưởng vì
\[ a_x=0 \]
và
\[ a_y=-g \]
trong đó không gia tốc nào phụ thuộc vào thành phần vận tốc còn lại.
Với định luật lực cản đã cho, lực cản theo phương thẳng đứng phụ thuộc một phần vào tổng tốc độ
\[ v=\sqrt{v_x^2+v_y^2} \]
nên thay đổi \(v_x\) có thể làm thay đổi lực theo phương thẳng đứng. Các thành phần lúc này đã liên kết với nhau.
Một phép kiểm tra tiếp theo hữu ích là lặp lại thí nghiệm bằng các vật phóng có cùng kích thước và hình dạng nhưng khối lượng khác nhau đáng kể, đồng thời đo vận tốc phóng thực tế của chúng.
Với cùng một lực cản khí động học, gia tốc do lực cản gây ra là
\[ a_d=\frac{F_d}{m} \]
Do đó, một vật phóng nặng hơn phải cho mức thay đổi thời gian bay do lực cản nhỏ hơn. Nếu độ chênh lệch \(t_B-t_A\) trở nên nhỏ hơn nhiều đối với vật phóng nặng hơn, điều đó ủng hộ cách giải thích bằng lực cản.
Nếu cùng một độ chênh lệch thời gian cố định vẫn tồn tại bất kể khối lượng vật phóng hay tốc độ phóng, thì một sai số hệ thống về đo thời gian hoặc kích hoạt trở nên hợp lý hơn.
Bài học sâu hơn là một thí nghiệm không chỉ kiểm tra xem một con số có “gần” hay không. Nó cho bạn biết những giả định nào vẫn vượt qua phép kiểm tra và những giả định nào cần một mô hình khác.
16Điều này dẫn đến đâu tiếp theo?
Khi đã hiểu thí nghiệm phóng ngang, một vật phóng xiên không phải là một bài toán hoàn toàn mới. Mô hình theo phương ngang và phương thẳng đứng vẫn áp dụng như cũ, nhưng giờ đây cả hai thành phần vận tốc ban đầu đều quan trọng:
\[ u_x=u\cos\theta \]
và
\[ u_y=u\sin\theta \]
Điều đó đặt ra cho bạn một câu hỏi thực nghiệm đòi hỏi cao hơn: nếu giữ tốc độ phóng không đổi trong khi thay đổi góc, liệu độ cao, thời gian bay và tầm xa đo được có tuân theo các mối quan hệ được dự đoán hay không?
Bước hữu ích tiếp theo là liên hệ các phép đo đó với Góc phóng của vật phóng: Độ cao, thời gian bay và tầm xa. Thói quen thực nghiệm nên giữ nguyên: suy ra một dự đoán, quyết định loại đồ thị nào sẽ thể hiện nó rõ ràng, đo những đại lượng thực sự xuất hiện trong mô hình, và xem mọi sai lệch có hệ thống là bằng chứng cần được tìm hiểu chứ không phải thứ cần che giấu.